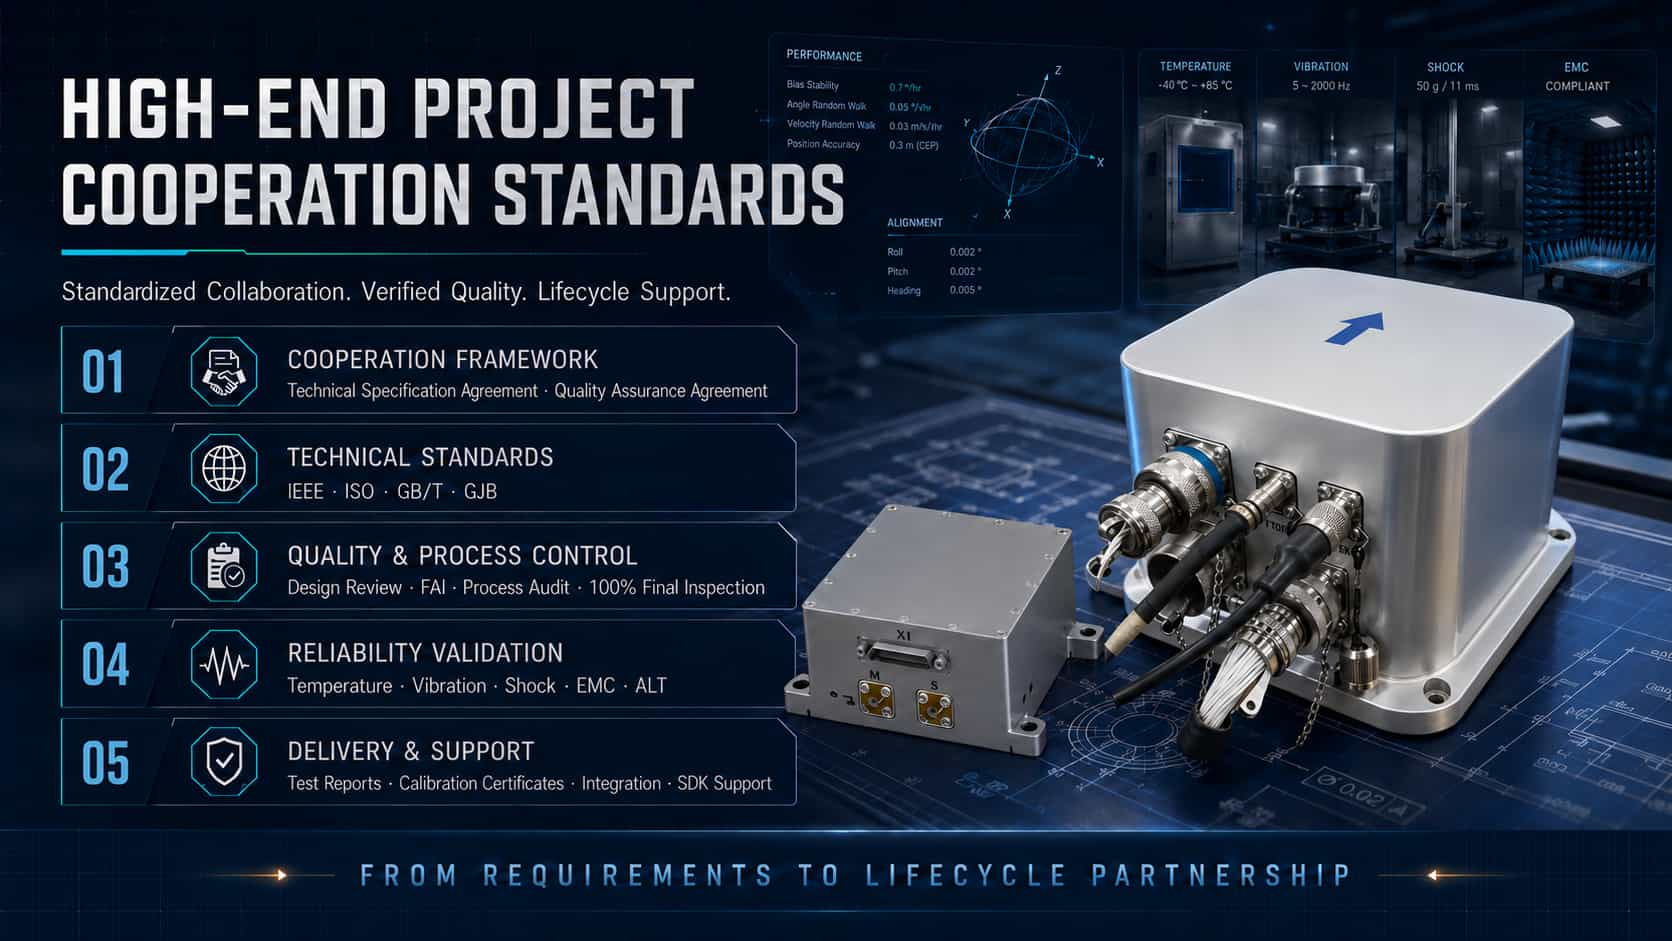
Los sensores inerciales —incluidos acelerómetros, giroscopios y unidades de medición inercial (IMU)— son componentes esenciales de los sistemas de navegación, guiado y control aeronáuticos; su rendimiento y fiabilidad determinan directamente la seguridad del vuelo y el éxito de la misión. Los proyectos que involucran sensores inerciales en el sector aeronáutico implican una gestión integral del ciclo de vida, que abarca desde la cualificación y certificación, la entrega y aceptación, hasta la I+D a medida y el soporte técnico. Este artículo ofrece un análisis técnico de estas cuatro dimensiones, basándose en sistemas y prácticas de ingeniería estándar internacionales.1. Calificación de proyectos de aviaciónPara acceder al mercado de aeronaves, los sensores inerciales aeronáuticos deben someterse a una serie de rigurosos procesos de cualificación y certificación. Estos abarcan múltiples aspectos, como la adaptabilidad ambiental del hardware, la seguridad del software, la garantía del diseño del hardware y la verificación de las normas técnicas.Certificación de Adaptabilidad Ambiental: RTCA DO-160, *Condiciones Ambientales y Procedimientos de Prueba para Equipos Aerotransportados*, es el estándar principal para pruebas ambientales de hardware de aviónica y está reconocido por la Organización Internacional de Normalización (ISO) como el estándar internacional de facto ISO-7137. Este estándar define las condiciones y procedimientos mínimos de prueba ambiental para una amplia gama de equipos aerotransportados, desde aeronaves ligeras de aviación general y helicópteros hasta grandes aviones de pasajeros y aeronaves supersónicas. DO-160 abarca más de 20 pruebas, incluyendo temperatura, vibración, choque, humedad, altitud, impermeabilidad y resistencia al polvo, resistencia a la niebla salina y a los hongos, compatibilidad electromagnética (EMI/EMS), efectos de rayos, descarga electrostática y transitorios de entrada de potencia y voltaje.Certificación de software y hardware: DO-178, *Consideraciones de software en la certificación de sistemas y equipos aerotransportados*, es el estándar de referencia para la certificación de seguridad de software aeronáutico. Clasifica el software en niveles de garantía que van de la A a la E, aplicándose el Nivel A a las funciones de seguridad de vuelo más críticas. DO-254, *Guía de garantía de diseño para hardware electrónico aerotransportado*, aborda la garantía de diseño para hardware electrónico complejo. La certificación de productos de navegación inercial generalmente requiere que el software cumpla con los estándares DO-178B/C Nivel A y el hardware con los estándares DO-254 Nivel A.Orden de Norma Técnica (TSO): Una TSO es una norma de rendimiento mínimo emitida por la Administración Federal de Aviación de los Estados Unidos (FAA); los fabricantes deben obtener la Autorización TSO (TSOA) antes de que sus equipos puedan instalarse en aeronaves certificadas. Las TSO relacionadas con los sistemas de navegación inercial incluyen TSO-C4c (giroscopios), TSO-C5f (sistemas de referencia de actitud y rumbo), TSO-C6e (giroscopios direccionales), TSO-C88b (pilotos automáticos) y TSO-C201 (AHRS), entre otras. Referencias GJB: La calificación para los proyectos chinos de sensores inerciales militares se basa principalmente en el sistema de gestión de calidad GJB 9001C, la revisión de calificación para las unidades de fabricación de equipos y la serie GJB 150 de normas de pruebas ambientales; técnicamente, estas comparten un origen común con las normas de las series MIL-STD y DO. 2. Especificaciones de entregaLas especificaciones de entrega para los sensores inerciales abarcan la inspección del producto, los criterios de aceptación, el embalaje y el transporte, y la entrega de la documentación, lo que garantiza el control de calidad y la trazabilidad durante todo el proceso, desde la salida de la fábrica hasta la instalación en la aeronave.Inspección y aceptación: Las inspecciones de entrega para sensores inerciales de grado aeronáutico se clasifican en inspección de fábrica (pruebas de rendimiento de parámetros completos y calibración de temperatura completa), inspección de aceptación (nuevas pruebas a la llegada) e inspección de calificación (pruebas de certificación de tipo). Las especificaciones para sistemas de navegación inercial aerotransportados abarcan requisitos técnicos, métodos de prueba, reglas de inspección y embalaje/transporte; las especificaciones para IMU de vehículos aéreos no tripulados civiles detallan los niveles de clasificación y los requisitos de mantenimiento.Embalaje y transporte: El embalaje para equipos de navegación inercial militares cumple con la norma MIL-STD-2073-1 (embalaje individual militar de nivel B), que especifica métodos para prevenir la corrosión y los daños mecánicos y garantizar su integridad durante el almacenamiento y los múltiples ciclos de transporte; el marcado cumple con la norma MIL-STD-129. Las aplicaciones de aviación civil se rigen por la norma DO-160 y las especificaciones relacionadas, que describen los requisitos específicos de protección contra la humedad, los golpes y la electricidad estática.Entrega de documentación: Los entregables suelen incluir especificaciones del producto, informes de pruebas (pruebas ambientales, compatibilidad electromagnética, pruebas de vida útil, etc.), certificados de calibración, declaraciones de conformidad (DoC), manuales de usuario y manuales de mantenimiento. Para productos certificados según DO-178/DO-254, también se requiere un paquete completo de datos de garantía de diseño de software/hardware. 3. Desarrollo personalizadoLas aplicaciones aeronáuticas suelen requerir sensores inerciales altamente personalizados; las diferentes plataformas (aeronaves de ala fija, helicópteros, vehículos aéreos no tripulados) y los perfiles de misión (aviación civil, militar, investigación científica) imponen requisitos variables en cuanto a precisión, tamaño, peso, consumo de energía (SWaP), protocolos de interfaz y adaptabilidad ambiental.Personalización del hardware: El desarrollo a medida abarca la selección y configuración de sensores (eligiendo entre tecnologías como MEMS, fibra óptica o giroscopios láser), la personalización de los factores de forma y las interfaces mecánicas (por ejemplo, modificando la carcasa para adaptarla a espacios de instalación específicos), la selección de conectores (por ejemplo, conectores filtrados MIL-Spec 38999) y las mejoras de diseño para la resistencia ambiental (resistencia a vibraciones y golpes, amplio rango de temperatura de funcionamiento).Personalización de software y algoritmos: Esto incluye la personalización de protocolos de comunicación (RS-232/422/485, ARINC, CAN, etc.), la configuración de formatos y velocidades de salida de datos, la optimización de algoritmos de fusión de sensores y la programación para efectos de palanca y orientación de montaje. Algunos proveedores también ofrecen el desarrollo a medida de sistemas de prueba no estándar y herramientas de software especializadas.Proceso de personalización: Un flujo de trabajo típico para el desarrollo a medida incluye el análisis de requisitos, el diseño de la solución, la fabricación de prototipos, la verificación ambiental (por ejemplo, pruebas DO-160), la integración del sistema y las pruebas de vuelo. Muchos proveedores cuentan con capacidades de fabricación internas integrales, desde la fabricación de obleas MEMS hasta la calibración de IMU, lo que garantiza el control de calidad de los productos personalizados. 4. Apoyo técnicoEl soporte técnico es un componente crucial del servicio integral del ciclo de vida de los sensores inerciales, que abarca toda la cadena, desde la consultoría de selección y la integración del sistema hasta la puesta en marcha in situ, el diagnóstico de fallos y el mantenimiento/calibración.Soporte para la selección e integración: Los proveedores suelen ofrecer kits de evaluación para ayudar a los clientes a verificar el rendimiento durante las primeras etapas de un proyecto. Los equipos técnicos asisten a los clientes durante todo el proceso, desde la selección de sensores y la compatibilidad de interfaces hasta la integración del sistema, resolviendo desafíos de ingeniería como la fusión de datos, la transformación de sistemas de coordenadas y la compensación de errores. Algunos fabricantes ofrecen soporte técnico 24/7 que abarca todo el flujo de trabajo, desde la selección y la integración hasta la fusión de datos.Servicios de calibración y mantenimiento: Los sensores inerciales requieren calibración periódica tras un uso prolongado para compensar la deriva del sesgo y las variaciones del factor de escala. Los proveedores con certificaciones aeronáuticas (como EASA Parte 21G y los sistemas de gestión de calidad EN9100) ofrecen servicios de calibración y mantenimiento que cumplen con los estándares aeronáuticos. Algunos fabricantes también proporcionan datos de MTBF (tiempo medio entre fallos).Colaboración integral: Los principales proveedores de sensores inerciales ofrecen más que productos estándar; establecen alianzas que abarcan todo el ciclo de vida del producto, desde el diseño conceptual, la creación de prototipos y el soporte para la certificación de aeronavegabilidad hasta la producción en masa y el mantenimiento a largo plazo. Este modelo reduce el riesgo del proyecto y acorta los ciclos de I+D para los clientes, al tiempo que garantiza la fiabilidad sostenida de los sensores inerciales aeronáuticos en entornos operativos exigentes. 5. Conclusión Las aplicaciones aeronáuticas de sensores inerciales han dado lugar a un sistema integral que abarca desde la certificación (DO-160/DO-178/DO-254/TSO) y las especificaciones de entrega (embalaje e inspección de aceptación según MIL-STD-2073) hasta la I+D personalizada (adaptación flexible de hardware y software) y el soporte técnico (servicios de ciclo de vida completo). Comprender y aprovechar eficazmente este marco multicapa de estándares y servicios es fundamental para la aplicación exitosa de sensores inerciales en proyectos aeronáuticos.
LEER MÁS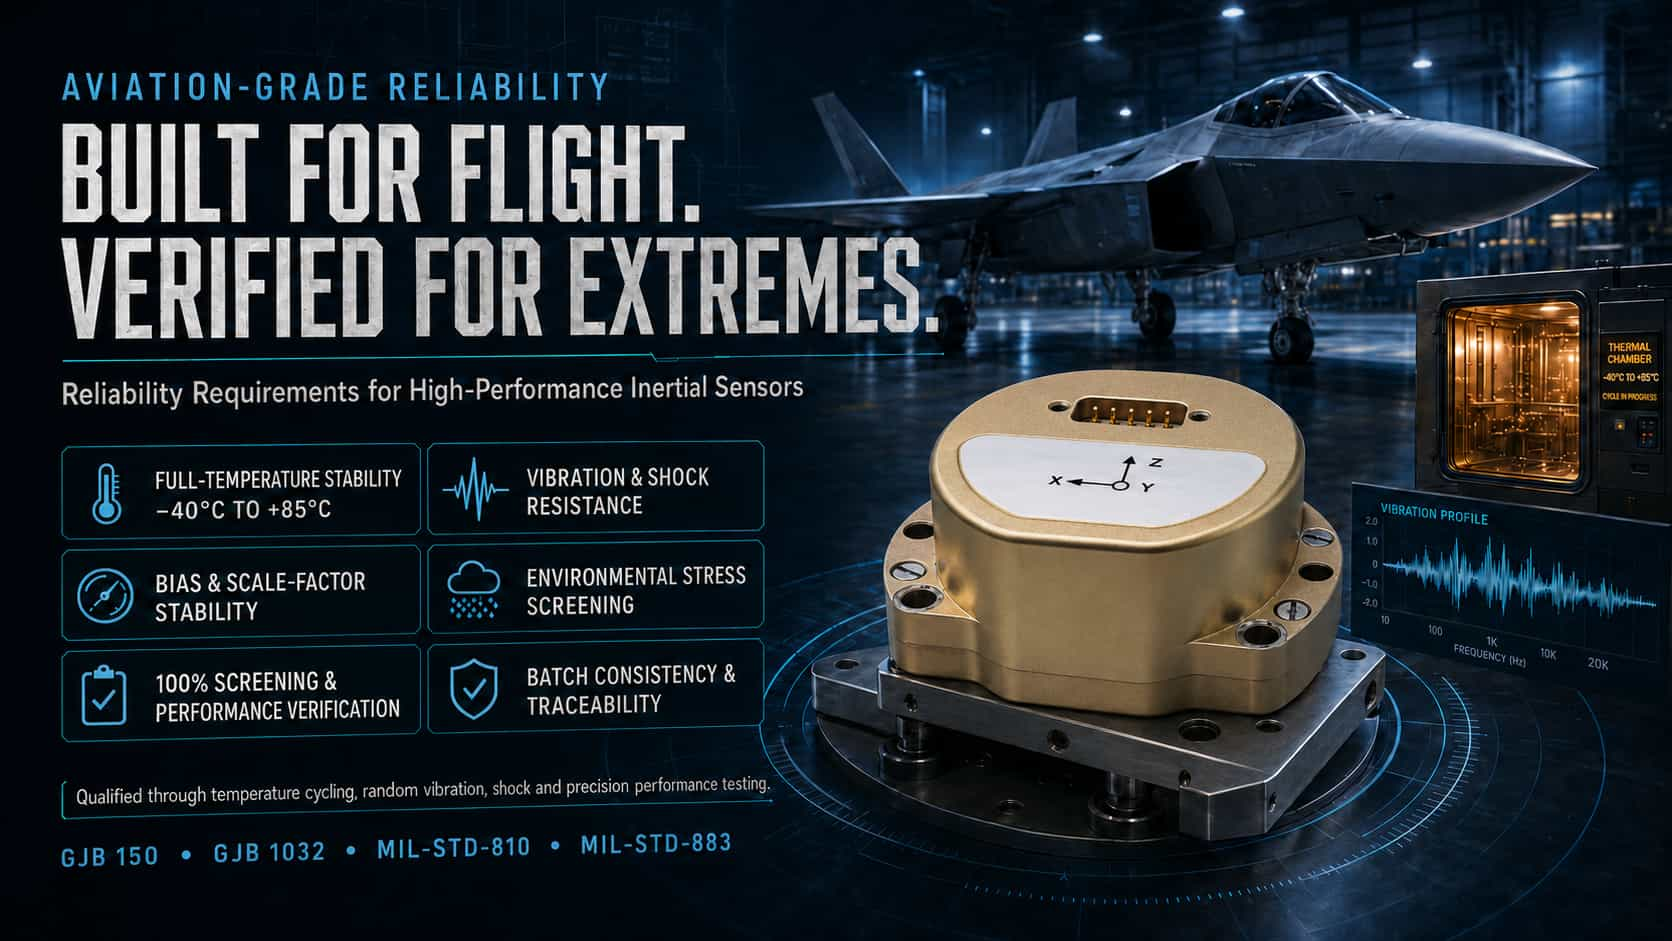
Los sensores inerciales —incluidos acelerómetros, giroscopios y unidades de medición inercial (IMU)— son componentes esenciales de los sistemas de navegación, guiado y control en los sectores de aviación, aeroespacial, marítimo y de defensa. Su adaptabilidad ambiental y fiabilidad a largo plazo determinan directamente la eficacia operativa de los sistemas de armas. Los sensores inerciales de grado militar deben someterse a rigurosas pruebas de estrés ambiental (ESS), donde la aplicación de tensiones ambientales adecuadas —como cargas térmicas y mecánicas— acelera la manifestación de defectos internos latentes hasta convertirlos en fallos, permitiendo su posterior eliminación. En las industrias internacionales de defensa y aeroespacial, se ha establecido un marco integral de pruebas y verificación para sensores inerciales, basado en estándares como los estándares militares estadounidenses (MIL-STD), ISO, IEEE y el estándar de aviónica RTCA DO-160. Este artículo examina tres categorías clave de pruebas —ciclos de alta y baja temperatura, vibración/choque y envejecimiento— analizándolas desde las perspectivas de los marcos estándar y los aspectos técnicos esenciales. 1. Prueba de ciclos de alta y baja temperatura Las pruebas de ciclos de alta y baja temperatura tienen como objetivo evaluar la estabilidad del rendimiento y la integridad estructural de los sensores inerciales cuando se someten a temperaturas extremas alternas. Las fluctuaciones de temperatura pueden provocar desviaciones en parámetros críticos, como el sesgo del sensor y el factor de escala, lo que afecta la precisión general del sistema. Normas internacionales: MIL-STD-810 describe los procedimientos para pruebas de exposición a altas y bajas temperaturas, abarcando tanto las condiciones operativas como las de almacenamiento. Dentro de MIL-STD-883, el Método 1010 (Ciclo de temperatura) especifica la "Condición B", que abarca desde -55 °C hasta 125 °C con hasta 100 ciclos, mientras que el Método 1011 detalla los procedimientos de prueba de choque térmico. En el sector de la aviónica, la Sección 5 de RTCA DO-160 regula específicamente los procedimientos de prueba de variación de temperatura. Además, ISO 16063-34:2019 especifica métodos de prueba de sensibilidad a temperaturas fijas desde la perspectiva de la calibración de sensores, cubriendo un rango de -190 °C a 800 °C. Aspectos técnicos esenciales: Los parámetros clave para las pruebas de ciclos de temperatura incluyen el rango de temperatura (p. ej., de -55 °C a +85 °C o +125 °C), la velocidad de cambio de temperatura, el tiempo de permanencia y el número de ciclos. En las pruebas prácticas, las condiciones suelen incluir un rango de temperatura de -55 °C a +85 °C, un tiempo de permanencia de 30 minutos y una velocidad de cambio de temperatura de 5 a 10 °C/min. Seleccionar la velocidad adecuada es fundamental: una velocidad excesivamente alta puede superar los límites de inercia térmica del dispositivo, lo que provoca falsos fallos, mientras que una velocidad excesivamente baja puede no revelar eficazmente los defectos. En cuanto a la evaluación del rendimiento, se deben medir parámetros como la estabilidad del sesgo y la repetibilidad del factor de escala después del ciclo; por ejemplo, un sistema de navegación inercial específico requiere que el error de salida del ángulo de actitud sea ≤0,15° en el rango de -55 °C a +85 °C. MIL-STD-810 enfatiza la adaptación de los perfiles de prueba según el tipo de plataforma (p. ej., aeronaves de ala fija, helicópteros, vehículos). 2. Pruebas de vibración y choque Las pruebas de vibración e impacto simulan los entornos mecánicos a los que se someten los sensores inerciales durante el lanzamiento, el vuelo, el aterrizaje y el transporte, verificando su integridad estructural y la precisión de sus resultados bajo cargas dinámicas. Normas internacionales: MIL-STD-810 Método 514 (Vibración) y Método 516 (Choque) sirven como normas básicas en este campo. El Método 514.7 especifica los procedimientos y los requisitos de densidad espectral para las pruebas de vibración aleatoria (p. ej., 25 grms, prueba de vibración aleatoria de 10 horas). MIL-STD-202 Método 213 describe los procedimientos de prueba de choque mecánico (p. ej., 50 g, pulso semisinusoidal de 11 ms). La serie ISO 16063 proporciona la base metodológica para la calibración de sensores de vibración y choque: la Parte 21 cubre la calibración de vibración mediante comparación de sensores de referencia; la Parte 22 cubre la calibración de choque; y la Parte 43 cubre la calibración de acelerómetros basada en la identificación de parámetros del modelo. RTCA DO-160 Sección 8 cubre la vibración sinusoidal y aleatoria en el rango de 5 Hz a 2000 Hz. Aspectos técnicos destacados: Las pruebas de vibración generalmente comprenden dos modos: barrido sinusoidal y vibración aleatoria. La densidad espectral de potencia para la vibración aleatoria debe adaptarse al tipo de plataforma; por ejemplo, se requiere una densidad espectral de 0,04 g²/Hz en el rango de 20 Hz a 2000 Hz. Las pruebas de choque suelen emplear pulsos semisinusoidales, con parámetros característicos que incluyen aceleraciones máximas de 50 a 400 g y duraciones de 2 a 35 ms. Durante las pruebas, la salida del sensor debe monitorearse en tiempo real bajo condiciones de vibración o choque, prestando especial atención a anomalías como la deriva de polarización cero, las variaciones del factor de escala y las interrupciones de la señal. La norma MIL-STD-810 enfatiza que los niveles de severidad de la prueba deben basarse en datos ambientales medidos en lugar de una selección arbitraria; este enfoque "basado en datos" merece una atención especial en la práctica de la ingeniería. 3. Pruebas de detección del envejecimiento Las pruebas de envejecimiento (también conocidas como pruebas de estrés ambiental o ESS) son un proceso fundamental que utiliza un estrés ambiental acelerado para eliminar los productos propensos a fallar prematuramente y garantizar la consistencia de los lotes. Normas internacionales: El método 1010 de MIL-STD-883 (Ciclo de temperatura) es el método principal para la evaluación a nivel de componentes y se combina frecuentemente con pruebas de vibración aleatoria. Las prácticas industriales suelen emplear condiciones de evaluación como 250 ciclos, un rango de temperatura de -40 °C a 85 °C y un tiempo de permanencia de 73 minutos. MIL-STD-810 especifica métodos para aplicar esfuerzos combinados desde la perspectiva de las pruebas ambientales a nivel de sistema. Si bien RTCA DO-160 se centra en la certificación de aeronavegabilidad, sus procedimientos de pruebas ambientales también sirven como una valiosa referencia para la evaluación de sensores de grado aeronáutico. El modelo de Arrhenius se utiliza ampliamente a nivel internacional para predecir la vida útil durante las pruebas de vida acelerada (ALT). La norma china GJB 1032A-2020 se alinea estrechamente con MIL-STD-883 en cuanto a la filosofía de evaluación, aunque los requisitos específicos para el número de ciclos y las tasas de cambio de temperatura difieren (por ejemplo, GJB suele especificar una tasa de 15 °C/min). Aspectos técnicos destacados: Las pruebas de envejecimiento exponen defectos latentes (como grietas en las uniones de soldadura, delaminación de chips o rotura de cables de conexión) mediante una combinación de "aceleración de temperatura" y "excitación por vibración". Las tasas de cambio de temperatura se establecen normalmente entre 5 °C/min y 15 °C/min, mientras que los tiempos de permanencia son suficientes para garantizar la estabilización de la temperatura del dispositivo (normalmente de 30 a 60 minutos). Los niveles de estrés de las pruebas deben mantenerse dentro de los límites de resistencia de diseño del producto para garantizar que los defectos se activen eficazmente sin inducir modos de fallo irrelevantes. Para dispositivos inerciales de alta fiabilidad, las pruebas de vida acelerada se pueden utilizar para comprimir años de estrés operativo en unas pocas semanas, lo que permite extrapolar la vida útil mediante modelado. Durante el proceso de pruebas, se requieren pruebas de parámetros completos (que abarcan el sesgo cero, el factor de escala, el umbral, etc.) para cada dispositivo a fin de garantizar la consistencia del lote. Conclusión Los ciclos de alta y baja temperatura, las pruebas de vibración/choque y las pruebas de envejecimiento acelerado desempeñan funciones distintas pero complementarias: los ciclos de temperatura evalúan la estabilidad de polarización cero y la resistencia a la fatiga estructural bajo fluctuaciones extremas de temperatura; las pruebas de vibración y choque verifican la precisión de la salida y la integridad mecánica bajo cargas dinámicas; y las pruebas de envejecimiento acelerado exponen defectos latentes, como grietas en las juntas de soldadura o delaminación de chips, a través de una tensión acelerada, lo que garantiza la fiabilidad del producto a nivel de lote. En la aplicación práctica, es fundamental prestar atención a tres aspectos: primero, la precisión del equipo de prueba debe ser al menos tres veces mayor que la tolerancia del parámetro medido para garantizar resultados fiables; segundo, las condiciones de prueba deben adaptarse adecuadamente al tipo de plataforma específica (por ejemplo, aeronaves de ala fija, helicópteros, vehículos o buques), en lugar de aplicar indiscriminadamente normas genéricas, lo que podría llevar a realizar pruebas excesivas o insuficientes; y tercero, las normas deben integrarse y aplicarse de forma flexible: MIL-STD proporciona un marco ambiental general, ISO ofrece metodologías de calibración, IEEE proporciona protocolos de prueba de sensores y DO-160 describe los requisitos específicos de aeronavegabilidad. Solo comprendiendo a fondo el alcance de cada norma y combinándolas eficazmente se puede garantizar el funcionamiento fiable de los sensores inerciales en entornos adversos.
LEER MÁS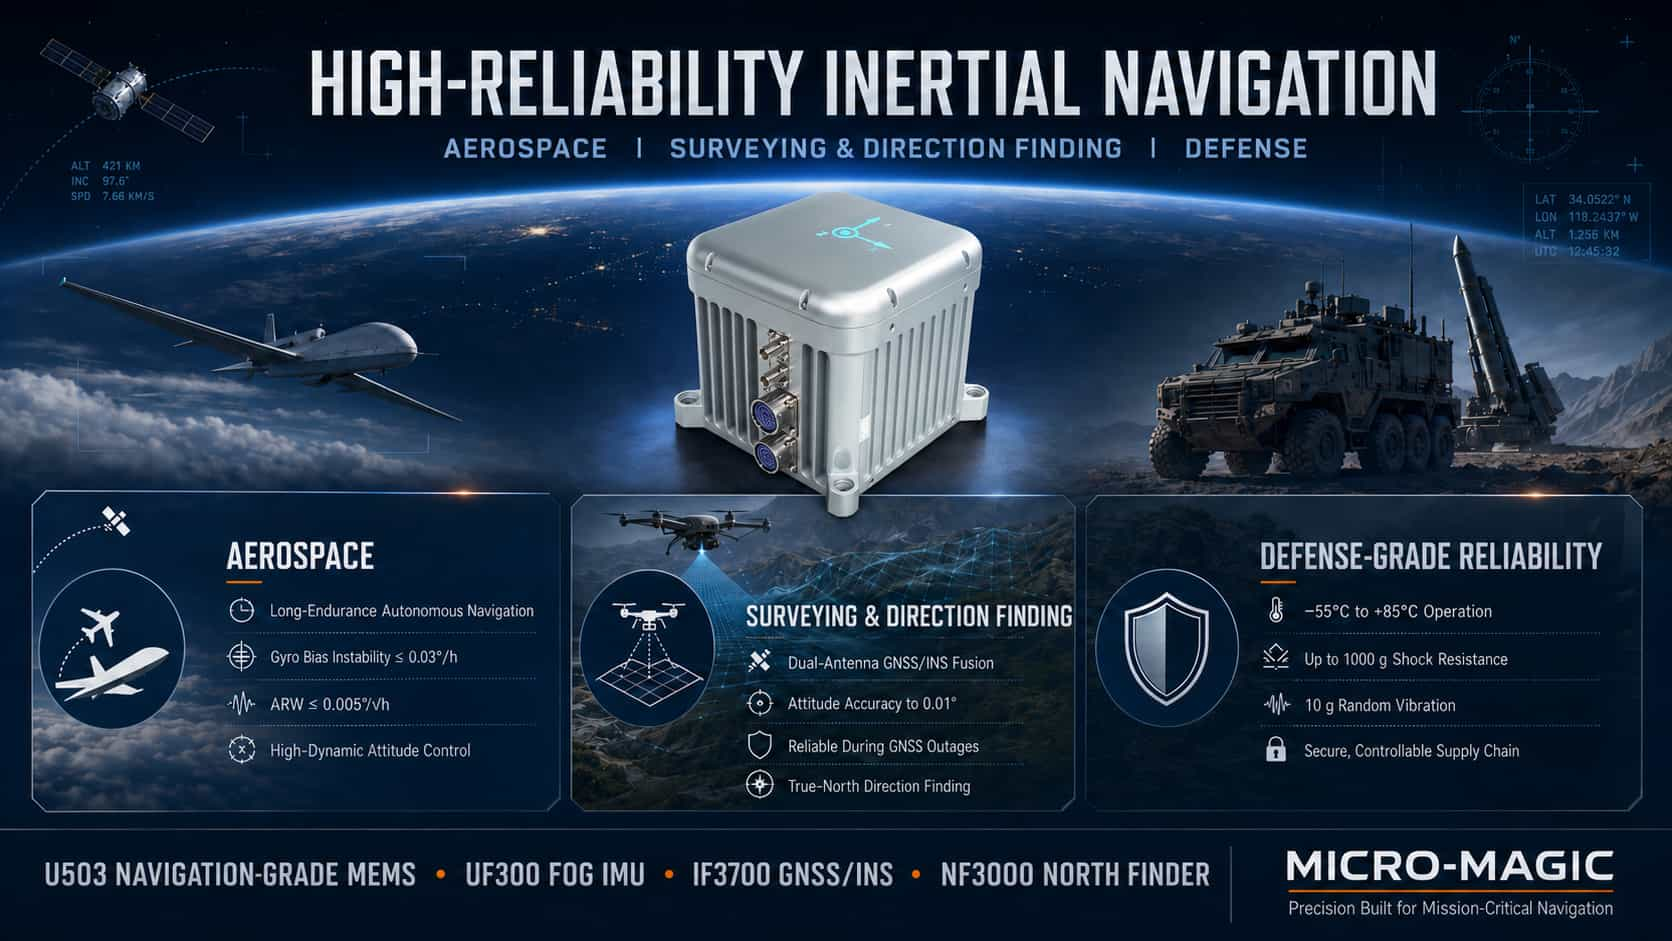
En los sistemas de navegación inercial, unas especificaciones técnicas más elevadas no siempre son mejores; el objetivo es lograr un equilibrio óptimo entre precisión, tamaño, peso, consumo energético, coste y fiabilidad. Los tres sectores principales —aeroespacial, topografía y orientación, y equipamiento militar— tienen prioridades técnicas distintas para los productos de navegación inercial, lo que da lugar a hojas de ruta tecnológicas y criterios de selección diferenciados. El sector aeroespacial hace hincapié en el mantenimiento de la actitud con alta precisión y en las capacidades de navegación autónoma a largo plazo. El sector de topografía y orientación prioriza la medición de la actitud con alta precisión y la exactitud de la navegación integrada, siendo fundamental la profunda fusión de la navegación inercial y el GNSS. Las aplicaciones de grado militar imponen los requisitos más estrictos en cuanto a adaptabilidad ambiental, tolerancia a cargas de alta aceleración y fiabilidad de la cadena de suministro. El siguiente análisis examina las especificaciones técnicas principales y las configuraciones de producto típicas para estos tres escenarios de aplicación. 1. Análisis técnico de productos de navegación inercial en el sector aeroespacial. Las aplicaciones aeroespaciales abarcan una amplia gama de plataformas, desde satélites y vehículos hipersónicos hasta vehículos aéreos no tripulados tácticos. Los requisitos técnicos comunes incluyen un sistema de referencia de actitud de alta precisión, navegación autónoma de larga duración, adaptabilidad a entornos altamente dinámicos y la capacidad de operar en un amplio rango de temperaturas. Las especificaciones técnicas principales se centran en la precisión de la actitud y la precisión de la navegación autónoma. Una inestabilidad del sesgo del giroscopio de ≤0,03°/h sirve como umbral de referencia para los productos de grado de navegación, determinando directamente la tasa de deriva del rumbo; una deriva angular aleatoria de ≤0,005°/√h determina los niveles de ruido de actitud a corto plazo; una inestabilidad del sesgo del acelerómetro de ≤10 μg afecta la precisión de la estimación de velocidad y posición; y una estabilidad del factor de escala de ≤50 ppm garantiza la linealidad de la medición en condiciones de alta dinámica. En lo que respecta a las hojas de ruta tecnológicas, los sistemas de control de actitud de satélites suelen utilizar unidades de medición inercial (IMU) con giroscopio de fibra óptica (FOG) o giroscopio láser (con una inestabilidad de sesgo de 0,002–0,01°/h), mientras que los UAV tácticos y los misiles pueden emplear IMU MEMS de alta precisión (≤0,03°/h) para reducir el tamaño y el coste. Tomando como ejemplo los productos de Micro-Magic, la IMU MEMS de grado de navegación de la serie U503 presenta una inestabilidad de sesgo del giroscopio de ≤0,03°/h, una deriva angular aleatoria de ≤0,005°/√h y una inestabilidad de sesgo del acelerómetro de ≤3 μg, cumpliendo eficazmente con los requisitos de navegación para UAV ligeros y misiles tácticos. La IMU basada en FOG de la serie UF300 ofrece una estabilidad de sesgo del giroscopio de 0,03°/h (suavizado de 10 s) y una estabilidad de sesgo del acelerómetro de 3 × 10⁻⁵g (suavizado de 10 s); una frecuencia de actualización de datos brutos de 4 kHz garantiza la captura de información de movimiento completa durante maniobras de alta dinámica. En lo que respecta a la implementación de ingeniería, un algoritmo de compensación de temperatura completa limita la variación de polarización cero en todo el rango de temperatura de funcionamiento a un valor inferior al 20 % del valor nominal, mientras que la supresión del acoplamiento entre ejes de ≤0,001 rad garantiza la ortogonalidad triaxial. Configuraciones típicas de productos: Los satélites y vehículos hipersónicos utilizan IMU basadas en FOG (UF300) o sistemas de giroscopio láser; los UAV grandes emplean IMU basadas en FOG (U-F3X90) o IMU MEMS de grado táctico; los UAV tácticos y los misiles utilizan IMU MEMS de grado de navegación (U503) o IMU MEMS de grado táctico (U5000/U6300). 2. Análisis técnico de productos de navegación inercial para topografía, cartografía y orientación. Las aplicaciones en topografía, cartografía y orientación, como la adquisición de datos cartográficos de alta precisión, la topografía de ingeniería, la cartografía marina y la agricultura de precisión, presentan requisitos técnicos que difieren significativamente de los del sector aeroespacial: la actitud y el rumbo de alta precisión influyen directamente en la exactitud geométrica de los resultados de la medición; la navegación integrada sirve como modo operativo principal, con una profunda fusión entre la navegación inercial y el GNSS; la orientación asistida por doble antena compensa la limitada observabilidad del rumbo de los sistemas de una sola antena; y el software de posprocesamiento puede mejorar aún más la precisión. Los indicadores clave de rendimiento para los sistemas de navegación inercial en este sector se centran en la precisión de la actitud de navegación integrada y la capacidad de mantener el rendimiento durante interrupciones GNSS de corta duración. Los requisitos de precisión de actitud en tiempo real son ≤0,01–0,05° para balanceo/cabeceo y ≤0,05–0,2° para rumbo, con capacidades de posprocesamiento que mejoran estas cifras a ≤0,004–0,01° para balanceo/cabeceo y ≤0,01–0,05° para rumbo. La estabilidad del sesgo del acelerómetro de ≤10–30 μg garantiza la precisión durante la navegación a estima de corta duración. Incluso después de una interrupción GNSS de 60 segundos, el sistema debe mantener la precisión de actitud y rumbo dentro de ≤0,01°. El sistema de navegación integrado GNSS/INS de doble antena I3700 de Micro-Magic representa una configuración estándar para aplicaciones de topografía y orientación. El principal valor técnico del sistema de doble antena reside en su capacidad para determinar la dirección: mientras que los sistemas de una sola antena tienen dificultades para medir la dirección con precisión cuando la plataforma está parada o se mueve a baja velocidad, los sistemas de doble antena utilizan tecnología de diferencial de fase portadora para medir la dirección directamente. Al combinarse con datos de navegación inercial, esto permite una orientación de alta precisión en todas las condiciones operativas. Los instrumentos de búsqueda del norte son dispositivos especializados esenciales para la topografía y la orientación; determinan el norte verdadero mediante un giroscopio que detecta la velocidad angular de rotación de la Tierra (aproximadamente 15°/h). El buscador de norte NF3000 FOG (Giroscopio de Fibra Óptica) de Micro-Magic emplea un FOG de alta precisión y un mecanismo de indexación de precisión. Alcanza una precisión de búsqueda del norte de ≤0,1° × sec(ψ), un tiempo de búsqueda del norte totalmente autónomo de ≤3 minutos y un tiempo de arranque rápido de ≤30 segundos. Opera en un rango de latitud de -70° a +70° sin depender de GNSS ni verse afectado por interferencias geomagnéticas. Por su parte, el buscador de norte NF1000 MEMS está diseñado para aplicaciones donde el tamaño y el consumo de energía son críticos, manteniendo una precisión de nivel medio a alto. Las configuraciones típicas de los productos incluyen: IMU FOG (UF300) combinada con un receptor GNSS de doble antena y software de posprocesamiento para levantamientos topográficos terrestres o marítimos de alta precisión; IMU MEMS de grado táctico (sistema de navegación integrado I3700) para levantamientos topográficos con UAV; y buscadores de norte FOG (NF3000) o buscadores de norte MEMS (NF1000) para tareas autónomas de búsqueda y orientación del norte. 3. Análisis técnico de productos de navegación inercial de grado militar y alta fiabilidad. Las aplicaciones de grado militar imponen requisitos únicos a los productos de navegación inercial que difieren de los casos de uso comercial o industrial. Estos incluyen: adaptabilidad a entornos extremos (desde -55 °C hasta +85 °C, y desde condiciones de baja presión a gran altitud hasta entornos de alta presión en aguas profundas); tolerancia a altas fuerzas G y choques (como las miles de fuerzas G experimentadas durante el lanzamiento de proyectiles de artillería); funcionamiento en entornos de alta vibración (por ejemplo, rotores de helicópteros o motores de misiles); compatibilidad electromagnética y capacidades antiinterferencias; y seguridad de la cadena de suministro junto con el control autónomo de los componentes principales. Las especificaciones técnicas básicas para los productos de navegación inercial de grado militar se centran en la adaptabilidad ambiental y la fiabilidad. En cuanto a la vibración, los dispositivos deben soportar vibraciones aleatorias en el rango de 10 Hz a 2000 Hz con un valor RMS total de aproximadamente 10 g, así como choques mecánicos de 100 g y 11 ms de semisinusoidal (aunque las condiciones reales de lanzamiento de proyectiles pueden alcanzar varios miles de g). En términos de temperatura, el rango operativo es de -55 °C a +85 °C, con algunas aplicaciones de alta temperatura, como las que se utilizan en misiles, que requieren una tolerancia de hasta 180 °C. La compatibilidad electromagnética (CEM) debe cumplir con todos los requisitos de prueba del estándar militar GJB 151B. En cuanto a la fiabilidad, el tiempo medio entre fallos (MTBF) normalmente debe ser ≥20 000 horas, con una vida útil de diseño que cubra todo el ciclo de vida del sistema de armas (15-30 años). Los acelerómetros de flexión de cuarzo de la serie AC-6 de Micro-Magic son un ejemplo de tecnología de acelerómetros de grado militar y alta fiabilidad. Soportan vibraciones de 25 g (20–2000 Hz) y golpes de 1000 g (onda sinusoidal media de 0,5 ms), niveles de rendimiento que superan con creces los de los productos industriales estándar. La serie AC-4, diseñada para altas temperaturas, amplía el rango de funcionamiento a -55 °C–180 °C. Gracias a la unión mediante hilo de oro, los sustratos cerámicos de alúmina y la tecnología de circuitos integrados híbridos de película gruesa, estas unidades se someten a pruebas de envejecimiento a alta temperatura (180 °C durante más de 96 horas) y están diseñadas específicamente para entornos con calentamiento aerodinámico, como misiles y aeronaves de alta velocidad. En cuanto a la localización de componentes clave, Micro-Magic ha logrado una autonomía y un control totales de la cadena de suministro; varios productos cuentan con una tasa de componentes 100% nacionales, lo que garantiza la seguridad de la cadena de suministro. Los acelerómetros de flexión de cuarzo y los acelerómetros MEMS cumplen funciones distintas en el sector de la defensa: los primeros destacan por su alta precisión y estabilidad a largo plazo, lo que los convierte en la opción preferida para la navegación estratégica y la guía de misiles; los segundos destacan por su compacidad, bajo coste y alta integración, lo que los hace adecuados para la guía táctica y las aplicaciones de espoletas de largo alcance y alta carga G. Configuraciones típicas de productos: Para municiones guiadas de largo alcance y misiles estratégicos, se seleccionan IMU FOG (UF300) o sistemas giroscópicos láser combinados con acelerómetros de flexión de cuarzo (AC-6), endurecidos para operar a altas temperaturas. Los misiles tácticos y los proyectiles guiados utilizan IMU MEMS de grado de navegación (U503, versión endurecida para alta G) o IMU MEMS de grado táctico (U5000/U6300). Los sistemas de navegación para vehículos blindados y buques de guerra emplean unidades de medición inercial (IMU) MEMS de grado táctico (U5000/U6300) con calibración de temperatura completa. Las tareas de orientación y localización del norte en el campo de batalla utilizan buscadores de norte FOG (NF3000) o buscadores de norte MEMS (NF1200), de fabricación 100% nacional. 4. Resumen Los sectores aeroespacial, de topografía/orientación y de defensa tienen requisitos técnicos distintos para los productos de navegación inercial de alta fiabilidad. En el sector aeroespacial, las exigencias principales son una referencia de actitud de alta precisión y capacidades de navegación autónoma de larga duración; los productos de grado de navegación requieren una estabilidad de sesgo del giroscopio mejor que 0,03°/h y una deriva angular aleatoria mejor que 0,005°/√h. El sector de topografía y orientación prioriza la navegación integrada de alta precisión y la capacidad de mantener la exactitud durante interrupciones GNSS de corta duración; mediante la profunda integración de GNSS/INS de doble antena y el uso de equipos de búsqueda/orientación del norte, la precisión de actitud puede alcanzar el nivel de 0,01°. Las aplicaciones de defensa priorizan la adaptabilidad a entornos extremos, la resistencia a cargas de choque de alta g y la autonomía de la cadena de suministro; desde el funcionamiento a amplias temperaturas y la tolerancia a choques que superan los 1000 g hasta la compatibilidad electromagnética y el abastecimiento nacional de componentes clave, cada aspecto refleja los rigurosos estándares de calidad exigidos a los productos de defensa. La lógica de selección de productos en estos tres sectores viene determinada por sus respectivos requisitos técnicos. Comprender esta lógica es un requisito fundamental para la correcta selección y aplicación de productos de navegación inercial de alta fiabilidad.
LEER MÁS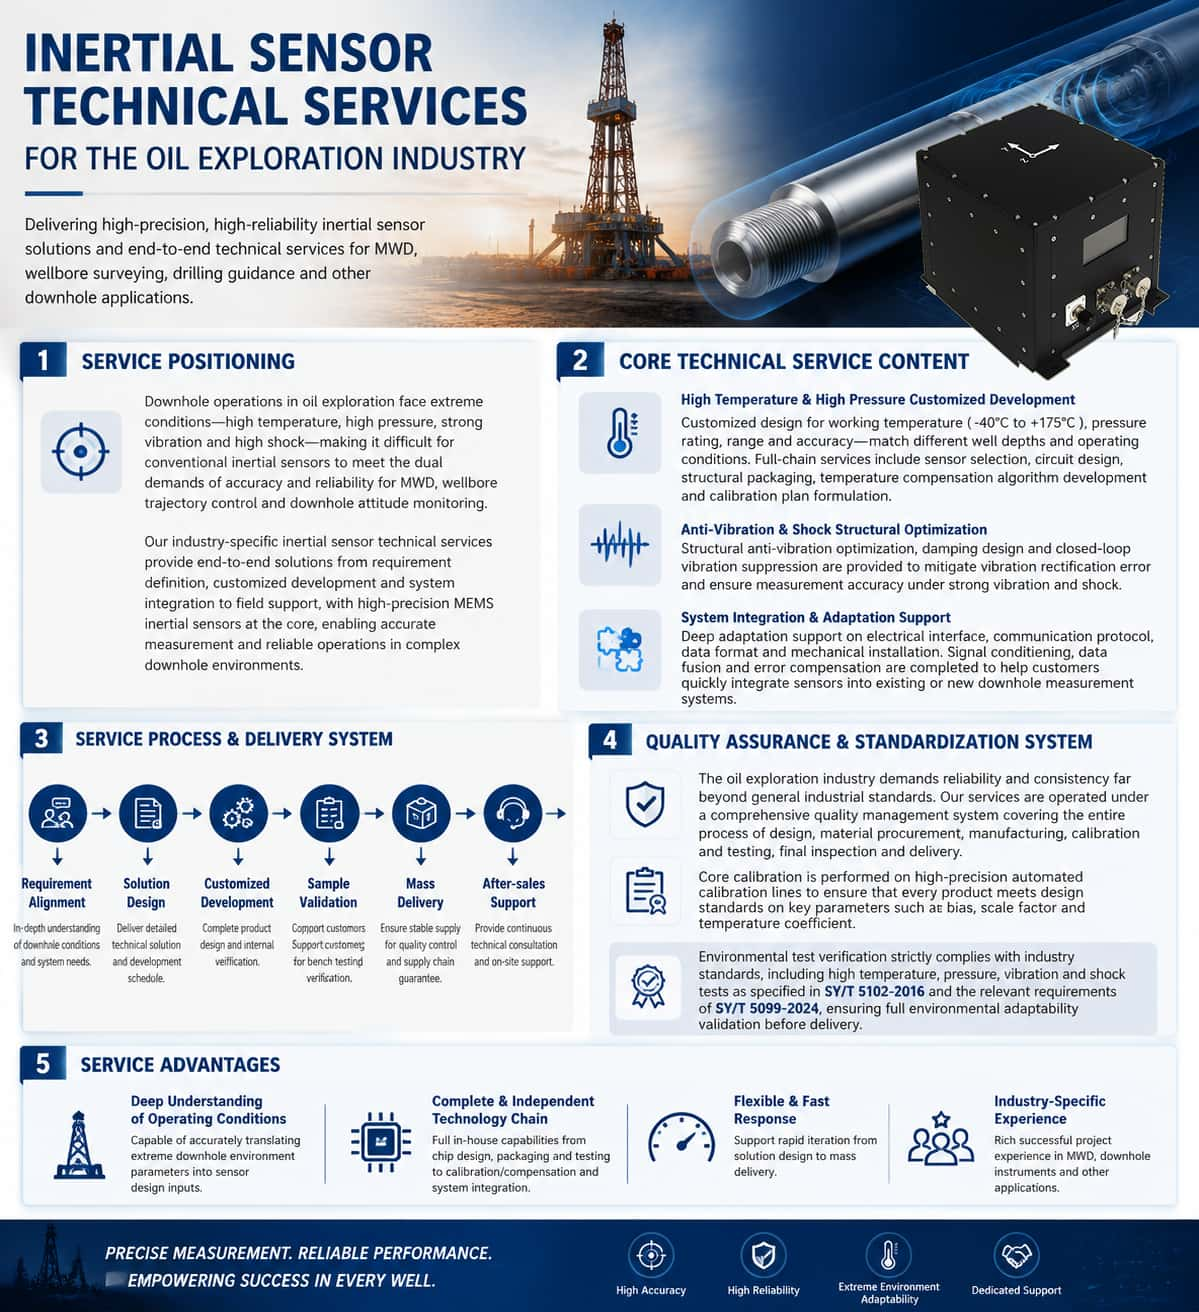
La industria del petróleo y el gas impone exigencias únicas y rigurosas a los sensores inerciales. Ya sea para la medición durante la perforación (MWD), el control de la trayectoria del pozo o la monitorización de la actitud en el fondo del pozo, los sensores IMU desempeñan funciones de medición esenciales. Sin embargo, los entornos de fondo de pozo se caracterizan por condiciones extremas, como altas temperaturas, altas presiones, vibraciones intensas y fuertes impactos. Además, las diferentes condiciones, profundidades y conjuntos de fondo de pozo (BHA) imponen requisitos específicos en cuanto al rendimiento, las dimensiones, las interfaces y los rangos de temperatura de funcionamiento de los sensores. Los productos estándar disponibles en el mercado a menudo no satisfacen completamente las necesidades operativas específicas, lo que convierte el desarrollo personalizado en la norma dentro de la cadena de suministro de sensores inerciales para esta industria. Mientras tanto, el ciclo de vida de los equipos de exploración de petróleo y gas —desde la I+D hasta la producción en masa— sigue una trayectoria típica: desarrollo personalizado, creación de prototipos en lotes pequeños y suministro a gran escala. Este proceso refleja tanto la búsqueda inquebrantable de la industria por la calidad y la fiabilidad del producto como el papel fundamental que desempeñan los sensores inerciales como componentes esenciales en la gestión de la cadena de suministro. Estas tres etapas se detallan a continuación. 1. Desarrollo a medida: Soluciones personalizadas y orientadas a las aplicaciones. El desarrollo personalizado de sensores inerciales para la industria del petróleo y el gas implica esencialmente traducir los requisitos operativos específicos del cliente en el fondo del pozo en soluciones de sensores diseñadas a medida. Alineación de requisitos y diseño de soluciones. El desarrollo personalizado comienza con una comprensión profunda del escenario de aplicación del cliente, incluyendo la profundidad del pozo y los rangos de temperatura, las presiones nominales en el fondo del pozo, los perfiles de vibración y choque de la sarta de perforación, las limitaciones de espacio de instalación e interfaz, los requisitos de precisión de medición y los protocolos de comunicación y formatos de datos. Los fabricantes de sensores deben ser capaces de responder rápidamente a las solicitudes de personalización, en particular para necesidades especializadas como amplios rangos de medición, resistencia a vibraciones, alta tolerancia a choques y rangos de temperatura extendidos. La fase de diseño abarca tareas a nivel de sistema, como la selección de sensores, el diseño de circuitos, el diseño estructural, la gestión térmica y el diseño resistente a vibraciones, culminando en la entrega de una propuesta técnica detallada y un cronograma de desarrollo. Control independiente de las tecnologías clave. El desarrollo personalizado de sensores inerciales de alto rendimiento implica múltiples etapas técnicas, incluyendo el diseño estructural, el diseño de circuitos ASIC, el empaquetado y las pruebas, así como la calibración y la compensación. Las arquitecturas estructurales totalmente patentadas y las metodologías de diseño de personalización rápida constituyen la base técnica para satisfacer rápidamente los requisitos específicos de cada cliente. Por otro lado, las líneas de empaquetado y prueba autónomas y controlables, junto con las líneas de ensamblaje de calibración por lotes automatizadas, garantizan la consistencia, el rendimiento y la capacidad de producción durante la fase de personalización, allanando el camino para la posterior producción en masa. Verificación e iteración del diseño. El desarrollo personalizado no es una entrega única, sino un proceso de ciclo cerrado que incluye múltiples rondas de diseño, verificación e iteración. El rendimiento, la estructura y los algoritmos del sensor se optimizan continuamente en función de los datos de prueba y la retroalimentación del cliente sobre la aplicación en campo, hasta que se cumplen todos los requisitos operativos. 2. Prototipado en pequeñas series: Un puente entre el diseño y el producto físico. La creación de prototipos en pequeñas series es un vínculo fundamental que conecta el diseño personalizado con la producción en masa; su valor principal reside en "verificar los mayores riesgos al menor coste". Propósito y alcance del prototipado. El prototipado en lotes pequeños generalmente implica la producción de un número limitado de unidades (desde unas pocas hasta varias docenas) antes de la producción en masa formal. Estas muestras son utilizadas por los clientes para pruebas de integración, verificación en campo y puesta en marcha del sistema. La fase de prototipado implica completar el ensamblaje, la calibración, las pruebas y el rodaje para garantizar que las muestras representen con precisión los estándares de rendimiento de las unidades finales producidas en masa. Para aplicaciones de petróleo y gas en pozos, los prototipos también deben someterse a pruebas de confiabilidad ambiental, como pruebas de alta temperatura/alta presión y pruebas de vibración/choque. Iteración rápida y optimización de ingeniería. La fase de creación de prototipos en lotes pequeños suele implicar ajustes y optimización del diseño, como modificaciones menores en las dimensiones estructurales, ajustes en el algoritmo de compensación de temperatura o cambios en las definiciones de interfaz. La capacidad de respuesta rápida durante esta etapa determina directamente el cronograma general del proyecto. Los fabricantes con sistemas integrales de I+D, producción y pruebas pueden garantizar transiciones rápidas y fluidas desde el diseño conceptual y las pruebas de muestras hasta el suministro en volumen. Gestión de la transición del prototipado a la producción en masa. El prototipado en lotes pequeños sirve no solo para la verificación técnica, sino también como prueba piloto de los procesos de producción. La producción en lotes pequeños permite identificar con antelación posibles cuellos de botella en la fabricación, las pruebas y la cadena de suministro, lo que garantiza una preparación exhaustiva para el suministro a gran escala posterior. 3. Suministro a gran escala: Sistemas de calidad y garantía de la cadena de suministro El suministro a gran escala representa la etapa final de entrega del desarrollo personalizado y sirve como la prueba definitiva de las capacidades integrales de un proveedor de sensores inerciales dentro de la industria del petróleo y el gas. Sistema de Gestión de la Calidad. La industria del petróleo y el gas impone a sus proveedores requisitos de sistemas de gestión de la calidad que superan con creces los de otros sectores industriales. API Q1 es una norma de sistemas de gestión de la calidad específica para la industria del petróleo y el gas, introducida por el Instituto Americano del Petróleo (API); es más rigurosa que la ISO 9001. La especificación API Q1 abarca todo el proceso, desde el diseño y la producción hasta la cadena de suministro, y exige a las organizaciones que demuestren su capacidad para proporcionar productos fiables de forma constante. Para los fabricantes de sensores inerciales, establecer y operar un sistema de gestión de la calidad API Q1 representa un salto fundamental: pasar de ser simplemente "capaces de fabricar" a "ofrecer un rendimiento fiable". Gestión de la cadena de suministro. Durante la fase de suministro masivo, los fabricantes de sensores deben establecer canales de suministro de materia prima estables, recursos de procesamiento subcontratados controlables y sistemas de logística y entrega eficientes. Los materiales auxiliares, como sensores inerciales específicos, chasis, carcasas, placas de circuito impreso y diversos componentes electrónicos, suelen adquirirse externamente, lo que exige auditorías de cualificación de proveedores y un estricto control de calidad. Los procesos centrales, que incluyen la calibración de sensores a alta y baja temperatura, la compensación de errores, las pruebas de rendimiento y el ensamblaje/depuración, son realizados de forma independiente por el fabricante, aprovechando sus propias fortalezas técnicas. Calibración por lotes y control de consistencia. La precisión de los sensores inerciales depende no solo del chip en sí, sino, sobre todo, de la precisión de la calibración y la compensación. Durante la producción en masa, los fabricantes requieren líneas de calibración por lotes automatizadas y desarrolladas internamente. Al combinar estructuras y accesorios de equipos propios con algoritmos de calibración y arquitecturas de comunicación optimizadas, pueden garantizar que cada producto cumpla con los estándares de rendimiento, al tiempo que logran una alta producción. La consistencia y la repetibilidad de los productos fabricados en masa con respecto a parámetros clave, como el sesgo, el factor de escala y los coeficientes de temperatura, sirven como puntos de referencia fundamentales para evaluar la capacidad de producción en masa. Resumen El ciclo de vida de los sensores inerciales para la industria del petróleo y el gas —que abarca el desarrollo a medida, la creación de prototipos en pequeñas series y el suministro a gran escala— conforma una cadena de valor completa que conecta la demanda del mercado con los productos terminados. El desarrollo a medida traduce las condiciones de operación en el fondo del pozo en especificaciones del producto; la creación de prototipos en pequeñas series mitiga los riesgos técnicos mediante la verificación física; y el suministro a gran escala se basa en sistemas de gestión de calidad y capacidades de la cadena de suministro para garantizar una entrega fiable. Para los fabricantes, contar con una sólida experiencia técnica y capacidades de servicio integrales es esencial; estos factores constituyen el umbral de entrada y la principal ventaja competitiva del sector.
LEER MÁS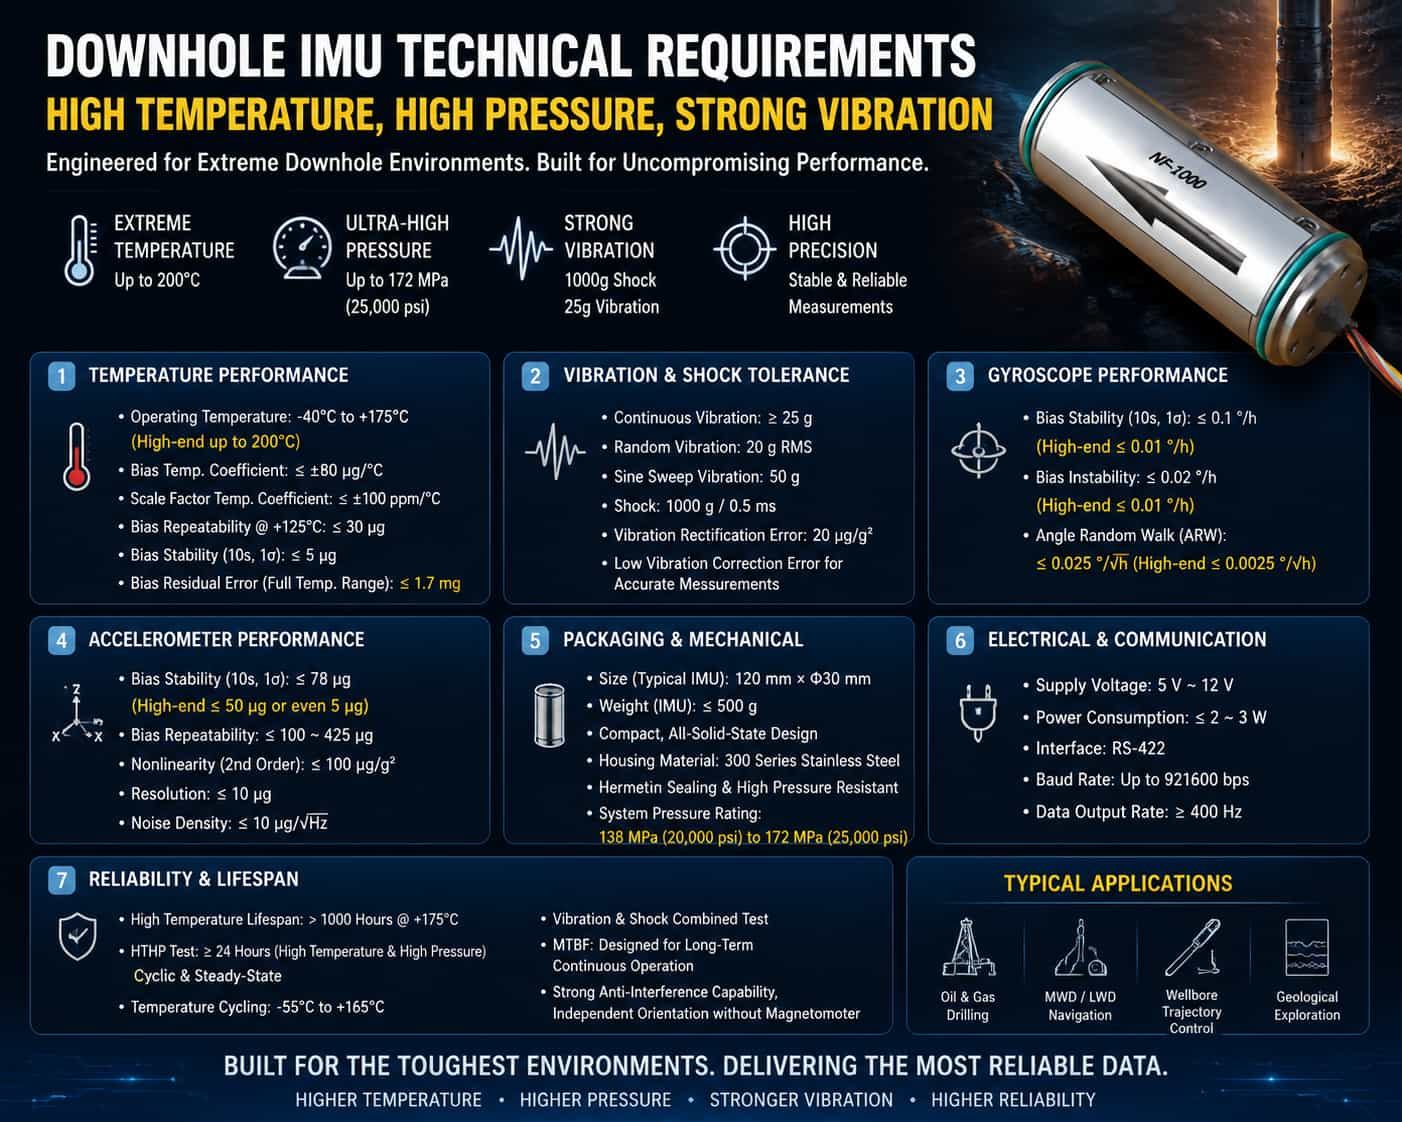
I. Introducción En operaciones de fondo de pozo, como la perforación petrolífera y la exploración geológica, las Unidades de Medición Inercial (IMU) desempeñan funciones esenciales, como el control de la trayectoria del pozo, la medición durante la perforación (MWD), la determinación de la orientación y la navegación/posicionamiento. Sin embargo, el entorno del fondo del pozo es un "purgatorio" para los sensores: las temperaturas pueden superar los 150 °C o incluso los 200 °C, las presiones superan los 100 MPa y la sarta de perforación está sometida a vibraciones intensas y continuas, así como a cargas de alto impacto. En tales entornos, los sensores IMU convencionales son altamente susceptibles a la deriva de precisión, a una vida útil reducida e incluso a fallos totales. Por lo tanto, definir especificaciones técnicas rigurosas para los sensores IMU que operan en entornos de fondo de pozo con altas temperaturas, altas presiones y altas vibraciones es crucial para garantizar la seguridad y la precisión de las operaciones de perforación. Las especificaciones técnicas de los sensores IMU para pozos petrolíferos se pueden clasificar en seis dimensiones clave: adaptabilidad a la temperatura, tolerancia a vibraciones e impactos, precisión y estabilidad, limitaciones de embalaje y dimensiones, características eléctricas y de potencia, y vida útil y fiabilidad operativa. Estas se detallan a continuación. II. Especificaciones de adaptabilidad a la temperatura La temperatura representa el desafío más importante que el entorno del pozo supone para los sensores IMU. El gradiente geotérmico global suele ser de 25 °C por kilómetro de profundidad; en pozos ultraprofundos, las temperaturas en el fondo del pozo a menudo superan los 150 °C. Por consiguiente, el rango de temperatura de funcionamiento es una especificación técnica fundamental. Rango de temperatura de funcionamiento: Los sensores IMU para pozos suelen requerir un rango de temperatura de funcionamiento de -40 °C a +125 °C, mientras que los productos de gama alta deben soportar temperaturas de -40 °C a +175 °C o superiores. Algunos sensores diseñados para pozos ultraprofundos ya toleran temperaturas extremas de 180 °C a 200 °C. El límite inferior del rango de temperatura de funcionamiento es fundamental, ya que los equipos deben soportar bajas temperaturas durante las operaciones en regiones frías o en condiciones invernales. Compensación de rango de temperatura completo y estabilidad de temperatura: La mera capacidad de operar en un amplio rango de temperatura no es suficiente para cumplir con los requisitos de precisión. Los sensores deben someterse a una compensación de precisión en todo el rango de temperatura para garantizar una baja deriva y una alta repetibilidad a pesar de las fluctuaciones extremas de temperatura. Las especificaciones clave incluyen: el coeficiente de temperatura de sesgo normalmente debe controlarse dentro de ±80 μg/°C, y el coeficiente de temperatura del factor de escala dentro de ±100 ppm/°C. En un entorno de alta temperatura de +125 °C, la repetibilidad del sesgo del acelerómetro debe controlarse dentro de 30 μg, y su estabilidad de sesgo (1σ de 10 segundos) debe ser menor que 5 μg. El error de sesgo residual en todo el rango de temperatura es un parámetro clave para evaluar la adaptabilidad a la temperatura; los productos de gama alta pueden mantenerlo dentro de 1,7 mg. III. Especificaciones de tolerancia a vibraciones e impactos Durante la perforación rotatoria, la sarta de perforación en el fondo del pozo está sometida a vibraciones aleatorias continuas de banda ancha y a impactos instantáneos e intensos causados por la rotura de la roca por la broca. Esto representa el segundo gran desafío para los sensores IMU. Tolerancia a vibraciones continuas: Los sensores deben soportar entornos de vibración continua, que generalmente requieren una tolerancia a vibraciones continuas superiores a 25 g (aceleración gravitatoria). En condiciones de vibración aleatoria, algunos sensores de alto rendimiento han superado con éxito pruebas combinadas que incluyen una vibración aleatoria de 20 g RMS y una vibración sinusoidal barrida de 50 g. Tolerancia a impactos instantáneos: Los impactos de las brocas generan aceleraciones instantáneas máximas extremadamente altas; los sensores deben soportar impactos de alta intensidad del orden de 1000 g/0,5 ms. Esta especificación determina directamente la capacidad de supervivencia del sensor en condiciones de funcionamiento adversas. Capacidad de supresión de vibraciones: Además de soportar las vibraciones, los sensores deben mitigar su impacto en la precisión de la medición. El error de rectificación de vibraciones es un factor crítico; las arquitecturas avanzadas de bucle cerrado pueden reducir este error diez veces, alcanzando una capacidad de supresión de vibraciones de 20 μg/g². Un bajo error de rectificación de vibraciones garantiza la extracción precisa de las señales reales de gravedad y velocidad angular, incluso en medio de las complejas vibraciones de la sarta de perforación. IV. Especificaciones de precisión y estabilidad Si bien los sensores IMU deben cumplir con los requisitos de adaptabilidad ambiental, también deben poseer una precisión de medición suficiente; de lo contrario, la determinación de la actitud y el control de la trayectoria carecerían de sentido. Especificaciones del giroscopio: La estabilidad del sesgo del giroscopio es un parámetro fundamental para medir su precisión. Los requisitos suelen ser inferiores a 0,1°/h (1σ de 10 segundos), y los productos de gama alta alcanzan 0,01°/h o incluso menos. Los requisitos de inestabilidad del sesgo son inferiores a 0,02°/h, y algunos productos alcanzan niveles dentro de 0,01°/h. El desplazamiento aleatorio angular (ARW) es una métrica crítica para los niveles de ruido del giroscopio; los requisitos comienzan en tan solo 0,025°/√h, y los productos de gama alta alcanzan 0,0025°/√h. Especificaciones del acelerómetro: Los requisitos de estabilidad de sesgo suelen ser inferiores a 78 μg, y los productos de alto rendimiento alcanzan menos de 50 μg o incluso 5 μg (10 segundos, 1σ). La repetibilidad del sesgo debe controlarse dentro del rango de 100 μg a 425 μg. El coeficiente de no linealidad de segundo orden debe ser inferior a 100 μg/g² para garantizar la linealidad en las mediciones de aceleración en un amplio rango dinámico. En cuanto a la resolución, los acelerómetros de alto rendimiento pueden alcanzar niveles inferiores a 10 μg. La densidad de ruido, un indicador clave del nivel de ruido del acelerómetro, normalmente debe ser inferior a 10 μg/√Hz. Estabilidad a largo plazo: Dado que las operaciones en el fondo del pozo pueden durar semanas o incluso meses, la estabilidad a largo plazo del sesgo del sensor y del factor de escala es crucial. La repetibilidad mensual combinada del sesgo debe controlarse dentro de 150 μg, y la del factor de escala, dentro de 150 ppm. La repetibilidad mensual combinada del coeficiente de no linealidad debe controlarse dentro de ±40 μg/g². V. Embalaje y limitaciones dimensionales El espacio en el fondo del pozo es extremadamente limitado; los sensores IMU deben cumplir con estrictos requisitos de miniaturización y empaquetado. Dimensiones físicas: Los sensores requieren un diseño compacto para adaptarse a las herramientas de fondo de pozo con diámetros limitados. Una IMU típica de alto rendimiento mide aproximadamente 120 mm × Φ30 mm. Los componentes discretos, como los acelerómetros, requieren una miniaturización aún mayor, con dimensiones típicas de tan solo Φ18,2 × 16 mm. Peso: El diseño ligero es un requisito estándar para los instrumentos de fondo de pozo. El peso de una IMU completa suele ser inferior a 500 g, mientras que los acelerómetros discretos pueden pesar tan solo 25 g. Diseño estructural: Un diseño totalmente de estado sólido sin partes móviles es la opción preferida para las IMU de fondo de pozo, lo que mejora significativamente la fiabilidad en entornos sujetos a vibraciones intensas y golpes fuertes. Un diseño cilíndrico integrado facilita la integración en herramientas de fondo de pozo sin alterar la disposición de los equipos existentes. La carcasa debe estar construida con materiales resistentes a la corrosión y de alta resistencia, como el acero inoxidable de la serie 300. Sellado y resistencia a la presión: Como componente central de los instrumentos de fondo de pozo, el sensor IMU requiere un embalaje que cumpla con los estándares de sellado de alta presión. Aunque la IMU normalmente se aloja dentro de una sarta de herramientas resistente a la presión, su diseño de embalaje debe garantizar la integridad hermética y el rendimiento del aislamiento en entornos de alta temperatura y alta presión. Las especificaciones de resistencia a la presión a nivel de sistema normalmente requieren clasificaciones de 138 MPa (20 000 psi) o incluso 172 MPa (25 000 psi). VI. Especificaciones de consumo eléctrico y de energía Las condiciones de suministro eléctrico en el fondo del pozo son limitadas; por lo tanto, las características eléctricas del sensor IMU influyen directamente en la viabilidad del sistema y en su duración operativa. Tensión de alimentación: Debe admitir un amplio rango de tensión de entrada para adaptarse a las condiciones inestables de la alimentación eléctrica en el fondo del pozo; los requisitos típicos oscilan entre 5 V y 12 V. Consumo de energía: El bajo consumo de energía es un requisito fundamental. El consumo de energía de la unidad IMU completa generalmente debe mantenerse entre 2 W y 3 W. Un bajo consumo de energía no solo reduce la carga sobre el sistema de alimentación de fondo de pozo, sino que también minimiza el aumento de temperatura del sensor, lo que facilita la gestión térmica en entornos de alta temperatura. Interfaz de comunicación: Debe estar equipada con una interfaz de bus adecuada para la transmisión a larga distancia en el fondo del pozo; RS-422 es una opción común. La velocidad de transmisión debe cumplir con los requisitos de tiempo real, alcanzando típicamente hasta 921 600 bps. La frecuencia de actualización de datos debe satisfacer las necesidades de tiempo real del sistema de control, con un valor típico de al menos 400 Hz. VII. Especificaciones de vida útil y fiabilidad Las operaciones en el fondo del pozo no pueden interrumpirse arbitrariamente; por lo tanto, el sensor IMU debe tener una vida útil y una fiabilidad suficientes. Vida útil a altas temperaturas: El sensor debe ser capaz de funcionar de forma continua durante varios miles de horas a su temperatura nominal de funcionamiento. A la temperatura extrema de +175 °C, se requiere una vida útil superior a 1000 horas. Pruebas de fiabilidad: El sensor debe superar una serie de pruebas de fiabilidad ambiental, incluidas pruebas de ciclos de alta temperatura y alta presión (HTHP) y pruebas en estado estacionario (normalmente ≥24 horas), pruebas de ciclos de temperatura (p. ej., de -55 °C a +165 °C) y pruebas combinadas de vibración a alta temperatura. El tiempo medio entre fallos (MTBF) sirve como medida cuantitativa de la fiabilidad y debe cumplir los requisitos para el funcionamiento continuo en el fondo del pozo. Capacidad antiinterferencias: En entornos de fondo de pozo caracterizados por una fuerte interferencia magnética, la IMU debe tener la capacidad de orientarse de forma autónoma, independientemente del campo magnético terrestre, superando así los problemas de fallo a los que se enfrentan las brújulas magnéticas tradicionales en entornos ferromagnéticos (como dentro de las tuberías de acero). Conclusión Las especificaciones técnicas para las IMU de fondo de pozo, diseñadas para soportar altas temperaturas, altas presiones y vibraciones intensas, abarcan seis dimensiones clave: adaptabilidad a la temperatura, tolerancia a vibraciones e impactos, precisión y estabilidad de la medición, tamaño del encapsulado, consumo de energía eléctrica y vida útil/fiabilidad operativa. Estos parámetros están interconectados y se limitan mutuamente. Las tendencias de la industria indican un aumento continuo en los límites superiores de temperatura operativa, pasando de 125 °C a 150 °C, 175 °C e incluso 200 °C, junto con mejoras constantes en la supresión de vibraciones y la precisión de la medición, así como una miniaturización optimizada y diseños de bajo consumo. Estos avances tecnológicos impulsan la evolución de los sensores IMU de fondo de pozo hacia una mayor tolerancia a la temperatura y las vibraciones, una mayor precisión y una vida útil prolongada, lo que proporciona un soporte técnico cada vez más sólido para la exploración y el desarrollo de los recursos de petróleo y gas en las profundidades de la Tierra.
LEER MÁS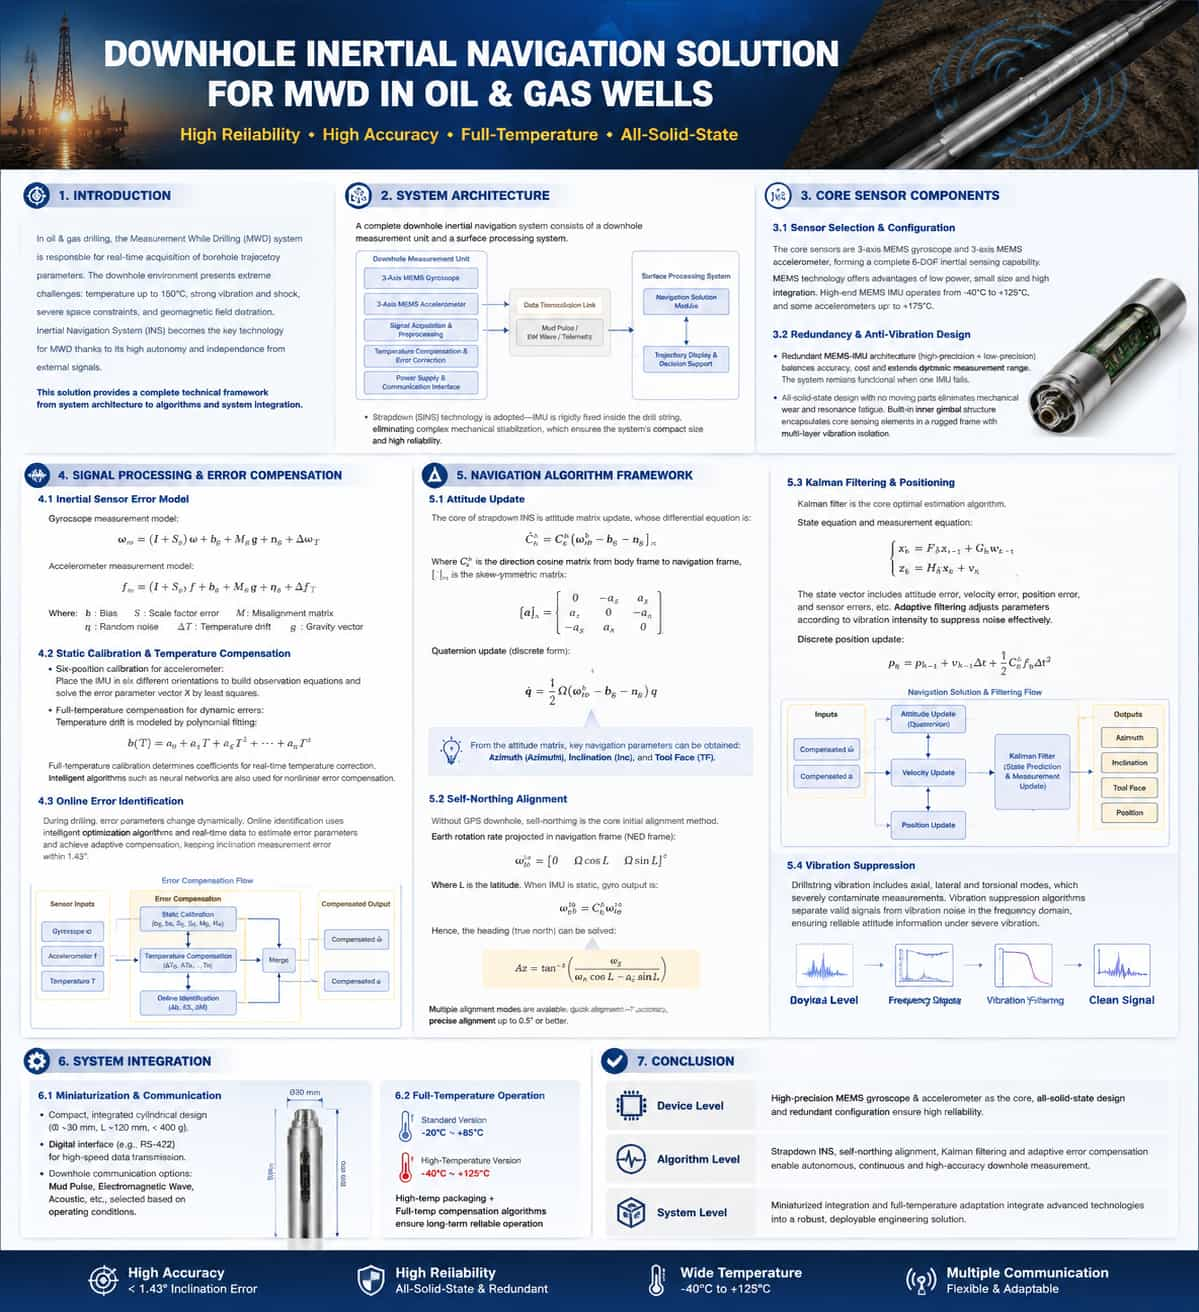
IntroducciónEn la ingeniería de perforación de petróleo y gas, los sistemas de medición durante la perforación (MWD) realizan la tarea crítica de adquirir parámetros de trayectoria del pozo en tiempo real. El entorno del fondo del pozo impone exigencias extremadamente rigurosas a los sistemas de navegación, incluyendo temperaturas superiores a 150 °C, vibraciones y choques intensos y continuos, severas limitaciones espaciales y una importante distorsión del campo geomagnético; todo lo cual crea barreras técnicas para la navegación en el fondo del pozo. Los sistemas de navegación inercial (INS) han surgido como un enfoque técnico clave para MWD debido a su alto nivel de autonomía e independencia de señales externas. Este artículo proporciona un análisis técnico que abarca cinco aspectos: arquitectura del sistema, componentes principales, compensación de errores, algoritmos de navegación e integración del sistema. Arquitectura del sistemaUn sistema MWD inercial completo consta de una unidad de medición de fondo de pozo y un sistema de procesamiento de superficie. La unidad de fondo de pozo se instala dentro de la broca, cerca de la misma, e integra una Unidad de Medición Inercial (IMU), compuesta por giroscopios y acelerómetros triaxiales, junto con circuitos de adquisición de señales, un módulo de alimentación e interfaces de comunicación. El sistema de superficie se encarga de la recepción de datos, el cálculo de la navegación, la visualización de la trayectoria del pozo y el apoyo a la toma de decisiones.Las soluciones convencionales actuales emplean tecnología de medición inercial fija, en la que la IMU se monta rígidamente dentro de la herramienta de perforación. Al eliminar las complejas estructuras de estabilización mecánica, este enfoque permite una miniaturización fundamental del sistema y mejora la fiabilidad.Componentes principales del sensor Selección y configuración de sensores Los sensores principales del sistema de navegación inercial LWD (registro durante la perforación) constan de un giroscopio MEMS triaxial y un acelerómetro MEMS triaxial, que proporcionan capacidades de detección inercial completas de seis grados de libertad. La tecnología MEMS se ha convertido en la opción predominante debido a ventajas como el bajo consumo de energía, el tamaño compacto y el alto potencial de integración. Las IMU MEMS de gama alta operan en un rango de temperatura de -40 °C a +125 °C, y algunos acelerómetros pueden soportar temperaturas de hasta +175 °C. Configuración redundante y diseño resistente a las vibraciones La configuración redundante de MEMS-IMU es un método clave para mejorar la fiabilidad. Una arquitectura típica de navegación inercial dual incorpora IMU de alta y baja precisión, equilibrando la exactitud y el coste a la vez que amplía el rango de medición dinámico. El sistema sigue funcionando incluso si falla una de las unidades sensoras.En cuanto a la resistencia a las vibraciones, el diseño totalmente sólido no contiene piezas mecánicas móviles, lo que elimina fundamentalmente el desgaste mecánico y la fatiga inducida por resonancia. Una estructura de plataforma interna aloja los elementos sensores principales dentro de un soporte robusto, utilizando un diseño multicapa para absorber y amortiguar la energía de vibración. Procesamiento de señales y compensación de errores Modelos de error de sensores inerciales Las mediciones de los sensores inerciales MEMS contienen varios componentes de error. El modelo de medición del giroscopio es:ω̃ = ω + b_g + s_g∙ω + M_g∙ω + n_g + ε_g(T)El modelo de medición del acelerómetro es:ã = a + b_a + s_a∙a + M_a∙a + n_a + ε_a(T) + gDonde: "b" = sesgo; "s" = error del factor de escala; "M" = matriz de error de instalación;"n" = ruido aleatorio; "ε(T)" = deriva de temperatura; "g" = vector de aceleración gravitacional.Para lograr mediciones de alta precisión, es necesario calibrar y compensar cada término de error. Calibración estática y compensación de temperatura La compensación de errores estáticos se realiza durante la fase de calibración en fábrica. Tomando como ejemplo la calibración de seis posiciones de un acelerómetro, las ecuaciones de observación —$y = H \cdot X + v$— se establecen colocando la IMU en seis orientaciones diferentes.El vector de parámetros de error $X$ se resuelve luego utilizando el método de mínimos cuadrados. La compensación en todo el rango de temperaturas es fundamental para la compensación dinámica. Los modelos de ajuste polinomial se utilizan comúnmente para caracterizar la deriva de temperatura:$\varepsilon(T) = k_0 + k_1 T + k_2 T^2 + \dots + k_n T^n$Los coeficientes de ajuste ($k_0, k_1, \dots, k_n$) se determinan mediante experimentos de calibración en todo el rango de temperaturas para permitir la corrección de temperatura en tiempo real. En los últimos años, también se han introducido algoritmos inteligentes, como las redes neuronales, para compensar eficazmente los errores no lineales. Identificación de errores en línea Los parámetros de error cambian dinámicamente durante el proceso de perforación, un escenario que la calibración tradicional fuera de línea no logra abordar. La identificación de errores en línea utiliza algoritmos de optimización inteligentes y datos en tiempo real para identificar dinámicamente los parámetros de error y lograr una compensación adaptativa, manteniendo así el error de medición de la inclinación del pozo dentro de 1,43°.El proceso completo de compensación de errores es el siguiente:5. Marco del algoritmo de navegación 5.1. Actualización de actitudEl núcleo del cálculo de navegación inercial fija es la actualización de la matriz de actitud; su ecuación diferencial es:
LEER MÁS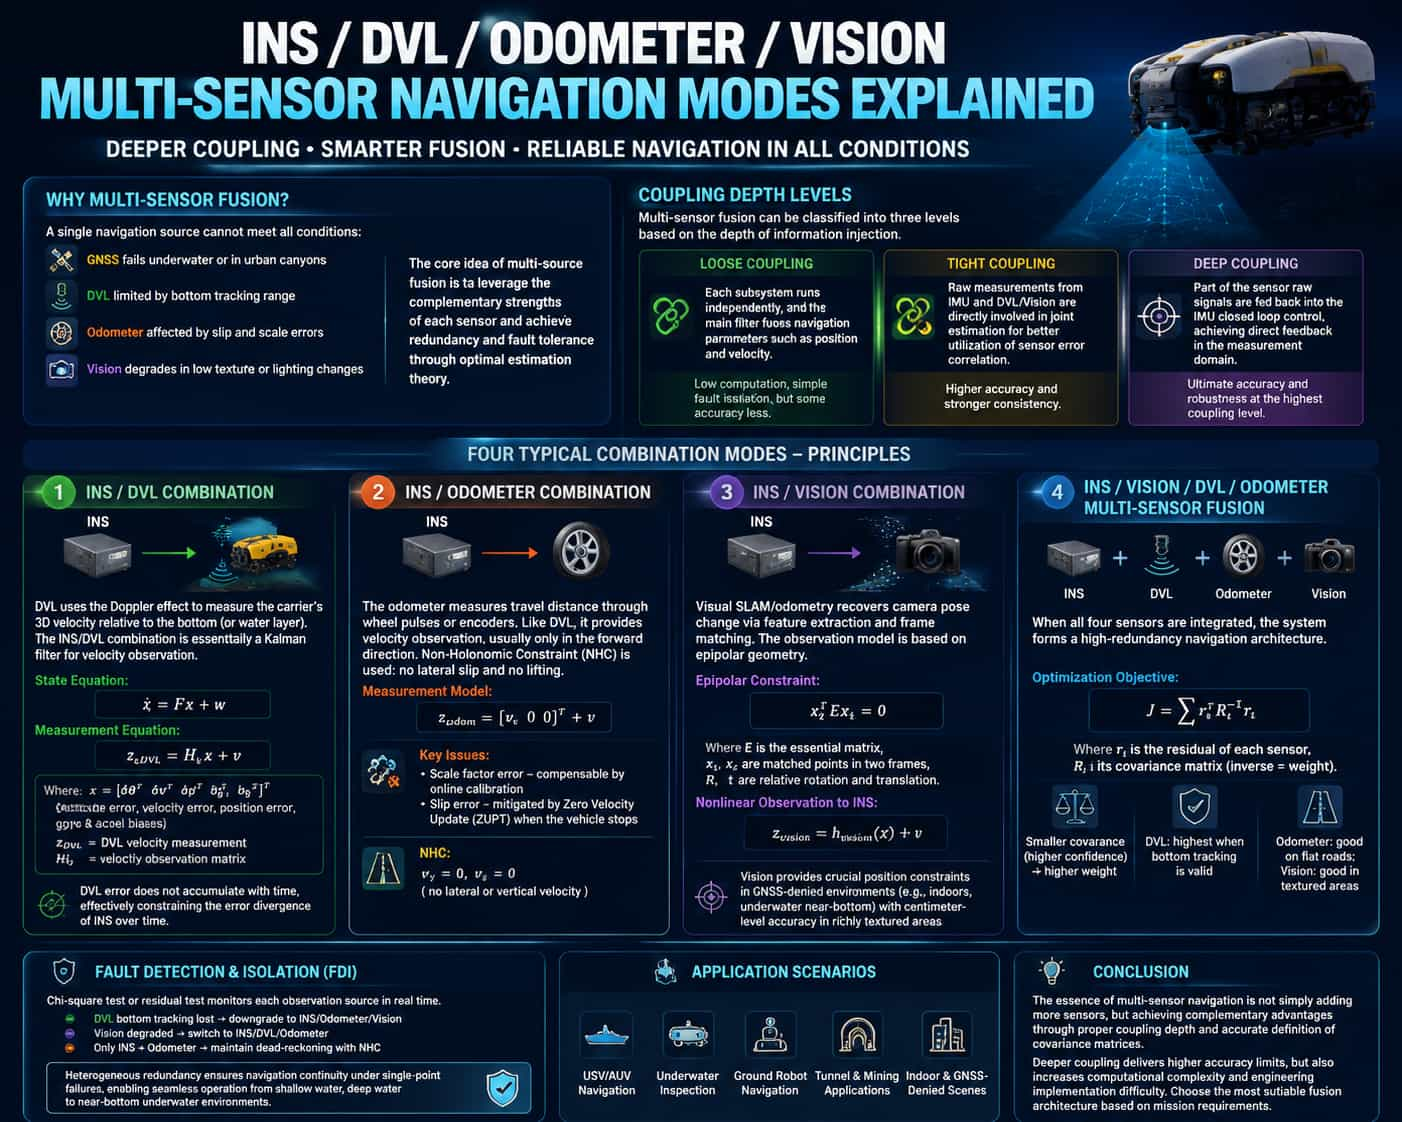
Una única fuente de navegación tiene dificultades para cumplir con los requisitos de cobertura operativa completa: el GNSS falla bajo el agua o en cañones urbanos; el DVL está limitado por el alcance de seguimiento del fondo; la odometría sufre errores por deslizamiento de las ruedas y factor de escala; y los sistemas basados en visión se degradan en entornos con poca textura o bajo condiciones de iluminación variables. El concepto central de la fusión de múltiples fuentes radica en aprovechar las características complementarias de varios sensores para lograr redundancia y tolerancia a fallos mediante la teoría de estimación óptima. Este artículo analiza sistemáticamente cuatro modos de navegación integrados típicos basados en dos dimensiones: profundidad de acoplamiento y complementariedad de la información. **Clasificación de la profundidad de acoplamiento** La fusión de múltiples fuentes se puede clasificar en tres niveles según la profundidad de la integración de la información: * El acoplamiento débil representa el nivel más bajo de acoplamiento, donde los subsistemas realizan cálculos independientes y un filtro maestro fusiona parámetros de navegación como la posición y la velocidad. Sus ventajas incluyen una baja carga computacional y un aislamiento de fallos sencillo; sin embargo, la pérdida de precisión se debe principalmente a la naturaleza independiente de los cálculos de los subsistemas. * **El acoplamiento estrecho** eleva la observación al nivel de mediciones brutas; los datos brutos de la IMU y la DVL (o sensores de visión) participan directamente en un proceso de estimación conjunta, utilizando la correlación temporal de las características de error del sensor para lograr una estimación superior. * **El acoplamiento profundo** va un paso más allá al incorporar señales sin procesar de ciertos sensores en el control de bucle cerrado de la IMU, estableciendo una retroalimentación directa en el dominio de la medición; esto representa el nivel más alto de acoplamiento, lo que permite la máxima precisión y robustez. **Principios de los cuatro modos de navegación integrados** (1) **Integración INS/DVL** El DVL mide la velocidad tridimensional del vehículo con respecto al lecho marino (o capa de agua) mediante el efecto Doppler. La integración INS/DVL es esencialmente un proceso de filtrado de Kalman basado en observaciones de velocidad: las mediciones de velocidad del DVL sirven como observaciones externas para corregir los errores de velocidad del INS, suprimiendo así la deriva de posición. Las ecuaciones de estado y de observación se pueden expresar de la siguiente manera:La matriz de covarianza Σ es fundamental para determinar los pesos de fusión: cuanto menor sea la covarianza (lo que indica menor incertidumbre), mayor será el peso asignado al sensor. El DVL tiene el mayor peso cuando el seguimiento del fondo es válido; la odometría ocupa el segundo lugar en terrenos lisos; y la visión proporciona restricciones laterales en áreas con mucha textura visual. Un mecanismo de detección y aislamiento de fallos (FDI) monitoriza las fuentes de observación en tiempo real para detectar anomalías mediante pruebas de chi-cuadrado o residuales. Si el seguimiento del fondo mediante DVL falla, el sistema cambia automáticamente a un modo de fusión INS/odometría/visión; si la visión se degrada, cambia a INS/DVL/odometría; si solo quedan INS y odometría, vuelve a un modo INS puro sujeto a restricciones no holonómicas (NHC). Un diseño redundante heterogéneo garantiza la continuidad de la navegación a pesar de fallos puntuales, lo que permite una cobertura perfecta en diversos escenarios operativos, desde aguas poco profundas y profundas hasta entornos submarinos cercanos al fondo. Conclusión La navegación integrada multisensor no se limita a aumentar el número de sensores; más bien, se basa en la selección adecuada de la profundidad de acoplamiento y la definición precisa de las matrices de covarianza para lograr un rendimiento complementario de los sensores. Si bien un acoplamiento más profundo ofrece una mayor precisión potencial, también incrementa la complejidad computacional y los desafíos de implementación de ingeniería; por lo tanto, la arquitectura de fusión óptima debe seleccionarse en función de los requisitos específicos de la misión.
LEER MÁS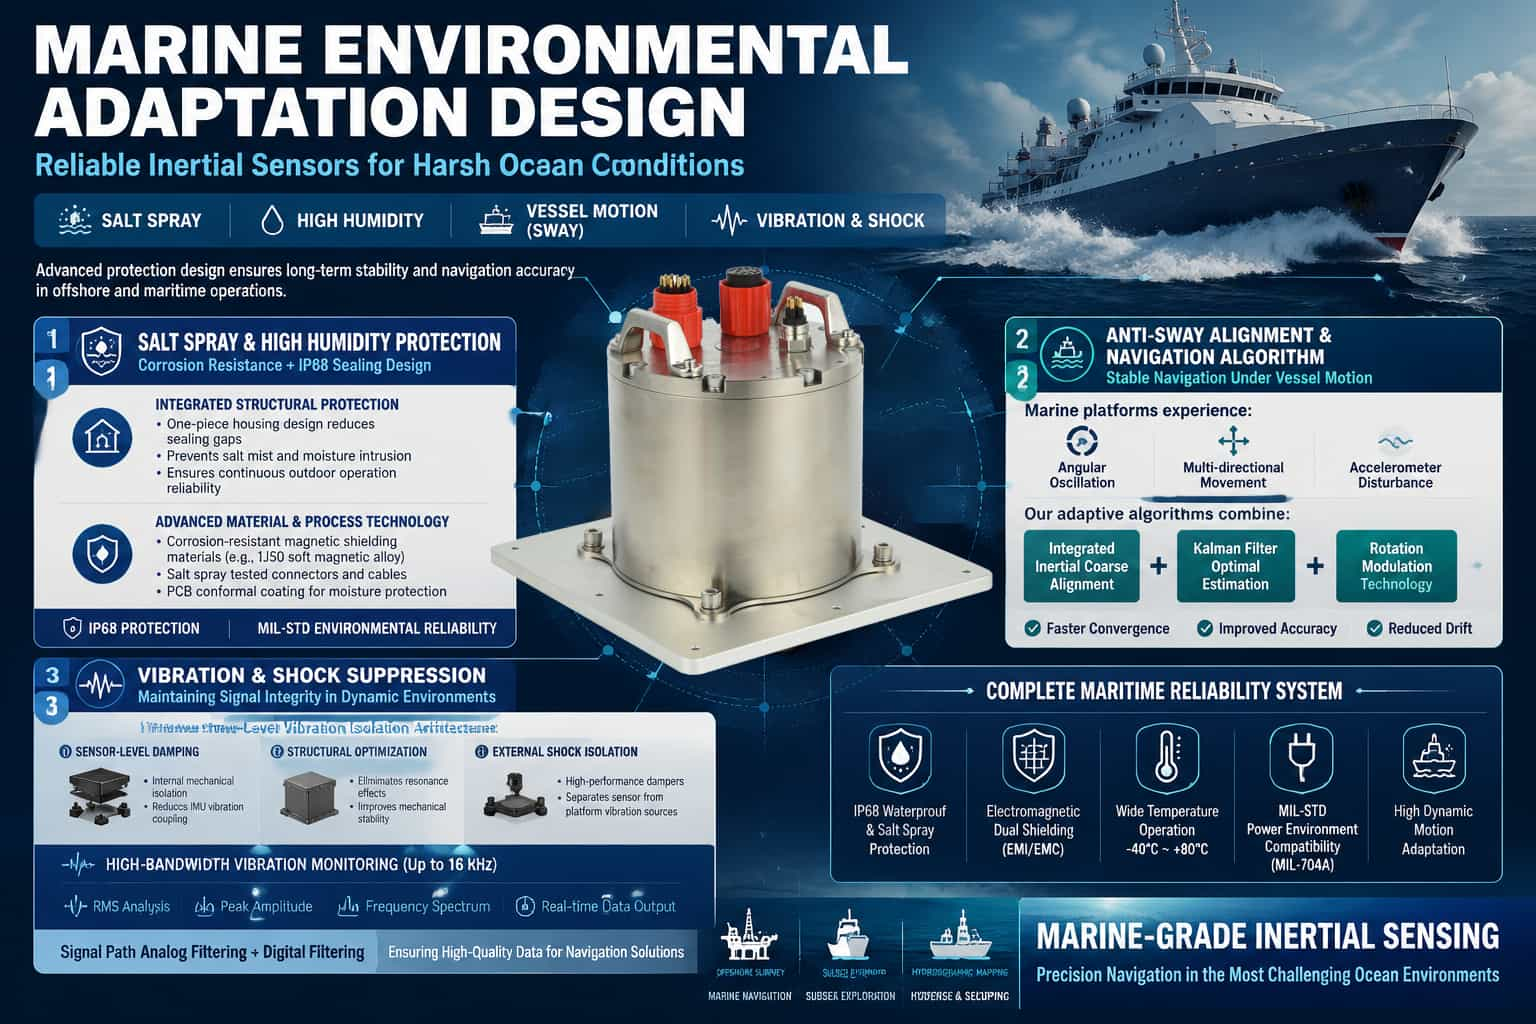
El entorno marino plantea serios desafíos a los sistemas de navegación inercial (INS): la corrosión por niebla salina, la condensación por alta humedad, el balanceo continuo y la vibración multidimensional afectan directamente la precisión y la fiabilidad del sistema. Si el INS no puede hacer frente eficazmente a estas condiciones ambientales adversas, se producirán fallos de alineación, degradación de la precisión e incluso daños en el hardware. Por lo tanto, el diseño adaptativo es la principal barrera tecnológica que distingue a los INS de grado marino de los productos de uso general. Diseño para la protección contra la niebla salina y entornos de alta humedad Los iones cloruro presentes en la niebla salina son altamente corrosivos para los componentes estructurales metálicos y las conexiones eléctricas, mientras que los ambientes de alta humedad pueden provocar una disminución del rendimiento del aislamiento y diafonía de señales. Es necesario desarrollar estrategias de protección eficaces desde dos perspectivas: el sellado estructural y la selección de materiales. El diseño estructural integrado reduce los espacios de montaje y el número de conectores. Una carcasa moldeada de una sola pieza bloquea eficazmente la entrada de agua salada y, combinada con ranuras de posicionamiento y juntas de sellado, garantiza una protección continua durante operaciones prolongadas al aire libre. En cuanto a la selección de materiales y procesos, el marco y la cubierta del anillo de fibra óptica deben utilizar materiales de apantallamiento magnético (como la aleación magnética blanda 1J50) para lograr protección magnética y, al mismo tiempo, garantizar la resistencia a la corrosión. Los conectores y cables deben cumplir con los estándares de prueba de niebla salina, y las placas de circuito impreso deben someterse a un proceso de recubrimiento de triple protección. La protección IP68, conforme a las normas MIL-STD, es actualmente la solución más eficaz del sector para entornos de niebla salina con alta humedad. Algoritmos de alineación y navegación en condiciones de balanceo En condiciones de oscilación, la alineación inicial del sistema de navegación inercial (INS) se enfrenta a dos perturbaciones principales: la oscilación angular (cambios periódicos de actitud) y la vibración lineal (fluctuaciones en la señal del acelerómetro). Los algoritmos tradicionales de alineación estática de la base tienen dificultades para converger en estas condiciones. Los métodos de alineación antibalanceo emplean una estrategia de alineación gruesa basada en un marco inercial integral, utilizando actualizaciones de actitud para eliminar la influencia del balanceo angular y atenuando la interferencia de vibraciones lineales mediante la integración de fuerzas. A partir de esto, se utiliza el filtrado de Kalman con corrección por retroalimentación para la estimación óptima de la alineación fina. Los experimentos demuestran que este método mejora significativamente la precisión de la orientación horizontal y vertical en condiciones de balanceo, en comparación con los esquemas de modulación de rotación tradicionales. La tecnología de modulación de rotación es otro método eficaz para suprimir los errores del factor de escala del giroscopio. Al rotar periódicamente la IMU, la deriva constante se modula en una señal que cambia periódicamente, las cuales se cancelan entre sí durante la integración, reduciendo así el impacto a largo plazo del balanceo en la precisión de la orientación. Diseño de supresión de vibraciones y resistencia a los golpes La vibración afecta la precisión del sistema de navegación inercial (INS) a través de dos mecanismos: primero, la resonancia mecánica provoca distorsión en la salida de la IMU; segundo, la vibración de alta frecuencia se acopla a los canales de medición del giroscopio y el acelerómetro, formando señales espurias. Actualmente, el enfoque de diseño predominante consiste en una arquitectura de reducción de vibraciones en tres etapas: la primera etapa logra el aislamiento de amortiguación interna a nivel del sensor IMU; la segunda etapa elimina las frecuencias resonantes mediante la optimización de la estructura de la carcasa; y la tercera etapa utiliza amortiguadores externos para separar físicamente el equipo de la estructura de soporte. Algunos sistemas de gama alta también integran herramientas de monitorización de vibraciones de gran ancho de banda (hasta 16 kHz), que proporcionan en tiempo real el valor RMS, la amplitud máxima y la frecuencia para cada banda de frecuencia, ofreciendo así datos de apoyo para la optimización estructural. El filtrado analógico en la cadena de procesamiento de la señal puede atenuar previamente el ruido de vibración a nivel del hardware de entrada y, junto con los algoritmos de filtrado digital, garantiza la calidad de la señal que entra en la etapa de cálculo. Sistema de protección integral Además de los diseños especializados mencionados anteriormente, los sistemas INS marítimos maduros también deben considerar: adaptabilidad al entorno eléctrico (cumpliendo con los estándares MIL-704A), blindaje electromagnético de doble capa (para contrarrestar las interferencias del radar y los equipos de comunicación a bordo) y capacidad de operación en un amplio rango de temperatura (-40 °C a 80 °C). Estas medidas, en conjunto, constituyen un sistema de diseño completo para la adaptabilidad a entornos adversos, lo cual es la garantía fundamental para que el sistema de navegación inercial mantenga una precisión cartográfica en condiciones marinas.
LEER MÁS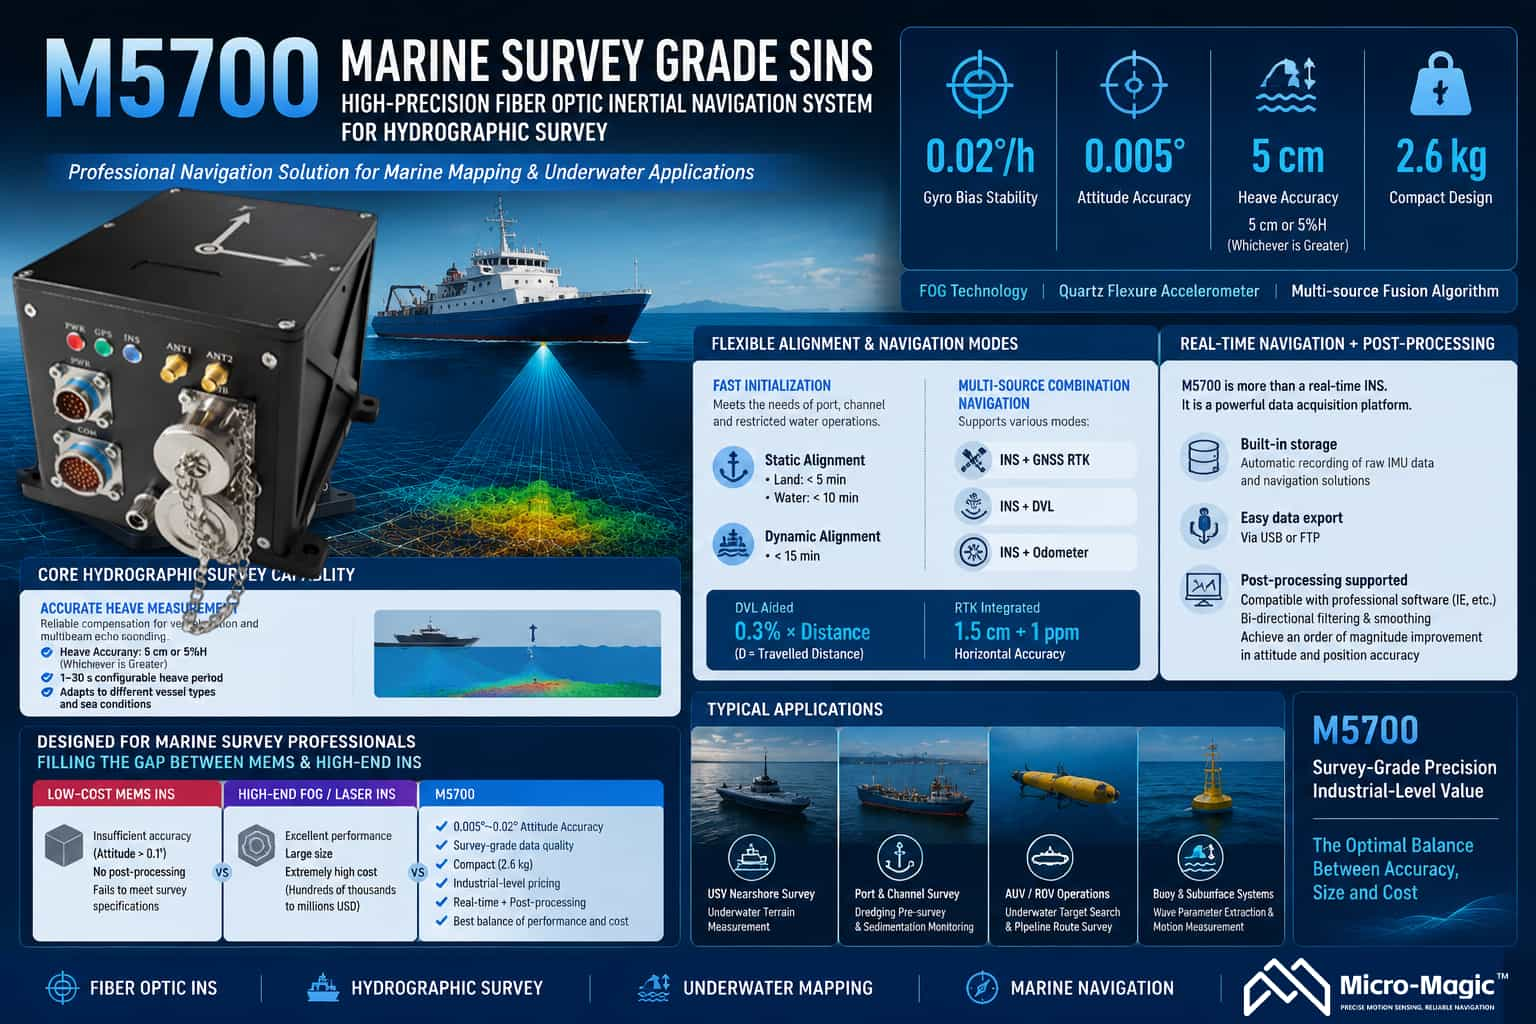
El sistema de navegación inercial de fibra óptica M5700 es un sistema de navegación inercial de alta precisión diseñado para levantamientos topográficos marítimos y aplicaciones de navegación avanzadas. Integra giroscopios de fibra óptica, acelerómetros de flexión de cuarzo y algoritmos de navegación de fusión de múltiples fuentes. Con una estabilidad de desviación del giroscopio de 0,02°/h y una precisión de actitud de 0,005°, el sistema se posiciona como un referente técnico en el campo de los levantamientos topográficos marítimos. **Capacidades básicas de topografía** La medición del cabeceo es fundamental en los levantamientos topográficos marinos. El M5700 ofrece una precisión de cabeceo de 5 cm o el 5 % de la altura del cabeceo (lo que sea mayor), compensando eficazmente el impacto del movimiento de la embarcación en los datos batimétricos multihaz. El sistema admite periodos de cabeceo configurables de 1 a 30 segundos, adaptándose a diversas condiciones marítimas y características de la embarcación. Las soluciones de alineación se adaptan de forma flexible a los escenarios operativos: la alineación estática de la base tarda menos de 5 minutos (en tierra) y menos de 10 minutos (en el agua), mientras que la alineación dinámica de la base tarda menos de 15 minutos, lo que satisface la necesidad de operaciones rápidas en aguas restringidas como puertos y canales. La navegación integrada multisource admite varios modos, incluidos Inercial/GNSS, Inercial/DVL e Inercial/Odómetro. Con la asistencia DVL, la precisión de posición alcanza el 0,3 % de la distancia recorrida (D); cuando se integra con GNSS RTK, la precisión horizontal alcanza 1,5 cm + 1 ppm, lo que garantiza la continuidad de la navegación durante las interrupciones de la señal GNSS. **Capacidades de posprocesamiento** La capacidad de posprocesamiento es un factor diferenciador clave que distingue al M5700 de los productos de navegación puramente en tiempo real. El sistema cuenta con almacenamiento integrado, que registra automáticamente los datos brutos de la IMU y las soluciones de navegación al encenderse, los cuales los usuarios pueden exportar fácilmente a través de USB o FTP. Los datos de la IMU almacenados se pueden importar directamente a software de posprocesamiento profesional (como IE) para su filtrado y suavizado bidireccional, lo que proporciona una precisión de actitud y posición un orden de magnitud superior a la de las soluciones en tiempo real. Esta capacidad permite que el M5700 sirva no solo para operaciones en tiempo real, sino también como interfaz de adquisición de datos, proporcionando la base de datos brutos para un procesamiento refinado y cumpliendo con los rigurosos requisitos de precisión de aplicaciones como el levantamiento hidrográfico y el modelado de terrenos submarinos. Posicionamiento en el mercado El M5700 está diseñado específicamente para el mercado de cartografía y levantamientos topográficos marinos de gama media. Su clientela principal incluye oficinas hidrográficas, administraciones de seguridad marítima, autoridades de vías navegables, agencias de estudios geológicos marinos y fabricantes de vehículos de superficie no tripulados (USV) y ROV. El mercado actual está marcadamente polarizado: los productos MEMS de gama baja carecen de la precisión suficiente (orientación >0,1°) y de capacidades de posprocesamiento, por lo que no cumplen con los estándares topográficos; por el contrario, los sistemas de navegación inercial de gama alta, basados en fibra óptica o láser, ofrecen un rendimiento superior, pero son voluminosos y prohibitivamente caros (desde cientos de miles hasta más de un millón de RMB), superando los presupuestos de la mayoría de los proyectos comerciales. Basado en la tecnología de giroscopio de fibra óptica, el M5700 proporciona datos topográficos de alta precisión con una orientación de entre 0,005° y 0,02°. Combina un diseño compacto de 2,6 kg y un precio de grado industrial con salida de modo dual (navegación en tiempo real y posprocesamiento), cubriendo así esta necesidad del mercado. Entre las aplicaciones típicas se incluyen el levantamiento topográfico submarino costero mediante vehículos de superficie no tripulados (USV) de tamaño pequeño a mediano; el barrido previo al dragado y el monitoreo de sedimentación en canales portuarios mediante embarcaciones tripuladas; la búsqueda de objetivos submarinos y el estudio de rutas de oleoductos mediante vehículos submarinos autónomos (AUV) y vehículos operados remotamente (ROV); y la extracción de parámetros de oleaje para boyas y sistemas de amarre subacuático. El M5700 permite a los usuarios profesionales obtener datos de actitud y cabeceo que cumplen estrictamente con los estándares de levantamiento topográfico dentro de un presupuesto limitado, lo que lo convierte en la solución óptima para equilibrar rendimiento y costo en proyectos de levantamiento topográfico marino.
LEER MÁS
En la era del rápido desarrollo de la automatización industrial y el Internet de las Cosas (IoT), la capacidad de comunicación entre sensores y sistemas de control suele determinar la complejidad de la implementación del proyecto y la fiabilidad general del sistema. Gracias a sus amplias configuraciones de interfaz de comunicación, la serie TD de inclinómetros dinámicos ofrece soluciones flexibles e integrales para la medición de la orientación en diversos escenarios. 1. Descripción general de las interfaces de comunicación: selección y adaptación flexibles. La serie TD abarca una amplia gama de modelos que cubren todos los métodos de comunicación más utilizados en el sector industrial, clasificados en interfaces digitales y analógicas. Las interfaces digitales incluyen RS232, RS485, RS422, TTL y bus CAN; las interfaces analógicas están disponibles en versiones de corriente y voltaje, con salidas de 4–20 mA y 0–20 mA (corriente) y de 0–5 V, 0,5–4,5 V y 0–10 V (voltaje). En cuanto a los protocolos de comunicación, los productos son compatibles con Modbus RTU, el protocolo personalizado 0x68 y CANopen, logrando así una funcionalidad multifuncional y una adaptación bajo demanda. 2. Interfaces digitales: canales flexibles para el intercambio de datos Los modelos de la serie TD con interfaces digitales admiten diversos métodos de salida, incluidos RS232, RS485, RS422, TTL y CAN. Esta filosofía de diseño de "interfaz múltiple" permite a los ingenieros seleccionar el método de comunicación que mejor se adapte a sus requisitos específicos. El protocolo RS232 es ideal para la comunicación punto a punto de corto alcance, ya que facilita la depuración y ofrece una gran compatibilidad. El protocolo RS485 admite la transmisión a larga distancia de hasta 2000 metros y permite la conexión de múltiples nodos de sensores, lo que lo convierte en la opción preferida para los buses de campo industriales. El protocolo RS422 admite la comunicación dúplex completa, lo que lo hace adecuado para escenarios que requieren la transmisión y recepción simultánea de datos. La tecnología TTL opera con niveles lógicos de 3,3 V/5 V, lo que facilita la integración directa con sistemas embebidos (como STM32 y Arduino). El bus CAN está diseñado específicamente para aplicaciones de control automotriz e industrial, ofreciendo una sólida resistencia a las interferencias y un alto rendimiento en tiempo real. 3. Interfaces analógicas: señales industriales clásicas y fiables. Para entornos industriales tradicionales que aún dependen en gran medida de los módulos de adquisición de datos analógicos PLC, la serie TD ofrece una gama completa de soluciones de salida analógica. Los modelos de salida de corriente admiten rangos de 4–20 mA, 0–20 mA y 0–24 mA. El rango de 4–20 mA es el estándar industrial más común y ofrece ventajas como una fuerte inmunidad al ruido y la idoneidad para la transmisión a larga distancia. La salida de punto cero corresponde a 12 mA (para el modo de 4–20 mA) o 10 mA (para el modo de 0–20 mA), con un cálculo de ángulo basado en una relación proporcional lineal simple y confiable. Los modelos de salida de voltaje admiten tres rangos de salida: 0–5 V, 0,5–4,5 V y 0–10 V, lo que garantiza la compatibilidad con los módulos de entrada analógica de diversos PLC. La salida de punto cero corresponde a 2,5 V (para el modo de 0–5 V) o 5 V (para el modo de 0–10 V), utilizando un método de cálculo igualmente sencillo. La principal ventaja de las interfaces analógicas es su funcionalidad "plug-and-play"; no es necesario escribir protocolos de comunicación complejos. Los valores angulares se pueden obtener directamente mediante la adquisición de lecturas de voltaje o corriente a través de un convertidor analógico-digital (ADC), lo que reduce significativamente las barreras para la integración del sistema. 4. Protocolos de comunicación: una combinación de estandarización y personalización. A nivel de protocolo, la serie TD equilibra la estandarización con la flexibilidad. El protocolo Modbus RTU, un estándar de facto en la automatización industrial, es ampliamente compatible a través de la interfaz RS485. Mediante el uso de códigos de función Modbus estándar (como 0x03 para la lectura de datos), el dispositivo puede conectarse fácilmente con diversos PLC, software HMI/SCADA y sistemas de control. El protocolo personalizado es un protocolo de comunicación hexadecimal de alta eficiencia utilizado por modelos digitales. Los marcos de datos comienzan con el identificador 0x68 e incluyen campos para la longitud de los datos, el código de dirección, la palabra de comando, la carga útil de datos y la suma de verificación. Este protocolo admite una amplia gama de funciones, que incluyen la lectura de ángulos de uno o dos ejes, el establecimiento de puntos cero relativos/absolutos, el ajuste de la velocidad de transmisión, la alternancia entre los modos de solicitud-respuesta y salida automática, y la modificación de las direcciones de los módulos; todo ello caracterizado por comandos concisos y tiempos de respuesta rápidos. El protocolo CANopen está diseñado específicamente para productos con interfaces CAN y utiliza la pila de protocolos CANopen estándar. La configuración de parámetros se gestiona mediante SDO (Objetos de Datos de Servicio), mientras que la transmisión de datos de ángulo en tiempo real se realiza mediante PDO (Objetos de Datos de Proceso). Admite características como la configuración de ID de nodo (por defecto 0x05), ajustes de velocidad de transmisión (configurable de 100 kbps a 1 Mbps) y múltiples velocidades de salida de datos (de 5 Hz a 50 Hz), cumpliendo plenamente los requisitos de las aplicaciones de control industrial y automotrices. 5. Recomendaciones de selección Al seleccionar un modelo para un proyecto específico, tenga en cuenta los siguientes factores: Interfaz del sistema de control: Si el sistema ya utiliza un bus RS485, priorice RS485+Modbus; si utiliza módulos analógicos PLC, opte por una salida de corriente de 4–20 mA o una salida de voltaje de 0–10 V. Distancia de transmisión: Para distancias largas (>50 metros), se recomienda RS485 o una salida de corriente de 4–20 mA; para distancias cortas, RS232, TTL o salida de voltaje son opciones adecuadas. Requisitos en tiempo real: Para aplicaciones que requieren procesamiento en tiempo real (como robótica o control de vehículos), se recomienda una interfaz CAN; para la monitorización industrial general, bastarán las interfaces digitales o analógicas. Redes multinodo: Cuando es necesario conectar varios sensores en paralelo, la opción óptima es RS485+Modbus o el bus CAN. Conclusión Gracias a su diseño de doble interfaz (que admite salidas digitales y analógicas) y su compatibilidad con múltiples protocolos —incluidos Modbus, protocolos personalizados y CANopen—, los inclinómetros dinámicos de la serie TD reflejan fielmente la filosofía de diseño de "una plataforma, múltiples interfaces y adaptación bajo demanda". Tanto si está creando un nuevo sistema de IoT industrial como si está actualizando un armario de control PLC tradicional, la serie TD ofrece la solución de comunicación ideal, simplificando la adquisición de datos de inclinómetros como nunca antes.
LEER MÁS
La serie TD7 representa una nueva generación de inclinómetros dinámicos de alto rendimiento, disponibles en cuatro configuraciones de interfaz: salida de corriente (TD7-AC), salida de voltaje (TD7-AV), salida CAN (TD7-CA) y salida digital (TD7-DI). Esta serie alcanza altos niveles de precisión tanto en modo de medición dinámico como estático; los parámetros clave de precisión se detallan a continuación. 1. Precisión dinámica frente a precisión estática Las especificaciones de precisión principales para la serie TD7 son una precisión de medición dinámica de 0,3° y una precisión estática de 0,05°. Estas cifras reflejan el rendimiento del sensor en dos condiciones de funcionamiento distintas. La precisión dinámica de 0,3° representa el error máximo al medir la inclinación en entornos con movimiento o vibración. El TD7 incorpora un giroscopio y un acelerómetro verticales internos, un solucionador de actitud integrado y un filtrado digital óptimo para la reducción de ruido. Combinado con un algoritmo de filtro de Kalman de orden N, proporciona con precisión los ángulos de actitud del objeto incluso en medio de fuertes vibraciones y movimientos. Esta especificación es fundamental para evaluar la idoneidad del sensor en aplicaciones que involucren plataformas móviles, vehículos, robots o maquinaria vibratoria. La precisión estática de 0,05° representa el error combinado en condiciones estacionarias o cuasiestáticas en todo el rango de temperatura de funcionamiento, de -40 °C a +85 °C. Esta cifra engloba los errores derivados de la linealidad absoluta, la repetibilidad, la histéresis, el desplazamiento del punto cero y la desalineación del eje horizontal. Una precisión estática de 0,05° se considera de alto rendimiento en el campo de la medición de inclinación industrial. La diferencia de casi seis veces entre estos dos valores sirve como recordatorio de que la precisión disminuye durante el funcionamiento dinámico, una característica inherente de los sistemas de medición dinámicos. 2. Deriva de temperatura y estabilidad del punto cero La deriva de la temperatura del punto cero es de ±0,01 °C (para los modelos TD7-AC/AV) o de ±0,05 °C (para los modelos TD7-CA/DI). Tomando como ejemplo el TD7-AC, la deriva del punto cero puede ser de aproximadamente 0,6 °C cuando la temperatura ambiente varía de 25 °C a 85 °C. Para equipos que operan al aire libre o en amplios rangos de temperatura, este parámetro afecta directamente la fiabilidad de las mediciones a largo plazo. El coeficiente de sensibilidad a la temperatura es ≤200 ppm/°C (TD7-AC/AV) o ≤150 ppm/°C (TD7-CA/DI). Este parámetro indica en qué medida las fluctuaciones de temperatura afectan la relación entre el cambio de salida y el cambio angular del sensor. Un valor de 200 ppm/°C significa que, por cada grado Celsius de variación de temperatura, la sensibilidad experimenta un cambio relativo de aproximadamente el 0,02 % (dos partes por diez mil). La serie TD7 emplea diversas técnicas, como la compensación de no linealidad, la compensación de ortogonalidad y la compensación de deriva de temperatura, para eliminar las fuentes de error, lo que garantiza un rendimiento de medición estable en un amplio rango de temperaturas de -40 °C a +85 °C. 3. Estabilidad a largo plazo La especificación de estabilidad a largo plazo es
LEER MÁS
Antecedentes técnicos: Transición de la medición estática a los modos duales estático-dinámicos. Los inclinómetros tradicionales utilizan acelerómetros MEMS para medir la componente de la aceleración gravitatoria a lo largo de un eje sensible y calcular el ángulo, logrando una alta precisión en entornos estáticos o cuasiestáticos. Sin embargo, cuando la plataforma se ve sometida a movimiento, vibración o impacto, las aceleraciones externas se superponen a la aceleración gravitatoria, provocando una distorsión significativa en la medición. Esta limitación inherente restringe el uso de los inclinómetros tradicionales en escenarios dinámicos, como plataformas móviles, maquinaria de construcción y robótica. La serie TD de inclinómetros dinámicos resuelve este desafío mediante una arquitectura de fusión que combina un acelerómetro MEMS de 3 ejes y un giroscopio de 3 ejes, junto con un algoritmo de fusión de modo dual que integra capacidades estáticas y dinámicas. La tecnología clave reside en la capacidad del sistema para evaluar el entorno operativo en tiempo real: en modo estático, emplea un algoritmo estático para garantizar la máxima precisión; en modo dinámico, cambia automáticamente a un algoritmo dinámico basado en un filtro de Kalman de orden N. Al fusionar la estabilidad de baja frecuencia del acelerómetro con la respuesta de alta frecuencia del giroscopio, el sistema suprime eficazmente los errores de medición causados por vibraciones e impactos. Este enfoque técnico permite que la serie TD genere datos de inclinación estables y fiables de forma consistente en entornos dinámicos complejos. Matriz de productos: Cuatro series con posicionamiento diferenciado La serie TD satisface una amplia gama de necesidades, desde requisitos industriales estándar hasta aplicaciones de alta precisión; los productos se clasifican en cuatro niveles según los niveles de precisión y los escenarios de aplicación:Modelo de productoNúmero de ejesPrecisión estáticaPrecisión dinámicaDimensiones (mm)PosicionamientoTD5Tres ejes0,1°0,5°66×56×29Grado industrial estándar, modos dinámico/estático duales.TD6Eje doble0,06°0,5°60×59×29Tipo dinámico, alta resistencia a las vibracionesTD7Eje doble0,05°0,3°55×37×24Diseño compacto, dinámico y de alta precisiónTD9Tres ejes0,02°0,1°78×44×26Modos dinámicos/estáticos duales de ultra alta precisión.La serie TD5 es un inclinómetro triaxial industrial estándar que ofrece una precisión estática de 0,1° y una precisión dinámica de 0,5°. Incorpora un acelerómetro y un giroscopio triaxiales, lo que permite la monitorización de la inclinación en los ejes X, Y y Z, con un rango de medición de ±90° (triaxial) o ±180° (monoaxial opcional). Con un porcentaje de componentes nacionales superior al 85%, es ideal para aplicaciones industriales como el control de equilibrio de carretillas elevadoras, plataformas elevadoras, maquinaria de descarga y protección antivuelco para pilotes de carga. La serie TD6 se posiciona como un inclinómetro de doble eje puramente dinámico, diseñado específicamente para plataformas móviles y entornos de alta vibración. Ofrece una precisión estática de 0,06° y una precisión dinámica de 0,5°, gracias a un giroscopio vertical integrado y un algoritmo de filtro de Kalman de orden N. Las fuentes de error se eliminan mediante diversas técnicas, como la compensación no lineal, la compensación de ortogonalidad y la compensación de deriva térmica. Con un tiempo medio entre fallos (MTBF) de ≥55 000 horas y una tolerancia a impactos de 25 000 g, destaca en escenarios de alta dinámica, como la medición de ancho de vía ferroviario, la monitorización de puentes y presas, la medición de actitud en navegación marítima y la monitorización de oscilaciones en turbinas eólicas. La serie TD7 representa inclinómetros dinámicos de alta precisión, con una precisión estática mejorada de 0,05° y una precisión dinámica de 0,3°. Basándose en el modelo TD6, incorpora un control de deriva de temperatura optimizado (≤150 ppm/℃) y un tamaño compacto de 55 × 37 × 24 mm. Es ideal para aplicaciones que requieren una precisión superior y dimensiones compactas, como el control de nivelación para máquinas herramienta de precisión, el posicionamiento para paneles solares satelitales y equipos médicos. La serie TD9 es el producto estrella de la línea TD, ofreciendo una precisión estática excepcional de 0,02° y una precisión dinámica de 0,1°. Incorpora un módulo A/D de 16 bits de alta precisión y un sensor de temperatura, con un coeficiente de sensibilidad a la temperatura de ≤200 ppm/℃ y una tolerancia a los golpes de 5500 g. Admite la monitorización de la inclinación triaxial (X, Y, Z) y se utiliza ampliamente en aplicaciones que requieren una precisión de medición extrema, como sistemas de seguimiento fotovoltaico, monitorización de la verticalidad para plataformas de pilotaje y monitorización de la sobrecarga de vehículos. Matriz de interfaz de salida: Cobertura completa de interfaces digitales, analógicas y de bus. Otra ventaja fundamental de la serie TD es su amplia gama de interfaces de salida. Cada serie de precisión ofrece tres tipos de salida (digital, analógica y bus), lo que permite a los usuarios realizar selecciones flexibles en función de los requisitos de sus sistemas de control de back-end. Salida digital (DI): Utiliza niveles de señal RS232, RS485, RS422 o TTL y admite protocolos Modbus RTU estándar o hexadecimales personalizados. Los datos se transmiten directamente en formato digital con alta inmunidad a las interferencias, lo que permite su integración directa con sistemas digitales como PLC y PC industriales. Salida de voltaje (AV): Emite una señal de voltaje analógica, lo que facilita la conexión a tarjetas o instrumentos de adquisición de datos tradicionales basados en voltaje para la lectura y el procesamiento directo de la señal. Salida de corriente (CA): Utiliza la salida de bucle de corriente estándar industrial de 4 a 20 mA. Ofrece una gran inmunidad a las interferencias, lo que la hace especialmente adecuada para la transmisión a larga distancia y entornos industriales exigentes. Salida de bus CAN (CA): Admite el protocolo CAN 2.0, lo que la hace ideal para sistemas de control distribuido, como los utilizados en aplicaciones automotrices y robóticas, que requieren una comunicación de bus de alta velocidad. Características técnicas principales Toda la serie TD comparte las siguientes plataformas tecnológicas principales: Algoritmo de fusión de modo dual dinámico-estático: El sistema identifica automáticamente su estado operativo actual analizando datos de aceleración y velocidad angular en tiempo real. Emplea un algoritmo estático durante los periodos de reposo para garantizar la máxima precisión y cambia a un algoritmo dinámico durante el movimiento, fusionando los datos del giroscopio para compensar las interferencias inducidas por la aceleración. Este mecanismo permite que un solo sensor gestione dos condiciones de funcionamiento muy diferentes: instalación estática y aplicaciones dinámicas en soportes. Compensación de temperatura y envejecimiento integral: Antes de salir de fábrica, todos los productos se someten a una rigurosa calibración, compensación de temperatura y pruebas de estabilidad a largo plazo (envejecimiento). El rango de temperatura de funcionamiento abarca de -40 °C a +85 °C, con un rango de temperatura de almacenamiento de -55 °C a +100 °C. Protección y fiabilidad de grado industrial: Toda la serie cuenta con un grado de protección IP67 (IP68 disponible bajo pedido) e incluye de serie un cable blindado de 1,5 metros resistente al desgaste y al aceite, y apto para un amplio rango de temperaturas. La resistencia de aislamiento es ≥100 MΩ y la resistencia a las vibraciones cumple con los estándares de 10 grms (10–1000 Hz). Comunicación y alimentación flexibles: Las interfaces de salida incluyen opciones para RS232, RS485, RS422, TTL y bus CAN, compatibles con Modbus RTU y protocolos hexadecimales personalizados. El amplio rango de voltaje de entrada (CC 9–36 V, con 5 V opcional) se adapta a diversas condiciones de alimentación presentes en entornos industriales. Recomendaciones de selección Los cuatro productos de la serie TD conforman una gama completa que abarca un amplio espectro de especificaciones, desde el grado industrial estándar hasta la ultra alta precisión, configuraciones de 3 y 2 ejes, y diseños de uso general y compactos. El TD5 es una opción rentable para aplicaciones industriales estándar que requieren monitorización de 3 ejes, mientras que el TD6, optimizado específicamente para un rendimiento dinámico, es más adecuado para plataformas móviles y entornos con alta vibración. El TD7 ofrece una solución óptima cuando se requiere alta precisión y un tamaño compacto. Finalmente, para aplicaciones que exigen la máxima precisión, como el seguimiento solar y la monitorización de alta exactitud, el TD9 representa la cúspide de la tecnología de inclinómetros MEMS nacionales, con una precisión estática de 0,02° y una precisión dinámica de 0,1°. Con un porcentaje de componentes nacionales superior al 85 %, la serie no solo supera importantes barreras tecnológicas, sino que también proporciona a las industrias soluciones completas de medición de inclinación que abarcan todo el rango, desde la monitorización estática hasta la dinámica, y desde el rendimiento estándar hasta el de alta precisión.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :