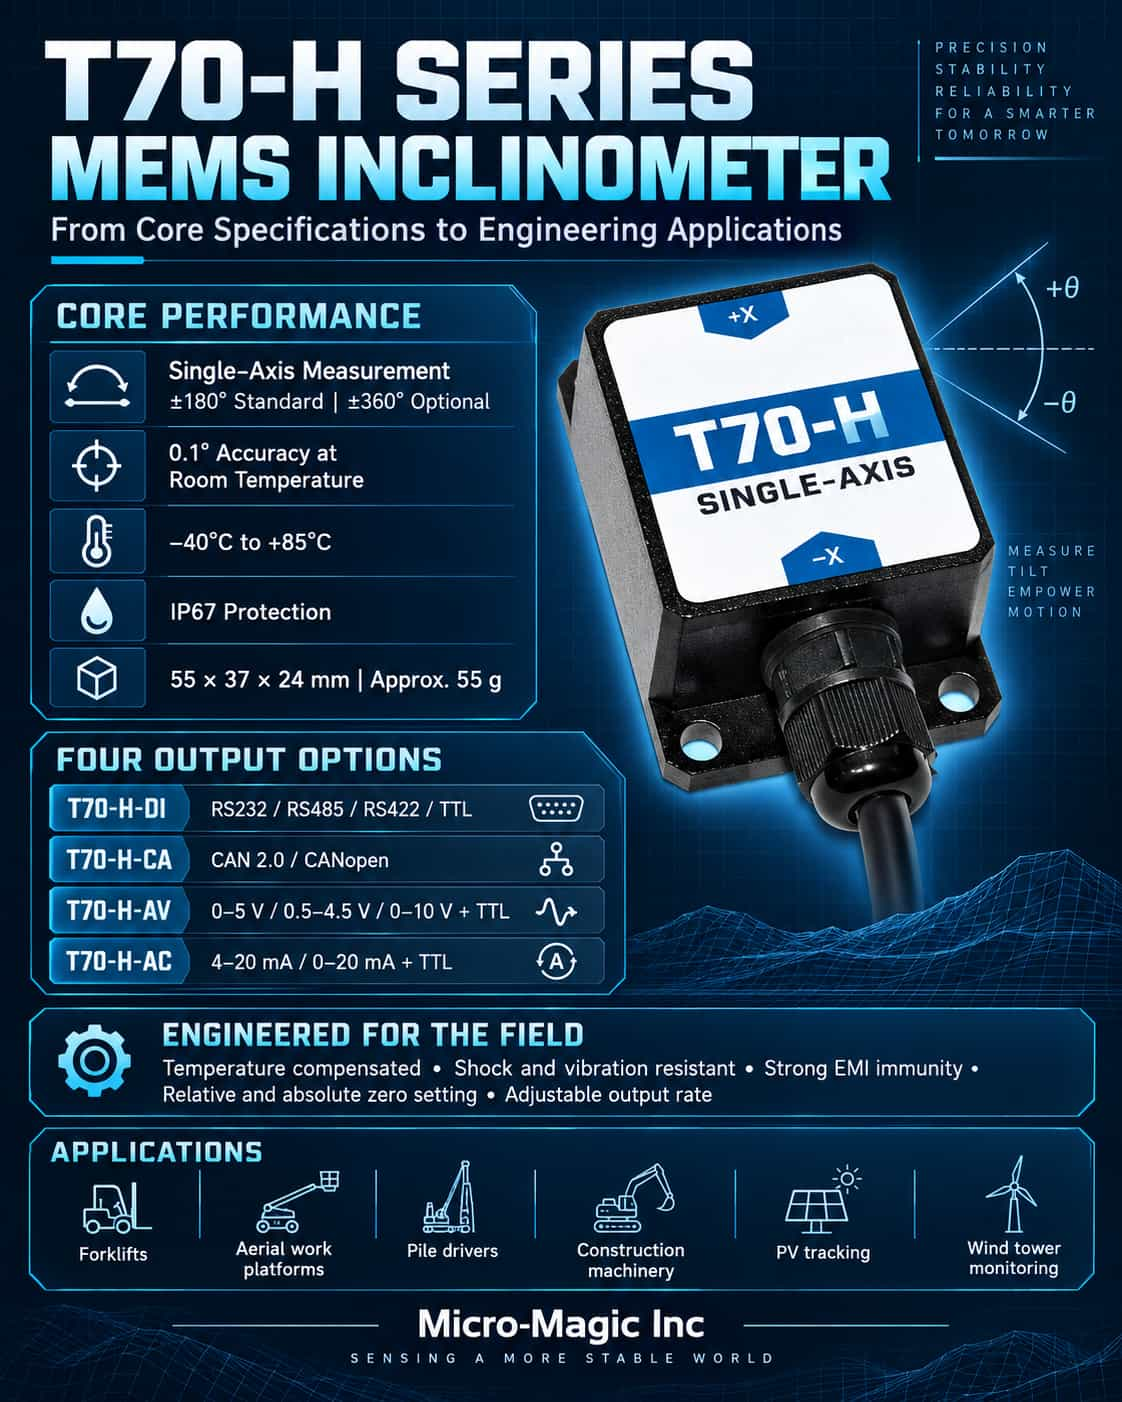
Al seleccionar inclinómetros MEMS, las hojas de datos suelen enumerar más de una docena de parámetros; sin embargo, los factores que realmente determinan el rendimiento del sistema generalmente se reducen a seis especificaciones clave: rango de medición, precisión, resolución, polarización cero, deriva de temperatura y respuesta en frecuencia. Comprender las definiciones, las condiciones de prueba y las interdependencias de estos parámetros es mucho más importante que simplemente comparar valores numéricos.Rango de medición: Más grande no siempre es mejor.El rango de medición se refiere al rango de ángulos de inclinación que un sensor puede medir; las opciones comunes incluyen ±10°, ±30°, ±60° y ±90°, y algunos productos admiten medición de un solo eje o de doble eje. La regla principal para seleccionar un rango es cubrir el ángulo de inclinación real máximo manteniendo un margen de seguridad. Sin embargo, a menudo existe una compensación entre rango y precisión: dentro de la misma serie de productos, un sensor con un rango de ±10° generalmente ofrece una precisión superior en todo el rango de temperatura en comparación con uno con un rango de ±90°. Esto se debe a que, con rangos más amplios, es más difícil controlar la no linealidad de la estructura de detección MEMS, las tensiones del encapsulado y los errores de eje cruzado. Por lo tanto, si las condiciones de funcionamiento reales requieren solo ±15°, seleccionar un rango de ±30° suele ser más sensato que elegir un rango de ±90°. Además, si bien los ejes X e Y de un sensor de doble eje pueden compartir el mismo rango, la orientación de montaje afecta a los ejes de medición efectivos; Por lo tanto, durante la selección, es necesario asegurar la alineación entre los ejes de medición y los ejes mecánicos.Precisión: Un concepto de error compuestoCon frecuencia, se malinterpreta la precisión como simplemente el "error de una sola medición". En realidad, suele referirse a la precisión absoluta: un resultado compuesto que engloba diversas fuentes de error, como la no linealidad, la repetibilidad, la histéresis, el sesgo de cero y el error entre ejes. Al revisar las hojas de datos, es fundamental prestar atención a las condiciones de prueba, ya que suele haber una diferencia significativa entre la precisión a temperatura ambiente y la precisión en todo el rango de temperatura de funcionamiento. Por ejemplo, un inclinómetro digital de doble eje de grado industrial podría especificar una precisión en todo el rango de temperatura de 0,01° a 0,05° (de -40 °C a +85 °C), mientras que su precisión a temperatura ambiente podría ser incluso mejor. Se debe dar prioridad a la precisión en todo el rango de temperatura durante la selección, ya que las fluctuaciones de temperatura en entornos exteriores o industriales pueden amplificar directamente los errores. Si el sistema solo requiere monitorizar los cambios angulares relativos, la calibración con respecto a un "punto cero relativo" puede eliminar parte del sesgo de cero, aunque no puede eliminar los errores causados por la deriva de temperatura o la no linealidad. Resolución: La capacidad de distinguir no equivale a la precisión de la medición.La resolución se refiere al cambio angular mínimo que un sensor puede detectar y distinguir; los valores típicos oscilan entre 0,001° y 0,002°, y los productos de alta precisión alcanzan los 0,0005°. Si bien la resolución está determinada principalmente por la profundidad de bits del convertidor analógico-digital (ADC), los niveles de ruido y los algoritmos de filtrado, no es sinónimo de precisión. Un sensor con una resolución de 0,001° podría tener una precisión real de 0,05°. Una alta resolución es valiosa para la nivelación estática y el monitoreo de inclinaciones lentas, pero en entornos con vibraciones, una resolución excesivamente alta puede amplificar el ruido. Por lo tanto, la resolución debe equilibrarse con la densidad de ruido, el ancho de banda y los requisitos de control reales, en lugar de simplemente buscar el valor numérico más bajo.Sesgo: El error inicial en la medición de ángulos absolutosEl sesgo es la desviación entre la salida real del sensor y el punto cero teórico cuando se posiciona con una inclinación cero. Si bien el sesgo afecta directamente las mediciones de ángulo absoluto, puede corregirse mediante calibración en campo o estableciendo un punto cero relativo. Un problema más complejo es la deriva de temperatura del sesgo (el desplazamiento del punto cero causado por cambios de temperatura), que generalmente se mide en °C. Por ejemplo, una deriva de temperatura de ±0,008 °C produce un desplazamiento del punto cero de aproximadamente 0,24 °C ante un cambio de temperatura de 30 °C; esto es significativo para el seguimiento de alta precisión o el control crítico para la seguridad. La estabilidad del sesgo a largo plazo es igualmente crítica, ya que determina la magnitud de la deriva del punto cero después de un año de funcionamiento. Al seleccionar un sensor, concéntrese en la "deriva de temperatura del sesgo" y la "estabilidad a largo plazo" en lugar de solo en el sesgo inicial.Deriva de temperatura: la clave para la precisión en todo el rango de temperaturas.La deriva de temperatura comprende la deriva del punto cero y la deriva de sensibilidad. La deriva del punto cero se manifiesta como un cambio general en la salida angular con las variaciones de temperatura, mientras que la deriva de sensibilidad implica que el factor de escala cambia con la temperatura (generalmente medido en ppm/°C). Los inclinómetros MEMS modernos de grado industrial suelen incorporar sensores de temperatura que proporcionan compensación en tiempo real mediante ajuste polinómico o tablas de consulta, lo que garantiza la repetibilidad tanto en entornos de baja como de alta temperatura. Sin embargo, la eficacia de esta compensación depende de la calidad de la calibración de fábrica. Al evaluar la deriva de temperatura, solicite al fabricante curvas de precisión que cubran todo el rango de funcionamiento (por ejemplo, de -40 °C a +85 °C), en lugar de basarse únicamente en las especificaciones a temperatura ambiente. En aplicaciones sujetas a fluctuaciones drásticas de temperatura, las especificaciones de deriva de temperatura deben tener prioridad sobre la resolución a temperatura ambiente. Respuesta en frecuencia: la división entre aplicaciones estáticas y dinámicasLa respuesta en frecuencia determina si un sensor puede seguir el ritmo de los cambios angulares. La medición de inclinación estática solo requiere una respuesta de CC y una frecuencia de salida de 5 a 15 Hz. En cambio, las mediciones dinámicas, como la nivelación de plataformas, la monitorización de vibraciones y el análisis de vibraciones inducidas por el viento para soportes de seguimiento, requieren mayores anchos de banda y frecuencias de salida, que suelen oscilar entre 35 Hz y 100 Hz. Sin embargo, las altas frecuencias de salida introducen mayor ruido y sobrecarga de comunicación; en el modo semidúplex RS-485, la salida continua de alta frecuencia puede interferir con la recepción de comandos, por lo que se recomienda un modo de solicitud-respuesta o una mayor velocidad de transmisión. También deben considerarse el tiempo de respuesta, el tiempo de arranque y la frecuencia de corte del filtro: un filtrado excesivo provoca retardo, mientras que un filtrado insuficiente genera altos niveles de ruido. En la práctica de la ingeniería, a menudo se aplica un filtro de media móvil o de paso bajo a nivel del controlador para lograr un equilibrio entre la velocidad de respuesta y la supresión de ruido.Interdependencia de parámetros y secuencia de selecciónEstos seis parámetros no son independientes: el rango de medición afecta la precisión; la deriva de temperatura impacta la precisión en todo el rango de temperatura de operación; la resolución está limitada por el ruido y el ancho de banda; y la deriva de temperatura de polarización cero determina la estabilidad a largo plazo. Una secuencia de selección lógica es la siguiente: primero, determinar el rango de medición y el número de ejes; luego, definir el rango de temperatura de operación y los requisitos de precisión en dicho rango; luego, evaluar la deriva de temperatura de polarización cero y la estabilidad a largo plazo; y finalmente, seleccionar la velocidad de salida y la resolución en función del ancho de banda de control requerido. El tipo de interfaz, el grado de protección IP y la resistencia a golpes y vibraciones se consideran requisitos adicionales a nivel de integración del sistema.En resumen, la clave para comprender los parámetros fundamentales de los sensores de inclinación MEMS no reside en memorizar cifras específicas, sino en comprender la definición, las condiciones de prueba y las implicaciones de ingeniería de cada parámetro. El rango de medición debe coincidir con el ángulo de inclinación real; la precisión debe evaluarse en todo el rango de temperaturas; la resolución requiere un equilibrio entre el ruido y el ancho de banda; la deriva térmica y la polarización cero determinan la fiabilidad a largo plazo; y la respuesta en frecuencia determina la idoneidad para aplicaciones dinámicas. Solo mediante una evaluación exhaustiva de estos parámetros dentro del contexto específico de la aplicación se puede seleccionar un sensor de inclinación verdaderamente adecuado para el sistema.
LEER MÁS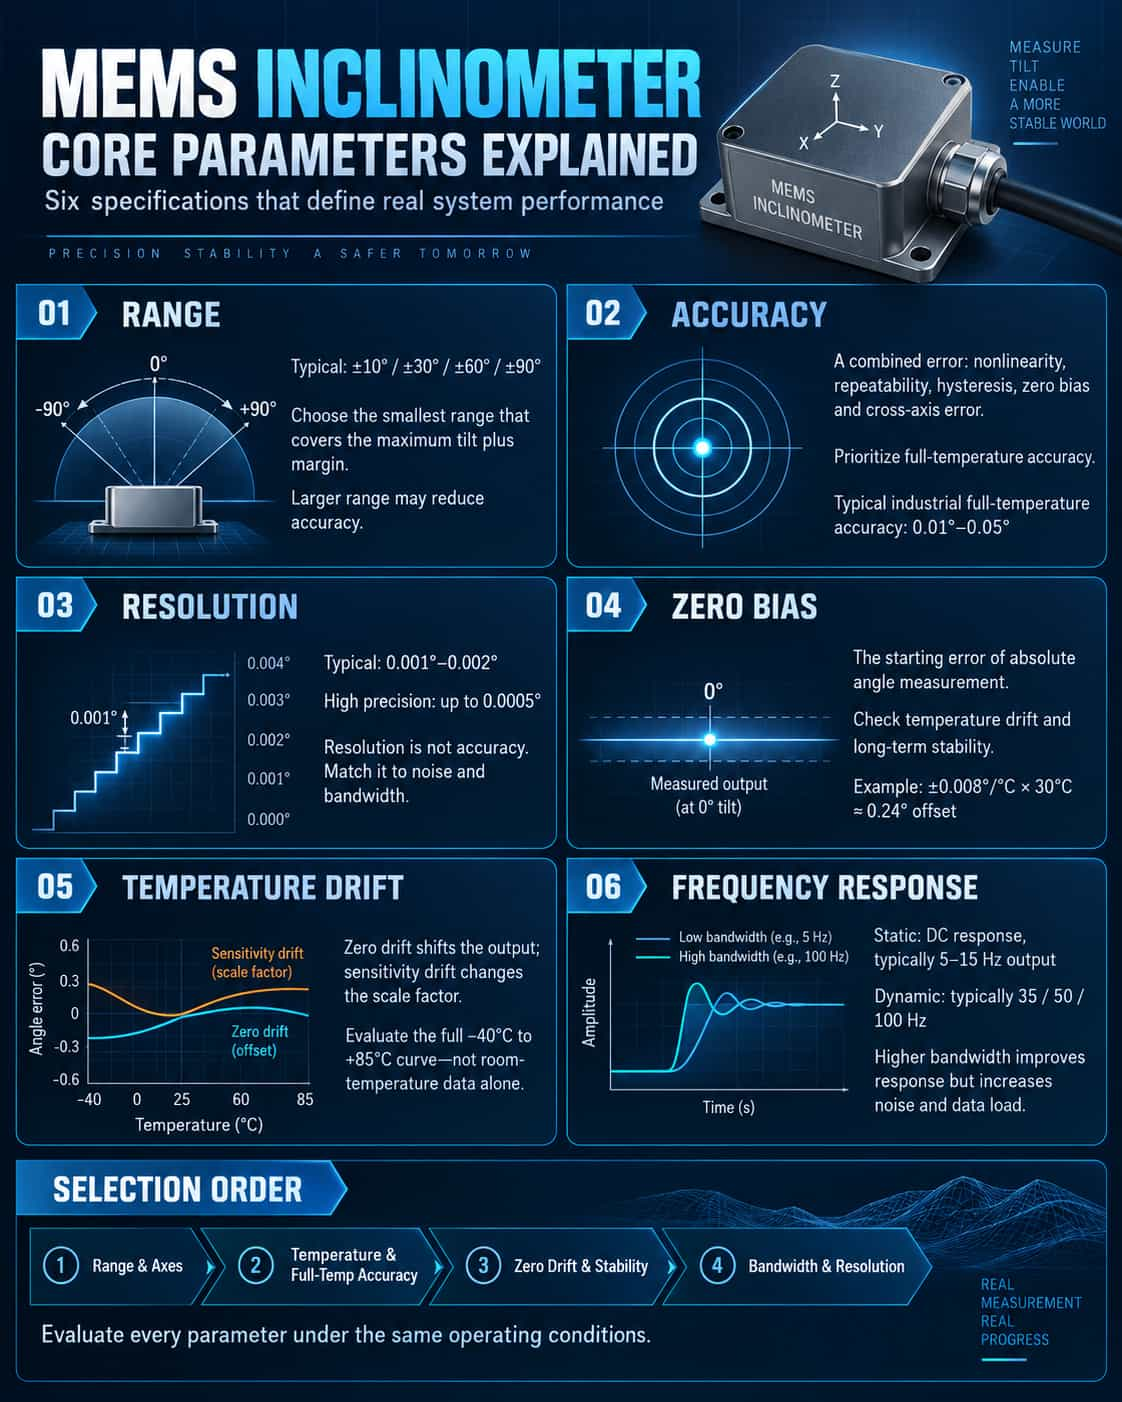
Al seleccionar un sensor de inclinación MEMS, la hoja de datos suele enumerar más de una docena de parámetros, pero los seis que realmente determinan el rendimiento del sistema suelen ser el rango, la precisión, la resolución, el sesgo, la deriva térmica y la respuesta en frecuencia. Comprender sus definiciones, las condiciones de prueba y las relaciones de acoplamiento entre ellos es más importante que simplemente comparar valores numéricos.Rango de medición: más grande no siempre es mejor.El rango de medición es el rango de ángulo de inclinación que el sensor puede medir. Las opciones comunes incluyen ±10°, ±30°, ±60°, ±90°, etc. Algunos productos admiten medición de un solo eje o de doble eje. El primer principio para la selección del rango es cubrir el ángulo de inclinación máximo real y dejar un margen de seguridad, pero generalmente hay una compensación entre rango y precisión: en la misma serie de productos, la precisión del rango de temperatura completo del rango de ±10° suele ser mejor que la del rango de ±90°. Esto se debe a que la no linealidad, la tensión del encapsulado y los errores de eje cruzado de las estructuras sensibles MEMS en rangos amplios son más difíciles de controlar. Por lo tanto, si la condición de trabajo real solo requiere ±15°, generalmente es más razonable elegir el rango de ±30° que el de ±90°. Además, los rangos de medición de los ejes X e Y de los sensores de doble eje pueden ser los mismos, pero la dirección de instalación afectará al eje de medición efectivo. Al seleccionar, asegúrese de que el eje de medición coincida con el eje mecánico.Precisión: Un concepto de error integralLa precisión a menudo se malinterpreta como el "error de una sola medición". De hecho, suele referirse a la precisión absoluta, que incluye el resultado integral de múltiples errores como la no linealidad, la repetibilidad, la histéresis, la desviación del punto cero y el error del eje horizontal. La precisión en la hoja de datos debe tener en cuenta las condiciones de prueba: existe una gran diferencia entre la precisión a temperatura ambiente y la precisión en todo el rango de temperatura. Por ejemplo, la precisión en todo el rango de temperatura de un sensor de inclinación de doble eje con salida digital de grado industrial en el rango de -40 °C a +85 °C es de 0,01° a 0,05°, pero puede ser mejor a temperatura ambiente. Al seleccionar un modelo, se debe priorizar la precisión en todo el rango de temperatura, ya que los cambios de temperatura en exteriores e instalaciones industriales amplifican directamente el error. Si el sistema solo requiere cambios de ángulo relativos, parte del desplazamiento del punto cero se puede eliminar mediante la calibración del "punto cero relativo", pero la deriva de temperatura y la no linealidad no se pueden eliminar.Resolución: poder distinguir no significa medir con precisión.La resolución es el cambio angular mínimo que el sensor puede detectar y distinguir. Generalmente oscila entre 0,001° y 0,002°, y los productos de alta precisión pueden alcanzar los 0,0005°. La resolución está determinada principalmente por el número de bits AD, el nivel de ruido y el algoritmo de filtrado, pero no es equivalente a la precisión. Un sensor con una resolución de 0,001° puede tener una precisión real de 0,05°. Una alta resolución es valiosa para la nivelación estática y la monitorización de la inclinación lenta, pero en un entorno de vibración, una resolución excesiva amplificará el ruido. Por lo tanto, la resolución debe ajustarse a la densidad de ruido, el ancho de banda y las necesidades de control reales, en lugar de buscar ciegamente el valor mínimo.Desplazamiento cero: error del punto de partida del ángulo absolutoEl sesgo cero es la desviación entre la salida real del sensor en la posición de inclinación cero y el punto cero teórico. El desplazamiento cero afecta directamente a la medición del ángulo absoluto, pero puede corregirse mediante calibración in situ o ajuste de cero relativo. Lo más problemático es la deriva de temperatura del sesgo cero, que es la variación del punto cero con los cambios de temperatura. La unidad suele ser °/℃. Por ejemplo, una deriva de temperatura cero de ±0,008°/°C introducirá un desplazamiento del punto cero de aproximadamente 0,24° con una diferencia de temperatura de 30 °C, lo cual no puede ignorarse para un seguimiento de alta precisión o un control de seguridad. La estabilidad a largo plazo del sesgo cero también es fundamental, ya que determina la deriva del cero del sensor tras un año de funcionamiento. Al seleccionar un sensor, debe prestar atención a la "deriva de temperatura del sesgo cero" y a la "estabilidad a largo plazo", en lugar de fijarse únicamente en el sesgo cero inicial.Deriva de temperatura: la clave para la precisión en todo el rango de temperaturas.La deriva de temperatura se divide en deriva de temperatura de punto cero y deriva de temperatura de sensibilidad. La deriva de temperatura de punto cero se representa mediante la desviación total de la salida angular con la temperatura; la deriva de temperatura de sensibilidad se representa mediante el cambio del factor proporcional con la temperatura, y la unidad comúnmente utilizada es ppm/℃. Los sensores de inclinación MEMS modernos de grado industrial suelen tener sensores de temperatura integrados y realizan una compensación en tiempo real mediante ajuste polinómico o métodos de tabla de consulta para garantizar la repetibilidad en entornos de baja y alta temperatura. Sin embargo, el efecto de la compensación depende de la calidad de la calibración de fábrica. Al evaluar la deriva de temperatura, se debería exigir a los fabricantes que proporcionen una curva de precisión de rango de temperatura completo de -40 °C a +85 °C, en lugar de solo considerar los indicadores de temperatura normales. Si la temperatura del entorno de aplicación cambia drásticamente, el índice de deriva de temperatura debe tener prioridad sobre la resolución de temperatura normal.Respuesta en frecuencia: el punto de inflexión entre lo estático y lo dinámicoLa respuesta en frecuencia determina si el sensor puede seguir el ritmo de los cambios de ángulo. La medición de inclinación estática solo requiere una respuesta de CC y una frecuencia de salida de 5 Hz a 15 Hz; las mediciones dinámicas, como la nivelación de plataformas, la monitorización de vibraciones y la estabilización de soportes contra el viento, requieren un mayor ancho de banda y frecuencia de salida, comúnmente de 35 Hz, 50 Hz o incluso 100 Hz. Sin embargo, las altas frecuencias de salida generan mayor ruido y presión en la comunicación. La salida automática de alta frecuencia en el modo semidúplex RS485 también puede afectar la recepción de comandos. En este caso, se recomienda usar el modo de preguntas y respuestas o aumentar la velocidad de transmisión. También se deben considerar el tiempo de respuesta, el tiempo de arranque y la frecuencia de corte del filtro: un filtrado excesivo provoca retardo, y un filtrado insuficiente genera ruido. En ingeniería, el filtrado de media móvil o de paso bajo se suele realizar en el controlador para lograr un equilibrio entre la velocidad de respuesta y la supresión de ruido.Acoplamiento de parámetros y secuencia de selecciónLos seis parámetros no son independientes: el rango de medición afecta la precisión, la deriva de temperatura afecta la precisión en todo el rango de temperatura, la resolución está limitada por el ruido y el ancho de banda, y la deriva de temperatura de polarización cero determina la estabilidad a largo plazo. Una secuencia de selección razonable es: primero, determinar el rango y el número de ejes de medición; luego, aclarar el rango de temperatura de operación y los requisitos de precisión de la zona de temperatura completa; después, considerar la deriva de temperatura de polarización cero y la estabilidad a largo plazo; y finalmente, seleccionar la velocidad de salida y la resolución en función del ancho de banda de control. Las interfaces, los niveles de protección y la resistencia a golpes y vibraciones son condiciones adicionales a nivel de integración del sistema.En resumen, la clave para analizar los parámetros principales de los sensores de inclinación MEMS no reside en memorizar los números, sino en comprender la definición, las condiciones de prueba y el impacto de cada parámetro en la ingeniería. El rango de medición debe coincidir con el ángulo de inclinación real, la precisión depende del rango de temperatura completo, la resolución debe estar equilibrada con el ruido y el ancho de banda, el sesgo cero y la deriva térmica determinan la fiabilidad a largo plazo, y la respuesta en frecuencia determina la aplicabilidad dinámica. Solo mediante una evaluación integral de estos parámetros en el mismo escenario de aplicación se puede seleccionar el sensor de inclinación verdaderamente adecuado para el sistema.
LEER MÁS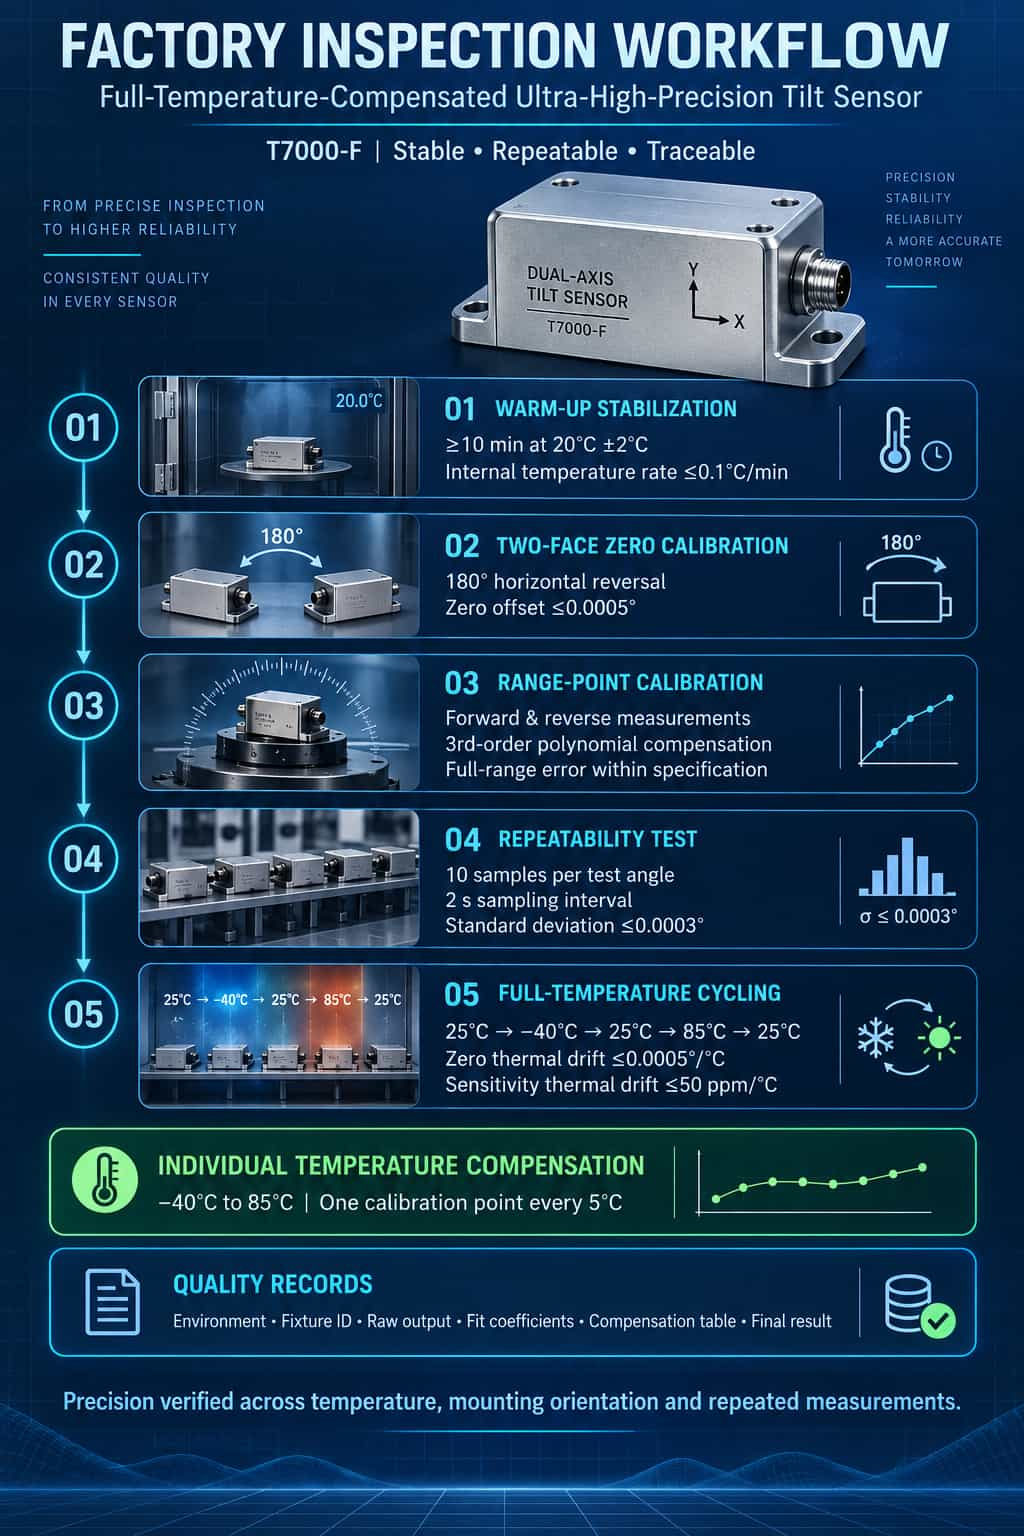
El error de valor indicado y la repetibilidad son los indicadores de rendimiento clave para los inclinómetros de ultra alta precisión con compensación de temperatura completa: el primero refleja la desviación entre la lectura en un ángulo específico y el ángulo real, mientras que el segundo refleja la consistencia de las mediciones tomadas varias veces en condiciones idénticas. Tomando como ejemplo el T7000-F, este artículo describe su proceso de inspección de fábrica, que abarca la estabilización durante el calentamiento, la calibración del punto cero mediante el método de doble cara, la calibración del punto a escala completa, las pruebas de repetibilidad y el ciclo de temperatura completa, para garantizar una salida estable, repetible y trazable en diferentes temperaturas, superficies de montaje y condiciones de medición.1. Indicadores básicos y lógica de inspecciónEl T7000-F utiliza tecnología de detección MEMS y algoritmos de compensación de temperatura completa para lograr una precisión absoluta de 0,001° dentro de un rango de medición de ±5°. Para productos de esta clase, la inspección de fábrica debe ir más allá de las comprobaciones de salida de un solo punto a temperatura ambiente; en su lugar, se requiere una secuencia de pruebas exhaustiva centrada en el "error del valor indicado" y la "repetibilidad". El proceso de inspección normalmente incluye calentamiento estático, calibración del punto cero, calibración del punto a escala completa, verificación de repetibilidad y ciclos de temperatura completos. Los datos brutos, las condiciones ambientales y los resultados de aprobado/reprobado se registran en cada etapa para crear registros de calidad trazables.2. Estabilización durante el calentamientoTras el encendido, el sensor debe permanecer inmóvil durante al menos 10 minutos, tiempo durante el cual no se envían comandos. La temperatura ambiente se mantiene a 20 °C ± 2 °C. La monitorización en tiempo real del sensor de temperatura interno confirma que la tasa de variación de la temperatura no supera los 0,1 °C/min. Además, la diferencia en la salida de punto cero entre el inicio y el final del periodo de calentamiento se registra como un parámetro característico del «tiempo de estabilización térmica» del dispositivo.El objetivo de la estabilización durante el calentamiento es eliminar el impacto de los transitorios térmicos iniciales en el elemento sensor MEMS y los circuitos internos. En el caso de inclinómetros de ultra alta precisión, un calentamiento insuficiente provoca directamente una deriva del punto cero, lo que genera datos distorsionados en la calibración y las pruebas posteriores.3. Calibración del punto cero mediante el método de doble caraEl sensor T7000-F se monta sobre una placa de superficie de grado 0 con una tolerancia de planitud de no más de 0,005 mm. Con el sensor orientado hacia arriba, se registran las lecturas de los ejes X e Y; a continuación, el sensor se gira 180° horizontalmente alrededor de su eje vertical y se vuelven a registrar las lecturas de los ejes X e Y. El error del punto cero para cada eje se calcula a partir de estas dos series de lecturas. El criterio de aceptación es que la desviación del punto cero, calculada mediante el método de doble cara, no supere los 0,0005°.Si la desviación del punto cero supera el límite, la estructura del sensor se considera generalmente anómala (entre las posibles causas se incluyen la desalineación del eje sensible interno o una tensión anormal en el embalaje), lo que requiere que la unidad se devuelva para una nueva inspección. El método de doble cara aísla eficazmente el error intrínseco del punto cero del sensor de los errores causados por la inclinación de la superficie de montaje o las referencias de fijación, lo que lo convierte en un paso fundamental en la calibración del punto cero de inclinómetros de ultra alta precisión.4. Calibración de punto a escala completaLa calibración de punto a escala completa se realiza mediante un cabezal de indexación óptica de alta resolución. El sensor T7000-F se monta rígidamente sobre la plataforma del cabezal de indexación, asegurando que su eje sensible sea perpendicular al eje de rotación del cabezal. El cabezal de indexación se gira hasta alcanzar los ángulos objetivo tanto en sentido directo como inverso; el valor de salida del T7000-F se registra tras un periodo de estabilización de 5 segundos.Se aplica un ajuste polinómico —generalmente mediante un polinomio de tercer orden— a los errores del valor indicado en las rotaciones tanto hacia adelante como hacia atrás. Los coeficientes de ajuste resultantes se escriben en el sensor para compensar la no linealidad. En última instancia, el error del valor indicado en todo el rango de medición no debe exceder la especificación de precisión. Medir en ambas direcciones es esencial para detectar el error de histéresis: la diferencia en la salida para el mismo ángulo de entrada entre las rotaciones hacia adelante y hacia atrás.Esta etapa plasma la lógica fundamental de la inspección de fábrica de inclinómetros de ultra alta precisión con compensación de temperatura de rango completo: va más allá de la mera verificación del cumplimiento para garantizar, mediante el ajuste y la compensación, que cada unidad alcance su precisión nominal durante el funcionamiento real.5. Prueba de repetibilidadLa prueba de repetibilidad verifica la consistencia de las mediciones del sensor tomadas varias veces en condiciones y ángulos idénticos. El cabezal de indexación se ajusta a tres ángulos típicos: posición cero (0°), rango medio (+15°) y escala completa (+30°). Se toman diez muestras consecutivas en cada ángulo con un intervalo de 2 segundos entre muestras; se registran los valores de salida y se calcula la repetibilidad en función del error cuadrático medio (RMSE).El criterio de aceptación es que la desviación estándar de repetibilidad ($s$) no supere los 0,0003°. Si se supera este límite, las posibles causas incluyen conexiones mecánicas flojas, ruido excesivo en la fuente de alimentación o anomalías en el elemento sensor MEMS. Las pruebas de repetibilidad constituyen una base fundamental para evaluar la estabilidad a corto plazo del sensor y la fiabilidad del dispositivo; además, son un paso clave en la inspección de fábrica para distinguir entre un rendimiento "preciso en una sola instancia" y un rendimiento "consistentemente fiable".6. Prueba de ciclo de temperatura completaEn los inclinómetros MEMS, la principal fuente de error suele ser la temperatura, más que la no linealidad. Por consiguiente, se realizan pruebas de ciclos de temperatura completos para verificar las características térmicas del sensor. Durante la prueba, el T7000-F se mantiene fijo en un ángulo distinto de cero (por ejemplo, +10°) sin modificar el ángulo mecánico en ningún momento. Se registran los valores angulares en puntos de temperatura específicos (25 °C, -40 °C, 25 °C, 85 °C y una comprobación de retorno a 25 °C) para calcular la deriva de temperatura del punto cero y la deriva de temperatura de sensibilidad.Los criterios de aceptación se establecen de la siguiente manera: deriva de temperatura del punto cero ≤ 0,0005 °C; deriva de temperatura de sensibilidad ≤ 50 ppm/°C. Estas especificaciones no se derivan de cálculos teóricos, sino que se basan en mediciones reales y datos de compensación obtenidos para cada chip. Se genera una tabla de compensación de temperatura para cada sensor, que abarca el rango de -40 °C a 85 °C con puntos de compensación establecidos cada 5 °C; se utiliza interpolación en tiempo real para la compensación durante el funcionamiento.El ciclo de temperatura completa es un paso fundamental en la inspección de fábrica de productos con compensación de temperatura completa. Solo mediante mediciones reales en todo el rango de temperatura, la creación de tablas de compensación individualizadas y la aplicación de firmware en tiempo real, el sensor puede mantener una salida de ultra alta precisión en un amplio rango de temperatura.7. Evaluación, compensación y trazabilidadUna vez completadas las pruebas mencionadas, se realiza una evaluación exhaustiva de cada sensor. Los registros de inspección deben incluir la temperatura ambiente, la identificación del dispositivo, la lectura del cabezal divisor, la salida bruta, los coeficientes de ajuste de curvas, la tabla de compensación de temperatura y el resultado final de aprobado/reprobado. Las unidades no conformes se clasifican según el tipo de anomalía (como problemas estructurales, de ensamblaje, de ruido eléctrico o del elemento sensor) y se someten a los procedimientos de reprocesamiento o reinspección correspondientes.En resumen, el proceso de inspección en fábrica del T7000-F demuestra que el control de calidad de los inclinómetros de ultra alta precisión con compensación total de temperatura no se limita a la evaluación de parámetros aislados, sino que abarca un proceso integral de circuito cerrado que incluye la estabilidad térmica, la precisión del punto cero, el rango de medición, la repetibilidad y las características de temperatura. El objetivo final es garantizar que las lecturas angulares se mantengan estables, repetibles y trazables en función de las diferentes temperaturas, superficies de montaje y ciclos de medición repetidos. Este proceso ofrece una referencia general para inclinómetros de ultra alta precisión similares con compensación total de temperatura.
LEER MÁS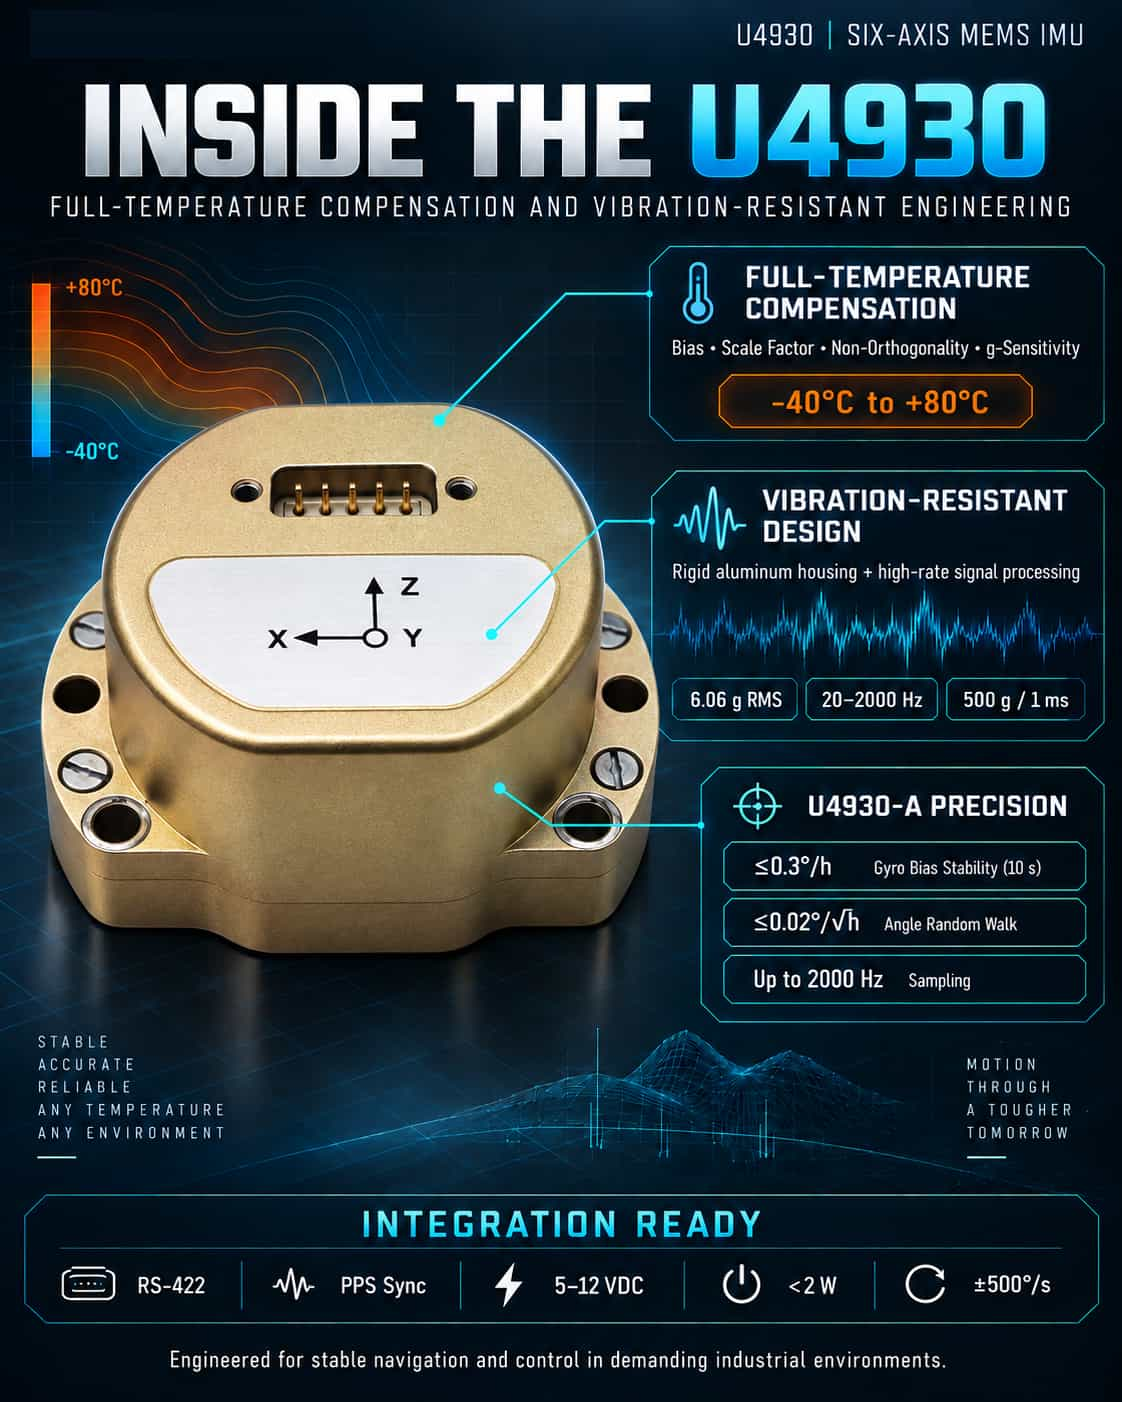
A medida que los drones industriales, los sistemas de conducción autónoma y los sistemas de navegación de alta precisión exigen cada vez más un tamaño compacto, un alto rendimiento y un bajo coste, las unidades de medición inercial (IMU) MEMS avanzan constantemente hacia un rendimiento de grado táctico, e incluso de grado de navegación. La serie U4930 de IMU MEMS de seis ejes de Micro-Magic ofrece una solución altamente competitiva, con una robusta tecnología de compensación de temperatura completa, una resistencia superior a las vibraciones y compatibilidad con productos internacionales líderes (como el HG4930). Tecnología principal: Compensación total de temperatura y calibración del sistema. Una de las fuentes de error más críticas en los dispositivos inerciales MEMS es la deriva en el sesgo y el factor de escala causada por las fluctuaciones de temperatura. Sin una compensación efectiva, incluso pequeños cambios de temperatura pueden provocar errores enormes en los cálculos de navegación; un caso clásico de "un fallo es tan grave como un error garrafal".La característica más destacada del U4930 es su sofisticado algoritmo de compensación, que abarca todo el rango de temperatura de funcionamiento (de -40 °C a +80 °C). El sistema realiza una compensación integral basada en la temperatura para el sesgo, el factor de escala, los errores de no ortogonalidad y los términos dependientes de la aceleración tanto del giroscopio como del acelerómetro. Esto va más allá de una simple corrección lineal; se basa en un modelo de error complejo establecido mediante extensas pruebas en cámaras ambientales. En consecuencia, el modelo U4930-A logra una estabilidad de sesgo de temperatura completa de ≤0,3°/h (suavizado de 10 s) y una deriva angular aleatoria de ≤0,02°/√h. Estas especificaciones permiten que el sistema mantenga una precisión de actitud excepcional durante períodos cortos sin ayudas externas (como GNSS), una capacidad crucial para la navegación en túneles, entornos subterráneos o bajo el agua. Robustez mecánica: resistencia a vibraciones y golpes. Los entornos mecánicos adversos, caracterizados por una alta dinámica o el montaje en vehículos o aeronaves, representan otro desafío importante para las IMU MEMS. Las vibraciones intensas pueden introducir velocidades angulares espurias a través del acoplamiento mecánico, lo que provoca divergencias en los errores de cálculo de la actitud.El U4930 aborda este problema con un diseño estructural robusto. Encapsulado en una carcasa de aleación de aluminio ligera y de alta resistencia, el dispositivo soporta vibraciones aleatorias de 6,06 g (RMS) en el rango de 20 a 2000 Hz y golpes de 500 g/1 ms. Gracias a su capacidad de muestreo de alta velocidad (hasta 2000 Hz) y procesamiento síncrono, el U4930 aprovecha los datos de gran ancho de banda para filtrar eficazmente el ruido de vibración en el dominio del tiempo, lo que garantiza la obtención de datos de movimiento estables y precisos incluso en medio de las intensas sacudidas de los drones de ala rotatoria o los golpes de los vehículos. Posicionamiento estratégico: un reemplazo directo y sin complicaciones para el HG4930. La característica más ingeniosa del U4930 es su posicionamiento estratégico en el mercado: es totalmente compatible con la IMU HG4930 clásica de Honeywell. Esta compatibilidad se extiende más allá de las dimensiones físicas y el montaje con tornillos M4 para incluir la interfaz diferencial RS422 y las definiciones de señal de sincronización PPS. Los usuarios pueden actualizar directamente sin modificar las placas base o arquitecturas de alimentación existentes (admite entrada de 5 a 12 V y
LEER MÁS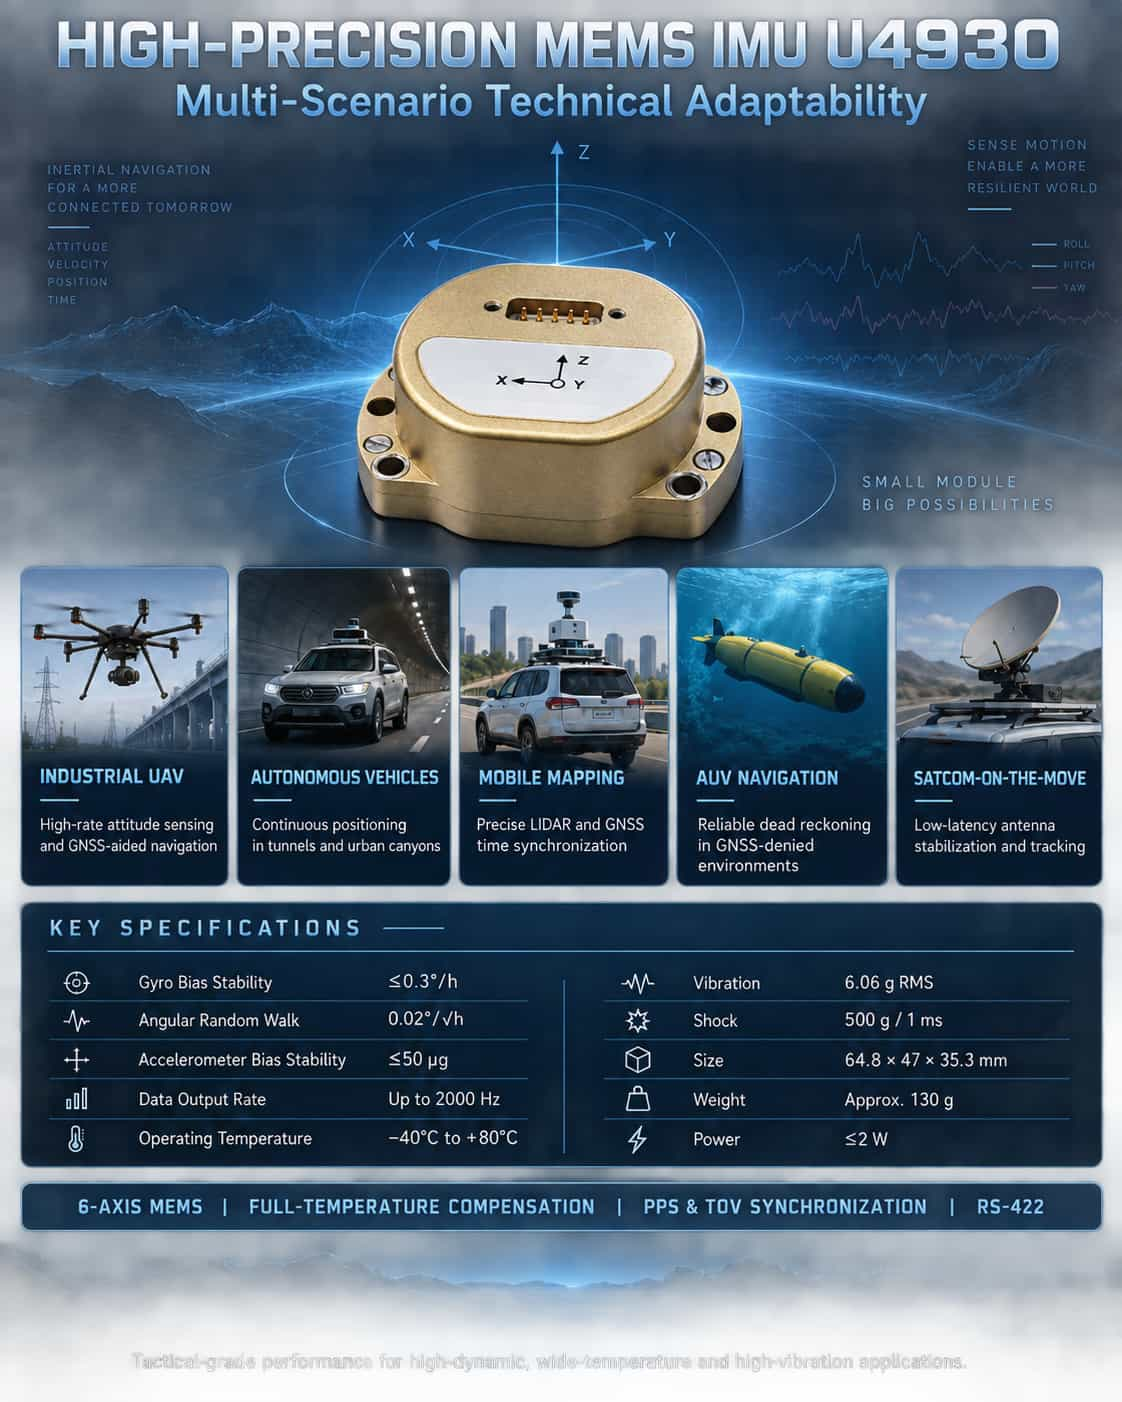
Las unidades de medición inercial (IMU) de alta precisión son sensores fundamentales para la detección de actitud y la navegación autónoma en plataformas móviles. En escenarios de aplicación complejos, como drones industriales, conducción autónoma, cartografía móvil y navegación subacuática, los sistemas imponen requisitos rigurosos en cuanto a la precisión de la IMU, la respuesta dinámica, la resistencia ambiental y la capacidad de sincronización de datos. El módulo de medición inercial MEMS de seis ejes de la serie U4930 de Micro-Magic Inc. ofrece una solución de detección inercial madura y fiable para estas aplicaciones, con especificaciones inerciales de grado táctico, compensación precisa de temperatura completa, salida de alto ancho de banda y un diseño compacto y ligero. **Características técnicas clave del U4930** El U4930 integra un giroscopio MEMS de tres ejes de alto rendimiento y un acelerómetro MEMS de tres ejes. Ofrece calibración y compensación internas en todo el rango de temperatura de funcionamiento (-40 °C a +80 °C) para el sesgo, el factor de escala, los errores de no ortogonalidad y los términos sensibles a la aceleración. El giroscopio ofrece un rango de medición de ±400°/s a ±500°/s (según el modelo), con una estabilidad de sesgo (suavizado de 10 s) mejor que 0,3°/h y una deriva angular aleatoria de tan solo 0,02°/√h. El acelerómetro cuenta con un rango de ±30 g, una estabilidad de sesgo mejor que 50 μg y una deriva de velocidad aleatoria ≤0,03 m/s/√h. El módulo mide tan solo 64,8 × 47 × 35,3 mm y pesa aproximadamente 130 g, con un consumo de energía en estado estacionario de ≤2 W. Admite velocidades de salida de datos de hasta 2000 Hz y ofrece un rendimiento robusto, que incluye una resistencia a las vibraciones de 6,06 g RMS y una resistencia a los golpes de 500 g/1 ms. Estas especificaciones demuestran que el U4930 cumple con los estándares de IMU MEMS de grado táctico, capaz de mantener la precisión de medición en condiciones adversas, como alta dinámica, amplios rangos de temperatura y vibraciones intensas, sentando así las bases para su implementación en diversos escenarios de aplicación. Análisis de adaptación técnica para escenarios de aplicación típicos. (1) Drones industriales: Referencia de actitud de alta dinámica y navegación a estima Los drones industriales requieren datos de actitud en tiempo real y con alta frecuencia de actualización (balanceo, cabeceo y guiñada) para un control de vuelo estable y una navegación autónoma. La frecuencia de salida de datos de 2000 Hz del U4930 garantiza una captura precisa del movimiento angular transitorio de la estructura, mientras que su variación angular aleatoria (tan baja como 0,02°/√h) suprime eficazmente la deriva de la integración de la actitud. El módulo admite la sincronización horaria con receptores GNSS (a través de la entrada PPS y el análisis de mensajes GPRMC), lo que permite una navegación integrada con acoplamiento flexible o estricto; además, mantiene la continuidad de la trayectoria mediante navegación inercial pura durante breves interrupciones de la señal GNSS, una capacidad fundamental para tareas como la inspección de líneas eléctricas y el levantamiento topográfico de larga duración. (2) Vehículos autónomos: Posicionamiento continuo en condiciones operativas complejas Para vehículos autónomos que operan en entornos donde las señales GNSS están obstruidas, como cañones urbanos, túneles y estacionamientos subterráneos, la IMU se convierte en el componente principal para la navegación a estima. La estabilidad de sesgo (0,3°/h) y las características de bajo ruido del U4930 aseguran que la deriva de posición se mantenga dentro de límites aceptables durante periodos de decenas de segundos. Su mecanismo de compensación de rango de temperatura completo garantiza un rendimiento constante a pesar de las fluctuaciones de temperatura en el compartimento del motor (-40 °C a 80 °C), mientras que su resistencia a vibraciones de 6,06 g mitiga eficazmente las perturbaciones de medición causadas por baches y vibraciones del motor. Una gama de precisión escalonada (modelos A, B y C) permite que sistemas con autonomía desde L2+ hasta L4, y con diferentes restricciones presupuestarias, accedan a un rendimiento inercial adaptado a sus necesidades específicas. (3) Cartografía móvil e inspección de vías: sincronización de referencia espaciotemporal de alta precisión Los sistemas LiDAR montados en vehículos o aerotransportados requieren IMU para proporcionar referencias de actitud y posición de alta precisión y garantizar la exactitud del registro de la nube de puntos 3D. La baja desviación angular aleatoria del U4930 (≤0,02°/√h) se traduce directamente en una menor deriva de la nube de puntos, un factor especialmente crucial para misiones de adquisición de datos a larga distancia. Además, su salida de pulso síncrono diferencial TOV y sus capacidades de entrada PPS permiten una sincronización estricta entre los momentos de muestreo de la IMU y las señales GNSS de un pulso por segundo (PPS), proporcionando señales de activación precisas para el marcado de tiempo de la nube de puntos. En la inspección de vías férreas, el módulo puede integrarse con un odómetro y un GNSS para formar un sistema de medición combinado capaz de detectar irregularidades en la vía con precisión milimétrica. (4) Vehículos Submarinos Autónomos (AUV): Navegación a estima de larga duración en entornos sin GNSS. Los entornos subacuáticos impiden la recepción de señales GNSS, lo que obliga a los vehículos submarinos autónomos (AUV) a depender completamente de sus sistemas inerciales internos para la estimación de la posición a largo plazo. La estabilidad de la desviación del giroscopio de grado táctico del U4930 (tan baja como 0,3°/h) y su baja deriva angular aleatoria suprimen eficazmente la acumulación de errores de actitud con el tiempo, extendiendo así la duración operativa efectiva del vehículo bajo el agua. Su diseño estructural de aleación de aluminio, su resistencia a los golpes (500 g) y su amplio rango de temperatura de almacenamiento (de -55 °C a 85 °C) garantizan que pueda soportar las tensiones mecánicas asociadas con el montaje y el transporte de equipos para aguas profundas. (5) Satcom-on-the-Move (SOTM): Seguimiento de antena estable en bucle cerrado En los sistemas SOTM para vehículos, barcos o aeronaves, la IMU debe proporcionar cambios instantáneos de actitud de la portadora con baja latencia para accionar los servomecanismos de compensación de apuntamiento de la antena. El ancho de banda de ≥200 Hz del U4930 garantiza un seguimiento rápido de la señal de actitud, mientras que su interfaz diferencial RS422 ofrece una robusta resistencia a las interferencias, lo que lo hace adecuado para plataformas de comunicación que operan en entornos electromagnéticos complejos. Al combinarse con la sincronización PPS externa, proporciona una referencia de tiempo precisa para el bucle de control de apuntamiento de la antena, lo que garantiza la estabilidad del enlace de comunicación incluso durante giros bruscos o perturbaciones causadas por el viento y las olas. Escenarios de aplicación ampliados mediante la adaptabilidad ambiental. El U4930 opera en un rango de temperatura de -40 °C a 80 °C y admite temperaturas de almacenamiento de -55 °C a 85 °C, lo que garantiza un arranque y funcionamiento fiables en condiciones de frío extremo, calor intenso y alta humedad. Su resistencia a vibraciones y golpes lo hace idóneo no solo para aplicaciones en vehículos y aeronaves, sino también para su despliegue en embarcaciones pequeñas, vehículos terrestres no tripulados (UGV) y en determinados escenarios de robótica industrial. Además, el módulo presenta un tiempo de arranque de ≤2 segundos y admite actualizaciones de software in situ, lo que facilita el mantenimiento y las actualizaciones funcionales en el sitio. En resumen, la IMU MEMS de la serie U4930, caracterizada por un rendimiento inercial de grado táctico, compensación precisa en todo el rango de temperaturas, salida de datos de alta velocidad y robusta adaptabilidad ambiental, es ideal para aplicaciones exigentes como drones industriales, conducción autónoma, cartografía móvil, navegación subacuática y comunicaciones satelitales en movimiento. Sus opciones de precisión escalonadas ofrecen a los usuarios flexibilidad para equilibrar costo y rendimiento. A medida que los sistemas de navegación inercial evolucionan hacia la miniaturización, el bajo consumo de energía y la alta fiabilidad, la U4930 aprovecha sus completas especificaciones técnicas para proporcionar una sólida base de hardware para la detección de actitud y el posicionamiento autónomo en una amplia gama de plataformas móviles.
LEER MÁS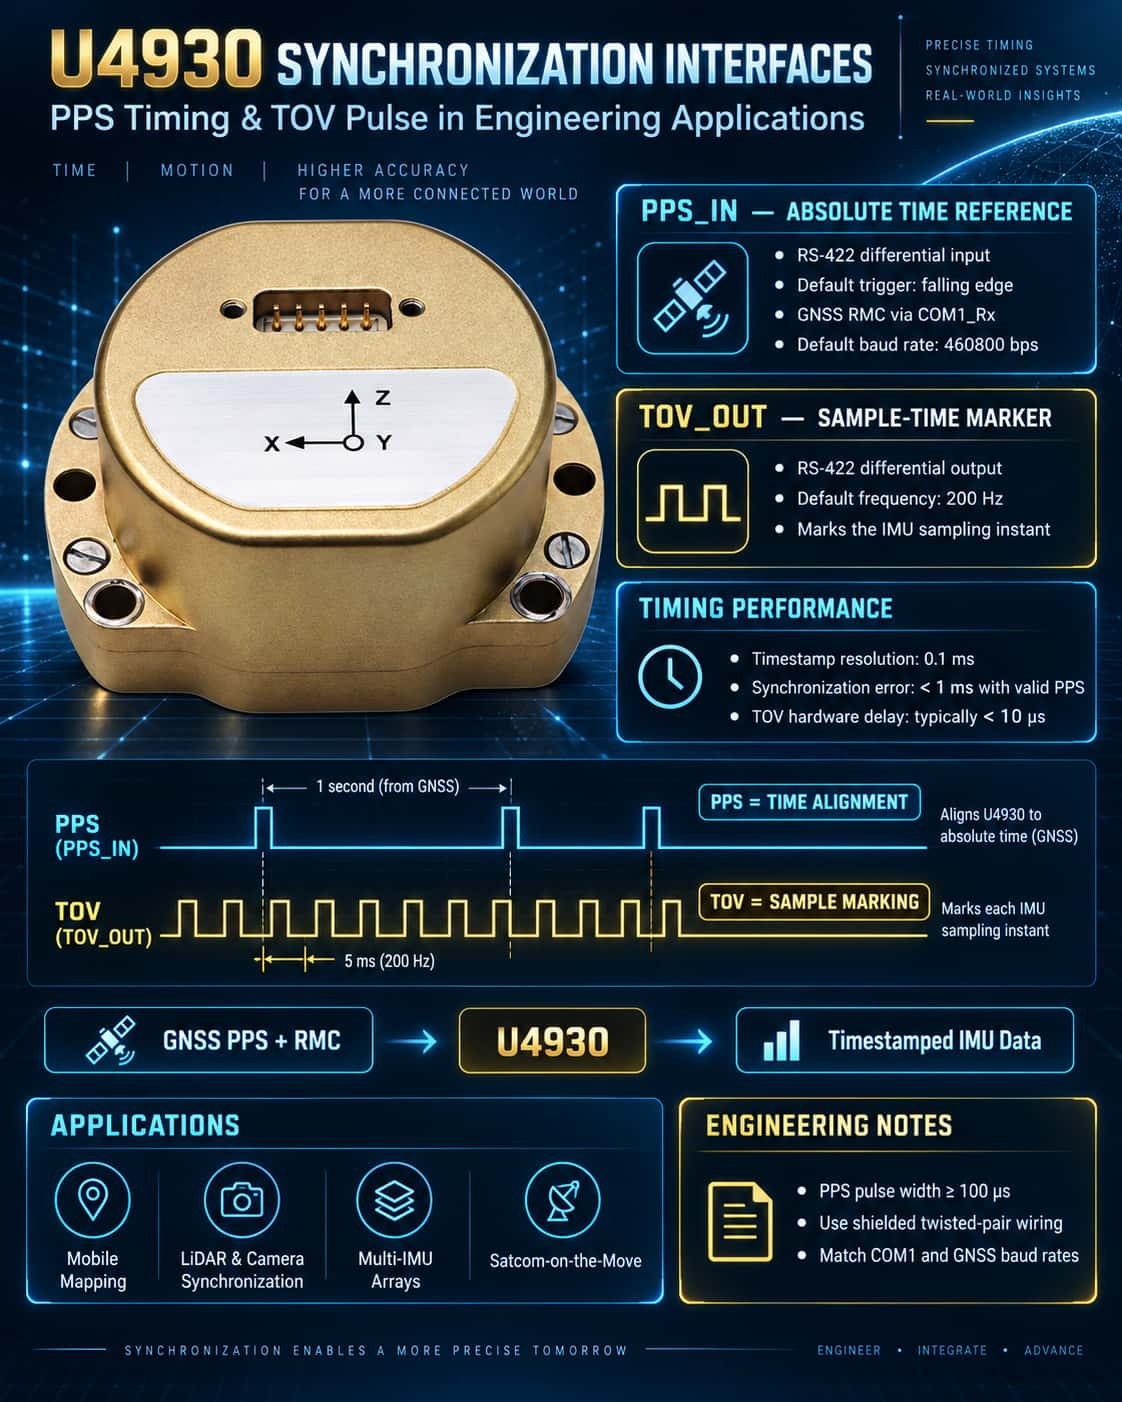
En los sistemas de navegación integrados, la sincronización horaria es un factor crítico que determina la precisión de la fusión de datos. La IMU MEMS U4930 ofrece interfaces de sincronización completas (entrada PPS y salida TOV) diseñadas para gestionar la introducción de una referencia horaria externa y la calibración de los momentos de muestreo internos, respectivamente. El uso adecuado de estas interfaces mejora significativamente la precisión de la alineación horaria del sistema, lo que hace que la unidad sea ideal para aplicaciones que requieren una estricta consistencia del reloj, como enjambres de UAV, cartografía móvil y comunicaciones satelitales en movimiento (SOTM). PPS_IN: El "latido" de la referencia de tiempo externa PPS (Pulso por Segundo) es una señal proporcionada por los Sistemas Globales de Navegación por Satélite (GNSS); su flanco ascendente o descendente corresponde al inicio exacto de un segundo, generalmente con una precisión de nanosegundos. El U4930 recibe la señal PPS externa (nivel RS-422) a través de la interfaz diferencial PPS_IN±, mientras que simultáneamente recibe sentencias GPRMC/GNRMC/GBRMC (velocidad de transmisión predeterminada: 460800 bps) de la misma fuente GNSS a través de la interfaz COM1_Rx±. Internamente, el sistema utiliza el flanco descendente del pulso pulsado (PPS) como disparador de sincronización (configuración predeterminada). Al detectar un pulso válido, la IMU analiza la hora UTC de la última sentencia RMC recibida en COM1 y la alinea con un contador interno, generando así una marca de tiempo interna de alta precisión (campo Marca de tiempo, resolución de 0,1 ms). Este mecanismo garantiza que cada trama de datos emitida por la IMU contenga una marca de tiempo absoluta consistente con el sistema GNSS, proporcionando la referencia temporal necesaria para el acoplamiento posterior, ya sea flexible o estricto, con los datos de posición y velocidad del GNSS. Recomendaciones para aplicaciones de ingeniería:· Asegúrese de que los niveles de señal PPS cumplan con el estándar diferencial RS-422 para evitar la latencia introducida por la conversión de un solo extremo;· Se recomienda un ancho de pulso PPS de ≥100 μs; la pendiente del flanco descendente afecta directamente a la precisión de la sincronización;· Si el receptor GNSS emite únicamente una señal PPS de un solo extremo, se requiere un convertidor diferencial para conectarse a la interfaz PPS_IN±;· El sistema admite la configuración para el disparo por flanco ascendente o descendente de PPS; los usuarios pueden ajustar esta configuración a través del ordenador host en función de las características específicas del módulo GNSS. TOV_OUT: "Marcador de marca de tiempo" para los instantes de muestreo. TOV (Time of Validity) es una señal de pulso de sincronización diferencial (TOV±) generada activamente por el U4930; su frecuencia coincide con la frecuencia de muestreo interna de la IMU (por defecto: 200 Hz). El flanco ascendente o descendente de este pulso corresponde con precisión al inicio del intervalo de muestreo de datos de la IMU, y sus niveles de señal diferencial cumplen con el estándar RS-422. El valor fundamental de TOV reside en permitir cálculos precisos de desfase temporal entre los instantes de muestreo de la IMU y los tiempos de adquisición de los sensores externos. Cuando el U4930 funciona junto con dispositivos externos (como cámaras, LiDAR o escáneres), estos dispositivos pueden capturar el pulso TOV y registrar sus marcas de tiempo locales. Al correlacionar esta información con la marca de tiempo interna presente en el marco de datos de la IMU, los usuarios pueden calcular el retardo temporal exacto y aplicar una compensación de interpolación durante el posprocesamiento de datos o la fusión de sensores en tiempo real. Escenarios de aplicación típicos:· Sistemas de mapeo móvil: Sincronización de la IMU con un escáner láser; TOV se utiliza para calibrar la marca de tiempo de actitud correspondiente a líneas de escaneo específicas.· Navegación visual de UAV: TOV activa la exposición de la cámara, logrando una alineación a nivel de milisegundos entre las imágenes y los datos de actitud.· Matrices Multi-IMU: Adquisición síncrona de señales TOV desde múltiples unidades U4930 para lograr la sincronización del reloj en múltiples nodos. Mecanismo operativo y consideraciones de ingeniería (1) Relación entre PPS y TOV: PPS se utiliza para la sincronización horaria, mientras que TOV se utiliza para el marcado. Si bien funcionan de forma independiente, su uso conjunto permite un seguimiento preciso de los instantes de muestreo con respecto a una referencia horaria global. (2) Consistencia de la velocidad de transmisión: La velocidad de transmisión predeterminada para la entrada GNSS en COM1_Rx coincide con la velocidad de transmisión de salida de la IMU (ambas son 460800 bps). Si se modifica la velocidad de transmisión de salida, la velocidad de transmisión del módulo GNSS debe actualizarse en consecuencia; de lo contrario, no se podrán analizar las sentencias RMC. (3) Análisis de la marca de tiempo de la trama de datos: El campo Marca de tiempo en el protocolo (bytes 35–38; factor de conversión: 0,1 ms) representa un valor de contador interno. Cuando la sincronización PPS está activa, este valor se corrige periódicamente, lo que resulta en un error de menos de 1 ms. Si no hay ninguna señal PPS conectada, el valor depende del oscilador de cristal interno para la sincronización, lo que genera una deriva acumulativa. (4) Compensación de latencia TOV: La salida TOV implica una latencia de hardware inherente (típicamente
LEER MÁS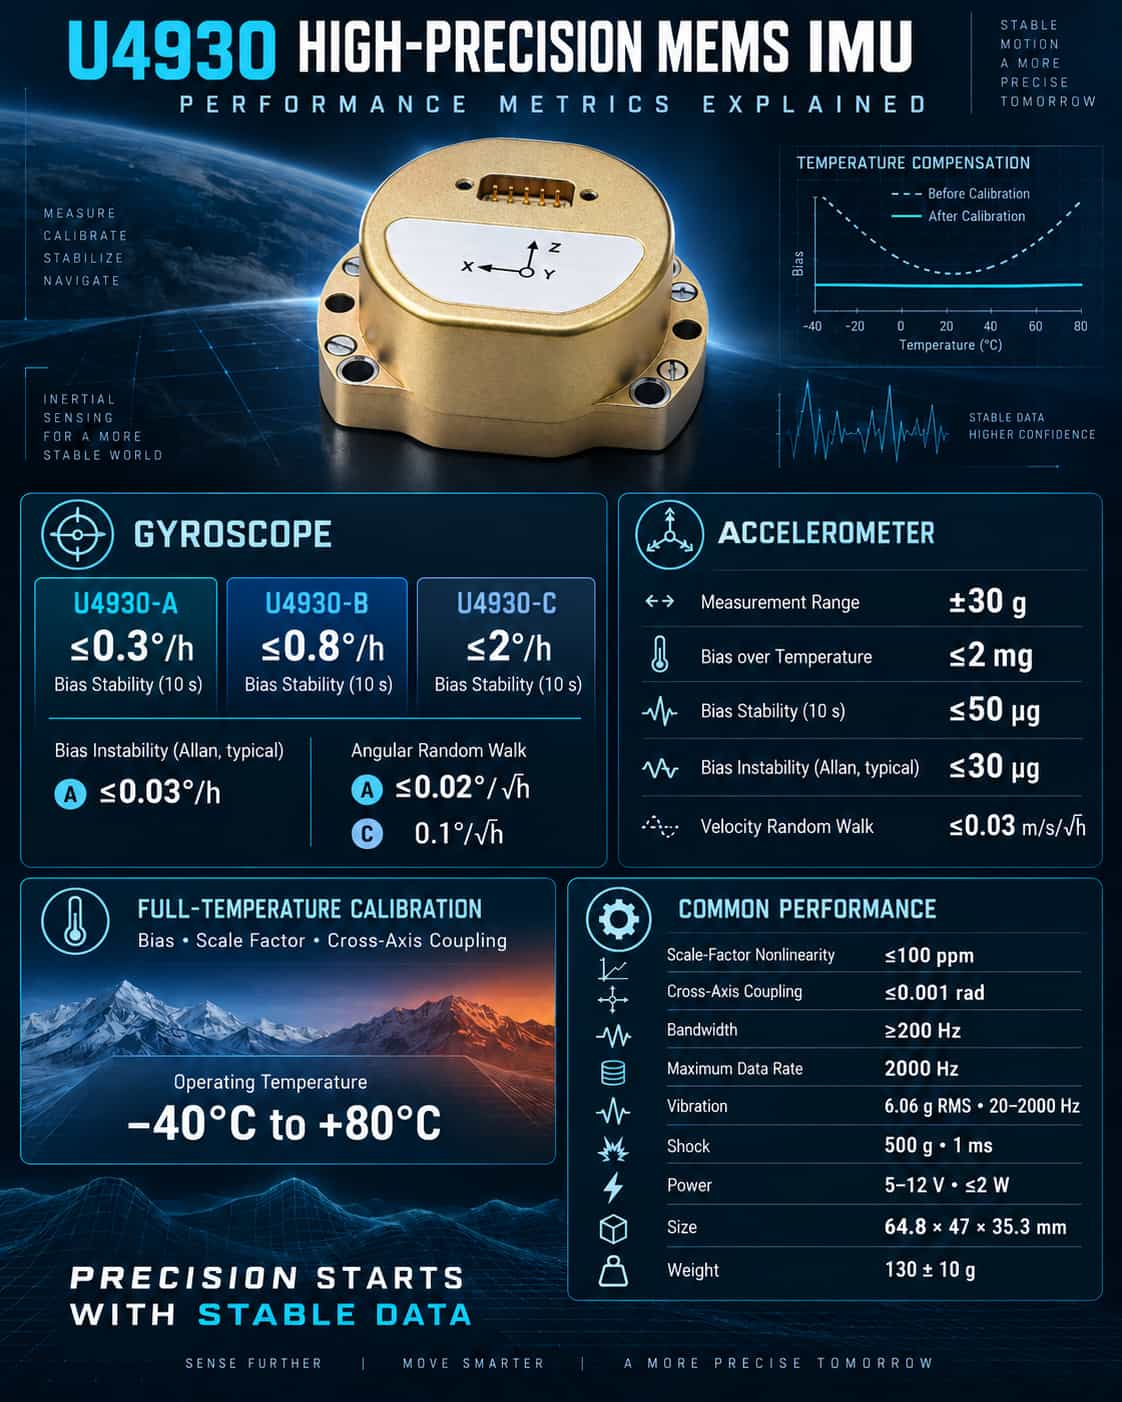
Como unidad de detección principal para la navegación y el control inercial, los parámetros de rendimiento de una IMU determinan directamente los límites superiores de precisión para la determinación de la actitud del sistema y el posicionamiento de navegación. Con distintas clasificaciones de modelos y capacidades de calibración en todo el rango de temperaturas, la serie U4930 de IMU MEMS ofrece opciones de rendimiento adaptadas a diversos escenarios de aplicación. Este artículo proporciona un análisis sistemático de los indicadores clave de rendimiento de la serie. 1. Rendimiento del giroscopio: la precisión determina la estabilidad de la actitud. La estabilidad del sesgo del giroscopio es un parámetro clave para medir la deriva angular a largo plazo. El modelo U4930-A alcanza ≤0,3°/h (10 s), mientras que el modelo B ofrece ≤0,8°/h y el modelo C ≤2°/h. Para embarcaciones o drones que requieren una precisión de rumbo constante durante largos periodos, el modelo A presenta una clara ventaja; por el contrario, para vehículos comerciales donde la recalibración periódica es aceptable, los modelos B o C son suficientes. La inestabilidad del sesgo (caracterizada por la varianza de Allan) refleja el nivel máximo de ruido. El valor típico del modelo A, de ≤0,03°/h, indica una deriva angular mínima en condiciones estáticas ideales, lo que lo hace adecuado para levantamientos topográficos de alta precisión e inspección de vías. La variación aleatoria angular (ARW, por sus siglas en inglés) influye en la acumulación de errores angulares en entornos dinámicos. La ARW del modelo A, de ≤0,02°/√h, es muy superior a la del modelo C, de 0,1°/√h, lo que permite un mejor rendimiento en escenarios de control de vuelo que implican vibraciones intensas o maniobras rápidas. Cabe destacar que los tres modelos presentan una no linealidad del factor de escala de ≤100 ppm, un acoplamiento entre ejes de ≤0,001 rad y un ancho de banda de ≥200 Hz. Estas especificaciones garantizan una respuesta rápida y una mínima interferencia entre ejes, cumpliendo con los requisitos de la mayoría de las aplicaciones de control en tiempo real. 2. Rendimiento del acelerómetro: equilibrio entre estabilidad y sensibilidad. La serie U4930 completa cuenta con un rango de medición del acelerómetro de ±30 g, que cubre los rangos de maniobra típicos de vehículos, embarcaciones y drones. Las especificaciones clave incluyen un sesgo de temperatura completa de ≤2 mg, una estabilidad del sesgo de ≤50 μg (10 s), una inestabilidad del sesgo de ≤30 μg (valor típico de Allan) y una deriva aleatoria de velocidad de ≤0,03 m/s/√h; estas métricas sitúan a la serie en el nivel de alto rendimiento para sensores basados en MEMS. Para los sistemas de navegación inercial, la estabilidad del sesgo del acelerómetro impacta directamente en el error acumulativo en los cálculos de velocidad y posición. Una estabilidad de 50 μg garantiza que los errores de velocidad se mantengan en una magnitud baja durante una hora de navegación inercial pura por estima, lo que lo hace adecuado para la navegación durante breves interrupciones de la señal GNSS. 3. Adaptabilidad ambiental y características físicas La serie U4930 admite un rango de temperatura de funcionamiento de -40 °C a +80 °C y se calibra en todo el rango de temperatura para compensar el sesgo, el factor de escala y el acoplamiento cruzado. Demuestra una excelente robustez mecánica, con una tolerancia a las vibraciones de 6,06 g (RMS, 20–2000 Hz) y una tolerancia a los golpes de 500 g/1 ms. Sus especificaciones clave incluyen una tensión de alimentación de 5–12 V, un consumo de energía en estado estacionario ≤2 W, un tiempo de arranque ≤2 s, una velocidad de datos máxima de 2000 Hz, unas dimensiones de 64,8 × 47 × 35,3 mm y un peso de 130 ± 10 g, logrando un equilibrio entre miniaturización y bajo consumo de energía. 4. Recomendaciones de selección y resumen · U4930-A: Adecuado para aplicaciones que requieren un rendimiento extremadamente alto en cuanto a sesgo y comportamiento aleatorio, como cartografía móvil, navegación subacuática de alta precisión y comunicaciones satelitales en movimiento (SOTM).· U4930-B: Adecuado para aplicaciones de precisión media, como referencia de actitud de UAV, inspección de trayectoria y medición de actitud a bordo de buques.· U4930-C: Adecuado para aplicaciones sensibles al coste que toleran una mayor deriva, como el control de vuelo y las IMU de referencia para vehículos comerciales. En general, la serie U4930 maximiza el potencial de la tecnología MEMS mediante la calibración a temperatura completa y un diseño modular. Al seleccionar un modelo, los usuarios deben priorizar si la estabilidad del sesgo del giroscopio y la desviación angular aleatoria cumplen con los requisitos de precisión de navegación a largo plazo del sistema, además de evaluar el ancho de banda y la resistencia a los golpes frente a las vibraciones ambientales. Una correcta correspondencia entre las especificaciones y los requisitos garantiza un equilibrio óptimo entre rendimiento y coste.
LEER MÁS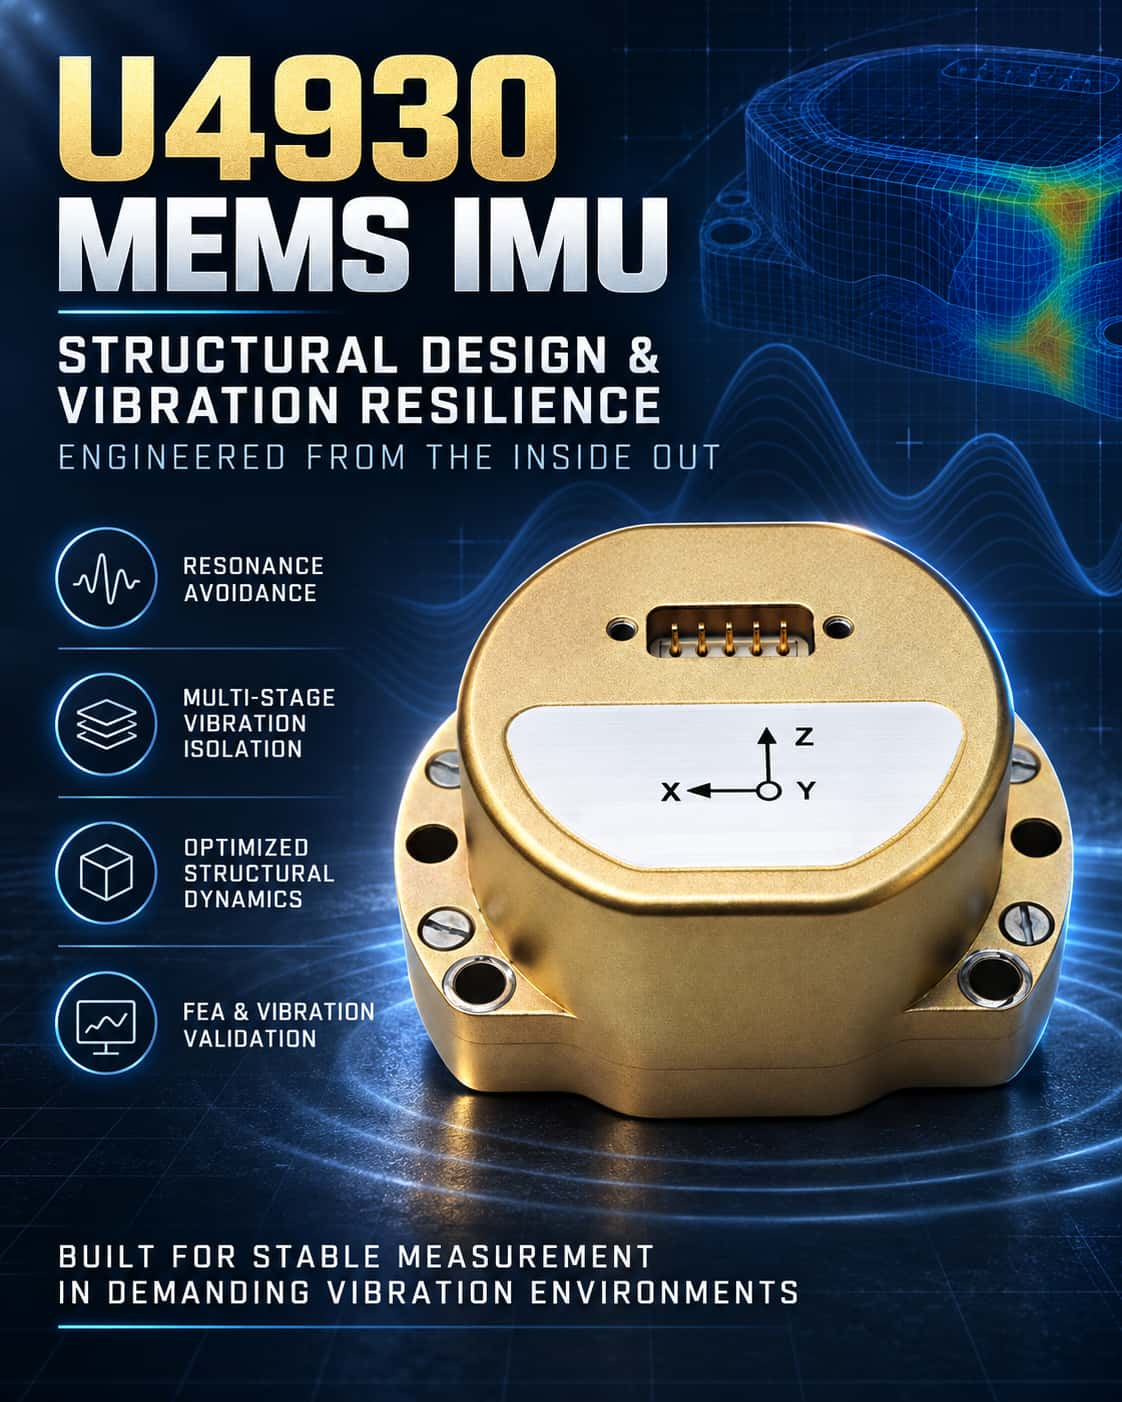
Las unidades de medición inercial MEMS (IMU MEMS) se utilizan ampliamente en campos como la navegación y el control de actitud; sin embargo, los entornos con vibraciones pueden degradar significativamente su precisión de medición. Las investigaciones indican que las vibraciones externas pueden causar graves desviaciones en la salida de los giroscopios MEMS e incluso provocar fatiga estructural o fractura. Por consiguiente, emplear un diseño estructural racional y optimizar la resistencia a las vibraciones a nivel de sistema es crucial para mejorar la adaptabilidad ambiental de las IMU MEMS. **Mecanismos de interferencia por vibraciones y objetivos de diseño** La razón fundamental de la sensibilidad a las vibraciones de las IMU MEMS radica en sus principios de funcionamiento. Tomando como ejemplo el giroscopio, su funcionamiento se basa en el acoplamiento entre los modos de excitación y detección; si las vibraciones externas se acoplan a estos modos, se traducen directamente en errores de salida. Además, la resonancia estructural inducida por la vibración amplifica este efecto. Por lo tanto, el diseño estructural persigue dos objetivos principales: primero, evitar la resonancia mediante el análisis modal para asegurar que las frecuencias naturales de la estructura se mantengan alejadas de las bandas de frecuencia donde se concentra la energía de vibración; y segundo, aislar la vibración incorporando elementos de aislamiento de vibraciones a lo largo de la trayectoria de transmisión para atenuar la energía de vibración que llega a los componentes sensibles. **Estrategias clave de diseño estructural** Los enfoques actuales de diseño estructural siguen principalmente dos vías técnicas: En primer lugar, estructuras de aislamiento de vibraciones a nivel de sistema. Los sistemas de aislamiento de vibraciones se crean mediante la incorporación de aisladores (como almohadillas de goma o resortes metálicos) entre la IMU y la plataforma anfitriona, o entre el núcleo interno y la carcasa externa. Las investigaciones sugieren que, para cumplir con los requisitos de tamaño compacto de las IMU MEMS, se pueden emplear diseños de aislamiento multietapa, como la disposición de tres niveles de almohadillas amortiguadoras (conjunto carcasa-núcleo-medición) y el uso de gradientes de rigidez para lograr una atenuación escalonada. Las soluciones más avanzadas utilizan mecanismos de desacoplamiento de movimiento para diseñar sistemas de aislamiento de seis grados de libertad, suprimiendo así los efectos de acoplamiento de vibraciones causados por la asimetría del aislador. En aplicaciones típicas, el uso de una estructura de aislamiento reticular de dos etapas combinada con un montaje 3D redundante y multisensor puede reducir el valor cuadrático medio (RMS) de la velocidad angular de salida en más del 88 % bajo espectros de vibración de vuelo. En segundo lugar, la optimización de estructuras sensibles. A nivel de chip, la resistencia a las vibraciones se puede mejorar en la fuente empleando diseños estructurales de alta simetría (como estructuras de ocho masas o de anillo) que utilizan principios diferenciales para cancelar la interferencia de vibraciones de modo común, o bien utilizando un diseño de giroscopio triaxial de una sola masa con un anclaje central y cojinetes de flexión simétricos. Verificación del diseño y evaluación del rendimiento El análisis de elementos finitos (FEA) constituye la herramienta de verificación más importante en este campo. El análisis modal permite calcular las frecuencias naturales para evaluar los riesgos de resonancia, mientras que los análisis de respuesta en frecuencia y de vibración aleatoria predicen las respuestas de aceleración bajo densidades espectrales de potencia específicas, proporcionando una base para la iteración del diseño. La verificación experimental suele incluir la calibración y las pruebas de vibración. Por ejemplo, un diseño optimizado —que utiliza métodos como la adición de vigas de soporte y la reducción de tramos fijos— duplicó con creces la resistencia a la vibración de la IMU en comparación con el diseño original; otra IMU ligera demostró una excelente resistencia a la vibración junto con una alta precisión durante las pruebas de vibración. En resumen, la resistencia a las vibraciones de las IMU MEMS es un problema a nivel de sistema que requiere una perspectiva de dinámica estructural y la aplicación integrada de técnicas como el análisis modal, el diseño de aislamiento de vibraciones y la simulación de optimización. Adoptar la "evitación de resonancias" y el "aislamiento eficiente de vibraciones" como principios de diseño fundamentales ofrece una vía eficaz para desarrollar IMU MEMS altamente fiables. De cara al futuro, los avances en la ciencia de los materiales y los algoritmos de control permitirán que las IMU MEMS mantengan su rendimiento en entornos de vibración cada vez más extremos, lo que abrirá un abanico más amplio de aplicaciones.
LEER MÁS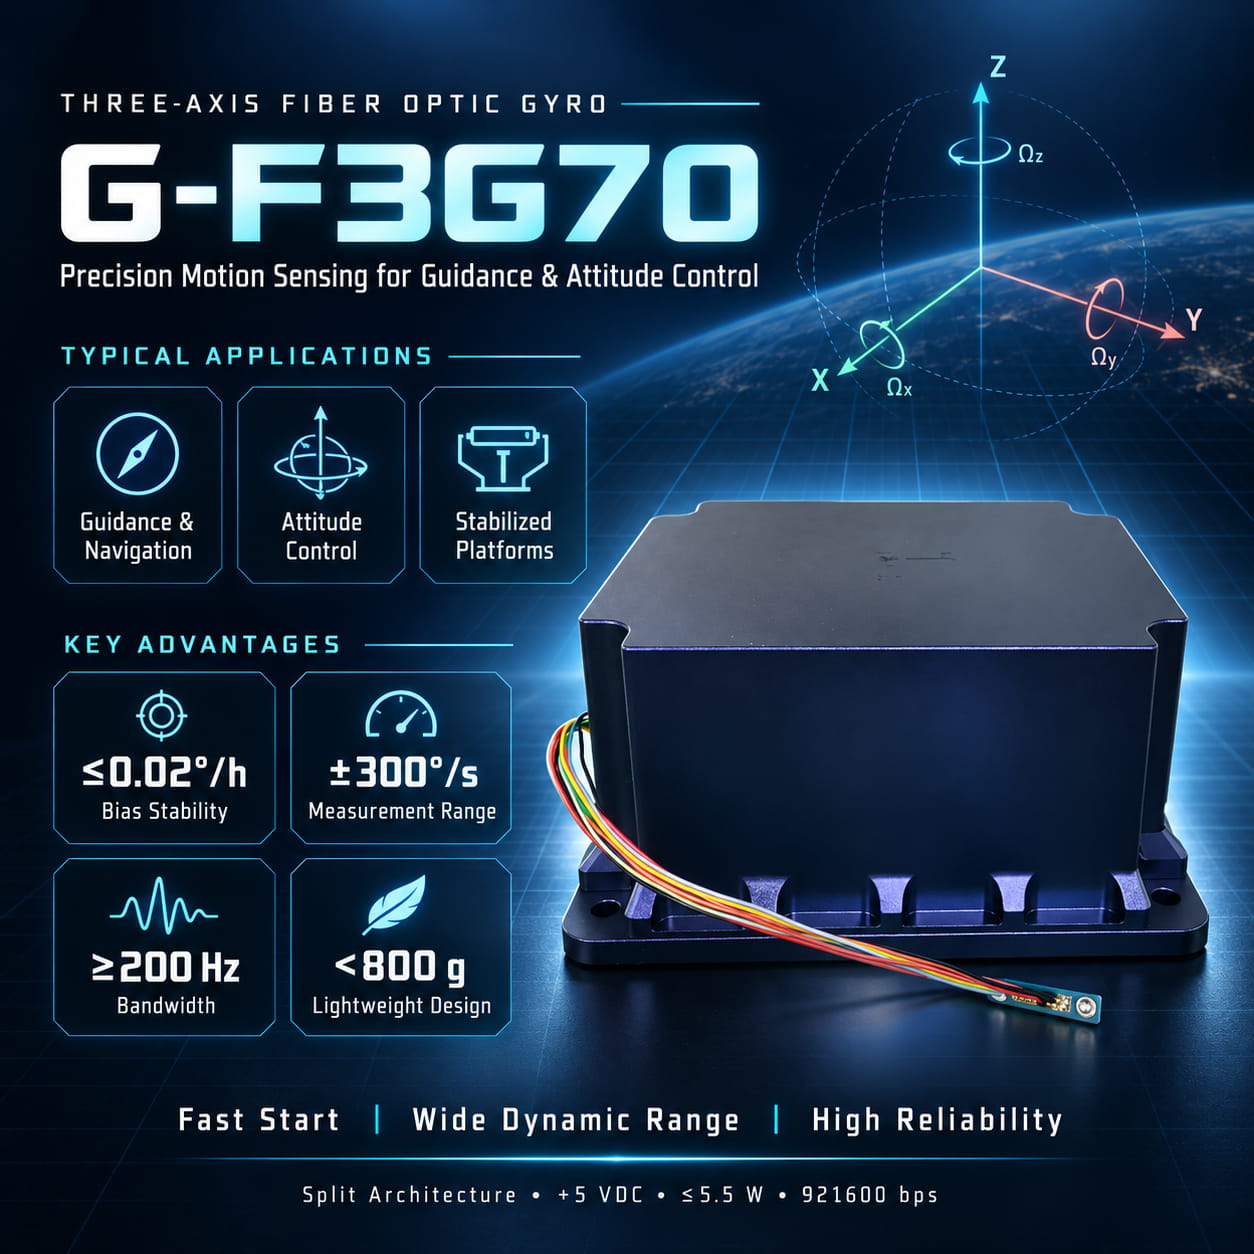
Aplicación principal: Control de guiado y actitud El giroscopio de fibra óptica triaxial G-F3G70 está diseñado específicamente para sistemas de navegación, guiado y control de actitud de precisión media a alta. Constituye un núcleo de detección fundamental que permite ataques de precisión y control de vuelo para armas tácticas como misiles pequeños y bombas guiadas. Al integrar capacidades de detección de velocidad angular en tres ejes, detecta con precisión los cambios de actitud tridimensionales y el movimiento angular del vehículo en tiempo real. Proporciona datos vitales al ordenador de control de vuelo, asegurando que la plataforma de armas mantenga un vuelo estable a lo largo de su trayectoria prevista y alcance el objetivo con precisión. Ventajas técnicas: Alta precisión y alta fiabilidad. Como giroscopio totalmente de estado sólido, el G-F3G70 hereda las ventajas inherentes de los giroscopios de fibra óptica: arranque rápido, amplio rango dinámico y alta fiabilidad. Su rendimiento superior cumple plenamente con los requisitos de las aplicaciones de navegación y guiado.· Excelente estabilidad de sesgo: El modelo G-F3G70-C logra una estabilidad de sesgo de ≤0,02°/h (suavizado de 10 s), lo que garantiza una referencia de actitud precisa y estable durante misiones de vuelo de larga duración.· Alta dinámica y respuesta sensible: El producto cuenta con un rango de medición dinámico de ±300°/s y un ancho de banda de ≥200 Hz, lo que permite un seguimiento preciso de los cambios de actitud durante vuelos de alta velocidad y gran maniobrabilidad. Además, un umbral y una resolución de ≤0,01°/h garantizan la gran sensibilidad del sistema a los movimientos angulares mínimos.· Adaptabilidad a entornos hostiles: Soporta un rango de temperatura de funcionamiento de -45 °C a +65 °C y cuenta con un diseño ligero (menos de 800 g). Gracias a su resistencia inherente a golpes y vibraciones, el FOG es ideal para entornos exigentes, como aplicaciones a bordo de misiles. Facilidad de integración del sistema El G-F3G70 utiliza un diseño de encapsulado optoelectrónico integrado con una estructura de unidad dividida, lo que resulta en un formato compacto y una fácil instalación. El módulo electrónico mide 60 × 60 × 24 mm, mientras que el cabezal del sensor mide Φ67 mm × 17,5 mm. Incluye orificios de montaje M3 × 4 y Φ2,7 × 8 claramente definidos, lo que facilita su integración en sistemas de armas con espacio limitado. El producto funciona con una fuente de alimentación estándar de +5 V con un consumo de energía en estado estacionario de ≤5,5 W, y emite datos digitalizados de velocidad angular y temperatura a través de un puerto serie de alta velocidad (921600 bps, paridad par), lo que simplifica enormemente el diseño de la interfaz eléctrica y de comunicación del usuario.
LEER MÁS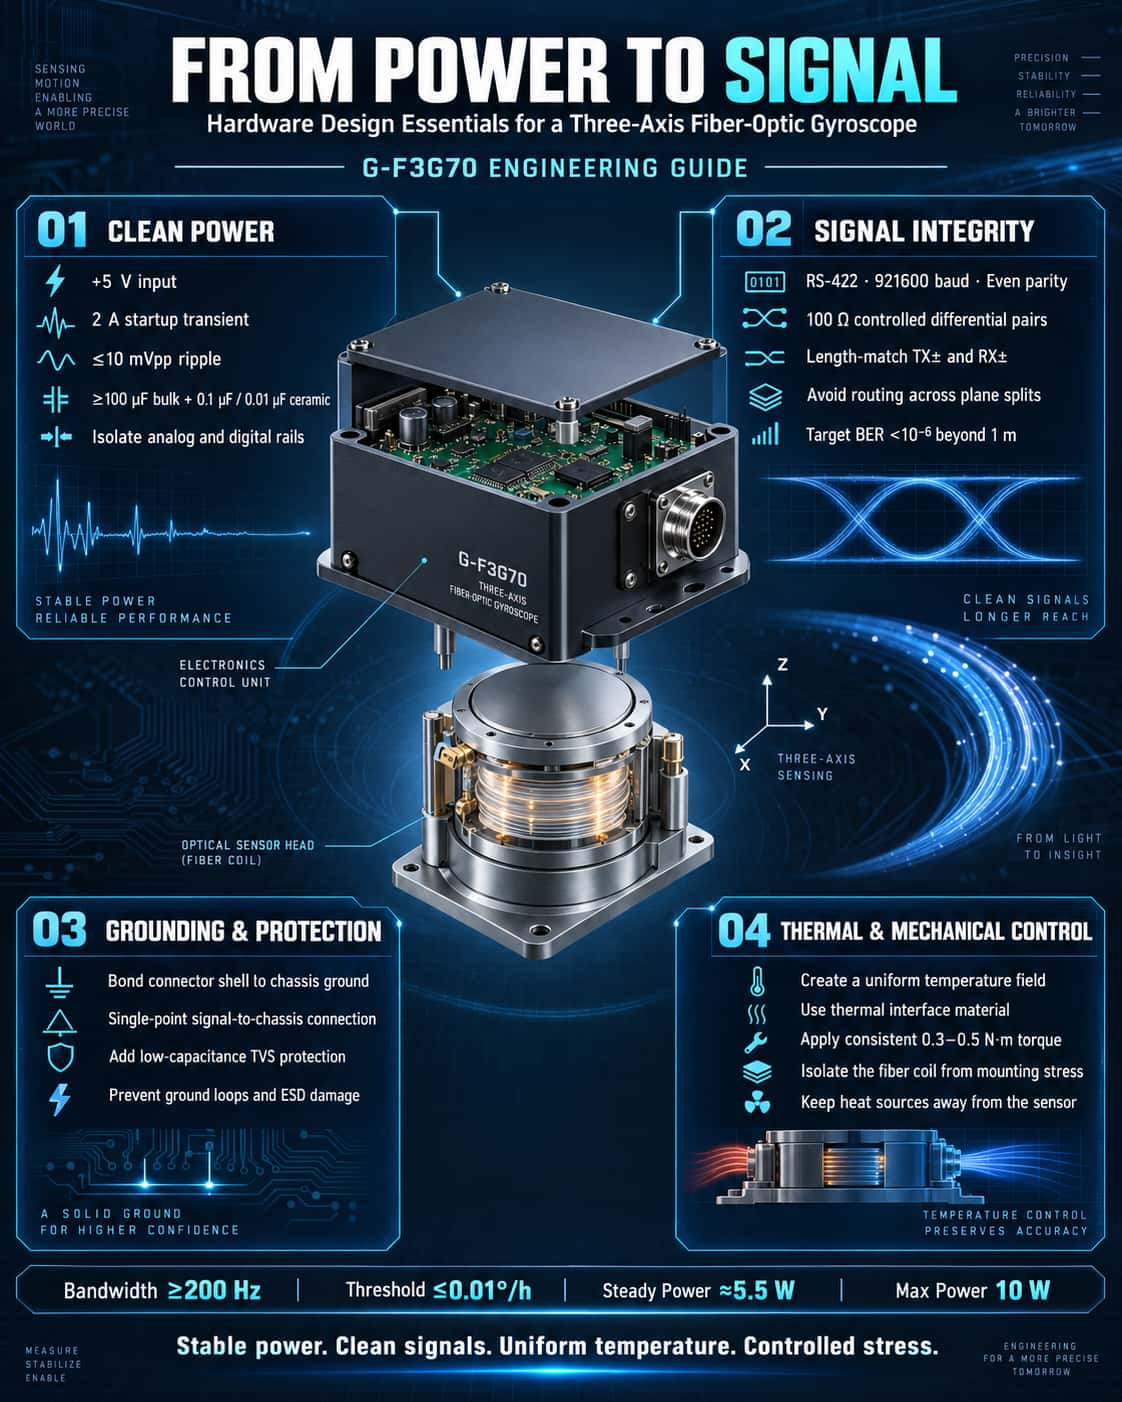
Gracias a ventajas como su construcción en estado sólido, arranque rápido, amplio rango dinámico y alta fiabilidad, los giroscopios de fibra óptica de tres ejes (FOG) desempeñan un papel fundamental en misiles pequeños, bombas guiadas y sistemas de control de actitud de alta precisión. Sin embargo, para aprovechar al máximo su potencial de rendimiento, se requiere una atención meticulosa al diseño del hardware, especialmente en lo que respecta a la alimentación, las cadenas de señal y la disposición de las interfaces. Tomando como caso de estudio el FOG de tres ejes G-F3G70, este artículo describe las consideraciones clave de diseño desde una perspectiva de ingeniería. 1. Diseño de fuentes de alimentación: Bajo nivel de ruido y respuesta transitoria como consideraciones principales. La estabilidad de polarización y el coeficiente de variación aleatoria angular (ARW) de un giroscopio se ven directamente afectados por la calidad de la fuente de alimentación. El G-F3G70 requiere una fuente de alimentación de +5 V; la corriente de arranque instantánea puede alcanzar los 2 A, mientras que el consumo de energía en estado estacionario es de aproximadamente 5,5 W (con un pico de 10 W en todo el rango de temperatura). Los esfuerzos de diseño deben centrarse en lo siguiente:· Reguladores LDO de bajo ruido o filtrado CC-CC posterior a la etapa: la ondulación de conmutación debe controlarse para que no supere los 10 mVpp, especialmente en el rango de frecuencia de 100 Hz a 1 MHz, para evitar el acoplamiento con la cadena de procesamiento de la señal y la degradación del rendimiento del paseo aleatorio angular.· Capacitancia de desacoplamiento adecuada: Se deben colocar condensadores de tantalio de alta capacidad (≥100 μF) combinados con condensadores cerámicos de alta frecuencia (0,1 μF y 0,01 μF en paralelo) en las entradas del conector (pines 5 y 13 del J30-15ZKP). Esto garantiza que el sistema pueda soportar el pico de corriente de arranque de 2 A y evita caídas de tensión que podrían provocar reinicios o anomalías en los datos.· Aislamiento de la alimentación y del plano de tierra: Se recomienda una conexión de un solo punto —mediante una perla de ferrita o una resistencia de bajo valor— entre la fuente de alimentación digital (lado de la interfaz) y la fuente de alimentación analógica (circuito interno de acondicionamiento del giroscopio). Esto evita que el ruido digital se propague a través de las líneas de alimentación e interfiera con los componentes de detección optoelectrónica sensibles. 2. Interfaz de señal: transmisión diferencial y conexión a tierra robusta. El G-F3G70 utiliza una interfaz serial RS-422 con una velocidad de transmisión de 921.600 baudios y paridad par. La salida de datos incluye velocidades angulares de tres ejes (enteros con signo de 32 bits) y tres lecturas de temperatura (enteros con signo de 16 bits con resolución de 1/16). Pautas de diseño de hardware:· Ajuste estricto de la longitud de los pares diferenciales: las señales TX+/TX- y RX+/RX- deben enrutarse como pares diferenciales con impedancia controlada (normalmente 100 Ω). Evite el enrutamiento a través de planos divididos para suprimir la interferencia de modo común y garantizar una tasa de error de bits (BER) inferior a 10⁻⁶ para transmisiones de larga distancia (>1 m).· Apantallamiento y conexión a tierra: La carcasa del conector debe conectarse a la tierra del chasis (PE), mientras que la tierra de la señal (GND) se conecta a PE en un único punto mediante una red RC paralela (p. ej., 10 Ω + 0,1 μF). Esto evita que los bucles de tierra introduzcan interferencias de frecuencia de potencia que podrían comprometer la repetibilidad de la polarización (especificación: ≤0,03–0,05 °/h).· Protección ESD: Se deben instalar diodos TVS (por ejemplo, SMCJ5.0CA) en todos los pines de la interfaz (especialmente R+/R-) para evitar daños en los chips controladores internos RS-422 causados por la conexión en caliente o la descarga electrostática. 3. Estructura mecánica y gestión térmica: Los gradientes de temperatura determinan la estabilidad de la polarización. El G-F3G70 presenta una estabilidad de polarización de 0,10–0,15°/h bajo condiciones de temperatura variables (1°C/min), lo que indica que los gradientes de temperatura son la principal fuente de error. Las mejores prácticas de ingeniería incluyen:· Conducción térmica en la interfaz de montaje: Tanto la carcasa del circuito (60 × 60 × 24 mm) como el cabezal del sensor (Φ67 × 17,5 mm) deben hacer contacto firme con la estructura de montaje. Se recomienda aplicar pasta térmica para reducir la resistencia térmica y asegurar una distribución uniforme de la temperatura en toda la unidad, evitando así que los puntos calientes localizados provoquen cambios en el índice de refracción de la bobina de fibra óptica.· Aislamiento de tensiones: El par de apriete para los orificios de montaje (M3×4 y Φ2.7×8) debe ser constante (recomendado: 0,3–0,5 N·m). Una tensión mecánica excesiva transmitida a través de la carcasa a la bobina de fibra óptica puede inducir birrefringencia, lo que conlleva un aumento de la deriva de polarización. Se recomienda el uso de arandelas flexibles o juntas tóricas para el aislamiento de tensiones. 4. Diseño y selección de conectores: definición del flujo de señal La asignación de pines para el conector J30-15ZKP define claramente las conexiones de alimentación (rojo/negro) y puerto serie (amarillo/naranja/azul/verde). Las consideraciones clave de la disposición incluyen:· Separación de alto/bajo voltaje: Enrute la línea de alimentación de +5 V (roja) y las líneas de señal (amarilla/azul) en capas separadas de la placa de circuito impreso o con un espaciado adecuado (≥3 W, donde W es el ancho de la pista) para minimizar la interferencia del campo magnético de la fuente de alimentación en las señales diferenciales.· Enrutamiento del sensor de temperatura: Si bien los tres canales de temperatura (señales internas que se emiten como datos) no requieren procesamiento externo, los usuarios que realicen la calibración deben asegurarse de que ninguna fuente de calor (como resistencias de alta potencia) irradie calor directamente sobre el cuerpo del giroscopio; de lo contrario, las desviaciones entre las lecturas de temperatura y la temperatura ambiente real comprometerán la precisión del modelo de compensación. En resumen, el diseño de hardware de un giroscopio de fibra óptica de tres ejes implica mucho más que simplemente conectar la alimentación y leer datos en serie. Desde la respuesta transitoria de la fuente de alimentación y la integridad de la señal diferencial hasta la gestión térmica y el alivio de la tensión mecánica, cada aspecto está estrechamente vinculado a métricas de rendimiento clave como la estabilidad del sesgo, la repetibilidad y la deriva aleatoria. Al seguir estas directrices y utilizar las especificaciones detalladas del manual del G-F3G70 (por ejemplo, ancho de banda ≥200 Hz, umbral ≤0,01°/h), el sistema puede lograr de forma fiable una medición de velocidad angular de grado de navegación en condiciones de funcionamiento reales, proporcionando una base de datos fiable para aplicaciones de control de alta dinámica.
LEER MÁS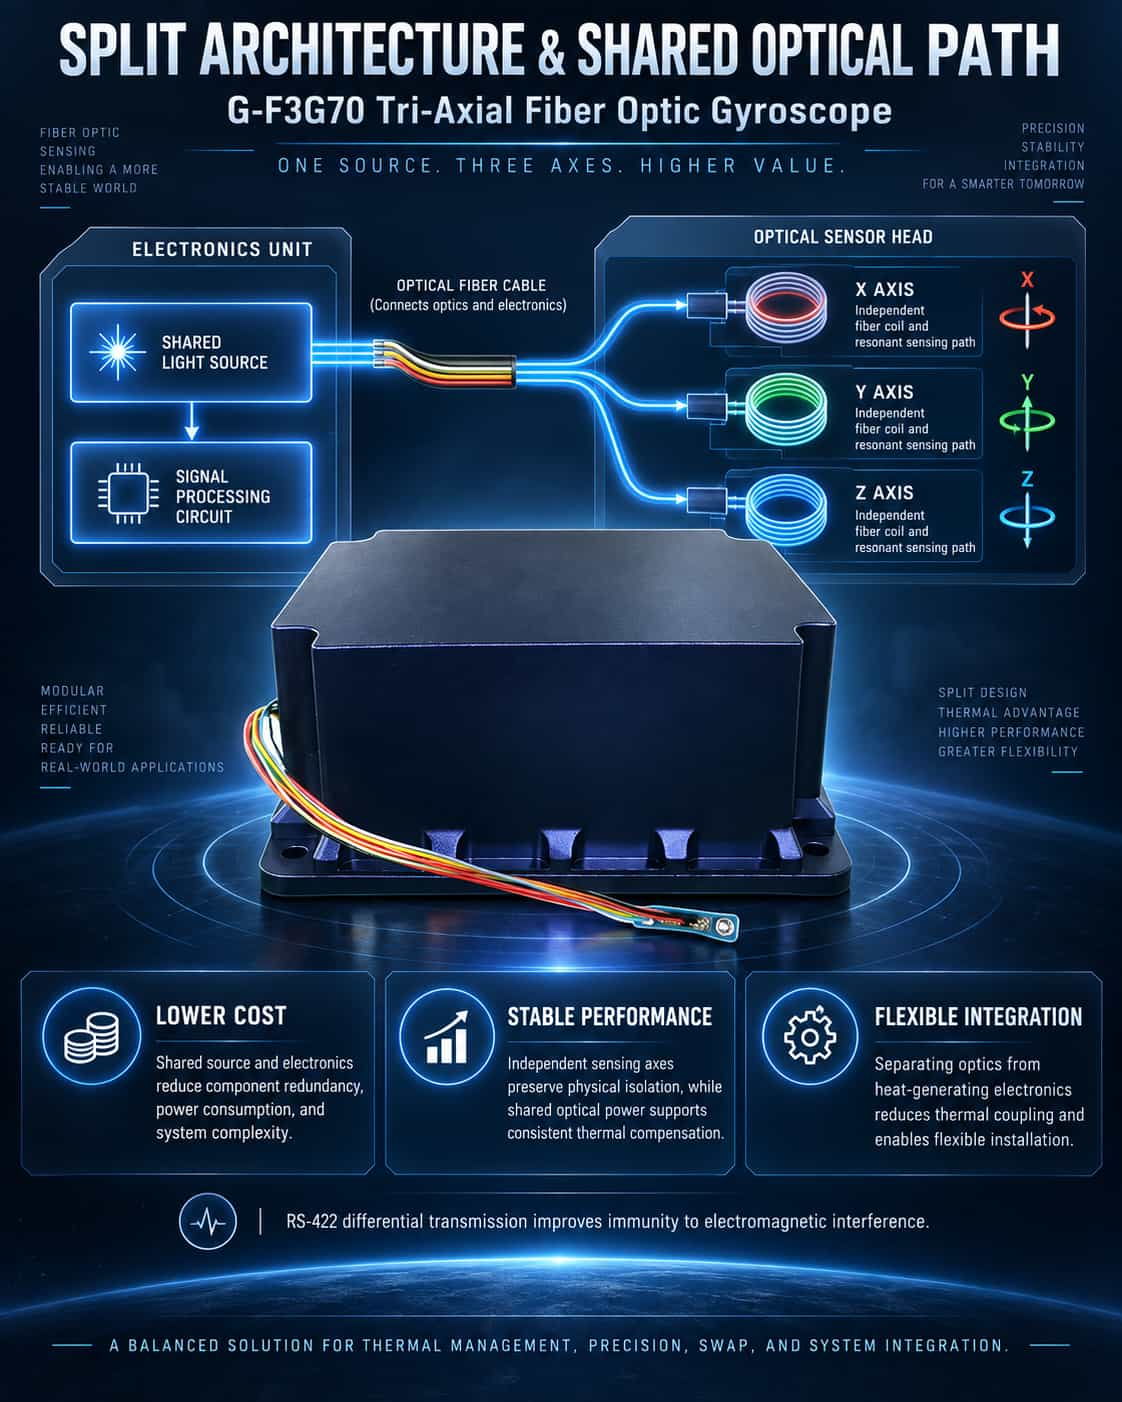
El requisito técnico fundamental para un giroscopio de fibra óptica triaxial (FOG) es integrar tres ejes de detección —que midan las velocidades angulares a lo largo de los ejes X, Y y Z respectivamente— dentro del menor volumen posible, garantizando al mismo tiempo que los tres ejes permanezcan independientes y libres de interferencias mutuas. El giroscopio de fibra óptica triaxial G-F3G70 emplea un enfoque técnico en el que la fuente de luz y el circuito de procesamiento de señal se comparten entre los tres ejes, si bien cada eje conserva su propia bobina de fibra y cavidad resonante independientes. En otras palabras: aunque la fuente de luz y el circuito se comparten, el núcleo sensor de cada eje permanece independiente. Las principales ventajas de este enfoque incluyen una reducción de componentes redundantes, un menor consumo de energía y un menor coste, así como la eliminación de la interferencia entre los tres conjuntos de circuitos. Además, compartir una única fuente de luz garantiza una potencia óptica uniforme en los tres ejes, lo que facilita el modelado unificado para los algoritmos de compensación de temperatura. Arquitectura dividida: separación de circuitos y óptica La característica estructural más distintiva del G-F3G70 es la separación de la unidad electrónica y el cabezal del sensor, conectados por un cable. ¿Cuál es la justificación técnica de este diseño dividido? Los componentes principales de un giroscopio de fibra óptica —como la fuente de luz, el detector, el modulador y la bobina de fibra— son dispositivos ópticos extremadamente sensibles a las fluctuaciones de temperatura y a las tensiones mecánicas. Por el contrario, la sección electrónica, que se encarga del procesamiento de la señal, la gestión de la energía y las interfaces de comunicación, genera calor durante su funcionamiento. Si los componentes ópticos y los circuitos estuvieran integrados en la misma carcasa, el calor generado por la electrónica se transferiría directamente a la bobina de fibra. Esto crearía gradientes de temperatura localizados, lo que provocaría errores de no reciprocidad inducidos térmicamente, una de las principales fuentes de error en los giroscopios de fibra óptica. El diseño dividido separa físicamente la fuente de calor (electrónica) de los elementos sensibles (componentes ópticos), reduciendo fundamentalmente los efectos de acoplamiento térmico. Además, el diseño modular ofrece mayor flexibilidad para la integración del sistema. La unidad electrónica y el cabezal del sensor pueden montarse en distintas ubicaciones de la plataforma: el cabezal del sensor puede colocarse cerca del centro de gravedad para una detección precisa del movimiento angular, mientras que la unidad electrónica puede ubicarse en un área con más espacio o mejor disipación de calor. Conectadas mediante un cable flexible, ambas unidades no limitan su posición ni orientación de montaje. Compromisos de ingeniería y compensación para el diseño dividido El diseño modular tiene sus inconvenientes. Al separarse los circuitos del sensor, las señales débiles transmitidas por los cables se vuelven susceptibles a interferencias electromagnéticas; por consiguiente, el G-F3G70 emplea señalización diferencial RS-422 para la comunicación externa, lo que garantiza una alta supresión de modo común y una sólida inmunidad a las interferencias. Además, la preamplificación y el filtrado de la señal se realizan dentro del cabezal del sensor, lo que garantiza que la señal de salida tenga una relación señal-ruido adecuada. Además, el diseño dividido impone requisitos más estrictos en cuanto a la precisión de la instalación. La superficie de montaje de la unidad electrónica y el tope de posicionamiento del cabezal del sensor deben estar alineados con precisión con el datum de referencia del soporte; cualquier desalineación angular se traduce directamente en errores de no ortogonalidad entre los tres ejes, lo que compromete la precisión en la determinación del norte y los resultados de la solución de navegación. Resumen de la lógica de diseño La lógica de diseño fundamental detrás de la arquitectura del G-F3G70, que presenta una trayectoria óptica compartida para tres ejes combinada con una estructura de unidad dividida, se puede resumir de la siguiente manera: ` La fuente de luz y los circuitos compartidos en los tres ejes reducen el consumo de energía, el coste y la complejidad, al tiempo que garantizan la coherencia entre los ejes;` Ejes de detección independientes: mantiene la independencia física de la función de detección de tres ejes, evitando el acoplamiento de movimiento y la interferencia de señales;` La separación física de la óptica y la electrónica aísla las fuentes de calor y protege los componentes ópticos de las tensiones térmicas y mecánicas;` Instalación de unidades divididas para una mayor flexibilidad: se adapta a las limitaciones de espacio de varios operadores y simplifica la integración del sistema. En definitiva, este diseño no solo responde a criterios estéticos, sino que aborda dos contradicciones fundamentales en la ingeniería de giroscopios de fibra óptica: el equilibrio entre la gestión térmica y la precisión, y el conflicto entre el tamaño de los componentes y la flexibilidad de instalación. Al adoptar una arquitectura de unidad dividida como solución de ingeniería óptima, el G-F3G70 ofrece un rendimiento de precisión media a alta, cumpliendo al mismo tiempo con los requisitos integrales de tamaño, peso, consumo de energía y fiabilidad exigidos por los sistemas de navegación y guiado de grado táctico.
LEER MÁS
A medida que los giroscopios de fibra óptica de tres ejes (FOG) buscan cada vez más la miniaturización y la alta precisión, el efecto de "zona muerta" —provocado por la diafonía óptica entre ejes— se ha convertido en un cuello de botella crítico que limita el rendimiento en mediciones de baja velocidad angular. Una zona muerta se produce cuando la salida del giroscopio deja de responder a cambios en la velocidad angular de entrada por debajo de un cierto umbral. Para aplicaciones como el control de actitud de satélites, que requieren operar cerca de la velocidad angular cero, el error de sesgo no lineal introducido por la zona muerta compromete directamente la precisión del sistema. Este artículo se centra en el problema de la diafonía óptica entre ejes en FOG de tres ejes que utilizan una arquitectura de fuente de luz compartida; analiza los mecanismos físicos subyacentes, cuantifica el impacto en las características del umbral y evalúa comparativamente las estrategias de mitigación primaria actuales. **Orígenes físicos de la zona muerta y el modelo de diafonía óptica entre ejes** La zona muerta es un efecto no lineal característico de los giroscopios de fibra óptica (FOG) digitales de bucle cerrado. Tradicionalmente, la principal fuente de interferencia que causa la zona muerta se identifica como el acoplamiento cruzado eléctrico de la tensión escalonada aplicada al modulador de fase con la señal del detector. Sin embargo, en una arquitectura de fuente compartida de tres ejes, el problema es más complejo: una única fuente de diodo superluminiscente (SLD) alimenta tres ejes ortogonales simultáneamente tras ser dividida por un acoplador 1×3. La luz reflejada crea canales de diafonía óptica entre los ejes; a bajas velocidades angulares, esta diafonía de intensidad óptica se superpone a la intensidad de interferencia, pudiendo saturar la señal útil. Para caracterizar cuantitativamente este efecto, un estudio propuso un método de excitación de lazo abierto para medir los coeficientes de diafonía de retroreflexión óptica entre ejes. Al incorporar estos coeficientes en un modelo de control de lazo cerrado, se observa que un aumento en el coeficiente de diafonía provoca una expansión multiplicativa del umbral del giroscopio, lo que resulta directamente en una zona muerta más amplia. Este mecanismo puede formalizarse de la siguiente manera: cuando la fase de la perturbación periódica en el canal de retroalimentación y la fase equivalente de la diafonía satisfacen ciertas condiciones, el sistema entra en la zona muerta y la fase de salida se sincroniza con cero. **Caracterización cuantitativa de los umbrales de la zona muerta** El impacto de la zona muerta en el sistema radica no solo en la existencia de un "rango insensible", sino también en que los límites de este rango varían dinámicamente debido a factores ambientales como la radiación espacial y las fluctuaciones de temperatura. La radiación espacial provoca una disminución de la potencia de la fuente de luz y un aumento de las pérdidas en la fibra, reduciendo así la ganancia del sistema (K₁) y ampliando el rango de la zona muerta. Los datos experimentales indican que el umbral de la zona muerta de un giroscopio triaxial sin compensación puede alcanzar el orden de 0,2°/h, un nivel inaceptable para aplicaciones de alta precisión que requieren la resolución de velocidades angulares extremadamente bajas. Cabe destacar que la zona muerta se origina por múltiples mecanismos. Además de la diafonía óptica entre ejes, el acoplamiento cruzado eléctrico constituye otra causa importante. La señal de voltaje de excitación analógica del modulador de fase, que se reinicia mediante una onda escalonada de retroalimentación digital, genera distintos modos de operación. La diafonía resultante, que se manifiesta como variaciones en la amplitud y la fase de la señal de salida del detector, se acentúa especialmente durante las transiciones de estado en el esquema de modulación de cuatro estados. Dado que estos dos mecanismos suelen actuar simultáneamente en sistemas triaxiales, el modelado de la zona muerta requiere considerar tanto las dimensiones ópticas como las eléctricas. Análisis comparativo de esquemas de supresión Para abordar las causas mencionadas de las zonas muertas, se han desarrollado tres estrategias de supresión principales, cada una de las cuales difiere en su mecanismo y eficacia: Método de inversión del punto de operación estático (conmutación de polarización). Este método, que aborda la causa física de la diafonía óptica entre ejes, invierte activamente el punto de operación estático del giroscopio para que la señal de diafonía no se superponga a la fase residual del bucle cerrado. Los resultados experimentales son impresionantes: este enfoque reduce el umbral de 0,2°/h a menos de 0,01°/h, mejorando eficazmente la precisión de la medición a bajas velocidades de rotación. Su ventaja radica en que aborda directamente el mecanismo de diafonía óptica sin introducir errores de polarización adicionales. Método de superposición de perturbaciones periódicas (dithering). Se introduce una fase de perturbación periódica de media cero, φ₀, en el sistema para romper la condición de bloqueo de la zona muerta mediante "dithering". Cuando la amplitud del dither es suficientemente grande (φ₀ ≥ φ₁), la zona muerta puede eliminarse por completo. En aplicaciones de ingeniería práctica, la tecnología de dithering de fase de onda triangular ha reducido el error de la zona muerta de giroscopios de alta precisión de 0,08°/h a menos de 0,001°/h. La eficacia del método se ha validado en un sistema triaxial que utiliza 900 metros de fibra óptica; el rendimiento de la supresión depende de la combinación específica de amplitud de dither, frecuencia y ganancia de bucle. Sin embargo, una amplitud de dither excesiva puede introducir ruido adicional, lo que requiere un equilibrio cuidadoso. Método combinado de retroalimentación aditiva analógica y demodulación de cuatro estados basada en la relación. Este método aborda el problema comenzando con la ruta de acoplamiento cruzado eléctrico: en la modulación tradicional de cuatro estados, las operaciones de reinicio asociadas a cada estado de modulación son la causa principal de la zona muerta. El método de retroalimentación aditiva analógica reduce significativamente la frecuencia de las operaciones de reinicio al reiniciar solo la fase de retroalimentación durante la modulación; los experimentos demuestran que esto puede reducir la zona muerta por debajo del umbral de medición de 0,022°/h. Sin embargo, debido a la naturaleza inherente de la diafonía eléctrica, este método aún introduce un sesgo adicional de aproximadamente -0,06°/h. Para mitigar esto, el método se combina además con la técnica de demodulación de cuatro estados basada en la relación; al ajustar la relación de demodulación de la señal de retroalimentación, se debilita la correlación entre las secuencias de modulación y demodulación, controlando así el sesgo adicional y suprimiendo simultáneamente la zona muerta. En general, estos tres tipos de esquemas se adaptan a diferentes escenarios de aplicación: el esquema de supresión de diafonía óptica es más eficaz para arquitecturas triaxiales que comparten una fuente de luz común; el método de tramado es sencillo de implementar, pero requiere gestión de ruido; y los esquemas de supresión de diafonía eléctrica son más adecuados para sistemas discretos y de un solo eje. Para giroscopios fotónicos de silicio que buscan una integración ultra alta, investigaciones recientes han introducido un algoritmo de supresión conjunta que integra el salto de desplazamiento de fase con el rechazo de muestras; este enfoque suprime la zona muerta a la vez que reduce la deriva angular aleatoria en más del 26 %, lo que refleja una tendencia a combinar múltiples estrategias en lugar de depender de un solo método. En resumen, el efecto de zona muerta en giroscopios de fibra óptica triaxiales es un problema sistémico resultante del acoplamiento de múltiples factores. La diafonía óptica entre ejes y el acoplamiento eléctrico constituyen las causas físicas de la zona muerta, cuyos efectos se amplifican significativamente en arquitecturas con fuentes de luz comunes y altos niveles de integración. Actualmente, el método de inversión de polarización del punto de operación estático ofrece el mejor rendimiento para la supresión de la diafonía óptica, el método de tramado presenta la mayor aplicabilidad y los esquemas de modulación combinados representan la vanguardia en la supresión de la diafonía eléctrica. A medida que los giroscopios triaxiales evolucionan hacia la integración a escala de chip, la combinación de la supresión de la diafonía entre guías de onda (por ejemplo, chips de guía de onda de sílice dopada con germanio que alcanzan niveles de diafonía inferiores a -40 dB) y las estrategias de supresión conjunta algorítmica podrían convertirse en la vía clave para resolver completamente el problema de la zona muerta.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :