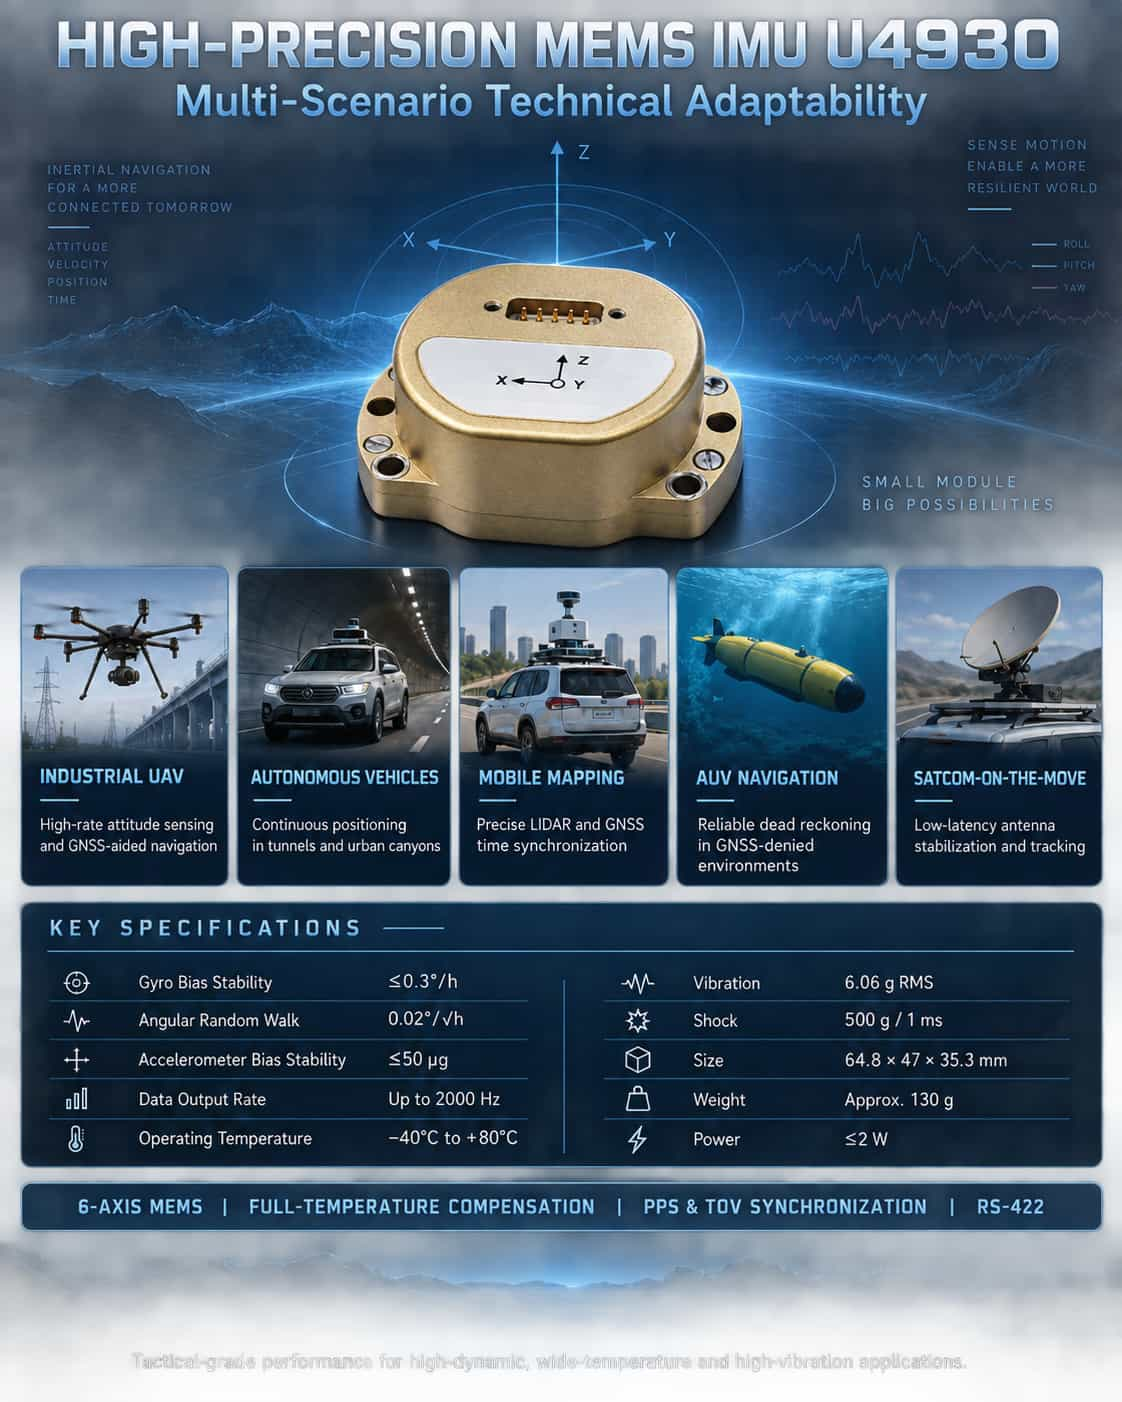
Las unidades de medición inercial (IMU) de alta precisión son sensores fundamentales para la detección de actitud y la navegación autónoma en plataformas móviles. En escenarios de aplicación complejos, como drones industriales, conducción autónoma, cartografía móvil y navegación subacuática, los sistemas imponen requisitos rigurosos en cuanto a la precisión de la IMU, la respuesta dinámica, la resistencia ambiental y la capacidad de sincronización de datos. El módulo de medición inercial MEMS de seis ejes de la serie U4930 de Micro-Magic Inc. ofrece una solución de detección inercial madura y fiable para estas aplicaciones, con especificaciones inerciales de grado táctico, compensación precisa de temperatura completa, salida de alto ancho de banda y un diseño compacto y ligero. **Características técnicas clave del U4930** El U4930 integra un giroscopio MEMS de tres ejes de alto rendimiento y un acelerómetro MEMS de tres ejes. Ofrece calibración y compensación internas en todo el rango de temperatura de funcionamiento (-40 °C a +80 °C) para el sesgo, el factor de escala, los errores de no ortogonalidad y los términos sensibles a la aceleración. El giroscopio ofrece un rango de medición de ±400°/s a ±500°/s (según el modelo), con una estabilidad de sesgo (suavizado de 10 s) mejor que 0,3°/h y una deriva angular aleatoria de tan solo 0,02°/√h. El acelerómetro cuenta con un rango de ±30 g, una estabilidad de sesgo mejor que 50 μg y una deriva de velocidad aleatoria ≤0,03 m/s/√h. El módulo mide tan solo 64,8 × 47 × 35,3 mm y pesa aproximadamente 130 g, con un consumo de energía en estado estacionario de ≤2 W. Admite velocidades de salida de datos de hasta 2000 Hz y ofrece un rendimiento robusto, que incluye una resistencia a las vibraciones de 6,06 g RMS y una resistencia a los golpes de 500 g/1 ms. Estas especificaciones demuestran que el U4930 cumple con los estándares de IMU MEMS de grado táctico, capaz de mantener la precisión de medición en condiciones adversas, como alta dinámica, amplios rangos de temperatura y vibraciones intensas, sentando así las bases para su implementación en diversos escenarios de aplicación. Análisis de adaptación técnica para escenarios de aplicación típicos. (1) Drones industriales: Referencia de actitud de alta dinámica y navegación a estima Los drones industriales requieren datos de actitud en tiempo real y con alta frecuencia de actualización (balanceo, cabeceo y guiñada) para un control de vuelo estable y una navegación autónoma. La frecuencia de salida de datos de 2000 Hz del U4930 garantiza una captura precisa del movimiento angular transitorio de la estructura, mientras que su variación angular aleatoria (tan baja como 0,02°/√h) suprime eficazmente la deriva de la integración de la actitud. El módulo admite la sincronización horaria con receptores GNSS (a través de la entrada PPS y el análisis de mensajes GPRMC), lo que permite una navegación integrada con acoplamiento flexible o estricto; además, mantiene la continuidad de la trayectoria mediante navegación inercial pura durante breves interrupciones de la señal GNSS, una capacidad fundamental para tareas como la inspección de líneas eléctricas y el levantamiento topográfico de larga duración. (2) Vehículos autónomos: Posicionamiento continuo en condiciones operativas complejas Para vehículos autónomos que operan en entornos donde las señales GNSS están obstruidas, como cañones urbanos, túneles y estacionamientos subterráneos, la IMU se convierte en el componente principal para la navegación a estima. La estabilidad de sesgo (0,3°/h) y las características de bajo ruido del U4930 aseguran que la deriva de posición se mantenga dentro de límites aceptables durante periodos de decenas de segundos. Su mecanismo de compensación de rango de temperatura completo garantiza un rendimiento constante a pesar de las fluctuaciones de temperatura en el compartimento del motor (-40 °C a 80 °C), mientras que su resistencia a vibraciones de 6,06 g mitiga eficazmente las perturbaciones de medición causadas por baches y vibraciones del motor. Una gama de precisión escalonada (modelos A, B y C) permite que sistemas con autonomía desde L2+ hasta L4, y con diferentes restricciones presupuestarias, accedan a un rendimiento inercial adaptado a sus necesidades específicas. (3) Cartografía móvil e inspección de vías: sincronización de referencia espaciotemporal de alta precisión Los sistemas LiDAR montados en vehículos o aerotransportados requieren IMU para proporcionar referencias de actitud y posición de alta precisión y garantizar la exactitud del registro de la nube de puntos 3D. La baja desviación angular aleatoria del U4930 (≤0,02°/√h) se traduce directamente en una menor deriva de la nube de puntos, un factor especialmente crucial para misiones de adquisición de datos a larga distancia. Además, su salida de pulso síncrono diferencial TOV y sus capacidades de entrada PPS permiten una sincronización estricta entre los momentos de muestreo de la IMU y las señales GNSS de un pulso por segundo (PPS), proporcionando señales de activación precisas para el marcado de tiempo de la nube de puntos. En la inspección de vías férreas, el módulo puede integrarse con un odómetro y un GNSS para formar un sistema de medición combinado capaz de detectar irregularidades en la vía con precisión milimétrica. (4) Vehículos Submarinos Autónomos (AUV): Navegación a estima de larga duración en entornos sin GNSS. Los entornos subacuáticos impiden la recepción de señales GNSS, lo que obliga a los vehículos submarinos autónomos (AUV) a depender completamente de sus sistemas inerciales internos para la estimación de la posición a largo plazo. La estabilidad de la desviación del giroscopio de grado táctico del U4930 (tan baja como 0,3°/h) y su baja deriva angular aleatoria suprimen eficazmente la acumulación de errores de actitud con el tiempo, extendiendo así la duración operativa efectiva del vehículo bajo el agua. Su diseño estructural de aleación de aluminio, su resistencia a los golpes (500 g) y su amplio rango de temperatura de almacenamiento (de -55 °C a 85 °C) garantizan que pueda soportar las tensiones mecánicas asociadas con el montaje y el transporte de equipos para aguas profundas. (5) Satcom-on-the-Move (SOTM): Seguimiento de antena estable en bucle cerrado En los sistemas SOTM para vehículos, barcos o aeronaves, la IMU debe proporcionar cambios instantáneos de actitud de la portadora con baja latencia para accionar los servomecanismos de compensación de apuntamiento de la antena. El ancho de banda de ≥200 Hz del U4930 garantiza un seguimiento rápido de la señal de actitud, mientras que su interfaz diferencial RS422 ofrece una robusta resistencia a las interferencias, lo que lo hace adecuado para plataformas de comunicación que operan en entornos electromagnéticos complejos. Al combinarse con la sincronización PPS externa, proporciona una referencia de tiempo precisa para el bucle de control de apuntamiento de la antena, lo que garantiza la estabilidad del enlace de comunicación incluso durante giros bruscos o perturbaciones causadas por el viento y las olas. Escenarios de aplicación ampliados mediante la adaptabilidad ambiental. El U4930 opera en un rango de temperatura de -40 °C a 80 °C y admite temperaturas de almacenamiento de -55 °C a 85 °C, lo que garantiza un arranque y funcionamiento fiables en condiciones de frío extremo, calor intenso y alta humedad. Su resistencia a vibraciones y golpes lo hace idóneo no solo para aplicaciones en vehículos y aeronaves, sino también para su despliegue en embarcaciones pequeñas, vehículos terrestres no tripulados (UGV) y en determinados escenarios de robótica industrial. Además, el módulo presenta un tiempo de arranque de ≤2 segundos y admite actualizaciones de software in situ, lo que facilita el mantenimiento y las actualizaciones funcionales en el sitio. En resumen, la IMU MEMS de la serie U4930, caracterizada por un rendimiento inercial de grado táctico, compensación precisa en todo el rango de temperaturas, salida de datos de alta velocidad y robusta adaptabilidad ambiental, es ideal para aplicaciones exigentes como drones industriales, conducción autónoma, cartografía móvil, navegación subacuática y comunicaciones satelitales en movimiento. Sus opciones de precisión escalonadas ofrecen a los usuarios flexibilidad para equilibrar costo y rendimiento. A medida que los sistemas de navegación inercial evolucionan hacia la miniaturización, el bajo consumo de energía y la alta fiabilidad, la U4930 aprovecha sus completas especificaciones técnicas para proporcionar una sólida base de hardware para la detección de actitud y el posicionamiento autónomo en una amplia gama de plataformas móviles.
LEER MÁS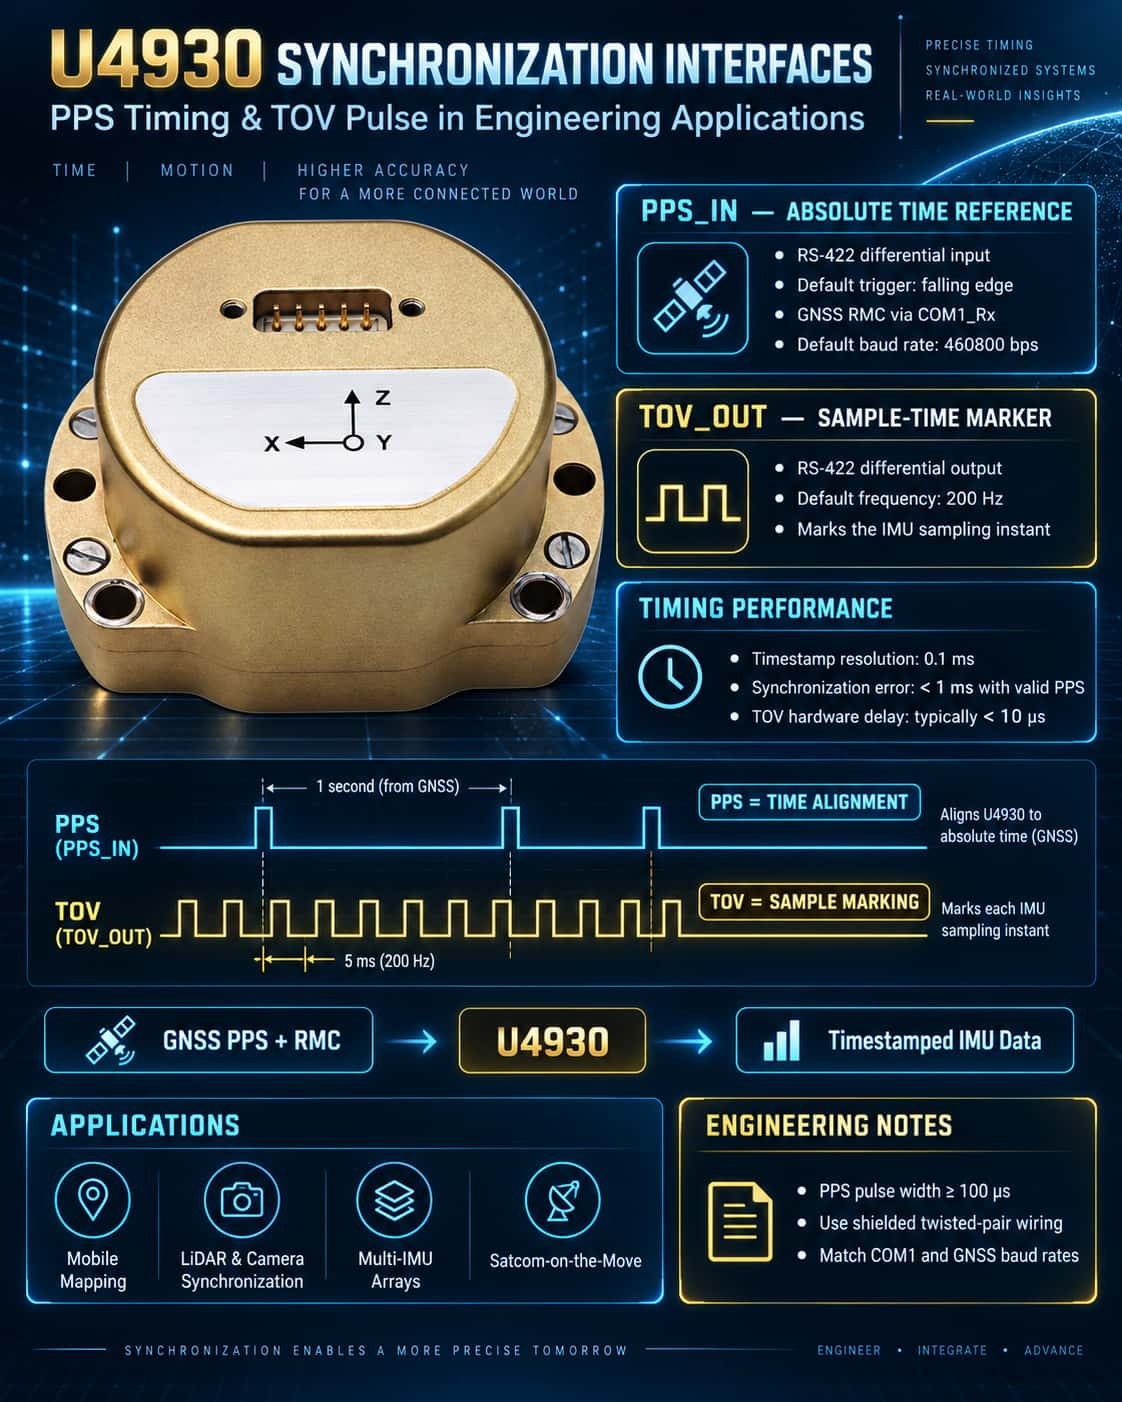
En los sistemas de navegación integrados, la sincronización horaria es un factor crítico que determina la precisión de la fusión de datos. La IMU MEMS U4930 ofrece interfaces de sincronización completas (entrada PPS y salida TOV) diseñadas para gestionar la introducción de una referencia horaria externa y la calibración de los momentos de muestreo internos, respectivamente. El uso adecuado de estas interfaces mejora significativamente la precisión de la alineación horaria del sistema, lo que hace que la unidad sea ideal para aplicaciones que requieren una estricta consistencia del reloj, como enjambres de UAV, cartografía móvil y comunicaciones satelitales en movimiento (SOTM). PPS_IN: El "latido" de la referencia de tiempo externa PPS (Pulso por Segundo) es una señal proporcionada por los Sistemas Globales de Navegación por Satélite (GNSS); su flanco ascendente o descendente corresponde al inicio exacto de un segundo, generalmente con una precisión de nanosegundos. El U4930 recibe la señal PPS externa (nivel RS-422) a través de la interfaz diferencial PPS_IN±, mientras que simultáneamente recibe sentencias GPRMC/GNRMC/GBRMC (velocidad de transmisión predeterminada: 460800 bps) de la misma fuente GNSS a través de la interfaz COM1_Rx±. Internamente, el sistema utiliza el flanco descendente del pulso pulsado (PPS) como disparador de sincronización (configuración predeterminada). Al detectar un pulso válido, la IMU analiza la hora UTC de la última sentencia RMC recibida en COM1 y la alinea con un contador interno, generando así una marca de tiempo interna de alta precisión (campo Marca de tiempo, resolución de 0,1 ms). Este mecanismo garantiza que cada trama de datos emitida por la IMU contenga una marca de tiempo absoluta consistente con el sistema GNSS, proporcionando la referencia temporal necesaria para el acoplamiento posterior, ya sea flexible o estricto, con los datos de posición y velocidad del GNSS. Recomendaciones para aplicaciones de ingeniería:· Asegúrese de que los niveles de señal PPS cumplan con el estándar diferencial RS-422 para evitar la latencia introducida por la conversión de un solo extremo;· Se recomienda un ancho de pulso PPS de ≥100 μs; la pendiente del flanco descendente afecta directamente a la precisión de la sincronización;· Si el receptor GNSS emite únicamente una señal PPS de un solo extremo, se requiere un convertidor diferencial para conectarse a la interfaz PPS_IN±;· El sistema admite la configuración para el disparo por flanco ascendente o descendente de PPS; los usuarios pueden ajustar esta configuración a través del ordenador host en función de las características específicas del módulo GNSS. TOV_OUT: "Marcador de marca de tiempo" para los instantes de muestreo. TOV (Time of Validity) es una señal de pulso de sincronización diferencial (TOV±) generada activamente por el U4930; su frecuencia coincide con la frecuencia de muestreo interna de la IMU (por defecto: 200 Hz). El flanco ascendente o descendente de este pulso corresponde con precisión al inicio del intervalo de muestreo de datos de la IMU, y sus niveles de señal diferencial cumplen con el estándar RS-422. El valor fundamental de TOV reside en permitir cálculos precisos de desfase temporal entre los instantes de muestreo de la IMU y los tiempos de adquisición de los sensores externos. Cuando el U4930 funciona junto con dispositivos externos (como cámaras, LiDAR o escáneres), estos dispositivos pueden capturar el pulso TOV y registrar sus marcas de tiempo locales. Al correlacionar esta información con la marca de tiempo interna presente en el marco de datos de la IMU, los usuarios pueden calcular el retardo temporal exacto y aplicar una compensación de interpolación durante el posprocesamiento de datos o la fusión de sensores en tiempo real. Escenarios de aplicación típicos:· Sistemas de mapeo móvil: Sincronización de la IMU con un escáner láser; TOV se utiliza para calibrar la marca de tiempo de actitud correspondiente a líneas de escaneo específicas.· Navegación visual de UAV: TOV activa la exposición de la cámara, logrando una alineación a nivel de milisegundos entre las imágenes y los datos de actitud.· Matrices Multi-IMU: Adquisición síncrona de señales TOV desde múltiples unidades U4930 para lograr la sincronización del reloj en múltiples nodos. Mecanismo operativo y consideraciones de ingeniería (1) Relación entre PPS y TOV: PPS se utiliza para la sincronización horaria, mientras que TOV se utiliza para el marcado. Si bien funcionan de forma independiente, su uso conjunto permite un seguimiento preciso de los instantes de muestreo con respecto a una referencia horaria global. (2) Consistencia de la velocidad de transmisión: La velocidad de transmisión predeterminada para la entrada GNSS en COM1_Rx coincide con la velocidad de transmisión de salida de la IMU (ambas son 460800 bps). Si se modifica la velocidad de transmisión de salida, la velocidad de transmisión del módulo GNSS debe actualizarse en consecuencia; de lo contrario, no se podrán analizar las sentencias RMC. (3) Análisis de la marca de tiempo de la trama de datos: El campo Marca de tiempo en el protocolo (bytes 35–38; factor de conversión: 0,1 ms) representa un valor de contador interno. Cuando la sincronización PPS está activa, este valor se corrige periódicamente, lo que resulta en un error de menos de 1 ms. Si no hay ninguna señal PPS conectada, el valor depende del oscilador de cristal interno para la sincronización, lo que genera una deriva acumulativa. (4) Compensación de latencia TOV: La salida TOV implica una latencia de hardware inherente (típicamente
LEER MÁS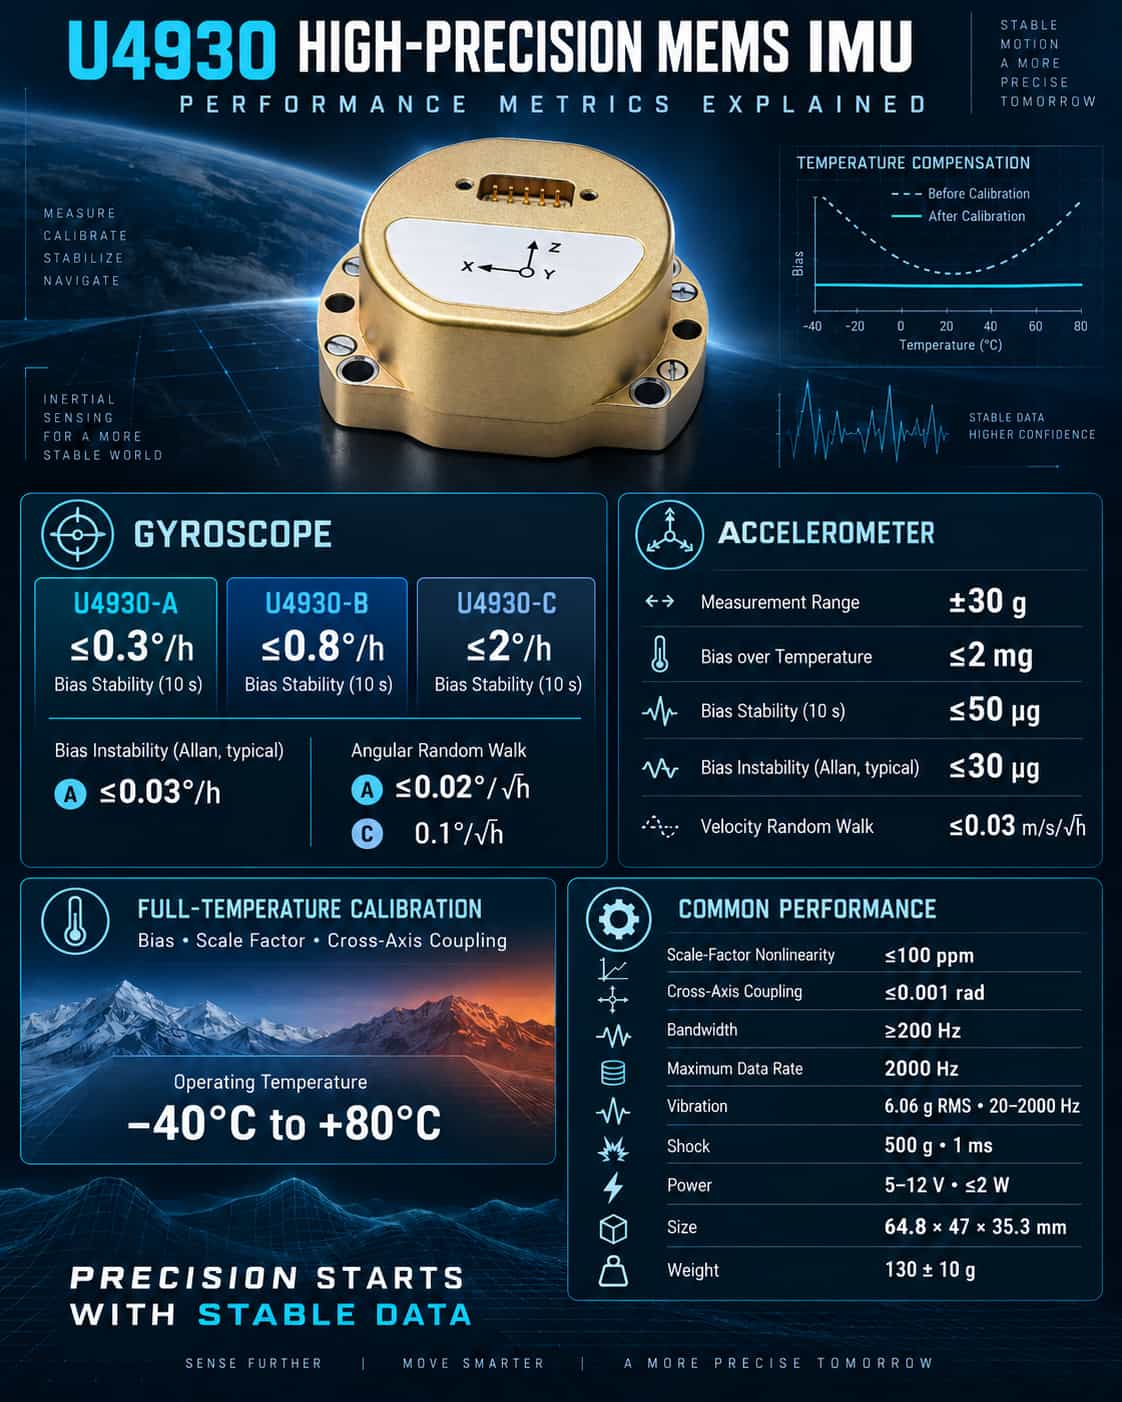
Como unidad de detección principal para la navegación y el control inercial, los parámetros de rendimiento de una IMU determinan directamente los límites superiores de precisión para la determinación de la actitud del sistema y el posicionamiento de navegación. Con distintas clasificaciones de modelos y capacidades de calibración en todo el rango de temperaturas, la serie U4930 de IMU MEMS ofrece opciones de rendimiento adaptadas a diversos escenarios de aplicación. Este artículo proporciona un análisis sistemático de los indicadores clave de rendimiento de la serie. 1. Rendimiento del giroscopio: la precisión determina la estabilidad de la actitud. La estabilidad del sesgo del giroscopio es un parámetro clave para medir la deriva angular a largo plazo. El modelo U4930-A alcanza ≤0,3°/h (10 s), mientras que el modelo B ofrece ≤0,8°/h y el modelo C ≤2°/h. Para embarcaciones o drones que requieren una precisión de rumbo constante durante largos periodos, el modelo A presenta una clara ventaja; por el contrario, para vehículos comerciales donde la recalibración periódica es aceptable, los modelos B o C son suficientes. La inestabilidad del sesgo (caracterizada por la varianza de Allan) refleja el nivel máximo de ruido. El valor típico del modelo A, de ≤0,03°/h, indica una deriva angular mínima en condiciones estáticas ideales, lo que lo hace adecuado para levantamientos topográficos de alta precisión e inspección de vías. La variación aleatoria angular (ARW, por sus siglas en inglés) influye en la acumulación de errores angulares en entornos dinámicos. La ARW del modelo A, de ≤0,02°/√h, es muy superior a la del modelo C, de 0,1°/√h, lo que permite un mejor rendimiento en escenarios de control de vuelo que implican vibraciones intensas o maniobras rápidas. Cabe destacar que los tres modelos presentan una no linealidad del factor de escala de ≤100 ppm, un acoplamiento entre ejes de ≤0,001 rad y un ancho de banda de ≥200 Hz. Estas especificaciones garantizan una respuesta rápida y una mínima interferencia entre ejes, cumpliendo con los requisitos de la mayoría de las aplicaciones de control en tiempo real. 2. Rendimiento del acelerómetro: equilibrio entre estabilidad y sensibilidad. La serie U4930 completa cuenta con un rango de medición del acelerómetro de ±30 g, que cubre los rangos de maniobra típicos de vehículos, embarcaciones y drones. Las especificaciones clave incluyen un sesgo de temperatura completa de ≤2 mg, una estabilidad del sesgo de ≤50 μg (10 s), una inestabilidad del sesgo de ≤30 μg (valor típico de Allan) y una deriva aleatoria de velocidad de ≤0,03 m/s/√h; estas métricas sitúan a la serie en el nivel de alto rendimiento para sensores basados en MEMS. Para los sistemas de navegación inercial, la estabilidad del sesgo del acelerómetro impacta directamente en el error acumulativo en los cálculos de velocidad y posición. Una estabilidad de 50 μg garantiza que los errores de velocidad se mantengan en una magnitud baja durante una hora de navegación inercial pura por estima, lo que lo hace adecuado para la navegación durante breves interrupciones de la señal GNSS. 3. Adaptabilidad ambiental y características físicas La serie U4930 admite un rango de temperatura de funcionamiento de -40 °C a +80 °C y se calibra en todo el rango de temperatura para compensar el sesgo, el factor de escala y el acoplamiento cruzado. Demuestra una excelente robustez mecánica, con una tolerancia a las vibraciones de 6,06 g (RMS, 20–2000 Hz) y una tolerancia a los golpes de 500 g/1 ms. Sus especificaciones clave incluyen una tensión de alimentación de 5–12 V, un consumo de energía en estado estacionario ≤2 W, un tiempo de arranque ≤2 s, una velocidad de datos máxima de 2000 Hz, unas dimensiones de 64,8 × 47 × 35,3 mm y un peso de 130 ± 10 g, logrando un equilibrio entre miniaturización y bajo consumo de energía. 4. Recomendaciones de selección y resumen · U4930-A: Adecuado para aplicaciones que requieren un rendimiento extremadamente alto en cuanto a sesgo y comportamiento aleatorio, como cartografía móvil, navegación subacuática de alta precisión y comunicaciones satelitales en movimiento (SOTM).· U4930-B: Adecuado para aplicaciones de precisión media, como referencia de actitud de UAV, inspección de trayectoria y medición de actitud a bordo de buques.· U4930-C: Adecuado para aplicaciones sensibles al coste que toleran una mayor deriva, como el control de vuelo y las IMU de referencia para vehículos comerciales. En general, la serie U4930 maximiza el potencial de la tecnología MEMS mediante la calibración a temperatura completa y un diseño modular. Al seleccionar un modelo, los usuarios deben priorizar si la estabilidad del sesgo del giroscopio y la desviación angular aleatoria cumplen con los requisitos de precisión de navegación a largo plazo del sistema, además de evaluar el ancho de banda y la resistencia a los golpes frente a las vibraciones ambientales. Una correcta correspondencia entre las especificaciones y los requisitos garantiza un equilibrio óptimo entre rendimiento y coste.
LEER MÁS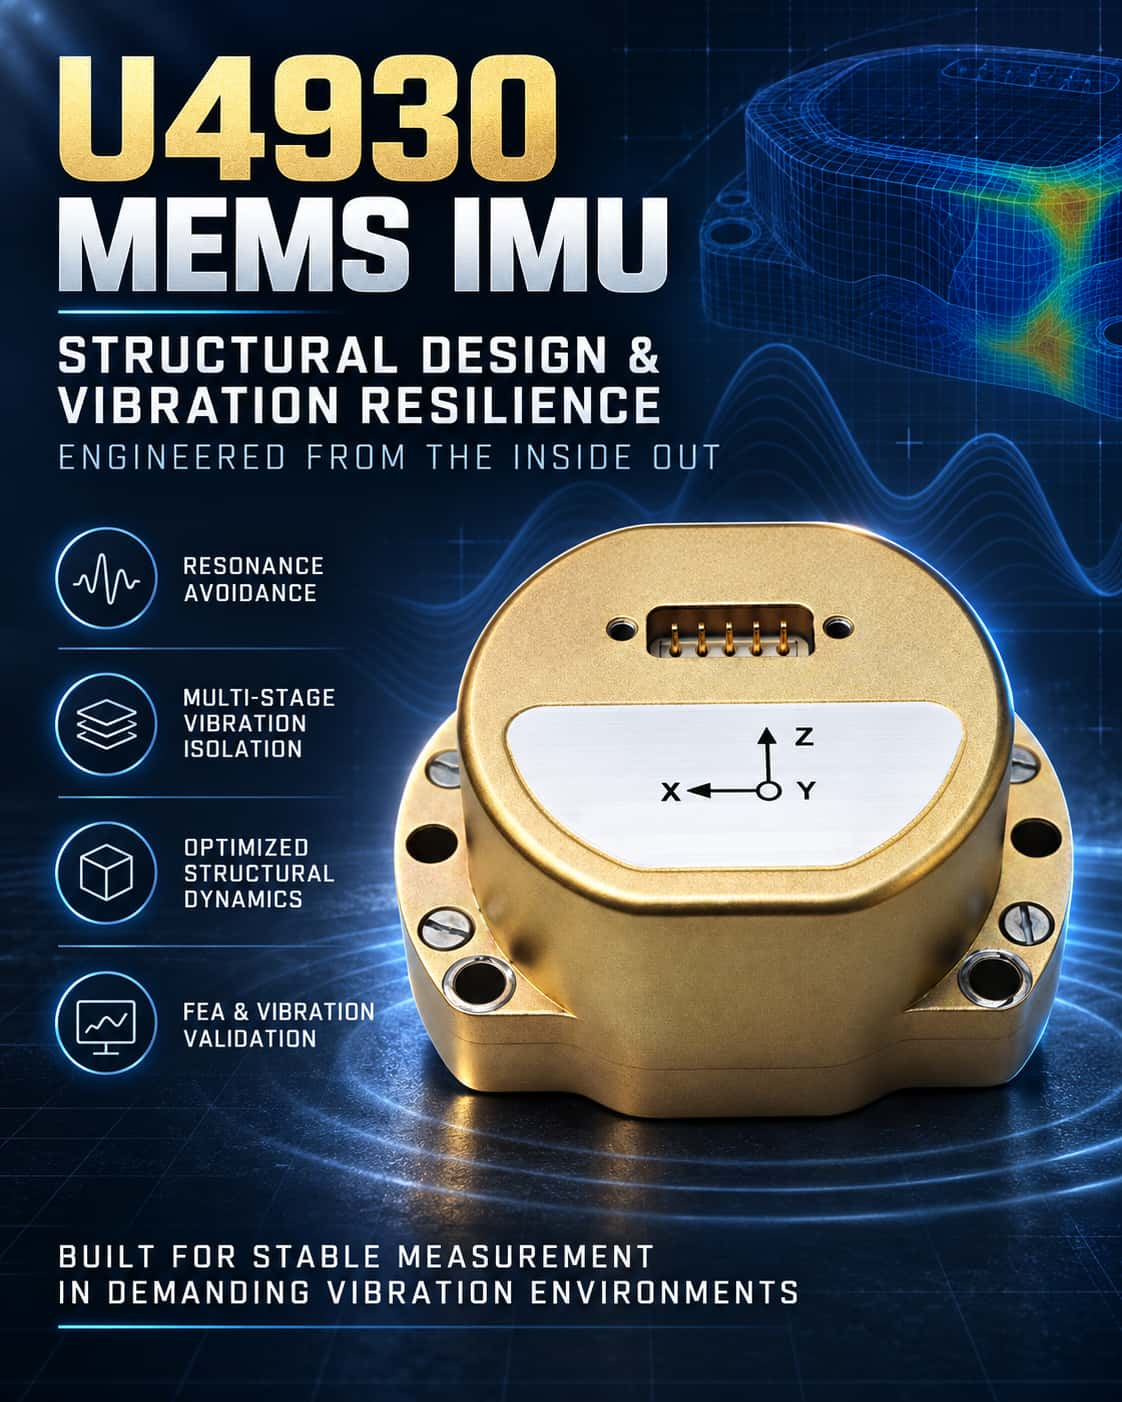
Las unidades de medición inercial MEMS (IMU MEMS) se utilizan ampliamente en campos como la navegación y el control de actitud; sin embargo, los entornos con vibraciones pueden degradar significativamente su precisión de medición. Las investigaciones indican que las vibraciones externas pueden causar graves desviaciones en la salida de los giroscopios MEMS e incluso provocar fatiga estructural o fractura. Por consiguiente, emplear un diseño estructural racional y optimizar la resistencia a las vibraciones a nivel de sistema es crucial para mejorar la adaptabilidad ambiental de las IMU MEMS. **Mecanismos de interferencia por vibraciones y objetivos de diseño** La razón fundamental de la sensibilidad a las vibraciones de las IMU MEMS radica en sus principios de funcionamiento. Tomando como ejemplo el giroscopio, su funcionamiento se basa en el acoplamiento entre los modos de excitación y detección; si las vibraciones externas se acoplan a estos modos, se traducen directamente en errores de salida. Además, la resonancia estructural inducida por la vibración amplifica este efecto. Por lo tanto, el diseño estructural persigue dos objetivos principales: primero, evitar la resonancia mediante el análisis modal para asegurar que las frecuencias naturales de la estructura se mantengan alejadas de las bandas de frecuencia donde se concentra la energía de vibración; y segundo, aislar la vibración incorporando elementos de aislamiento de vibraciones a lo largo de la trayectoria de transmisión para atenuar la energía de vibración que llega a los componentes sensibles. **Estrategias clave de diseño estructural** Los enfoques actuales de diseño estructural siguen principalmente dos vías técnicas: En primer lugar, estructuras de aislamiento de vibraciones a nivel de sistema. Los sistemas de aislamiento de vibraciones se crean mediante la incorporación de aisladores (como almohadillas de goma o resortes metálicos) entre la IMU y la plataforma anfitriona, o entre el núcleo interno y la carcasa externa. Las investigaciones sugieren que, para cumplir con los requisitos de tamaño compacto de las IMU MEMS, se pueden emplear diseños de aislamiento multietapa, como la disposición de tres niveles de almohadillas amortiguadoras (conjunto carcasa-núcleo-medición) y el uso de gradientes de rigidez para lograr una atenuación escalonada. Las soluciones más avanzadas utilizan mecanismos de desacoplamiento de movimiento para diseñar sistemas de aislamiento de seis grados de libertad, suprimiendo así los efectos de acoplamiento de vibraciones causados por la asimetría del aislador. En aplicaciones típicas, el uso de una estructura de aislamiento reticular de dos etapas combinada con un montaje 3D redundante y multisensor puede reducir el valor cuadrático medio (RMS) de la velocidad angular de salida en más del 88 % bajo espectros de vibración de vuelo. En segundo lugar, la optimización de estructuras sensibles. A nivel de chip, la resistencia a las vibraciones se puede mejorar en la fuente empleando diseños estructurales de alta simetría (como estructuras de ocho masas o de anillo) que utilizan principios diferenciales para cancelar la interferencia de vibraciones de modo común, o bien utilizando un diseño de giroscopio triaxial de una sola masa con un anclaje central y cojinetes de flexión simétricos. Verificación del diseño y evaluación del rendimiento El análisis de elementos finitos (FEA) constituye la herramienta de verificación más importante en este campo. El análisis modal permite calcular las frecuencias naturales para evaluar los riesgos de resonancia, mientras que los análisis de respuesta en frecuencia y de vibración aleatoria predicen las respuestas de aceleración bajo densidades espectrales de potencia específicas, proporcionando una base para la iteración del diseño. La verificación experimental suele incluir la calibración y las pruebas de vibración. Por ejemplo, un diseño optimizado —que utiliza métodos como la adición de vigas de soporte y la reducción de tramos fijos— duplicó con creces la resistencia a la vibración de la IMU en comparación con el diseño original; otra IMU ligera demostró una excelente resistencia a la vibración junto con una alta precisión durante las pruebas de vibración. En resumen, la resistencia a las vibraciones de las IMU MEMS es un problema a nivel de sistema que requiere una perspectiva de dinámica estructural y la aplicación integrada de técnicas como el análisis modal, el diseño de aislamiento de vibraciones y la simulación de optimización. Adoptar la "evitación de resonancias" y el "aislamiento eficiente de vibraciones" como principios de diseño fundamentales ofrece una vía eficaz para desarrollar IMU MEMS altamente fiables. De cara al futuro, los avances en la ciencia de los materiales y los algoritmos de control permitirán que las IMU MEMS mantengan su rendimiento en entornos de vibración cada vez más extremos, lo que abrirá un abanico más amplio de aplicaciones.
LEER MÁS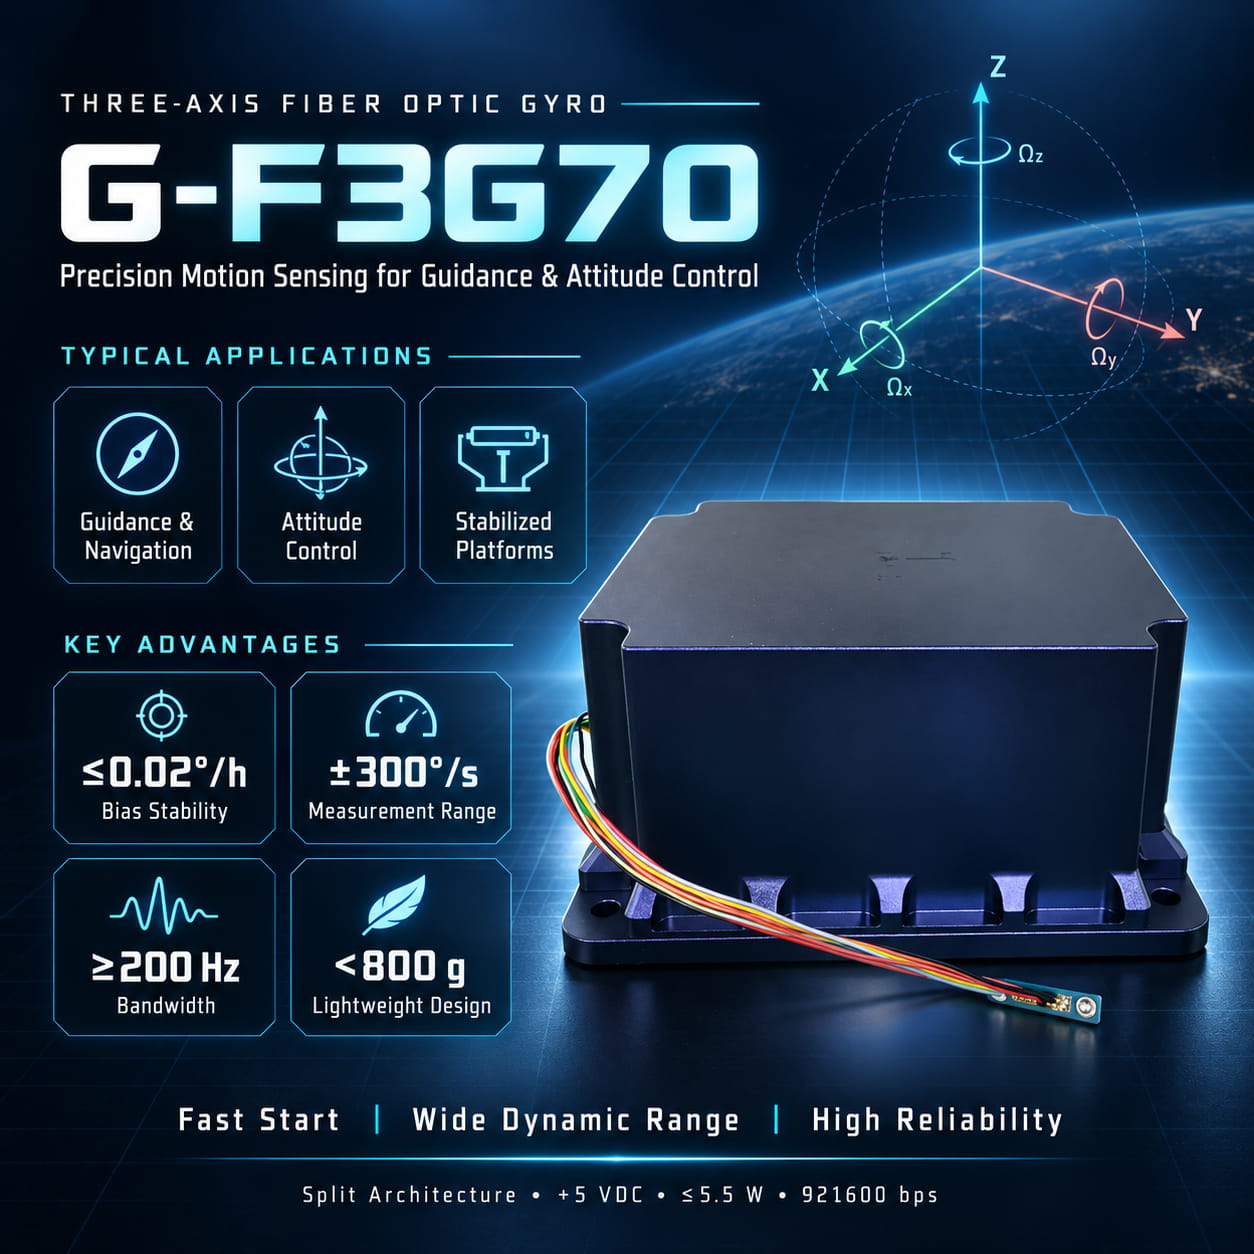
Aplicación principal: Control de guiado y actitud El giroscopio de fibra óptica triaxial G-F3G70 está diseñado específicamente para sistemas de navegación, guiado y control de actitud de precisión media a alta. Constituye un núcleo de detección fundamental que permite ataques de precisión y control de vuelo para armas tácticas como misiles pequeños y bombas guiadas. Al integrar capacidades de detección de velocidad angular en tres ejes, detecta con precisión los cambios de actitud tridimensionales y el movimiento angular del vehículo en tiempo real. Proporciona datos vitales al ordenador de control de vuelo, asegurando que la plataforma de armas mantenga un vuelo estable a lo largo de su trayectoria prevista y alcance el objetivo con precisión. Ventajas técnicas: Alta precisión y alta fiabilidad. Como giroscopio totalmente de estado sólido, el G-F3G70 hereda las ventajas inherentes de los giroscopios de fibra óptica: arranque rápido, amplio rango dinámico y alta fiabilidad. Su rendimiento superior cumple plenamente con los requisitos de las aplicaciones de navegación y guiado.· Excelente estabilidad de sesgo: El modelo G-F3G70-C logra una estabilidad de sesgo de ≤0,02°/h (suavizado de 10 s), lo que garantiza una referencia de actitud precisa y estable durante misiones de vuelo de larga duración.· Alta dinámica y respuesta sensible: El producto cuenta con un rango de medición dinámico de ±300°/s y un ancho de banda de ≥200 Hz, lo que permite un seguimiento preciso de los cambios de actitud durante vuelos de alta velocidad y gran maniobrabilidad. Además, un umbral y una resolución de ≤0,01°/h garantizan la gran sensibilidad del sistema a los movimientos angulares mínimos.· Adaptabilidad a entornos hostiles: Soporta un rango de temperatura de funcionamiento de -45 °C a +65 °C y cuenta con un diseño ligero (menos de 800 g). Gracias a su resistencia inherente a golpes y vibraciones, el FOG es ideal para entornos exigentes, como aplicaciones a bordo de misiles. Facilidad de integración del sistema El G-F3G70 utiliza un diseño de encapsulado optoelectrónico integrado con una estructura de unidad dividida, lo que resulta en un formato compacto y una fácil instalación. El módulo electrónico mide 60 × 60 × 24 mm, mientras que el cabezal del sensor mide Φ67 mm × 17,5 mm. Incluye orificios de montaje M3 × 4 y Φ2,7 × 8 claramente definidos, lo que facilita su integración en sistemas de armas con espacio limitado. El producto funciona con una fuente de alimentación estándar de +5 V con un consumo de energía en estado estacionario de ≤5,5 W, y emite datos digitalizados de velocidad angular y temperatura a través de un puerto serie de alta velocidad (921600 bps, paridad par), lo que simplifica enormemente el diseño de la interfaz eléctrica y de comunicación del usuario.
LEER MÁS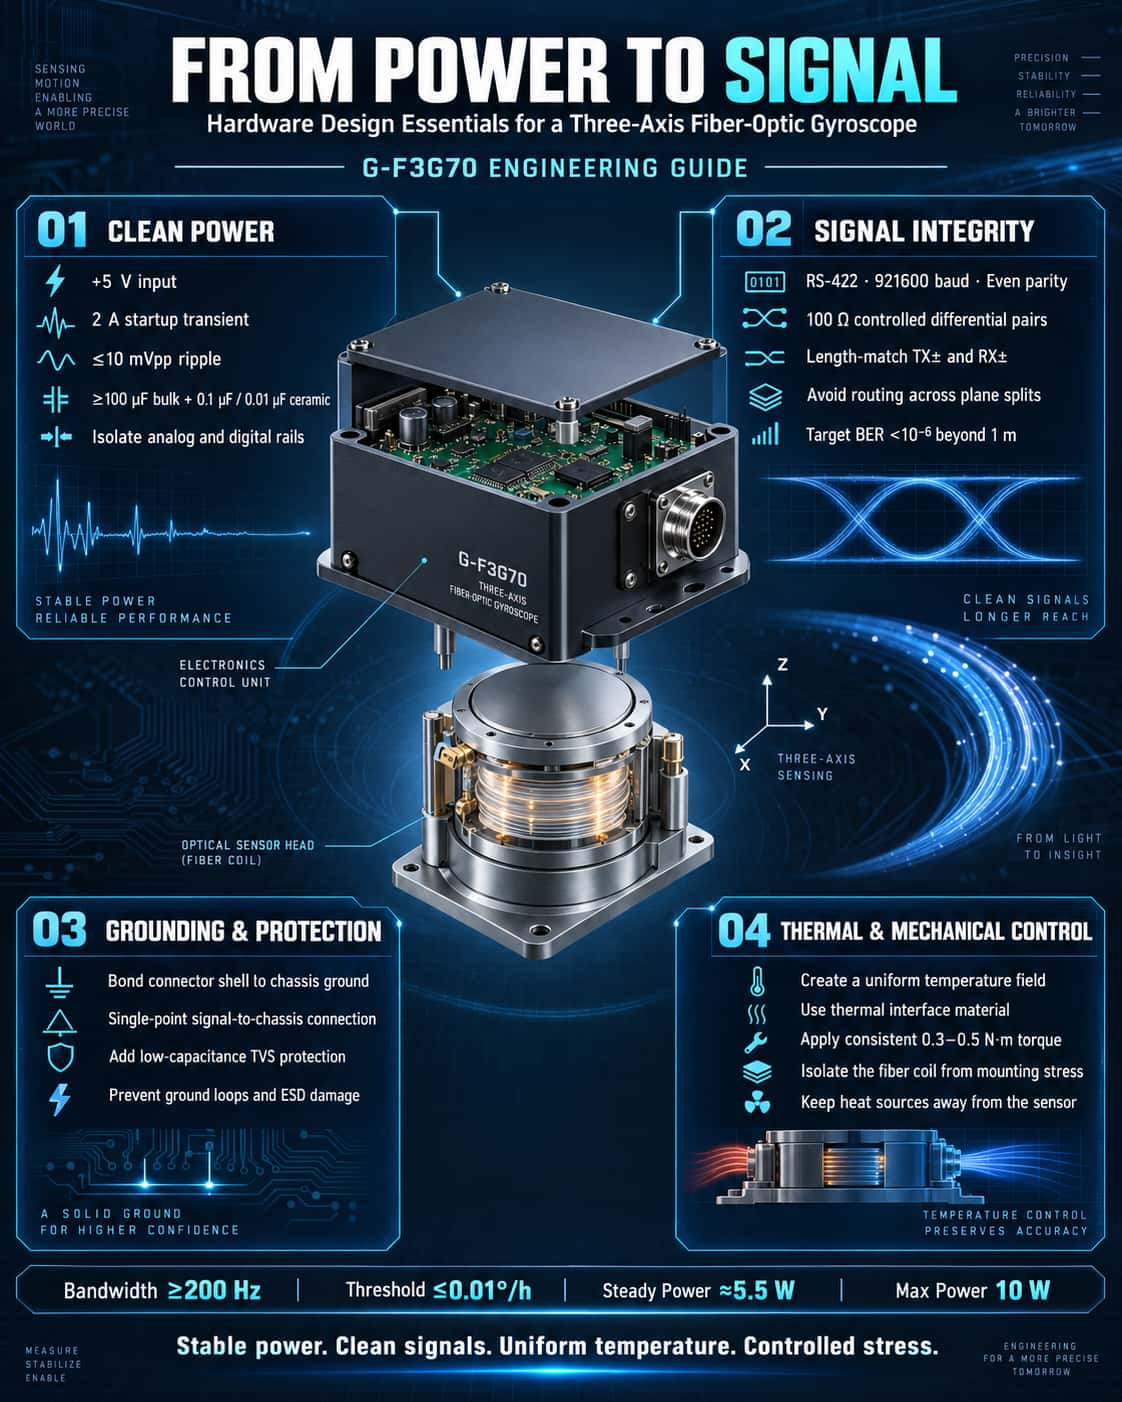
Gracias a ventajas como su construcción en estado sólido, arranque rápido, amplio rango dinámico y alta fiabilidad, los giroscopios de fibra óptica de tres ejes (FOG) desempeñan un papel fundamental en misiles pequeños, bombas guiadas y sistemas de control de actitud de alta precisión. Sin embargo, para aprovechar al máximo su potencial de rendimiento, se requiere una atención meticulosa al diseño del hardware, especialmente en lo que respecta a la alimentación, las cadenas de señal y la disposición de las interfaces. Tomando como caso de estudio el FOG de tres ejes G-F3G70, este artículo describe las consideraciones clave de diseño desde una perspectiva de ingeniería. 1. Diseño de fuentes de alimentación: Bajo nivel de ruido y respuesta transitoria como consideraciones principales. La estabilidad de polarización y el coeficiente de variación aleatoria angular (ARW) de un giroscopio se ven directamente afectados por la calidad de la fuente de alimentación. El G-F3G70 requiere una fuente de alimentación de +5 V; la corriente de arranque instantánea puede alcanzar los 2 A, mientras que el consumo de energía en estado estacionario es de aproximadamente 5,5 W (con un pico de 10 W en todo el rango de temperatura). Los esfuerzos de diseño deben centrarse en lo siguiente:· Reguladores LDO de bajo ruido o filtrado CC-CC posterior a la etapa: la ondulación de conmutación debe controlarse para que no supere los 10 mVpp, especialmente en el rango de frecuencia de 100 Hz a 1 MHz, para evitar el acoplamiento con la cadena de procesamiento de la señal y la degradación del rendimiento del paseo aleatorio angular.· Capacitancia de desacoplamiento adecuada: Se deben colocar condensadores de tantalio de alta capacidad (≥100 μF) combinados con condensadores cerámicos de alta frecuencia (0,1 μF y 0,01 μF en paralelo) en las entradas del conector (pines 5 y 13 del J30-15ZKP). Esto garantiza que el sistema pueda soportar el pico de corriente de arranque de 2 A y evita caídas de tensión que podrían provocar reinicios o anomalías en los datos.· Aislamiento de la alimentación y del plano de tierra: Se recomienda una conexión de un solo punto —mediante una perla de ferrita o una resistencia de bajo valor— entre la fuente de alimentación digital (lado de la interfaz) y la fuente de alimentación analógica (circuito interno de acondicionamiento del giroscopio). Esto evita que el ruido digital se propague a través de las líneas de alimentación e interfiera con los componentes de detección optoelectrónica sensibles. 2. Interfaz de señal: transmisión diferencial y conexión a tierra robusta. El G-F3G70 utiliza una interfaz serial RS-422 con una velocidad de transmisión de 921.600 baudios y paridad par. La salida de datos incluye velocidades angulares de tres ejes (enteros con signo de 32 bits) y tres lecturas de temperatura (enteros con signo de 16 bits con resolución de 1/16). Pautas de diseño de hardware:· Ajuste estricto de la longitud de los pares diferenciales: las señales TX+/TX- y RX+/RX- deben enrutarse como pares diferenciales con impedancia controlada (normalmente 100 Ω). Evite el enrutamiento a través de planos divididos para suprimir la interferencia de modo común y garantizar una tasa de error de bits (BER) inferior a 10⁻⁶ para transmisiones de larga distancia (>1 m).· Apantallamiento y conexión a tierra: La carcasa del conector debe conectarse a la tierra del chasis (PE), mientras que la tierra de la señal (GND) se conecta a PE en un único punto mediante una red RC paralela (p. ej., 10 Ω + 0,1 μF). Esto evita que los bucles de tierra introduzcan interferencias de frecuencia de potencia que podrían comprometer la repetibilidad de la polarización (especificación: ≤0,03–0,05 °/h).· Protección ESD: Se deben instalar diodos TVS (por ejemplo, SMCJ5.0CA) en todos los pines de la interfaz (especialmente R+/R-) para evitar daños en los chips controladores internos RS-422 causados por la conexión en caliente o la descarga electrostática. 3. Estructura mecánica y gestión térmica: Los gradientes de temperatura determinan la estabilidad de la polarización. El G-F3G70 presenta una estabilidad de polarización de 0,10–0,15°/h bajo condiciones de temperatura variables (1°C/min), lo que indica que los gradientes de temperatura son la principal fuente de error. Las mejores prácticas de ingeniería incluyen:· Conducción térmica en la interfaz de montaje: Tanto la carcasa del circuito (60 × 60 × 24 mm) como el cabezal del sensor (Φ67 × 17,5 mm) deben hacer contacto firme con la estructura de montaje. Se recomienda aplicar pasta térmica para reducir la resistencia térmica y asegurar una distribución uniforme de la temperatura en toda la unidad, evitando así que los puntos calientes localizados provoquen cambios en el índice de refracción de la bobina de fibra óptica.· Aislamiento de tensiones: El par de apriete para los orificios de montaje (M3×4 y Φ2.7×8) debe ser constante (recomendado: 0,3–0,5 N·m). Una tensión mecánica excesiva transmitida a través de la carcasa a la bobina de fibra óptica puede inducir birrefringencia, lo que conlleva un aumento de la deriva de polarización. Se recomienda el uso de arandelas flexibles o juntas tóricas para el aislamiento de tensiones. 4. Diseño y selección de conectores: definición del flujo de señal La asignación de pines para el conector J30-15ZKP define claramente las conexiones de alimentación (rojo/negro) y puerto serie (amarillo/naranja/azul/verde). Las consideraciones clave de la disposición incluyen:· Separación de alto/bajo voltaje: Enrute la línea de alimentación de +5 V (roja) y las líneas de señal (amarilla/azul) en capas separadas de la placa de circuito impreso o con un espaciado adecuado (≥3 W, donde W es el ancho de la pista) para minimizar la interferencia del campo magnético de la fuente de alimentación en las señales diferenciales.· Enrutamiento del sensor de temperatura: Si bien los tres canales de temperatura (señales internas que se emiten como datos) no requieren procesamiento externo, los usuarios que realicen la calibración deben asegurarse de que ninguna fuente de calor (como resistencias de alta potencia) irradie calor directamente sobre el cuerpo del giroscopio; de lo contrario, las desviaciones entre las lecturas de temperatura y la temperatura ambiente real comprometerán la precisión del modelo de compensación. En resumen, el diseño de hardware de un giroscopio de fibra óptica de tres ejes implica mucho más que simplemente conectar la alimentación y leer datos en serie. Desde la respuesta transitoria de la fuente de alimentación y la integridad de la señal diferencial hasta la gestión térmica y el alivio de la tensión mecánica, cada aspecto está estrechamente vinculado a métricas de rendimiento clave como la estabilidad del sesgo, la repetibilidad y la deriva aleatoria. Al seguir estas directrices y utilizar las especificaciones detalladas del manual del G-F3G70 (por ejemplo, ancho de banda ≥200 Hz, umbral ≤0,01°/h), el sistema puede lograr de forma fiable una medición de velocidad angular de grado de navegación en condiciones de funcionamiento reales, proporcionando una base de datos fiable para aplicaciones de control de alta dinámica.
LEER MÁS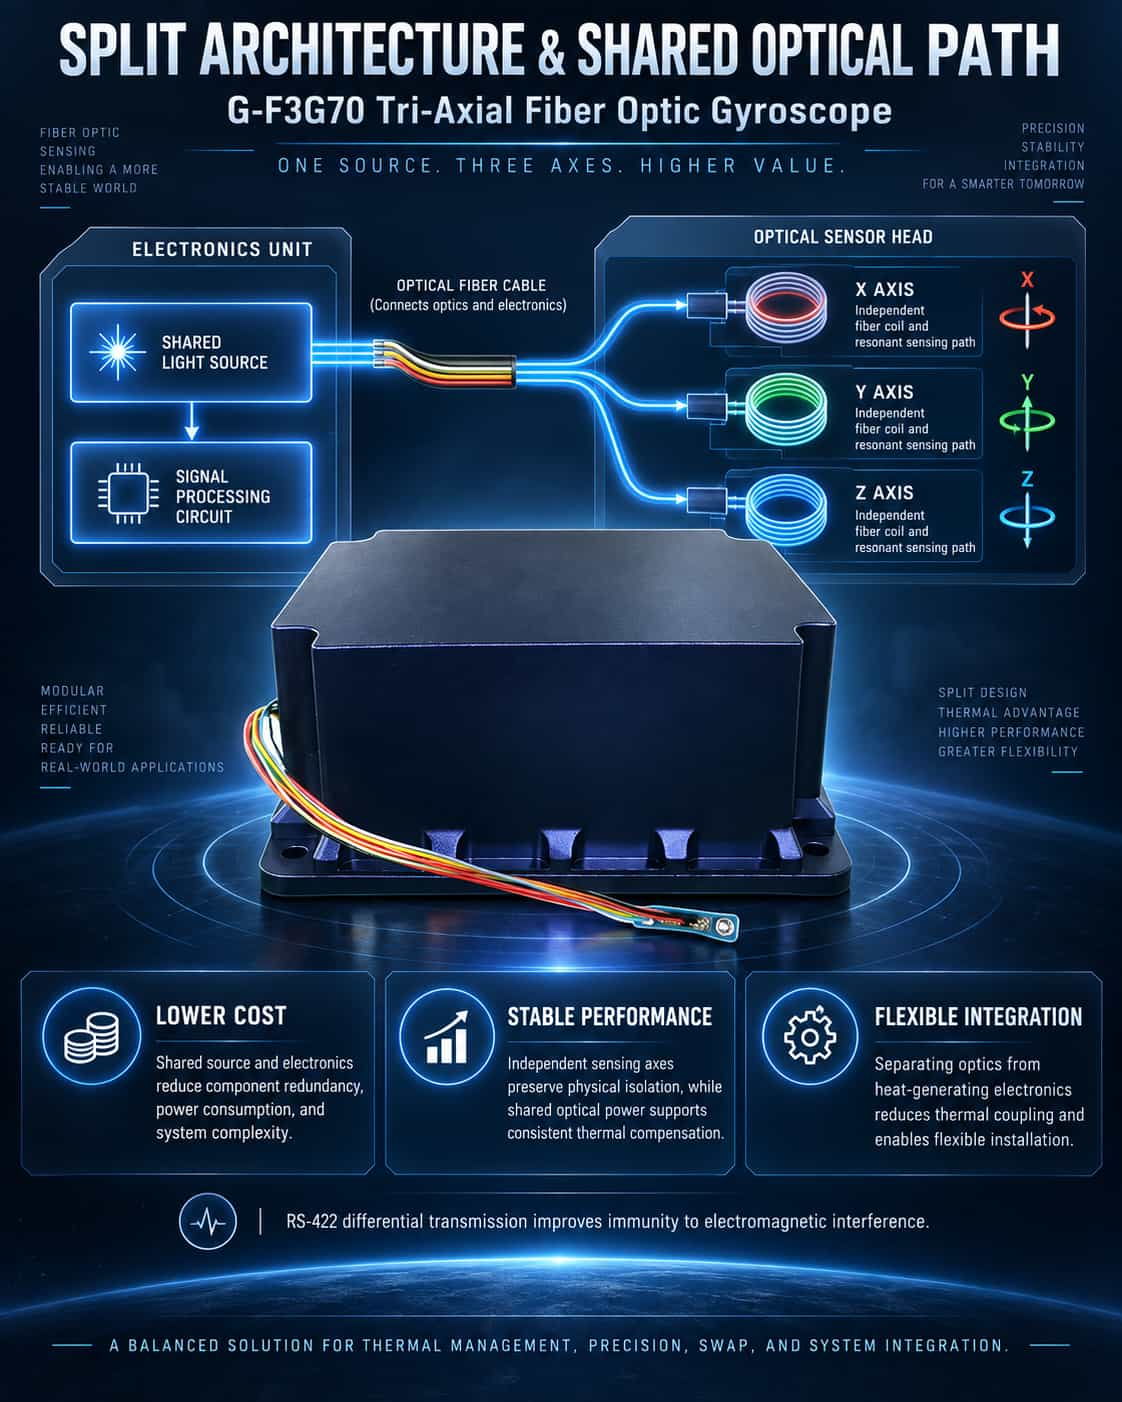
El requisito técnico fundamental para un giroscopio de fibra óptica triaxial (FOG) es integrar tres ejes de detección —que midan las velocidades angulares a lo largo de los ejes X, Y y Z respectivamente— dentro del menor volumen posible, garantizando al mismo tiempo que los tres ejes permanezcan independientes y libres de interferencias mutuas. El giroscopio de fibra óptica triaxial G-F3G70 emplea un enfoque técnico en el que la fuente de luz y el circuito de procesamiento de señal se comparten entre los tres ejes, si bien cada eje conserva su propia bobina de fibra y cavidad resonante independientes. En otras palabras: aunque la fuente de luz y el circuito se comparten, el núcleo sensor de cada eje permanece independiente. Las principales ventajas de este enfoque incluyen una reducción de componentes redundantes, un menor consumo de energía y un menor coste, así como la eliminación de la interferencia entre los tres conjuntos de circuitos. Además, compartir una única fuente de luz garantiza una potencia óptica uniforme en los tres ejes, lo que facilita el modelado unificado para los algoritmos de compensación de temperatura. Arquitectura dividida: separación de circuitos y óptica La característica estructural más distintiva del G-F3G70 es la separación de la unidad electrónica y el cabezal del sensor, conectados por un cable. ¿Cuál es la justificación técnica de este diseño dividido? Los componentes principales de un giroscopio de fibra óptica —como la fuente de luz, el detector, el modulador y la bobina de fibra— son dispositivos ópticos extremadamente sensibles a las fluctuaciones de temperatura y a las tensiones mecánicas. Por el contrario, la sección electrónica, que se encarga del procesamiento de la señal, la gestión de la energía y las interfaces de comunicación, genera calor durante su funcionamiento. Si los componentes ópticos y los circuitos estuvieran integrados en la misma carcasa, el calor generado por la electrónica se transferiría directamente a la bobina de fibra. Esto crearía gradientes de temperatura localizados, lo que provocaría errores de no reciprocidad inducidos térmicamente, una de las principales fuentes de error en los giroscopios de fibra óptica. El diseño dividido separa físicamente la fuente de calor (electrónica) de los elementos sensibles (componentes ópticos), reduciendo fundamentalmente los efectos de acoplamiento térmico. Además, el diseño modular ofrece mayor flexibilidad para la integración del sistema. La unidad electrónica y el cabezal del sensor pueden montarse en distintas ubicaciones de la plataforma: el cabezal del sensor puede colocarse cerca del centro de gravedad para una detección precisa del movimiento angular, mientras que la unidad electrónica puede ubicarse en un área con más espacio o mejor disipación de calor. Conectadas mediante un cable flexible, ambas unidades no limitan su posición ni orientación de montaje. Compromisos de ingeniería y compensación para el diseño dividido El diseño modular tiene sus inconvenientes. Al separarse los circuitos del sensor, las señales débiles transmitidas por los cables se vuelven susceptibles a interferencias electromagnéticas; por consiguiente, el G-F3G70 emplea señalización diferencial RS-422 para la comunicación externa, lo que garantiza una alta supresión de modo común y una sólida inmunidad a las interferencias. Además, la preamplificación y el filtrado de la señal se realizan dentro del cabezal del sensor, lo que garantiza que la señal de salida tenga una relación señal-ruido adecuada. Además, el diseño dividido impone requisitos más estrictos en cuanto a la precisión de la instalación. La superficie de montaje de la unidad electrónica y el tope de posicionamiento del cabezal del sensor deben estar alineados con precisión con el datum de referencia del soporte; cualquier desalineación angular se traduce directamente en errores de no ortogonalidad entre los tres ejes, lo que compromete la precisión en la determinación del norte y los resultados de la solución de navegación. Resumen de la lógica de diseño La lógica de diseño fundamental detrás de la arquitectura del G-F3G70, que presenta una trayectoria óptica compartida para tres ejes combinada con una estructura de unidad dividida, se puede resumir de la siguiente manera: ` La fuente de luz y los circuitos compartidos en los tres ejes reducen el consumo de energía, el coste y la complejidad, al tiempo que garantizan la coherencia entre los ejes;` Ejes de detección independientes: mantiene la independencia física de la función de detección de tres ejes, evitando el acoplamiento de movimiento y la interferencia de señales;` La separación física de la óptica y la electrónica aísla las fuentes de calor y protege los componentes ópticos de las tensiones térmicas y mecánicas;` Instalación de unidades divididas para una mayor flexibilidad: se adapta a las limitaciones de espacio de varios operadores y simplifica la integración del sistema. En definitiva, este diseño no solo responde a criterios estéticos, sino que aborda dos contradicciones fundamentales en la ingeniería de giroscopios de fibra óptica: el equilibrio entre la gestión térmica y la precisión, y el conflicto entre el tamaño de los componentes y la flexibilidad de instalación. Al adoptar una arquitectura de unidad dividida como solución de ingeniería óptima, el G-F3G70 ofrece un rendimiento de precisión media a alta, cumpliendo al mismo tiempo con los requisitos integrales de tamaño, peso, consumo de energía y fiabilidad exigidos por los sistemas de navegación y guiado de grado táctico.
LEER MÁS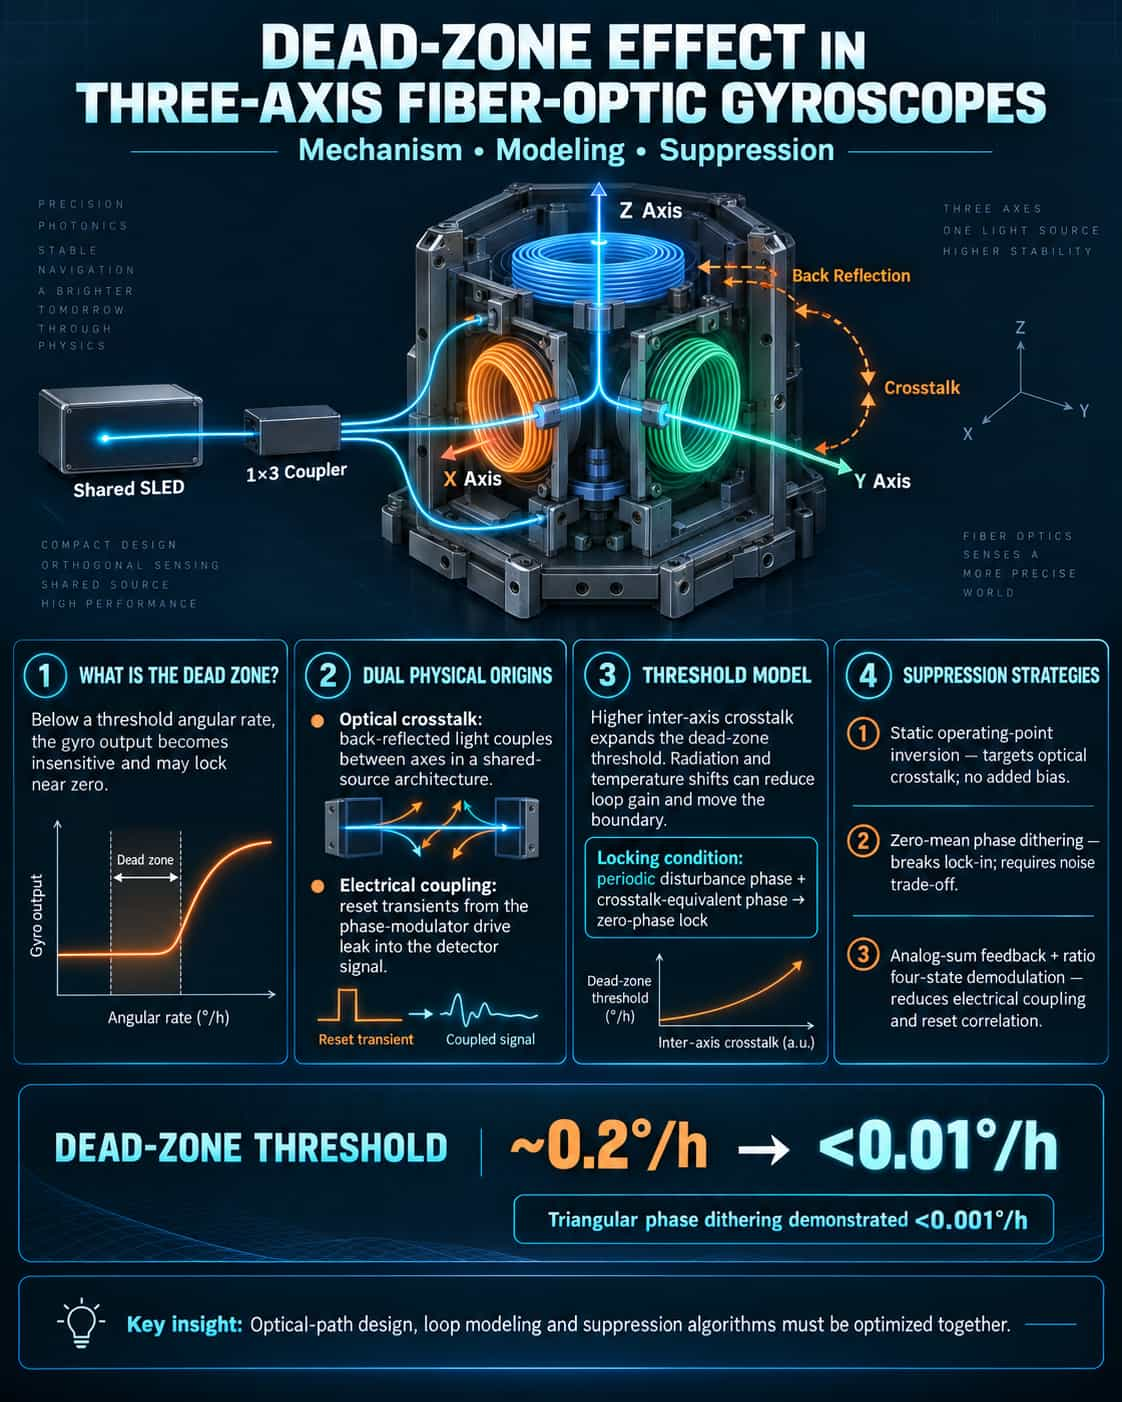
A medida que los giroscopios de fibra óptica de tres ejes (FOG) buscan cada vez más la miniaturización y la alta precisión, el efecto de "zona muerta" —provocado por la diafonía óptica entre ejes— se ha convertido en un cuello de botella crítico que limita el rendimiento en mediciones de baja velocidad angular. Una zona muerta se produce cuando la salida del giroscopio deja de responder a cambios en la velocidad angular de entrada por debajo de un cierto umbral. Para aplicaciones como el control de actitud de satélites, que requieren operar cerca de la velocidad angular cero, el error de sesgo no lineal introducido por la zona muerta compromete directamente la precisión del sistema. Este artículo se centra en el problema de la diafonía óptica entre ejes en FOG de tres ejes que utilizan una arquitectura de fuente de luz compartida; analiza los mecanismos físicos subyacentes, cuantifica el impacto en las características del umbral y evalúa comparativamente las estrategias de mitigación primaria actuales. **Orígenes físicos de la zona muerta y el modelo de diafonía óptica entre ejes** La zona muerta es un efecto no lineal característico de los giroscopios de fibra óptica (FOG) digitales de bucle cerrado. Tradicionalmente, la principal fuente de interferencia que causa la zona muerta se identifica como el acoplamiento cruzado eléctrico de la tensión escalonada aplicada al modulador de fase con la señal del detector. Sin embargo, en una arquitectura de fuente compartida de tres ejes, el problema es más complejo: una única fuente de diodo superluminiscente (SLD) alimenta tres ejes ortogonales simultáneamente tras ser dividida por un acoplador 1×3. La luz reflejada crea canales de diafonía óptica entre los ejes; a bajas velocidades angulares, esta diafonía de intensidad óptica se superpone a la intensidad de interferencia, pudiendo saturar la señal útil. Para caracterizar cuantitativamente este efecto, un estudio propuso un método de excitación de lazo abierto para medir los coeficientes de diafonía de retroreflexión óptica entre ejes. Al incorporar estos coeficientes en un modelo de control de lazo cerrado, se observa que un aumento en el coeficiente de diafonía provoca una expansión multiplicativa del umbral del giroscopio, lo que resulta directamente en una zona muerta más amplia. Este mecanismo puede formalizarse de la siguiente manera: cuando la fase de la perturbación periódica en el canal de retroalimentación y la fase equivalente de la diafonía satisfacen ciertas condiciones, el sistema entra en la zona muerta y la fase de salida se sincroniza con cero. **Caracterización cuantitativa de los umbrales de la zona muerta** El impacto de la zona muerta en el sistema radica no solo en la existencia de un "rango insensible", sino también en que los límites de este rango varían dinámicamente debido a factores ambientales como la radiación espacial y las fluctuaciones de temperatura. La radiación espacial provoca una disminución de la potencia de la fuente de luz y un aumento de las pérdidas en la fibra, reduciendo así la ganancia del sistema (K₁) y ampliando el rango de la zona muerta. Los datos experimentales indican que el umbral de la zona muerta de un giroscopio triaxial sin compensación puede alcanzar el orden de 0,2°/h, un nivel inaceptable para aplicaciones de alta precisión que requieren la resolución de velocidades angulares extremadamente bajas. Cabe destacar que la zona muerta se origina por múltiples mecanismos. Además de la diafonía óptica entre ejes, el acoplamiento cruzado eléctrico constituye otra causa importante. La señal de voltaje de excitación analógica del modulador de fase, que se reinicia mediante una onda escalonada de retroalimentación digital, genera distintos modos de operación. La diafonía resultante, que se manifiesta como variaciones en la amplitud y la fase de la señal de salida del detector, se acentúa especialmente durante las transiciones de estado en el esquema de modulación de cuatro estados. Dado que estos dos mecanismos suelen actuar simultáneamente en sistemas triaxiales, el modelado de la zona muerta requiere considerar tanto las dimensiones ópticas como las eléctricas. Análisis comparativo de esquemas de supresión Para abordar las causas mencionadas de las zonas muertas, se han desarrollado tres estrategias de supresión principales, cada una de las cuales difiere en su mecanismo y eficacia: Método de inversión del punto de operación estático (conmutación de polarización). Este método, que aborda la causa física de la diafonía óptica entre ejes, invierte activamente el punto de operación estático del giroscopio para que la señal de diafonía no se superponga a la fase residual del bucle cerrado. Los resultados experimentales son impresionantes: este enfoque reduce el umbral de 0,2°/h a menos de 0,01°/h, mejorando eficazmente la precisión de la medición a bajas velocidades de rotación. Su ventaja radica en que aborda directamente el mecanismo de diafonía óptica sin introducir errores de polarización adicionales. Método de superposición de perturbaciones periódicas (dithering). Se introduce una fase de perturbación periódica de media cero, φ₀, en el sistema para romper la condición de bloqueo de la zona muerta mediante "dithering". Cuando la amplitud del dither es suficientemente grande (φ₀ ≥ φ₁), la zona muerta puede eliminarse por completo. En aplicaciones de ingeniería práctica, la tecnología de dithering de fase de onda triangular ha reducido el error de la zona muerta de giroscopios de alta precisión de 0,08°/h a menos de 0,001°/h. La eficacia del método se ha validado en un sistema triaxial que utiliza 900 metros de fibra óptica; el rendimiento de la supresión depende de la combinación específica de amplitud de dither, frecuencia y ganancia de bucle. Sin embargo, una amplitud de dither excesiva puede introducir ruido adicional, lo que requiere un equilibrio cuidadoso. Método combinado de retroalimentación aditiva analógica y demodulación de cuatro estados basada en la relación. Este método aborda el problema comenzando con la ruta de acoplamiento cruzado eléctrico: en la modulación tradicional de cuatro estados, las operaciones de reinicio asociadas a cada estado de modulación son la causa principal de la zona muerta. El método de retroalimentación aditiva analógica reduce significativamente la frecuencia de las operaciones de reinicio al reiniciar solo la fase de retroalimentación durante la modulación; los experimentos demuestran que esto puede reducir la zona muerta por debajo del umbral de medición de 0,022°/h. Sin embargo, debido a la naturaleza inherente de la diafonía eléctrica, este método aún introduce un sesgo adicional de aproximadamente -0,06°/h. Para mitigar esto, el método se combina además con la técnica de demodulación de cuatro estados basada en la relación; al ajustar la relación de demodulación de la señal de retroalimentación, se debilita la correlación entre las secuencias de modulación y demodulación, controlando así el sesgo adicional y suprimiendo simultáneamente la zona muerta. En general, estos tres tipos de esquemas se adaptan a diferentes escenarios de aplicación: el esquema de supresión de diafonía óptica es más eficaz para arquitecturas triaxiales que comparten una fuente de luz común; el método de tramado es sencillo de implementar, pero requiere gestión de ruido; y los esquemas de supresión de diafonía eléctrica son más adecuados para sistemas discretos y de un solo eje. Para giroscopios fotónicos de silicio que buscan una integración ultra alta, investigaciones recientes han introducido un algoritmo de supresión conjunta que integra el salto de desplazamiento de fase con el rechazo de muestras; este enfoque suprime la zona muerta a la vez que reduce la deriva angular aleatoria en más del 26 %, lo que refleja una tendencia a combinar múltiples estrategias en lugar de depender de un solo método. En resumen, el efecto de zona muerta en giroscopios de fibra óptica triaxiales es un problema sistémico resultante del acoplamiento de múltiples factores. La diafonía óptica entre ejes y el acoplamiento eléctrico constituyen las causas físicas de la zona muerta, cuyos efectos se amplifican significativamente en arquitecturas con fuentes de luz comunes y altos niveles de integración. Actualmente, el método de inversión de polarización del punto de operación estático ofrece el mejor rendimiento para la supresión de la diafonía óptica, el método de tramado presenta la mayor aplicabilidad y los esquemas de modulación combinados representan la vanguardia en la supresión de la diafonía eléctrica. A medida que los giroscopios triaxiales evolucionan hacia la integración a escala de chip, la combinación de la supresión de la diafonía entre guías de onda (por ejemplo, chips de guía de onda de sílice dopada con germanio que alcanzan niveles de diafonía inferiores a -40 dB) y las estrategias de supresión conjunta algorítmica podrían convertirse en la vía clave para resolver completamente el problema de la zona muerta.
LEER MÁS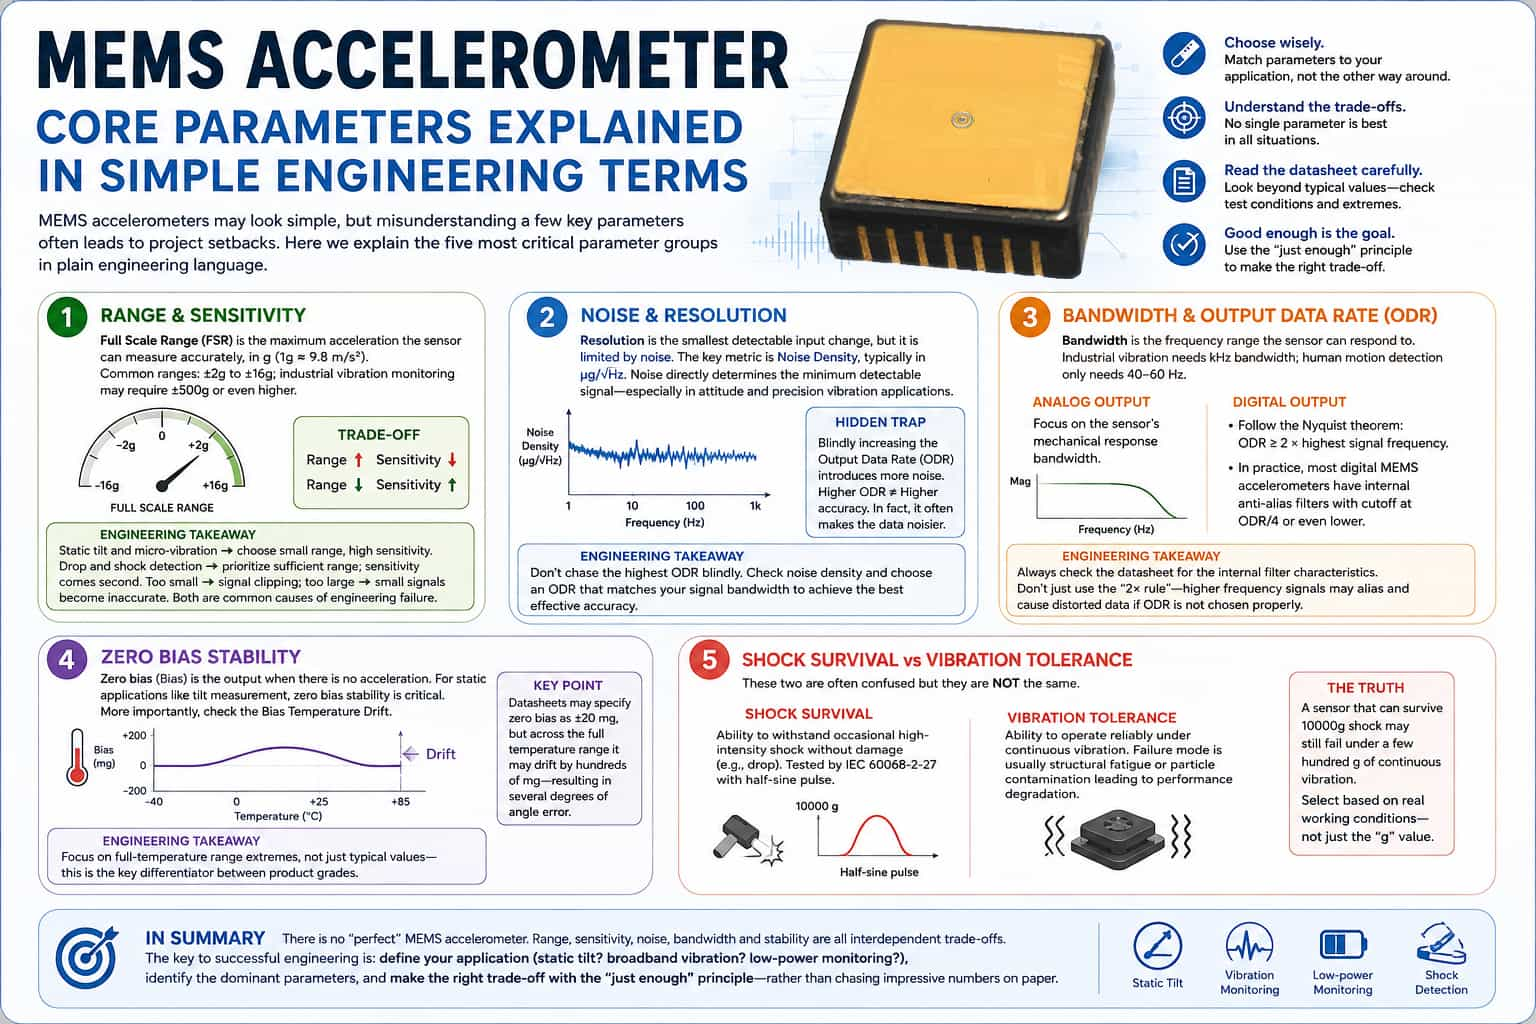
Si bien los acelerómetros MEMS pueden parecer sencillos durante el proceso de selección de ingeniería, los malentendidos sobre algunos parámetros clave suelen provocar costosos contratiempos. La siguiente sección explica los cinco conjuntos de parámetros más importantes utilizando terminología de ingeniería, evitando teorías demasiado abstractas. **Rango y sensibilidad a escala completa** El rango de escala completa se refiere a la aceleración máxima que un sensor puede medir con precisión, expresada normalmente en *g* (donde 1*g* ≈ 9,8 m/s²). Las aplicaciones estándar suelen abarcar desde ±2*g* hasta ±16*g*, mientras que la monitorización de vibraciones industriales puede requerir ±500*g* o superior. El rango y la sensibilidad son generalmente inversamente proporcionales; un mayor rango conlleva una menor sensibilidad a señales débiles.La lógica de selección es sencilla: elija un rango bajo y una alta sensibilidad para la medición de inclinación estática o el monitoreo de microvibraciones; por el contrario, priorice un rango suficiente para la detección de caídas o golpes, donde la sensibilidad es una preocupación secundaria. Seleccionar un rango demasiado bajo conlleva recorte de señal, mientras que uno demasiado alto resulta en una precisión deficiente para señales débiles; ambos escenarios son causas comunes de fallas de ingeniería. **Ruido y resolución** La resolución representa el cambio de entrada más pequeño que un sensor puede distinguir, pero está limitada por el ruido. La métrica clave aquí es la densidad espectral de ruido, que normalmente se mide en µg/√Hz. El ruido determina directamente la señal mínima detectable; en aplicaciones como la detección de actitud y la monitorización de vibraciones de precisión, los niveles de ruido requieren mayor atención que la resolución. Un error común en ingeniería es el aumento indiscriminado de la tasa de datos de salida (ODR), lo que introduce más ruido. Muchos desarrolladores fuerzan la ODR al máximo, solo para descubrir que los datos resultantes están plagados de ruido; la causa principal es que las tasas de muestreo más altas a menudo degradan la precisión efectiva. **Ancho de banda y tasa de datos de salida (ODR)** El ancho de banda define el rango de frecuencias de las señales de entrada a las que el sensor puede responder. La monitorización de vibraciones industriales requiere un ancho de banda de varios kilohercios, mientras que 40-60 Hz es suficiente para el seguimiento del movimiento humano. Para las salidas analógicas, la atención se centra en el ancho de banda de respuesta mecánica del sensor; para las salidas digitales, se aplica el teorema de muestreo de Nyquist, lo que significa que el ODR debe ser al menos el doble de la frecuencia de señal más alta. Un aspecto más sutil en la ingeniería práctica es que la frecuencia de corte del filtro anti-aliasing interno para la mayoría de los acelerómetros MEMS digitales es solo una cuarta parte (o menos) del ODR. Si el ODR se selecciona basándose únicamente en la regla del "2x" durante el diseño mecánico, el aliasing de señales de alta frecuencia provocará directamente distorsión de los datos. Consulte siempre las características del filtro en la hoja de datos en lugar de basarse en fórmulas teóricas. Estabilidad de sesgo El sesgo se refiere al valor de salida cuando no hay aceleración. Para aplicaciones estáticas, como la detección de inclinación, la estabilidad del sesgo es fundamental. Aún más crítica es la deriva térmica del sesgo. Algunos dispositivos pueden especificar un sesgo de ±20 mg en sus hojas de datos, pero pueden presentar una deriva de cientos de miligramos en todo el rango de temperatura, un error que se traduce en una desviación de varios grados en el ángulo. Este es un factor clave para diferenciar los distintos grados de producto; es necesario centrarse en los valores extremos en todo el rango de temperatura, en lugar de en los valores típicos. Límite de impacto frente a tolerancia a la vibración Estos parámetros suelen confundirse fácilmente. La resistencia a los golpes se refiere a la capacidad de soportar impactos ocasionales de alta intensidad (como caídas) sin sufrir daños; la norma de ensayo es la IEC 60068-2-27, que utiliza un pulso semisinusoidal. La tolerancia a las vibraciones, por el contrario, se refiere a la capacidad de operar de forma fiable a largo plazo bajo vibración continua, donde los modos de fallo incluyen la fatiga estructural o la degradación del rendimiento causada por la contaminación por partículas. Ambos no son intercambiables; un sensor capaz de soportar un impacto de 10 000 g podría fallar ante una vibración continua de tan solo unos cientos de g. La selección debe basarse en el entorno operativo real, en lugar de priorizar simplemente la mayor resistencia a impactos. En resumen, no existe un parámetro universal para seleccionar acelerómetros MEMS; factores como el rango, la sensibilidad, el ruido, el ancho de banda y la estabilidad implican compensaciones inherentes. Una implementación de ingeniería exitosa depende de definir claramente el escenario de aplicación (por ejemplo, inclinación estática, vibración de banda ancha o monitorización de bajo consumo), identificar los parámetros dominantes y tomar decisiones basadas en el principio de "suficiencia" en lugar de perseguir especificaciones impresionantes sobre el papel.
LEER MÁS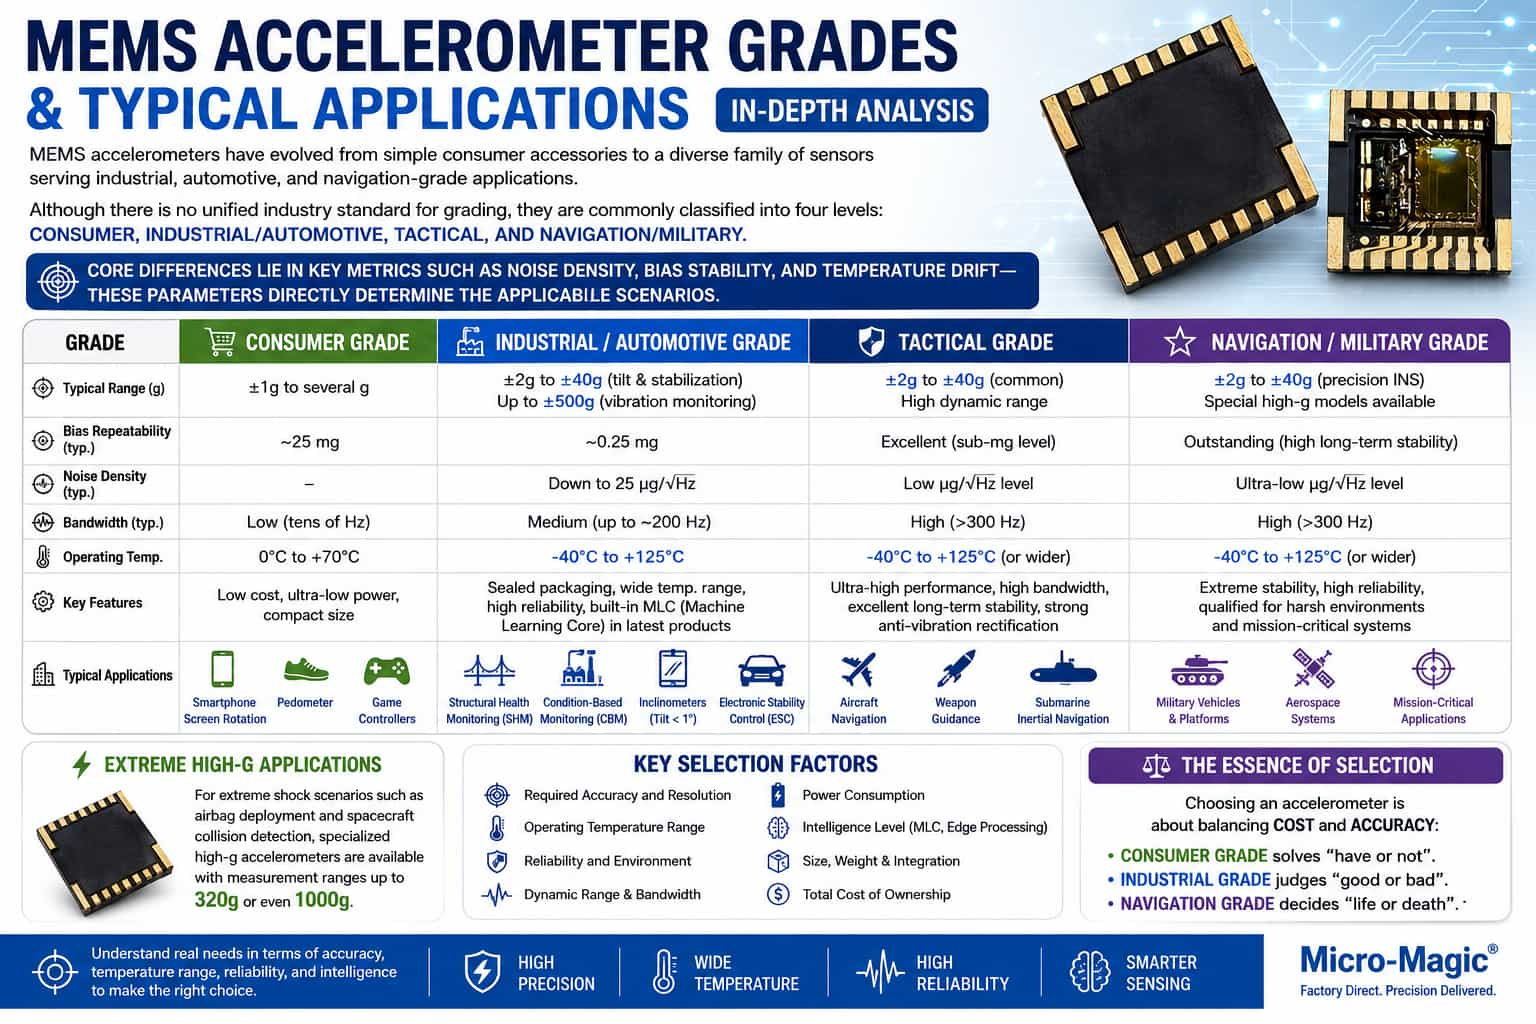
Los acelerómetros MEMS han evolucionado desde sus inicios como accesorios de electrónica de consumo hasta convertirse en una diversa familia de sensores con aplicaciones industriales, automotrices e incluso de navegación. Ante la ausencia de estándares unificados en toda la industria, se suelen clasificar según su rendimiento —de bajo a alto— en aplicaciones de consumo, industriales/automotrices, tácticas y de navegación/militares. Las principales diferencias entre estas categorías radican en parámetros clave como la densidad de ruido, la estabilidad de la polarización y la deriva térmica; estos parámetros determinan directamente su idoneidad para casos de uso específicos. Los acelerómetros de consumo ofrecen bajo costo y bajo consumo de energía, con rangos de medición que suelen oscilar entre ±1 g y unos pocos g, y anchos de banda relativamente estrechos. Debido a su menor repetibilidad de sesgo (normalmente alrededor de 25 mg), se utilizan principalmente en aplicaciones de detección de movimiento que no requieren alta precisión, como la rotación de pantallas de teléfonos inteligentes, el conteo de pasos y los controladores de juegos. Los dispositivos de grado industrial y automotriz ofrecen mejoras de rendimiento de diez a cien veces, con una repetibilidad de sesgo típica de 0,25 mg y una densidad de ruido tan baja como 25 μg/√Hz. Cubren un rango de medición más amplio, desde ±2 g para la detección de inclinación hasta ±40 g para la estabilización de plataformas, y algunos modelos alcanzan hasta ±500 g para el monitoreo de vibraciones. Estos dispositivos suelen utilizar un encapsulado hermético para garantizar un funcionamiento fiable en un amplio rango de temperaturas de -40 °C a +125 °C. Las aplicaciones típicas incluyen el monitoreo de la salud estructural (SHM) para puentes y turbinas eólicas, el monitoreo basado en condiciones (CBM) para equipos de fábrica, inclinómetros y sistemas de control electrónico de estabilidad (ESC). Los sensores de este grado son esenciales para aplicaciones que requieren una precisión de inclinación superior a 1°. Los productos de grado industrial más recientes también pueden incorporar un núcleo de aprendizaje automático (MLC) integrado para procesar algoritmos de inferencia directamente a nivel del sensor, lo que permite la toma de decisiones local. Los sensores tácticos y de navegación priorizan el máximo rendimiento para su uso en sistemas de navegación aérea, guiado de armas y navegación inercial submarina; cuentan con anchos de banda superiores a 300 Hz y deben cumplir requisitos extremadamente rigurosos de estabilidad a largo plazo y resistencia a los efectos de rectificación de vibraciones. Además, han surgido acelerómetros especializados de alta gravedad con rangos que alcanzan los 320 g o incluso los 1000 g para escenarios de impacto extremos, como el despliegue de airbags y la detección de colisiones de naves espaciales. En definitiva, la elección de un acelerómetro implica encontrar el equilibrio entre coste y precisión: los sensores de consumo se centran en la funcionalidad básica («presencia vs. ausencia»), los sensores industriales evalúan la calidad («bueno vs. malo») y los sensores de navegación determinan el éxito o el fracaso de la misión («vida vs. muerte»). Comprender los requisitos reales de la aplicación en cuanto a precisión, rango de temperatura, fiabilidad y nivel de inteligencia es fundamental para seleccionar el modelo adecuado.
LEER MÁS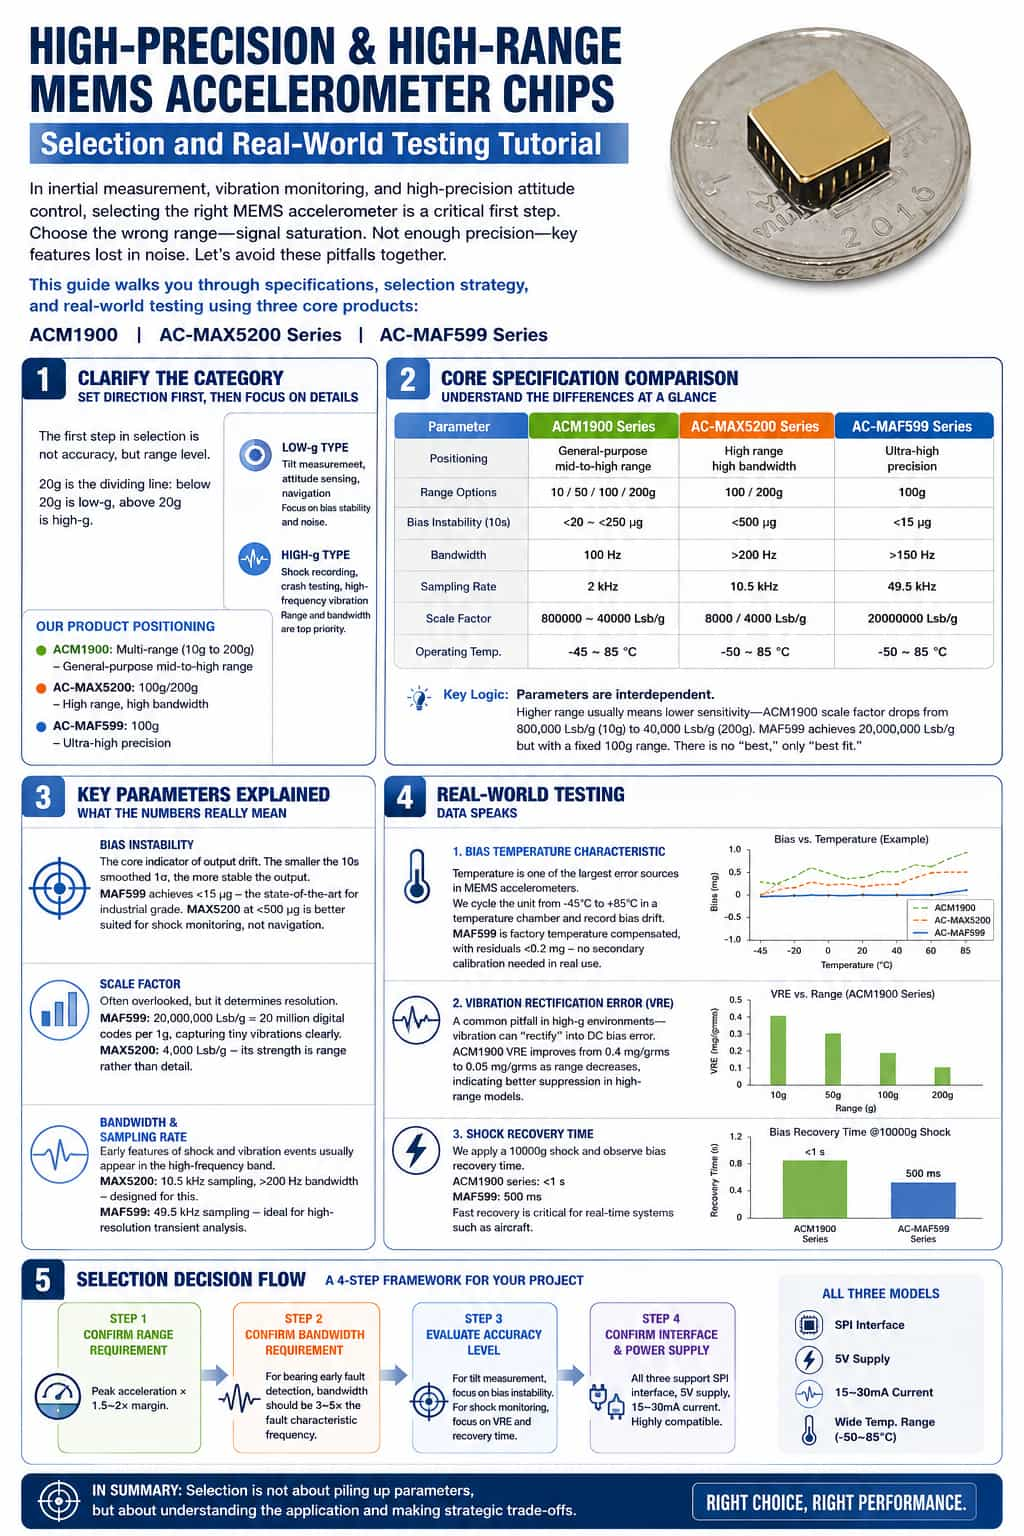
Introducción: En aplicaciones como la medición inercial, la monitorización de vibraciones y el control de actitud de alta precisión, seleccionar el acelerómetro MEMS adecuado suele ser el paso crítico que determina el éxito o el fracaso de un sistema. Elegir un rango demasiado bajo provoca saturación y recorte de la señal; una precisión insuficiente hace que las características clave queden enmascaradas por el ruido; estos son problemas con los que se han topado muchos ingenieros. Hoy, utilizando tres productos clave —las series ACM1900, AC-MAX5200 y AC-MAF599— le guiaremos para que comprenda las especificaciones principales de la hoja de datos y le acompañaremos durante todo el proceso, desde la selección hasta las pruebas. Esto va más allá de una simple lección sobre selección de componentes; se trata de una metodología técnica reutilizable. Parte 1: Aclarar las clasificaciones: establecer la dirección antes de profundizar en los detalles. El primer paso en la selección no consiste en fijarse en la precisión, sino en la clase de rango de medición. Los acelerómetros MEMS se suelen clasificar con un umbral de 20 g: los rangos inferiores a este son de "baja g", mientras que los superiores son de "alta g". Tipos de baja gravedad: Se utilizan para la detección de inclinación, la detección de actitud y la navegación, donde la estabilidad del sesgo y el rendimiento frente al ruido son las pruebas críticas.Tipos de alta aceleración: Se utilizan para el registro de impactos, pruebas de choque y monitorización de vibraciones de alta frecuencia, donde el alcance y el ancho de banda son las principales prioridades. En relación con las tres series que estamos analizando hoy:· ACM1900: Cubre múltiples rangos desde 10 g hasta 200 g; un modelo de uso general para rangos medios a altos.· AC-MAX5200: Rangos de 100 g/200 g; amplio rango y gran ancho de banda, adecuado para la monitorización de golpes y vibraciones.· AC-MAF599: Rango de 100 g; ultra alta precisión, adecuado para navegación inercial y control de actitud. Aclarar este posicionamiento garantiza que el proceso de selección posterior se mantenga en el camino correcto. Parte 2: Comparación de las especificaciones principales: comprensión de las diferencias de un vistazo A continuación, pasamos a los detalles técnicos fundamentales: una comparación de las especificaciones de estas tres series de productos. PresupuestoSerie ACM1900Serie AC-MAX5200AC-MAF599OrientaciónUso general, gama media a altaGran alcance, gran ancho de bandaTipo de ultra alta precisiónOpciones de gama10/50/100/200 g100/200 g100 gEstabilidad de polarización (10s)
LEER MÁS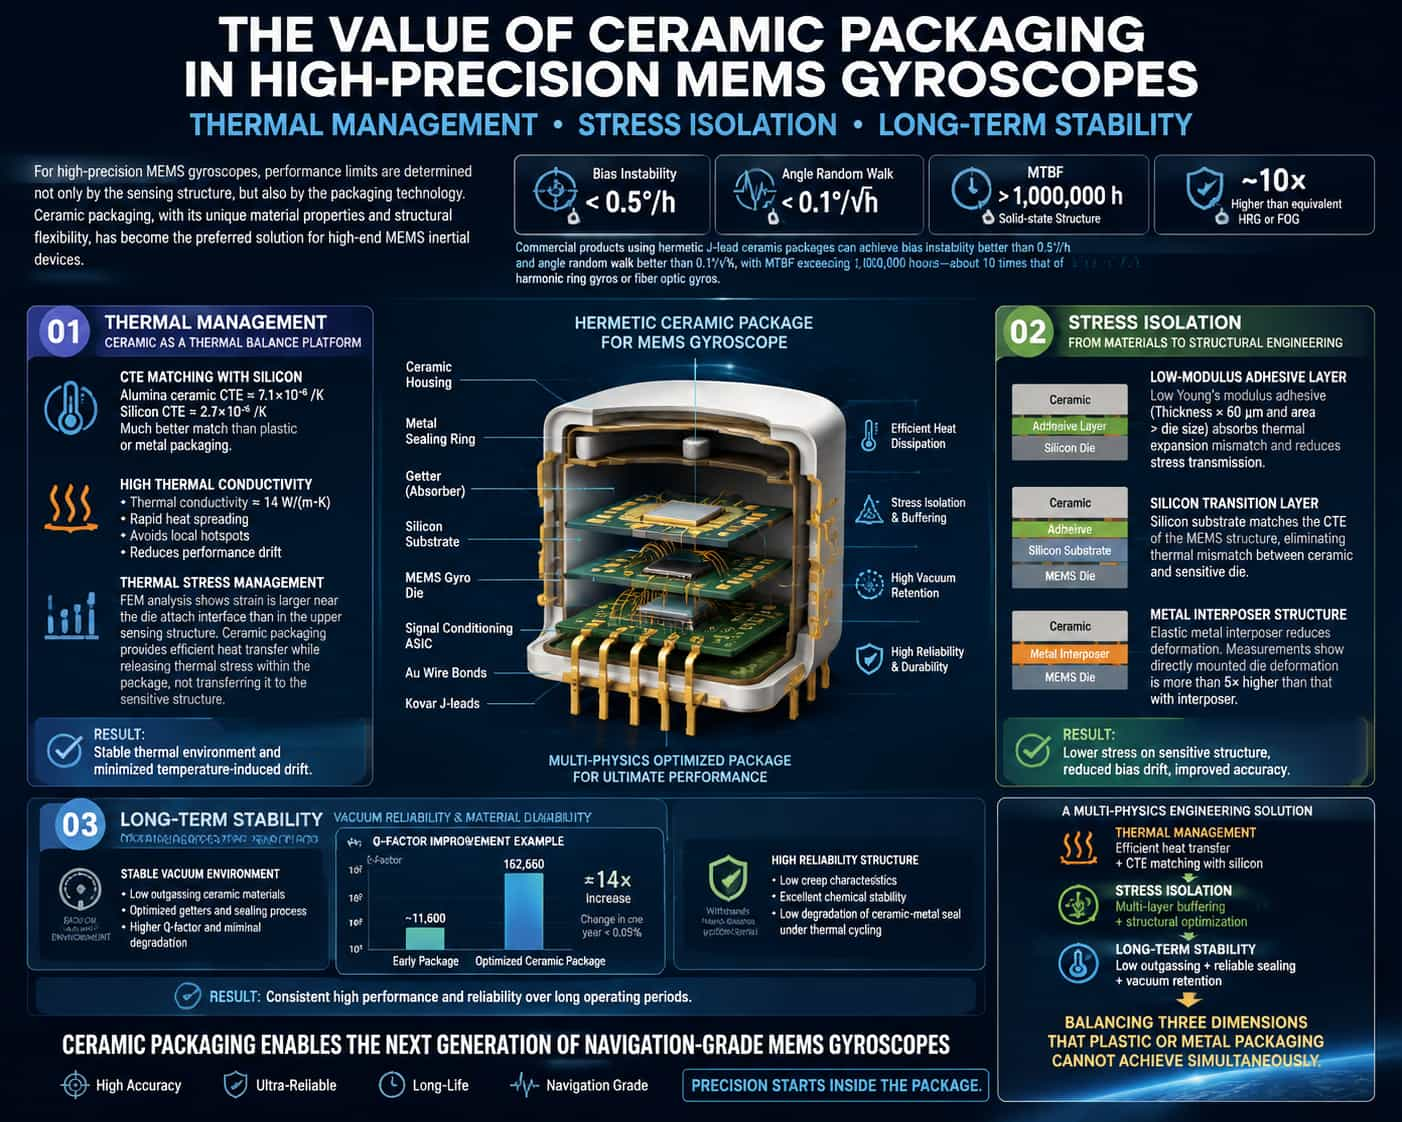
Los límites de rendimiento de los giroscopios MEMS de alta precisión están determinados en gran medida por sus soluciones de encapsulado, más que por el diseño de la estructura de detección. Gracias a sus propiedades únicas y flexibilidad estructural, los encapsulados cerámicos se han convertido en la opción preferida para dispositivos inerciales MEMS de gama alta. Actualmente, los giroscopios MEMS comerciales de alto rendimiento que utilizan encapsulados cerámicos herméticos con terminales en J alcanzan una estabilidad de polarización superior a 0,5°/h y una variación angular aleatoria inferior a 0,1°/√h. Su estructura de estado sólido proporciona un tiempo medio entre fallos (MTBF) superior a un millón de horas, hasta diez veces mayor que el de los giroscopios sintonizados dinámicamente o los giroscopios de fibra óptica con un rendimiento comparable. Este nivel de rendimiento se sustenta en la profunda optimización del encapsulado cerámico en tres dimensiones: gestión térmica, aislamiento de tensiones y estabilidad a largo plazo. Gestión térmica: La cerámica como plataforma de equilibrio térmico El valor del encapsulado cerámico en la gestión térmica se demuestra principalmente por la excelente concordancia entre su coeficiente de dilatación térmica (CDT) y el del silicio. Si bien el CDT de la cerámica de alúmina (aprox. 7,1 × 10⁻⁶/K) difiere del del silicio (2,7 × 10⁻⁶/K), la concordancia es significativamente mejor que la que ofrecen los encapsulados de plástico o metal. Más importante aún, la alta conductividad térmica de la cerámica (aprox. 14 W/(m·K)) permite la rápida disipación del calor generado por la estructura sensora hacia el entorno externo, evitando la pérdida de rendimiento causada por puntos calientes localizados. El análisis de elementos finitos revela una distribución de gradiente distintiva de tensión y deformación dentro del chip giroscópico MEMS: la deformación en la estructura de detección superior es menor que la cercana a la interfaz de unión inferior, y la deformación en los pilares de soporte rígidos y los bordes del chip es menor que en las regiones de la estructura de la cavidad. Este patrón pone de manifiesto un conflicto crítico en la gestión térmica: si bien los materiales de encapsulado requieren una alta conductividad térmica para alcanzar el equilibrio térmico, la propia vía de conducción del calor puede servir como canal para la transmisión de tensiones. El encapsulado cerámico aborda este problema facilitando una conducción de calor eficiente y empleando diseños estructurales que permiten aliviar parcialmente la tensión térmica a nivel del encapsulado, en lugar de transmitirla directamente a la estructura de detección. Aislamiento de tensiones: desde la selección de materiales hasta la ingeniería estructural. La tensión térmica dentro del encapsulado es el factor principal que limita el rendimiento de los giroscopios MEMS. Estudios de simulación y experimentales indican que el grado de coincidencia entre los coeficientes de expansión térmica (CTE) del sustrato cerámico/adhesivo y el silicio, así como el módulo de Young del adhesivo, influyen directamente en el nivel de tensión térmica dentro del encapsulado. La tensión térmica se puede controlar eficazmente cuando el adhesivo tiene un módulo de Young bajo, la capa adhesiva supera los 60 μm de espesor y sus dimensiones planas son mayores que las del chip. El mecanismo físico subyacente es que la capa adhesiva de bajo módulo actúa como un medio amortiguador; absorbe la energía de deformación resultante de la diferencia de expansión térmica mediante su propia deformación, reduciendo así la tensión transmitida a las estructuras sensibles. Las estrategias más avanzadas de aislamiento de tensiones implican diseños estructurales multicapa. El Instituto 214 de China North Industries Group Corporation (NORINCO) propuso un esquema de encapsulado de baja tensión: un sustrato de silicio se adhiere a la parte inferior de una carcasa de cerámica, con la estructura sensible MEMS y el circuito de procesamiento de señales adheridos al sustrato de silicio y conectados eléctricamente mediante unión por hilo de oro. Al actuar como capa de transición, el sustrato de silicio posee un coeficiente de expansión térmica (CTE) idéntico al de la estructura sensible, eliminando así los problemas de desajuste térmico que surgirían del contacto directo entre la estructura sensible y el sustrato cerámico. Partiendo de esto, el uso de un método de unión localizada de cinco puntos, combinado con la incorporación de microesferas de vidrio de pequeño diámetro en el adhesivo para que actúen como amortiguador, puede mitigar aún más los efectos de la tensión térmica y mejorar la resistencia a cargas de alta G. La investigación internacional también ha validado enfoques similares. Al instalar un interponedor metálico elástico dentro del soporte cerámico del chip, se ha logrado suprimir significativamente la deriva térmica del factor de escala y el sesgo en los giroscopios de diapasón. La interferometría holográfica ha confirmado que la deformación de un chip sensible soldado directamente al encapsulado es más de cinco veces mayor que la de un chip montado mediante un interponedor. Esta estructura de interponedor se fabrica a partir de una lámina metálica grabada químicamente; tras el baño de oro, se une tanto al chip sensor como al encapsulado cerámico mediante unión por termocompresión, logrando así el aislamiento de tensiones y manteniendo la estabilidad de la conexión mecánica. Estabilidad a largo plazo: Mantenimiento del vacío y control de la desgasificación del material. La contribución del encapsulado cerámico a la estabilidad a largo plazo reside principalmente en su capacidad para mantener un entorno de vacío durante un período prolongado. El factor de calidad (valor Q) de un giroscopio MEMS está estrechamente relacionado con la amortiguación del gas dentro de la cavidad; una disminución del valor Q conlleva directamente la degradación de la estabilidad de la polarización y del factor de escala. Las investigaciones indican que la causa principal de la degradación del factor Q en los primeros giroscopios encapsulados al vacío era la desgasificación continua de gases residuales dentro de la cavidad. Mediante el análisis de las características de desgasificación de los encapsulados cerámicos y las tapas metálicas utilizando espectrometría de masas de desorción programada por temperatura (TPD-MS), y la posterior selección de los absorbentes adecuados y el perfeccionamiento del proceso de encapsulado, se logró aumentar el factor Q del giroscopio a 162 660. Esto representa una mejora de aproximadamente catorce veces con respecto a las versiones anteriores del encapsulado, con una variación inferior al 0,05 % a lo largo de un año. Estos datos demuestran que la estabilidad a largo plazo del giroscopio está determinada en conjunto por la tasa de desgasificación del propio material cerámico, la hermeticidad a largo plazo de la interfaz de sellado y la eficacia del absorbente interno. Otra ventaja del embalaje cerámico en cuanto a estabilidad a largo plazo reside en su resistencia a la fatiga. En comparación con el embalaje de plástico o metal, las interfaces de sellado cerámica-metal presentan una menor degradación bajo condiciones de ciclos térmicos. El uso de embalaje cerámico en el GYPRO4300 le permite cumplir con los rigurosos requisitos de ciclos térmicos de aplicaciones críticas, manteniendo una alta fiabilidad incluso en condiciones extremas con rápidas fluctuaciones de temperatura, lo que demuestra la baja deformación plástica y la inercia química de los materiales cerámicos. En resumen, el valor del encapsulado cerámico para giroscopios MEMS de alta precisión no se reduce simplemente a la "selección de materiales". Representa un desafío de ingeniería a nivel de sistema que implica el acoplamiento de múltiples fenómenos físicos: la gestión térmica requiere que el sustrato cerámico posea una buena conductividad térmica y un coeficiente de expansión térmica (CTE) similar al del silicio; el aislamiento de tensiones exige estructuras amortiguadoras multietapa, como capas adhesivas de bajo módulo, interponedores de silicio o capas intermedias metálicas; y la estabilidad a largo plazo depende de la optimización integral de las propiedades de baja desgasificación de la cerámica, la durabilidad del sellado y la tecnología de retención de vacío. El éxito de la solución de encapsulado cerámico reside precisamente en su capacidad para lograr un equilibrio en estas tres dimensiones, una hazaña a menudo difícil de conseguir simultáneamente con encapsulados de plástico o metal. A medida que los giroscopios MEMS avanzan hacia una precisión de grado de navegación, la innovación tecnológica a nivel de encapsulado seguirá siendo una vía fundamental para superar los cuellos de botella en el rendimiento.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :