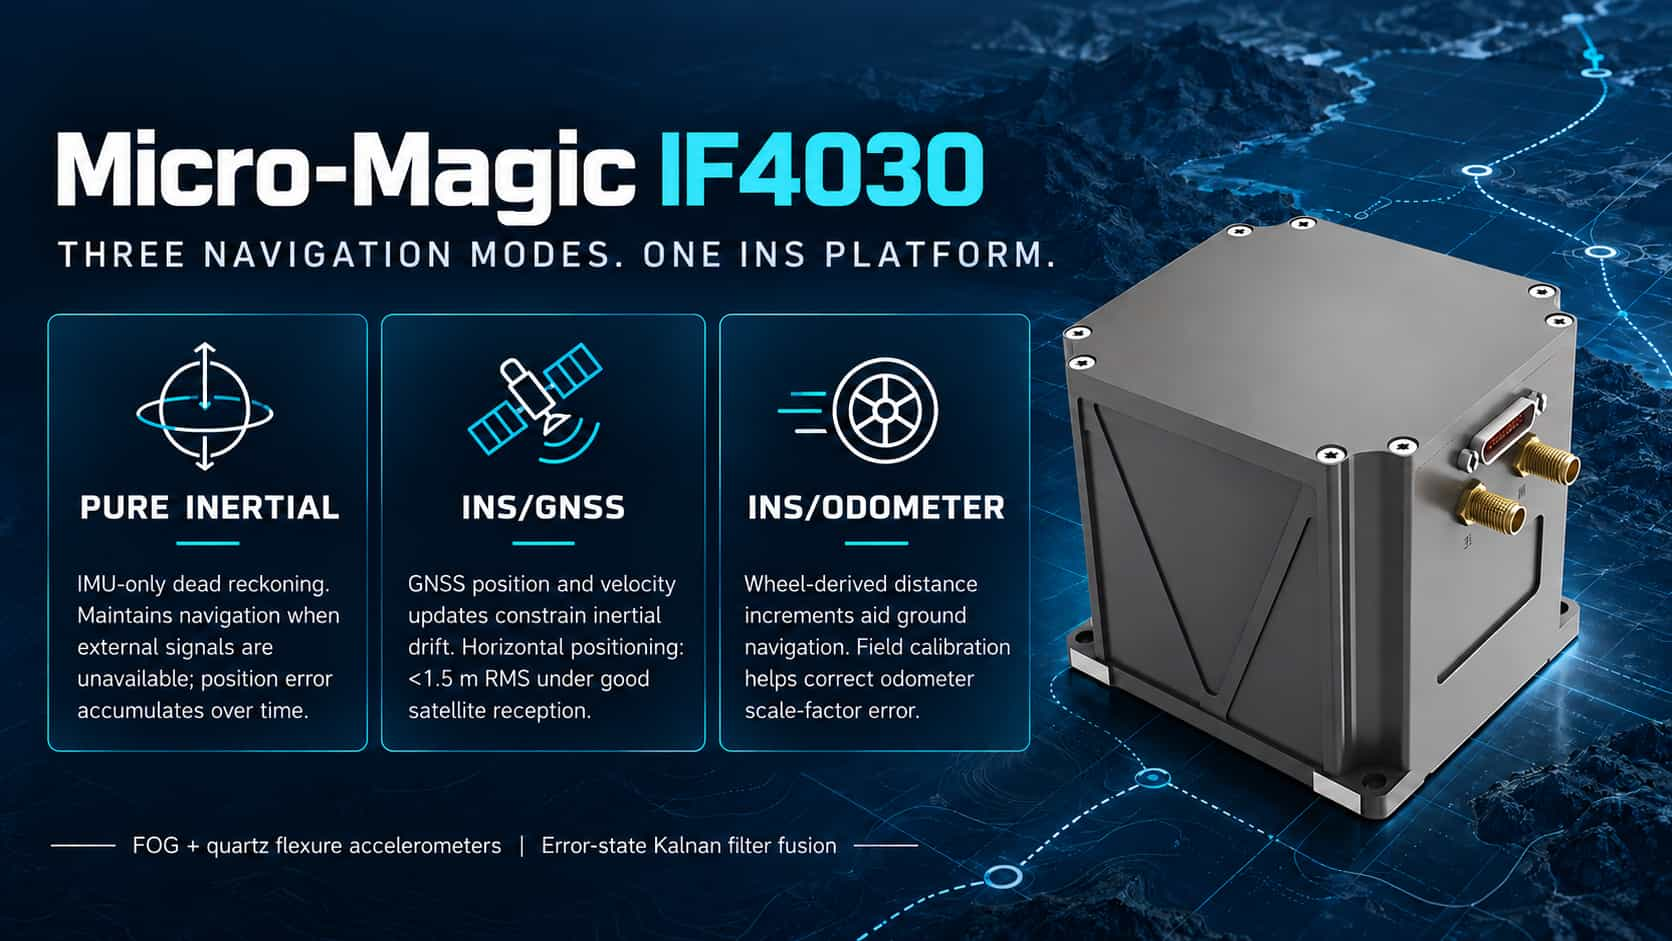
El sistema de navegación inercial de fibra óptica IF4030 admite seis modos de funcionamiento estandarizados, que cubren escenarios de misión típicos en tierra, mar, aire y entornos submarinos; la adaptación flexible se logra mediante la fusión de sensores y la conmutación algorítmica.Modo puramente inercialSe basa completamente en giroscopios y acelerómetros internos para la navegación inercial, sin datos externos. Tras la autocomprobación al encender el sistema y una alineación estática de 275 segundos, este entra en modo de navegación inercial pura, logrando una precisión de rumbo de 0,1–0,2°/h y una precisión de posición de 2,5–6 nmi/h (CEP). Es adecuado para situaciones de emergencia como entornos sin cobertura GNSS, túneles o zonas con fuertes interferencias electromagnéticas.Modo integrado inercial/satéliteUtiliza un acoplamiento estrecho con observaciones GNSS (GPS/BDS/GLONASS). Cuando hay señales satelitales disponibles, la precisión de posicionamiento horizontal supera los 1,5 m y la vertical los 3 m (posicionamiento de punto único), con una precisión de velocidad de 0,02 m/s (RMS). Admite posicionamiento diferencial RTK para una precisión centimétrica y alineación de base móvil asistida por satélite (aprox. 15 minutos). El sistema mantiene una salida continua durante breves interrupciones de señal y converge automáticamente al recuperarse la señal; es adecuado para aplicaciones como vehículos aéreos no tripulados (UAV) y pods electroópticos (EO).Modo integrado inercial/DVLIntegra datos de velocidad (de fondo o de superficie acuática) de un registrador de velocidad Doppler (DVL) para suprimir eficazmente la deriva de velocidad inherente a los sistemas puramente inerciales; diseñado para robots submarinos (ROV/AUV) y plataformas marinas. Admite la configuración de ejes y la compensación de brazos de palanca, identificando automáticamente los datos BS/BI para la igualación de velocidad.Modo integrado inercial/odómetroDiseñado para vehículos terrestres y vehículos de inspección de vías; integra señales de pulso de odómetros de ruedas para mantener una precisión de posicionamiento submétrica/kilométrica en túneles largos o zonas mineras donde no hay señales satelitales. Admite calibración en línea del factor de escala y corrección de desalineación de la instalación, con almacenamiento automático de parámetros de calibración mediante calibración basada en ruta. Modo de fusión inercial/visual.Este modo recibe datos de odometría visual o de pose SLAM a través de Ethernet o puerto serie; los datos visuales limitan la deriva inercial, mientras que los datos inerciales suavizan el ruido visual. Es adecuado para UAV o robots de servicio que operan en entornos interiores sin GNSS y requiere calibración de las articulaciones a nivel de fábrica.Modo brújula (brújula marina)En este modo, una vez que el sistema de navegación inercial entra en estado de navegación, genera continuamente un rumbo altamente estable mediante métodos puramente inerciales. El principio fundamental consiste en utilizar un algoritmo de giroscopio para detectar el vector de velocidad angular de rotación de la Tierra y determinar el Norte verdadero. Es adecuado para buques de superficie y operaciones en regiones polares o de altas latitudes.El sistema permite a los usuarios seleccionar el escenario de fusión principal (terrestre, marítimo o aéreo) y configurar las prioridades de salida mediante parámetros. Si falla un sensor auxiliar, reduce automáticamente el rendimiento, garantizando una navegación continua y fiable. Admite la conmutación de modo en tiempo real y la monitorización del estado para adaptarse a los diversos requisitos de planificación de misiones.
LEER MÁS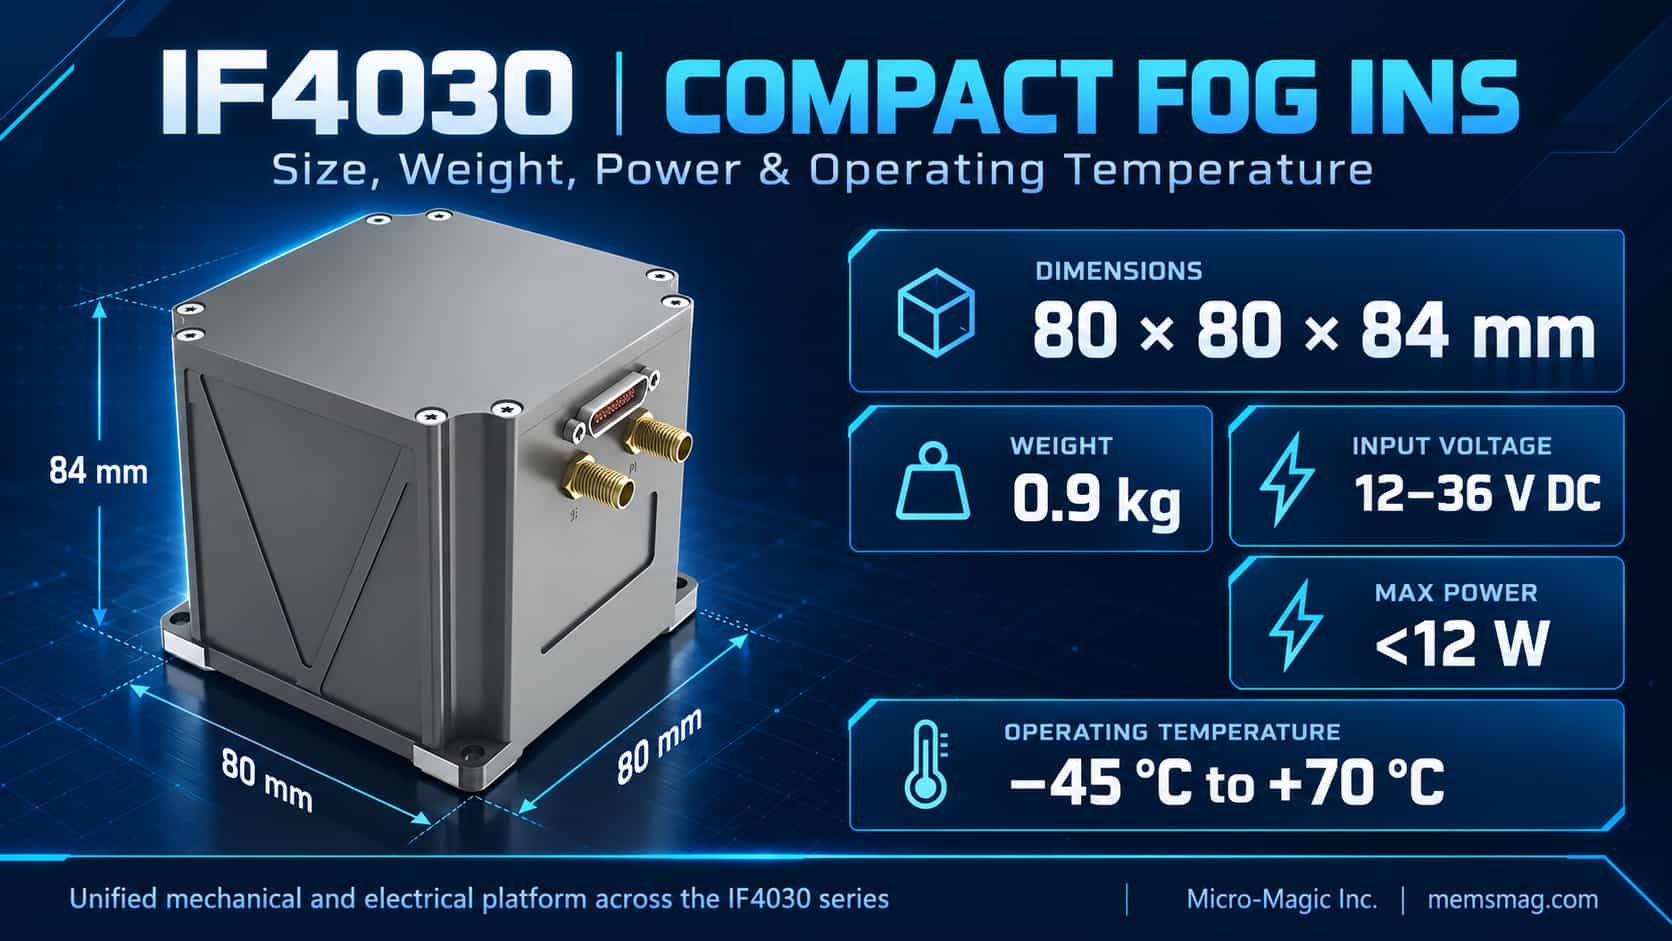
1. Descripción generalLos sistemas de navegación inercial de fibra óptica de la serie IF4030 están diseñados según los principios de optimización SWaP (tamaño, peso y potencia), priorizando la miniaturización, la ligereza y el bajo consumo energético, a la vez que mantienen una alta fiabilidad y la capacidad de operar en un amplio rango de temperaturas. Las dimensiones físicas y las interfaces están estandarizadas en todos los modelos con distintos niveles de precisión; los usuarios no necesitan modificar los diseños mecánicos o eléctricos al seleccionar diferentes grados de precisión, y este enfoque basado en plataformas reduce significativamente los costes de integración del sistema.Las especificaciones clave incluyen: dimensiones de 80 × 80 × 84 mm, un peso de 0,9 kg, una tensión de alimentación de 12–36 V, un consumo máximo de energía inferior a 12 W, un rango de temperatura de funcionamiento de -45 °C a 70 °C y compatibilidad electromagnética (CEM) que cumple con los estándares GJB151B para aeronaves de la Fuerza Aérea.2. Análisis dimensionalEl IF4030 es relativamente compacto en comparación con sistemas de navegación inercial de fibra óptica similares. Gracias a la miniaturización de las trayectorias ópticas y al diseño de placas de circuito impreso apiladas en 3D, su volumen se ha reducido en aproximadamente un 40 %, lo que lo hace especialmente adecuado para aplicaciones con espacio limitado, como pequeños compartimentos de vehículos aéreos no tripulados (UAV), cápsulas electroópticas (EO) y los cascos sellados de robots submarinos.La superficie de montaje requiere una planitud superior a 0,05 mm, un factor que influye directamente en la precisión de la salida de actitud. Se proporciona una superficie de montaje de acimut en el lateral de la carcasa para garantizar una alineación precisa con el plano de referencia de la plataforma anfitriona. Por defecto, el eje Y apunta en la dirección del movimiento hacia adelante de la plataforma anfitriona; una instalación incorrecta provocará errores de navegación sistemáticos. El sistema de coordenadas sigue la convención "Derecha-Adelante-Arriba", en consonancia con las prácticas estándar en navegación inercial aeronáutica y marítima. Su masa de 0,9 kg da como resultado una alta frecuencia de resonancia mecánica, lo que ayuda a suprimir la interferencia inducida por vibraciones en los componentes inerciales y minimiza los errores del efecto de palanca causados por la deformación por flexión de los soportes de montaje.3. Análisis de pesoLa unidad integra tres giroscopios de fibra óptica, tres acelerómetros de flexión de cuarzo, un módulo de alimentación, un módulo de adquisición y procesamiento de datos y un módulo de navegación por satélite. La relación potencia-peso es de aproximadamente 13 W/kg, un rendimiento muy superior al de productos similares, que suelen oscilar entre 25 W/kg y 40 W/kg. En el caso de los UAV multirrotor, cada reducción de 100 g en el peso aumenta la autonomía de vuelo entre dos y tres minutos; la reducción de 0,9 kg libera significativamente capacidad de carga útil. En cuanto a la distribución de masa, el conjunto del giroscopio de fibra óptica (FOG) representa aproximadamente el 35 % del peso total, siendo el componente más pesado. Las tres variantes de precisión comparten una plataforma unificada, y las diferencias en la precisión se deben a la longitud de la fibra o a las técnicas de bobinado, más que a cambios estructurales. La carcasa de aleación de aluminio representa aproximadamente el 30 % del peso, equilibrando la resistencia estructural con la disipación de calor.4. Análisis del consumo de energíaEl consumo máximo de energía es inferior a 12 W; con una alimentación nominal de 28 V, el consumo típico de corriente es de aproximadamente 0,43 A. La distribución de energía es la siguiente: la fuente de luz del FOG representa alrededor del 40 % del consumo total de energía, el servomotor del acelerómetro consume entre 0,5 y 1 W, el módulo de cálculo entre 2 y 3 W, el receptor del satélite entre 1 y 1,5 W, y las pérdidas por conversión de energía representan entre 1 y 2 W.El consumo de energía inferior a 12 W reduce la acumulación de calor en la carcasa sellada. El diseño de refrigeración pasiva sin ventilador elimina las piezas móviles y mejora la fiabilidad a largo plazo, ofreciendo ventajas particulares para plataformas alimentadas por batería. En cuanto a la protección de energía, los voltajes superiores a 36 V pueden dañar los componentes, mientras que los voltajes inferiores a 12 V activan un bloqueo por subtensión (UVLO) que provoca el reinicio del sistema. El sistema incluye protección integrada contra polaridad inversa y cuenta con dispositivos de supresión de sobretensiones transitorias (TVS) en la entrada.5. Análisis del rango de temperatura de funcionamientoEl amplio rango de temperatura de funcionamiento, de -45 °C a +70 °C, cumple con el estándar militar GJB150A, lo que hace que el sistema sea adecuado para entornos extremos como regiones frías de altas latitudes, operaciones con vehículos aéreos no tripulados a gran altitud y condiciones desérticas de alta temperatura.El sesgo del FOG es altamente sensible a la temperatura, con una deriva que comprende componentes lineales, cuadráticas y de histéresis. Para el modelo de alta precisión (con una estabilidad de sesgo de 0,06 °C/h), el error residual tras la compensación de temperatura debe mantenerse dentro de 0,02 °C/h, suponiendo una tasa de cambio de temperatura no superior a 1 °C por minuto. El sistema utiliza una calibración de rango de temperatura completo para almacenar los parámetros de compensación en la memoria flash, aplicando una compensación en tiempo real basada en las lecturas del sensor de temperatura durante la navegación.6. Consideraciones sobre la integraciónEn comparación con los sistemas de navegación inercial de fibra óptica típicos de uso táctico, el IF4030 ofrece una reducción de volumen de aproximadamente un 40 %, una reducción de peso de más del 50 % y una reducción del consumo de energía de alrededor del 40 %; además, funciona en un rango de temperatura más amplio al tiempo que ofrece una precisión equivalente.Los requisitos clave de integración incluyen: garantizar la planitud de la superficie de montaje, ya que la deformación inducida por la tensión puede afectar la estabilidad de la polarización de la bobina de fibra óptica; limitar la entrada de potencia al rango de 12 V a 36 V y configurar la protección y el filtrado de la etapa de entrada; y garantizar una conducción térmica eficaz entre la superficie de montaje y la estructura en entornos de alta temperatura. El formato estandarizado permite a los usuarios mejorar la precisión sin rediseñar las configuraciones de montaje o de la fuente de alimentación.
LEER MÁS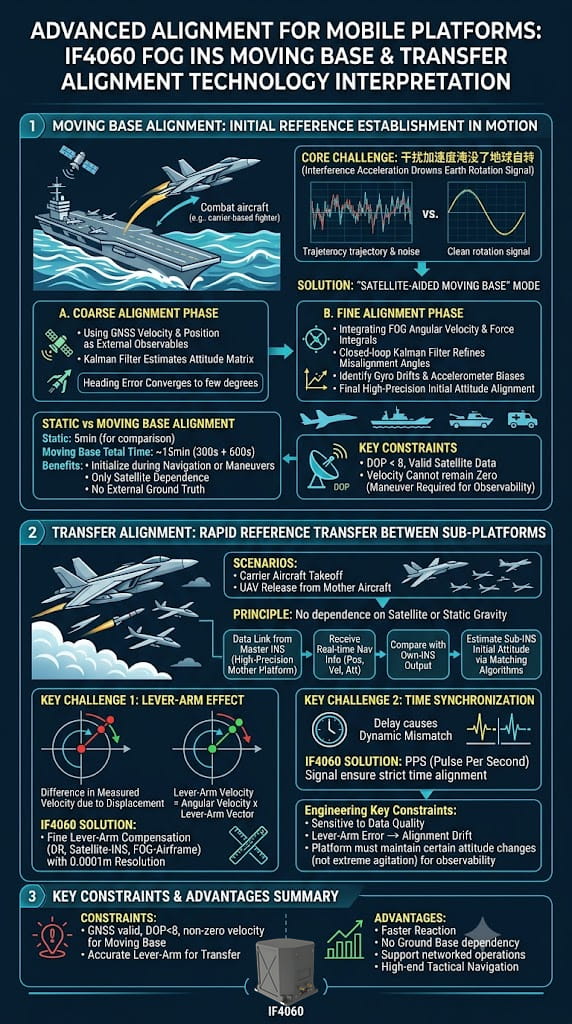
El sistema de navegación inercial (INS) de fibra óptica IF4060 no solo posee capacidades autónomas de determinación del norte de alta precisión, sino que también demuestra un valor táctico excepcional gracias a dos funciones avanzadas: alineación dinámica de la base y alineación de transferencia. Estas capacidades determinan directamente la rápida respuesta y la eficacia operativa del sistema cuando se despliega en plataformas móviles como aeronaves embarcadas, sistemas de armas montados en vehículos y enjambres de UAV. 1. Alineación dinámica de la base: Establecimiento de una referencia inicial en un entorno oscilante. El principal desafío de la alineación dinámica de la base es que las aceleraciones perturbadoras causadas por el movimiento del portador superan las señales de referencia —como la velocidad angular de la Tierra y el vector de gravedad— que se utilizan habitualmente para la alineación analítica tradicional. El IF4060 aborda este problema mediante un modo de "alineación dinámica asistida por satélite", que opera en dos etapas: Etapa de alineación aproximada: Los datos de velocidad y posición de un sistema de navegación por satélite sirven como observaciones externas para construir un filtro de Kalman; este estima aproximadamente la matriz de actitud y hace converger el error de rumbo a unos pocos grados. Etapa de alineación fina: Partiendo de la alineación gruesa, esta etapa incorpora los datos integrados de velocidad angular y fuerza específica del INS. Se utiliza un filtro de Kalman de bucle cerrado para refinar la estimación de los ángulos de desalineación, identificando simultáneamente la deriva del giroscopio y el sesgo del acelerómetro, logrando así una inicialización de actitud inicial de alta precisión. En comparación con la alineación estática de la base (5 minutos), la alineación dinámica de la base tarda aproximadamente 15 minutos (300 s + 600 s). Si bien requiere más tiempo, permite la inicialización mientras la plataforma está en movimiento o realizando maniobras; además, la alineación se basa completamente en datos de navegación por satélite sin necesidad de una referencia externa de referencia terrestre. El manual especifica que la alineación dinámica de la base requiere datos satelitales válidos y un valor DOP inferior a 8. Adicionalmente, la velocidad del portador no puede permanecer constante en cero, lo que significa que se requiere cierto nivel de excitación inducida por la maniobra para garantizar la observabilidad del sistema. 2. Alineación de transferencias: Transferencia rápida de referencias entre plataformas "padre" e "hijo". La alineación de transferencia es otra función avanzada del IF4060, diseñada para escenarios de plataforma "padre-hijo", como la alineación de aeronaves embarcadas antes del despegue o la alineación de un UAV antes de su liberación desde una nave nodriza. Su principio de funcionamiento no depende de satélites ni de la gravedad estática; en cambio, recibe datos de navegación en tiempo real (posición, velocidad y actitud) de un sistema maestro de navegación inercial (una plataforma anfitriona de alta precisión) a través de un enlace de datos. Al comparar estos datos con la salida de su propio sistema de navegación inercial interno y emplear algoritmos de coincidencia, recalcula su actitud inicial y sus parámetros de navegación. Los principales desafíos técnicos de la alineación de transferencia radican en el efecto de palanca y la sincronización temporal. Debido a que los sistemas inerciales maestro y esclavo están instalados en ubicaciones diferentes, surgen diferencias en la velocidad lineal cuando el portador maniobra (velocidad de palanca = velocidad angular × vector de palanca). El IF4060 incorpora un mecanismo preciso de compensación de palanca (que gestiona las palancas DR-a-Inercial, GNSS-a-Inercial e Inercial-a-Plataforma con una resolución de 0,0001 m). Este mecanismo traduce las mediciones del sistema esclavo al punto de referencia del sistema maestro, eliminando así los errores de coincidencia causados por la flexión estructural y las desviaciones externas de la palanca. Simultáneamente, la señal PPS (pulso por segundo) garantiza una alineación estricta de las referencias temporales entre los sistemas maestro y esclavo, evitando desajustes dinámicos causados por la latencia temporal. 3. Restricciones clave para la implementación de ingeniería Tanto la alineación de base dinámica como la alineación por transferencia son altamente sensibles a la calidad de los datos de entrada. Durante la alineación de base dinámica, el sistema no converge eficazmente si la lectura de velocidad GNSS permanece constantemente en cero o si el valor DOP (Dilución de Precisión) excede los límites. En la alineación por transferencia, si los parámetros del brazo de palanca están configurados incorrectamente, un indicador de fallo señalará una "deriva de alineación excesiva". Además, ambos modos de alineación requieren que la aeronave experimente un cierto grado de cambio de actitud durante la maniobra —evitando oscilaciones violentas— para garantizar la observabilidad completa del filtro de Kalman. Resumen Las capacidades de alineación dinámica y de transferencia del IF4060 extienden esencialmente la "detección estática del norte" a la "estimación basada en filtros en entornos dinámicos" y amplían la "alineación autónoma" a la "transferencia cooperativa distribuida". Estas características elevan al IF4060 de un simple sensor de posición/actitud a un nodo de navegación táctica de alta gama capaz de responder rápidamente dentro de sistemas de combate en red.
LEER MÁS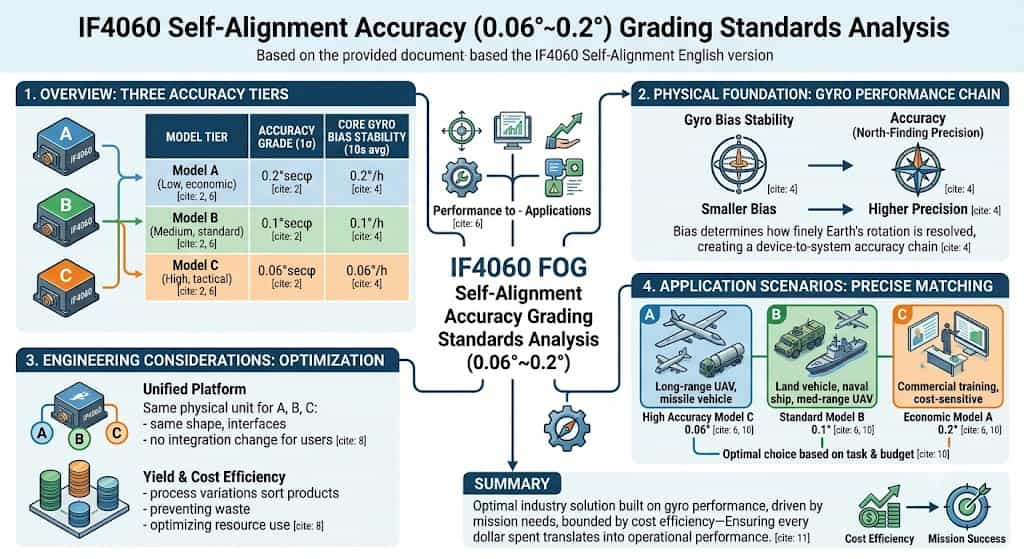
El sistema de navegación inercial de fibra óptica IF4060 está disponible en tres modelos —A, B y C— que corresponden a niveles de precisión baja, media y alta, respectivamente. Sus precisiones de alineación de rumbo con búsqueda automática del norte (1σ) son de 0,2°s, 0,1°s y 0,06°s. Este sistema de clasificación no es arbitrario, sino que se basa en una evaluación exhaustiva del rendimiento de los componentes principales, los requisitos de la aplicación y la relación coste-beneficio. **Fundamentos físicos para la clasificación de precisión** La precisión de la búsqueda del norte automático está determinada fundamentalmente por la estabilidad del sesgo de los componentes inerciales. Los giroscopios de los tres modelos IF4060 presentan estabilidades de sesgo (promedio de 10 segundos) de 0,2°/h, 0,1°/h y 0,06°/h, respectivamente. La estabilidad del sesgo del giroscopio es el factor crítico que rige la precisión de la búsqueda del norte: cuanto menor sea el sesgo, con mayor precisión podrá el giroscopio determinar la componente de velocidad angular de la Tierra, lo que se traduce en una mayor precisión en la búsqueda del norte. Los tres niveles de precisión corresponden directamente a los tres niveles de rendimiento del giroscopio, estableciendo una cadena de precisión completa que se extiende desde el nivel del componente hasta el nivel del sistema. **Posicionamiento en la industria de los niveles de precisión** Desde la perspectiva de la industria, una precisión de 0,06°s en la orientación hacia el norte se sitúa en la categoría táctica de alta precisión, capaz de satisfacer requisitos exigentes como la guía de precisión y la navegación autónoma de UAV. El nivel de 0,1°s representa la precisión táctica media, adecuada para aplicaciones como la navegación de vehículos terrestres y buques. El nivel de 0,2°s se dirige a aplicaciones sensibles al coste y con requisitos de precisión relativamente menos exigentes. En conjunto, estos tres niveles cubren todo el espectro de necesidades, desde las de alta gama hasta las económicas y prácticas. **Consideraciones de ingeniería para el diseño por niveles** La estrategia de ofrecer tres niveles de precisión en una sola plataforma refleja principios de ingeniería consolidados. Los tres modelos comparten características externas idénticas, como el formato y las interfaces, lo que permite a los usuarios cambiar de nivel de precisión con flexibilidad sin modificar sus esquemas de integración de sistemas. En cuanto a la selección de componentes, los giroscopios de fibra óptica presentan variaciones de rendimiento inherentes durante la producción; clasificar y enviar los productos en función del rendimiento real medido es el enfoque más económico y racional. Este método evita el desperdicio de componentes de alto rendimiento y garantiza que cada unidad se utilice al máximo de su potencial. Adaptación precisa a los escenarios de aplicación. La clase de 0,06° es idónea para misiones que requieren una precisión de rumbo excepcional, como el reconocimiento con UAV de largo alcance y la alineación de lanzadores de misiles. La clase de 0,1° satisface las necesidades de la mayoría de los vehículos tácticos, sistemas de navegación naval y UAV de corto a medio alcance. La clase de 0,2° es apropiada para aplicaciones civiles o de entrenamiento donde el control de costes es estricto y los requisitos de precisión son moderados. Los usuarios pueden seleccionar la opción óptima entre estos tres niveles de precisión según los requisitos de la misión y las limitaciones presupuestarias. La clasificación de precisión de tres niveles del IF4060 representa una solución óptima, basada en el rendimiento del giroscopio, impulsada por las necesidades de la aplicación y equilibrada por la rentabilidad, lo que garantiza que cada céntimo se gaste donde más importa.
LEER MÁS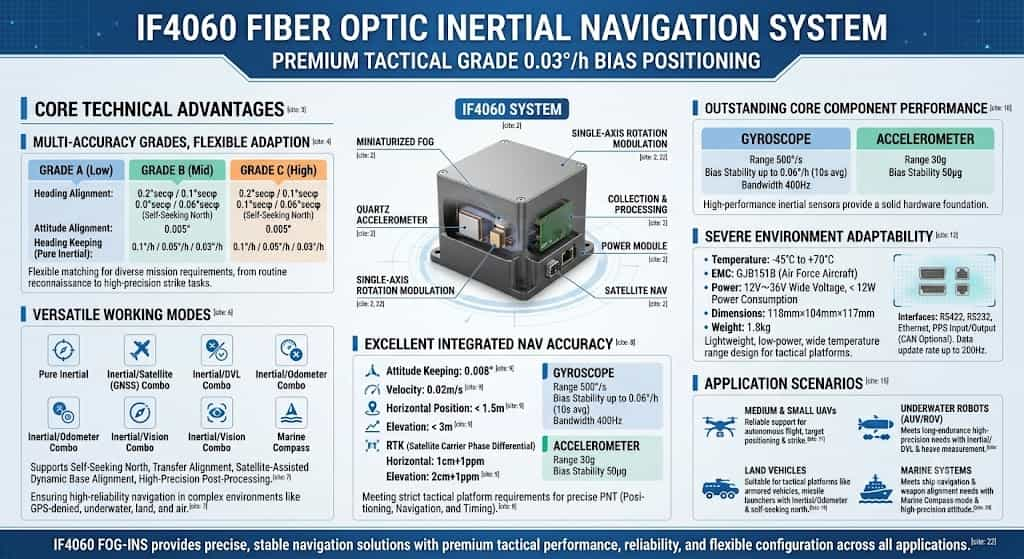
El sistema de navegación inercial (INS) de fibra óptica IF4060 es un sistema de rotación modulada de un solo eje compuesto principalmente por un giroscopio de fibra óptica miniaturizado, acelerómetros de cuarzo, un servomecanismo, un módulo de alimentación, un módulo de adquisición y procesamiento de datos y un módulo de navegación por satélite. Caracterizado por su tamaño compacto, peso ligero, alta precisión y bajo coste, el producto es capaz de autocalibrar ciertos errores de los componentes inerciales. Como INS táctico de alta gama, el IF4060 es adecuado para una amplia gama de aplicaciones exigentes, incluyendo vehículos aéreos no tripulados (UAV) de tamaño pequeño a mediano y robots submarinos. Ventajas técnicas principales 1. Múltiples niveles de precisión para una adaptación flexible. El IF4060 está disponible en tres modelos —A, B y C— que corresponden a niveles de precisión baja, media y alta, respectivamente; comparten características externas idénticas, como el factor de forma y las interfaces. Las precisiones de alineación de rumbo son de 0,2°s, 0,1° y 0,06° (autobúsqueda del norte), respectivamente; la precisión de alineación de actitud es de 0,005° en todos los modelos; y la precisión de mantenimiento de rumbo (modo inercial puro) es de 0,1°/h, 0,05°/h y 0,03°/h, respectivamente. Este diseño de precisión de tres niveles permite que el IF4060 se adapte de forma flexible a los diferentes requisitos de precisión de navegación de distintas misiones, desde el reconocimiento rutinario hasta las operaciones de ataque de alta precisión. 2. Modos de funcionamiento completos El IF4060 admite múltiples modos de operación, incluyendo inercial puro, inercial/satélite, inercial/DVL, inercial/odómetro, inercial/visual y brújula marina. También admite funciones como la búsqueda automática del norte, la alineación por transferencia, la alineación de base móvil asistida por satélite y el posprocesamiento de alta precisión. Esta amplia cobertura de modos garantiza capacidades de navegación altamente confiables en entornos complejos, incluyendo escenarios sin GPS, submarinos, terrestres y aéreos, cumpliendo plenamente con los requisitos de adaptabilidad de los productos de grado táctico para condiciones de campo de batalla complejas. 3. Excelente precisión de navegación integrada En el modo de navegación integrada por satélite, la precisión de mantenimiento de actitud alcanza los 0,008°, la precisión de velocidad es de 0,02 m/s, la precisión de posición horizontal es superior a 1,5 m y la precisión de posición vertical es superior a 3 m. Al utilizar un enlace diferencial de fase portadora por satélite, el sistema logra una precisión horizontal de 1 cm + 1 ppm y una precisión vertical de 2 cm + 1 ppm. Este excepcional nivel de precisión de navegación integrada garantiza que el IF4060 cumpla plenamente con los rigurosos requisitos de posicionamiento, navegación y sincronización (PNT) precisos que exigen las plataformas de combate de grado táctico. 4. Rendimiento superior de los componentes principales El IF4060 está equipado con un giroscopio con un rango de medición de 500°/s, una estabilidad de sesgo de hasta 0,06°/h (promedio de 10 s) y un ancho de banda de 400 Hz; el acelerómetro ofrece un rango de medición de 30 g y una estabilidad de sesgo de 50 μg. Estos componentes inerciales de alto rendimiento proporcionan una base de hardware robusta para las capacidades de navegación de alta precisión del sistema. Adaptable a entornos adversos y exigencias tácticas. El IF4060 funciona en un rango de temperatura de -45 °C a +70 °C y su compatibilidad electromagnética cumple con los estándares GJB151B para aeronaves de la Fuerza Aérea. Admite un amplio rango de voltaje de entrada de 12 V a 36 V y consume menos de 12 W. Con unas dimensiones de 118 mm × 104 mm × 117 mm y un peso de tan solo 1,8 kg, su diseño ligero, de bajo consumo y de amplio rango de temperatura permite una integración y despliegue flexibles en diversas plataformas tácticas. En cuanto a las interfaces, el IF4060 proporciona puertos de entrada/salida RS422, RS232, Ethernet y PPS, con opciones de interfaz CAN personalizables. Admite una frecuencia de actualización de datos de hasta 200 Hz, lo que garantiza una respuesta en tiempo real en escenarios operativos altamente dinámicos. Escenarios de aplicación Aprovechando el rendimiento superior mencionado anteriormente, el sistema de navegación inercial de fibra óptica IF4060 se utiliza ampliamente en: Vehículos aéreos no tripulados (UAV) pequeños y medianos: Su diseño ligero, combinado con capacidades de navegación de alta precisión, garantiza un vuelo autónomo fiable, un posicionamiento preciso del objetivo y una correcta interceptación. Robots subacuáticos: Las capacidades integradas de navegación inercial/DVL y medición de cabeceo cumplen con los requisitos para una navegación subacuática de larga duración y alta precisión; Vehículos terrestres: La navegación inercial/odómetro integrada, combinada con una función automática de determinación del norte, la hace adecuada para plataformas tácticas como vehículos blindados y lanzamisiles; Sistemas marinos: Los modos de brújula marina y la medición de actitud de alta precisión satisfacen las necesidades de navegación de los buques y la alineación de los sistemas de armamento. Conclusión Gracias a su tecnología de modulación de rotación de un solo eje, sus componentes principales que incluyen giroscopios de fibra óptica de alto rendimiento y acelerómetros de cuarzo, su configuración flexible con distintos grados de precisión, sus completos modos de operación y su superior precisión de navegación integrada, el IF4060 se consolida como un sistema de navegación inercial táctico de alta gama. Ya sea para vehículos aéreos no tripulados (UAV), robots submarinos, vehículos terrestres o sistemas marinos, el IF4060 ofrece soluciones de navegación precisas y estables mediante un rendimiento excepcional, una adaptabilidad ambiental fiable y una configuración flexible.
LEER MÁS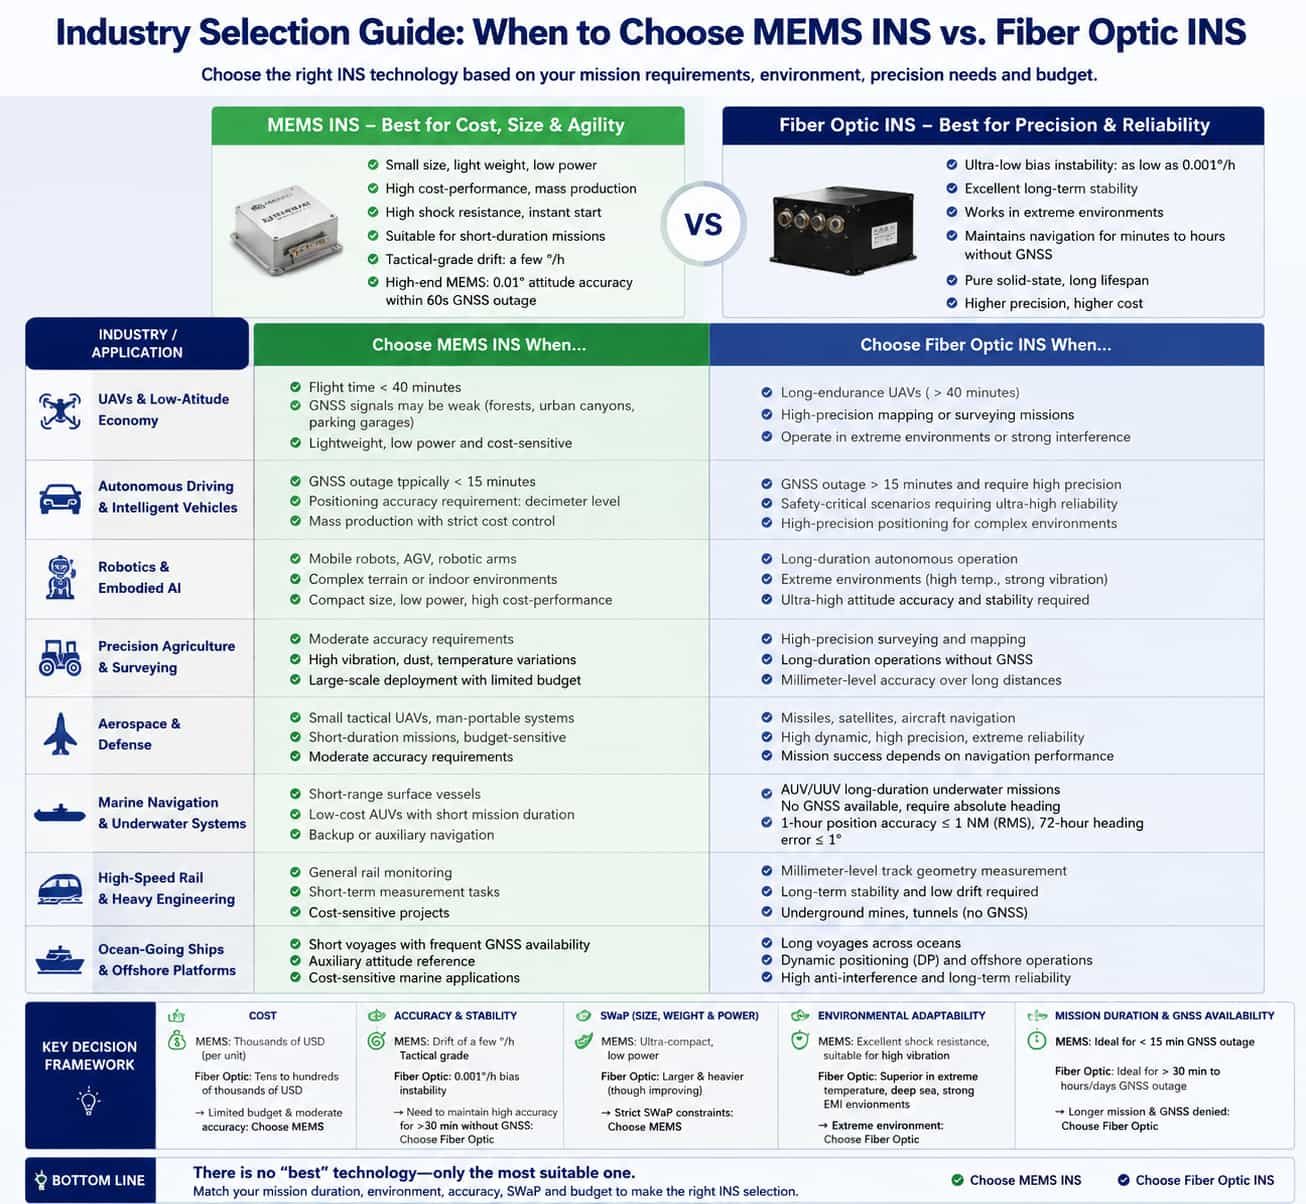
1. Introducción: Panorama tecnológico y visión general del mercado de los sistemas de navegación inercial.Como tecnología de navegación autónoma que no depende de señales externas, los Sistemas de Navegación Inercial (INS) están experimentando un crecimiento sin precedentes impulsado por el rápido avance de tecnologías de vanguardia como la inteligencia artificial, la conducción autónoma y la industria aeroespacial comercial. En medio de una feroz competencia de mercado y una rápida evolución tecnológica, los Sistemas Microelectromecánicos (MEMS) y los Giroscopios de Fibra Óptica (FOG) se han consolidado como las dos principales vías tecnológicas en el sector INS. Cada uno ofrece ventajas distintas; por consiguiente, seleccionar la tecnología adecuada para escenarios de aplicación específicos se ha convertido en un desafío crucial para ingenieros y equipos de compras. La elección entre MEMS y FOG no se limita a una mera comparación de especificaciones técnicas, sino que requiere una evaluación integral de la duración de la misión, las condiciones ambientales, los umbrales de precisión, las limitaciones de SWaP (tamaño, peso y potencia) y el presupuesto.2. Comparación de núcleos: INS MEMS frente a INS de fibra óptica2.1. Principios de funcionamiento y diferencias técnicasEl sistema MEMS INS se basa en estructuras capacitivas o piezorresistivas a microescala para medir el movimiento mediante la detección del desplazamiento mecánico; estos sistemas pueden encapsularse a nivel de chip, lo que permite una producción en masa de bajo coste. En cambio, el sistema INS de fibra óptica utiliza el efecto Sagnac, empleando bobinas de fibra óptica de kilómetros de longitud para detectar la rotación; su diseño totalmente de estado sólido garantiza una larga vida útil y resistencia en entornos extremos. La principal ventaja del sistema INS de fibra óptica es su alta precisión: logra una estabilidad de polarización de tan solo 0,001°/h y mantiene las capacidades de navegación durante decenas de minutos o incluso varias horas tras la pérdida de la señal GNSS. El sistema MEMS INS destaca por su extrema miniaturización, bajo consumo energético, rentabilidad, arranque instantáneo y alta resistencia a los golpes. En los últimos años, la tasa de deriva de los MEMS de grado táctico se ha reducido a unos pocos grados por hora, y los productos de gama alta pueden mantener una precisión de actitud de 0,01° durante una interrupción del GNSS de 60 segundos, reduciendo progresivamente la brecha de rendimiento con los sistemas INS de fibra óptica.3. Análisis en profundidad de los escenarios de aplicación de los sistemas de navegación inercial MEMS.3.1. Vehículos aéreos no tripulados y la economía de baja altitudLos drones de consumo y logística representan escenarios de aplicación clave para los sistemas de navegación inercial MEMS. En entornos con señales GNSS débiles, como bosques, aparcamientos subterráneos y zonas urbanas congestionadas, las IMU MEMS proporcionan a los drones datos de posición y orientación continuos y precisos. Para drones pequeños y medianos con tiempos de vuelo inferiores a 40 minutos, su ligereza y bajo consumo energético se ajustan perfectamente a los requisitos de tamaño, peso y potencia (SWaP); además, han experimentado un crecimiento anual de pedidos superior al 200 % en sectores emergentes como la logística a baja altitud y las inspecciones no tripuladas.3.2. Conducción autónoma y vehículos inteligentesLa conducción inteligente se ha convertido en el principal motor de crecimiento del mercado de la navegación inercial civil. En aplicaciones prácticas, los vehículos equipados con módulos IMU MEMS pueden lograr un posicionamiento continuo y preciso —con errores inferiores a 8 centímetros— incluso en zonas donde la señal satelital se pierde por completo, como aparcamientos subterráneos de tres niveles, lo que permite un estacionamiento autónomo eficaz. La tecnología INS MEMS satisface los requisitos de precisión de la mayoría de las aplicaciones industriales y de consumo de alta precisión, ofreciendo una exactitud suficiente gracias a un control de costes excepcional.3.3. Robótica y agentes físicosA medida que se acelera la comercialización de equipos inteligentes, como robots humanoides, perros robot y vehículos guiados automáticamente (AGV), la demanda de sensores de actitud inerciales ha experimentado un crecimiento estructural, dado su papel fundamental como el "sistema nervioso del equilibrio" y el "cerebelo" de los robots. Cuando los robots atraviesan terrenos complejos, las señales GNSS pueden interrumpirse; los sistemas MEMS INS proporcionan una orientación precisa para garantizar un funcionamiento estable. En la automatización industrial, los sistemas MEMS INS se han convertido en un estándar del sector para tareas que van desde la navegación autónoma de AGV hasta el control de actitud de brazos robóticos industriales, gracias a su tamaño compacto y bajo coste.3.4. Agricultura de precisión y topografíaSi bien los drones agrícolas y la maquinaria agrícola autónoma tienen requisitos relativamente moderados en cuanto a la precisión de sus sistemas de navegación, exigen una alta resistencia a las vibraciones, las fluctuaciones de temperatura y los contaminantes ambientales. El sistema MEMS INS se ha convertido en la opción principal en la agricultura de precisión debido a su excelente resistencia a los golpes y su rentabilidad. Desde la monitorización de la siembra hasta la fertilización de tasa variable, el sistema MEMS INS proporciona a los equipos agrícolas capacidades de detección de posición estables y fiables; además, su bajo coste unitario, en comparación con las soluciones de fibra óptica, hace factible su implementación comercial a gran escala.4. Análisis en profundidad de los escenarios de aplicación de los sistemas de navegación inercial (INS) de fibra óptica.4.1. Equipos aeroespaciales y de defensaLas aplicaciones de sistemas de navegación inercial (INS) de fibra óptica en los sectores aeroespacial y de defensa representan el estándar de oro. Ya sea para misiles tácticos de alta dinámica, control de actitud de satélites o sistemas de navegación para grandes aviones de transporte y cazas, los giroscopios de fibra óptica (FOG), con su deriva de polarización excepcionalmente baja y su estabilidad superior a largo plazo, siguen siendo componentes esenciales. En el sector aeroespacial, los sistemas de navegación inercial (INS) de fibra óptica operan independientemente de fuentes de radiación externas y no se ven afectados por la geografía, el clima ni los entornos adversos; su ámbito operativo abarca el espacio aéreo, la superficie terrestre, el subsuelo, los océanos abiertos e incluso las profundidades marinas. Por ejemplo, los sistemas de navegación y control para plataformas de alta dinámica basados en tecnología FOG poseen sólidas capacidades en la navegación y el control de vehículos, con amplia aplicación en misiles tácticos y plataformas satelitales. En el sector de defensa, los FOG sirven como componentes esenciales para equipos estratégicos como sistemas de guiado de misiles, vehículos aéreos no tripulados (UAV) militares y sistemas de control de actitud de buques navales, lo que los convierte en un objetivo clave de los controles internacionales de exportación de tecnología.4.2. Navegación marítima y sistemas submarinos no tripuladosPara plataformas marinas como vehículos submarinos autónomos (AUV) de aguas profundas, vehículos submarinos no tripulados (UUV) y embarcaciones de superficie, las señales de navegación por satélite a menudo no logran penetrar el agua; en tales escenarios, el sistema de navegación inercial (INS) de fibra óptica se convierte en la única opción de navegación. El INS de fibra óptica puede lograr una precisión de posicionamiento de navegación inercial pura de mejor de 1 milla náutica (RMS) en una hora y un error de rumbo de no más de 1 grado en 72 horas, capacidades que son críticas para misiones submarinas que duran días o incluso semanas. Los productos de última generación también cuentan con capacidades de "búsqueda del norte", lo que les permite determinar rápidamente el norte verdadero en entornos sin señales GNSS o libres de interferencias magnéticas, sirviendo así como piedra angular para la navegación naval y la exploración submarina. Los sistemas de navegación inercial basados en giroscopios de fibra óptica se han vuelto esenciales para mantener la estabilidad de la misión en vehículos no tripulados que operan en medio de fuertes vientos, terrenos complejos y entornos de guerra electrónica.4.3. Inspección de vías férreas de alta velocidad e ingeniería pesadaLa inspección de vías férreas de alta velocidad impone requisitos de precisión extremadamente estrictos a los sistemas de navegación, lo que exige una precisión milimétrica en la medición de los parámetros geométricos de la vía. Gracias a su excelente estabilidad a largo plazo y baja deriva, las unidades INS de fibra óptica se han convertido en equipo estándar en los vehículos de mantenimiento e inspección ferroviaria. Estos productos tienen una amplia aplicación en diversos sectores, desde la inspección de vías férreas de alta velocidad hasta industrias civiles como la del petróleo y el gas, y la minería del carbón. En escenarios donde las señales GNSS son completamente inexistentes, como en minas y túneles subterráneos, los sistemas de navegación híbridos de fibra óptica han logrado una precisión de posicionamiento superior al 0,1 % de la distancia recorrida, manteniendo un funcionamiento estable y continuo en entornos complejos a profundidades de hasta 1,4 kilómetros.4.4. Buques oceánicos y plataformas marinasLos sistemas de navegación para buques oceánicos deben soportar meses o incluso años de operación marítima continua; cualquier fallo en la navegación podría tener consecuencias catastróficas. Gracias a su estructura totalmente sólida, la ausencia de componentes de fricción rotativos, su excepcional vida útil y su alta resistencia a las interferencias electromagnéticas, las unidades INS de fibra óptica sirven como un "ancla de confianza" para la navegación inercial marítima. En aplicaciones de alta precisión, como plataformas de perforación en alta mar y sistemas de posicionamiento dinámico (DP), los sistemas giroscópicos de fibra óptica proporcionan referencias continuas de actitud y rumbo, garantizando la seguridad y la eficiencia de las operaciones en alta mar. Las plataformas de perforación petrolífera en alta mar que operan en mar abierto, donde no se puede confiar en las señales GNSS, también requieren las referencias de orientación absoluta que proporcionan los sistemas INS de fibra óptica.5. Marco integrado de selección y toma de decisionesEn cuanto al coste, el precio significativamente inferior de los sistemas de navegación inercial MEMS tiene el potencial de transformar la tecnología de navegación inercial, pasando de ser un lujo militar a un producto de consumo civil. Un solo sistema MEMS de grado táctico cuesta unos pocos miles de dólares, mientras que un sistema de navegación inercial de fibra óptica puede costar decenas o incluso cientos de miles de dólares. Si el presupuesto del proyecto es limitado y los requisitos de precisión son de prioridad moderada, los sistemas MEMS son la opción más práctica.En cuanto a precisión y estabilidad, se requiere un sistema de navegación inercial (INS) de fibra óptica si se debe mantener una precisión de posicionamiento de unos pocos cientos de metros durante más de 30 minutos tras la pérdida de la señal GNSS. Sin embargo, si la duración de las misiones suele ser inferior a 15 minutos y las señales satelitales están disponibles, un INS MEMS de alto rendimiento es perfectamente capaz de realizar la tarea.En lo que respecta a las limitaciones de tamaño, peso y consumo energético (SWaP), las unidades INS MEMS son muy superiores a las soluciones de fibra óptica, lo que las convierte en la opción ideal para drones, dispositivos portátiles y microrobots. Si bien las unidades INS de fibra óptica han reducido significativamente su tamaño gracias a un diseño compacto, aún no pueden competir con las MEMS a escala de chip en términos de miniaturización.En cuanto a la adaptabilidad ambiental... El sistema INS MEMS ofrece una excepcional resistencia a los golpes, lo que lo hace adecuado para aplicaciones que implican turbulencias vehiculares o las intensas vibraciones que experimentan los drones; por el contrario, el sistema INS de fibra óptica destaca en entornos hostiles caracterizados por temperaturas extremas, altas presiones en las profundidades marinas y fuertes interferencias electromagnéticas.ConclusiónLos sistemas de navegación inercial MEMS y de fibra óptica representan dos trayectorias evolutivas distintas en la tecnología de navegación inercial. Aprovechando la extrema integración de la tecnología basada en chips, los MEMS han llevado la navegación inercial a aplicaciones civiles de gran consumo, como automóviles, drones y robótica. Por su parte, la tecnología de fibra óptica, basada en la esencia de la óptica de estado sólido, mantiene la máxima precisión y fiabilidad en sectores de vanguardia como el aeroespacial, la exploración submarina y los equipos de defensa. Para los ingenieros y responsables de la toma de decisiones en materia de adquisiciones, la conclusión fundamental es que no existe una única tecnología "mejor", sino la que mejor se adapta a la aplicación específica. Una decisión de selección verdaderamente acertada requiere una consideración equilibrada de los requisitos de la misión, los desafíos ambientales y las limitaciones presupuestarias.
LEER MÁS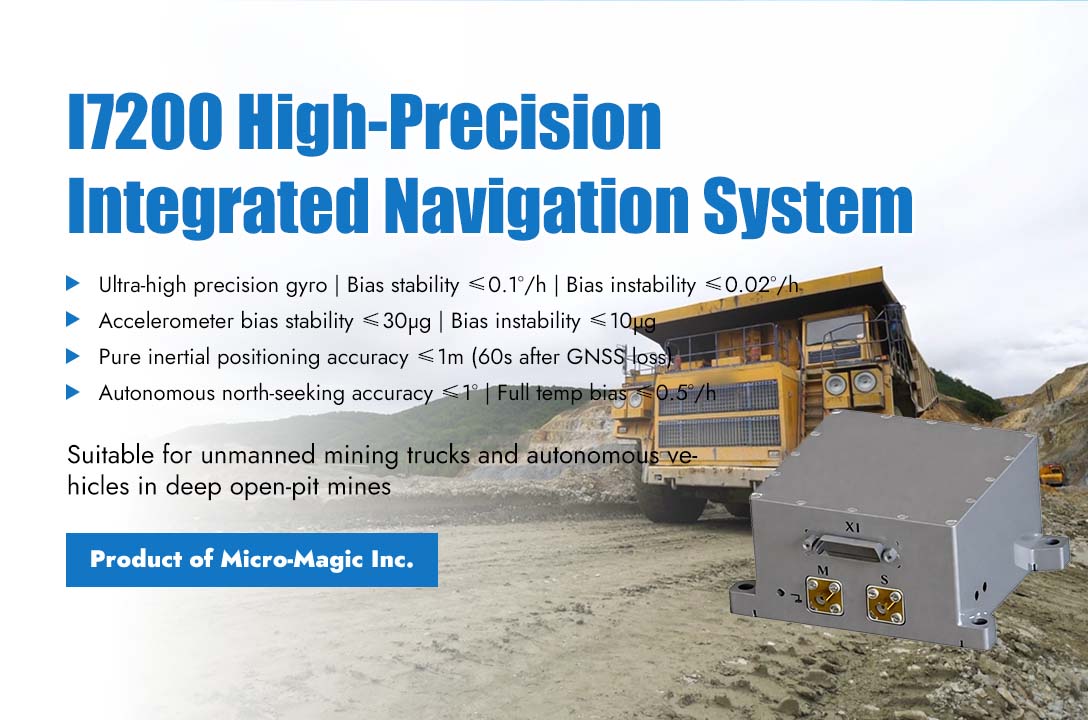
En el fondo de una mina a cielo abierto de más de 200 metros de profundidad, imponentes paredes de roca la rodean por todos lados. Un camión minero no tripulado de 300 toneladas realiza operaciones de extracción, pero se enfrenta al dilema de una grave obstrucción de la señal satelital: las señales GPS son intermitentes, las soluciones fijas RTK se degradan con frecuencia, los sistemas de navegación integrados convencionales pueden generar suficiente deriva como para desviarse de la ruta en cuestión de minutos, y el camión minero tiene zonas de extracción profundas a un lado y duras paredes de roca al otro. Cualquier desviación en el posicionamiento puede provocar accidentes graves. Este es el escenario principal en el que se diseñó el sistema de navegación integrado de alta precisión I7200, fabricado por Micro-Magic Inc.: cómo aprovechar la combinación de inercia y odómetro para mantener la precisión del posicionamiento a nivel de ruta para vehículos no tripulados en un entorno donde las señales satelitales se rechazan sistemáticamente.La fiabilidad del I7200 reside, en primer lugar, en su giroscopio de ultra alta precisión. En modo inercial puro, tras la pérdida de las señales GNSS, la mayoría de los sistemas de navegación integrados MEMS acumulan varios metros de error lateral en sesenta segundos, lo cual es suficiente para que los camiones mineros se desvíen de la trayectoria. El giroscopio del I7200 alcanza una estabilidad de sesgo cero de ≤ 0,1 °/h, una inestabilidad de sesgo cero de ≤ 0,02 °/h y una deriva angular aleatoria de ≤ 0,01 °/√ h. Esto significa que, en 60 segundos sin señales satelitales, su deriva de rumbo se mantiene dentro de 1°. Gracias a la estabilidad de sesgo cero de ≤ 30 μg y la inestabilidad de sesgo cero de ≤ 10 μg del acelerómetro, el sistema puede percibir con precisión cada cabeceo y balanceo del vehículo en carreteras irregulares y convertir estos pequeños movimientos en cálculos de desplazamiento precisos. Mediante la integración de información externa, como algoritmos de odometría y restricciones cinemáticas, el I7200 logra una precisión de posicionamiento inercial pura de ≤1 metro en 60 segundos tras la pérdida de la señal GNSS. Este nivel de precisión se encuentra dentro del margen de seguridad necesario para mantener el carril en camiones mineros. La capacidad de autoorientación hacia el norte es otra característica fundamental, aunque a menudo subestimada. El I7200 permite la orientación autónoma hacia el norte con una precisión de ≤1°, lo que permite a los camiones mineros inicializar su rumbo estando parados, sin necesidad de operaciones adicionales. Para los camiones mineros que se utilizan de forma rotativa, esta función simplifica considerablemente el proceso de despliegue. En un nivel más profundo, la lógica de diseño del I7200 responde a una contradicción fundamental en la industrialización de la conducción autónoma: los sensores de alta precisión ofrecen un rendimiento superior pero un coste elevado, mientras que los sensores de bajo coste carecen de fiabilidad en entornos complejos. El I7200 supera a los giroscopios de fibra óptica en indicadores clave de giroscopios y acelerómetros (con una desviación a temperatura cero de ≤ 0,5 °/h y una desviación a temperatura cero del acelerómetro de ≤ 1 mg), manteniendo al mismo tiempo las ventajas de bajo coste y tamaño reducido de las soluciones MEMS. Sus dimensiones de 93 mm × 85 mm × 49,5 mm y su peso inferior a 500 gramos permiten una instalación flexible en la cabina o la caja de protección del camión minero, y su consumo de energía en estado estacionario de 4 W ni siquiera requiere un diseño específico para la disipación del calor. Este es el valor que aporta el I7200 a la conducción autónoma: no se trata de hacer que el vehículo vuele más rápido en condiciones ideales, sino de permitirle saber dónde se encuentra en los momentos más peligrosos.
LEER MÁS
The indirect calculation of heading angle through wheel speed difference is a simplified version of the classic "wheel speed odometer" method in vehicle dynamics. The core principle is to use the speed difference between the left and right wheels, combined with the vehicle's wheelbase, to calculate the angular velocity of the vehicle rotating around the vertical axis, and integrate it to obtain the heading angle. The specific implementation method is as follows: (1) Calculate instantaneous yaw rate based on the linear velocity of the left and right wheels Read the left rear wheel speed and right rear wheel speed (unit: rad/s), and calculate the linear velocity of the left and right wheels based on the wheelbase L (unit: m) and tire rolling radius r (unit: m): ; ; Directly using this formula will face many practical problems in reality, and algorithm level correction of steering geometry and compensation for sideslip and nonlinear regions are also required. Steering geometry correction (Ackermann steering geometry) typically uses the wheel speed of the non steering axis (usually the rear axle) to calculate the rate of change in heading angle. Side slip and nonlinear compensation usually involve the fusion of wheel speed difference calculation with IMU (Inertial Measurement Unit) gyroscope data (such as Kalman filtering), using wheel speed difference to correct the gyroscope's zero bias drift, and using the gyroscope to compensate for the dynamic delay of wheel speed calculation. (1) Signal processing When driving at low speeds, the speed difference between the left and right wheels is very small. If the resolution of the wheel speed pulse counter is insufficient, it will cause the calculated heading angle change rate to jump severely. Low pass filtering is required to remove high-frequency noise using first-order low-pass filtering. (2) Integrating to calculate heading angle In this way, high-precision estimation of heading angle change rate can be obtained solely through wheel speed sensors under low-speed and quasi-static conditions, which is of great value for short-term positioning and Dead Reckoning.
LEER MÁS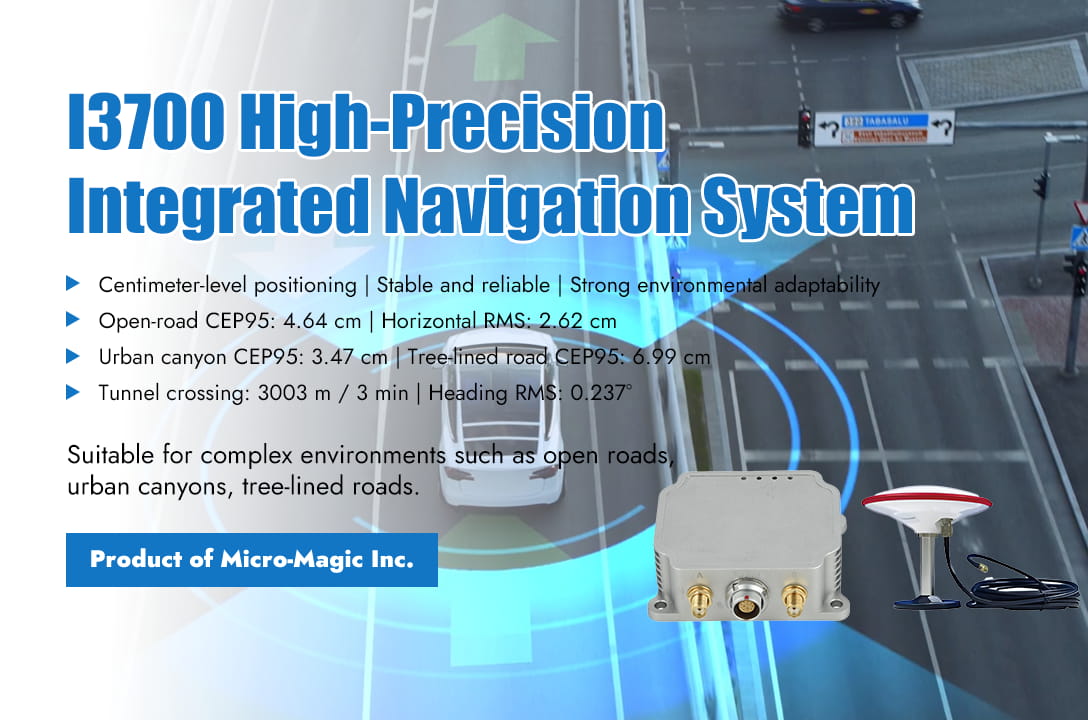
Para verificar completamente el rendimiento del sistema de navegación integrado I3700 en escenarios de aplicación reales, Micro-Magic Inc. realizó una prueba de rendimiento exhaustiva y rigurosa en respuesta a los requisitos del cliente. Las pruebas abarcaron seis escenarios típicos, incluyendo carreteras abiertas, cañones urbanos, calles arboladas, garajes subterráneos, túneles largos y vías auxiliares elevadas, evaluando de forma integral la precisión de posicionamiento y la estabilidad del sistema en diversos entornos complejos. Esta prueba utiliza el sistema de navegación integrado de alta precisión NovAte PwrPak7D-E1 como referencia de valor real, y emplea el software profesional Waypoint Inertial Explorer para el posprocesamiento y el suavizado de los cálculos, lo que garantiza la alta fiabilidad y la precisión a nivel centimétrico de los datos de la prueba.Los resultados de las pruebas muestran que, en un entorno abierto con buena señal satelital, el I3700 tiene un CEP95 (error de posicionamiento del 95 %) de tan solo 4,64 centímetros y un error cuadrático medio horizontal de 2,62 centímetros. La disponibilidad del sistema alcanza el 100 %, logrando un posicionamiento con precisión centimétrica. En entornos con una obstrucción de señal severa, como cañones urbanos y carreteras arboladas, el I3700 sigue funcionando de manera robusta, con un CEP95 de 3,47 cm y 6,99 cm respectivamente, y un error cuadrático medio horizontal controlado en 1,79 cm y 4,77 cm, demostrando plenamente su fuerte capacidad de supresión de trayectos múltiples y recuperación de señal. En el escenario más exigente de pérdida total de la señal GNSS, el rendimiento de navegación inercial pura del I3700 se convierte en su mayor fortaleza. En la prueba de cruce de túnel a alta velocidad, que duró aproximadamente 3 minutos y tuvo una longitud de 3003 metros, el RMS de posicionamiento horizontal del sistema fue de 4,28 metros, el RMS de velocidad fue de 6,57 centímetros por segundo y el RMS del ángulo de rumbo se mantuvo estable en 0,237°, lo que demuestra plenamente su excelente capacidad de control de deriva en entornos de denegación de GNSS de alta dinámica y larga duración. El sistema de navegación integrado I3700 integra una IMU MEMS de alto rendimiento y un receptor GNSS RTK de doble antena de constelación completa y frecuencia completa. El giroscopio tiene una inestabilidad de polarización cero de 1,6°/h y el acelerómetro una inestabilidad de polarización cero de 18 μg; la precisión de posicionamiento RTK puede alcanzar 1 centímetro, y la precisión de localización de dirección de doble antena es de 0,2° (línea base de 1 metro); logra una disponibilidad del 100 % en entornos abiertos, manteniendo una salida de alta precisión incluso en escenarios de oclusión de señal y pérdida de bloqueo, lo que lo hace adecuado para diversos escenarios de aplicaciones de alta gama, como drones, embarcaciones no tripuladas, conducción autónoma, maquinaria agrícola y plataformas de estabilización de antenas de comunicación por satélite.Micro-Magic Inc. afirmó que el sistema de navegación integrado I3700 demostró un excelente rendimiento integral en esta rigurosa prueba, logrando no solo un posicionamiento con precisión centimétrica en entornos abiertos, sino también manteniendo una orientación estable y fiable incluso en condiciones extremas de pérdida de señal GNSS gracias a sus potentes algoritmos de navegación inercial. Su excelente adaptabilidad ambiental y precisión de posicionamiento satisfacen plenamente la urgente demanda de los equipos inteligentes actuales de sistemas de navegación de alta precisión y fiabilidad.
LEER MÁS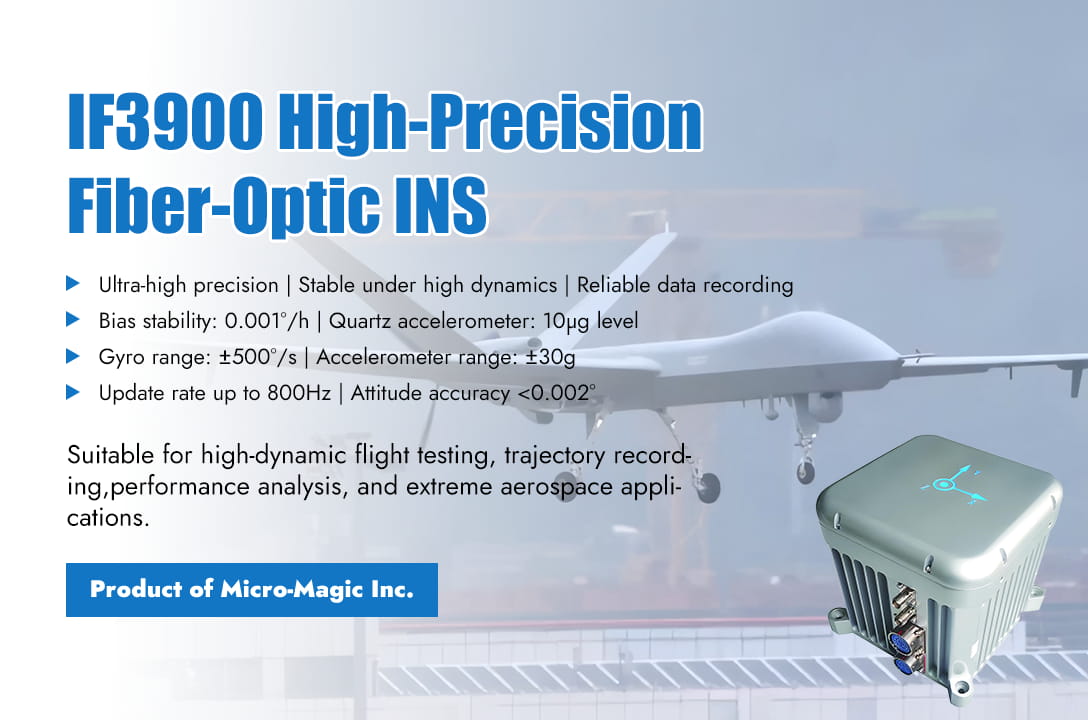
En el desarrollo de aviones de combate, misiles y vehículos hipersónicos de nueva generación, las pruebas de vuelo son un paso crítico para validar su rendimiento extremo y su envolvente de vuelo. Estas aeronaves suelen presentar velocidades extremadamente altas, intensas sobrecargas de maniobra y trayectorias de vuelo complejas, lo que impone exigencias rigurosas a sus sistemas de navegación a bordo. Estos sistemas no solo deben proporcionar información de navegación en tiempo real, estable y de alta precisión en condiciones altamente dinámicas, sino también ser capaces de registrar de forma exhaustiva y fiel cada milisegundo de los detalles del vuelo, proporcionando una base de datos indiscutible para el análisis del rendimiento posterior al vuelo y la iteración del diseño. IF3900 alta precisión sistema de navegación inercial giroscópico de fibra ópticaEl sistema, desarrollado por Micro-Magic Inc., ofrece una solución consolidada a este desafío gracias a su excepcional estabilidad de polarización de 0,001°/h y un acelerómetro de cuarzo de alta precisión de 10 μg, combinado con tecnologías únicas de fusión multisensor y posprocesamiento.La principal ventaja del sistema IF3900 reside en la construcción de una cadena de valor de datos completa, desde la percepción en tiempo real hasta el análisis exhaustivo posterior al evento. Durante el vuelo de prueba, el sistema captura cada sutil movimiento angular y lineal de la aeronave en tiempo real gracias a su giroscopio de amplio rango dinámico de ±500°/s y su acelerómetro de ±30g. Mediante una profunda integración con las señales de los satélites GNSS, el sistema puede generar resultados de navegación fusionados con una frecuencia de actualización de hasta 800 Hz, una precisión de actitud en tiempo real superior a 0,002° y una precisión de velocidad de 0,02 m/s, lo que proporciona una información fiable sobre la situación a los pilotos de prueba y a los centros de mando en tierra.Sin embargo, lo que realmente distingue al IF3900 de la navegación inercial tradicional son sus potentes capacidades de posprocesamiento. Esta función permite a los investigadores realizar cálculos de precisión conjuntos entre los datos brutos de la unidad de medición inercial (IMU) y los datos brutos de observación satelital registrados a bordo, así como los datos de la estación de referencia diferencial terrestre, una vez finalizado el vuelo de prueba. Este proceso elimina eficazmente la interferencia instantánea de la señal, los efectos de multitrayectoria y los errores acumulativos del sensor inercial en la navegación en tiempo real, lo que eleva la precisión de los cálculos de trayectoria, actitud y velocidad a un nuevo nivel. El sistema admite la grabación de flujos de datos brutos mediante tarjetas SD integradas o puertos serie externos de alta velocidad, y su formato de datos es compatible con el software de posprocesamiento estándar de la industria (como Novatel Inertial Explorer), lo que garantiza procesos de análisis de datos fluidos y profesionales.Para lograr este objetivo, el IF3900 ha sentado una base sólida a nivel de hardware. El giroscopio de fibra óptica de bucle cerrado y el acelerómetro de cuarzo utilizados pueden soportar un choque semisinusoidal de 30 g y 11 ms, y cumplen con las condiciones de vibración de alta intensidad requeridas en entornos extremos como el montaje de aviones de combate y el lanzamiento de misiles, lo que garantiza que el sistema funcione siempre de forma estable y fiable en escenarios reales de fuertes impactos y vibraciones intensas.Durante las maniobras de giro de aeronaves hipersónicas o las pruebas de agilidad con alto ángulo de ataque de aviones de combate, el estado de vuelo cambia rápidamente y el entorno es extremadamente complejo. El valor del IF3900 reside en su capacidad no solo para "ver" claramente este momento, sino también para proporcionar un "registro de vuelo" fiable mediante el "análisis" posterior de cada instante. Los expertos técnicos de Micro-Magic Inc. afirmaron que este archivo es la base más importante para analizar las características aerodinámicas, evaluar los sistemas de control e incluso verificar la precisión del lanzamiento de armas.A medida que la industria aeroespacial avanza hacia objetivos más ambiciosos, rápidos e inteligentes, aumentan las exigencias en cuanto a la calidad y la profundidad de los datos de los vuelos de prueba. El sistema de navegación inercial de fibra óptica de alta precisión IF3900, con sus avanzadas especificaciones de sensores, su sólida adaptabilidad ambiental y sus innovadoras capacidades de posprocesamiento, se está convirtiendo en un motor de datos de alta precisión indispensable para impulsar la nueva generación de aeronaves desde las pruebas de vuelo hasta su finalización.
LEER MÁS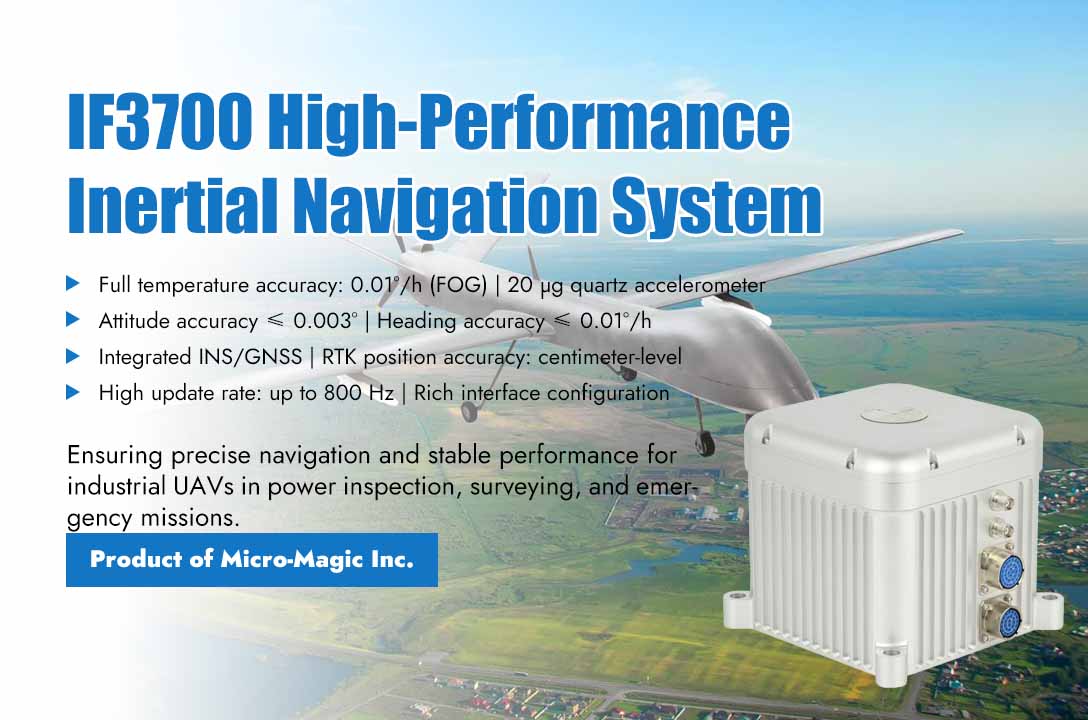
Se han logrado avances significativos en el campo de la tecnología inercial en China. Micro Magic Inc. anunció recientemente la aplicación exitosa de su sistema de navegación inercial de alto rendimiento IF3700 a la plataforma de drones industriales de nueva generación "Tianhang Intelligence", líder en la industria. Esta cooperación marca un avance significativo en indicadores clave como la adaptabilidad a entornos complejos y la estabilidad a largo plazo de los sensores inerciales de alta precisión de fabricación nacional, lo que proporciona una garantía esencial para el funcionamiento fiable de los drones industriales en escenarios difíciles.En escenarios profesionales como la inspección de potencia, la topografía a gran altitud y el reconocimiento de emergencias, los drones industriales suelen enfrentarse a graves desafíos, como fuertes interferencias electromagnéticas, cambios bruscos de temperatura y vibraciones constantes en la carrocería. Las fluctuaciones de rendimiento de los sensores tradicionales pueden provocar fácilmente desviaciones de posicionamiento y desalineación de la actitud, lo que afecta directamente a la seguridad operativa y la calidad de los datos. El director técnico de "Tianhang Intelligence" declaró: "Buscábamos un sensor que proporcionara mediciones de rumbo y actitud estables y precisas durante todo el ciclo de la misión, y la llegada del IF3700 es muy oportuna". La exitosa aplicación del IF3700 se atribuye a su excelente desempeño en múltiples parámetros clave, que determinan directamente la confiabilidad de los sistemas de navegación de drones en condiciones extremas.El IF3700 incorpora un giroscopio de fibra óptica de bucle cerrado de alta precisión con una temperatura máxima de 0,01 °/h y un acelerómetro de cuarzo de alta precisión de 20 μg, con función de brújula autónoma. Puede alcanzar una precisión de actitud de ≤ 0,003° y una precisión de mantenimiento de rumbo de ≤ 0,01 °/h en modo de inercia pura, lo que demuestra una gran adaptabilidad ambiental. Asimismo, el sistema admite el modo de navegación inercial/satélite integrado, con una precisión de posición centimétrica (modo RTK) y una precisión de velocidad superior a 0,02 m/s, lo que mejora eficazmente la capacidad operativa de los vehículos aéreos no tripulados en zonas propensas a interferencias de señales GNSS, como cañones urbanos y zonas forestales. Además, el IF3700 tiene una rica configuración de interfaz y una alta tasa de actualización de datos (hasta 800 Hz), que puede interactuar de manera flexible con el control de vuelo, la carga y los sistemas de estaciones terrestres, cumpliendo con los estrictos requisitos de tiempo real e integración para drones de grado industrial.El dron "Tianhang Intelligent", equipado con el sistema de navegación inercial IF3700, ha sido validado por su eficacia en múltiples escenarios adversos. En misiones de reconocimiento sobre terrenos de meseta complejos, incluso con señales GPS débiles, el IF3700 mantuvo una precisión centimétrica en la trayectoria de vuelo gracias a la salida estable de su sistema, logrando con éxito un modelado 3D de alta precisión. Durante las tareas de inspección de líneas de alta tensión en vivo, incluso operando en entornos con alta intensidad electromagnética, el sistema IF3700 se mantuvo completamente inmune a las interferencias, proporcionando datos de navegación y actitud robustos y fiables que sentaron las bases para la evasión autónoma de obstáculos y el vuelo estacionario preciso. En operaciones de entrega de suministros de emergencia, a pesar de soportar variaciones sustanciales de temperatura durante misiones diurnas y nocturnas de larga duración, el sistema IF3700 demostró una estabilidad térmica excepcional, garantizando la precisión de navegación sin degradación durante todo el proceso. El gerente de producto de Micro Magic afirmó: «El éxito del sistema IF3700 en el sector de los drones industriales de alta gama es solo el comienzo. Demuestra que los sensores centrales nacionales son totalmente capaces de satisfacer las necesidades de desarrollo de equipos inteligentes. Seguiremos profundizando nuestra experiencia en tecnología inercial, proporcionando a más plataformas no tripuladas un 'corazón de percepción' preciso y fiable».
LEER MÁS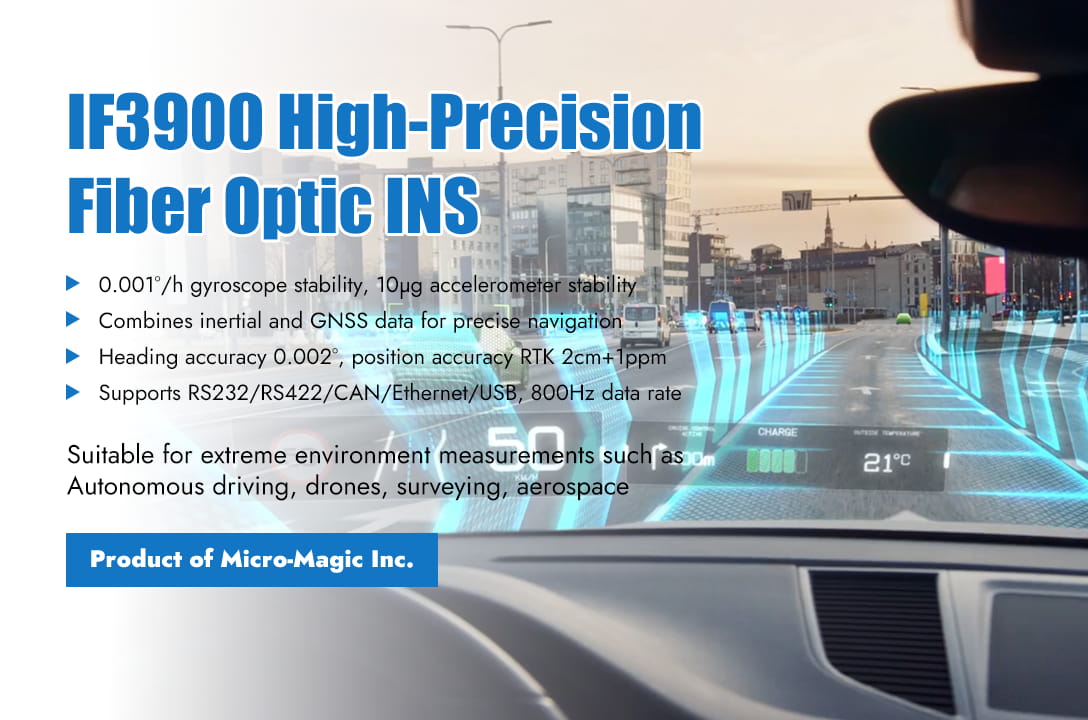
En los complejos y cambiantes campos de la industria y la investigación, la precisión y la fiabilidad de los sistemas de navegación determinan directamente el éxito o el fracaso de las tareas. El sistema de navegación inercial de fibra óptica de alta precisión de la serie IF3900, lanzado por Micro-Magic Inc., con su diseño técnico revolucionario y su rendimiento excepcional, ofrece soluciones innovadoras para aplicaciones de alta gama, como la industria aeroespacial, la conducción autónoma, la exploración marina y la navegación con UAV.Los productos de la serie IF3900 están equipados con giroscopios de fibra óptica de bucle cerrado de alta precisión y acelerómetros de cuarzo de alta precisión. Además, utilizan tecnología de fusión de datos multisensor para combinar la medición inercial con GNSS, logrando así una navegación integrada de alta precisión a largo plazo. Además, el IF3900 cuenta con funciones de posprocesamiento que permiten mejorar la precisión de rumbo, actitud y posición del producto mediante software de posprocesamiento. Ventaja principal: Integración perfecta de precisión y confiabilidad 1. Presenta un rendimiento de precisión ultraalta líder en la industriaLos productos de la serie IF3900 están equipados con giroscopios de fibra óptica de circuito cerrado de alta precisión con estabilidad de sesgo cero de 0,001°/h, logrando una deriva extremadamente baja en todos los entornos de temperatura para garantizar la estabilidad a largo plazo de la actitud y el rumbo; El acelerómetro de cuarzo de alta precisión incorporado tiene una estabilidad de sesgo cero de hasta 10μg, que puede detectar con precisión el movimiento del portador, sin retraso en la respuesta dinámica, adecuado para escenarios de alta velocidad y alta maniobrabilidad; Al mismo tiempo, al integrar la tecnología de fusión de múltiples sensores y combinar GNSS con datos de medición inercial, incluso si las señales de satélite se pierden temporalmente, la precisión de posicionamiento de nivel centimétrico aún se puede mantener a través de la navegación inercial pura. 2. El posprocesamiento inteligente eleva el rendimiento al siguiente nivelAl admitir estaciones de referencia diferencial y software de posprocesamiento, la precisión del rumbo puede alcanzar 0,002° (RMS) a través de la optimización del algoritmo, y la precisión de la posición se puede mejorar a RTK 2 cm + 1 ppm, cumpliendo con los altos requisitos de seguimiento de datos en estudios científicos, exploración geológica y otros campos. 3. Configuración flexible e integración perfectaAdmite modo de antena simple/doble, salida multiprotocolo (RS232/RS422/CAN/Ethernet/USB), con una velocidad de actualización de datos de hasta 800 Hz, compatible con el software de posprocesamiento de Novatel y fácil integración con sistemas existentes. Gracias a la compensación inteligente de errores del brazo de palanca, la compensación entre la antena GNSS y el centro de navegación inercial se puede calibrar con un solo clic, lo que garantiza la consistencia de los datos en instalaciones complejas. 4. Fuerte y duradero, sin miedo a los desafíos.Mediante pruebas de vibración exhaustivas, que abarcan vibración aleatoria de banda ancha de 20 a 2000 Hz, frecuencia de barrido compuesto multiaxial e impacto transitorio (media onda sinusoidal de 11 ms/30 g), se ha verificado la estabilidad estructural general y la integridad funcional del sistema en entornos mecánicos extremos. Mediante pruebas de acoplamiento multifísico electromagnético de temperatura y vibración, el sistema aún logra converger rápidamente, demostrando su capacidad de recuperación rápida en condiciones de perturbación intensa. Escenario de aplicación: Potenciación de campos de alto nivel ⚪Conducción automática y transporte inteligente: proporciona información sobre la actitud, posición y velocidad del vehículo en tiempo real para ayudar al sistema de conducción automática por encima de L4 a lograr un posicionamiento a nivel de centímetros.⚪ Drones y robots: mantienen una navegación estable en interiores o terrenos complejos sin señales de GPS, admiten vuelo estacionario preciso y planificación de rutas.⚪ Topografía y exploración: La capacidad de posicionamiento de alta precisión y navegación continua garantiza la continuidad y precisión del trabajo de topografía y exploración.⚪ Aeroespacial y defensa: guía precisa y control de actitud en entornos altamente dinámicos para cumplir con los requisitos de confiabilidad de grado militar. Parámetros técnicos destacados ⚪ Precisión de actitud: ≤ 0,002° (RMS), con un error de ≤ 0,005° al mantener la inercia pura durante 1 hora.⚪ Precisión de velocidad: ≤ 0,02 m/s (en modo de navegación combinada), ≤ 0,1 m/s en modo de inercia pura.⚪ Interfaces enriquecidas: RS422 de 4 canales, CAN de 1 canal, Ethernet de 1 canal, USB e interfaces de antena satelital multicanal.⚪ Consumo de energía y volumen: ≤ 35 W de consumo de energía, diseño compacto (190 × 190 × 166 mm), peso ≤ 8,5 kg, adecuado para portadores con espacio limitado. La serie IF3900, con sus componentes inerciales de alta precisión, capacidades de fusión de datos multifuente y posprocesamiento flexible, se ha convertido en la opción ideal para una navegación fiable en entornos complejos. Los usuarios pueden aprovechar al máximo las interfaces de protocolo para un desarrollo personalizado que se adapte a los diversos requisitos de la aplicación.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :