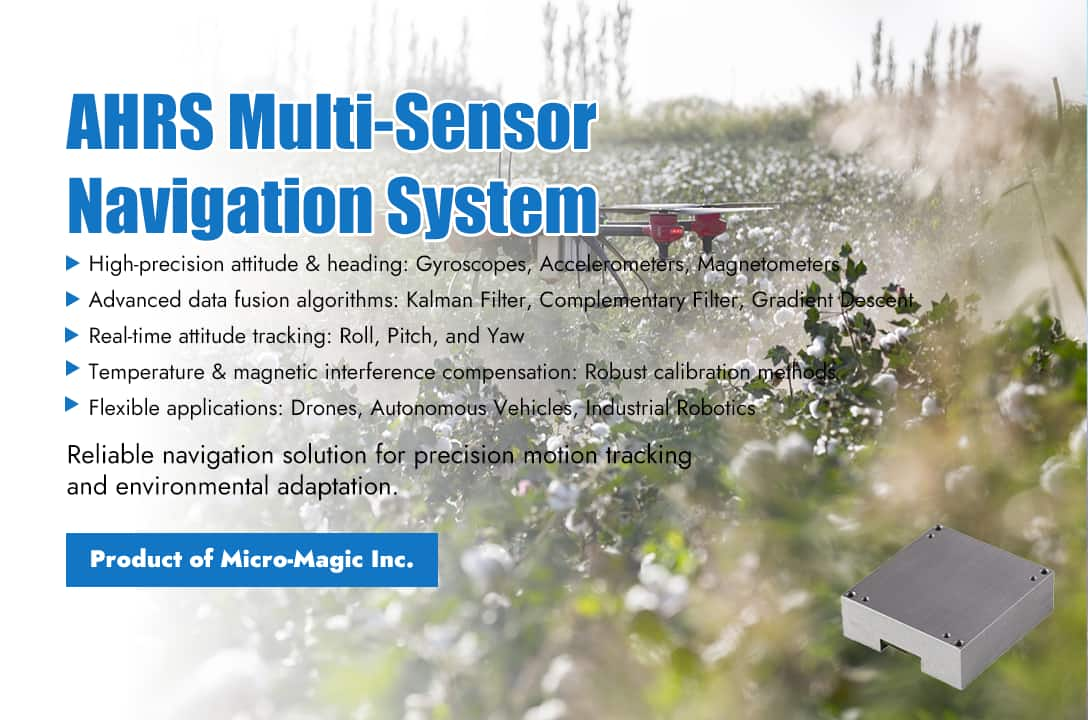
Obtenga rápidamente la información del producto en un minuto Sistema de referencia de actitud y rumboEl Sistema de Navegación Aérea (AHRS) es un dispositivo clave de navegación que utiliza la fusión de datos multisensor para calcular en tiempo real la actitud tridimensional (ángulo de cabeceo y de alabeo) y el ángulo de rumbo de un portaaviones. Sus tecnologías principales abarcan campos como los sistemas microelectromecánicos (MEMS), la navegación inercial, el procesamiento de señales y la optimización no lineal. Este artículo explorará aspectos técnicos desde tres dimensiones: modelos matemáticos, implementación de algoritmos y compensación de errores. Principios y ecuaciones cinemáticas del AHRS El principio central de AHRS es la fusión de datos de múltiples sensores, que compensa las limitaciones de un solo sensor mediante sensores complementarios. 1.Composición del sensor: a. Giroscopio: Mide la velocidad angular utilizando el efecto Coriolis y la integra para obtener cambios de actitud, pero hay una deriva de sesgo cero (error acumulado en el tiempo).b. Acelerómetro: mide la fuerza específica (aceleración gravitacional + aceleración del movimiento) y se puede utilizar para calibrar la actitud (balanceo, cabeceo) a velocidad estática o constante.c. Magnetómetro: mide la dirección del campo geomagnético, proporciona un rumbo absoluto (ángulo de guiñada), pero es susceptible a interferencias magnéticas duras/blandas.d. GPS opcional: ayuda a corregir errores de posición y velocidad. 2.Ecuaciones cinemáticas Ecuación diferencial para la actualización de la actitud y la velocidad angular del portador: Entre ellos, representa la multiplicación de cuaterniones y es la velocidad angular medida por el giroscopio (en rad/s) La arquitectura central y el algoritmo de AHRS El principal reto del AHRS reside en cómo integrar los datos de giroscopios (con excelente respuesta dinámica, pero con deriva), acelerómetros (con alta precisión estática, pero sujetos a interferencias de movimiento) y magnetómetros (que proporcionan un rumbo absoluto, pero susceptibles a interferencias). Los algoritmos principales son los siguientes: 1.Filtro de Kalman Basándose en el modelo de espacio de estados, la actitud se estima iterativamente mediante predicción (integración del giroscopio) y actualización (observación del acelerómetro/magnetómetro).La construcción del vector de estado es la siguiente, incluido el ángulo de error de actitud. y sesgo del giroscopio . El residuo del vector de gravedad medido por el acelerómetro y el campo geomagnético medido por el magnetómetro se utilizan como valores de observación, y se construye la siguiente ecuación de observación:En el ajuste de covarianza, la covarianza del ruido del acelerómetro normalmente se establece en , y la covarianza del ruido del magnetómetro está ajustado a . 2.Algoritmo de filtro complementario Fusión ponderada de datos de giroscopios de alta frecuencia y datos de acelerómetros/magnetómetros de baja frecuencia. Su ventaja es su baja carga computacional y su idoneidad para sistemas embebidos. La desventaja es que el ajuste de parámetros depende de la experiencia y su rendimiento dinámico es limitado.La parte de alta frecuencia utiliza integración de giroscopio y calibración de baja frecuencia mediante acelerómetros/magnetómetros: Constante de tiempo , por lo general toma 3.Algoritmo de optimización de descenso de gradiente Existen dos algoritmos principales de optimización del descenso de gradiente. El algoritmo Mahony se basa en el filtrado complementario no lineal de cuaterniones y corrige el sesgo del giroscopio mediante un controlador PI. El algoritmo Madgwick optimiza los cuaterniones directamente al minimizar la función de error entre las mediciones del sensor y las predicciones, lo que resulta en una alta eficiencia computacional y es adecuado para escenarios de bajo consumo. Entre ellos, es el factor de tasa de convergencia, con valores típicos que oscilan entre 0,1 y 0,5. Desafíos y contramedidas de la implementación de ingeniería AHRS 1.Error y calibración del sensor El sesgo cero del giroscopio debe estimarse y compensarse en línea (por ejemplo, a través de la inicialización del estado estático); la aceleración del movimiento puede alterar la medición de la dirección de la gravedad, por lo tanto, la interferencia dinámica de los acelerómetros debe detectarse a través del filtrado de paso alto o la detección del estado de movimiento;La influencia de los cambios de temperatura en los giroscopios y acelerómetros debe corregirse estableciendo un modelo de compensación de temperatura;La interferencia del magnetómetro requiere una calibración magnética dura/blanda (ajuste de elipse o algoritmo basado en el campo de calibración). 2.Adaptabilidad ambiental dinámica La vibración de alta frecuencia provoca un aumento del ruido del acelerómetro, lo que requiere aislamiento mecánico o filtrado digital. Al realizar maniobras rápidas (como el balanceo de un dron), el acelerómetro falla y un giroscopio puro debe funcionar durante un breve periodo. 3.Rendimiento en tiempo real y recursos informáticos Los escenarios altamente dinámicos requieren algoritmos para completar iteraciones en milisegundos (como los ciclos de control de drones).
LEER MÁS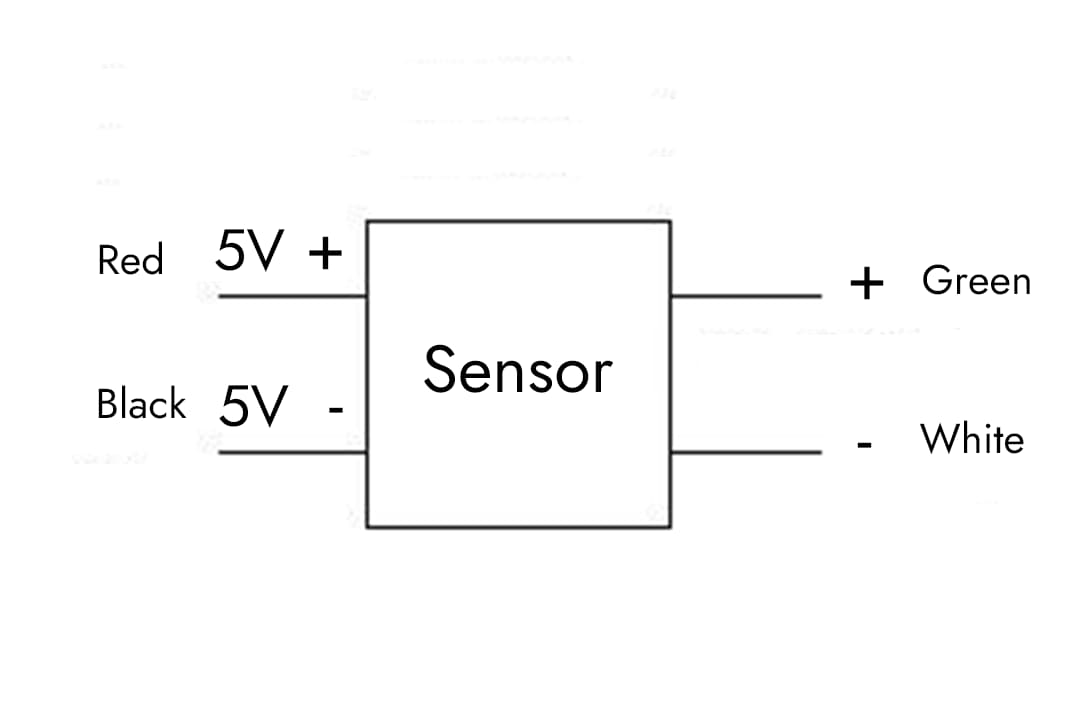
La principal razón para elegir fuentes de alimentación duales para sensores es cumplir con los requisitos de integridad de la señal, condiciones de funcionamiento del circuito y precisión de la medición. Esto incluye los siguientes aspectos:1. Manejo de señales bidireccionales (señales de CA)Algunos sensores (como los de vibración, sonido y aceleración) emiten señales bidireccionales, lo que significa que fluctúan por encima y por debajo del punto de referencia cero (voltajes positivo y negativo). Si solo se utiliza una fuente de alimentación, la señal de semiciclo negativo se truncará, lo que provocará distorsión. En este caso, el uso de fuentes de alimentación positivas y negativas (como ±5 V, ±12 V) para proporcionar voltajes simétricos permite que la señal fluctúe centrada en 0 V, conservando la información completa de las mitades positiva y negativa para evitar la distorsión de la señal.2. Requisitos de funcionamiento del circuito internoMuchos sensores integran amplificadores operacionales o circuitos analógicos para la amplificación o el procesamiento de señales en sus circuitos internos. Estos dispositivos requieren fuentes de alimentación positivas y negativas para lograr:Diseño de circuito simplificado: En un sistema de fuente de alimentación única, al procesar señales de CA, se requiere una "tierra virtual", lo que añade ruido y complejidad al diseño. Si bien las fuentes de alimentación positivas y negativas utilizan la "tierra" (0 V) como punto de referencia, sin necesidad de circuitos de polarización adicionales, esto simplifica el diseño y reduce el ruido.Maximización del rango dinámico: muchos sensores de alto rendimiento y amplificadores operacionales requieren fuentes de alimentación duales para utilizar completamente su rango de entrada/salida, evitar la distorsión no lineal y mejorar la linealidad y el rango dinámico del sistema.3. Antiinterferencias y supresión de ruidoEl diseño de doble fuente de alimentación reduce la interferencia de ruido de modo común. El ruido de modo común se refiere a la diferencia de voltaje entre dos líneas de señal a tierra. El uso de fuentes de alimentación positivas y negativas puede reducir eficazmente esta diferencia de voltaje, reduciendo así la interferencia de ruido de modo común. Especialmente en entornos industriales, una fuente de alimentación simétrica ayuda a mejorar la relación señal-ruido de la señal.
LEER MÁS
Obtenga rápidamente la información del producto en un minuto En el auge actual de la conducción autónoma, los drones y la tecnología robótica, los sistemas de navegación de alta precisión y fiabilidad se han convertido en el cerebro central de los dispositivos inteligentes. La tecnología inercial MEMS, combinada con un sistema de navegación por satélite de doble antena,... I3700Lanzado por Micro-Magic Incutiliza MEMS de alta precisión giroscopios, acelerómetros, y receptores GNSS multimodo y multifrecuencia para lograr una orientación rápida y precisa, además de funciones de navegación integradas. Calcula en tiempo real la posición, el rumbo, la actitud, la velocidad y otra información del portador, resiste obstrucciones e interferencias multitrayecto, y logra una navegación a largo plazo, precisa y confiable en túneles montañosos, cañones urbanos, automóviles, ferrocarriles de alta velocidad y otras áreas. Admite la función RTK GNSS en tiempo real, proporciona un protocolo universal estandarizado para el usuario y ofrece una buena escalabilidad. Ofrece soluciones de navegación convenientes para aplicaciones multidominio en todos los escenarios. Al mismo tiempo, el I3700 cuenta con protección IP68 y certificación CE, y puede funcionar con normalidad en entornos hostiles, cumpliendo con los requisitos de un diseño confiable de grado industrial. Características técnicas y aspectos destacados del I3700 1.El diseño estructural del conjunto MEMS-IMU mejora la precisión del cálculo de la actitud Para solucionar el problema de los grandes errores en el cálculo de actitud, se propone un sistema de cálculo de actitud basado en la fusión de datos de matrices MEMS-IMU. Se utiliza el método de optimización vectorial multiinformación para fusionar los datos de la matriz MEMS-IMU, y el método de filtrado dinámico de Kalman para calcular la actitud del portaaviones en movimiento. Esto mejora la capacidad de cálculo de actitud para lograr una mayor precisión en movimientos dinámicos complejos. 2.Apoyar la recepción y el cálculo de señales GNSS en todo el sistema y banda de frecuencia Módulo GNSS direccional y de posicionamiento de antena dual integrado, compatible con los principales sistemas de navegación por satélite del mundo, con capacidad para un posicionamiento y orientación rápidos y de alta precisión. Compatible simultáneamente con todos los puntos de frecuencia, lo que garantiza un posicionamiento óptimo en cualquier ubicación del mundo. El receptor de satélite integrado posee una sólida capacidad antiinterferencias y puede proporcionar un posicionamiento preciso en entornos electromagnéticos complejos. 3.Navegación integrada de alto rendimiento La tecnología de navegación inercial + GNSS, combinada con un algoritmo de navegación integrado de alta precisión de desarrollo propio, logra una precisión de posicionamiento horizontal de 0,8 cm + 1 ppm y una precisión de rumbo de 0,2°. Incluso en caso de pérdida temporal de las señales GNSS (como en túneles o aparcamientos subterráneos), se pueden generar continuamente datos de navegación estables a través de sensores inerciales (estabilidad de polarización cero del giroscopio de 2,5°/h, polarización cero de la aceleración de 30 μg). Al mismo tiempo, los algoritmos de fusión de datos multifuente son compatibles con odometría externa, DVL y otros sensores auxiliares para mejorar la robustez de la localización en entornos complejos. 4.Ecosistema de interfaz flexible y fácil de usar Cobertura completa de interfaz compatible con señales de sincronización RS232/422, CAN (SAE J1939) y PPS. Compatible con acceso diferencial DTU 4G. Fácil de conectar con dispositivos externos como LiDAR y cámaras. Salida NMEA, RTCM, protocolos binarios y mensajes estándar J1939, con diversos protocolos para satisfacer las necesidades de comunicación industrial y vehicular. 5.Implementación rápida y configuración inteligente El modo plug and play (PnP) ofrece mayor flexibilidad de uso, con configuraciones predeterminadas adaptadas a los escenarios habituales y compatibilidad con la configuración con un solo clic de los modos de trabajo (a bordo, embarcado, aeronave, estación base). Una interfaz de desarrollo intuitiva que admite la grabación de datos en tiempo real y la depuración visual, acortando el ciclo de desarrollo integrado. Escenario de aplicación: Potenciar con precisión miles de industrias 1. Drones y vehículos no tripulados: En operaciones de inspección y distribución logística, el I3700 proporciona posicionamiento a nivel de centímetros y salida de actitud estable para garantizar un control preciso en rutas complejas. 2. Agricultura inteligente: combinado con el sistema de conducción automática de maquinaria agrícola, el error de navegación entre crestas es inferior a 2 cm, lo que mejora enormemente la eficiencia de la siembra y la fertilización. 3. Exploración oceánica y barcos no tripulados: diseño de protección IP68 para hacer frente a entornos húmedos con niebla salina, función direccional de antena dual para garantizar la precisión del rumbo del barco y ayudar en tareas de investigación científica y estudios hidrológicos. 4. Robots industriales: En los escenarios de manipulación de AGV en almacenes y fábricas, el seguimiento de la trayectoria de movimiento a nivel milimétrico se logra mediante la coordinación con dispositivos externos a través de funciones de entrada y salida sincrónicas. El I3700 ofrece múltiples versiones de interfaz (MI0/MI1/MI2) para satisfacer las necesidades de diferentes industrias. Incluye un kit de desarrollo estándar y documentación técnica detallada, que ofrece servicios personalizados. Puede conectarse a estaciones CORS como Qian Xun y Mobile, o construir su propia estación de referencia RTK para lograr una cobertura de servicio de alta precisión en todo el país. El I3700 mide con precisión el mundo y controla el futuro con fiabilidad. Tanto si es un desarrollador que busca la vanguardia tecnológica como si es un profesional muy involucrado en la industria, el I3700se convertirá en su socio confiable para explorar la navegación inteligente. I3700 Sea cual sea tus necesidades, Micro-Magic está a tu lado.
LEER MÁS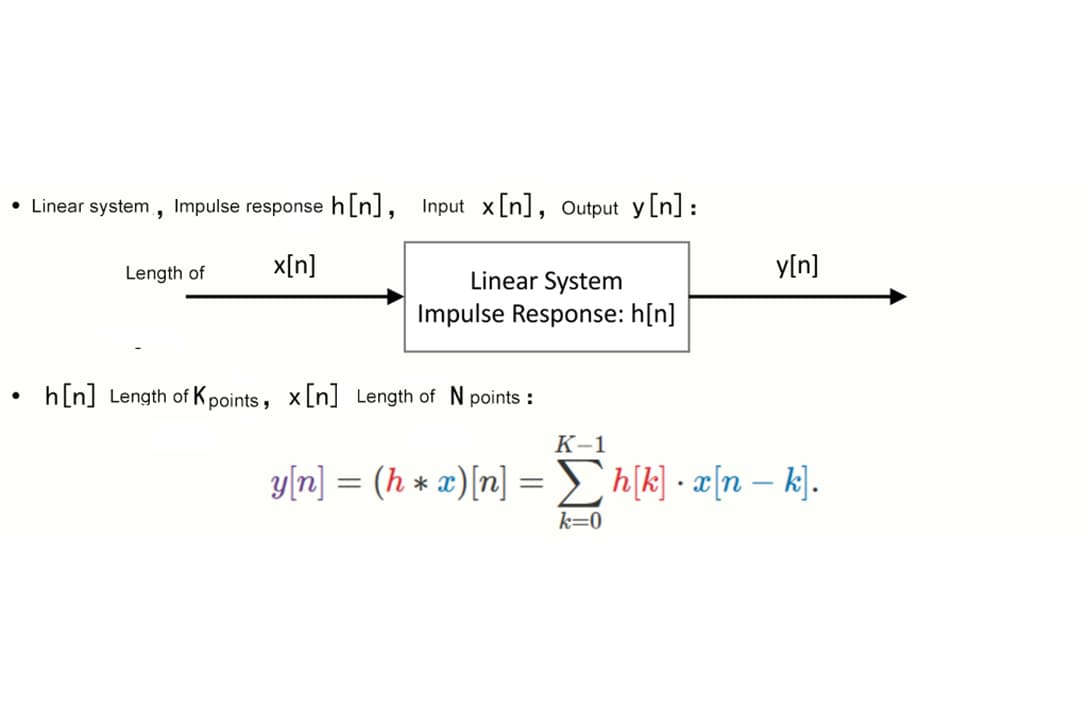
1. Principio de funcionamiento y tipos de sensores de aceleraciónUn sensor de aceleración es un tipo común de sensor que mide la aceleración y el ángulo de inclinación de objetos, y se utiliza ampliamente en industrias, salud, deportes y otros campos. Los sensores de aceleración suelen constar de elementos sensores, circuitos de procesamiento de señales y circuitos de interfaz, y pueden detectar la aceleración de un objeto o cambios en su estado de movimiento, convirtiendo estos datos en señales eléctricas para su salida.Actualmente, el mercado ofrece dos tipos principales de sensores de aceleración: sensores analógicos y sensores digitales.La característica de los sensores digitales de aceleración es su fácil integración con sistemas digitales. Sin embargo, a veces, para lograr mayor precisión, menor ruido y satisfacer diferentes requisitos de respuesta dinámica, a la vez que se controlan los costos, solemos preferir sensores de aceleración con salida analógica.La Figura 1 muestra el flujo de procesamiento de la señal de un acelerómetro de salida analógica típico. Generalmente, para mejorar la integración y reducir costos, el muestreo del ADC y el procesamiento del filtrado digital se integran internamente en el MCU o DSP. 2. Diseño del filtro paso bajo antialiasing pre-ADCAñadir un filtro paso bajo antialiasing al frente del ADC (conversor analógico-digital) es un diseño crucial en el sistema de muestreo de señales. Según el teorema de muestreo de Nyquist, la frecuencia de muestreo del ADC, fs, debe ser al menos el doble de la frecuencia máxima fmax de la señal (es decir, fs ≥ 2fmax), para reproducir con precisión la señal original sin distorsión. Si la señal de entrada contiene componentes con frecuencias superiores a fs/2 (denominada frecuencia de Nyquist), estos componentes de alta frecuencia se "pliegan" al rango de baja frecuencia, formando señales falsas (aliasing). El aliasing contamina permanentemente la señal útil y no puede eliminarse mediante el procesamiento posterior. La señal real puede contener ruido o componentes de alta frecuencia inútiles (como interferencias electromagnéticas y armónicos), que pueden superar fs/2. Incluso si la señal de entrada tiene un ancho de banda limitado, el proceso de muestreo del ADC (especialmente la discretización) introducirá ruido de cuantificación. El filtro paso bajo antialiasing puede reducir el impacto del ruido de alta frecuencia. El filtro paso bajo antialiasing es en realidad un filtro paso bajo RC (resistencia-capacitador), y su frecuencia de corte fc suele ajustarse ligeramente por debajo de fs/2, pero ligeramente por encima del ancho de banda efectivo de la señal (por ejemplo, el ancho de banda de un acelerómetro de 100 Hz, fc se selecciona como 150 Hz), lo que garantiza que solo pasen las señales con frecuencias inferiores a la frecuencia de Nyquist. Si la frecuencia de reloj de muestreo del ADC es de 2 kHz, la frecuencia de corte fc no debe ajustarse por encima de 1 kHz. La fórmula para calcular la frecuencia de corte fc es fc = 1/(2π×R×C). El filtro paso bajo antialiasing se utiliza para reducir el ruido de fondo y, por lo tanto, mejorar la resolución del acelerómetro. Generalmente, en el diseño, el ancho de banda se limita a la frecuencia más baja requerida por la aplicación para maximizar la resolución y el rango dinámico del acelerómetro.En la práctica, si se utiliza el ADXL103 o el ADXL203 de ADI, el filtro paso bajo interno ya está integrado. La frecuencia de corte (punto de -3 dB) la determina el condensador externo C conectado al terminal de salida. Solo conectando un condensador en paralelo al pin de salida y formando un filtro paso bajo con la resistencia de salida interna se pueden lograr las funciones de antialiasing y supresión de ruido. El circuito de aplicación real se muestra en la Figura 2, y su fc correspondiente es de 5 µF/C. 3. Filtrado digitalLa señal analógica pasa por un filtro paso bajo antialiasing y se envía al módulo ADC. Bajo la acción del reloj de muestreo, se genera un flujo de datos continuo. En este momento, los datos inevitablemente contienen ruido. Para filtrarlo, se requiere tecnología de filtrado digital para procesar los datos obtenidos. En comparación con los filtros analógicos, los filtros digitales suelen tener respuestas en frecuencia más estables, pueden suprimir con precisión las señales fuera de banda, tienen buena repetibilidad y pueden implementarse por software o mediante aceleración de hardware de filtros FIR (Respuesta de Impulso Finito) o IIR (Respuesta de Impulso Infinito). El filtrado digital puede basarse en software o implementarse mediante aceleración de hardware de filtros FIR o IIR.Debido al alto orden de los filtros FIR, estos consumen más recursos computacionales y son más adecuados para su ejecución en DSP o MCU de alto rendimiento. Su expresión en la ecuación diferencial se muestra en la siguiente figura. En un filtro FIR paso bajo de orden 120 con ventana Kaiser, la atenuación de la banda de rechazo suele superar los 60 dB. En comparación con los filtros IIR, los filtros FIR tienen una banda de transición más amplia y un retardo de grupo mayor, y su respuesta en tiempo real no es tan rápida como la de los filtros IIR.Si los recursos computacionales son limitados en una plataforma embebida o para obtener una banda de transición más pronunciada, también se pueden utilizar filtros IIR. En comparación con los filtros FIR, los filtros IIR presentan una mayor eficiencia computacional (pueden alcanzar un alto rendimiento con órdenes inferiores), presentan cambios de fase no lineales y son aceptables para acelerómetros, pero pueden ser inestables. Las posiciones polares deben optimizarse cuidadosamente. La expresión general de la ecuación diferencial para filtros IIR se muestra en la siguiente figura. Un filtro digital de paso bajo IIR elíptico de cuarto orden generalmente puede lograr una atenuación de banda de rechazo de más de 60 dB cuando la ondulación de banda de paso es de 0,5 dB.En ocasiones, para obtener un resultado de salida uniforme, los datos de salida dentro de una ventana del filtro mencionado se someten a un filtrado recursivo de promedio para reducir la influencia del ruido. Dada una secuencia de señales x[n] con N muestras, donde n es el índice de la muestra (de 0 a N-1), el filtrado de promedio móvil se realiza deslizando una ventana de longitud fija M sobre la secuencia de señales y calculando el promedio de las muestras dentro de la ventana. Para cada posición k de la ventana deslizante, la salida filtrada y[k] se puede calcular mediante la siguiente fórmula: El tamaño M de la ventana deslizante determina el grado de suavizado. Una ventana más grande suaviza la señal con mayor eficacia, pero puede resultar en una respuesta retardada; una ventana más pequeña responde más rápidamente a los cambios de la señal, pero el efecto de suavizado puede ser menor. Normalmente, cuando la frecuencia de muestreo del ADC es de 2000 Hz, M se establece en 10.
LEER MÁS
Obtenga rápidamente la información del producto en un minutoEn la era tecnológica que cambia rápidamente, la tecnología de navegación inercial precisa se ha convertido en un requisito fundamental en campos como la conducción autónoma, la industria aeroespacial y la exploración oceánica. G-F120Halta precisión giroscopio de fibra ópticaLanzado por Micro Magic Inc, con su excelente rendimiento y confiabilidad, proporciona soluciones de navegación estables y precisas para usuarios globales, lo que permite a las industrias ascender a nuevos niveles de inteligencia.El giroscopio de fibra óptica de alta precisión G-F120H se ha consolidado como líder en aplicaciones de navegación gracias al diseño integrado de componentes ópticos y electrónicos. Considerando su peso y tamaño, presenta un excelente rendimiento inercial. Gracias a la avanzada tecnología óptica integrada y circuitos electrónicos FPGA de bucle cerrado, el G-F120H logra mayor precisión, control de ruido y eficiencia que tecnologías similares. Además, la función de calibración interna optimiza aún más el efecto de supresión térmica, mientras que el diseño de separación entre los dispositivos electrónicos y los componentes del anillo sensibles a la FOG garantiza una amplia adaptabilidad ambiental. Ventaja principal: superar las barreras tecnológicas1.Máxima precisión, fiabilidad constanteLa estabilidad de sesgo cero es tan baja como 0,002 °/h (1σ, 100 s), lo que garantiza una alta consistencia en la medición de actitud durante el funcionamiento a largo plazo.Repetibilidad de polarización cero a temperatura completa ≤0,05 °C/h, operando en entornos extremos (de -40 °C a +65 °C) con funcionamiento continuo. Coeficiente de desplazamiento aleatorio ≤0,001 °C/√ h, suprimiendo eficazmente la interferencia de ruido y generando una salida de datos más pura.2.Durabilidad resistente, superando desafíos sin miedo.Mediante rigurosas pruebas mecánicas, garantizamos la precisión y fiabilidad del funcionamiento del producto en entornos complejos. Vibración aleatoria (20 Hz a 500 Hz, cada eje vibra durante 15 minutos), con un valor absoluto de polarización cero durante la vibración y un valor medio de polarización cero antes y después de la vibración inferior a 0,05 °/h. Impacto mecánico de 30 g (media onda sinusoidal, 10 ms), con un valor de cambio de posición cero antes y después del impacto inferior a 0,02 °/h, lo que garantiza la fiabilidad en entornos altamente dinámicos, como a bordo y en el aire.3.Comunicación de alta velocidad, integración perfectaAdmite comunicación serial bidireccional RS-422, con una velocidad de transmisión de hasta 460,8 kbps y una alta compatibilidad. La trama de datos contiene datos válidos de giroscopio de 32 bits y datos de temperatura de 14 bits, junto con la comprobación de paridad para garantizar la integridad y la transmisión en tiempo real de la información. Los escenarios de aplicación potencian diversos campos(1) Drones y aviación: proporcionar una precisión de subgrados (0,05°) para los sistemas de rumbo y actitud a bordo para garantizar la seguridad y la estabilidad del vuelo.(2) Navegación oceánica: La elección ideal para girocompases marinos, con interferencia antimagnética (sensibilidad del campo magnético ≤ 0,02°/h/Gs) y adaptabilidad a entornos marinos complejos.(3) Automatización industrial: posicionamiento preciso (precisión de 1 cm) y medición de velocidad (precisión de 0,03 m/s), lo que permite un control de movimiento de alta precisión para AGV, robots y otros. Garantía de calidad: definida por normas técnicasLa serie G-F120H sigue estrictamente las especificaciones técnicas internacionales y ofrece tres modelos, G-F120H-A/B/C, para satisfacer los requisitos de precisión de diferentes escenarios:(1) G-F120H-C: Modelo insignia con estabilidad óptima de polarización cero y repetibilidad de temperatura total, adecuado para misiones de alta precisión de grado aeroespacial.(2) G-F120H-B: Equilibrio entre rendimiento y costo, adecuado para mercados de gama media a alta, como aplicaciones automotrices y marinas.(3) G-F120H-A: Opción económica, el rendimiento aún supera los puntos de referencia de la industria, cubriendo las necesidades de automatización industrial. Elige Micro Magic y descubre un futuro impulsado por la precisiónComo proveedor líder mundial de soluciones de navegación inercial, Micro Magic Incestá impulsado por la innovación y continúa superando los límites de la tecnología. G-F120H giroscopio de fibra ópticaNo es solo un dispositivo, sino también un socio confiable para avanzar hacia la era de la inteligencia. G-F120Sea cual sea tus necesidades, Micro-Magic está a tu lado. --
LEER MÁS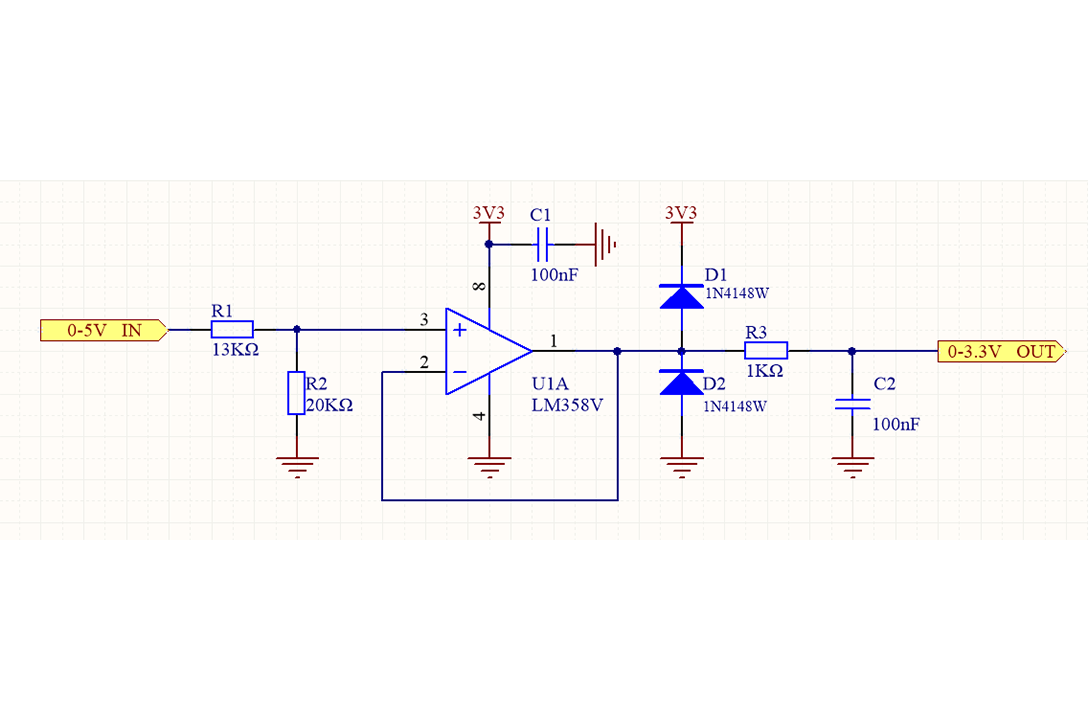
El sensor de salida de voltaje generalmente genera un rango de voltaje de 0-5 V o 0-10 V. Si, por razones de costo, optamos por no usar un chip de conversión ADC externo, sino muestrear el módulo ADC dentro del chip MCU, dado que el rango de voltaje de adquisición de AD en STM32 es de 0-3,3 V, en este caso, necesitamos el circuito de muestreo que se muestra en la figura a continuación.En la figura, R1 y R2 forman un circuito divisor de tensión resistivo que convierte la tensión de entrada de 0 a 5 V en un rango de tensión de aproximadamente 0 a 3 V. El seguidor de tensión del amplificador operacional riel a riel cumple la función de adaptación de impedancia, aislando el sensor del módulo de muestreo del ADC y reduciendo la atenuación de la señal. Para evitar daños en el circuito del módulo ADC causados por sobretensión y tensión negativa, se añaden diodos de protección de pinza a la fuente de alimentación y a tierra, respectivamente, lo que garantiza que la tensión de entrada del módulo ADC se mantenga siempre dentro del rango de -0,7 V a 3,3 V + 0,7 V. Al mismo tiempo, para suprimir la influencia del ruido de alta frecuencia, se debe añadir un filtro paso bajo RC antes del muestreo del ADC. La frecuencia de corte del filtro paso bajo debe seleccionarse según el ancho de banda de la señal. Por ejemplo, si el ancho de banda de la señal es de 100 Hz, la frecuencia de corte puede ajustarse a 100 Hz o ligeramente superior, como 1 kHz. Si R2 es 1,5 K y C1 es 100 nF, entonces la frecuencia de corte fc es aproximadamente igual a 1 KHz.
LEER MÁS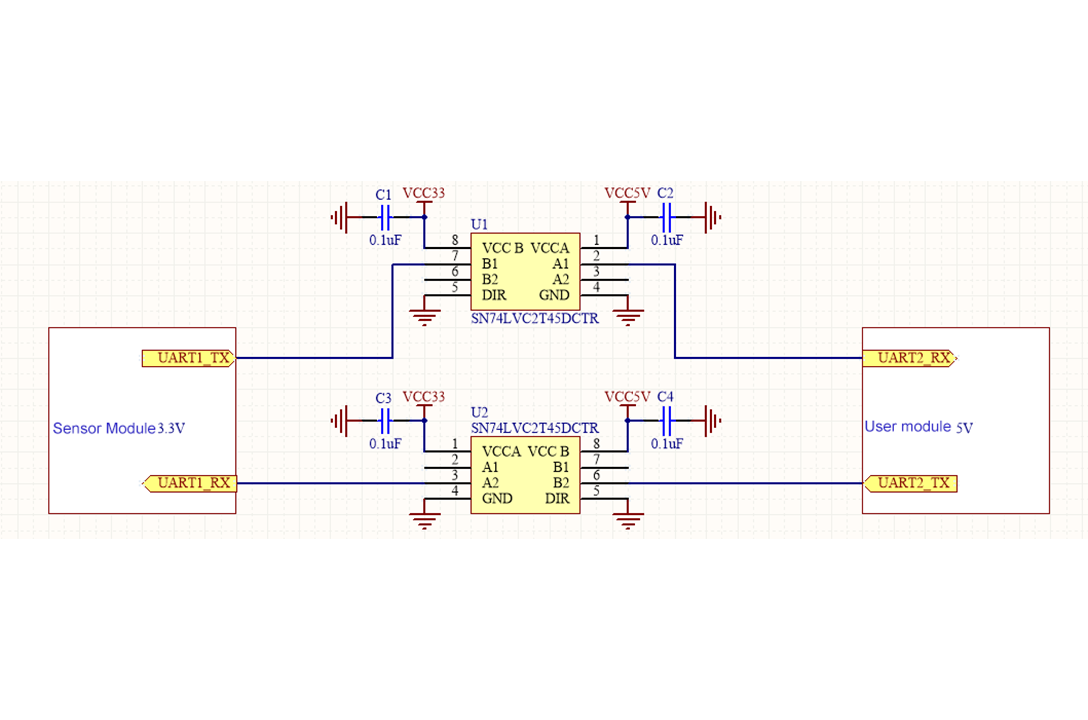
Si la comunicación entre el módulo sensor y el sistema de usuario se realiza mediante métodos UART, SPI o E/S, generalmente, el nivel de voltaje de la interfaz del módulo sensor es de 3,3 V, al igual que el del sistema de usuario. Normalmente, es posible una conexión directa. Sin embargo, si el nivel de voltaje de la interfaz del sistema de usuario es de 1,8 V o 5 V, al interactuar el módulo con el sistema de microcomputadora monochip para el intercambio de datos, la discrepancia en los niveles de voltaje de ambos participantes puede provocar fallos de comunicación, reflujo de corriente, consumo de energía anormal, anomalías de voltaje y otros problemas. Este artículo presentará varios métodos comunes de coincidencia de niveles, que los usuarios pueden elegir según sus necesidades.1. Utilice chips de conversión de nivelConecte las dos fuentes de alimentación de conversión necesarias a ambos lados del chip de conversión y, a continuación, las señales de entrada y salida necesarias a la entrada y salida del chip. El chip realiza todas las partes de la conversión internamente. La siguiente figura muestra el circuito de conversión de nivel con el SN74LVC2T45DCTR.Las ventajas de este sistema son su gran velocidad, su gran capacidad de conducción y su facilidad de uso. Las desventajas son su coste relativamente alto.2. Conversión de niveles mediante MOSFET o transistoresComo se muestra en la figura siguiente, este es un circuito de conversión de nivel bidireccional.Primero, analicemos la situación donde se envían datos de 3,3 V a 5 V. Cuando el terminal UART1_TX tiene alta tensión, el MOSFET Q1 está en estado de corte y el terminal UART2_RX se eleva a su tensión de alimentación. Cuando el terminal UART1_TX tiene baja tensión, el MOSFET Q1 conduce y el terminal UART2_RX se reduce a un nivel bajo por Q1, completando la conversión de nivel.En segundo lugar, analicemos la situación en la que se envían datos de 5 V a 3,3 V. Cuando el terminal UART2_TX tiene un voltaje alto, tanto el MOSFET Q2 como el diodo de cuerpo están en estado de corte, y R3 eleva el UART1_RX a un voltaje alto. Cuando el UART2_TX emite un voltaje bajo, el MOSFET no conduce, pero su diodo de cuerpo lo baja. En este punto, Vgs es mayor que el voltaje de activación, y el MOSFET conduce, reduciendo aún más el voltaje del UART1_RX.Los MOSFET también se pueden reemplazar por transistores.La ventaja de esta solución es su bajo coste, mientras que la desventaja es que la velocidad en baudios de los datos generalmente no puede superar los 400 kbps.3. Uso de resistencias para la división de voltaje para convertir nivelesEsta solución solo utiliza un tipo de componente: resistencias, como se muestra en la figura a continuación. Cuando el módulo de 3,3 V envía datos a la derecha, solo pasa por la resistencia limitadora de corriente, y el nivel en el extremo receptor del cliente se encuentra dentro del rango. Cuando el cliente de 5 V envía datos a la izquierda, utiliza dos resistencias para la división de tensión, y la tensión en el extremo receptor izquierdo es de 5 V * 2 K / (1 K + 2 K) ≈ 3,3 V.La ventaja de esta solución es su bajo costo y su conveniencia para el diseño de placas PCB. La desventaja es su baja capacidad de control y la imposibilidad de alcanzar velocidades muy altas. Generalmente, la velocidad en baudios aplicada de esta manera no supera los 100 kbps.
LEER MÁS
Obtenga rápidamente la información del producto en un minuto En el campo de la automatización industrial y la monitorización inteligente, la recopilación precisa de datos y el análisis confiable del estado de los equipos son clave para garantizar la seguridad y la eficiencia de la producción. ACM1000 digital Sensor de vibración MEMS Lanzado por Micro-Magic IncSe ha convertido en una opción ideal en el campo del monitoreo de vibraciones debido a su alta precisión, salida de múltiples parámetros y fuerte adaptabilidad ambiental. El ACM1000 incorpora un sensor MEMS de tres ejes de bajo ruido, baja deriva y bajo consumo, con características de alta frecuencia y bajo ruido, especialmente adecuado para aplicaciones de medición de vibraciones de alta resolución. Detecta fallos de maquinaria con la mayor rapidez posible en aplicaciones de monitorización del estado del equipo. El producto no solo ofrece un excelente rendimiento, sino que también tiene un consumo de energía extremadamente bajo. Además, este sensor proporciona una medición de inclinación precisa y fiable en entornos de alto impacto y alta vibración sin saturarlo. Los aspectos más destacados del producto ACM1000 incluyen los siguientes:1.Medición integrada de múltiples parámetrosEl ACM1000 puede emitir simultáneamente datos de velocidad de vibración (0-50 mm/s), ángulo de vibración (0-180°), amplitud (desplazamiento 0-30 mm), frecuencia de vibración (1-100 Hz) y temperatura de tres ejes (X, Y, Z), cubriendo completamente los requisitos de monitoreo del estado de vibración del equipo.2.Alta precisión y bajo ruido.Al utilizar tecnología de filtrado digital y sensores capacitivos de silicio monocristalino, la interferencia de ruido se reduce de manera efectiva y la precisión de la medición alcanza: Velocidad de vibración: ±1 mm/s; Ángulo de vibración: ±0,001°/s; Desplazamiento de vibración: ± 0,001 mm.3.Diseño duradero de grado industrialAmplio rango de temperatura (-40 °C a +85 °C), apto para entornos extremos. Resistente a impactos de 20 000 g y vibraciones de 10 g rms, lo que cumple con los requisitos de entornos industriales exigentes. Tiempo medio entre fallos ≥45 000 horas para garantizar un funcionamiento estable y fiable del sistema.4.Configuración flexible y fácil integraciónCompatible con múltiples interfaces como RS232/RS485/TTL/RS422/CAN y con el protocolo Modbus. Se pueden configurar códigos de dirección (0x01~0xFF), lo que permite la conexión en red multisensor y la monitorización multipunto. Base magnética integrada y orificios de montaje para facilitar su instalación. Monitoree con precisión cada vibración, prevenga problemas antes de que ocurran y ayude a mejorar la inteligencia industrial. Elija ACM1000 ¡Para equipar tu equipo con el "Smart Eye"! ACM-1000Sea cual sea tus necesidades, Micro-Magic está a tu lado. --
LEER MÁS
En industrias donde la precisión, la confiabilidad y la adaptabilidad a entornos resistentes a altas temperaturas y vibraciones son fundamentales, el AC-6 serie de alto rendimiento acelerómetros de flexión de cuarzode Micro-Magic Inc Sin duda, son un producto revolucionario. Diseñado específicamente para los entornos más exigentes, resistentes a altas temperaturas y vibraciones, este acelerómetro avanzado es la opción ideal para la perforación de petróleo y gas, la exploración geofísica y otros campos, gracias a su precisión y estabilidad inigualables.El acelerómetro flexible de cuarzo AC-6 presenta una miniaturización única, un diseño resistente a altas temperaturas y vibraciones, tecnología de empaquetado avanzada y un circuito dedicado. Los usuarios pueden seleccionar la resistencia de muestreo adecuada mediante cálculo para obtener una salida de alta precisión. Además, según las necesidades del usuario, se utilizan sensores de temperatura integrados para compensar los valores locales y los factores de escala, reduciendo así el impacto de la temperatura ambiente. ¿Cómo resuelve el AC-6 los problemas de estabilidad y confiabilidad en entornos de alta temperatura?Para resolver el problema de la baja vida útil de la sonda del acelerómetro a altas temperaturas, se mejora el proceso de conexión utilizando unión de cable de oro para conectar el poste terminal a la película chapada en oro en el péndulo de cuarzo.Para el servocircuito se utiliza un circuito integrado híbrido de película gruesa con módulo multichip. El sustrato es cerámica de óxido de aluminio y el conductor es oro metálico, lo que soluciona el problema de la estabilidad a largo plazo a altas temperaturas y presenta un pequeño error.En la fase de prueba, para cumplir con el entorno de trabajo de alta temperatura del registro de petróleo, el acelerómetro se sometió a un envejecimiento a alta temperatura a 180 °C durante más de 96 horas para garantizar la estabilidad a largo plazo durante la operación a alta temperatura. El AC-6 también tiene las siguientes características significativas:ØTanto las pruebas estáticas como las dinámicas pueden lograr mediciones de alta precisión, con estabilidad de sesgo (1σ, un mes) ≤150 μg y una resolución tan baja como 30 μg.ØEl rango de medición alcanza ±30 g, lo que cumple con los requisitos de medición de aceleración en entornos extremos. Ancho de banda de 800 a 2500 Hz, ideal para escenarios de medición dinámica de alta frecuencia.ØLa capacidad antivibración alcanza los 25 G (20 ~ 2000 Hz) y la capacidad antiimpacto es de 1000 g (media onda sinusoidal de 0,5 ms), lo que garantiza un funcionamiento estable en condiciones adversas. El AC-6 acelerómetro de cuarzo Se ha convertido en un producto de referencia en el campo de la medición industrial gracias a su alta precisión, alta fiabilidad y excelente adaptabilidad a altas temperaturas y entornos hostiles. Su tecnología avanzada y su amplia gama de aplicaciones han validado su excepcional rendimiento. Ya sea para pruebas estáticas en entornos extremos o pruebas dinámicas de alta frecuencia, el AC-6 proporciona a los usuarios... soluciones confiables.
LEER MÁS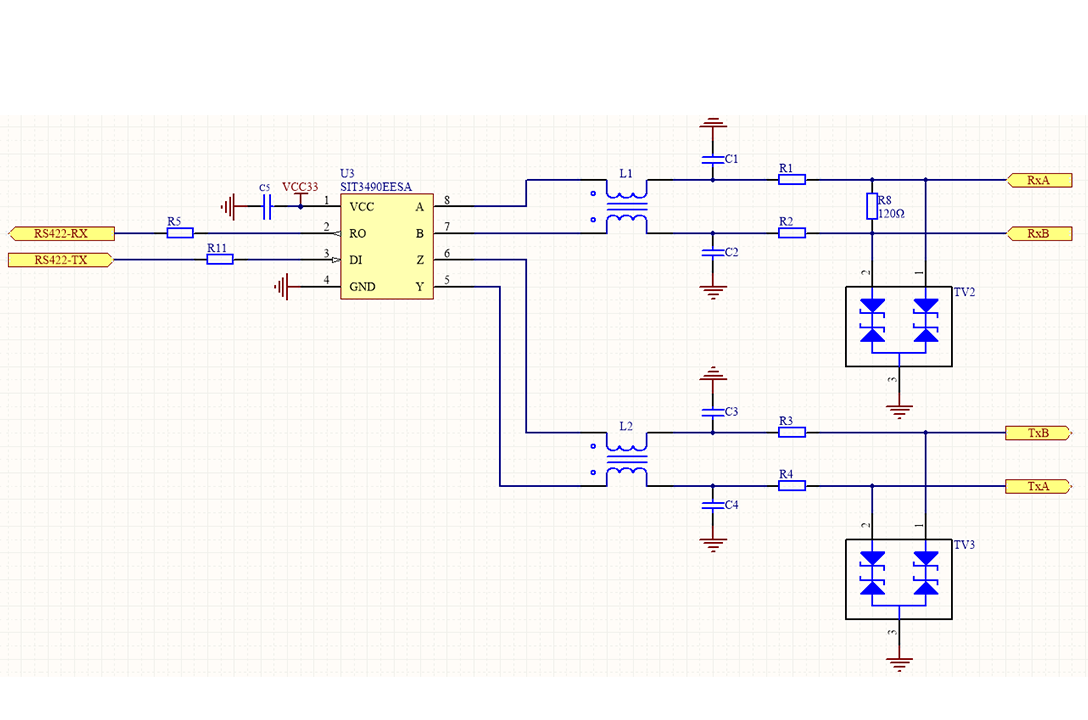
1. Principio de comunicación RS422:(1) Modo de trabajo RS422: RS422 admite el modo de comunicación full-duplex, es decir, los datos se pueden transmitir bidireccionalmente al mismo tiempo, es decir, se utilizan dos pares de líneas diferenciales para enviar y recibir respectivamente, lo que mejora la eficiencia y flexibilidad de la comunicación.(2) Nivel de señal: RS422 utiliza una señal diferencial para transmitir datos, es decir, utiliza dos líneas de señal (una positiva y otra negativa). Posee una alta capacidad antiinterferente y permite comunicaciones a larga distancia y alta velocidad. Su estándar de nivel de señal diferencial es el siguiente:① Transmisor: Al transmitir lógica "1", la diferencia de voltaje entre la línea A y la línea B es de +2 V a +6 V; al transmitir lógica "0", la diferencia de voltaje entre la línea A y la línea B es de -2 V a -6 V.② Extremo receptor: Puede reconocer tensiones diferenciales de hasta ±200 mV. Cuando la tensión de la línea A es superior a la de la línea B en más de 200 mV, se reconoce como un "1" lógico; cuando la tensión de la línea A es inferior a la de la línea B en más de 200 mV, se reconoce como un "0" lógico.(3) Distancia de transmisión: A una velocidad de transmisión de 115200 baudios, la distancia máxima de transmisión del RS485 suele ser de unos 1200 metros. Normalmente, la velocidad de transmisión es inversamente proporcional a la distancia de transmisión, pero la distancia real puede variar debido a los siguientes factores:① Calidad de la línea de transmisión: el par trenzado blindado de alta calidad puede reducir la atenuación y la interferencia de la señal y extender la distancia de transmisión;② Interferencia del entorno electromagnético: un entorno con fuerte interferencia electromagnética acortará la distancia de transmisión;③ Resistencia de adaptación de terminales: Instalar correctamente la resistencia de terminales (normalmente 120 ohmios) puede reducir la reflexión de la señal, garantizar su integridad y mejorar la calidad de la comunicación. Si se requiere una mayor distancia, considere reducir la velocidad en baudios o usar un repetidor.(4) Capacidad de carga del transmisor: un controlador RS422 puede controlar hasta 10 receptores.(5) Método de conexión de la resistencia de adaptación de terminales: RS422 puede conectarse sin resistencia de adaptación de terminales cuando la distancia es corta (generalmente no más de 300 metros). Para comunicaciones a larga distancia, se puede conectar una resistencia de 120 ohmios al extremo del receptor de señal como resistencia de terminal. Esta resistencia de terminal absorbe las ondas reflejadas en la red y mejora eficazmente la intensidad de la señal. (6)Protección del circuito RS422 y supresión de interferencias: Generalmente, se requiere protección antiestática (ESD), protección de limitación de corriente y supresión de ruido de modo común. El principio eléctrico se muestra en la siguiente figura: Protección antiestática (ESD): Conecte los diodos TVS a tierra en las líneas diferenciales A y B respectivamente para evitar la diafonía estática con el circuito subsiguiente y daños a los componentes.Protección de limitación de corriente: conecte una pequeña resistencia en serie en las líneas diferenciales A y B para evitar que la línea de señal se cortocircuite o que una sobrecorriente dañe el chip de interfaz.Supresión de ruido de modo común: Conecte las bobinas de choque de modo común L1 y L2 en serie en las líneas diferenciales A y B para suprimir la interferencia de modo común en la línea y mejorar la capacidad antiinterferente del sistema. El rango de selección de impedancia del inductor de modo común es de 120 Ω/100 MHz a 2200 Ω/100 MHz, y el valor típico es de 1000 Ω/100 MHz.Las líneas diferenciales de envío y recepción A y B están conectadas a tierra y a condensadores para proporcionar una ruta de retorno de baja impedancia que suprime el ruido de alta frecuencia en modo común. El rango de selección del valor de capacitancia es de 22 PF a 1000 pF, y el valor típico es de 100 pF.2. Precauciones para el uso in situ:(1) Las líneas de señal RS422 no se pueden enrutar junto con líneas eléctricas fuertes y se debe seguir el principio de separación de electricidad fuerte y débil.(2) El método correcto de conexión de las líneas de señal y tierra es que las líneas A y B del extremo emisor se conectan a las líneas A y B del extremo receptor, y la línea de tierra también debe estar conectada. La tierra de la señal puede ser un par trenzado sin apantallar adicional o la capa de apantallamiento de un par trenzado apantallado. El bus RS422 debe tener una conexión a tierra fiable en un único punto; es decir, solo puede haber un punto a tierra en todo el bus RS422, no varios, ya que la conexión a tierra mantiene constante la tensión en el cable de tierra (normalmente el cable apantallado se utiliza como cable de tierra) para evitar interferencias de modo común. Si se conectan varios puntos a tierra, será contraproducente.(3) La interferencia de la señal causa comunicación inestable y soluciones: Si a veces no hay conexión de comunicación en el sitio, es posible que la señal sufra interferencias, lo que afecta su continuidad. Esto requiere el uso de cables de par trenzado blindados para la transmisión a larga distancia, y una resistencia de adaptación de impedancia de 120 ohmios conectada en paralelo al terminal receptor.(4) Selección de cable blindado: Elija utilizar cables de par trenzado blindados de categoría 5e ordinarios, es decir, cables de red. 3. Problemas comunes y soluciones de la comunicación RS422: ProblemaPosible causaSoluciónFallo de comunicaciónLínea equivocadaConexión Asegúrese de que A+ y B- estén conectados correctamente Pérdida de datosLa distancia de transmisión es demasiado larga o la velocidad es demasiado altaReducir la velocidad en baudios o utilizar un amplificador de reléInterferencia severa interferencia electromagnética Utilice par trenzado blindado y asegúrese de tener una buena conexión a tierra. Reflexión de la señalNo hay coincidencia de terminalAñadir 120Ω resistencia terminal al final del busAnormalidad en la comunicación entre múltiples dispositivosSuperar el número máximo de dispositivos receptoresReducir el número de terminales de recepción o utilizar RS-485 en su lugar
LEER MÁS
Los sensores de velocidad de rueda (sensores de velocidad de rueda) se utilizan a menudo como sensores auxiliares en los sistemas de navegación inercial (INS) para mejorar la precisión de la navegación y suprimir los errores acumulados de los sensores inerciales. El medidor de velocidad de rueda calcula la velocidad longitudinal del vehículo midiendo la velocidad de la rueda (combinada con el radio del neumático y la corrección de la relación de deslizamiento), proporcionando información de velocidad independiente. Cuando se pierden las señales GPS (como en túneles o garajes subterráneos), el INS puede estimar continuamente la posición del vehículo mediante estima combinando los datos de velocidad del medidor de velocidad de rueda y comparándolos con los resultados de integración del acelerómetro del INS para corregir el error de velocidad. En el cálculo del rumbo, el medidor de velocidad de rueda puede calcular indirectamente la tasa de cambio del ángulo de rumbo midiendo la diferencia de velocidad entre las ruedas izquierda y derecha (diferencia de velocidad de rueda), proporcionando compensación para la calibración del ángulo de rumbo de navegación inercial.Tomando el cambio del ángulo de rumbo como ejemplo, este artículo presenta brevemente cómo calcular indirectamente la tasa de cambio del ángulo de rumbo a través de los datos obtenidos del medidor de velocidad de la rueda. 2.Factores que afectan la precisión de la medición del medidor de velocidad de la rueda y corrección del algoritmo En aplicaciones prácticas, los siguientes problemas pueden generar datos de medición inexactos del medidor de velocidad de la rueda, lo que afecta la compensación de error del ángulo acimutal en INS.a) Pista BLa distancia entre ejes real puede variar debido a la carga o la deformación de la suspensión, por lo que requiere calibración regular. La fórmula anterior asume que las ruedas izquierda y derecha son simétricas, por lo que el modelo debe ajustarse para vehículos asimétricos.b) Compensación de deslizamientos y erroresEn superficies mojadas y resbaladizas, en terrenos todoterreno o al acelerar o frenar rápidamente, los neumáticos pueden resbalar, lo que genera una diferencia de velocidad entre las ruedas que no coincide con la velocidad angular real. Por lo tanto, es necesario combinar los datos de aceleración y velocidad angular de la IMU (Unidad de Medición Inercial) para detectar el resbalón. Ajustar dinámicamente el peso del indicador de velocidad de las ruedas mediante un algoritmo de fusión multisensor (algoritmo de filtro Kalman) para reducir el impacto del resbalón en la navegación. 3. Casos de uso reales El I3500 es un sistema de navegación integrado (GNSS/INS) fabricado por Micro-Magic Inc., compuesto por sensores MEMS de alto rendimiento, sistemas GNSS de alta precisión y microprocesadores de alto rendimiento. Puede conectarse a un odómetro externo, DVL y otra información de navegación auxiliar. Gracias a sus algoritmos de navegación integrados de alta fiabilidad, puede generar información en tiempo real como la velocidad, la posición y la actitud del portaaviones. Entrada/salida de datosParámetrosDescribirSalida de datosProtocolo binario NMEA/RTCM/Novtel SPANContenido de los datosÁngulo de Euler, velocidad, posición, aceleración, velocidad angularAlgoritmo de fusiónFiltro de Kalman extendidoSensor externoMedidor de kilometraje, GNSS, DTUÍndice de precisión de navegación integradoPosiciónPrecisión de la posiciónPrecisión de velocidadPaso/RollAprecisión Acceso al medidor de kilometraje1cm0,03 m/s0,1°1m0,1 m/s0,1°6m0,1 m/s0,2° Conclusión El velocímetro de rueda complementa el sistema de navegación inercial proporcionando información de velocidad independiente, lo que mejora significativamente la fiabilidad de la navegación de los vehículos en entornos complejos. Sus valores fundamentales se reflejan en:a. Precisión a corto plazo: los datos de velocidad de alta frecuencia suprimen la acumulación de errores INS.b. Diseño redundante: mantener la capacidad de navegación básica en caso de falla del GPS.do. Rentabilidad: Mejora significativa en el rendimiento de la navegación lograda a un menor costo.En el futuro, con el avance de los algoritmos de fusión de múltiples sensores, como el filtrado asistido por aprendizaje profundo, se profundizará aún más la aplicación de sensores de velocidad de las ruedas en la conducción autónoma y los sistemas no tripulados.I3500Sistema de navegación inercial MEMS Gyro I3500 de 3 ejes de alta precisión I3700Módulo rastreador GPS agrícola de alta precisión, consumo, sistema de navegación inercial, antena RTK MTK GNSS RTK, algoritmo RTK
LEER MÁS
Se proporciona un análisis exhaustivo de los métodos de prueba para el sesgo (sesgo cero) y el factor de escala de los acelerómetros flexibles de cuarzo, incluyendo técnicas especializadas como la prueba de rodadura de cuatro puntos y la prueba de dos puntos, así como la fórmula de cálculo para la sensibilidad a la temperatura. Esto es aplicable a aplicaciones de alta precisión como la navegación inercial y las naves espaciales.El sesgo (sesgo cero) y el factor de escala de los acelerómetros flexibles de cuarzo determinan directamente la precisión de la medición y la estabilidad a largo plazo del acelerómetro, especialmente en aplicaciones de alta precisión como la navegación inercial y el control de actitud. Por lo tanto, son dos indicadores clave de rendimiento para la evaluación de los acelerómetros de cuarzo. La importancia fundamental del sesgo (sesgo cero) reside en el error inherente del sistema del acelerómetro, que provoca la desviación fundamental de todos los resultados de medición. Por ejemplo, si el sesgo cero es de 1 mg, el valor medido añadirá este error independientemente de la aceleración real. El sesgo cero también se desvía con factores como el tiempo, la temperatura y la vibración (estabilidad del sesgo cero). En los sistemas de navegación inercial, la deriva del cero se amplifica continuamente mediante operaciones de integración, lo que genera errores acumulativos de posición y velocidad. Las características de temperatura de los materiales de cuarzo también pueden provocar que el sesgo cero varíe con la temperatura (coeficiente de temperatura del sesgo cero), por lo que se necesitan algoritmos de compensación de temperatura para suprimir este efecto en aplicaciones de alta precisión. El factor de escala se refiere a la relación proporcional entre la señal de salida de un acelerómetro y la aceleración de entrada real. Un error en el factor de escala puede provocar una distorsión proporcional de los resultados de medición. La estabilidad del factor de escala afecta directamente al rendimiento del sistema en entornos de alto rango dinámico o temperatura variable. En la operación de integración de la aceleración de la navegación inercial, el error del factor de escala se integra dos veces, lo que amplifica aún más el error de posición. Por lo tanto, la razón por la que el sesgo y el factor de escala se han convertido en indicadores clave de rendimiento de los acelerómetros flexibles de cuarzo radica en que ambos son fuentes fundamentales de error y limitaciones clave para la estabilidad a largo plazo. En aplicaciones a nivel de sistema, el rendimiento de estos dos factores determina directamente si el acelerómetro puede cumplir con los requisitos de alta precisión y alta fiabilidad, especialmente en escenarios como la conducción no tripulada, naves espaciales, navegación submarina, etc., donde existe tolerancia cero a errores. Elprueba de sesgoSe puede realizar mediante dos métodos: prueba de rodadura de cuatro puntos (posiciones de 0°, 90°, 180° y 270°) o prueba de dos puntos (posiciones de 90° y 270°). La prueba del factor de escala se puede realizar mediante tres métodos: prueba de rodadura de cuatro puntos (posiciones de 0°, 90°, 180° y 270°), prueba de dos puntos (posiciones de 90° y 270°) y prueba de vibración. Tomando como ejemplo el método de prueba de rodadura de cuatro puntos, este artículo explica cómo obtener el sesgo y el factor de escala de un sensor de aceleración. 1.Métodos de prueba para sesgo y factores de escala: a)Instale el acelerómetro en un banco de pruebas específico (cabezal indexador de dientes múltiples).b)Iniciar el banco de pruebasdo)Gire el banco de pruebas en sentido horario hasta la posición 0°, estabilícelo y registre el resultado de varios conjuntos de productos probados según la frecuencia de muestreo especificada. Tome la media aritmética como resultado de la medición.d)Gire el banco de pruebas en sentido horario hasta la posición de 90°, estabilícelo y registre el resultado de varios conjuntos de productos probados según la frecuencia de muestreo especificada. Tome la media aritmética como resultado de la medición.mi)Gire el banco de pruebas 180° en sentido horario, estabilícelo y registre el resultado de varios conjuntos de productos probados según la frecuencia de muestreo especificada. Tome la media aritmética como resultado de la medición.F)Gire el banco de pruebas en sentido horario hasta la posición de 270°, estabilícelo y registre el resultado de varios conjuntos de productos probados según la frecuencia de muestreo especificada. Tome la media aritmética como resultado de la medición.gramo)Gire el banco de pruebas en sentido horario hasta la posición de 360° y luego en sentido antihorario para obtener ángulos de rotación de 270°, 180°, 90° y 0°. Tras la estabilización, registre el resultado de varios conjuntos de productos probados según la frecuencia de muestreo especificada y tome la media aritmética como resultado de la medición.h)Calcular el sesgo y el factor de escaladel producto probado utilizando la siguiente fórmula (1) y (2).K0 = -------------------------------------- (1) K1 =-------------------------------------- (2) Dónde:K0 -------SesgoK1 -------Factor de escala -------El promedio total de lecturas de avance y retroceso en la posición 0° -----La lectura promedio total de rotación hacia adelante y hacia atrás en la posición de 90° --- La lectura promedio total de rotación hacia adelante y hacia atrás en la posición de 180° --- El promedio total de lecturas para rotación hacia adelante y hacia atrás en la posición de 270° 2.Método de prueba para la sensibilidad a la temperatura de polarización y la sensibilidad a la temperatura del factor de escalaa)Iniciar el banco de pruebasb)Calcule los factores de sesgo y escala en cada punto de temperatura utilizando las fórmulas (1) y las fórmulas (2) a temperatura ambiente, la temperatura de funcionamiento límite superior especificada por el acelerómetro y la temperatura límite inferior especificada por el acelerómetro.do)Calcular elsensibilidad a la temperaturadel acelerómetro utilizando la siguiente fórmula (3) y (4): ---------------------(3)dónde:---- Sensibilidad a la temperatura de polarización----Sesgo de la temperatura límite superior del sensor----Sesgo de la temperatura ambiente del sensor-----Sesgo de la temperatura límite inferior del sensor------Temperatura límite superior------Temperatura ambiente-------Temperatura límite inferior ---------------------(4)Dónde:----Sensibilidad a la temperatura del factor de escala------Factor de escala----Factor de escala para la temperatura límite superior del sensor----Factor de escala de la temperatura ambiente del sensor-----Factor de escala para la temperatura límite inferior del sensor------Temperatura límite superior------Temperatura ambiente-------Temperatura límite inferiorAC-1Acelerómetro flexible de cuarzo AC-4Acelerómetro flexible de cuarzo
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :