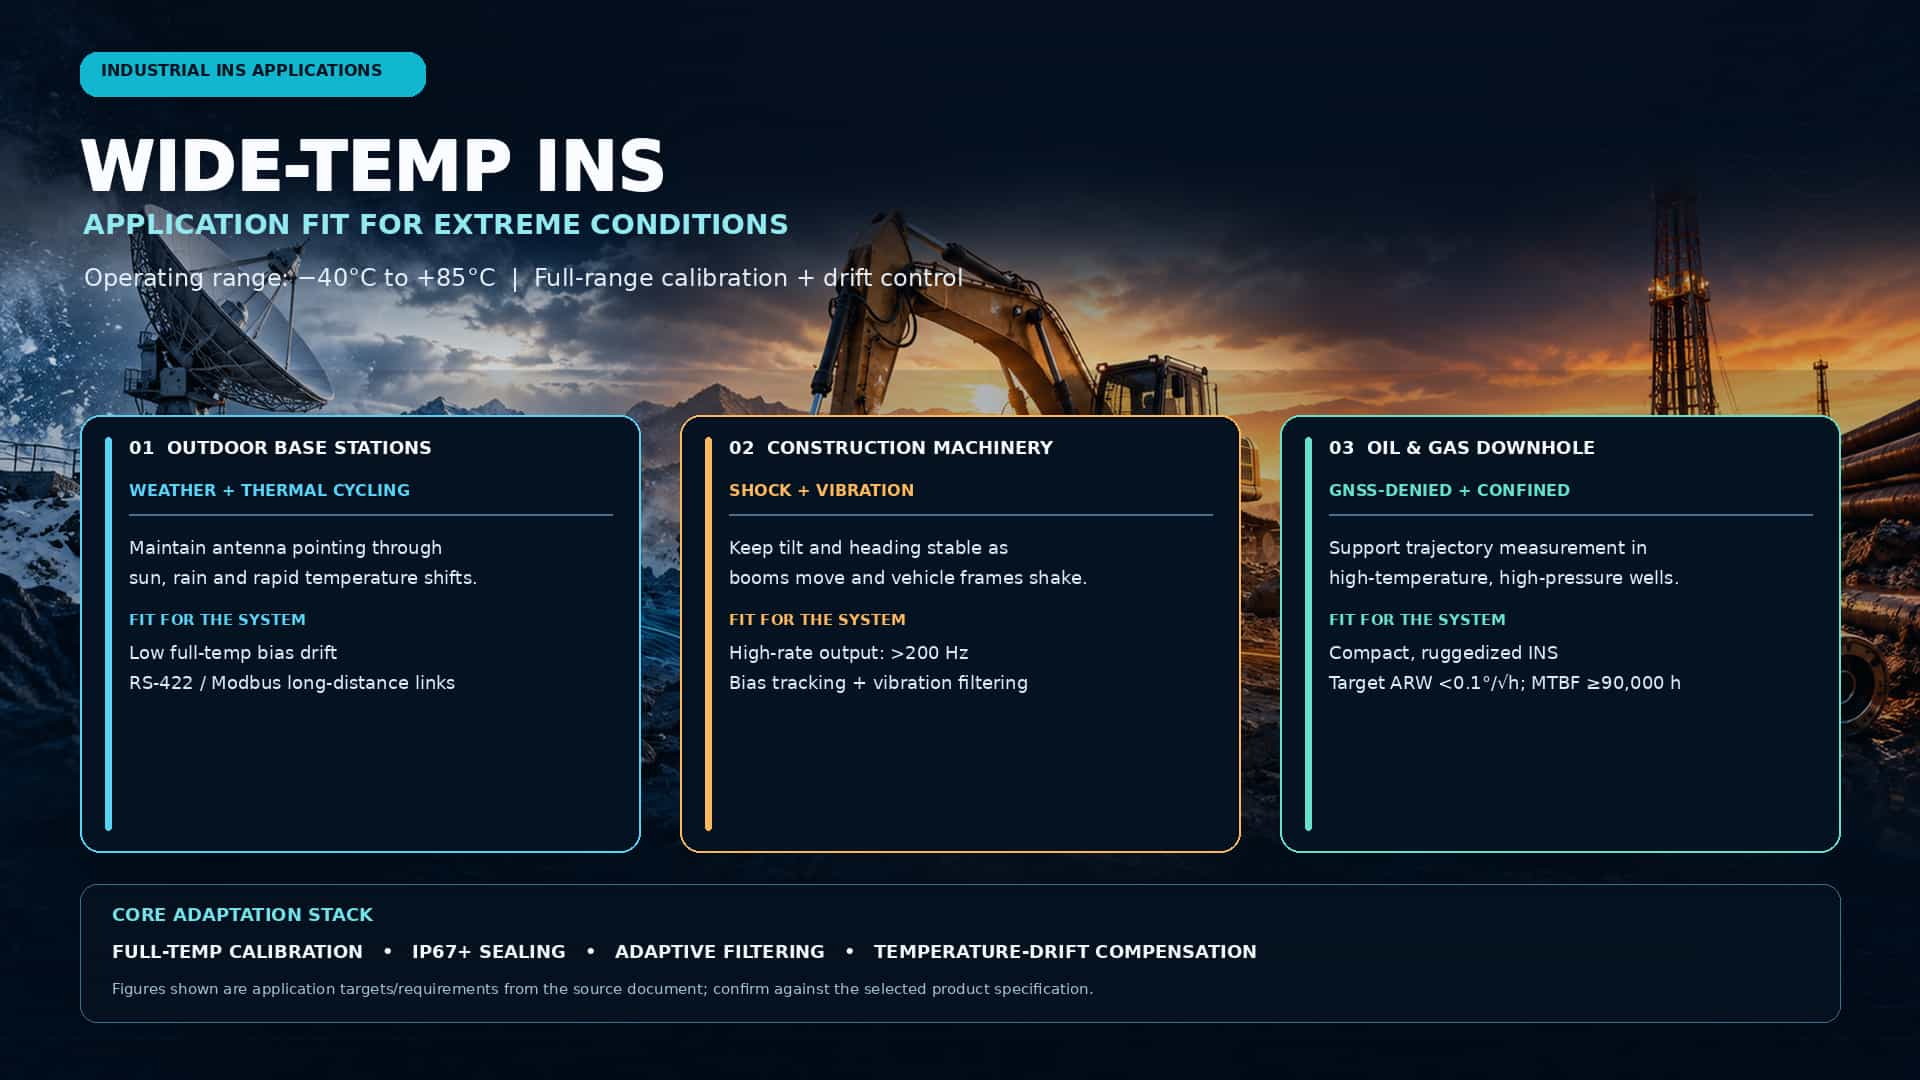
Las operaciones automatizadas y de alta precisión para estaciones base exteriores (por ejemplo, antenas de comunicación por satélite), maquinaria de construcción (por ejemplo, excavadoras, vehículos guiados automáticamente) y equipos de perforación de petróleo y gas (por ejemplo, herramientas de registro) dependen en gran medida de capacidades estables y fiables de detección de actitud y navegación/posicionamiento. Sin embargo, estas aplicaciones suelen enfrentarse a desafíos ambientales extremos, como amplios rangos de temperatura de funcionamiento (de -40 °C a +85 °C), vibraciones intensas, altas cargas de impacto, alta humedad e interferencias electromagnéticas.Los sistemas de navegación inercial convencionales son propensos a problemas como la deriva del sesgo y las variaciones no lineales del factor de escala en estos entornos, lo que reduce la precisión de las mediciones. Por consiguiente, es fundamental adaptar rigurosamente los sistemas de navegación inercial en tres aspectos: selección de hardware, compensación de temperatura y rechazo de interferencias algorítmicas, para cumplir con los exigentes requisitos de las aplicaciones industriales.Selección de componentes principales: amplio rango de temperatura y protección ambiental.El hardware constituye la primera línea de defensa contra las interferencias ambientales. Para condiciones de funcionamiento adversas, la selección de hardware para productos de navegación inercial debe priorizar las siguientes características:Funcionamiento en un amplio rango de temperaturas y calibración de rango completo:Los productos deben admitir un rango de temperatura de funcionamiento de -40 °C a +85 °C. El simple uso de componentes de amplio rango de temperatura no garantiza la precisión; la calibración a nivel de sistema en todo el rango de temperatura es esencial. Al establecer modelos de parámetros de temperatura completa (por ejemplo, coeficientes de temperatura para el sesgo y el factor de escala) para giroscopios y acelerómetros MEMS y aplicar compensación, se puede mitigar significativamente la divergencia de errores en entornos con fluctuaciones de temperatura importantes. Por ejemplo, ciertas IMU de alta especificación pueden mantener la estabilidad del sesgo dentro de 0,1 °/s en todo el rango de temperatura.Alta resistencia mecánica y capacidad de sellado:La maquinaria de construcción y los equipos de perforación suelen estar sometidos a impactos de hasta 20 000 g y vibraciones de 10 grms. Las carcasas de navegación inercial deben utilizar materiales de alta resistencia, como aleaciones de magnesio y aluminio, y contar con sistemas de sellado con clasificación IP67 o superior para evitar la entrada de polvo y líquidos. Además, se requiere una optimización estructural interna para minimizar el impacto de las tensiones de montaje en el rendimiento del sensor.Estrategias algorítmicas clave: supresión de la deriva térmica y filtrado resistente a las vibraciones.El hardware determina el rendimiento base, mientras que los algoritmos determinan el rendimiento máximo. Para entornos operativos con un amplio rango de temperaturas, las estrategias de adaptación algorítmica incluyen:(1) Algoritmos de compensación de deriva de temperatura de alta precisión:Confiar únicamente en la compensación de temperatura basada en hardware (como los métodos basados en termistores) suele ser insuficiente para cumplir con los requisitos de alta precisión. Los enfoques más utilizados actualmente emplean técnicas de modelado basadas en datos, como el uso de expansiones en series de Fourier para caracterizar el impacto de las fluctuaciones de temperatura en el rumbo, o la optimización por enjambre de partículas (PSO) para identificar modelos de error de temperatura, con el fin de lograr una compensación precisa de la deriva de sesgo cero. La literatura indica que estas técnicas de compensación integradas pueden reducir los errores de rumbo inducidos por la temperatura entre un 40 % y un 90 %.(2) Filtrado adaptativo y técnicas antivibración:Los entornos con vibraciones intensas introducen ruido de alta frecuencia, lo que provoca una variación aleatoria de la velocidad angular y la acumulación de errores de velocidad. Mediante la implementación de técnicas de filtrado adaptativo y supresión de resonancia (por ejemplo, filtros de muesca), es posible distinguir eficazmente entre el movimiento real y las vibraciones interferentes, mitigando así el impacto del ruido en las soluciones de actitud integradas. Además, al combinar estos métodos con el filtrado de Kalman y utilizar los datos del acelerómetro y el magnetómetro para la corrección en línea de la deriva del giroscopio, se puede mantener la precisión de la actitud durante breves períodos de pérdida de señal o denegación de la señal GNSS.Análisis de la adaptación a escenarios de aplicación típicosEn resumen, los productos de navegación inercial diseñados para entornos con un amplio rango de temperaturas —como estaciones base exteriores, maquinaria de construcción y pozos petrolíferos— son mucho más que un simple conjunto de componentes. Su núcleo técnico reside en la robustez del hardware, algoritmos resistentes a la temperatura e inmunidad a las interferencias a nivel de sistema. La clave para lograr una navegación inercial industrial altamente fiable y duradera reside en el uso de chips MEMS de grado automotriz o industrial con amplio rango de temperaturas, la calibración y compensación precisas en todo el rango de temperaturas antes del envío, y la incorporación de algoritmos de filtrado avanzados optimizados para vibraciones y deriva térmica.
LEER MÁS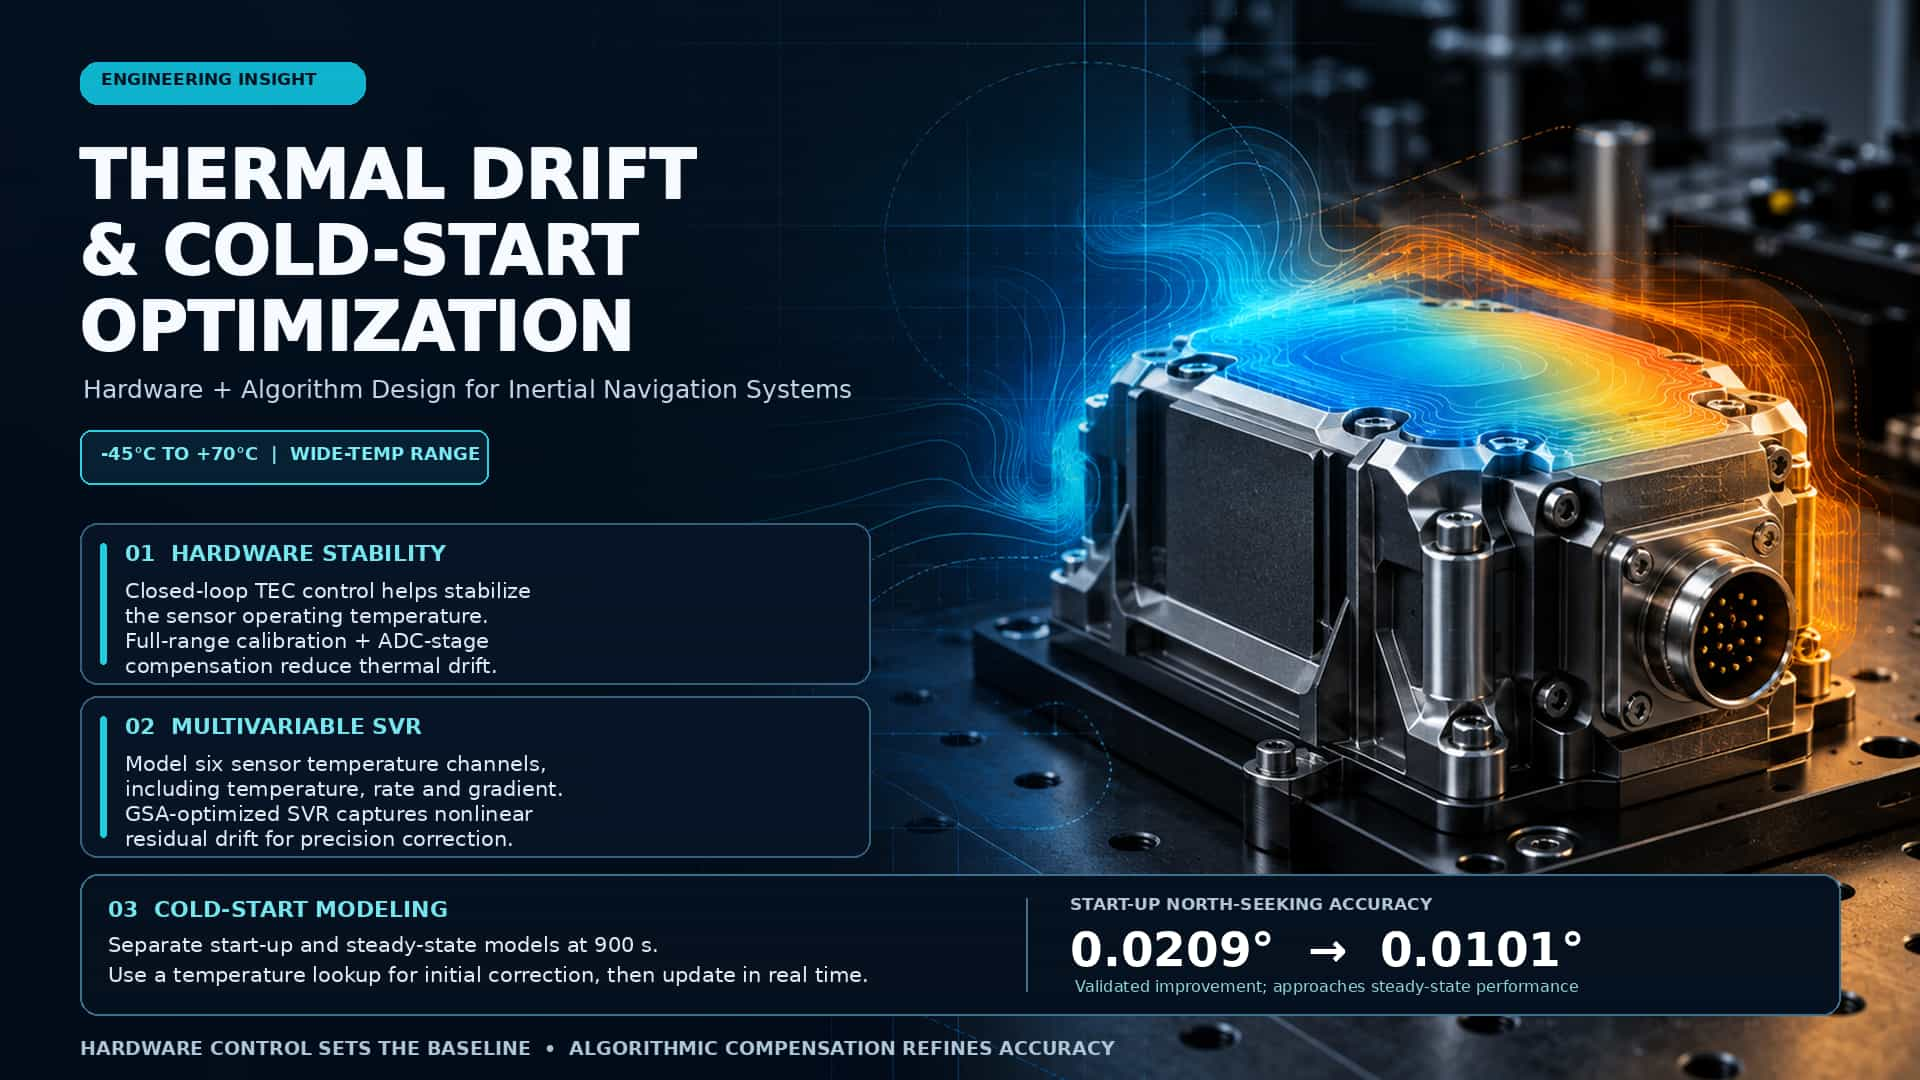
La precisión de los sistemas de navegación inercial se ve significativamente limitada por los efectos de la temperatura. En amplios rangos de temperatura de funcionamiento (por ejemplo, de -45 °C a +70 °C), el sesgo y el factor de escala de los componentes inerciales (giroscopios y acelerómetros) presentan una deriva considerable; los errores asociados a la deriva a alta temperatura y a la fase de arranque a baja temperatura son particularmente pronunciados. La deriva a alta temperatura se debe a cambios en las propiedades del material a medida que aumenta la temperatura, mientras que el arranque a baja temperatura implica efectos transitorios de transferencia de calor durante el establecimiento del campo térmico interno. Para abordar estos dos problemas críticos, este artículo describe sistemáticamente métodos de diseño de optimización desde perspectivas tanto de hardware como algorítmicas.1. Deriva a alta temperatura: análisis del mecanismo y cooptimización de hardware y algoritmo.1.1. Mecanismo de derivaEn entornos de alta temperatura, la deriva en los componentes inerciales surge principalmente de la sensibilidad a la temperatura de los materiales. Tomando como ejemplo los dispositivos MEMS basados en silicio, la relación entre el módulo elástico y la temperatura se puede expresar aproximadamente como: ;El coeficiente de temperatura del módulo elástico del material de silicio. Este cambio provoca directamente un desplazamiento en la frecuencia de resonancia:Para un giroscopio láser, el error relativo en el factor de escala causado por la variación de la longitud de la cavidad resonante con la temperatura es:En la fórmula, ρ representa el coeficiente de dilatación térmica. Tomando como ejemplo una cavidad resonante vitrocerámica, donde ρ = 5,5 × 10⁻⁷/°C, un cambio de temperatura de 110 °C introduce un error de aproximadamente 60 ppm.1.2 Estrategias de optimización de hardwareDiseño de la arquitectura de control térmico: Se establece un sistema de control térmico de circuito cerrado mediante una carcasa con aislamiento térmico combinada con un enfriador termoeléctrico (TEC) para mantener la zona de funcionamiento de los componentes inerciales a una temperatura prácticamente constante. Los sensores de temperatura monitorizan la temperatura ambiente en tiempo real, mientras que el microcontrolador regula la dirección y la magnitud de la corriente del TEC mediante un controlador de corriente, lo que permite un control de modo dual tanto para calefacción como para refrigeración.Calibración de rango completo de temperatura y compensación de hardware: Se incorpora un mecanismo de compensación de temperatura en la etapa de conversión analógica-digital. Para circuitos de conversión I/F de alta precisión, se establece un modelo que correlaciona la salida intrínseca de desplazamiento cero del circuito con el campo de temperatura en condiciones de corriente de entrada cero; posteriormente, se aplica una compensación secundaria al canal de aceleración en su conjunto para evitar desajustes entre los esfuerzos de compensación independientes y el entorno térmico del sistema.1.3 Métodos de compensación algorítmicaModelado de campos de temperatura multivariados: Un solo termómetro no puede capturar completamente la compleja distribución del campo de temperatura dentro de la unidad de navegación inercial. El enfoque óptimo utiliza datos de los termómetros integrados de seis sensores inerciales para construir variables de temperatura multidimensionales, específicamente temperatura ($T$), tasa de cambio de temperatura ($\dot{T}$) y gradiente de temperatura ($\nabla T$), que sirven como entradas para el modelo de compensación.Modelado de regresión de vectores de soporte (SVR): La deriva térmica en los componentes inerciales presenta una fuerte no linealidad, lo que hace que el ajuste polinómico tradicional sea insuficientemente preciso. SVR logra la regresión no lineal mapeando los datos a un espacio de características de alta dimensión mediante funciones kernel. La función de regresión se expresa como:Seleccione la función núcleo de base radial:El parámetro del núcleo σ y el factor de penalización C afectan significativamente la precisión del modelo, lo que requiere el uso de algoritmos metaheurísticos (como el Algoritmo de Búsqueda Gravitacional, GSA) para su optimización. Los resultados experimentales demuestran que el método de compensación basado en GSA-SVR puede mejorar la precisión de la navegación en más del 50 %.2. Arranque en frío: Modelado segmentado de las fases de puesta en marcha y estado estacionarioEl arranque en frío representa uno de los desafíos más exigentes para los sistemas de navegación inercial. Al encenderse, el campo de temperatura interna del sistema aún no se ha estabilizado; las diferencias en la inercia térmica entre los componentes provocan aumentos de temperatura transitorios no uniformes, lo que hace que los errores de deriva presenten características no estacionarias. La clave reside en modelar por separado la fase de arranque (normalmente los primeros 20 minutos) y la fase de funcionamiento en estado estacionario.2.1 Características de los errores durante la fase de puesta en marchaDurante el arranque en frío, el accionamiento resonante aún no se ha estabilizado y el circuito se encuentra en fase de calentamiento; las fluctuaciones de temperatura se deben principalmente al calor generado por los propios componentes. La magnitud de la deriva de salida durante la fase de arranque del giroscopio suele ser varias veces mayor que la observada durante la fase de estado estacionario. Se obtiene un valor inicial de compensación de errores, $C(T_0)$, mediante una tabla de consulta basada en la temperatura $T_0$ detectada en el momento del arranque para proporcionar una compensación inmediata, que luego se actualiza en tiempo real durante el funcionamiento posterior.2.2 Algoritmo de compensación segmentadaSe emplea un esquema de regresión de vectores de soporte (SVR) basado en modelado segmentado: los estados operativos se clasifican según el tiempo transcurrido desde el encendido (normalmente con un umbral de 900 segundos), y se entrenan modelos de deriva de temperatura independientes para las fases de arranque y estado estacionario. Esta estrategia se ha validado en instrumentos de búsqueda del norte mediante giroscopios de fibra óptica, donde la precisión durante la fase de arranque mejoró de 0,0209° a 0,0101°, aproximándose al nivel de rendimiento de la fase de estado estacionario.La forma recursiva de la compensación del error de temperatura se puede expresar de la siguiente manera:Aquí,es el valor inicial de la tabla de búsqueda en el momento de inicio,es la diferencia de temperatura entre instantes de muestreo consecutivos, yson los coeficientes de error para la tasa de cambio de temperatura y su término cuadrático, respectivamente.ConclusiónLos problemas de deriva a alta temperatura y arranque a baja temperatura en productos de navegación inercial son, fundamentalmente, manifestaciones de la interacción entre la sensibilidad a la temperatura del material y la no uniformidad del campo térmico. La práctica de la ingeniería demuestra que una estrategia sinérgica —que utiliza el control térmico del hardware para establecer una línea base y la compensación algorítmica para mejorar aún más el rendimiento— es el enfoque más eficaz: a nivel de hardware, se emplea el control térmico basado en TEC y la calibración de rango de temperatura completo para suprimir la magnitud de la deriva, mientras que a nivel algorítmico, se utiliza el modelado multivariante SVR por partes para una compensación residual refinada. La combinación de estos métodos reduce eficazmente el tiempo de arranque y mejora la precisión en todo el rango de temperatura de funcionamiento de -45 °C a +70 °C.
LEER MÁS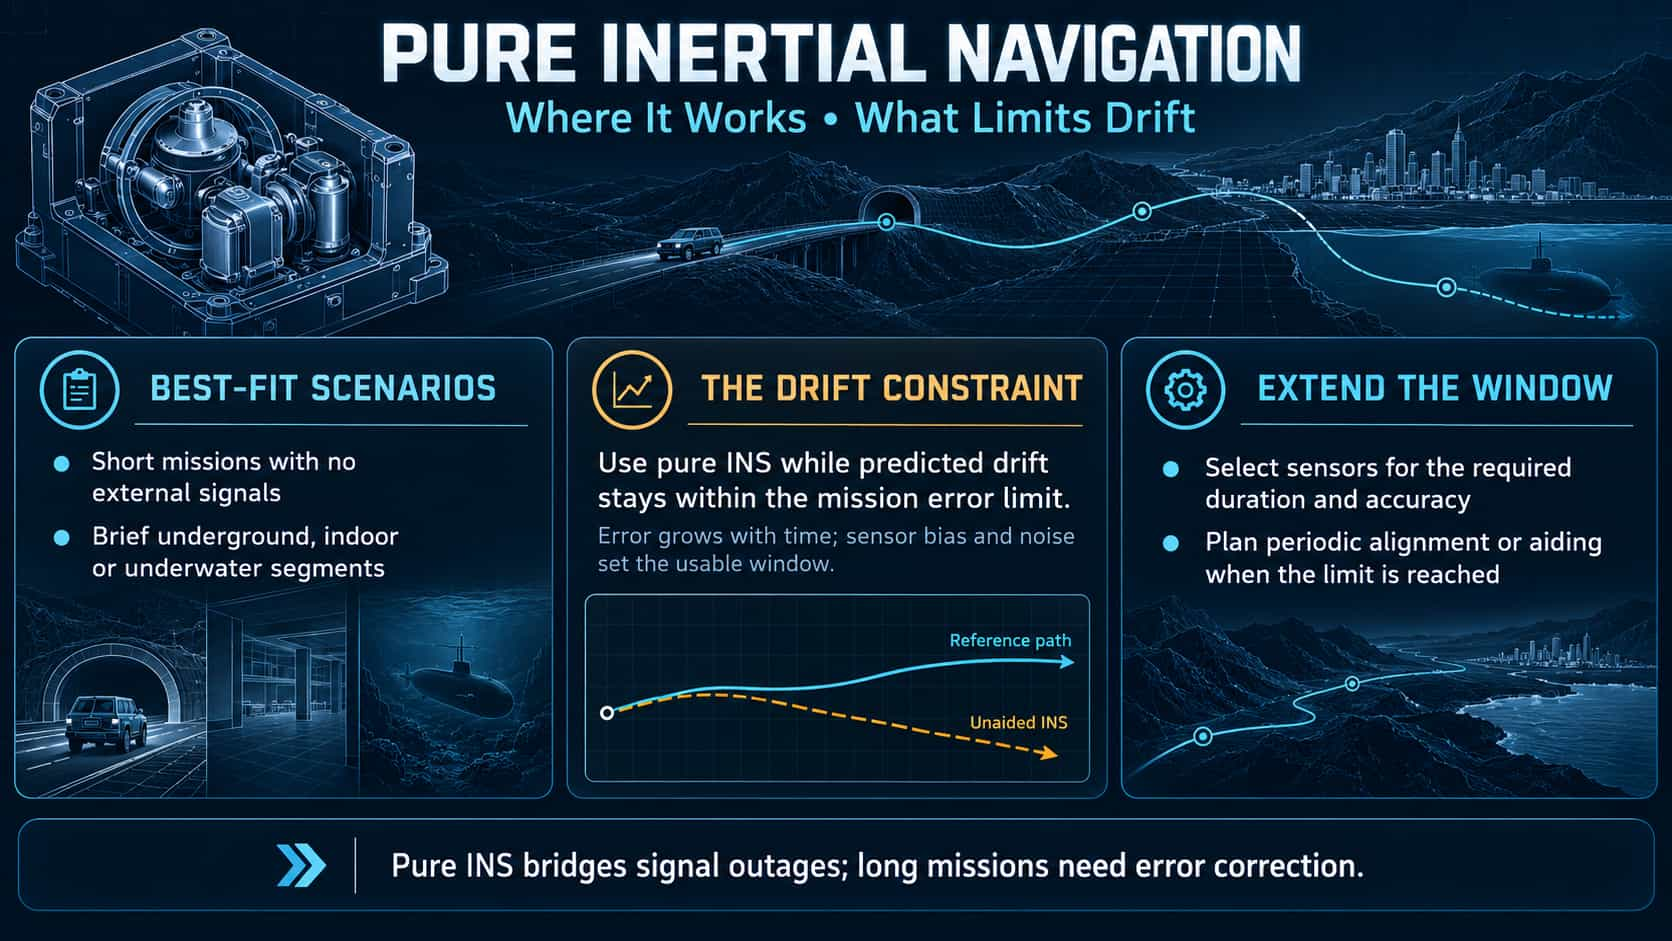
Un sistema de navegación inercial puro (INS) se basa completamente en giroscopios y acelerómetros internos; no recibe señales externas y posee una gran resistencia a las interferencias. Sin embargo, su aplicación se ve limitada por errores de navegación que aumentan indefinidamente con el tiempo (deriva). Partiendo de las ecuaciones de mecanización del INS, este artículo desarrolla un modelo analítico para la propagación de errores, define las condiciones límite para la viabilidad de la navegación inercial pura y ofrece recomendaciones sobre la tolerancia a la deriva y los intervalos de recalibración para escenarios típicos.1. Principios básicos y ecuaciones de propagación de erroresLas ecuaciones de navegación para un sistema INS de montaje fijo son:最小化图fotos编辑图fotos删除图 fotoAl realizar un análisis de perturbación de los errores del dispositivo (sesgo, factor de escala y paseo aleatorio), el error de posición en condiciones de base estática en el dominio de Laplace se expresa como:最小化图fotos编辑图fotos删除图 fotoAquí, ∇ representa el sesgo del acelerómetro, ε denota la deriva del giroscopio y ω_s = √(g/R) es la frecuencia de Schuler. Esta ecuación revela las características fundamentales de la deriva: el error del canal vertical diverge exponencialmente, el error del canal horizontal presenta oscilaciones superpuestas a un crecimiento lineal y el error de acimut se acumula linealmente con el tiempo.2. Condiciones de contorno para escenarios adecuados para la navegación inercial pura.A partir del modelo de error, se puede derivar una restricción aproximada sobre la duración máxima de funcionamiento para la navegación puramente inercial:最小化图fotos编辑图fotos删除图 fotoEsta relación indica que la duración de la misión debe ser menor que la constante de tiempo de deriva, que se determina mediante una combinación de sesgo del dispositivo y tolerancias de error permitidas. Para misiones de corta duración (por ejemplo, de 3 a 10 minutos para la fase intermedia de un misil o de 5 a 30 minutos para operaciones con UAV en interiores), los sistemas de navegación inercial (INS) de grado táctico o incluso basados en MEMS son suficientes por sí solos. Las misiones submarinas de larga duración (de horas a días) requieren componentes de grado de navegación; sin embargo, la deriva a nivel de kilómetros durante un período de 24 horas sigue siendo inevitable, lo que requiere complementarla con la corrección gravitatoria o geomagnética. Por el contrario, las misiones de crucero en el espacio profundo que duran varios meses son completamente inviables sin depender de la navegación celeste para las correcciones. La regla general de ingeniería es que un INS independiente es viable si la deriva se mantiene por debajo del umbral dentro de la ventana de la misión; de lo contrario, se debe implementar un mecanismo de recalibración.3. Análisis de aplicabilidad para escenarios típicosLa idoneidad de un INS independiente depende de la alineación entre la duración de la misión y la precisión del dispositivo. Para misiones de corta duración (por ejemplo, de 3 a 10 minutos para el vuelo de un misil en curso medio o de 5 a 30 minutos para operaciones de UAV en interiores), las unidades INS de grado táctico o incluso basadas en MEMS son capaces de operar de forma independiente. Para misiones de larga duración (por ejemplo, operaciones de submarinos que duran de horas a días), incluso los dispositivos de grado de navegación no pueden evitar la deriva a nivel de kilómetros durante 24 horas, lo que requiere una recalibración periódica mediante la coincidencia de gravedad o geomagnética. Los vehículos autónomos civiles (que operan durante 10 a 60 minutos) pueden utilizar actualizaciones de velocidad cero (ZUPT) durante las paradas, mientras que el personal de infantería a pie puede utilizar ZUPT basadas en la marcha para limitar la deriva de MEMS a un 5 % de la distancia total recorrida. Por el contrario, para escenarios de duración extremadamente larga, como los viajes espaciales profundos, incluso el INS de mayor precisión no puede operar de forma independiente. La directriz de ingeniería es que un INS independiente es aceptable si la deriva se mantiene dentro del umbral durante la ventana de la misión; De lo contrario, deberá integrarse un mecanismo de recalibración para lograr un equilibrio entre autonomía y precisión.4. Enfoques técnicos para mitigar las limitaciones de derivaPara mejorar la viabilidad de los sistemas INS autónomos, en ingeniería se suelen emplear las siguientes estrategias para prolongar el tiempo antes de que la deriva se vuelva excesiva:• Actualización de velocidad cero (ZUPT): La velocidad se restablece a cero durante los períodos de inmovilidad, eliminando los errores de velocidad acumulados y suprimiendo indirectamente la deriva de posición. Realizar esta actualización cada 30-60 segundos puede mejorar significativamente el rendimiento de los sistemas INS basados en MEMS. • Asistencia de altitud barométrica: Utiliza un barómetro para proporcionar una restricción de altitud absoluta, suprimiendo la divergencia del error del canal vertical.· Restricciones de movimiento (NHC): Utiliza pseudo-observaciones de velocidad lateral y vertical cero (aplicable a vehículos y barcos) para reducir la tasa de deriva horizontal.• Reinicio periódico: Reinicia la posición, la velocidad y la actitud al recibir información de referencia externa (incluso no basada en satélites) en momentos o lugares predeterminados.5. Diagrama de prueba comparativaLa siguiente figura compara las trayectorias de posicionamiento de un sistema de navegación inercial (INS) independiente y un sistema de navegación integrado INS/GNSS. El INS independiente (rojo) se desvía de la trayectoria real a medida que se acumulan errores con el tiempo; en cambio, el sistema INS/GNSS (verde) limita eficazmente la desviación, manteniéndola cerca de la trayectoria real mediante correcciones GNSS periódicas. Este diagrama demuestra visualmente que los errores del INS independiente aumentan sin límite, lo que requiere asistencia externa o reinicios periódicos para misiones de larga duración.6. Conclusión Los escenarios de aplicación para la navegación inercial pura se pueden resumir como entornos caracterizados por duraciones cortas, alta dinámica, ausencia de señales externas y tolerancia a la deriva limitada (por ejemplo, misiles, UAV y misiones subterráneas o submarinas de corto alcance). La restricción principal es la tasa de crecimiento del error determinada por el sesgo del dispositivo y el paseo aleatorio, definida cuantitativamente por la relación $T_{max} \propto \sqrt{P_{max}/\nabla}$. En el diseño práctico del sistema, es esencial considerar la duración de la misión, los requisitos de precisión y la selección de componentes; esto implica planificar estrategias de recalibración con anticipación e integrar la navegación inercial pura con métodos auxiliares para lograr un equilibrio óptimo entre rendimiento y autonomía.
LEER MÁS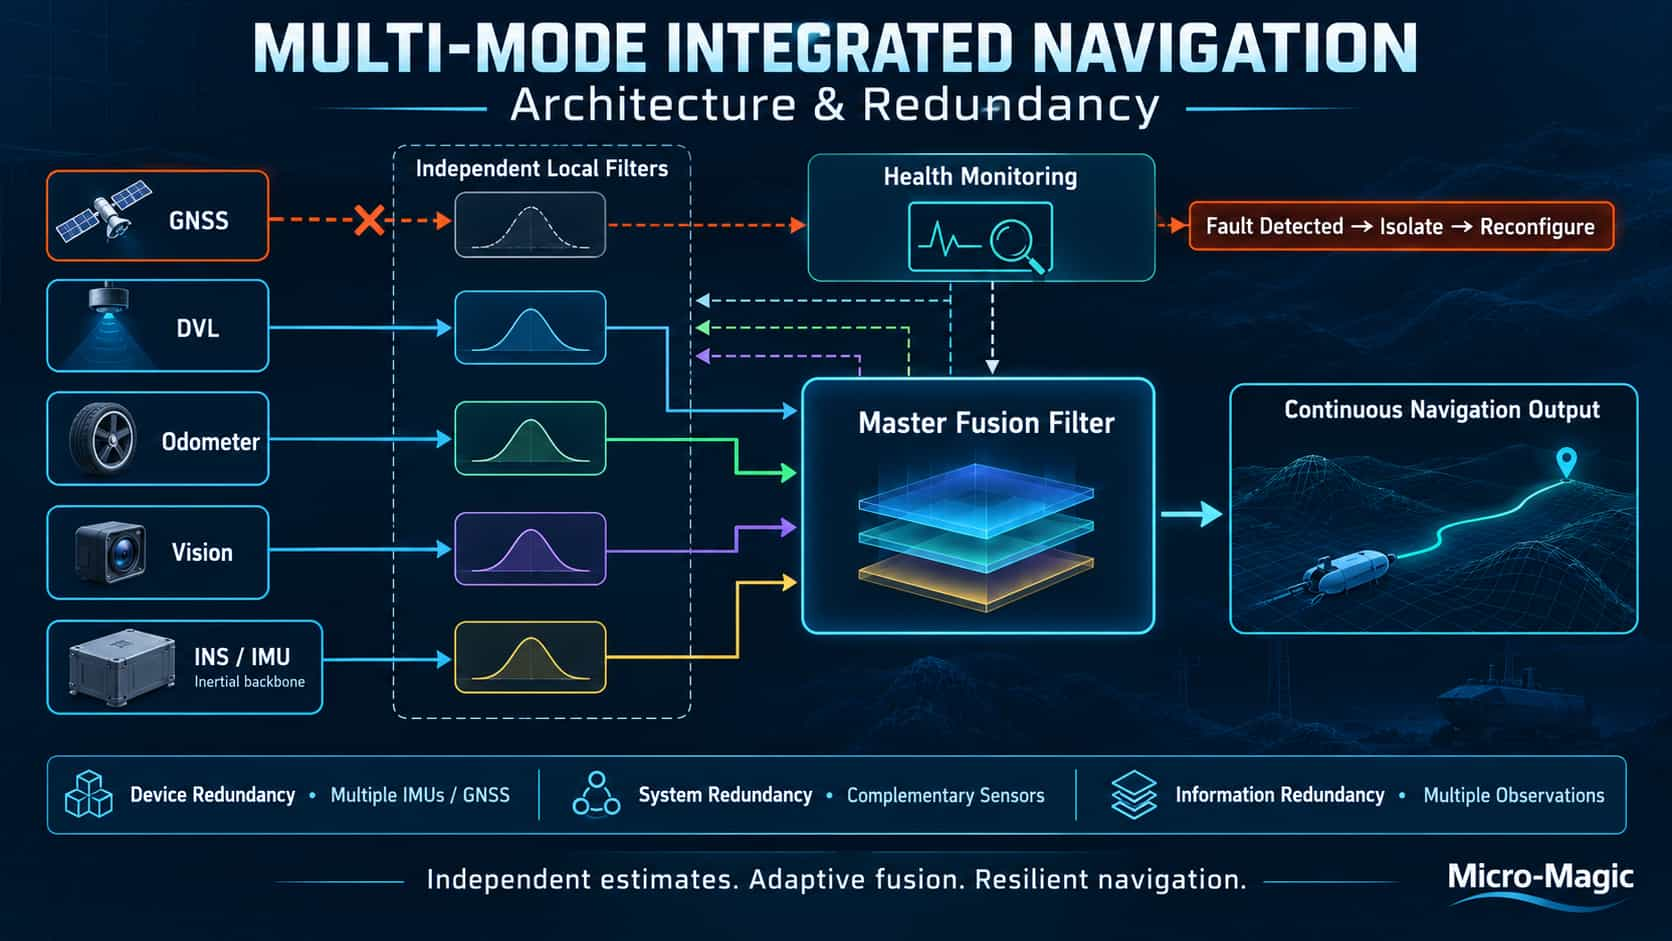
1. Introducción: De sensores individuales a fusión de múltiples fuentesUn único sensor de navegación no puede cumplir simultáneamente con los requisitos de precisión, fiabilidad y continuidad en todas las condiciones de funcionamiento. Si bien los sistemas de navegación inercial (INS) ofrecen las ventajas de una autonomía total y altas tasas de salida, sus errores aumentan indefinidamente con el tiempo; por el contrario, los sistemas globales de navegación por satélite (GNSS) proporcionan una referencia de posición absoluta estable a largo plazo, pero son susceptibles al bloqueo e interferencia de la señal.Esto da lugar al concepto central de los sistemas de navegación integrados: utilizar un ordenador como centro neurálgico para sintetizar y optimizar matemáticamente los datos de múltiples sensores de navegación, logrando así "fortalezas complementarias y un rendimiento sinérgico". Partiendo de esta base, el diseño redundante aborda un problema crítico en la seguridad funcional: garantizar que el sistema mantenga sus capacidades de navegación normales incluso cuando un sensor específico falla.2. Arquitectura general: El marco de filtrado federadoLos sistemas de navegación integrados multimodo modernos suelen emplear la arquitectura del filtro de Kalman federado. Situada entre el filtrado centralizado y el totalmente descentralizado, esta estructura logra un equilibrio entre la optimización y la tolerancia a fallos.最小化图fotos编辑图fotos删除图 fotoComposición estructuralLa estructura básica de un filtro federado consta de un filtro maestro y N subfiltros. Cada subfiltro procesa de forma independiente los datos de observación de un subsistema de sensores, mientras que el filtro maestro se encarga de la fusión óptima global de las estimaciones locales de los subfiltros.Fórmula de fusión central:Sea $\hat{X}_i$ la estimación del estado y $P_{ii}$ la covarianza del error de estimación del subfiltro $i$. Si las estimaciones locales no están correlacionadas entre sí, la estimación globalmente óptima es:最小化图fotos编辑图fotos删除图 fotoEl significado de esta fórmula es intuitivo: a los subfiltros con menor precisión de estimación (indicada por un $P_{ii}$ mayor) se les asignan pesos más bajos en el proceso de fusión global, logrando así una ponderación dinámica basada en el principio de "confiar en el más preciso".Principio de asignación de informaciónEl filtro federado distribuye la información total del sistema entre los subfiltros y el filtro maestro utilizando coeficientes de asignación de información Bi.最小化图fotos编辑图fotos删除图 fotoAquí, Q representa la matriz de covarianza del ruido del proceso del sistema. La estrategia de asignación de información determina el equilibrio entre la precisión del sistema y la tolerancia a fallos. A continuación se presenta una comparación de cuatro modos de funcionamiento típicos:Debido al aislamiento mutuo de los subfiltros en el modo NR, las fallas no provocan contaminación cruzada; por consiguiente, ofrece la mayor tolerancia a fallas y es el más adecuado para la detección y el aislamiento de fallas.3. Conceptos de diseño de redundancia: De la redundancia de componentes a la redundancia de sistemas.3.1. Niveles de redundanciaEl diseño de redundancia de los sistemas de navegación integrados se puede clasificar en tres niveles:(1) Redundancia a nivel de componentes: Configuración de múltiples IMU o receptores GNSS de múltiples antenas. La redundancia de múltiples IMU mitiga el impacto de la deriva inercial; los experimentos muestran que una arquitectura de filtrado federado combinada con redundancia de múltiples IMU mantiene una precisión de posicionamiento de aproximadamente 1 metro durante una falla total del GNSS, reduciendo los errores en más del 40 % en comparación con las soluciones de una sola IMU.(2) Redundancia a nivel de sistema: Integración de sensores heterogéneos (por ejemplo, INS, GNSS, odómetro y visión) para formar una arquitectura de navegación triple o multirresponsable. Cuando fallan las señales GNSS, como en túneles o cañones urbanos, la odometría y la visión complementan el INS, garantizando una navegación continua y de alta precisión.(3) Redundancia de información: Un solo sensor proporciona múltiples tipos de datos de observación. Por ejemplo, el GNSS puede generar simultáneamente pseudodistancia, velocidad de pseudodistancia y fase portadora; los datos multihaz brutos de un LDV (velocímetro láser Doppler) pueden servir como observaciones redundantes directamente dentro de un marco de filtrado estrechamente acoplado.3.2. Mecanismos de detección y aislamiento de fallosEl valor del diseño de redundancia reside en la capacidad del sistema para responder a fallos. Los mecanismos típicos incluyen:Votación cruzada: Consiste en votar entre múltiples resultados de soluciones redundantes para seleccionar el resultado más consistente y aislar las observaciones anómalas que se desvían significativamente.Prueba de chi-cuadrado residual: Monitoreo de las propiedades estadísticas de la innovación del filtro (residuo) para determinar si las observaciones son anómalas.Detección de LOF (Factor de Atípicos Locales): Más sensible a escenarios no lineales y valores atípicos complejos; también puede detectar violaciones de restricciones dinámicas (como la suposición de deslizamiento lateral cero).3.3. Estudio de caso: Combinaciones de redundancia en la práctica de la ingenieríaUna arquitectura de redundancia típica para sistemas de navegación integrados en vehículos se puede resumir como una configuración de triple redundancia GNSS/INS/OD (odómetro). Al integrar profundamente los datos del odómetro del vehículo, el sistema mantiene una salida de navegación continua y de alta precisión incluso en entornos sin cobertura GNSS y permite la conmutación sin problemas entre los distintos modos de funcionamiento.ConclusiónLa arquitectura general del sistema de navegación integrado multimodo utiliza el filtrado federado como mecanismo central de fusión y un diseño redundante para garantizar la fiabilidad. La filosofía de ingeniería de sistemas que sustenta esta combinación se puede resumir de la siguiente manera: estimación óptima independiente por parte de cada sensor, fusión globalmente óptima mediante un filtro maestro y aislamiento rápido de fallos y reconfiguración del sistema. Esta arquitectura logra un equilibrio entre precisión, fiabilidad y adaptabilidad ambiental, sirviendo como base tecnológica fundamental para campos como la conducción autónoma, los vehículos aéreos no tripulados (VANT) y la navegación marítima.
LEER MÁS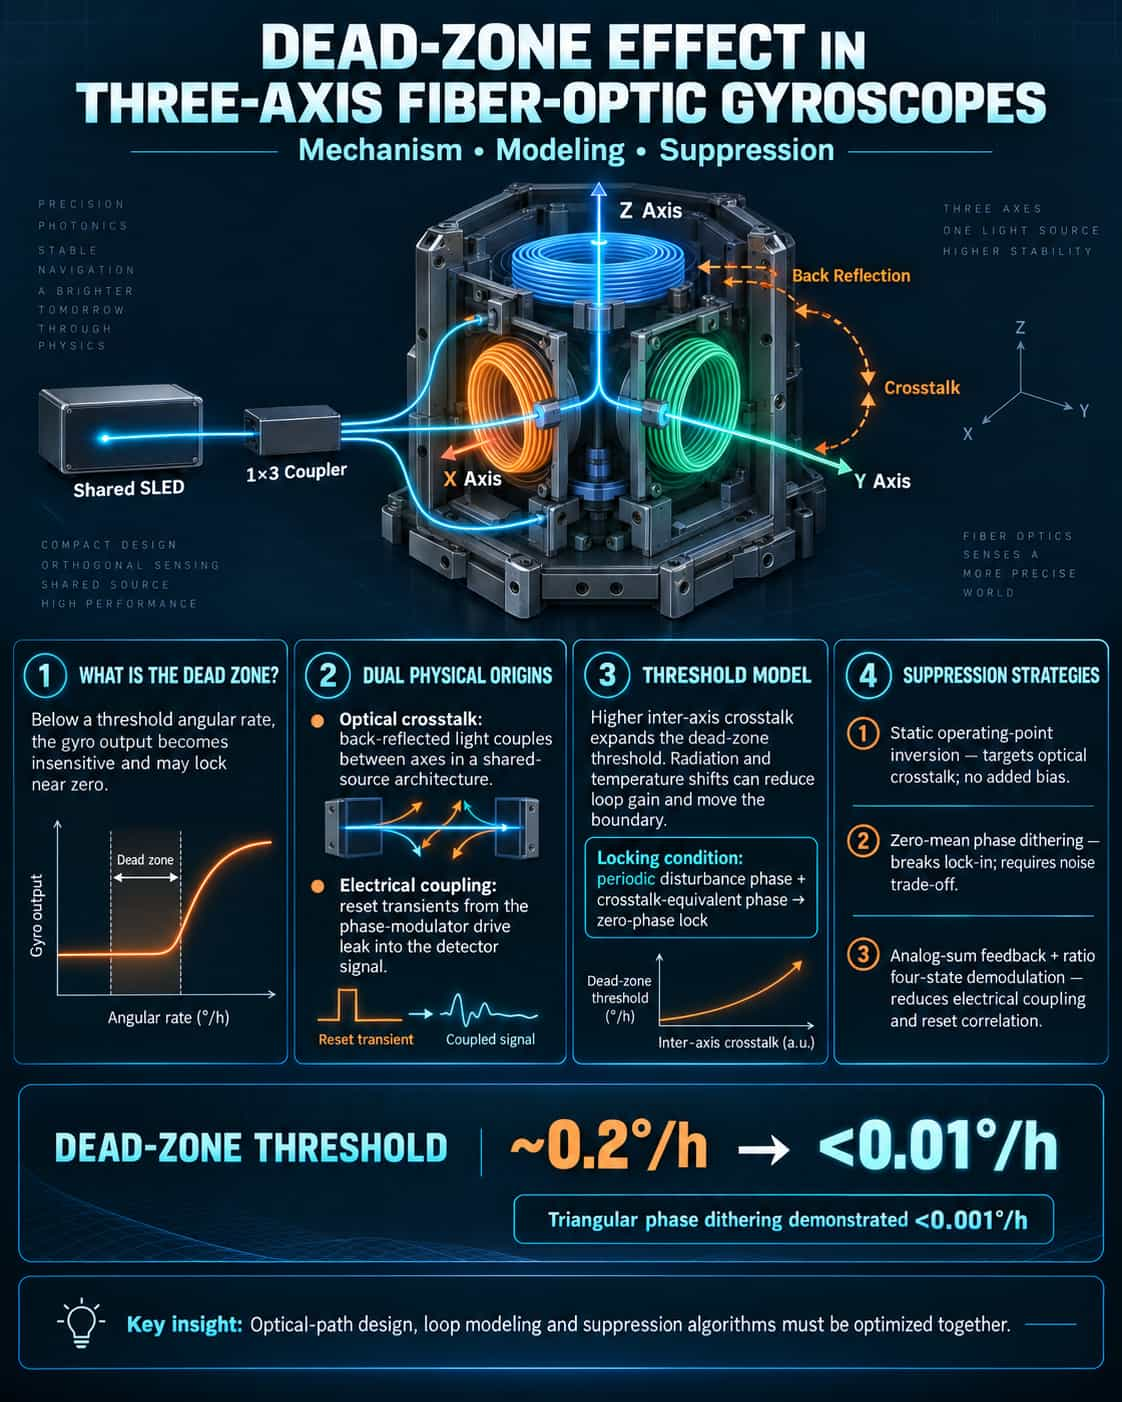
A medida que los giroscopios de fibra óptica de tres ejes (FOG) buscan cada vez más la miniaturización y la alta precisión, el efecto de "zona muerta" —provocado por la diafonía óptica entre ejes— se ha convertido en un cuello de botella crítico que limita el rendimiento en mediciones de baja velocidad angular. Una zona muerta se produce cuando la salida del giroscopio deja de responder a cambios en la velocidad angular de entrada por debajo de un cierto umbral. Para aplicaciones como el control de actitud de satélites, que requieren operar cerca de la velocidad angular cero, el error de sesgo no lineal introducido por la zona muerta compromete directamente la precisión del sistema. Este artículo se centra en el problema de la diafonía óptica entre ejes en FOG de tres ejes que utilizan una arquitectura de fuente de luz compartida; analiza los mecanismos físicos subyacentes, cuantifica el impacto en las características del umbral y evalúa comparativamente las estrategias de mitigación primaria actuales. **Orígenes físicos de la zona muerta y el modelo de diafonía óptica entre ejes** La zona muerta es un efecto no lineal característico de los giroscopios de fibra óptica (FOG) digitales de bucle cerrado. Tradicionalmente, la principal fuente de interferencia que causa la zona muerta se identifica como el acoplamiento cruzado eléctrico de la tensión escalonada aplicada al modulador de fase con la señal del detector. Sin embargo, en una arquitectura de fuente compartida de tres ejes, el problema es más complejo: una única fuente de diodo superluminiscente (SLD) alimenta tres ejes ortogonales simultáneamente tras ser dividida por un acoplador 1×3. La luz reflejada crea canales de diafonía óptica entre los ejes; a bajas velocidades angulares, esta diafonía de intensidad óptica se superpone a la intensidad de interferencia, pudiendo saturar la señal útil. Para caracterizar cuantitativamente este efecto, un estudio propuso un método de excitación de lazo abierto para medir los coeficientes de diafonía de retroreflexión óptica entre ejes. Al incorporar estos coeficientes en un modelo de control de lazo cerrado, se observa que un aumento en el coeficiente de diafonía provoca una expansión multiplicativa del umbral del giroscopio, lo que resulta directamente en una zona muerta más amplia. Este mecanismo puede formalizarse de la siguiente manera: cuando la fase de la perturbación periódica en el canal de retroalimentación y la fase equivalente de la diafonía satisfacen ciertas condiciones, el sistema entra en la zona muerta y la fase de salida se sincroniza con cero. **Caracterización cuantitativa de los umbrales de la zona muerta** El impacto de la zona muerta en el sistema radica no solo en la existencia de un "rango insensible", sino también en que los límites de este rango varían dinámicamente debido a factores ambientales como la radiación espacial y las fluctuaciones de temperatura. La radiación espacial provoca una disminución de la potencia de la fuente de luz y un aumento de las pérdidas en la fibra, reduciendo así la ganancia del sistema (K₁) y ampliando el rango de la zona muerta. Los datos experimentales indican que el umbral de la zona muerta de un giroscopio triaxial sin compensación puede alcanzar el orden de 0,2°/h, un nivel inaceptable para aplicaciones de alta precisión que requieren la resolución de velocidades angulares extremadamente bajas. Cabe destacar que la zona muerta se origina por múltiples mecanismos. Además de la diafonía óptica entre ejes, el acoplamiento cruzado eléctrico constituye otra causa importante. La señal de voltaje de excitación analógica del modulador de fase, que se reinicia mediante una onda escalonada de retroalimentación digital, genera distintos modos de operación. La diafonía resultante, que se manifiesta como variaciones en la amplitud y la fase de la señal de salida del detector, se acentúa especialmente durante las transiciones de estado en el esquema de modulación de cuatro estados. Dado que estos dos mecanismos suelen actuar simultáneamente en sistemas triaxiales, el modelado de la zona muerta requiere considerar tanto las dimensiones ópticas como las eléctricas. Análisis comparativo de esquemas de supresión Para abordar las causas mencionadas de las zonas muertas, se han desarrollado tres estrategias de supresión principales, cada una de las cuales difiere en su mecanismo y eficacia: Método de inversión del punto de operación estático (conmutación de polarización). Este método, que aborda la causa física de la diafonía óptica entre ejes, invierte activamente el punto de operación estático del giroscopio para que la señal de diafonía no se superponga a la fase residual del bucle cerrado. Los resultados experimentales son impresionantes: este enfoque reduce el umbral de 0,2°/h a menos de 0,01°/h, mejorando eficazmente la precisión de la medición a bajas velocidades de rotación. Su ventaja radica en que aborda directamente el mecanismo de diafonía óptica sin introducir errores de polarización adicionales. Método de superposición de perturbaciones periódicas (dithering). Se introduce una fase de perturbación periódica de media cero, φ₀, en el sistema para romper la condición de bloqueo de la zona muerta mediante "dithering". Cuando la amplitud del dither es suficientemente grande (φ₀ ≥ φ₁), la zona muerta puede eliminarse por completo. En aplicaciones de ingeniería práctica, la tecnología de dithering de fase de onda triangular ha reducido el error de la zona muerta de giroscopios de alta precisión de 0,08°/h a menos de 0,001°/h. La eficacia del método se ha validado en un sistema triaxial que utiliza 900 metros de fibra óptica; el rendimiento de la supresión depende de la combinación específica de amplitud de dither, frecuencia y ganancia de bucle. Sin embargo, una amplitud de dither excesiva puede introducir ruido adicional, lo que requiere un equilibrio cuidadoso. Método combinado de retroalimentación aditiva analógica y demodulación de cuatro estados basada en la relación. Este método aborda el problema comenzando con la ruta de acoplamiento cruzado eléctrico: en la modulación tradicional de cuatro estados, las operaciones de reinicio asociadas a cada estado de modulación son la causa principal de la zona muerta. El método de retroalimentación aditiva analógica reduce significativamente la frecuencia de las operaciones de reinicio al reiniciar solo la fase de retroalimentación durante la modulación; los experimentos demuestran que esto puede reducir la zona muerta por debajo del umbral de medición de 0,022°/h. Sin embargo, debido a la naturaleza inherente de la diafonía eléctrica, este método aún introduce un sesgo adicional de aproximadamente -0,06°/h. Para mitigar esto, el método se combina además con la técnica de demodulación de cuatro estados basada en la relación; al ajustar la relación de demodulación de la señal de retroalimentación, se debilita la correlación entre las secuencias de modulación y demodulación, controlando así el sesgo adicional y suprimiendo simultáneamente la zona muerta. En general, estos tres tipos de esquemas se adaptan a diferentes escenarios de aplicación: el esquema de supresión de diafonía óptica es más eficaz para arquitecturas triaxiales que comparten una fuente de luz común; el método de tramado es sencillo de implementar, pero requiere gestión de ruido; y los esquemas de supresión de diafonía eléctrica son más adecuados para sistemas discretos y de un solo eje. Para giroscopios fotónicos de silicio que buscan una integración ultra alta, investigaciones recientes han introducido un algoritmo de supresión conjunta que integra el salto de desplazamiento de fase con el rechazo de muestras; este enfoque suprime la zona muerta a la vez que reduce la deriva angular aleatoria en más del 26 %, lo que refleja una tendencia a combinar múltiples estrategias en lugar de depender de un solo método. En resumen, el efecto de zona muerta en giroscopios de fibra óptica triaxiales es un problema sistémico resultante del acoplamiento de múltiples factores. La diafonía óptica entre ejes y el acoplamiento eléctrico constituyen las causas físicas de la zona muerta, cuyos efectos se amplifican significativamente en arquitecturas con fuentes de luz comunes y altos niveles de integración. Actualmente, el método de inversión de polarización del punto de operación estático ofrece el mejor rendimiento para la supresión de la diafonía óptica, el método de tramado presenta la mayor aplicabilidad y los esquemas de modulación combinados representan la vanguardia en la supresión de la diafonía eléctrica. A medida que los giroscopios triaxiales evolucionan hacia la integración a escala de chip, la combinación de la supresión de la diafonía entre guías de onda (por ejemplo, chips de guía de onda de sílice dopada con germanio que alcanzan niveles de diafonía inferiores a -40 dB) y las estrategias de supresión conjunta algorítmica podrían convertirse en la vía clave para resolver completamente el problema de la zona muerta.
LEER MÁS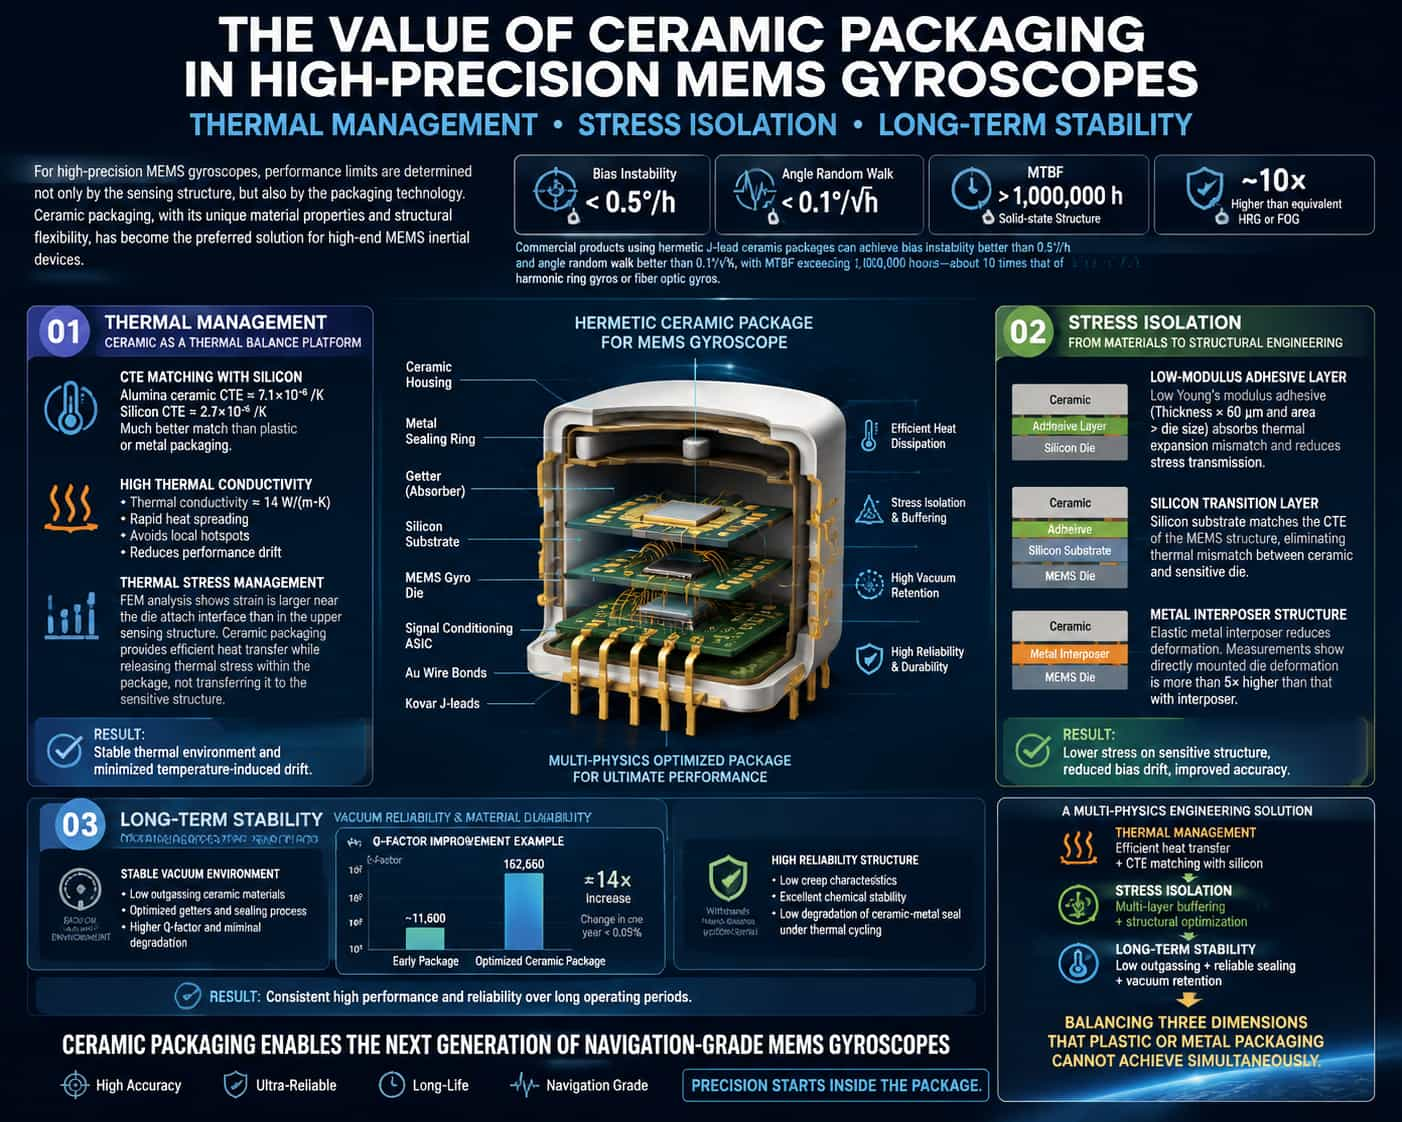
Los límites de rendimiento de los giroscopios MEMS de alta precisión están determinados en gran medida por sus soluciones de encapsulado, más que por el diseño de la estructura de detección. Gracias a sus propiedades únicas y flexibilidad estructural, los encapsulados cerámicos se han convertido en la opción preferida para dispositivos inerciales MEMS de gama alta. Actualmente, los giroscopios MEMS comerciales de alto rendimiento que utilizan encapsulados cerámicos herméticos con terminales en J alcanzan una estabilidad de polarización superior a 0,5°/h y una variación angular aleatoria inferior a 0,1°/√h. Su estructura de estado sólido proporciona un tiempo medio entre fallos (MTBF) superior a un millón de horas, hasta diez veces mayor que el de los giroscopios sintonizados dinámicamente o los giroscopios de fibra óptica con un rendimiento comparable. Este nivel de rendimiento se sustenta en la profunda optimización del encapsulado cerámico en tres dimensiones: gestión térmica, aislamiento de tensiones y estabilidad a largo plazo. Gestión térmica: La cerámica como plataforma de equilibrio térmico El valor del encapsulado cerámico en la gestión térmica se demuestra principalmente por la excelente concordancia entre su coeficiente de dilatación térmica (CDT) y el del silicio. Si bien el CDT de la cerámica de alúmina (aprox. 7,1 × 10⁻⁶/K) difiere del del silicio (2,7 × 10⁻⁶/K), la concordancia es significativamente mejor que la que ofrecen los encapsulados de plástico o metal. Más importante aún, la alta conductividad térmica de la cerámica (aprox. 14 W/(m·K)) permite la rápida disipación del calor generado por la estructura sensora hacia el entorno externo, evitando la pérdida de rendimiento causada por puntos calientes localizados. El análisis de elementos finitos revela una distribución de gradiente distintiva de tensión y deformación dentro del chip giroscópico MEMS: la deformación en la estructura de detección superior es menor que la cercana a la interfaz de unión inferior, y la deformación en los pilares de soporte rígidos y los bordes del chip es menor que en las regiones de la estructura de la cavidad. Este patrón pone de manifiesto un conflicto crítico en la gestión térmica: si bien los materiales de encapsulado requieren una alta conductividad térmica para alcanzar el equilibrio térmico, la propia vía de conducción del calor puede servir como canal para la transmisión de tensiones. El encapsulado cerámico aborda este problema facilitando una conducción de calor eficiente y empleando diseños estructurales que permiten aliviar parcialmente la tensión térmica a nivel del encapsulado, en lugar de transmitirla directamente a la estructura de detección. Aislamiento de tensiones: desde la selección de materiales hasta la ingeniería estructural. La tensión térmica dentro del encapsulado es el factor principal que limita el rendimiento de los giroscopios MEMS. Estudios de simulación y experimentales indican que el grado de coincidencia entre los coeficientes de expansión térmica (CTE) del sustrato cerámico/adhesivo y el silicio, así como el módulo de Young del adhesivo, influyen directamente en el nivel de tensión térmica dentro del encapsulado. La tensión térmica se puede controlar eficazmente cuando el adhesivo tiene un módulo de Young bajo, la capa adhesiva supera los 60 μm de espesor y sus dimensiones planas son mayores que las del chip. El mecanismo físico subyacente es que la capa adhesiva de bajo módulo actúa como un medio amortiguador; absorbe la energía de deformación resultante de la diferencia de expansión térmica mediante su propia deformación, reduciendo así la tensión transmitida a las estructuras sensibles. Las estrategias más avanzadas de aislamiento de tensiones implican diseños estructurales multicapa. El Instituto 214 de China North Industries Group Corporation (NORINCO) propuso un esquema de encapsulado de baja tensión: un sustrato de silicio se adhiere a la parte inferior de una carcasa de cerámica, con la estructura sensible MEMS y el circuito de procesamiento de señales adheridos al sustrato de silicio y conectados eléctricamente mediante unión por hilo de oro. Al actuar como capa de transición, el sustrato de silicio posee un coeficiente de expansión térmica (CTE) idéntico al de la estructura sensible, eliminando así los problemas de desajuste térmico que surgirían del contacto directo entre la estructura sensible y el sustrato cerámico. Partiendo de esto, el uso de un método de unión localizada de cinco puntos, combinado con la incorporación de microesferas de vidrio de pequeño diámetro en el adhesivo para que actúen como amortiguador, puede mitigar aún más los efectos de la tensión térmica y mejorar la resistencia a cargas de alta G. La investigación internacional también ha validado enfoques similares. Al instalar un interponedor metálico elástico dentro del soporte cerámico del chip, se ha logrado suprimir significativamente la deriva térmica del factor de escala y el sesgo en los giroscopios de diapasón. La interferometría holográfica ha confirmado que la deformación de un chip sensible soldado directamente al encapsulado es más de cinco veces mayor que la de un chip montado mediante un interponedor. Esta estructura de interponedor se fabrica a partir de una lámina metálica grabada químicamente; tras el baño de oro, se une tanto al chip sensor como al encapsulado cerámico mediante unión por termocompresión, logrando así el aislamiento de tensiones y manteniendo la estabilidad de la conexión mecánica. Estabilidad a largo plazo: Mantenimiento del vacío y control de la desgasificación del material. La contribución del encapsulado cerámico a la estabilidad a largo plazo reside principalmente en su capacidad para mantener un entorno de vacío durante un período prolongado. El factor de calidad (valor Q) de un giroscopio MEMS está estrechamente relacionado con la amortiguación del gas dentro de la cavidad; una disminución del valor Q conlleva directamente la degradación de la estabilidad de la polarización y del factor de escala. Las investigaciones indican que la causa principal de la degradación del factor Q en los primeros giroscopios encapsulados al vacío era la desgasificación continua de gases residuales dentro de la cavidad. Mediante el análisis de las características de desgasificación de los encapsulados cerámicos y las tapas metálicas utilizando espectrometría de masas de desorción programada por temperatura (TPD-MS), y la posterior selección de los absorbentes adecuados y el perfeccionamiento del proceso de encapsulado, se logró aumentar el factor Q del giroscopio a 162 660. Esto representa una mejora de aproximadamente catorce veces con respecto a las versiones anteriores del encapsulado, con una variación inferior al 0,05 % a lo largo de un año. Estos datos demuestran que la estabilidad a largo plazo del giroscopio está determinada en conjunto por la tasa de desgasificación del propio material cerámico, la hermeticidad a largo plazo de la interfaz de sellado y la eficacia del absorbente interno. Otra ventaja del embalaje cerámico en cuanto a estabilidad a largo plazo reside en su resistencia a la fatiga. En comparación con el embalaje de plástico o metal, las interfaces de sellado cerámica-metal presentan una menor degradación bajo condiciones de ciclos térmicos. El uso de embalaje cerámico en el GYPRO4300 le permite cumplir con los rigurosos requisitos de ciclos térmicos de aplicaciones críticas, manteniendo una alta fiabilidad incluso en condiciones extremas con rápidas fluctuaciones de temperatura, lo que demuestra la baja deformación plástica y la inercia química de los materiales cerámicos. En resumen, el valor del encapsulado cerámico para giroscopios MEMS de alta precisión no se reduce simplemente a la "selección de materiales". Representa un desafío de ingeniería a nivel de sistema que implica el acoplamiento de múltiples fenómenos físicos: la gestión térmica requiere que el sustrato cerámico posea una buena conductividad térmica y un coeficiente de expansión térmica (CTE) similar al del silicio; el aislamiento de tensiones exige estructuras amortiguadoras multietapa, como capas adhesivas de bajo módulo, interponedores de silicio o capas intermedias metálicas; y la estabilidad a largo plazo depende de la optimización integral de las propiedades de baja desgasificación de la cerámica, la durabilidad del sellado y la tecnología de retención de vacío. El éxito de la solución de encapsulado cerámico reside precisamente en su capacidad para lograr un equilibrio en estas tres dimensiones, una hazaña a menudo difícil de conseguir simultáneamente con encapsulados de plástico o metal. A medida que los giroscopios MEMS avanzan hacia una precisión de grado de navegación, la innovación tecnológica a nivel de encapsulado seguirá siendo una vía fundamental para superar los cuellos de botella en el rendimiento.
LEER MÁS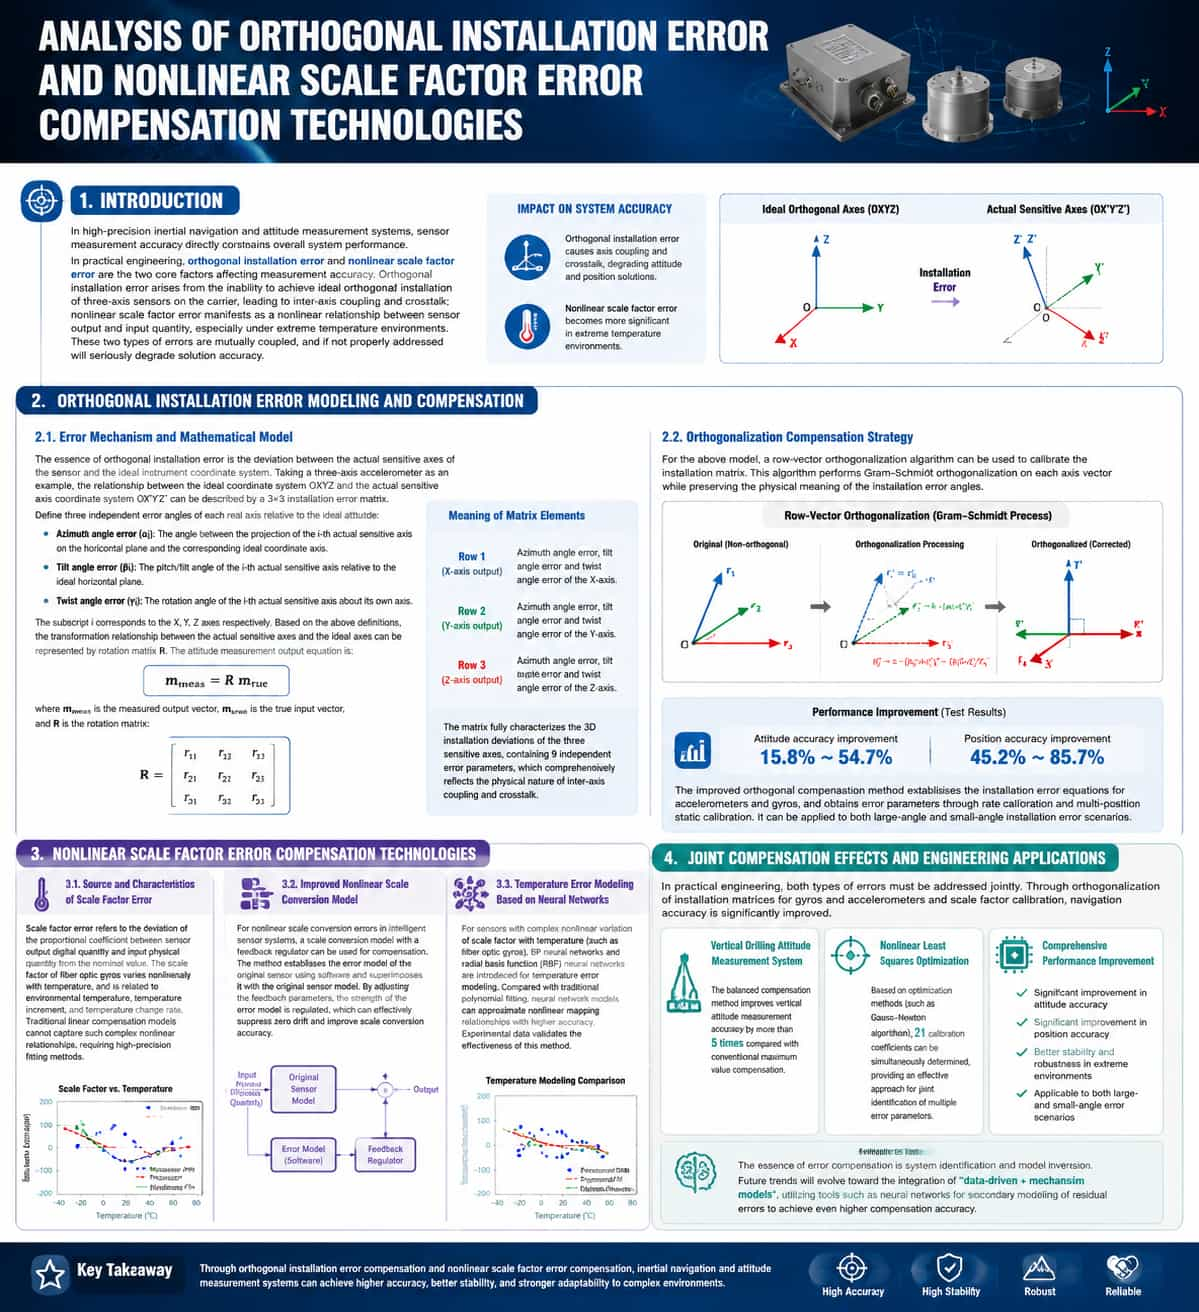
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
LEER MÁS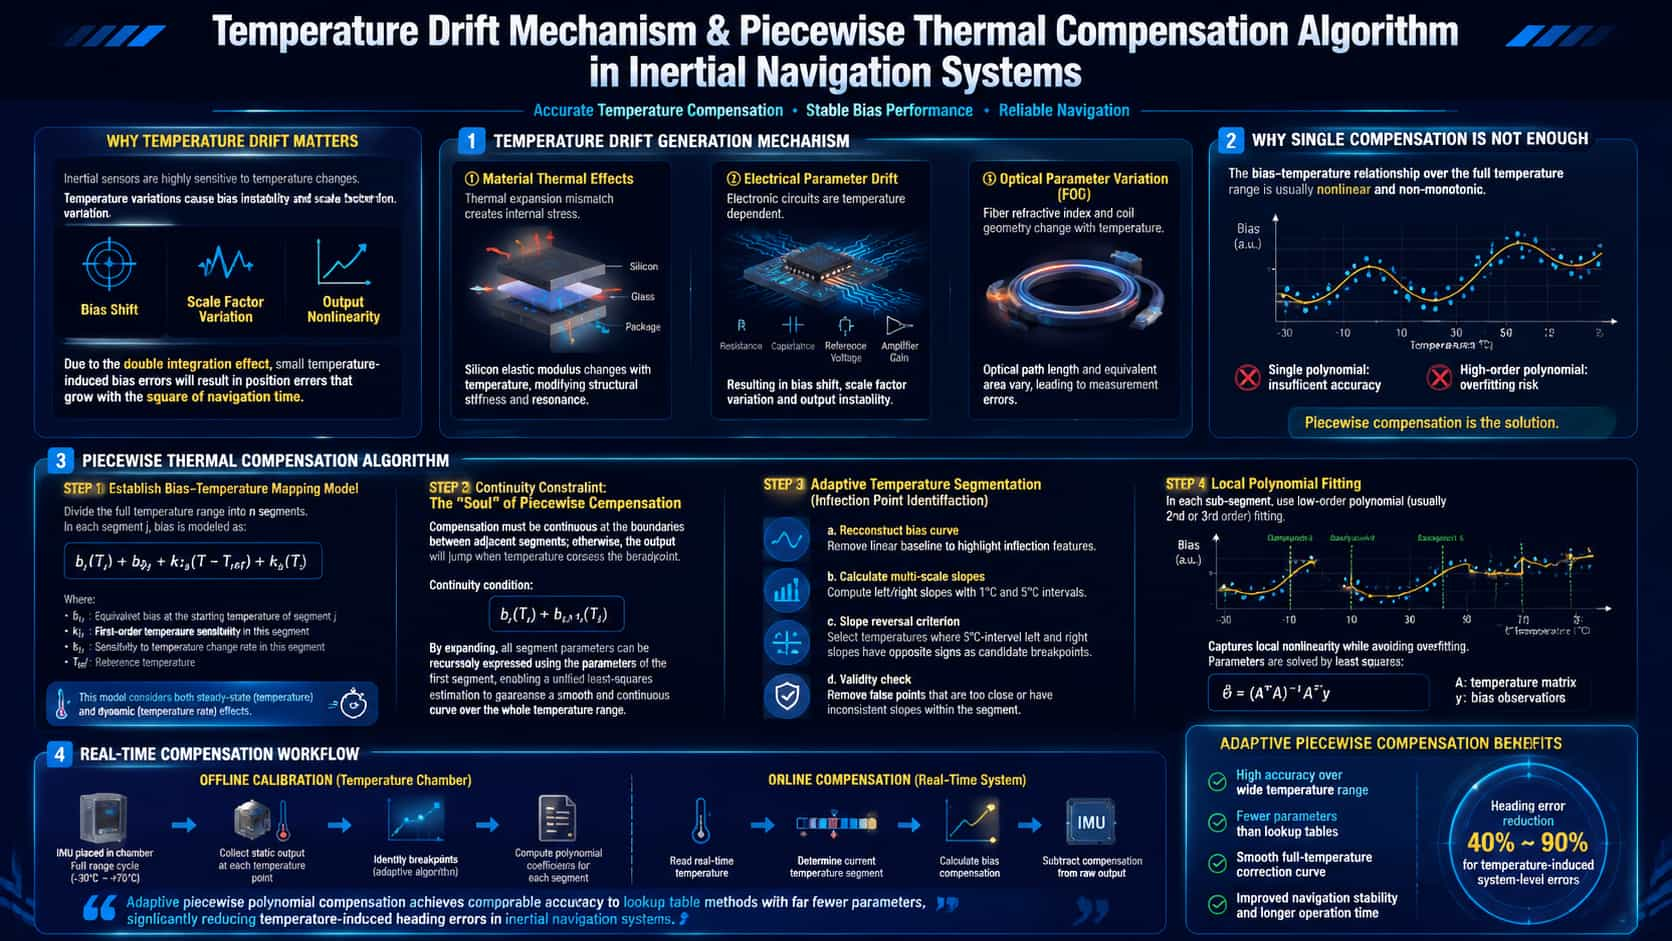
Los componentes principales de los sistemas de navegación inercial (INS), como los giroscopios y los acelerómetros, son extremadamente sensibles a las fluctuaciones de temperatura. Esta sensibilidad se debe a la dependencia de la temperatura de las propiedades físicas de los materiales: variaciones en el módulo elástico de las microestructuras de silicio; tensiones térmicas causadas por la diferencia en los coeficientes de expansión térmica (CTE) entre el silicio y el vidrio en el encapsulado MEMS; cambios en el índice de refracción de la fibra óptica y la geometría de la bobina en los giroscopios de fibra óptica; y la deriva inducida por la temperatura en los voltajes de referencia y las ganancias de los amplificadores dentro de los circuitos electrónicos. La deriva térmica es particularmente crítica debido al "efecto de amplificación de doble integración": un desplazamiento de sesgo inducido por la temperatura, al someterse a la doble integración inherente a los cálculos de navegación, resulta en un error de posicionamiento que diverge cuadráticamente con el tiempo de navegación. Las investigaciones indican que el coeficiente de deriva térmica para acelerómetros MEMS puede alcanzar 0,54 mg/°C, mientras que la inestabilidad del sesgo de los giroscopios MEMS en un amplio rango de temperaturas puede llegar a 4,6 °/h, niveles inaceptables para aplicaciones tácticas. Los mecanismos de deriva se pueden clasificar en tres tipos: · Efectos térmicos en los materiales: La diferencia en el coeficiente de dilatación térmica (CTE) entre el silicio y los materiales de encapsulado genera tensiones térmicas, alterando la rigidez y la frecuencia de resonancia de la estructura sensora.• Deriva de parámetros eléctricos: Los cambios inducidos por la temperatura en las resistencias, los condensadores y los voltajes de referencia dentro del circuito de detección alteran el factor de escala y el desplazamiento cero del sensor.• Variaciones de los parámetros ópticos (giroscopios de fibra óptica): Los cambios en el índice de refracción de la fibra óptica, combinados con la expansión y contracción térmica de la bobina de fibra, alteran la longitud del recorrido óptico y el área equivalente. Principios matemáticos de los algoritmos de compensación de la deriva de temperatura por tramos La tarea fundamental de la compensación de la deriva de temperatura es establecer un modelo de correspondencia entre el sesgo y la temperatura, es decir, resolver la función de error:Las investigaciones indican que el método polinómico por tramos adaptativo puede lograr una precisión de compensación comparable a la del método de tabla de consulta, requiriendo significativamente menos parámetros de compensación. En cuanto a los errores de rumbo a nivel de sistema causados por fluctuaciones de temperatura, un método de compensación basado en la expansión de Fourier de las variaciones de temperatura puede reducir el error entre un 40 % y un 90 %.
LEER MÁS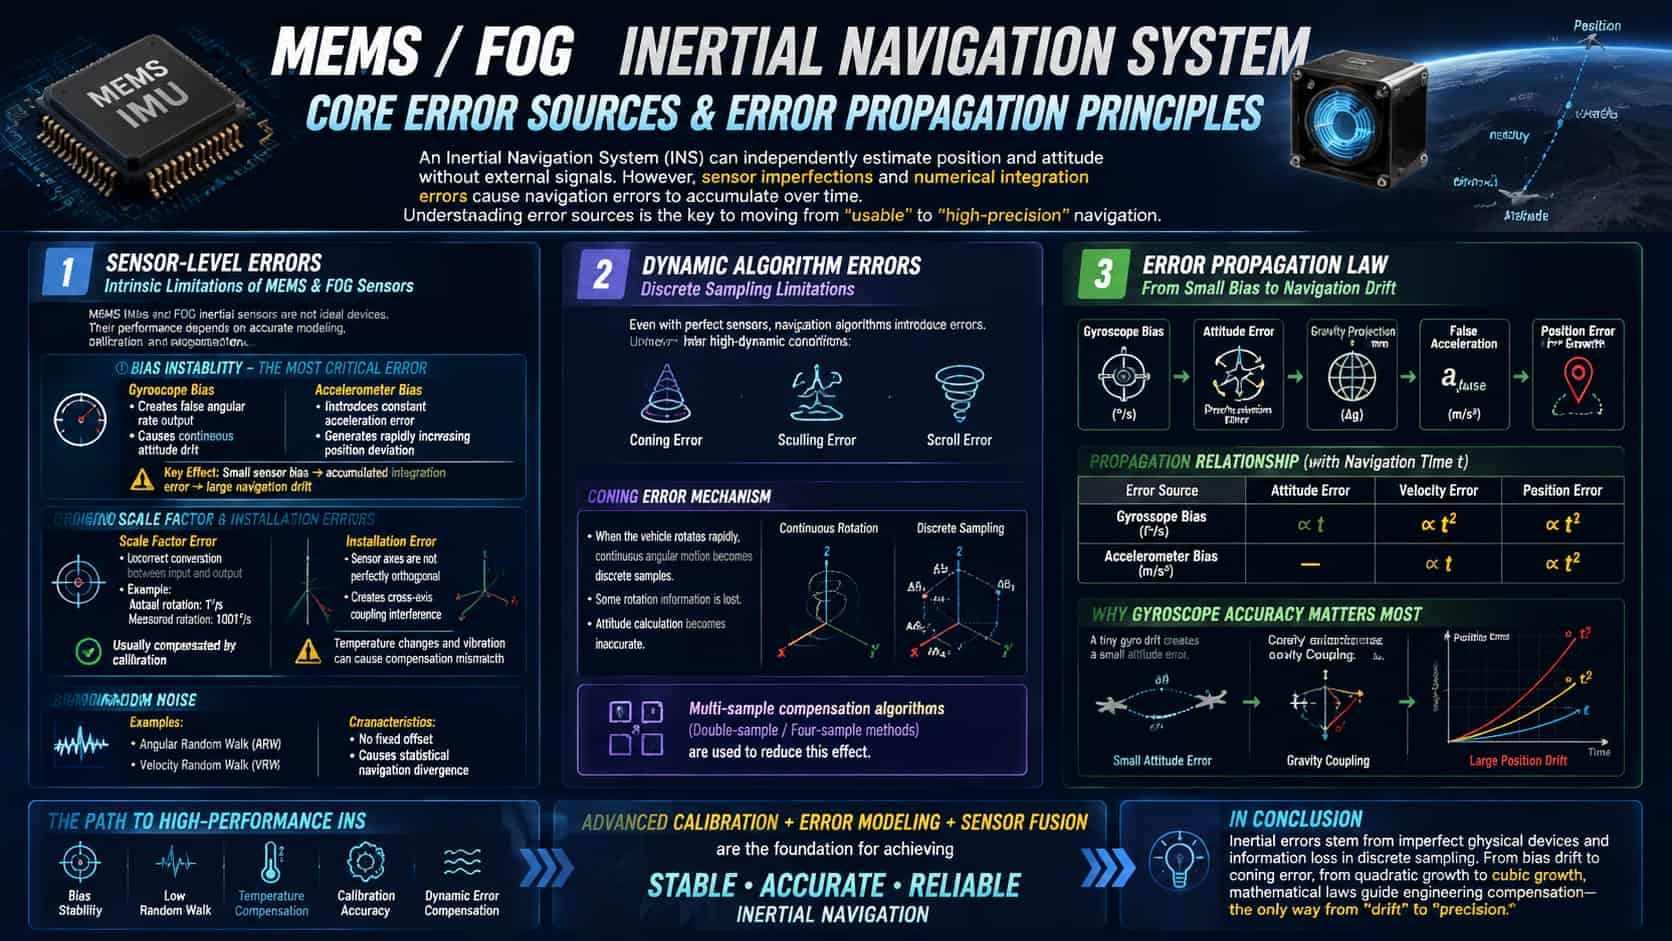
El atractivo de los sistemas de navegación inercial reside en su capacidad para calcular de forma autónoma la posición y la orientación sin depender de señales externas. Sin embargo, la desventaja es que los errores se acumulan progresivamente con el tiempo. Comprender las principales causas de estos errores es fundamental para pasar de un sistema que simplemente "funciona" a uno que ofrece un rendimiento excepcional. 1. Errores a nivel de sensor: Los "defectos inherentes" del hardware Los componentes principales de un sistema de navegación inercial (SNI), como los giroscopios y los acelerómetros, no son sensores ideales. El análisis de errores comienza con la modelización y cuantificación de estas "defectos inherentes". El sesgo es una de las fuentes de error más críticas. La lectura errónea de la velocidad angular de un giroscopio en reposo provoca una deriva de orientación continua, mientras que el sesgo de un acelerómetro introduce un desfase constante directamente en las mediciones de fuerza específicas. Un sesgo de tan solo 0,1 mg en un acelerómetro puede resultar en un error de posición de aproximadamente 50 metros en 100 segundos. El peligro del sesgo reside no solo en el desfase en sí, sino en su amplificación mediante la doble integración: el error de posición aumenta en proporción al cuadrado del tiempo. Los errores de factor de escala y los errores de instalación se clasifican como errores estructurales. Un factor de escala inexacto implica, por ejemplo, interpretar erróneamente una rotación de 1°/s como 1,001°/s; los errores de instalación provocan que los tres ejes sensibles no sean perfectamente ortogonales, generando interferencias de acoplamiento cruzado. Si bien estos errores generalmente se pueden compensar mediante la calibración de fábrica, las fluctuaciones de temperatura y los golpes mecánicos pueden provocar que los parámetros de compensación se desajusten. Desde una perspectiva dinámica, el movimiento angular de la base de montaje introduce términos de error adicionales en las salidas del giroscopio y el acelerómetro —junto con la velocidad angular y la aceleración angular— que son lo suficientemente significativos como para requerir atención. El ruido aleatorio (como el paseo aleatorio angular y el paseo aleatorio de velocidad), si bien no produce un desplazamiento constante, provoca que los errores de navegación presenten características de divergencia estadística aleatoria. 2. Errores dinámicos a nivel de algoritmo: Los escollos del muestreo discreto Incluso con sensores perfectos, el propio proceso de integración numérica introduce errores. En entornos de alta dinámica, caracterizados por factores como vibraciones de alta frecuencia y maniobras bruscas, surgen errores clásicos como el error de cono, el error de desplazamiento y el error de rotación. Tomemos como ejemplo el error de cono: cuando el vector de velocidad angular del vehículo gira rápidamente en el espacio, el muestreo discreto captura incrementos angulares solo en momentos específicos y finitos. En consecuencia, la trayectoria continua del vector de rotación no se puede reconstruir con precisión, lo que resulta en una pérdida de información rotacional. Los algoritmos de compensación de cono de múltiples muestras (como los esquemas de dos o cuatro muestras) están diseñados específicamente para mitigar esta pérdida de información. 3. Propagación de errores: La progresión matemática de "diferencial" a "divergencia" Las características fundamentales de propagación de errores de los sistemas de navegación inercial se pueden resumir de la siguiente manera: los errores de actitud causados por el sesgo del giroscopio crecen linealmente con el tiempo de navegación, los errores de velocidad crecen cuadráticamente y los errores de posición crecen cúbicamente; mientras tanto, los errores de velocidad causados por el sesgo del acelerómetro crecen linealmente con el tiempo de navegación y los errores de posición crecen cuadráticamente. Partiendo de las relaciones cinemáticas básicas: idealmente, la posición se determina mediante la doble integración de una fuerza específica: Esta ecuación proporciona una base para la corrección de algoritmos de navegación integrados, como el filtro de Kalman. Conclusión Los errores de navegación inercial se deben a imperfecciones físicas del hardware y a la pérdida de información inherente al muestreo discreto. Desde la deriva del sesgo hasta los errores de cono, y desde la divergencia cuadrática hasta la cúbica, los principios revelados por las fórmulas matemáticas señalan el camino hacia la compensación basada en la ingeniería, marcando la ruta esencial para que los sistemas de navegación inercial evolucionen de la deriva a la precisión.
LEER MÁS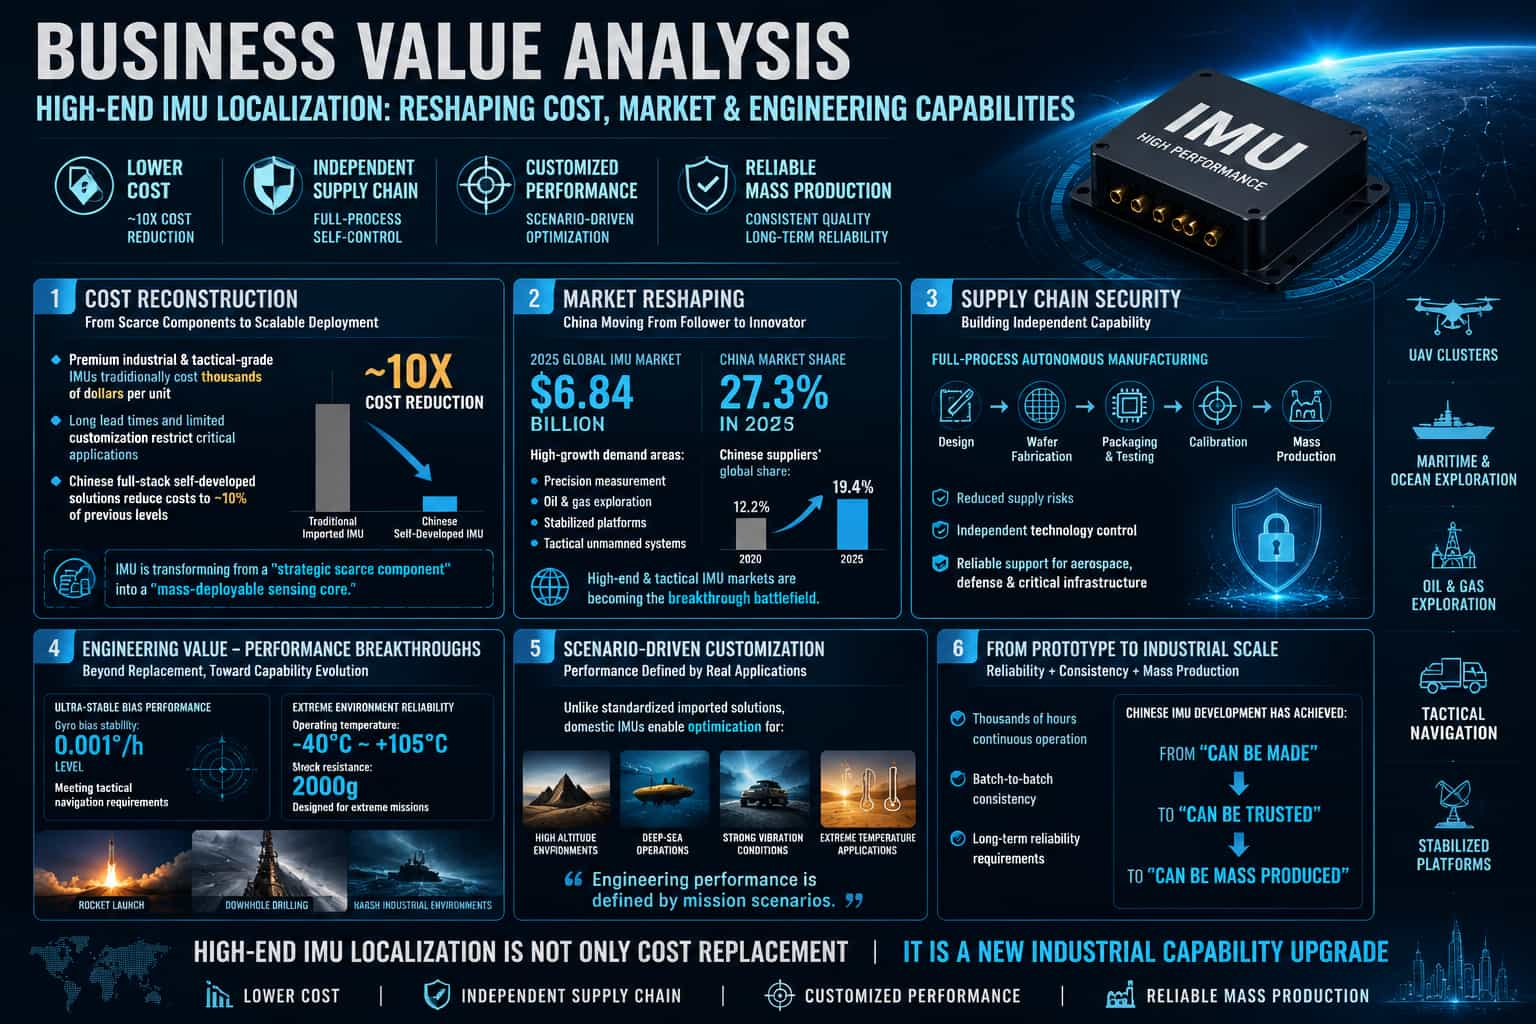
Durante mucho tiempo, los canales de adquisición de IMU MEMS de alta gama han sido muy limitados; los usuarios se veían obligados a elegir entre un puñado de proveedores internacionales, aceptando productos estandarizados, soportando largos plazos de entrega y pagando precios elevados. La aparición de soluciones de suministro localizadas está transformando este panorama. Además de igualar los estándares de rendimiento, los proveedores nacionales de IMU ofrecen un valor diferencial en cuatro dimensiones clave, influyendo profundamente en las decisiones de compra en los mercados de sistemas industriales, robóticos y autónomos. **Coste: De primas elevadas a viabilidad económica** El costo es el principal motor de la diversificación de la oferta. El mercado de IMU de gama alta se ha caracterizado durante mucho tiempo por una oferta concentrada y precios rígidos. Los proveedores nacionales obtienen sus ventajas de costos de tres niveles: En la fabricación, los procesos avanzados, como el empaquetado a nivel de oblea, han mejorado significativamente el rendimiento, amortizando eficazmente el coste de fabricación por chip. En cuanto a la eficiencia de la calibración, las líneas totalmente automatizadas utilizan pruebas paralelas por lotes, lo que reduce drásticamente el tiempo y los costes de equipo asociados a la calibración tradicional componente por componente. En términos de la cadena de suministro, la localización de toda la cadena de valor, desde el diseño del chip hasta el empaquetado y las pruebas, minimiza los intermediarios, los costes logísticos y los aranceles. A gran escala, los productos nacionales pueden tener un precio entre el 50 % y el 70 % del de las importaciones comparables, reduciendo el coste total de la lista de materiales (BOM) entre un 30 % y un 60 %. Para los usuarios finales, esto se traduce en costes de adquisición más ventajosos para un rendimiento equivalente, así como en una estructura de costes a largo plazo más predecible. **Entrega: De meses de espera a horarios flexibles** Los largos plazos de entrega de las IMU importadas han sido durante mucho tiempo un problema. La entrega de las IMU MEMS de alta gama suele tardar semanas o incluso meses desde que se realiza el pedido. Las fluctuaciones en la cadena de suministro global pueden prolongar aún más estos plazos o incluso provocar interrupciones. Las ventajas de la cadena de suministro local se manifiestan de dos maneras: en cuanto a la capacidad de producción, se han establecido varias líneas de calibración totalmente automatizadas a nivel nacional, lo que garantiza que la planificación de la capacidad no se vea afectada por el entorno del comercio internacional. En términos de capacidad de respuesta, los fabricantes nacionales pueden reducir los plazos de entrega de muestras a tan solo unos días. Desde la selección y el diseño de componentes hasta la depuración y la validación, los equipos locales de soporte técnico brindan asistencia integral durante todo el ciclo de vida del producto, desde la I+D hasta la producción en masa, lo que acelera significativamente el tiempo de comercialización. Para proyectos de desarrollo con plazos ajustados, estas ventajas de entrega suelen ser más convincentes que el precio por sí solo. Personalización: De la estandarización a la configuración bajo demanda. Las IMU importadas son principalmente productos estandarizados y listos para usar, lo que obliga a los usuarios a aceptar especificaciones fijas. Los proveedores nacionales han superado esta limitación ofreciendo una mayor flexibilidad de personalización: a nivel de hardware, se pueden adaptar las dimensiones, los métodos de montaje, los tipos de conectores y las tensiones de alimentación; a nivel de software, se pueden personalizar los protocolos de comunicación, los formatos de salida de datos y las asignaciones de registros; y en cuanto al rendimiento, se pueden optimizar parámetros como los rangos de medición, los anchos de banda de filtrado, los rangos de temperatura de calibración e incluso los modelos de compensación de errores propios para escenarios de aplicación específicos. Esta flexibilidad es especialmente crucial para dos tipos de usuarios: aquellos que necesitan modernizar sistemas existentes, donde la personalización minimiza las modificaciones del sistema; y aquellos que operan en condiciones únicas, donde la personalización maximiza el rendimiento para escenarios específicos. Soporte: Desde la documentación técnica hasta la optimización del sistema. En el contexto de la competencia global, las capacidades de soporte técnico no se definen simplemente por la velocidad de respuesta, sino por la construcción de un ecosistema técnico que potencie profundamente al usuario. En cuanto a la documentación integral e internacionalizada, los proveedores nacionales ofrecen hojas de datos completas, notas de aplicación, diseños de referencia y guías de integración basadas en casos reales, tanto en chino como en inglés, lo que garantiza que los ingenieros de todo el mundo puedan gestionar eficazmente la selección y el diseño de componentes. En términos de un ecosistema técnico abierto, los proveedores nacionales suelen ofrecer manuales de registro totalmente abiertos, código fuente de la pila de protocolos de comunicación y cadenas de herramientas de calibración, lo que permite a los usuarios ejercer un control profundo sobre el comportamiento del producto sin depender de las API cerradas del proveedor. Esta apertura ofrece una propuesta de valor distintiva que a menudo falta en los productos importados, lo que la hace especialmente adecuada para equipos de I+D con necesidades de personalización avanzada del sistema. En cuanto a los equipos de soporte profesional, ingenieros con amplia experiencia en el sector ayudan a los usuarios con la selección precisa y la evaluación de soluciones durante la fase de preventa, y contribuyen a resolver problemas complejos, como la integración de hardware y software y la fusión de datos, durante la fase de I+D. Esta colaboración profesional reduce eficazmente los riesgos de integración del sistema para los usuarios y acorta el tiempo de comercialización. Para aplicaciones exigentes de grado industrial y automotriz, la documentación técnica completa, un ecosistema técnico abierto y la colaboración técnica profesional garantizan en conjunto una entrega de alta calidad. Conclusión Coste, entrega, personalización y soporte: estas cuatro ventajas conforman un ciclo de valor completo: las ventajas de coste reducen las barreras de adquisición, las ventajas de entrega garantizan el cumplimiento de los plazos del proyecto, las ventajas de personalización satisfacen necesidades diferenciadas y las ventajas de soporte eliminan los obstáculos técnicos.
LEER MÁS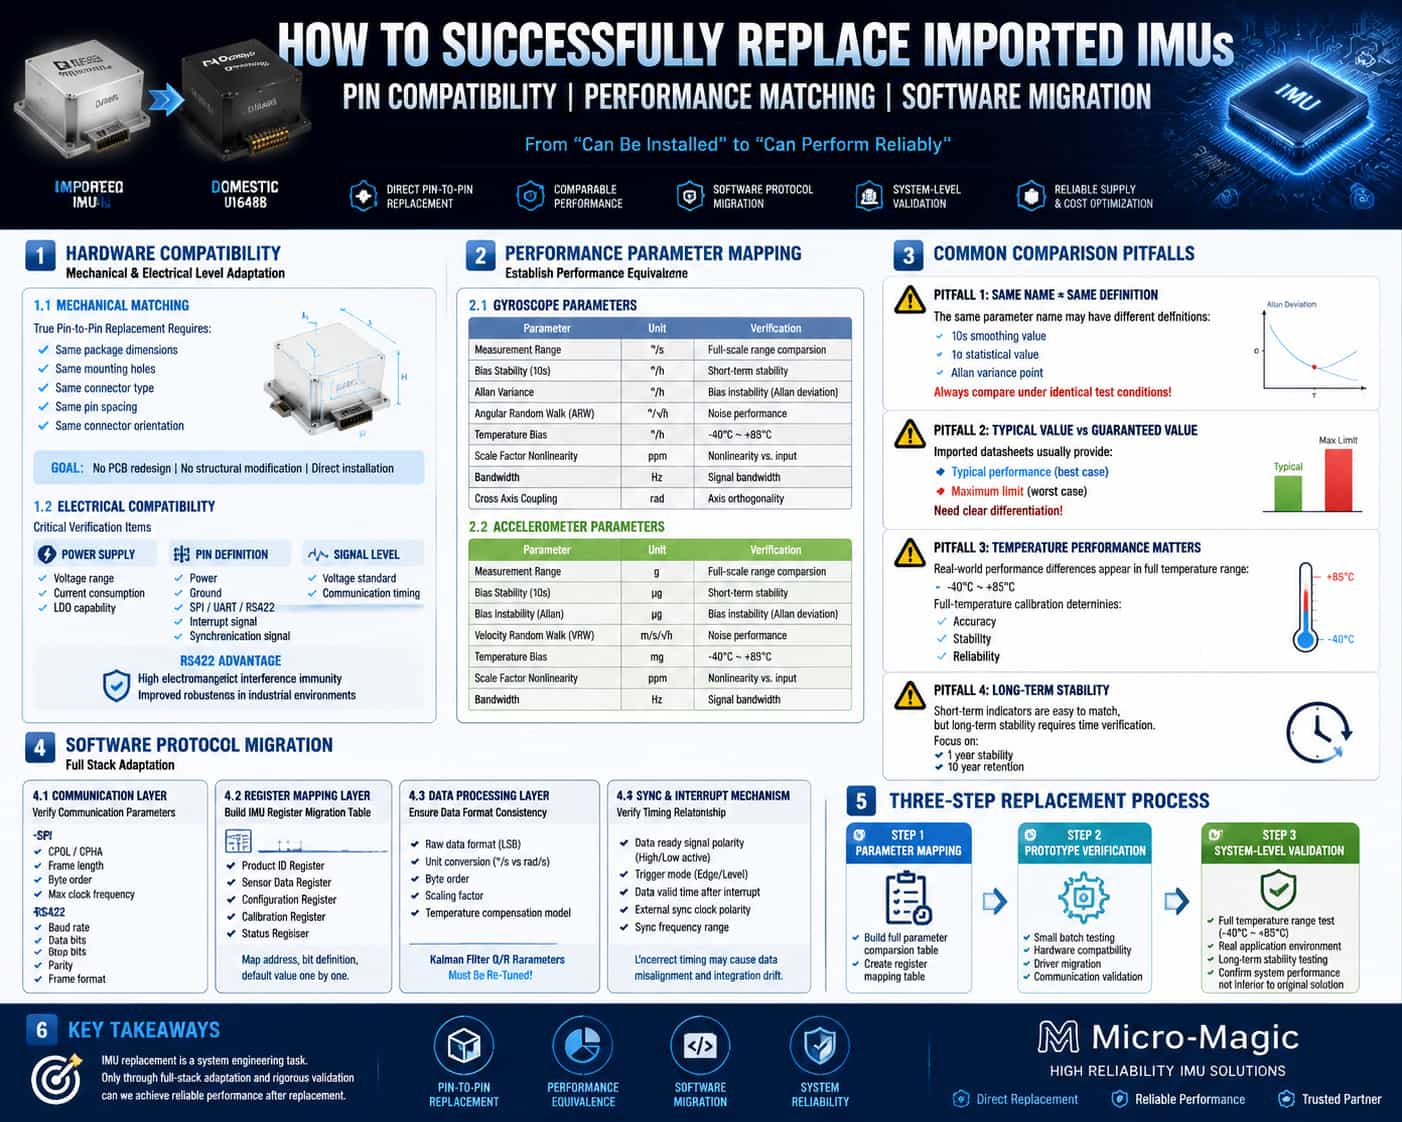
1. Introducción Sustituir una Unidad de Medición Inercial (IMU) es mucho más complejo que simplemente cambiar un chip. El reemplazo de una IMU implica una adaptación a nivel de sistema en múltiples capas, incluyendo el montaje mecánico, las conexiones eléctricas, los protocolos de comunicación, el mapeo de registros y las canalizaciones de procesamiento de datos. Este artículo describe sistemáticamente los pasos prácticos y las consideraciones técnicas involucradas en el proceso de reemplazo de la IMU, centrándose en tres aspectos: compatibilidad de pines de hardware, evaluación comparativa de parámetros de rendimiento y migración de protocolos de software. 2. Compatibilidad de pines: Adaptación mecánica y eléctrica 2.1. Dimensiones mecánicas e interfaces de montaje El primer nivel de compatibilidad de pines es la compatibilidad mecánica. Las IMU de gama alta suelen utilizar encapsulados modulares; las dimensiones físicas, la ubicación de los orificios de montaje y los tipos de conectores determinan directamente la viabilidad de un reemplazo directo. Para lograr el reemplazo sin modificar la placa de circuito impreso ni la carcasa, estos parámetros mecánicos deben coincidir exactamente. En la práctica, los factores clave a verificar incluyen: dimensiones del módulo (largo, ancho y alto), diámetros y posiciones de los orificios de montaje, modelos de conectores y paso de pines, así como la orientación y los mecanismos de bloqueo de los conectores. Si bien algunos productos de reemplazo presentan dimensiones optimizadas que resultan beneficiosas para nuevos diseños, estos cambios pueden generar problemas de montaje para reemplazos directos en sistemas existentes, lo que podría requerir el diseño de soportes adaptadores. 2.2. Definiciones de pines eléctricos y niveles de señal Tras la compatibilidad mecánica, viene la compatibilidad eléctrica. Los elementos de verificación principales incluyen: tensión de alimentación y consumo de energía, definiciones de la función de los pines (alimentación, tierra, interfaces de comunicación, señales de interrupción/sincronización) y estándares de nivel de señal. Tomando como ejemplo la interfaz SPI, algunos productos de reemplazo utilizan interfaces diferenciales RS-422. RS-422 ofrece un rechazo de ruido en modo común superior a 80 dB —una mejora de 30 a 40 dB con respecto a las señales de terminación simple—, lo cual es crucial para la robustez del sistema en entornos con alta interferencia electromagnética (como los variadores de velocidad de motores industriales). Sin embargo, la conversión entre RS-422 y SPI implica rediseñar la capa de protocolo; no se trata simplemente de cambiar algunos cables. 2.3. Consideraciones sobre la fuente de alimentación y la temporización Las diferencias en el tiempo de encendido y el consumo de energía son los aspectos más frecuentemente ignorados en la compatibilidad de pines. Si el producto de reemplazo consume más energía que el original, se debe verificar la capacidad de carga del regulador de baja caída (LDO) de la fuente de alimentación existente. Las diferencias en el tiempo de inicialización del encendido también son cruciales; algunos productos sustitutos pueden requerir un tiempo de estabilización más prolongado al encenderse, lo que implica un retardo adicional en el controlador principal antes de que comience la lectura de datos. Además, algunos módulos presentan ruido de pulsos al encenderse, lo que requiere la adición de condensadores de filtrado en la entrada de la fuente de alimentación. 3. Evaluación comparativa de parámetros: mapeo preciso de métricas de rendimiento 3.1. Dimensiones clave para la evaluación comparativa de parámetros La esencia de la evaluación comparativa de parámetros radica en establecer una "relación de equivalencia de rendimiento" entre el producto sustituto y el producto original. Las dimensiones clave de la evaluación comparativa incluyen: Giroscopio: Rango de medición (°/s), estabilidad del sesgo (°/h), inestabilidad del sesgo (°/h, varianza de Allan), paseo aleatorio angular (°/√h), sesgo de temperatura completa (°/h), no linealidad del factor de escala (ppm), ancho de banda (Hz) y acoplamiento cruzado (rad). Acelerómetro: rango de medición (g), estabilidad del sesgo (μg), inestabilidad del sesgo (μg, varianza de Allan), paseo aleatorio de velocidad (m/s/√h), sesgo de temperatura completa (mg), no linealidad del factor de escala (ppm) y ancho de banda (Hz). 3.2. Principales escollos en la evaluación comparativa Error común 1: Diferencias en las definiciones de las métricas. Si bien todas pueden denominarse "estabilidad de sesgo", algunos fabricantes utilizan un valor suavizado de 10 segundos, otros un valor estadístico de 1σ y otros el valor del punto de inflexión del gráfico de varianza de Allan. Las comparaciones deben realizarse bajo condiciones de prueba idénticas. Error común 2: Valores típicos frente a valores máximos. Las fichas técnicas de los productos importados suelen incluir tanto valores típicos como máximos, mientras que los productos sustitutos solo especifican un límite superior (≤). Es fundamental distinguir entre "rendimiento típico" y "rendimiento garantizado" durante las pruebas comparativas. Error común 3: Ignorar el rendimiento en todo el rango de temperaturas. Comparar los parámetros a temperatura ambiente es relativamente sencillo; la verdadera diferencia de rendimiento suele manifestarse en todo el rango de temperatura de funcionamiento (de -40 °C a 85 °C). Los productos importados se benefician de una calibración de fábrica que abarca todo el rango de temperaturas, un factor clave en su rendimiento superior. Si los productos de sustitución se calibran únicamente a temperatura ambiente, su rendimiento puede degradarse significativamente a temperaturas extremas. Trampa 4: Estabilidad a largo plazo. Las métricas a corto plazo que se encuentran en las hojas de datos son fáciles de comparar, pero las métricas a largo plazo, como la estabilidad durante un año o la retención durante diez años, requieren tiempo para su verificación. Esto representa la barrera de madurez de ingeniería más difícil de superar para los productos sustitutos. 4. Portabilidad del protocolo de software: Adaptación de pila completa desde la capa física hasta la capa de aplicación. La adaptación del software es el aspecto más complejo y, a menudo, el más subestimado en la sustitución de una IMU. Incluso si la configuración de pines y los parámetros coinciden a la perfección, el sistema no funcionará si las capas de software son incompatibles. 4.1. Capa de protocolo de comunicación En primer lugar, se debe verificar el tipo de interfaz de comunicación (SPI, I2C, UART o RS422) y sus parámetros específicos. Tomando SPI como ejemplo, los parámetros a comprobar incluyen la polaridad del reloj (CPOL) y la fase del reloj (CPHA), la longitud de la trama (8/16/32 bits), el orden de los bytes de datos (big-endian/little-endian) y la frecuencia máxima del reloj. En la comunicación SPI, el retardo entre transferencias (el intervalo mínimo entre dos comandos SPI) debe gestionarse correctamente para evitar fallos en la lectura de datos. Para RS422, es necesario verificar parámetros como la velocidad de transmisión, los bits de datos, los bits de parada, los bits de paridad y el formato de trama. 4.2. Capa de mapeo de registros Este es el principal desafío de la adaptación de software. Es prácticamente imposible que las IMU de diferentes fabricantes se sincronicen perfectamente en cuanto a la asignación de direcciones de registro, los formatos de datos y las definiciones de bits de control. Las categorías de registros clave que requieren portabilidad incluyen: registros de identificación del producto (para verificar el enlace de comunicación), registros de datos del sensor (las direcciones y los anchos de bits pueden diferir), registros de configuración (rango de medición, filtrado, frecuencia de muestreo), registros de calibración (direcciones para la corrección del sesgo y el factor de escala) y registros de estado (definiciones de bits para indicadores de error e indicadores de datos listos). En la práctica, se debe crear una "tabla de asignación de registros" para asignar la dirección, las definiciones de bits y los valores predeterminados de cada registro clave del producto original al producto de reemplazo. Para las funciones que no existen en el reemplazo, se deben realizar adaptaciones en la capa del controlador o se deben eliminar las llamadas correspondientes. 4.3. Capa de procesamiento de datos Pueden existir diferencias en el formato de salida sin procesar de los datos del sensor (LSB frente a unidades físicas), las unidades de medida (°/s frente a rad/s), el orden de los bytes y los factores de escala. Si el producto de reemplazo emite magnitudes físicas directamente, mientras que el producto original emite valores LSB sin procesar, se debe agregar una interfaz de conversión de unidades a la capa del controlador. Los modelos de compensación de errores también pueden diferir; por ejemplo, los productos importados podrían incluir una compensación polinómica de primer orden integrada, mientras que el producto de reemplazo podría admitir modelos de compensación de temperatura de orden superior, lo que requeriría una ampliación de la interfaz de compensación. Las matrices de ruido Q y R para el filtro de Kalman deben recalibrarse en función de las características de recorrido estocástico del producto de reemplazo; los parámetros originales no se pueden reutilizar directamente. 4.4. Mecanismos de sincronización e interrupción Parámetros como la polaridad (alta/baja activa), el modo de disparo (flanco/nivel) y la relación de temporización (latencia entre la señal de datos listos y los datos válidos) de la señal de datos listos pueden variar. También se debe verificar la polaridad y el rango de frecuencia del reloj de sincronización externo. Un manejo inadecuado puede provocar desajustes de temporización en la adquisición de datos y errores acumulativos en la estimación de la actitud. 5. Conclusión El reemplazo de la IMU es una tarea de ingeniería sistemática, mucho más compleja que un simple intercambio de componentes. A nivel de hardware, debe verificarse la compatibilidad total en cuanto a dimensiones mecánicas, asignación de pines y secuencia de encendido. A nivel de parámetros, se requiere una comparación punto por punto bajo condiciones de prueba idénticas, prestando especial atención al rendimiento en todo el rango de temperaturas y a la estabilidad a largo plazo. A nivel de software, es necesaria una adaptación completa del sistema, que abarca desde los protocolos de comunicación y la asignación de registros hasta las canalizaciones de procesamiento de datos. En la práctica, se recomienda una estrategia de tres pasos: primero, establecer una lista exhaustiva de comparación de parámetros y una tabla de asignación de registros; segundo, realizar una verificación de compatibilidad de hardware y la adaptación de controladores utilizando un pequeño lote de muestras; y tercero, validar el rendimiento del sistema en todo el rango de temperaturas y en condiciones de funcionamiento reales para confirmar que el rendimiento general del sistema con el componente de reemplazo no sea inferior al de la solución original. Solo mediante este proceso se puede pasar con éxito de simplemente "adaptar la pieza" a lograr un "rendimiento óptimo del sistema".
LEER MÁS
Los sensores inerciales —incluidos acelerómetros, giroscopios y unidades de medición inercial (IMU)— son componentes esenciales de los sistemas de navegación, guiado y control aeronáuticos; su rendimiento y fiabilidad determinan directamente la seguridad del vuelo y el éxito de la misión. Los proyectos que involucran sensores inerciales en el sector aeronáutico implican una gestión integral del ciclo de vida, que abarca desde la cualificación y certificación, la entrega y aceptación, hasta la I+D a medida y el soporte técnico. Este artículo ofrece un análisis técnico de estas cuatro dimensiones, basándose en sistemas y prácticas de ingeniería estándar internacionales.1. Calificación de proyectos de aviaciónPara acceder al mercado de aeronaves, los sensores inerciales aeronáuticos deben someterse a una serie de rigurosos procesos de cualificación y certificación. Estos abarcan múltiples aspectos, como la adaptabilidad ambiental del hardware, la seguridad del software, la garantía del diseño del hardware y la verificación de las normas técnicas.Certificación de Adaptabilidad Ambiental: RTCA DO-160, *Condiciones Ambientales y Procedimientos de Prueba para Equipos Aerotransportados*, es el estándar principal para pruebas ambientales de hardware de aviónica y está reconocido por la Organización Internacional de Normalización (ISO) como el estándar internacional de facto ISO-7137. Este estándar define las condiciones y procedimientos mínimos de prueba ambiental para una amplia gama de equipos aerotransportados, desde aeronaves ligeras de aviación general y helicópteros hasta grandes aviones de pasajeros y aeronaves supersónicas. DO-160 abarca más de 20 pruebas, incluyendo temperatura, vibración, choque, humedad, altitud, impermeabilidad y resistencia al polvo, resistencia a la niebla salina y a los hongos, compatibilidad electromagnética (EMI/EMS), efectos de rayos, descarga electrostática y transitorios de entrada de potencia y voltaje.Certificación de software y hardware: DO-178, *Consideraciones de software en la certificación de sistemas y equipos aerotransportados*, es el estándar de referencia para la certificación de seguridad de software aeronáutico. Clasifica el software en niveles de garantía que van de la A a la E, aplicándose el Nivel A a las funciones de seguridad de vuelo más críticas. DO-254, *Guía de garantía de diseño para hardware electrónico aerotransportado*, aborda la garantía de diseño para hardware electrónico complejo. La certificación de productos de navegación inercial generalmente requiere que el software cumpla con los estándares DO-178B/C Nivel A y el hardware con los estándares DO-254 Nivel A.Orden de Norma Técnica (TSO): Una TSO es una norma de rendimiento mínimo emitida por la Administración Federal de Aviación de los Estados Unidos (FAA); los fabricantes deben obtener la Autorización TSO (TSOA) antes de que sus equipos puedan instalarse en aeronaves certificadas. Las TSO relacionadas con los sistemas de navegación inercial incluyen TSO-C4c (giroscopios), TSO-C5f (sistemas de referencia de actitud y rumbo), TSO-C6e (giroscopios direccionales), TSO-C88b (pilotos automáticos) y TSO-C201 (AHRS), entre otras. Referencias GJB: La calificación para los proyectos chinos de sensores inerciales militares se basa principalmente en el sistema de gestión de calidad GJB 9001C, la revisión de calificación para las unidades de fabricación de equipos y la serie GJB 150 de normas de pruebas ambientales; técnicamente, estas comparten un origen común con las normas de las series MIL-STD y DO. 2. Especificaciones de entregaLas especificaciones de entrega para los sensores inerciales abarcan la inspección del producto, los criterios de aceptación, el embalaje y el transporte, y la entrega de la documentación, lo que garantiza el control de calidad y la trazabilidad durante todo el proceso, desde la salida de la fábrica hasta la instalación en la aeronave.Inspección y aceptación: Las inspecciones de entrega para sensores inerciales de grado aeronáutico se clasifican en inspección de fábrica (pruebas de rendimiento de parámetros completos y calibración de temperatura completa), inspección de aceptación (nuevas pruebas a la llegada) e inspección de calificación (pruebas de certificación de tipo). Las especificaciones para sistemas de navegación inercial aerotransportados abarcan requisitos técnicos, métodos de prueba, reglas de inspección y embalaje/transporte; las especificaciones para IMU de vehículos aéreos no tripulados civiles detallan los niveles de clasificación y los requisitos de mantenimiento.Embalaje y transporte: El embalaje para equipos de navegación inercial militares cumple con la norma MIL-STD-2073-1 (embalaje individual militar de nivel B), que especifica métodos para prevenir la corrosión y los daños mecánicos y garantizar su integridad durante el almacenamiento y los múltiples ciclos de transporte; el marcado cumple con la norma MIL-STD-129. Las aplicaciones de aviación civil se rigen por la norma DO-160 y las especificaciones relacionadas, que describen los requisitos específicos de protección contra la humedad, los golpes y la electricidad estática.Entrega de documentación: Los entregables suelen incluir especificaciones del producto, informes de pruebas (pruebas ambientales, compatibilidad electromagnética, pruebas de vida útil, etc.), certificados de calibración, declaraciones de conformidad (DoC), manuales de usuario y manuales de mantenimiento. Para productos certificados según DO-178/DO-254, también se requiere un paquete completo de datos de garantía de diseño de software/hardware. 3. Desarrollo personalizadoLas aplicaciones aeronáuticas suelen requerir sensores inerciales altamente personalizados; las diferentes plataformas (aeronaves de ala fija, helicópteros, vehículos aéreos no tripulados) y los perfiles de misión (aviación civil, militar, investigación científica) imponen requisitos variables en cuanto a precisión, tamaño, peso, consumo de energía (SWaP), protocolos de interfaz y adaptabilidad ambiental.Personalización del hardware: El desarrollo a medida abarca la selección y configuración de sensores (eligiendo entre tecnologías como MEMS, fibra óptica o giroscopios láser), la personalización de los factores de forma y las interfaces mecánicas (por ejemplo, modificando la carcasa para adaptarla a espacios de instalación específicos), la selección de conectores (por ejemplo, conectores filtrados MIL-Spec 38999) y las mejoras de diseño para la resistencia ambiental (resistencia a vibraciones y golpes, amplio rango de temperatura de funcionamiento).Personalización de software y algoritmos: Esto incluye la personalización de protocolos de comunicación (RS-232/422/485, ARINC, CAN, etc.), la configuración de formatos y velocidades de salida de datos, la optimización de algoritmos de fusión de sensores y la programación para efectos de palanca y orientación de montaje. Algunos proveedores también ofrecen el desarrollo a medida de sistemas de prueba no estándar y herramientas de software especializadas.Proceso de personalización: Un flujo de trabajo típico para el desarrollo a medida incluye el análisis de requisitos, el diseño de la solución, la fabricación de prototipos, la verificación ambiental (por ejemplo, pruebas DO-160), la integración del sistema y las pruebas de vuelo. Muchos proveedores cuentan con capacidades de fabricación internas integrales, desde la fabricación de obleas MEMS hasta la calibración de IMU, lo que garantiza el control de calidad de los productos personalizados. 4. Apoyo técnicoEl soporte técnico es un componente crucial del servicio integral del ciclo de vida de los sensores inerciales, que abarca toda la cadena, desde la consultoría de selección y la integración del sistema hasta la puesta en marcha in situ, el diagnóstico de fallos y el mantenimiento/calibración.Soporte para la selección e integración: Los proveedores suelen ofrecer kits de evaluación para ayudar a los clientes a verificar el rendimiento durante las primeras etapas de un proyecto. Los equipos técnicos asisten a los clientes durante todo el proceso, desde la selección de sensores y la compatibilidad de interfaces hasta la integración del sistema, resolviendo desafíos de ingeniería como la fusión de datos, la transformación de sistemas de coordenadas y la compensación de errores. Algunos fabricantes ofrecen soporte técnico 24/7 que abarca todo el flujo de trabajo, desde la selección y la integración hasta la fusión de datos.Servicios de calibración y mantenimiento: Los sensores inerciales requieren calibración periódica tras un uso prolongado para compensar la deriva del sesgo y las variaciones del factor de escala. Los proveedores con certificaciones aeronáuticas (como EASA Parte 21G y los sistemas de gestión de calidad EN9100) ofrecen servicios de calibración y mantenimiento que cumplen con los estándares aeronáuticos. Algunos fabricantes también proporcionan datos de MTBF (tiempo medio entre fallos).Colaboración integral: Los principales proveedores de sensores inerciales ofrecen más que productos estándar; establecen alianzas que abarcan todo el ciclo de vida del producto, desde el diseño conceptual, la creación de prototipos y el soporte para la certificación de aeronavegabilidad hasta la producción en masa y el mantenimiento a largo plazo. Este modelo reduce el riesgo del proyecto y acorta los ciclos de I+D para los clientes, al tiempo que garantiza la fiabilidad sostenida de los sensores inerciales aeronáuticos en entornos operativos exigentes. 5. Conclusión Las aplicaciones aeronáuticas de sensores inerciales han dado lugar a un sistema integral que abarca desde la certificación (DO-160/DO-178/DO-254/TSO) y las especificaciones de entrega (embalaje e inspección de aceptación según MIL-STD-2073) hasta la I+D personalizada (adaptación flexible de hardware y software) y el soporte técnico (servicios de ciclo de vida completo). Comprender y aprovechar eficazmente este marco multicapa de estándares y servicios es fundamental para la aplicación exitosa de sensores inerciales en proyectos aeronáuticos.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :