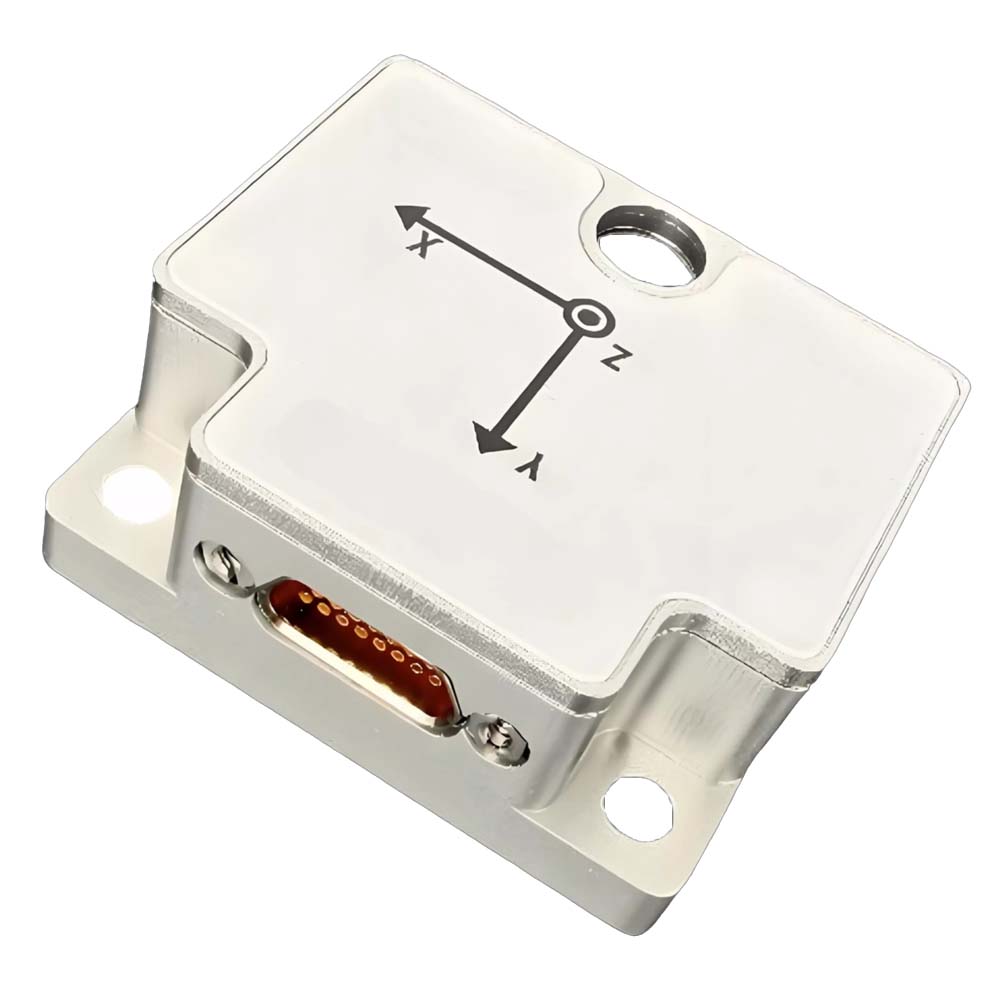
La serie U4200 es un sensor IMU/VRU/AHRS compuesto por una IMU MEMS de grado táctico y un magnetómetro. Incorpora un filtro de Kalman extendido adaptativo de desarrollo propio, un algoritmo de análisis dinámico del ruido de la IMU y un algoritmo de análisis del estado de movimiento de la portadora, lo que permite obtener ángulos de actitud precisos en condiciones de alta dinámica y reducir la deriva de los ángulos de rumbo.
Cada sensor se somete a una compensación precisa antes de salir de fábrica, que incluye la temperatura, el sesgo cero, el factor de escala y el eje transversal.
Los sensores de la serie U4200 transmiten datos a través de diversas interfaces como RS232, RS422 y CAN, y ofrecen una amplia gama de configuraciones de usuario.
La serie U4200 se puede sincronizar con el sistema mediante activación externa y también puede lograr la alineación temporal con sistemas externos como radares y cámaras a través de la función de salida síncrona.
La interfaz gráfica de usuario (GUI) multifuncional permite evaluar rápidamente el producto, y sus funciones incluyen, entre otras, la configuración de módulos, la visualización de datos, la actualización del firmware, el registro de datos, etc.
Número de pieza, :
U4200-BPedido (MOQ) :
1tiempo de entrega :
5Series de productos y parámetros
| Precisión de actitud | Condición | U4200-B | Unidad |
| Cabeceo (±90°) / Balanceo (±180°) (estático) | 0,05 (nominal), 0,07 (máx.) | ° | |
| Cabeceo (±90°) / Balanceo (±180°) (dinámico) | 0,05 (nominal) 0,07 (máx.) | ||
| Deriva estática de guiñada (±180°) 2 horas (6 grados de libertad) ① | 0.1 | ||
| Asistencia magnética (AHRS) ② | 2 (nominal), 3 (máximo) | ||
| Error de rotación de guiñada (6 grados de libertad) (rotación inferior a 100°/s) ③ | <0,5 (nominal), 1 (máximo) | ||
| Nota: ① El módulo debe permanecer en posición horizontal durante 2 horas. ② Después de la calibración geomagnética, el producto debe configurarse en modo AHRS cuando no haya interferencia de campo magnético en el área circundante. ③ La plataforma giratoria rota continuamente durante 10 vueltas y el ángulo de rumbo acumula error. | |||
| Giroscopio | Condición | U4200-B | Unidad |
| Rango de medición | ±300 | °/s | |
| Resolución | 16 | poco | |
| Error lineal① | 300°/s -40℃-110℃ | ±0,15 (nominal), ±0,3 (máx.) | °/s |
| 100°/s -40℃-110℃ | ±0,01 (nominal), ±0,04 (máx.) | ||
| error transversal | ±0,15 | % | |
| Ancho de banda de 3 dB | 235 (nominal), 250 (máx.) | Hz | |
| Frecuencia de muestreo | 1000 | Hz | |
| Densidad de ruido | XY: 0,0004 Z: 0,0006 | °/s/√Hz | |
| Inestabilidad de polarización cero② | Allan, 1σ | 0,3 | °/h |
| Estabilidad de polarización cero | 10s, 1σ | 0,5 | °/h |
| Repetibilidad de sesgo cero | 1σ | 0,8 | °/h |
| Paseo aleatorio angular③ | Allan 1σ | XY: 0,015 Z: 0,025 | °/√h |
| Polarización cero a temperatura completa | -40-85℃ | XY: 0,25 Z: 0,03 | °/s |
| Sensibilidad del acelerómetro (en los 3 ejes) | Para una entrada de gravedad constante | 0,00075 | °/s/g |
| Notas: ①: El error lineal es la desviación máxima en un rango específico con respecto a la línea de mejor ajuste determinada por los valores medidos. El modelo lineal de mejor ajuste utiliza el método de mínimos cuadrados para el ajuste lineal. ②: El valor obtenido al dividir el valor mínimo de la varianza de Allan por 0,664. Durante la medición, se utiliza un filtro de paso bajo de 13 Hz y una frecuencia de muestreo de 200 Hz, y debe haber un tiempo de estabilización de 15 minutos antes de comenzar la recopilación de datos para garantizar una estabilidad térmica completa. ③: El paseo aleatorio angular es un término de ruido blanco estimado a partir de la desviación de Allan en una constante de tiempo τ = 1 segundo. | |||
| Acelerómetro | Condición | U4200-B | Unidad |
| Rango de medición | 16 | g | |
| Resolución | 16 | poco | |
| sesgo cero | 2 | mg | |
| Error lineal① | 300°/s -40℃-110℃ | ±3 (nominal), ±15 (máx.) | mg |
| 100°/s -40℃-110℃ | ±0,5 (nominal), ±1 (máx.) | ||
| error transversal | ±0,15 | % | |
| Ancho de banda de 3 dB | 210 (nominal), 235 (máx.) | Hz | |
| Frecuencia de muestreo | 1000 | Hz | |
| Densidad de ruido | 0,0008 | m/s2√Hz | |
| Inestabilidad de polarización cero② | Allan, 1σ | 10 | ug |
| Estabilidad de polarización cero | 10s, 1σ | 30 | ug |
| Repetibilidad de sesgo cero | 1σ | 40 | ug |
| Paseo aleatorio angular③ | Allan 1σ | 0,03 | m/s/√h |
| Polarización cero a temperatura completa | -40-85℃ | 0,5 (nominal), 2 (máximo) | mg |
| Notas: ①: El error lineal es la desviación máxima en un rango específico con respecto a la línea de mejor ajuste determinada por los valores medidos. El modelo lineal de mejor ajuste utiliza el método de mínimos cuadrados para el ajuste lineal. ②: El valor obtenido al dividir el valor mínimo de la varianza de Allan por 0,664. Durante la medición, se utiliza un filtro de paso bajo de 13 Hz y una frecuencia de muestreo de 200 Hz, y debe haber un tiempo de estabilización de 15 minutos antes de comenzar la recopilación de datos para garantizar una estabilidad térmica completa. ③: El paseo aleatorio angular es un término de ruido blanco estimado a partir de la desviación de Allan en una constante de tiempo τ = 1 segundo. | |||
| Magnetómetro | Condición | U4200-B | Unidad |
| Rango | ±20 | Gauss | |
| Frecuencia de muestreo | 200 | HZ | |
| Linealidad (Mejor ajuste de la línea recta: Fs=2G) | 0.1 | Fs% | |
| Sensor de temperatura | Condición | U4200-B | Unidad |
| Rango | -40 ~ +85 | ℃ | |
| Error de desplazamiento | ±1 | K | |
| Mecánica/Medio ambiente | U4200-A / U4200-B | Unidad | |
| Fuente de alimentación | 4.8 ~ 36 | V | |
| Consumo de energía | 400 | mW | |
| Temperatura de funcionamiento | -125 | ℃ | |
| Hora de inicio① | 2 | s | |
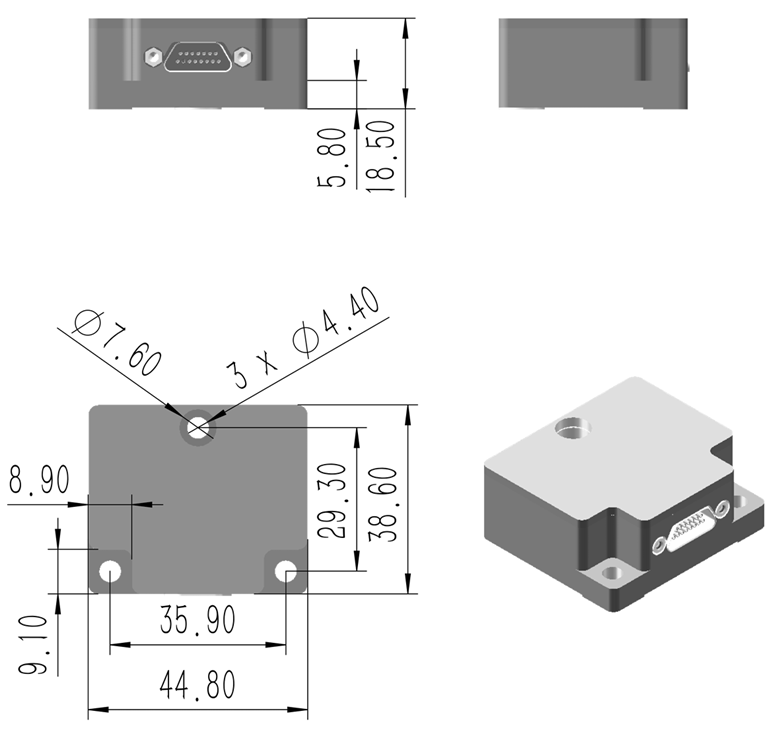
| Tamaño | 44,8*38,6*18,5 | mm | |
| Peso | 55 | g | |
| Material y proceso de la carcasa | Aleación de aluminio CNC | ||
| Tornillos de montaje | M3 | ||
| Antivibración | 1,0 mm (10 Hz-58 Hz) y ≤20 g (58 Hz-600 Hz) | ||
| Choque (duración) <1 ms) | 2000 | g | |
| Grado IP | IP68 Resistente al agua | ||
| Prueba de caída | Caída libre 3 veces sobre una plataforma experimental de 75 cm de altura. | ||
| choque térmico | Elevar la temperatura de -40 a 85 ℃ en 1 hora, 5 veces. | ||
| Notas: ① El tiempo de arranque se refiere al tiempo que tarda el sistema en apagarse y generar datos válidos. Durante este período, el módulo debe permanecer inmóvil. | |||
| Interfaz | Parámetros | Condición | Min | Normal | Máximo | Unidad |
| RS232 | Velocidad de transmisión① | 9600 | 115200 | 921600 | latidos por segundo | |
| Partes iniciales | 1 | poco | ||||
| longitud de los datos | 8 | bits | ||||
| Bit de parada | 1 | poco | ||||
| Suma de verificación | Ninguno | poco | ||||
| Velocidad de fotogramas de salida② | 0 | 100 | 1000 | Hz | ||
| impedancia de entrada | RS-232 | 3 | 5 | 7 | kΩ | |
| impedancia de salida | 300 | 10M | Ω | |||
| PODER | Velocidad de transmisión③ | 125 | 500 | 1000 | kbps | |
| Velocidad de fotogramas de salida④ | 5 | 100 | 200 | Hz | ||
| Impedancia de entrada⑤ | con una resistencia de 120 Ω | 120 | Ω | |||
| sin resistencia de 120 Ω | 19 | 30 | 52 | kΩ | ||
| RS422 | Velocidad de transmisión | 9600 | 115200 | 921600 | latidos por segundo | |
| Partes iniciales | 1 | poco | ||||
| longitud de los datos | 8 | bits | ||||
| Bit de parada | 1 | poco | ||||
| Suma de verificación | Ninguno | poco | ||||
| Velocidad de fotogramas de salida | 0 | 100 | Hz | |||
| Impedancia de entrada⑤ | con una resistencia de 120 Ω | 120 | Ω | |||
| sin resistencia de 120 Ω | 48 | kΩ | ||||
| Pasador del gatillo | Voltaje lógico⑥ | Alto | 2 | V | ||
| Bajo | 0,6 | V | ||||
| Demora | Desde el disparador hasta la transmisión de datos | 800 | us | |||
| Notas: ① Si se requieren modificaciones, consulte el manual de instrucciones y programación. ② El sensor admite salida de datos a 1, 5, 10, 50, 200, 250, 500 y 1000 Hz. ③ Si se requieren modificaciones, consulte el manual de instrucciones y programación. ④ El sensor admite salida de datos de 5, 10, 50, 100 y 200 Hz. ⑤ Por defecto, no hay ninguna resistencia de 120 Ω conectada. ⑥ Consulte el capítulo sobre la función de sincronización y el manual de instrucciones y programación para la configuración y el momento de activación. | ||||||
proceso de producción
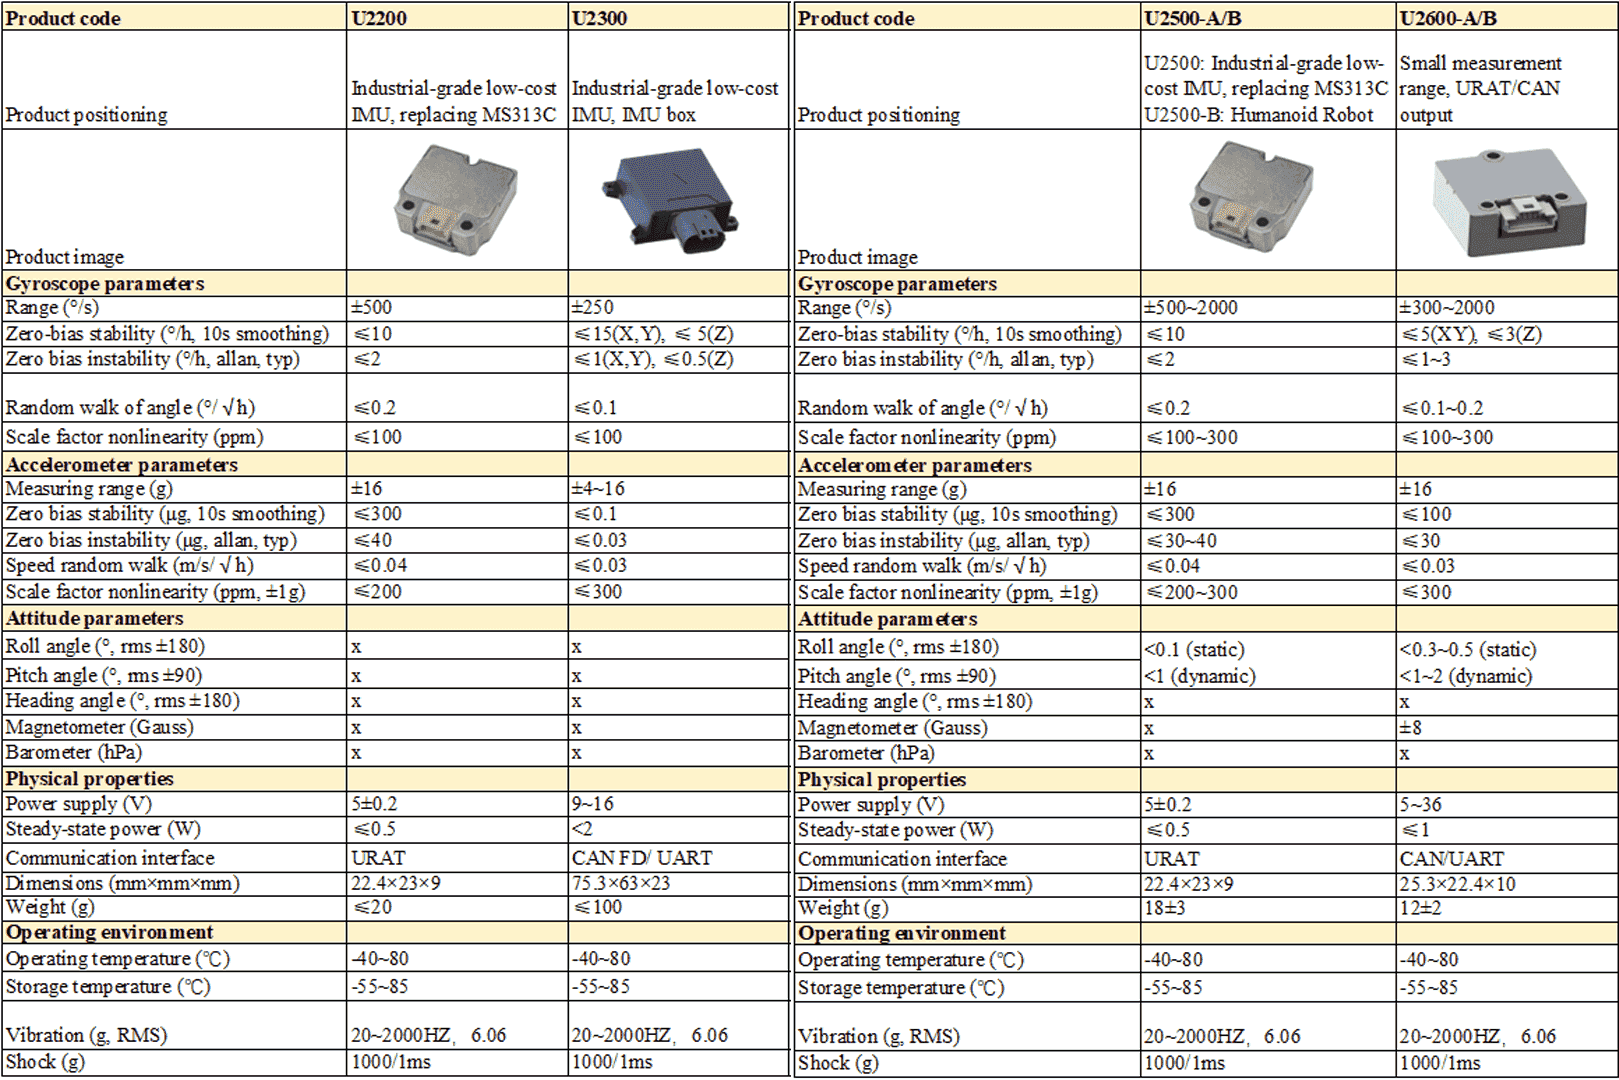
Más productos similares
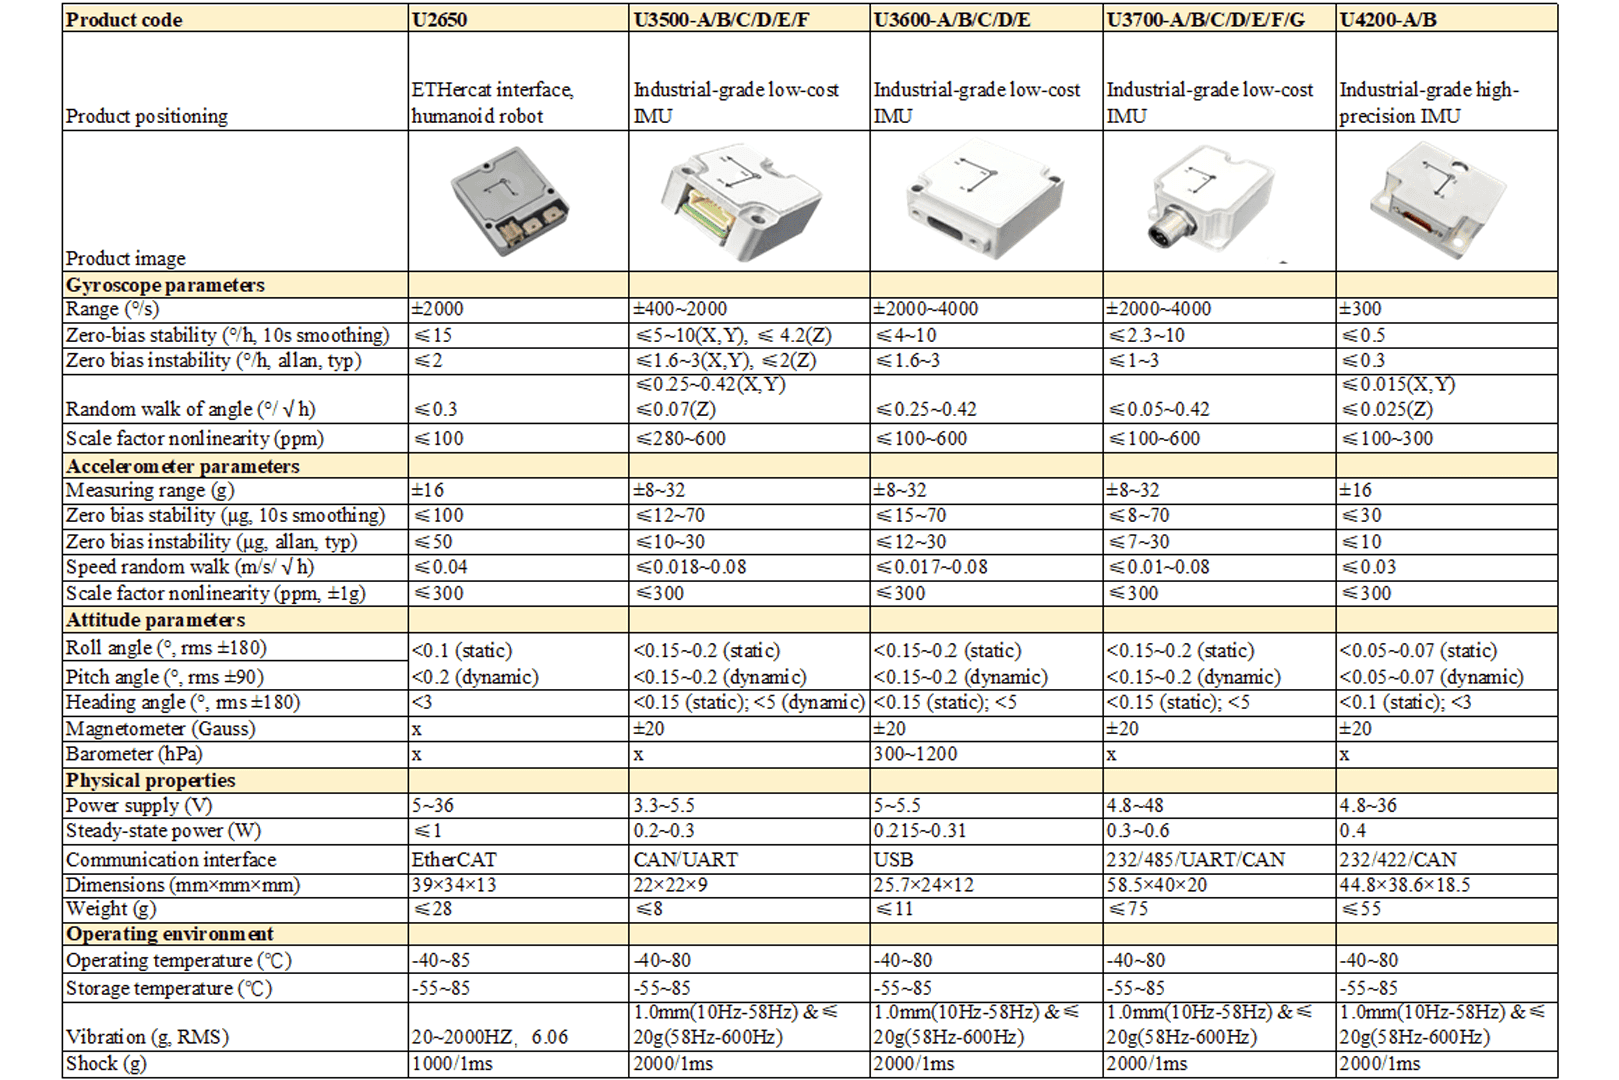
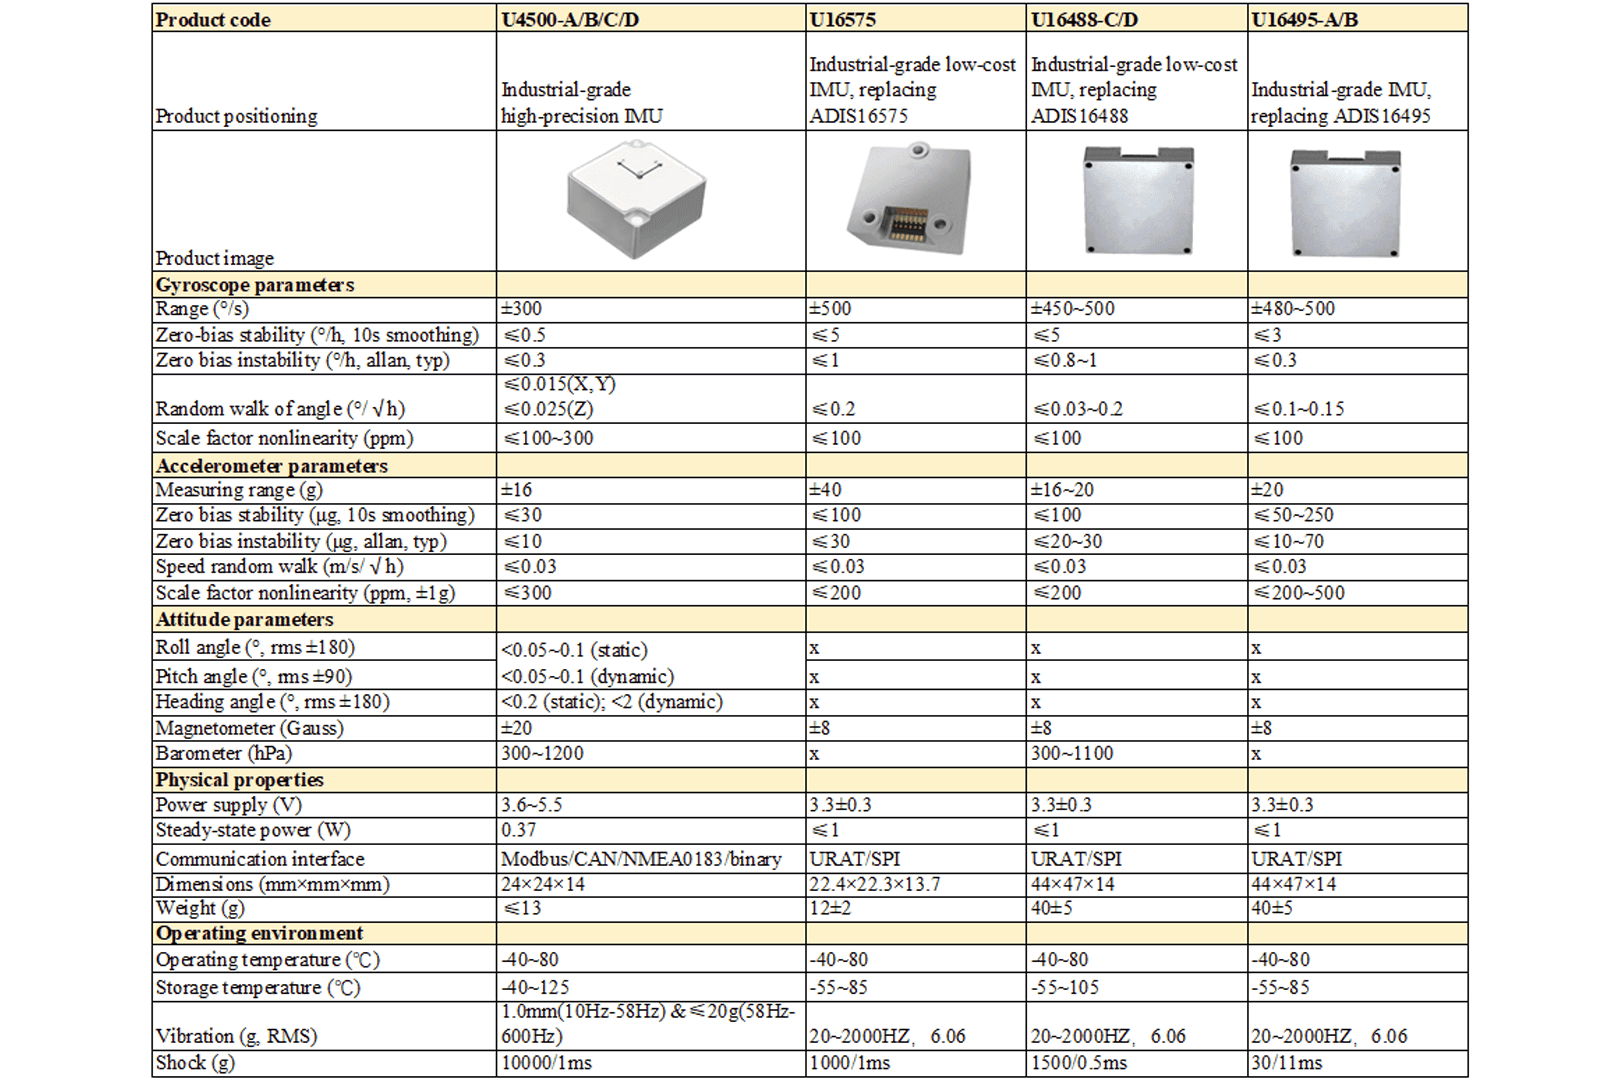
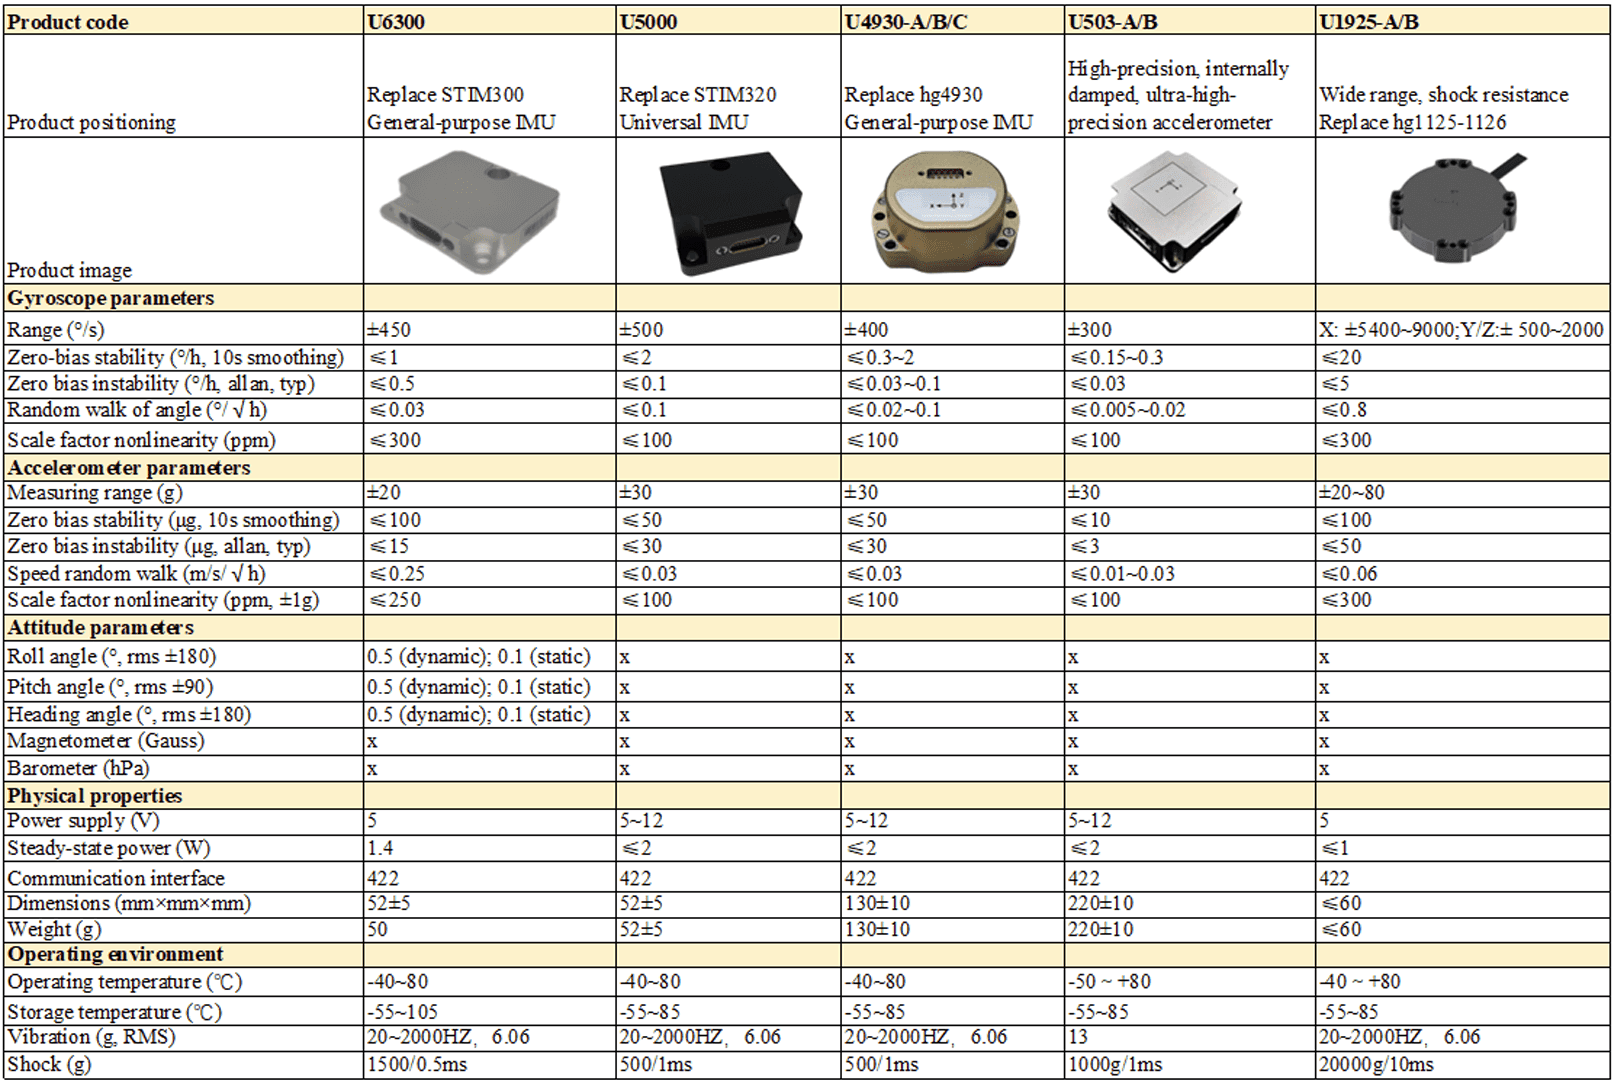
Dimensiones del producto
Escenarios de aplicación
Preguntas frecuentes
P1. ¿Para qué se utiliza el U4200?
El U4200 es un sensor MEMS IMU/VRU/AHRS de alta precisión diseñado para referencia de actitud, control de trayectoria, estabilización de plataformas, instrumentos subterráneos, robots no tripulados de baja velocidad, instrumentos de precisión y maquinaria de construcción.
P2. ¿Qué interfaces admite el U4200?
El U4200 admite interfaces de comunicación RS232, RS422 y CAN, con amplias opciones de configuración para el usuario que permiten diferentes integraciones de sistemas.
P3. ¿Qué protocolos de comunicación están disponibles?
El sensor admite múltiples protocolos, incluidos el protocolo binario, CANopen, Modbus, y la interfaz CAN también admite J1939.
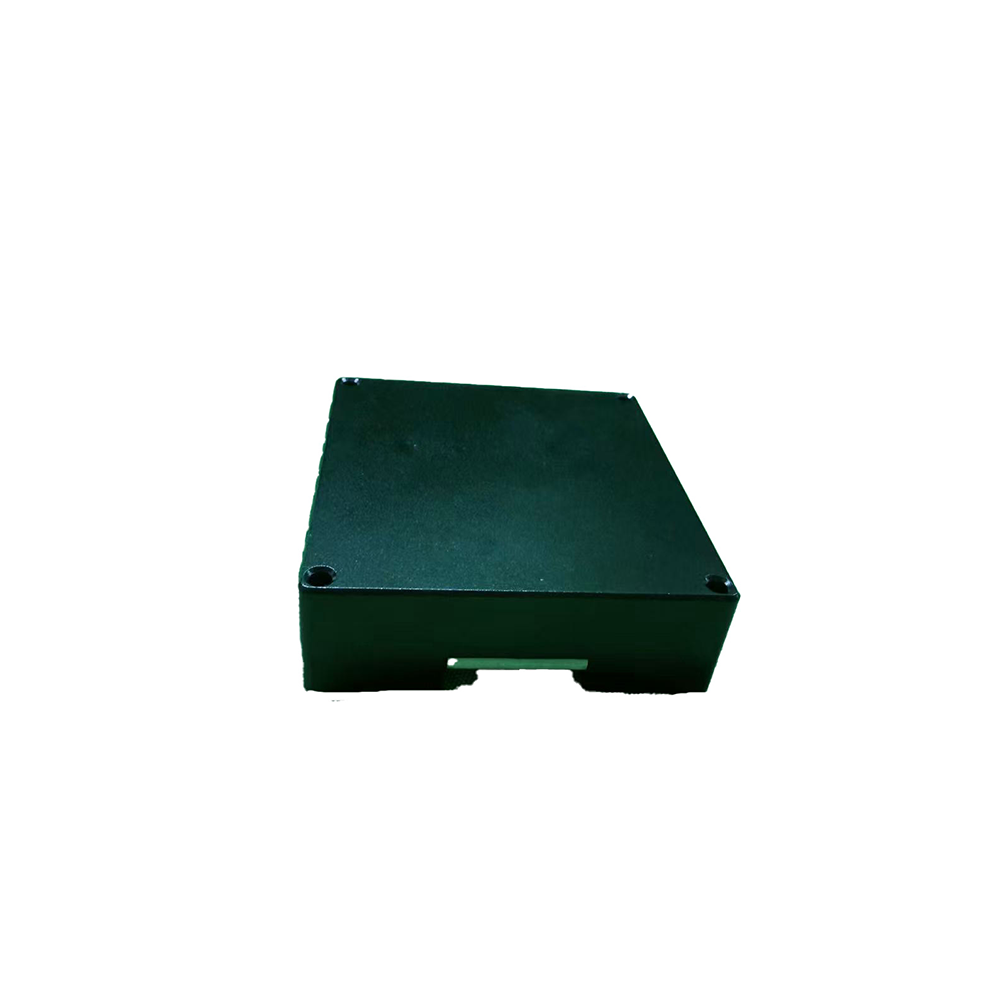
El U16488 es un módulo sensor inercial MEMS de 10 ejes, desarrollado íntegramente por nosotros. Está compuesto por un giroscopio de 3 ejes, un acelerómetro de 3 ejes, un magnetómetro de 3 ejes y un barómetro. Ofrece alta precisión y resolución, capaz de capturar vibraciones e inclinaciones sutiles. Su amplio programa de salida permite percibir acciones en dinámicas complejas. Todos los módulos incorporan compensación de temperatura de precisión con un rango de temperatura ultra amplio y calibración independiente antes de salir de fábrica, lo que garantiza un rendimiento estable en diversas condiciones extremas y una alta consistencia en el producto.
VER MÁS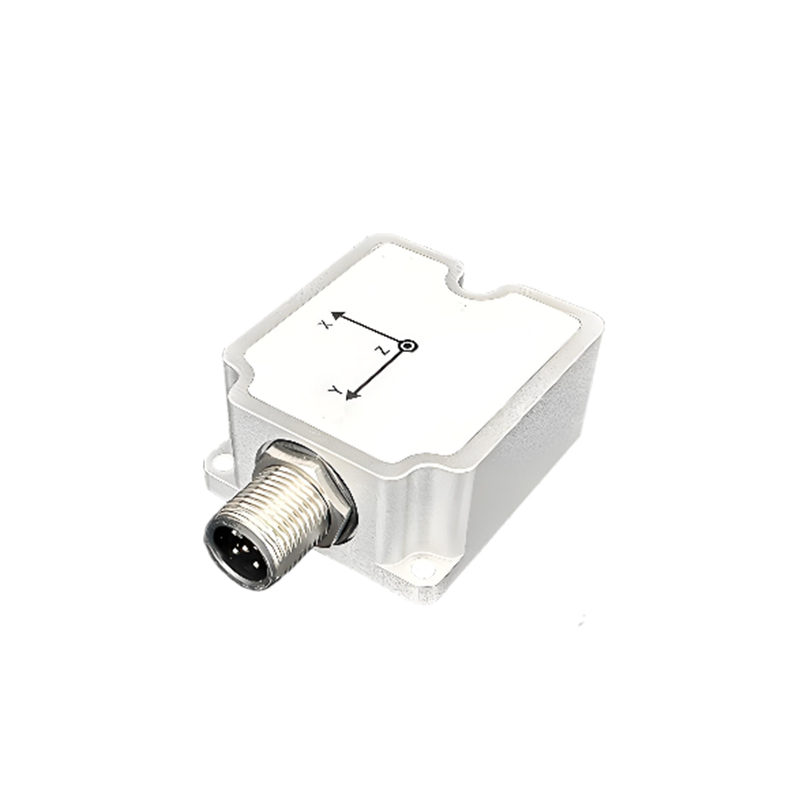
La serie U3700 es un sensor IMU/VRU/AHRS compuesto por una matriz MEMS-IMU y un magnetómetro. Incorpora un filtro de Kalman extendido adaptativo de desarrollo propio, un algoritmo de análisis dinámico del ruido de la IMU y un algoritmo de análisis del estado de movimiento de la portadora, lo que permite obtener una medición precisa del ángulo de actitud en condiciones de alta dinámica y reducir la deriva del ángulo de rumbo. Antes de salir de fábrica, cada sensor se somete a una compensación precisa que incluye temperatura, polarización cero, factor de escala y eje transversal. Los sensores de la serie U3700 transmiten datos a través de diversas interfaces, como UART (RS-232/TTL), RS-485 y CAN, y ofrecen una amplia gama de configuraciones de usuario. La serie U3700 puede sincronizarse con el sistema mediante activación externa y también con sistemas externos, como radares y cámaras, mediante la función de salida síncrona. Su interfaz gráfica de usuario (GUI) multifuncional permite evaluar rápidamente los productos, incluyendo, entre otras funciones, la configuración de módulos, la visualización de datos, la actualización del firmware y el registro de datos.
VER MÁS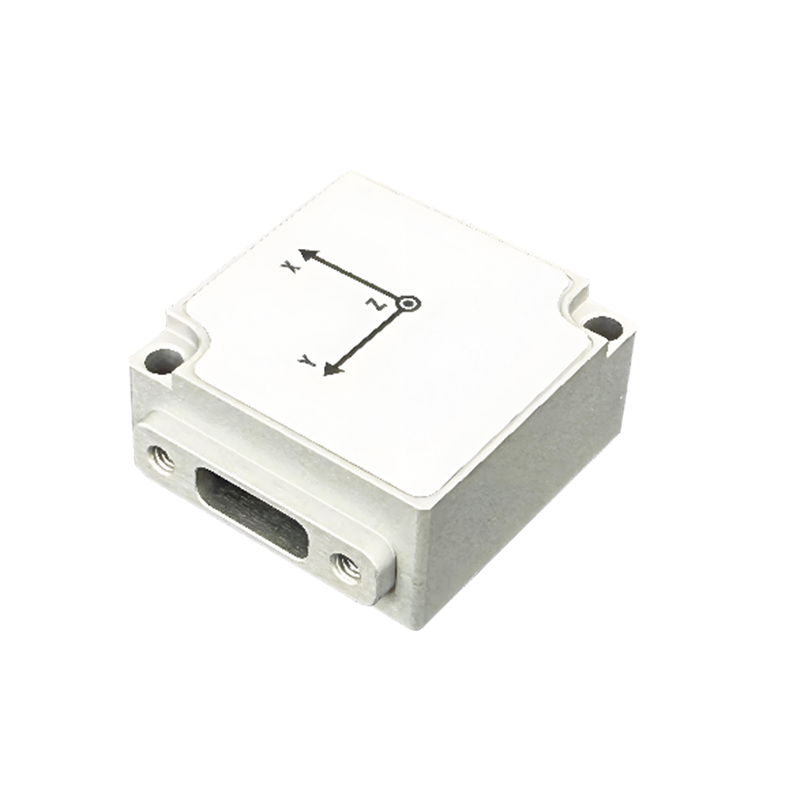
Los productos de la serie U3600 son sensores IMU/VRU/AHRS compuestos por una matriz MEMS-IMU, un magnetómetro y un barómetro, y están equipados con un filtro de Kalman extendido adaptativo de desarrollo propio, un algoritmo de análisis dinámico del ruido de la IMU y un algoritmo de análisis del estado de movimiento de la portadora, que pueden cumplir con la precisión del ángulo de actitud en condiciones altamente dinámicas y reducir la deriva del ángulo de rumbo. Antes de salir de fábrica, cada sensor se somete a una compensación precisa que incluye temperatura, polarización cero, factor de escala y eje transversal. Los sensores de la serie U3600 transmiten datos mediante una interfaz USB y ofrecen una amplia gama de configuraciones de usuario. Un ordenador de sobremesa multifuncional (GUI) permite evaluar rápidamente los productos, incluyendo, entre otras cosas, la configuración de módulos, la visualización de datos, la actualización del firmware y el registro de datos.
VER MÁS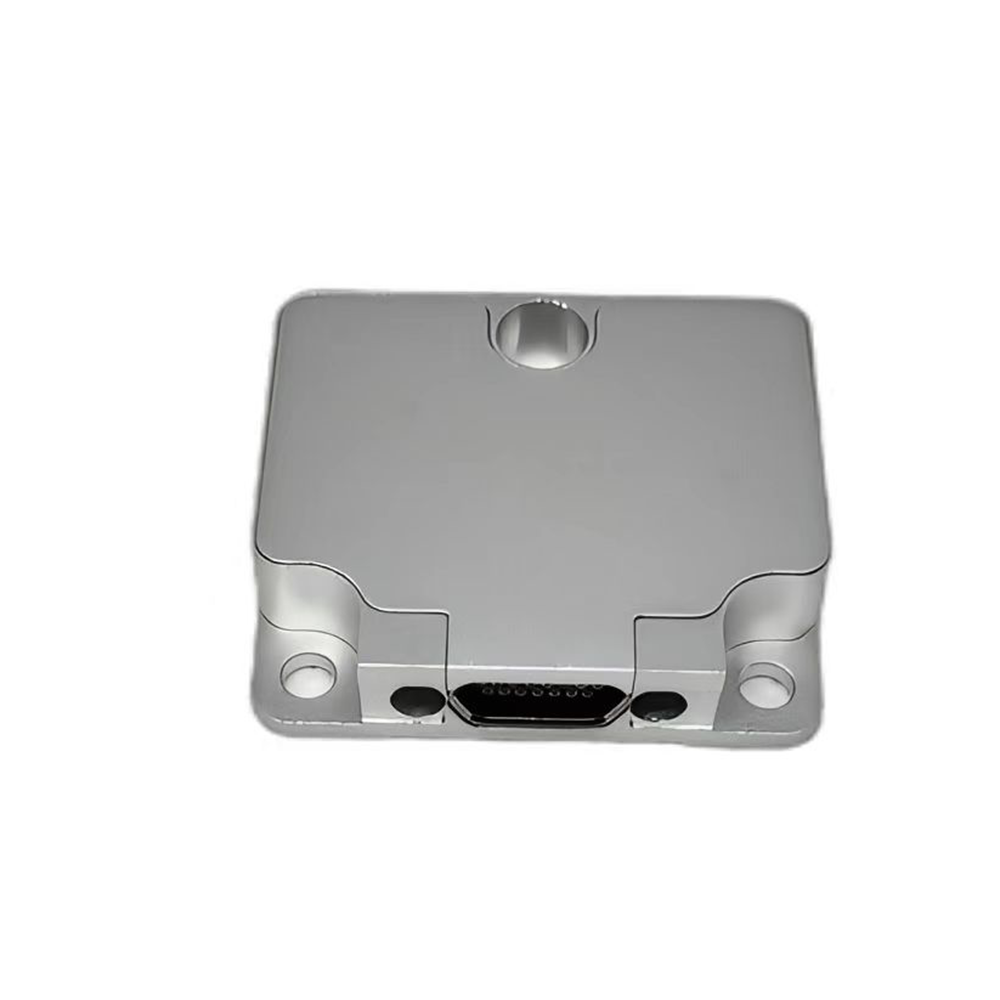
La IMU U6300 es una unidad de medición inercial (IMU) basada en tecnología de sistemas microelectromecánicos (MEMS). Incorpora un giroscopio MEMS de tres ejes de alto rendimiento y un acelerómetro MEMS de tres ejes, y permite la salida de información como velocidad angular, aceleración y ángulos de actitud. El U6300 ofrece alta fiabilidad y gran adaptabilidad ambiental, siendo un excelente reemplazo para el STIM300. Ha superado las pruebas más rigurosas y demuestra un rendimiento excepcional en cuanto a ruido, estabilidad del punto cero, no linealidad y deriva térmica. Este producto tiene una amplia gama de aplicaciones en campos como la conducción inteligente, la ingeniería, los drones civiles y de uso especial, los AGV (vehículos guiados automáticamente), el transporte ferroviario, las comunicaciones móviles y la navegación de personal.
VER MÁS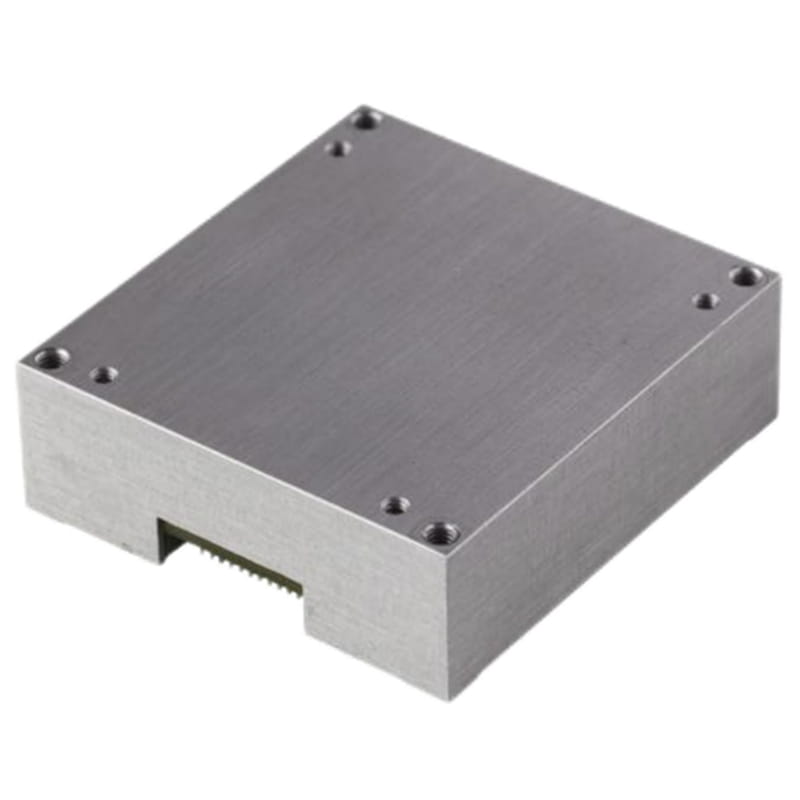
Las unidades de medición inercial (IMU) de la serie U6488 incorporan giroscopios y acelerómetros de tres ejes para medir la velocidad angular y la aceleración del portador en los tres ejes. Los datos de los giroscopios y acelerómetros, que han sido sometidos a compensación de errores (incluida la compensación de temperatura, la compensación del ángulo de desalineación de la instalación, la compensación no lineal, etc.), se transmiten a través de un puerto serie según el protocolo de comunicación acordado. Estos datos se pueden utilizar para la navegación, el control y la medición dinámica precisos del portador. Este producto utiliza dispositivos inerciales MEMS de alta precisión, que se caracterizan por su tamaño reducido, su gran resistencia a la sobrecarga, su alta fiabilidad y su gran dureza, y es capaz de medir con precisión la velocidad angular y la aceleración de un portador en movimiento incluso en entornos adversos. La serie U6488 incluye cuatro modelos: U6488-B, U6488-C, U6488-D y U6488-E. El diseño y el rendimiento de la interfaz de los cuatro modelos son uniformes. A excepción del U6488-E, todos ellos incorporan magnetómetros de tres ejes y barómetros digitales.
VER MÁS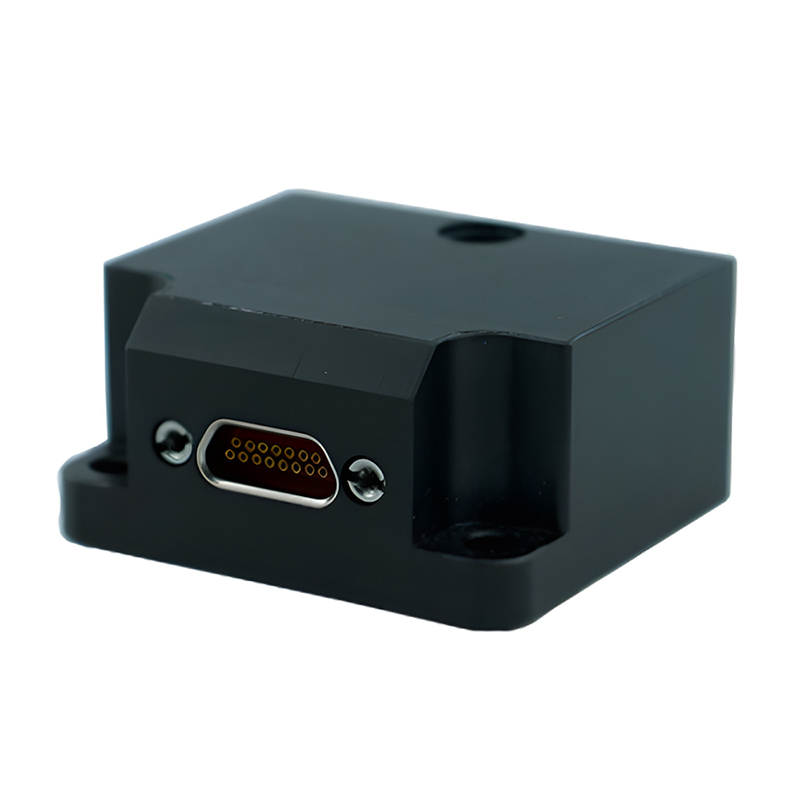
Serie U7000 de alta precisión MEMS-IMU Se trata de una combinación de sensores inerciales MEMS de seis ejes, altamente fiable y rentable, que puede utilizarse ampliamente en los campos de navegación, control y medición, representados por la navegación inercial y la estabilidad de actitud. Esta serie de unidades de medición inercial MEMS puede configurarse con diferentes software y hardware según las necesidades del usuario. Para algunas aplicaciones de navegación inercial, los giroscopios pueden sustituirse por giroscopios MEMS de alta precisión o de alto rango dinámico para satisfacer las necesidades de los diferentes usuarios en la mayor medida posible.
VER MÁS
El módulo de medición inercial MEMS U5000 es un MEMS de seis ejes altamente confiable y rentable. módulo de medición inercialCon amplia aplicabilidad en los campos de navegación, control y medición, representados por vehículos, barcos y drones, la serie U5000 de módulos de medición inercial integra giroscopios y acelerómetros MEMS de alto rendimiento en una estructura independiente. Los giroscopios y acelerómetros seleccionados para el sistema representan la tecnología MEMS más avanzada en dispositivos inerciales. Los giroscopios MEMS de tres ejes detectan el movimiento angular del portador, mientras que los acelerómetros MEMS de tres ejes detectan su aceleración lineal. El sistema compensa internamente la posición cero, el factor de escala, el error no ortogonal y los términos relacionados con la aceleración en todos los parámetros de temperatura, manteniendo una alta precisión de medición durante un período prolongado. El módulo de medición inercial de la serie U5000 se puede configurar con diferentes componentes de hardware y software según las necesidades del usuario.
VER MÁS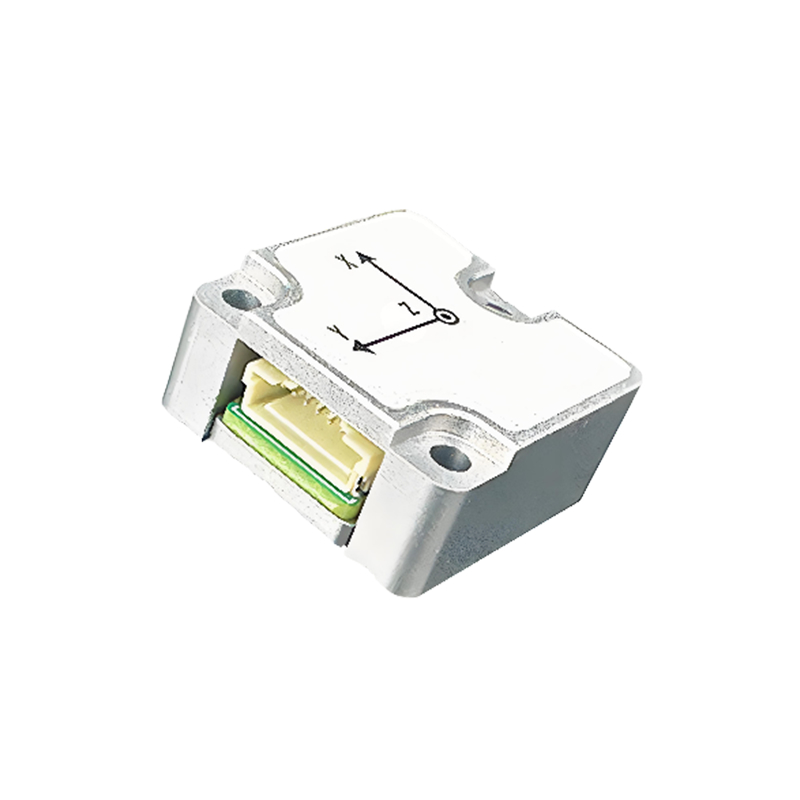
La serie U3500 es un sensor IMU/VRU/AHRS compuesto por una IMU MEMS de alto rendimiento, un magnetómetro y un giroscopio de un solo eje mejorado. Incorpora un filtro de Kalman extendido adaptativo de desarrollo propio, un algoritmo de análisis dinámico del ruido de la IMU y un algoritmo de análisis del estado de movimiento de la portadora, lo que permite obtener una medición precisa del ángulo de actitud en condiciones de alta dinámica y reducir la deriva del ángulo de rumbo. Antes de salir de fábrica, cada sensor se somete a una compensación precisa que incluye temperatura, polarización cero, factor de escala y eje transversal. Los sensores de la serie U3500 transmiten datos a través de la interfaz UART y ofrecen una amplia gama de configuraciones de usuario. Si se requiere una interfaz CAN, el usuario deberá integrar el circuito transceptor CAN por su cuenta. La serie U3500 se puede sincronizar con el sistema mediante activación externa y también se puede sincronizar con sistemas externos como radares y cámaras mediante la función de salida síncrona. Una interfaz gráfica de usuario (GUI) multifuncional permite evaluar rápidamente los productos, incluyendo, entre otras cosas, la configuración de módulos, la visualización de datos, la actualización del firmware y el registro de datos.
VER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :