El atractivo de los sistemas de navegación inercial reside en su capacidad para calcular de forma autónoma la posición y la orientación sin depender de señales externas. Sin embargo, la desventaja es que los errores se acumulan progresivamente con el tiempo. Comprender las principales causas de estos errores es fundamental para pasar de un sistema que simplemente "funciona" a uno que ofrece un rendimiento excepcional.
1. Errores a nivel de sensor: Los "defectos inherentes" del hardware
Los componentes principales de un sistema de navegación inercial (SNI), como los giroscopios y los acelerómetros, no son sensores ideales. El análisis de errores comienza con la modelización y cuantificación de estas "defectos inherentes".
El sesgo es una de las fuentes de error más críticas. La lectura errónea de la velocidad angular de un giroscopio en reposo provoca una deriva de orientación continua, mientras que el sesgo de un acelerómetro introduce un desfase constante directamente en las mediciones de fuerza específicas. Un sesgo de tan solo 0,1 mg en un acelerómetro puede resultar en un error de posición de aproximadamente 50 metros en 100 segundos. El peligro del sesgo reside no solo en el desfase en sí, sino en su amplificación mediante la doble integración: el error de posición aumenta en proporción al cuadrado del tiempo.
Los errores de factor de escala y los errores de instalación se clasifican como errores estructurales. Un factor de escala inexacto implica, por ejemplo, interpretar erróneamente una rotación de 1°/s como 1,001°/s; los errores de instalación provocan que los tres ejes sensibles no sean perfectamente ortogonales, generando interferencias de acoplamiento cruzado. Si bien estos errores generalmente se pueden compensar mediante la calibración de fábrica, las fluctuaciones de temperatura y los golpes mecánicos pueden provocar que los parámetros de compensación se desajusten. Desde una perspectiva dinámica, el movimiento angular de la base de montaje introduce términos de error adicionales en las salidas del giroscopio y el acelerómetro —junto con la velocidad angular y la aceleración angular— que son lo suficientemente significativos como para requerir atención.
El ruido aleatorio (como el paseo aleatorio angular y el paseo aleatorio de velocidad), si bien no produce un desplazamiento constante, provoca que los errores de navegación presenten características de divergencia estadística aleatoria.
2. Errores dinámicos a nivel de algoritmo: Los escollos del muestreo discreto
Incluso con sensores perfectos, el propio proceso de integración numérica introduce errores. En entornos de alta dinámica, caracterizados por factores como vibraciones de alta frecuencia y maniobras bruscas, surgen errores clásicos como el error de cono, el error de desplazamiento y el error de rotación. Tomemos como ejemplo el error de cono: cuando el vector de velocidad angular del vehículo gira rápidamente en el espacio, el muestreo discreto captura incrementos angulares solo en momentos específicos y finitos. En consecuencia, la trayectoria continua del vector de rotación no se puede reconstruir con precisión, lo que resulta en una pérdida de información rotacional. Los algoritmos de compensación de cono de múltiples muestras (como los esquemas de dos o cuatro muestras) están diseñados específicamente para mitigar esta pérdida de información.
3. Propagación de errores: La progresión matemática de "diferencial" a "divergencia"
Las características fundamentales de propagación de errores de los sistemas de navegación inercial se pueden resumir de la siguiente manera: los errores de actitud causados por el sesgo del giroscopio crecen linealmente con el tiempo de navegación, los errores de velocidad crecen cuadráticamente y los errores de posición crecen cúbicamente; mientras tanto, los errores de velocidad causados por el sesgo del acelerómetro crecen linealmente con el tiempo de navegación y los errores de posición crecen cuadráticamente.
Partiendo de las relaciones cinemáticas básicas: idealmente, la posición se determina mediante la doble integración de una fuerza específica:
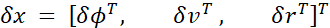 Esta ecuación proporciona una base para la corrección de algoritmos de navegación integrados, como el filtro de Kalman.
Conclusión
Los errores de navegación inercial se deben a imperfecciones físicas del hardware y a la pérdida de información inherente al muestreo discreto. Desde la deriva del sesgo hasta los errores de cono, y desde la divergencia cuadrática hasta la cúbica, los principios revelados por las fórmulas matemáticas señalan el camino hacia la compensación basada en la ingeniería, marcando la ruta esencial para que los sistemas de navegación inercial evolucionen de la deriva a la precisión.
dejar un mensaje
Escanea y envíalo a WeChat. :