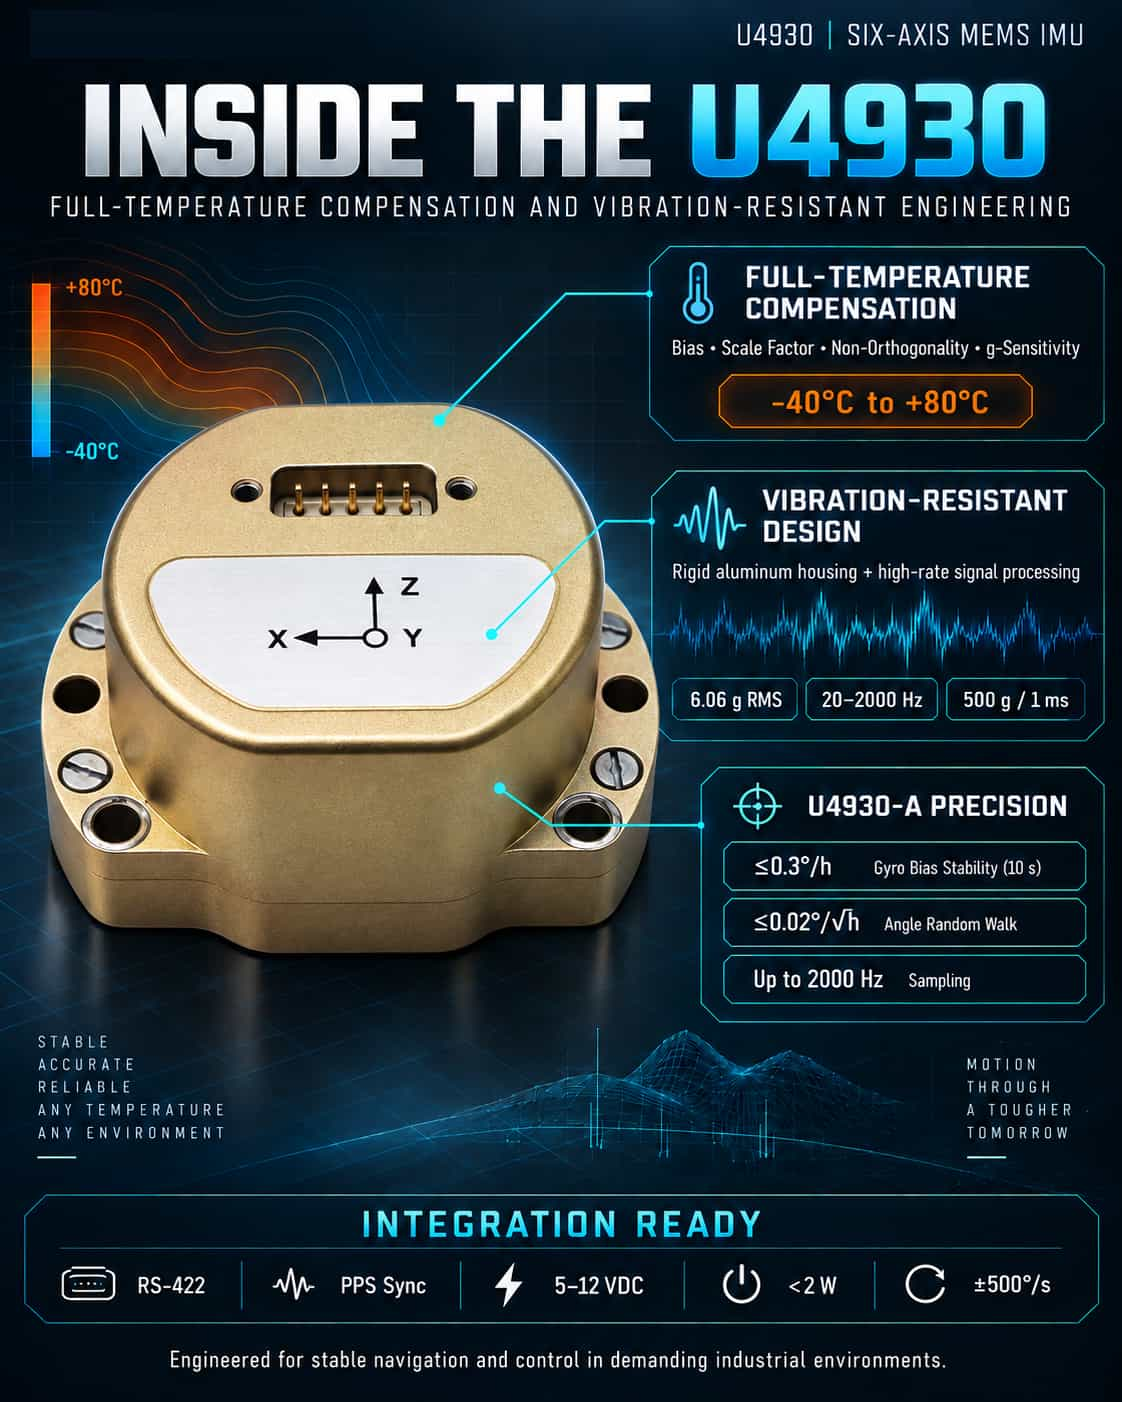
A medida que los drones industriales, los sistemas de conducción autónoma y los sistemas de navegación de alta precisión exigen cada vez más un tamaño compacto, un alto rendimiento y un bajo coste, las unidades de medición inercial (IMU) MEMS avanzan constantemente hacia un rendimiento de grado táctico, e incluso de grado de navegación. La serie U4930 de IMU MEMS de seis ejes de Micro-Magic ofrece una solución altamente competitiva, con una robusta tecnología de compensación de temperatura completa, una resistencia superior a las vibraciones y compatibilidad con productos internacionales líderes (como el HG4930). Tecnología principal: Compensación total de temperatura y calibración del sistema. Una de las fuentes de error más críticas en los dispositivos inerciales MEMS es la deriva en el sesgo y el factor de escala causada por las fluctuaciones de temperatura. Sin una compensación efectiva, incluso pequeños cambios de temperatura pueden provocar errores enormes en los cálculos de navegación; un caso clásico de "un fallo es tan grave como un error garrafal".La característica más destacada del U4930 es su sofisticado algoritmo de compensación, que abarca todo el rango de temperatura de funcionamiento (de -40 °C a +80 °C). El sistema realiza una compensación integral basada en la temperatura para el sesgo, el factor de escala, los errores de no ortogonalidad y los términos dependientes de la aceleración tanto del giroscopio como del acelerómetro. Esto va más allá de una simple corrección lineal; se basa en un modelo de error complejo establecido mediante extensas pruebas en cámaras ambientales. En consecuencia, el modelo U4930-A logra una estabilidad de sesgo de temperatura completa de ≤0,3°/h (suavizado de 10 s) y una deriva angular aleatoria de ≤0,02°/√h. Estas especificaciones permiten que el sistema mantenga una precisión de actitud excepcional durante períodos cortos sin ayudas externas (como GNSS), una capacidad crucial para la navegación en túneles, entornos subterráneos o bajo el agua. Robustez mecánica: resistencia a vibraciones y golpes. Los entornos mecánicos adversos, caracterizados por una alta dinámica o el montaje en vehículos o aeronaves, representan otro desafío importante para las IMU MEMS. Las vibraciones intensas pueden introducir velocidades angulares espurias a través del acoplamiento mecánico, lo que provoca divergencias en los errores de cálculo de la actitud.El U4930 aborda este problema con un diseño estructural robusto. Encapsulado en una carcasa de aleación de aluminio ligera y de alta resistencia, el dispositivo soporta vibraciones aleatorias de 6,06 g (RMS) en el rango de 20 a 2000 Hz y golpes de 500 g/1 ms. Gracias a su capacidad de muestreo de alta velocidad (hasta 2000 Hz) y procesamiento síncrono, el U4930 aprovecha los datos de gran ancho de banda para filtrar eficazmente el ruido de vibración en el dominio del tiempo, lo que garantiza la obtención de datos de movimiento estables y precisos incluso en medio de las intensas sacudidas de los drones de ala rotatoria o los golpes de los vehículos. Posicionamiento estratégico: un reemplazo directo y sin complicaciones para el HG4930. La característica más ingeniosa del U4930 es su posicionamiento estratégico en el mercado: es totalmente compatible con la IMU HG4930 clásica de Honeywell. Esta compatibilidad se extiende más allá de las dimensiones físicas y el montaje con tornillos M4 para incluir la interfaz diferencial RS422 y las definiciones de señal de sincronización PPS. Los usuarios pueden actualizar directamente sin modificar las placas base o arquitecturas de alimentación existentes (admite entrada de 5 a 12 V y
LEER MÁS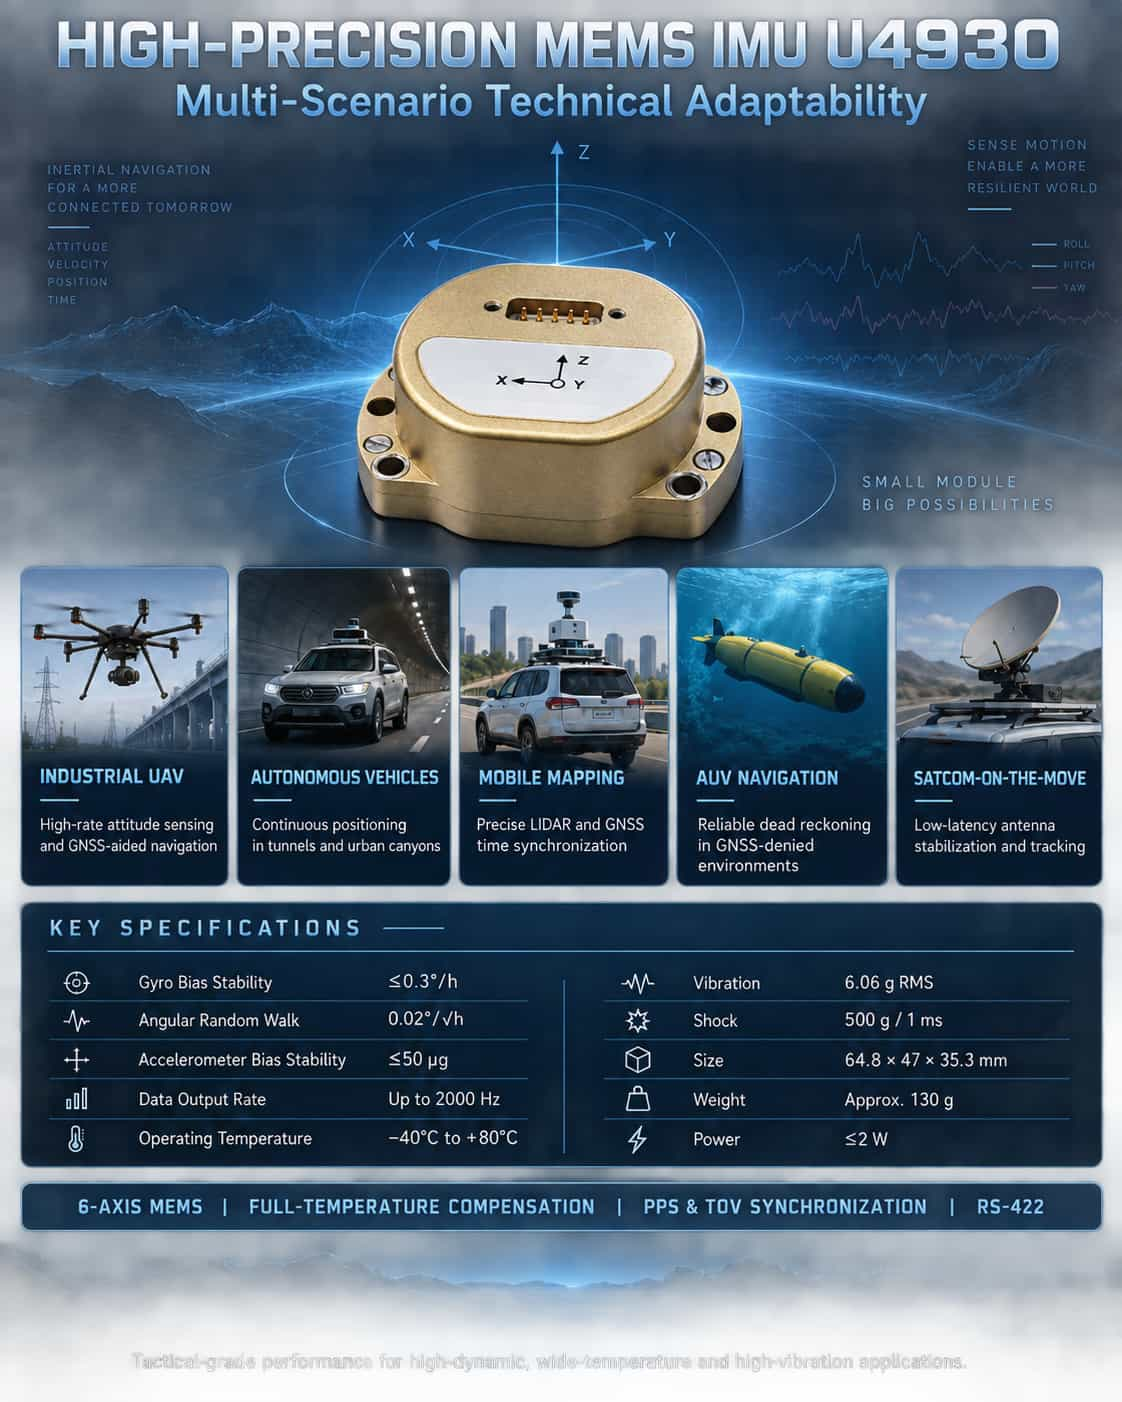
Las unidades de medición inercial (IMU) de alta precisión son sensores fundamentales para la detección de actitud y la navegación autónoma en plataformas móviles. En escenarios de aplicación complejos, como drones industriales, conducción autónoma, cartografía móvil y navegación subacuática, los sistemas imponen requisitos rigurosos en cuanto a la precisión de la IMU, la respuesta dinámica, la resistencia ambiental y la capacidad de sincronización de datos. El módulo de medición inercial MEMS de seis ejes de la serie U4930 de Micro-Magic Inc. ofrece una solución de detección inercial madura y fiable para estas aplicaciones, con especificaciones inerciales de grado táctico, compensación precisa de temperatura completa, salida de alto ancho de banda y un diseño compacto y ligero. **Características técnicas clave del U4930** El U4930 integra un giroscopio MEMS de tres ejes de alto rendimiento y un acelerómetro MEMS de tres ejes. Ofrece calibración y compensación internas en todo el rango de temperatura de funcionamiento (-40 °C a +80 °C) para el sesgo, el factor de escala, los errores de no ortogonalidad y los términos sensibles a la aceleración. El giroscopio ofrece un rango de medición de ±400°/s a ±500°/s (según el modelo), con una estabilidad de sesgo (suavizado de 10 s) mejor que 0,3°/h y una deriva angular aleatoria de tan solo 0,02°/√h. El acelerómetro cuenta con un rango de ±30 g, una estabilidad de sesgo mejor que 50 μg y una deriva de velocidad aleatoria ≤0,03 m/s/√h. El módulo mide tan solo 64,8 × 47 × 35,3 mm y pesa aproximadamente 130 g, con un consumo de energía en estado estacionario de ≤2 W. Admite velocidades de salida de datos de hasta 2000 Hz y ofrece un rendimiento robusto, que incluye una resistencia a las vibraciones de 6,06 g RMS y una resistencia a los golpes de 500 g/1 ms. Estas especificaciones demuestran que el U4930 cumple con los estándares de IMU MEMS de grado táctico, capaz de mantener la precisión de medición en condiciones adversas, como alta dinámica, amplios rangos de temperatura y vibraciones intensas, sentando así las bases para su implementación en diversos escenarios de aplicación. Análisis de adaptación técnica para escenarios de aplicación típicos. (1) Drones industriales: Referencia de actitud de alta dinámica y navegación a estima Los drones industriales requieren datos de actitud en tiempo real y con alta frecuencia de actualización (balanceo, cabeceo y guiñada) para un control de vuelo estable y una navegación autónoma. La frecuencia de salida de datos de 2000 Hz del U4930 garantiza una captura precisa del movimiento angular transitorio de la estructura, mientras que su variación angular aleatoria (tan baja como 0,02°/√h) suprime eficazmente la deriva de la integración de la actitud. El módulo admite la sincronización horaria con receptores GNSS (a través de la entrada PPS y el análisis de mensajes GPRMC), lo que permite una navegación integrada con acoplamiento flexible o estricto; además, mantiene la continuidad de la trayectoria mediante navegación inercial pura durante breves interrupciones de la señal GNSS, una capacidad fundamental para tareas como la inspección de líneas eléctricas y el levantamiento topográfico de larga duración. (2) Vehículos autónomos: Posicionamiento continuo en condiciones operativas complejas Para vehículos autónomos que operan en entornos donde las señales GNSS están obstruidas, como cañones urbanos, túneles y estacionamientos subterráneos, la IMU se convierte en el componente principal para la navegación a estima. La estabilidad de sesgo (0,3°/h) y las características de bajo ruido del U4930 aseguran que la deriva de posición se mantenga dentro de límites aceptables durante periodos de decenas de segundos. Su mecanismo de compensación de rango de temperatura completo garantiza un rendimiento constante a pesar de las fluctuaciones de temperatura en el compartimento del motor (-40 °C a 80 °C), mientras que su resistencia a vibraciones de 6,06 g mitiga eficazmente las perturbaciones de medición causadas por baches y vibraciones del motor. Una gama de precisión escalonada (modelos A, B y C) permite que sistemas con autonomía desde L2+ hasta L4, y con diferentes restricciones presupuestarias, accedan a un rendimiento inercial adaptado a sus necesidades específicas. (3) Cartografía móvil e inspección de vías: sincronización de referencia espaciotemporal de alta precisión Los sistemas LiDAR montados en vehículos o aerotransportados requieren IMU para proporcionar referencias de actitud y posición de alta precisión y garantizar la exactitud del registro de la nube de puntos 3D. La baja desviación angular aleatoria del U4930 (≤0,02°/√h) se traduce directamente en una menor deriva de la nube de puntos, un factor especialmente crucial para misiones de adquisición de datos a larga distancia. Además, su salida de pulso síncrono diferencial TOV y sus capacidades de entrada PPS permiten una sincronización estricta entre los momentos de muestreo de la IMU y las señales GNSS de un pulso por segundo (PPS), proporcionando señales de activación precisas para el marcado de tiempo de la nube de puntos. En la inspección de vías férreas, el módulo puede integrarse con un odómetro y un GNSS para formar un sistema de medición combinado capaz de detectar irregularidades en la vía con precisión milimétrica. (4) Vehículos Submarinos Autónomos (AUV): Navegación a estima de larga duración en entornos sin GNSS. Los entornos subacuáticos impiden la recepción de señales GNSS, lo que obliga a los vehículos submarinos autónomos (AUV) a depender completamente de sus sistemas inerciales internos para la estimación de la posición a largo plazo. La estabilidad de la desviación del giroscopio de grado táctico del U4930 (tan baja como 0,3°/h) y su baja deriva angular aleatoria suprimen eficazmente la acumulación de errores de actitud con el tiempo, extendiendo así la duración operativa efectiva del vehículo bajo el agua. Su diseño estructural de aleación de aluminio, su resistencia a los golpes (500 g) y su amplio rango de temperatura de almacenamiento (de -55 °C a 85 °C) garantizan que pueda soportar las tensiones mecánicas asociadas con el montaje y el transporte de equipos para aguas profundas. (5) Satcom-on-the-Move (SOTM): Seguimiento de antena estable en bucle cerrado En los sistemas SOTM para vehículos, barcos o aeronaves, la IMU debe proporcionar cambios instantáneos de actitud de la portadora con baja latencia para accionar los servomecanismos de compensación de apuntamiento de la antena. El ancho de banda de ≥200 Hz del U4930 garantiza un seguimiento rápido de la señal de actitud, mientras que su interfaz diferencial RS422 ofrece una robusta resistencia a las interferencias, lo que lo hace adecuado para plataformas de comunicación que operan en entornos electromagnéticos complejos. Al combinarse con la sincronización PPS externa, proporciona una referencia de tiempo precisa para el bucle de control de apuntamiento de la antena, lo que garantiza la estabilidad del enlace de comunicación incluso durante giros bruscos o perturbaciones causadas por el viento y las olas. Escenarios de aplicación ampliados mediante la adaptabilidad ambiental. El U4930 opera en un rango de temperatura de -40 °C a 80 °C y admite temperaturas de almacenamiento de -55 °C a 85 °C, lo que garantiza un arranque y funcionamiento fiables en condiciones de frío extremo, calor intenso y alta humedad. Su resistencia a vibraciones y golpes lo hace idóneo no solo para aplicaciones en vehículos y aeronaves, sino también para su despliegue en embarcaciones pequeñas, vehículos terrestres no tripulados (UGV) y en determinados escenarios de robótica industrial. Además, el módulo presenta un tiempo de arranque de ≤2 segundos y admite actualizaciones de software in situ, lo que facilita el mantenimiento y las actualizaciones funcionales en el sitio. En resumen, la IMU MEMS de la serie U4930, caracterizada por un rendimiento inercial de grado táctico, compensación precisa en todo el rango de temperaturas, salida de datos de alta velocidad y robusta adaptabilidad ambiental, es ideal para aplicaciones exigentes como drones industriales, conducción autónoma, cartografía móvil, navegación subacuática y comunicaciones satelitales en movimiento. Sus opciones de precisión escalonadas ofrecen a los usuarios flexibilidad para equilibrar costo y rendimiento. A medida que los sistemas de navegación inercial evolucionan hacia la miniaturización, el bajo consumo de energía y la alta fiabilidad, la U4930 aprovecha sus completas especificaciones técnicas para proporcionar una sólida base de hardware para la detección de actitud y el posicionamiento autónomo en una amplia gama de plataformas móviles.
LEER MÁS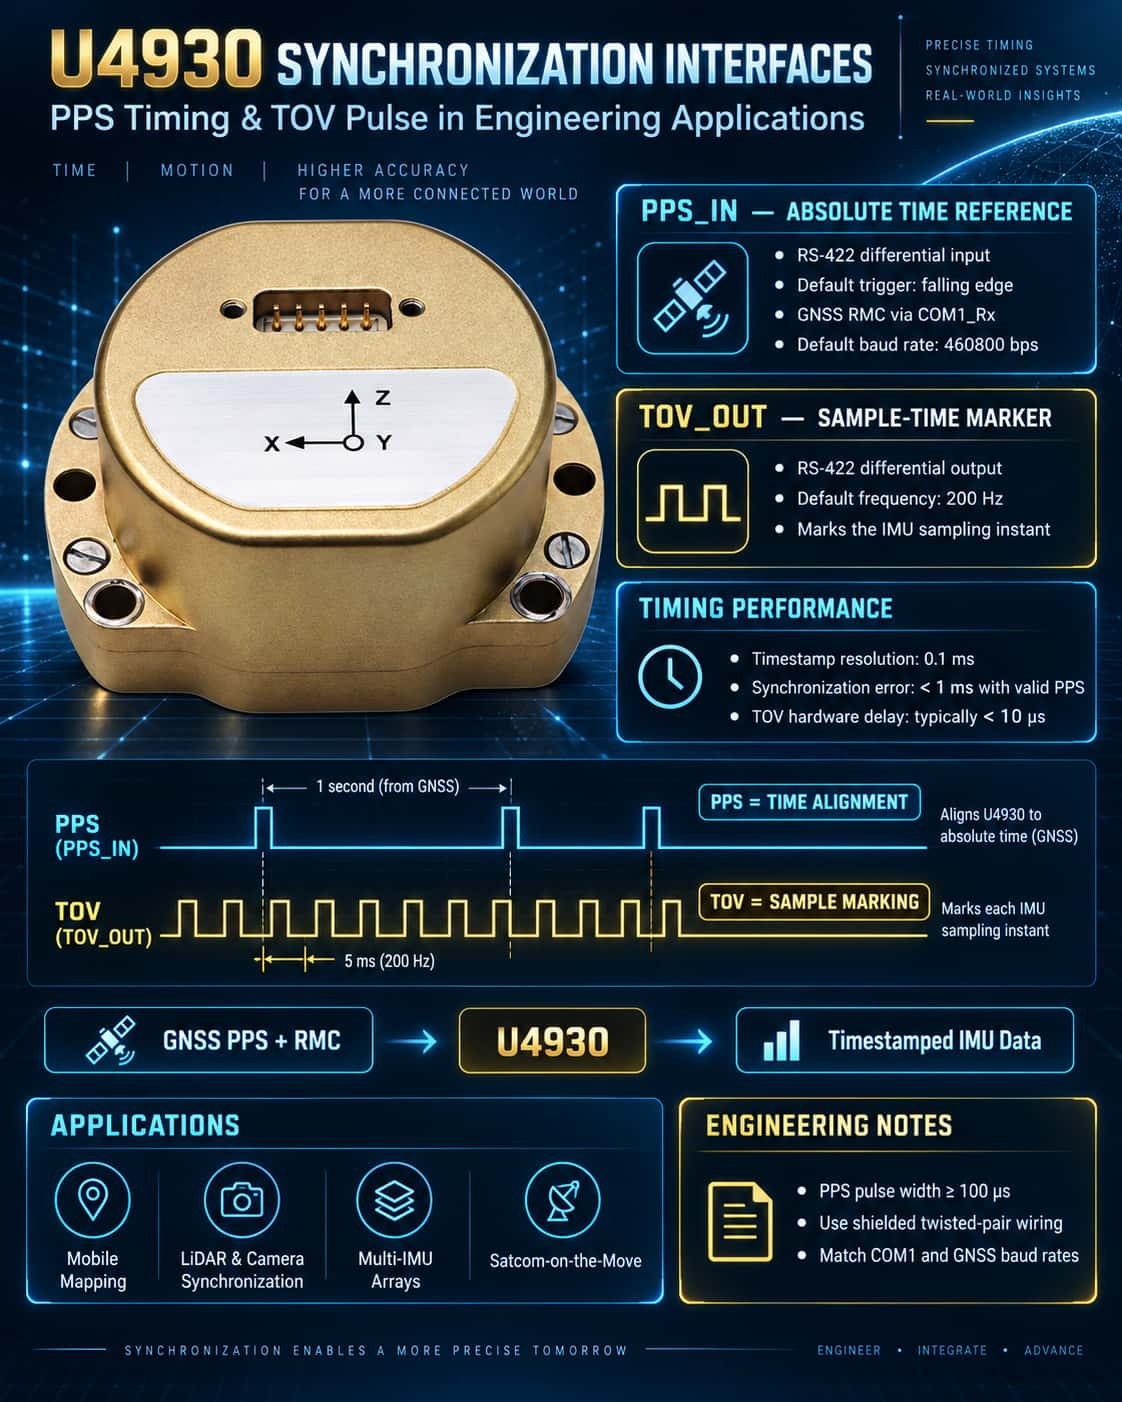
En los sistemas de navegación integrados, la sincronización horaria es un factor crítico que determina la precisión de la fusión de datos. La IMU MEMS U4930 ofrece interfaces de sincronización completas (entrada PPS y salida TOV) diseñadas para gestionar la introducción de una referencia horaria externa y la calibración de los momentos de muestreo internos, respectivamente. El uso adecuado de estas interfaces mejora significativamente la precisión de la alineación horaria del sistema, lo que hace que la unidad sea ideal para aplicaciones que requieren una estricta consistencia del reloj, como enjambres de UAV, cartografía móvil y comunicaciones satelitales en movimiento (SOTM). PPS_IN: El "latido" de la referencia de tiempo externa PPS (Pulso por Segundo) es una señal proporcionada por los Sistemas Globales de Navegación por Satélite (GNSS); su flanco ascendente o descendente corresponde al inicio exacto de un segundo, generalmente con una precisión de nanosegundos. El U4930 recibe la señal PPS externa (nivel RS-422) a través de la interfaz diferencial PPS_IN±, mientras que simultáneamente recibe sentencias GPRMC/GNRMC/GBRMC (velocidad de transmisión predeterminada: 460800 bps) de la misma fuente GNSS a través de la interfaz COM1_Rx±. Internamente, el sistema utiliza el flanco descendente del pulso pulsado (PPS) como disparador de sincronización (configuración predeterminada). Al detectar un pulso válido, la IMU analiza la hora UTC de la última sentencia RMC recibida en COM1 y la alinea con un contador interno, generando así una marca de tiempo interna de alta precisión (campo Marca de tiempo, resolución de 0,1 ms). Este mecanismo garantiza que cada trama de datos emitida por la IMU contenga una marca de tiempo absoluta consistente con el sistema GNSS, proporcionando la referencia temporal necesaria para el acoplamiento posterior, ya sea flexible o estricto, con los datos de posición y velocidad del GNSS. Recomendaciones para aplicaciones de ingeniería:· Asegúrese de que los niveles de señal PPS cumplan con el estándar diferencial RS-422 para evitar la latencia introducida por la conversión de un solo extremo;· Se recomienda un ancho de pulso PPS de ≥100 μs; la pendiente del flanco descendente afecta directamente a la precisión de la sincronización;· Si el receptor GNSS emite únicamente una señal PPS de un solo extremo, se requiere un convertidor diferencial para conectarse a la interfaz PPS_IN±;· El sistema admite la configuración para el disparo por flanco ascendente o descendente de PPS; los usuarios pueden ajustar esta configuración a través del ordenador host en función de las características específicas del módulo GNSS. TOV_OUT: "Marcador de marca de tiempo" para los instantes de muestreo. TOV (Time of Validity) es una señal de pulso de sincronización diferencial (TOV±) generada activamente por el U4930; su frecuencia coincide con la frecuencia de muestreo interna de la IMU (por defecto: 200 Hz). El flanco ascendente o descendente de este pulso corresponde con precisión al inicio del intervalo de muestreo de datos de la IMU, y sus niveles de señal diferencial cumplen con el estándar RS-422. El valor fundamental de TOV reside en permitir cálculos precisos de desfase temporal entre los instantes de muestreo de la IMU y los tiempos de adquisición de los sensores externos. Cuando el U4930 funciona junto con dispositivos externos (como cámaras, LiDAR o escáneres), estos dispositivos pueden capturar el pulso TOV y registrar sus marcas de tiempo locales. Al correlacionar esta información con la marca de tiempo interna presente en el marco de datos de la IMU, los usuarios pueden calcular el retardo temporal exacto y aplicar una compensación de interpolación durante el posprocesamiento de datos o la fusión de sensores en tiempo real. Escenarios de aplicación típicos:· Sistemas de mapeo móvil: Sincronización de la IMU con un escáner láser; TOV se utiliza para calibrar la marca de tiempo de actitud correspondiente a líneas de escaneo específicas.· Navegación visual de UAV: TOV activa la exposición de la cámara, logrando una alineación a nivel de milisegundos entre las imágenes y los datos de actitud.· Matrices Multi-IMU: Adquisición síncrona de señales TOV desde múltiples unidades U4930 para lograr la sincronización del reloj en múltiples nodos. Mecanismo operativo y consideraciones de ingeniería (1) Relación entre PPS y TOV: PPS se utiliza para la sincronización horaria, mientras que TOV se utiliza para el marcado. Si bien funcionan de forma independiente, su uso conjunto permite un seguimiento preciso de los instantes de muestreo con respecto a una referencia horaria global. (2) Consistencia de la velocidad de transmisión: La velocidad de transmisión predeterminada para la entrada GNSS en COM1_Rx coincide con la velocidad de transmisión de salida de la IMU (ambas son 460800 bps). Si se modifica la velocidad de transmisión de salida, la velocidad de transmisión del módulo GNSS debe actualizarse en consecuencia; de lo contrario, no se podrán analizar las sentencias RMC. (3) Análisis de la marca de tiempo de la trama de datos: El campo Marca de tiempo en el protocolo (bytes 35–38; factor de conversión: 0,1 ms) representa un valor de contador interno. Cuando la sincronización PPS está activa, este valor se corrige periódicamente, lo que resulta en un error de menos de 1 ms. Si no hay ninguna señal PPS conectada, el valor depende del oscilador de cristal interno para la sincronización, lo que genera una deriva acumulativa. (4) Compensación de latencia TOV: La salida TOV implica una latencia de hardware inherente (típicamente
LEER MÁS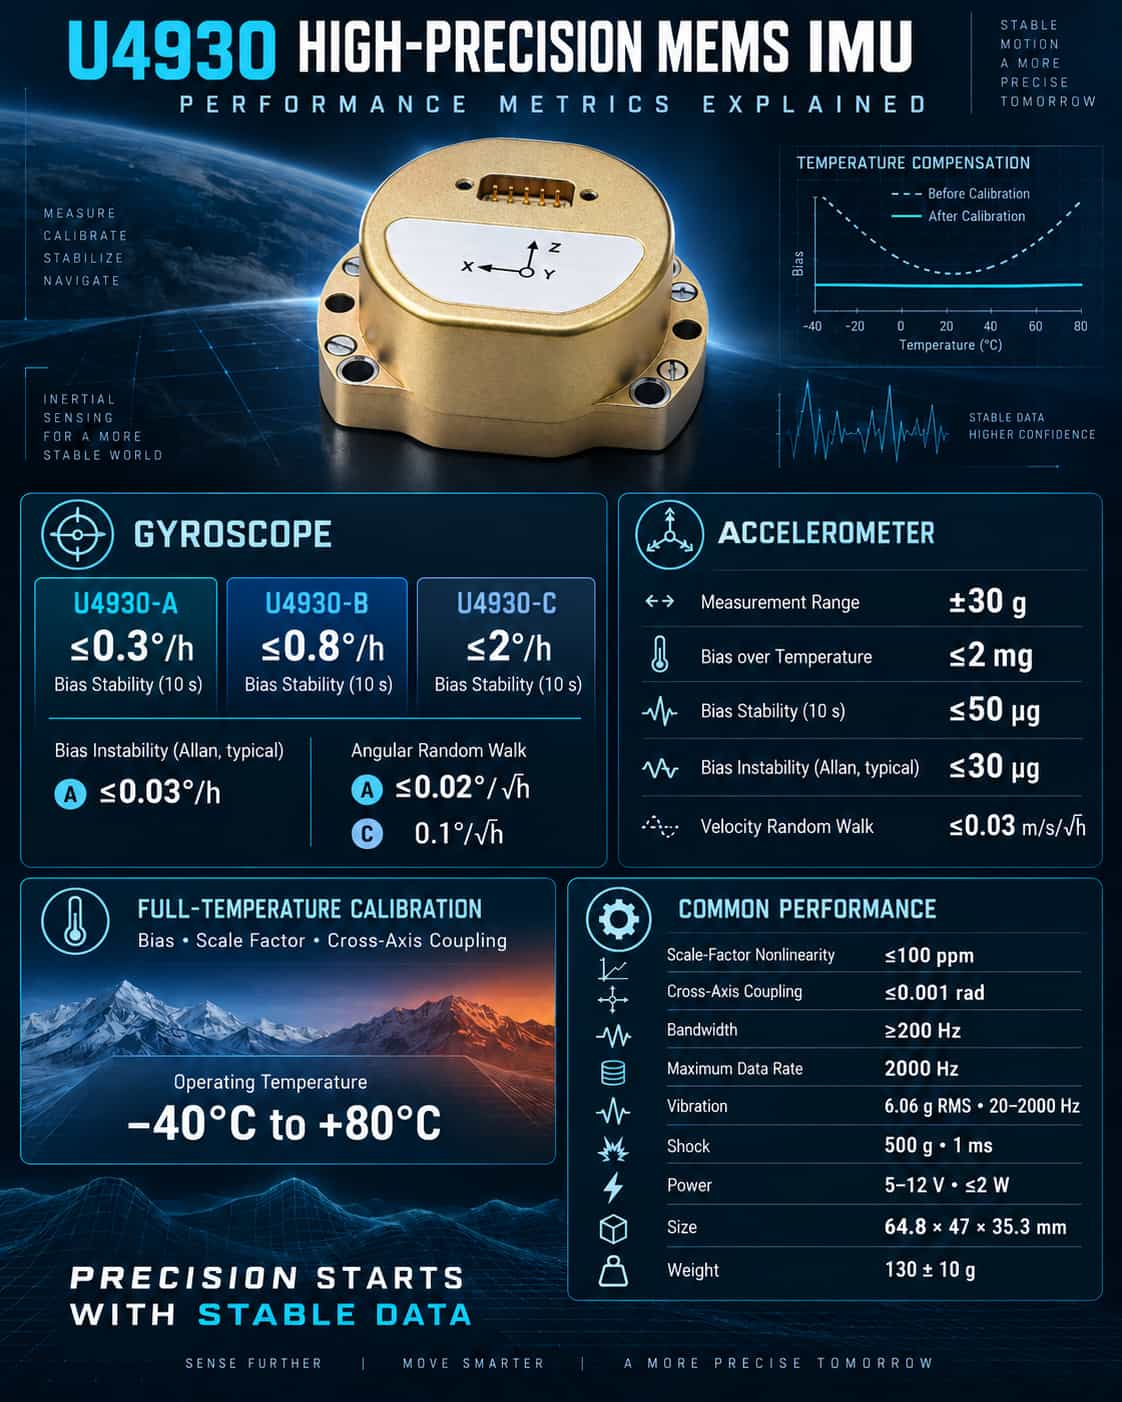
Como unidad de detección principal para la navegación y el control inercial, los parámetros de rendimiento de una IMU determinan directamente los límites superiores de precisión para la determinación de la actitud del sistema y el posicionamiento de navegación. Con distintas clasificaciones de modelos y capacidades de calibración en todo el rango de temperaturas, la serie U4930 de IMU MEMS ofrece opciones de rendimiento adaptadas a diversos escenarios de aplicación. Este artículo proporciona un análisis sistemático de los indicadores clave de rendimiento de la serie. 1. Rendimiento del giroscopio: la precisión determina la estabilidad de la actitud. La estabilidad del sesgo del giroscopio es un parámetro clave para medir la deriva angular a largo plazo. El modelo U4930-A alcanza ≤0,3°/h (10 s), mientras que el modelo B ofrece ≤0,8°/h y el modelo C ≤2°/h. Para embarcaciones o drones que requieren una precisión de rumbo constante durante largos periodos, el modelo A presenta una clara ventaja; por el contrario, para vehículos comerciales donde la recalibración periódica es aceptable, los modelos B o C son suficientes. La inestabilidad del sesgo (caracterizada por la varianza de Allan) refleja el nivel máximo de ruido. El valor típico del modelo A, de ≤0,03°/h, indica una deriva angular mínima en condiciones estáticas ideales, lo que lo hace adecuado para levantamientos topográficos de alta precisión e inspección de vías. La variación aleatoria angular (ARW, por sus siglas en inglés) influye en la acumulación de errores angulares en entornos dinámicos. La ARW del modelo A, de ≤0,02°/√h, es muy superior a la del modelo C, de 0,1°/√h, lo que permite un mejor rendimiento en escenarios de control de vuelo que implican vibraciones intensas o maniobras rápidas. Cabe destacar que los tres modelos presentan una no linealidad del factor de escala de ≤100 ppm, un acoplamiento entre ejes de ≤0,001 rad y un ancho de banda de ≥200 Hz. Estas especificaciones garantizan una respuesta rápida y una mínima interferencia entre ejes, cumpliendo con los requisitos de la mayoría de las aplicaciones de control en tiempo real. 2. Rendimiento del acelerómetro: equilibrio entre estabilidad y sensibilidad. La serie U4930 completa cuenta con un rango de medición del acelerómetro de ±30 g, que cubre los rangos de maniobra típicos de vehículos, embarcaciones y drones. Las especificaciones clave incluyen un sesgo de temperatura completa de ≤2 mg, una estabilidad del sesgo de ≤50 μg (10 s), una inestabilidad del sesgo de ≤30 μg (valor típico de Allan) y una deriva aleatoria de velocidad de ≤0,03 m/s/√h; estas métricas sitúan a la serie en el nivel de alto rendimiento para sensores basados en MEMS. Para los sistemas de navegación inercial, la estabilidad del sesgo del acelerómetro impacta directamente en el error acumulativo en los cálculos de velocidad y posición. Una estabilidad de 50 μg garantiza que los errores de velocidad se mantengan en una magnitud baja durante una hora de navegación inercial pura por estima, lo que lo hace adecuado para la navegación durante breves interrupciones de la señal GNSS. 3. Adaptabilidad ambiental y características físicas La serie U4930 admite un rango de temperatura de funcionamiento de -40 °C a +80 °C y se calibra en todo el rango de temperatura para compensar el sesgo, el factor de escala y el acoplamiento cruzado. Demuestra una excelente robustez mecánica, con una tolerancia a las vibraciones de 6,06 g (RMS, 20–2000 Hz) y una tolerancia a los golpes de 500 g/1 ms. Sus especificaciones clave incluyen una tensión de alimentación de 5–12 V, un consumo de energía en estado estacionario ≤2 W, un tiempo de arranque ≤2 s, una velocidad de datos máxima de 2000 Hz, unas dimensiones de 64,8 × 47 × 35,3 mm y un peso de 130 ± 10 g, logrando un equilibrio entre miniaturización y bajo consumo de energía. 4. Recomendaciones de selección y resumen · U4930-A: Adecuado para aplicaciones que requieren un rendimiento extremadamente alto en cuanto a sesgo y comportamiento aleatorio, como cartografía móvil, navegación subacuática de alta precisión y comunicaciones satelitales en movimiento (SOTM).· U4930-B: Adecuado para aplicaciones de precisión media, como referencia de actitud de UAV, inspección de trayectoria y medición de actitud a bordo de buques.· U4930-C: Adecuado para aplicaciones sensibles al coste que toleran una mayor deriva, como el control de vuelo y las IMU de referencia para vehículos comerciales. En general, la serie U4930 maximiza el potencial de la tecnología MEMS mediante la calibración a temperatura completa y un diseño modular. Al seleccionar un modelo, los usuarios deben priorizar si la estabilidad del sesgo del giroscopio y la desviación angular aleatoria cumplen con los requisitos de precisión de navegación a largo plazo del sistema, además de evaluar el ancho de banda y la resistencia a los golpes frente a las vibraciones ambientales. Una correcta correspondencia entre las especificaciones y los requisitos garantiza un equilibrio óptimo entre rendimiento y coste.
LEER MÁS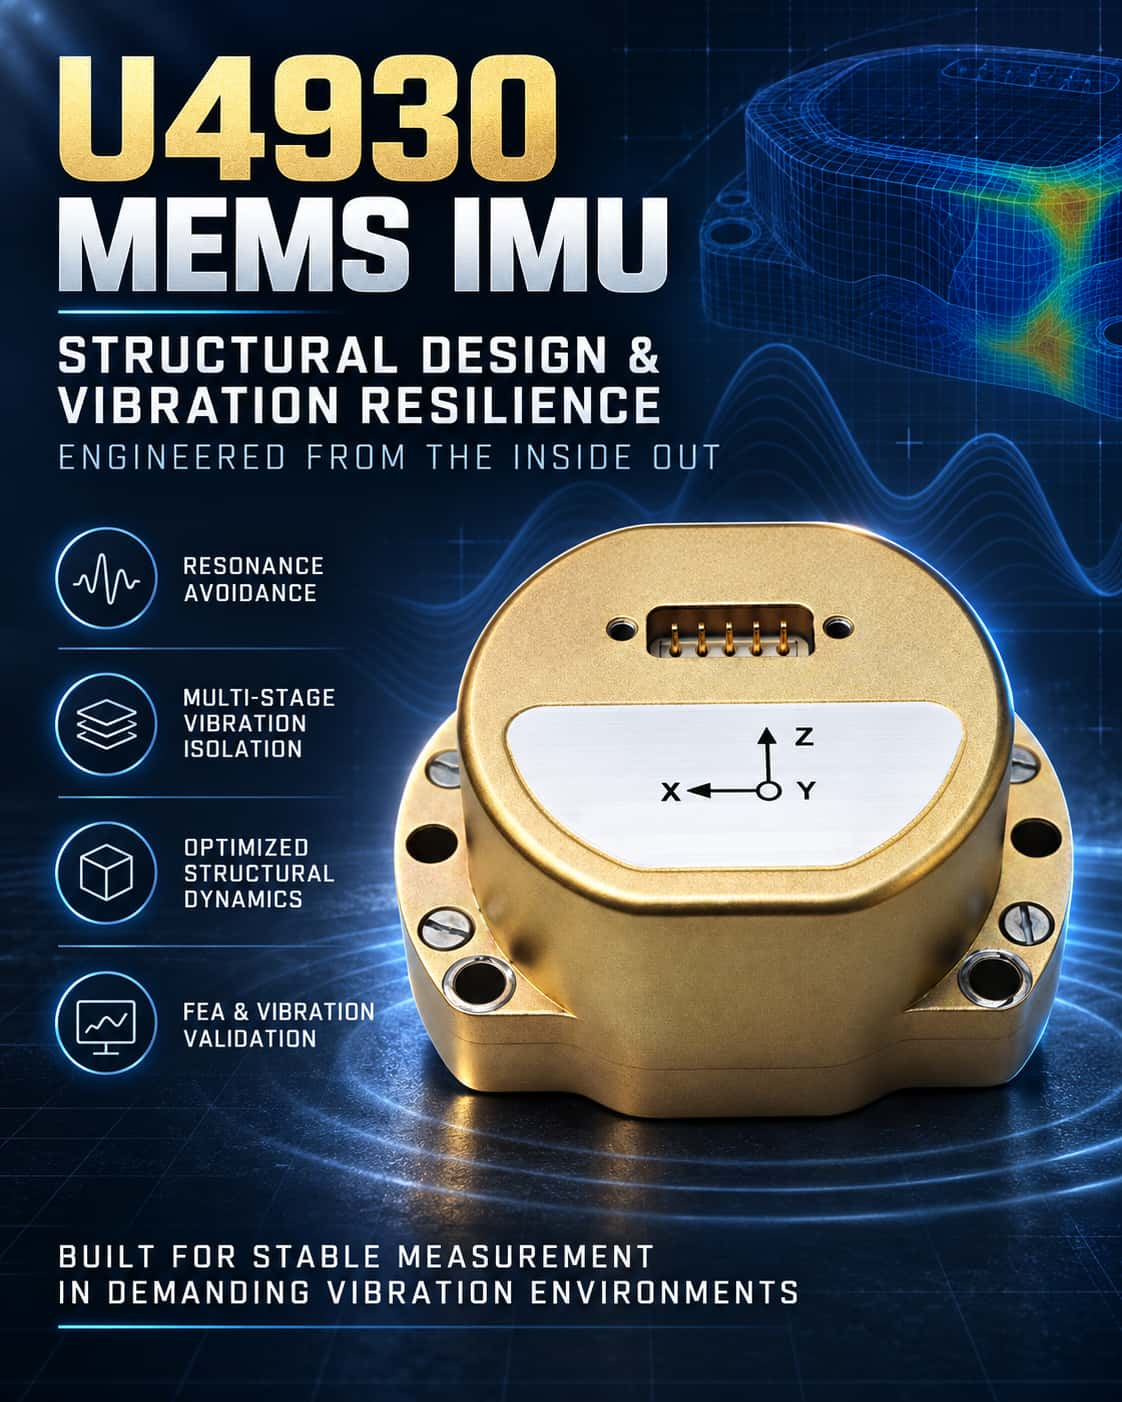
Las unidades de medición inercial MEMS (IMU MEMS) se utilizan ampliamente en campos como la navegación y el control de actitud; sin embargo, los entornos con vibraciones pueden degradar significativamente su precisión de medición. Las investigaciones indican que las vibraciones externas pueden causar graves desviaciones en la salida de los giroscopios MEMS e incluso provocar fatiga estructural o fractura. Por consiguiente, emplear un diseño estructural racional y optimizar la resistencia a las vibraciones a nivel de sistema es crucial para mejorar la adaptabilidad ambiental de las IMU MEMS. **Mecanismos de interferencia por vibraciones y objetivos de diseño** La razón fundamental de la sensibilidad a las vibraciones de las IMU MEMS radica en sus principios de funcionamiento. Tomando como ejemplo el giroscopio, su funcionamiento se basa en el acoplamiento entre los modos de excitación y detección; si las vibraciones externas se acoplan a estos modos, se traducen directamente en errores de salida. Además, la resonancia estructural inducida por la vibración amplifica este efecto. Por lo tanto, el diseño estructural persigue dos objetivos principales: primero, evitar la resonancia mediante el análisis modal para asegurar que las frecuencias naturales de la estructura se mantengan alejadas de las bandas de frecuencia donde se concentra la energía de vibración; y segundo, aislar la vibración incorporando elementos de aislamiento de vibraciones a lo largo de la trayectoria de transmisión para atenuar la energía de vibración que llega a los componentes sensibles. **Estrategias clave de diseño estructural** Los enfoques actuales de diseño estructural siguen principalmente dos vías técnicas: En primer lugar, estructuras de aislamiento de vibraciones a nivel de sistema. Los sistemas de aislamiento de vibraciones se crean mediante la incorporación de aisladores (como almohadillas de goma o resortes metálicos) entre la IMU y la plataforma anfitriona, o entre el núcleo interno y la carcasa externa. Las investigaciones sugieren que, para cumplir con los requisitos de tamaño compacto de las IMU MEMS, se pueden emplear diseños de aislamiento multietapa, como la disposición de tres niveles de almohadillas amortiguadoras (conjunto carcasa-núcleo-medición) y el uso de gradientes de rigidez para lograr una atenuación escalonada. Las soluciones más avanzadas utilizan mecanismos de desacoplamiento de movimiento para diseñar sistemas de aislamiento de seis grados de libertad, suprimiendo así los efectos de acoplamiento de vibraciones causados por la asimetría del aislador. En aplicaciones típicas, el uso de una estructura de aislamiento reticular de dos etapas combinada con un montaje 3D redundante y multisensor puede reducir el valor cuadrático medio (RMS) de la velocidad angular de salida en más del 88 % bajo espectros de vibración de vuelo. En segundo lugar, la optimización de estructuras sensibles. A nivel de chip, la resistencia a las vibraciones se puede mejorar en la fuente empleando diseños estructurales de alta simetría (como estructuras de ocho masas o de anillo) que utilizan principios diferenciales para cancelar la interferencia de vibraciones de modo común, o bien utilizando un diseño de giroscopio triaxial de una sola masa con un anclaje central y cojinetes de flexión simétricos. Verificación del diseño y evaluación del rendimiento El análisis de elementos finitos (FEA) constituye la herramienta de verificación más importante en este campo. El análisis modal permite calcular las frecuencias naturales para evaluar los riesgos de resonancia, mientras que los análisis de respuesta en frecuencia y de vibración aleatoria predicen las respuestas de aceleración bajo densidades espectrales de potencia específicas, proporcionando una base para la iteración del diseño. La verificación experimental suele incluir la calibración y las pruebas de vibración. Por ejemplo, un diseño optimizado —que utiliza métodos como la adición de vigas de soporte y la reducción de tramos fijos— duplicó con creces la resistencia a la vibración de la IMU en comparación con el diseño original; otra IMU ligera demostró una excelente resistencia a la vibración junto con una alta precisión durante las pruebas de vibración. En resumen, la resistencia a las vibraciones de las IMU MEMS es un problema a nivel de sistema que requiere una perspectiva de dinámica estructural y la aplicación integrada de técnicas como el análisis modal, el diseño de aislamiento de vibraciones y la simulación de optimización. Adoptar la "evitación de resonancias" y el "aislamiento eficiente de vibraciones" como principios de diseño fundamentales ofrece una vía eficaz para desarrollar IMU MEMS altamente fiables. De cara al futuro, los avances en la ciencia de los materiales y los algoritmos de control permitirán que las IMU MEMS mantengan su rendimiento en entornos de vibración cada vez más extremos, lo que abrirá un abanico más amplio de aplicaciones.
LEER MÁS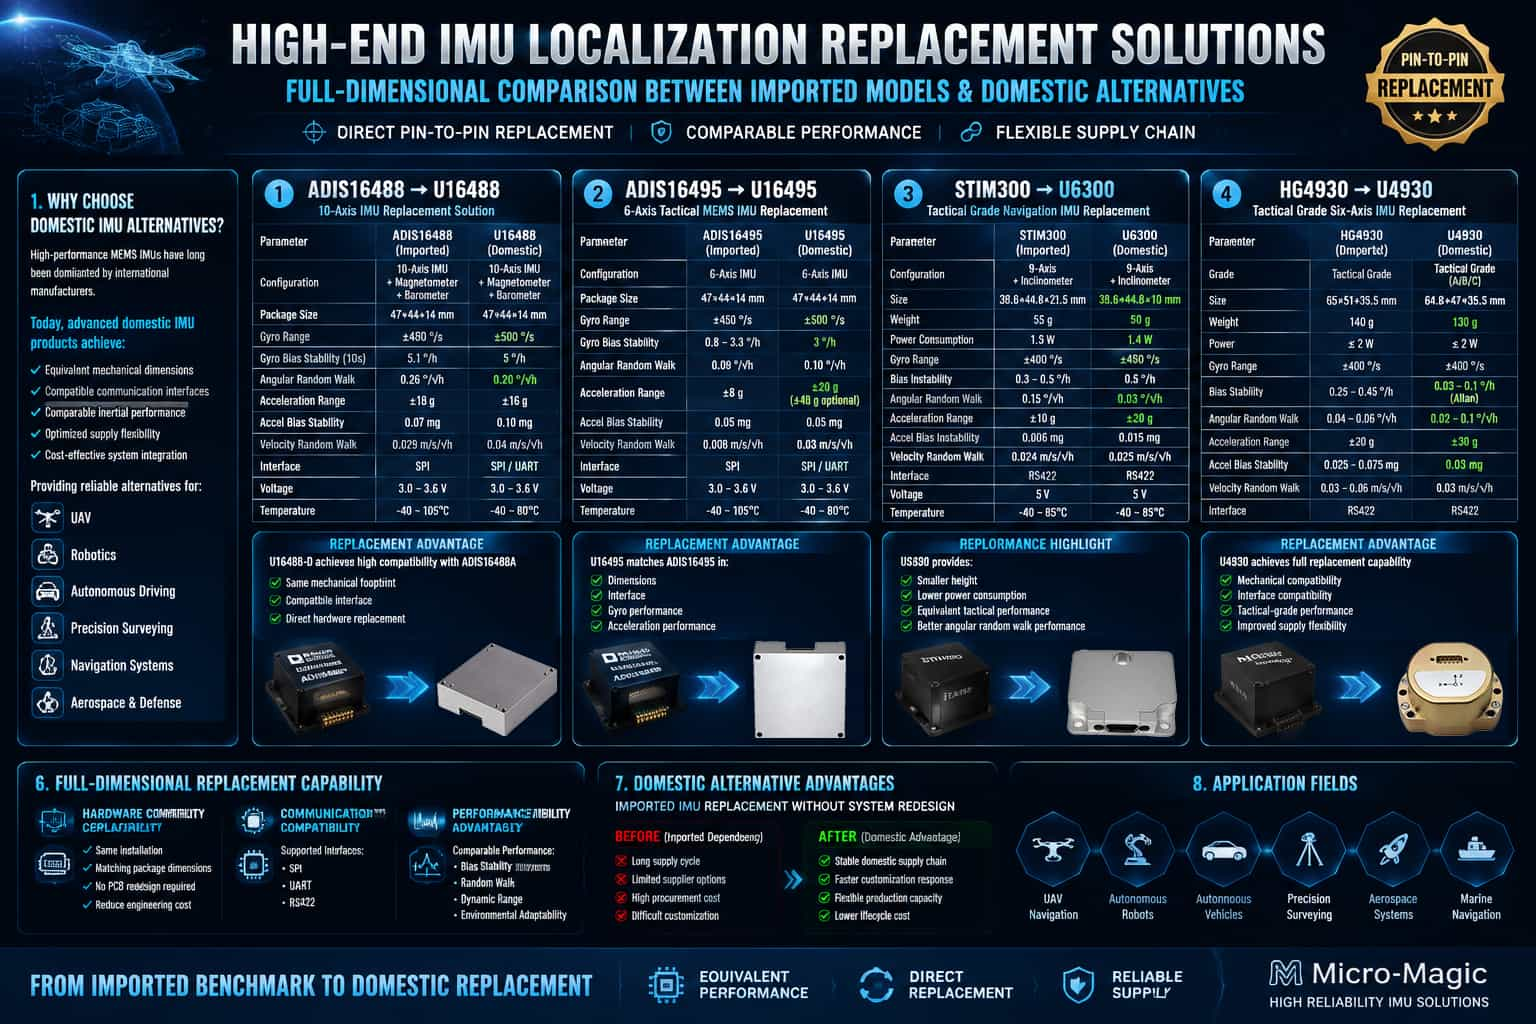
1. Descripción general Las Unidades de Medición Inercial (IMU) son sensores fundamentales en campos como los drones, la robótica, la conducción autónoma y la topografía de precisión. Durante mucho tiempo, el mercado de IMU MEMS de alta gama estuvo dominado por unos pocos fabricantes extranjeros. Sin embargo, en los últimos años, diversos productos nacionales han logrado igualar a los modelos internacionales más populares en cuanto a especificaciones de rendimiento, dimensiones del encapsulado y protocolos de interfaz, ofreciendo a los usuarios finales opciones de cadena de suministro más diversas. Este artículo selecciona cuatro conjuntos de modelos de referencia representativos —ADIS16488 frente a U16488, ADIS16495 frente a U16495, STIM300 frente a U6300 y HG4930 frente a U4930— y realiza una comparación exhaustiva de sus parámetros, abarcando aspectos como giroscopios, acelerómetros, características físicas y adaptabilidad ambiental. 2. Resumen de las comparaciones de parámetros clave 2.1. ADIS16488 frente a U16488 ModeloADIS16488 (Importado)U16488 (Nacional)Tipo10 ejes (+ magnetómetro + barómetro)10 ejes (+ magnetómetro + barómetro)Paquete (mm)47 × 44 × 1447 × 44 × 14 (reemplazo directo)Rango del giroscopio (°/s)±450±500Inestabilidad de sesgo del giroscopio (°/h)5.10,8Paseo aleatorio angular giroscópico (°/√h)0,260,2Rango del acelerómetro (g)±18±16Inestabilidad del sesgo del acelerómetro (mg)0,070,03Caminata aleatoria de velocidad del acelerómetro (m/s/√h)0,0290,04InterfazSPISPI/UARTVoltaje de funcionamiento3V ~ 3,6V3V ~ 3,6VTemperatura de funcionamiento-40°C ~ 105°C-40°C ~ 80°C Conclusión de la evaluación comparativa: El U16488 es totalmente compatible con el ADIS16488 en cuanto a dimensiones del encapsulado, asignación de pines e interfaz SPI, lo que permite una sustitución directa sin problemas. Su inestabilidad de sesgo del giroscopio supera al modelo importado en un orden de magnitud, lo que mejora significativamente la estabilidad a largo plazo de la estimación de actitud. Si bien su temperatura máxima de funcionamiento es ligeramente inferior, es perfectamente adecuado para aplicaciones industriales y de UAV estándar, ofreciendo claras ventajas en cuanto a relación coste-rendimiento y estabilidad de suministro. 2.2. ADIS16495 frente a U16495 ModeloADIS16495 (Importado)U16495 (Nacional)Tipo6 ejes6 ejesPaquete (mm)47 × 44 × 1447 × 44 × 14 (Reemplazo directo)Rango del giroscopio (°/s)±450±500Inestabilidad de sesgo del giroscopio (°/h)0,8 – 3,30,3Paseo aleatorio angular giroscópico (°/√h)0,090.1Rango del acelerómetro (g)±8g±20 g (±40 g opcional)Inestabilidad del sesgo del acelerómetro (mg)0,05 mg0,01 mgCaminata aleatoria de velocidad del acelerómetro (m/s/√h)0,0080,03InterfazSPISPI/UARTVoltaje de funcionamiento3V – 3,6V3V ~ 3,6VTemperatura de funcionamiento−40°C – 105°C-40°C ~ 80°CConclusión de la evaluación comparativa: El U16495 es totalmente compatible con el ADIS16495 en cuanto a dimensiones mecánicas e interfaces eléctricas, lo que permite su sustitución directa sin modificaciones de hardware. Presenta una inestabilidad de sesgo del giroscopio de tan solo 0,3°/h y un rango de medición del acelerómetro ampliado (±20 g, con opción a ±40 g), lo que lo hace idóneo para aplicaciones de alta dinámica. Con un rendimiento general que iguala o supera al del producto original, constituye una alternativa nacional fiable para sistemas de navegación y control de alta gama. 2.3. STIM300 vs U6300 ModeloSTIM300 (Importado)U6300 (Doméstico)Tipo9 ejes (+ inclinómetro)9 ejes (+ inclinómetro)Dimensiones/Peso38,6 × 44,8 × 21,5 mm / 55 g38,6 × 44,8 × 10 mm / 50 gConsumo de energía1,5 W1,4 WRango del giroscopio (°/s)±400±450Inestabilidad de sesgo del giroscopio (°/h)0,3 - 0,50,1 - 0,5Paseo aleatorio angular con giroscopio (°/√h)0,150,03Rango del acelerómetro (g)±10±20Inestabilidad del sesgo del acelerómetro (mg)0,0060,01Caminata aleatoria de velocidad del acelerómetro (m/s/√h)0,0240,02InterfazRS422RS422Voltaje de funcionamiento5V5VTemperatura de funcionamiento−40°C ~ 85°C−40°C ~ 85°C Conclusión de la evaluación comparativa: Si bien es más delgado y ligero, el U6300 iguala al STIM300 en interfaz RS422 y especificaciones de alimentación, lo que facilita su reemplazo. Su desviación angular aleatoria (0,03°/√h) es significativamente superior a la del producto importado y presenta un menor ruido de medición angular, lo que lo hace especialmente adecuado para tareas de control de estabilización y apuntamiento de alta precisión. Ofrece un rango de temperatura de funcionamiento completo y una paridad de rendimiento integral, con ciertas especificaciones que incluso superan al modelo de referencia.2.4. HG4930 vs U4930ModeloHG4930 (Importado)U4930 (Nacional)TipoSeis ejes de grado tácticoSistema táctico de 6 ejes (ajustes A/B/C)Dimensiones/Peso65 x 51 x 35,5 mm / 140 g
LEER MÁS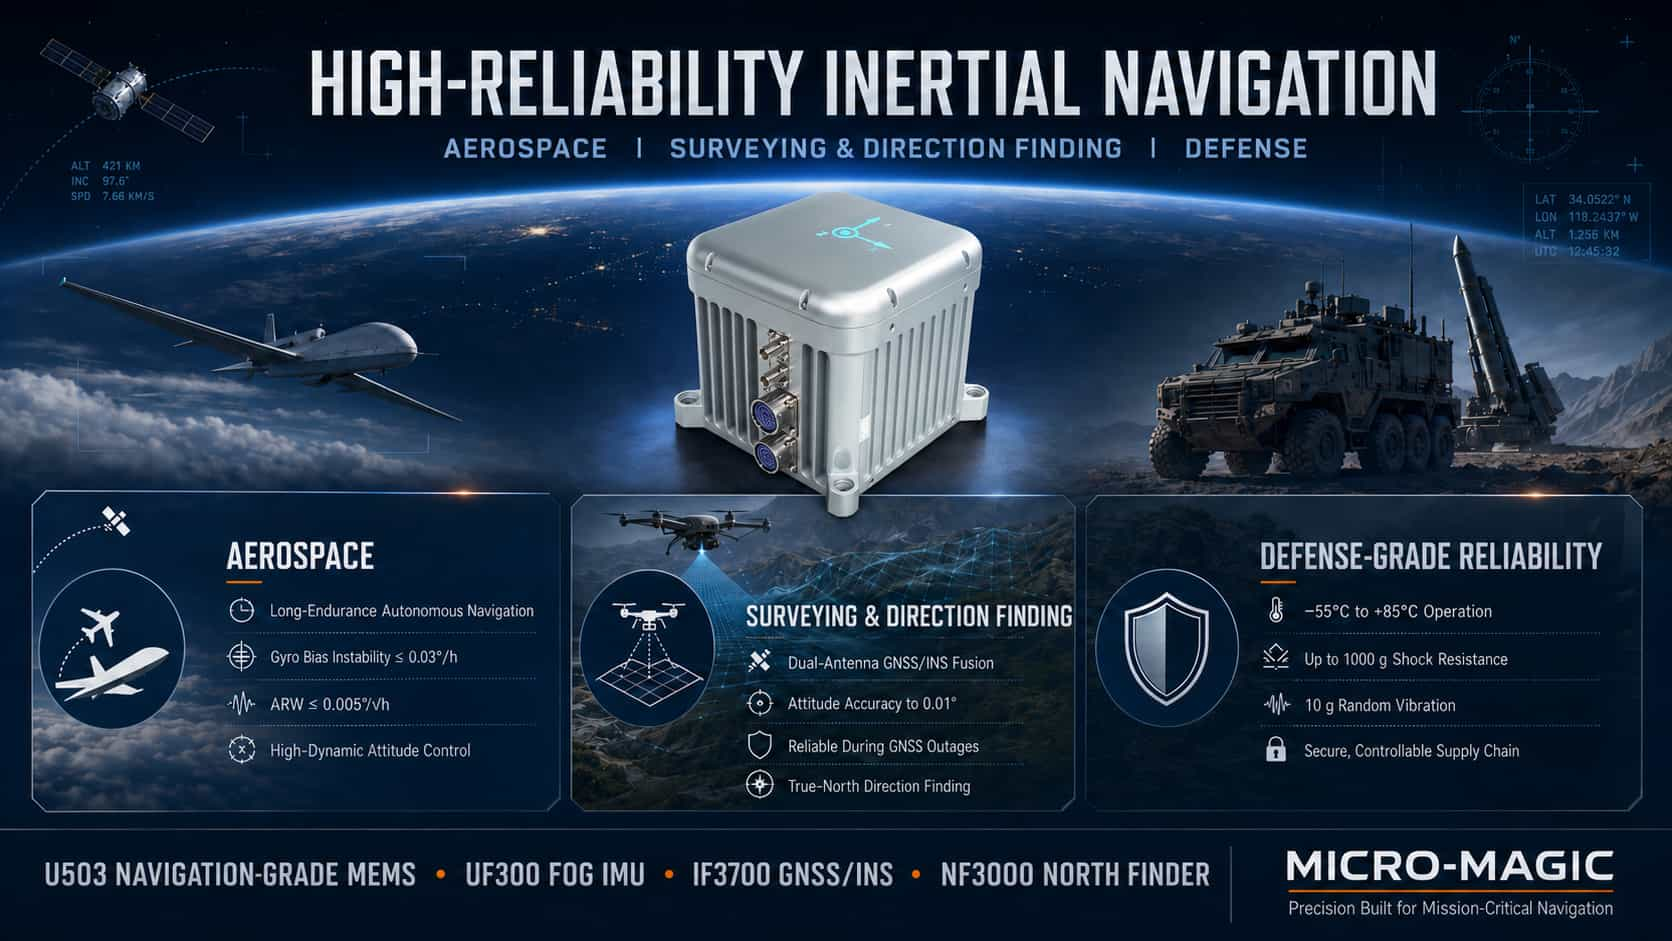
En los sistemas de navegación inercial, unas especificaciones técnicas más elevadas no siempre son mejores; el objetivo es lograr un equilibrio óptimo entre precisión, tamaño, peso, consumo energético, coste y fiabilidad. Los tres sectores principales —aeroespacial, topografía y orientación, y equipamiento militar— tienen prioridades técnicas distintas para los productos de navegación inercial, lo que da lugar a hojas de ruta tecnológicas y criterios de selección diferenciados. El sector aeroespacial hace hincapié en el mantenimiento de la actitud con alta precisión y en las capacidades de navegación autónoma a largo plazo. El sector de topografía y orientación prioriza la medición de la actitud con alta precisión y la exactitud de la navegación integrada, siendo fundamental la profunda fusión de la navegación inercial y el GNSS. Las aplicaciones de grado militar imponen los requisitos más estrictos en cuanto a adaptabilidad ambiental, tolerancia a cargas de alta aceleración y fiabilidad de la cadena de suministro. El siguiente análisis examina las especificaciones técnicas principales y las configuraciones de producto típicas para estos tres escenarios de aplicación. 1. Análisis técnico de productos de navegación inercial en el sector aeroespacial. Las aplicaciones aeroespaciales abarcan una amplia gama de plataformas, desde satélites y vehículos hipersónicos hasta vehículos aéreos no tripulados tácticos. Los requisitos técnicos comunes incluyen un sistema de referencia de actitud de alta precisión, navegación autónoma de larga duración, adaptabilidad a entornos altamente dinámicos y la capacidad de operar en un amplio rango de temperaturas. Las especificaciones técnicas principales se centran en la precisión de la actitud y la precisión de la navegación autónoma. Una inestabilidad del sesgo del giroscopio de ≤0,03°/h sirve como umbral de referencia para los productos de grado de navegación, determinando directamente la tasa de deriva del rumbo; una deriva angular aleatoria de ≤0,005°/√h determina los niveles de ruido de actitud a corto plazo; una inestabilidad del sesgo del acelerómetro de ≤10 μg afecta la precisión de la estimación de velocidad y posición; y una estabilidad del factor de escala de ≤50 ppm garantiza la linealidad de la medición en condiciones de alta dinámica. En lo que respecta a las hojas de ruta tecnológicas, los sistemas de control de actitud de satélites suelen utilizar unidades de medición inercial (IMU) con giroscopio de fibra óptica (FOG) o giroscopio láser (con una inestabilidad de sesgo de 0,002–0,01°/h), mientras que los UAV tácticos y los misiles pueden emplear IMU MEMS de alta precisión (≤0,03°/h) para reducir el tamaño y el coste. Tomando como ejemplo los productos de Micro-Magic, la IMU MEMS de grado de navegación de la serie U503 presenta una inestabilidad de sesgo del giroscopio de ≤0,03°/h, una deriva angular aleatoria de ≤0,005°/√h y una inestabilidad de sesgo del acelerómetro de ≤3 μg, cumpliendo eficazmente con los requisitos de navegación para UAV ligeros y misiles tácticos. La IMU basada en FOG de la serie UF300 ofrece una estabilidad de sesgo del giroscopio de 0,03°/h (suavizado de 10 s) y una estabilidad de sesgo del acelerómetro de 3 × 10⁻⁵g (suavizado de 10 s); una frecuencia de actualización de datos brutos de 4 kHz garantiza la captura de información de movimiento completa durante maniobras de alta dinámica. En lo que respecta a la implementación de ingeniería, un algoritmo de compensación de temperatura completa limita la variación de polarización cero en todo el rango de temperatura de funcionamiento a un valor inferior al 20 % del valor nominal, mientras que la supresión del acoplamiento entre ejes de ≤0,001 rad garantiza la ortogonalidad triaxial. Configuraciones típicas de productos: Los satélites y vehículos hipersónicos utilizan IMU basadas en FOG (UF300) o sistemas de giroscopio láser; los UAV grandes emplean IMU basadas en FOG (U-F3X90) o IMU MEMS de grado táctico; los UAV tácticos y los misiles utilizan IMU MEMS de grado de navegación (U503) o IMU MEMS de grado táctico (U5000/U6300). 2. Análisis técnico de productos de navegación inercial para topografía, cartografía y orientación. Las aplicaciones en topografía, cartografía y orientación, como la adquisición de datos cartográficos de alta precisión, la topografía de ingeniería, la cartografía marina y la agricultura de precisión, presentan requisitos técnicos que difieren significativamente de los del sector aeroespacial: la actitud y el rumbo de alta precisión influyen directamente en la exactitud geométrica de los resultados de la medición; la navegación integrada sirve como modo operativo principal, con una profunda fusión entre la navegación inercial y el GNSS; la orientación asistida por doble antena compensa la limitada observabilidad del rumbo de los sistemas de una sola antena; y el software de posprocesamiento puede mejorar aún más la precisión. Los indicadores clave de rendimiento para los sistemas de navegación inercial en este sector se centran en la precisión de la actitud de navegación integrada y la capacidad de mantener el rendimiento durante interrupciones GNSS de corta duración. Los requisitos de precisión de actitud en tiempo real son ≤0,01–0,05° para balanceo/cabeceo y ≤0,05–0,2° para rumbo, con capacidades de posprocesamiento que mejoran estas cifras a ≤0,004–0,01° para balanceo/cabeceo y ≤0,01–0,05° para rumbo. La estabilidad del sesgo del acelerómetro de ≤10–30 μg garantiza la precisión durante la navegación a estima de corta duración. Incluso después de una interrupción GNSS de 60 segundos, el sistema debe mantener la precisión de actitud y rumbo dentro de ≤0,01°. El sistema de navegación integrado GNSS/INS de doble antena I3700 de Micro-Magic representa una configuración estándar para aplicaciones de topografía y orientación. El principal valor técnico del sistema de doble antena reside en su capacidad para determinar la dirección: mientras que los sistemas de una sola antena tienen dificultades para medir la dirección con precisión cuando la plataforma está parada o se mueve a baja velocidad, los sistemas de doble antena utilizan tecnología de diferencial de fase portadora para medir la dirección directamente. Al combinarse con datos de navegación inercial, esto permite una orientación de alta precisión en todas las condiciones operativas. Los instrumentos de búsqueda del norte son dispositivos especializados esenciales para la topografía y la orientación; determinan el norte verdadero mediante un giroscopio que detecta la velocidad angular de rotación de la Tierra (aproximadamente 15°/h). El buscador de norte NF3000 FOG (Giroscopio de Fibra Óptica) de Micro-Magic emplea un FOG de alta precisión y un mecanismo de indexación de precisión. Alcanza una precisión de búsqueda del norte de ≤0,1° × sec(ψ), un tiempo de búsqueda del norte totalmente autónomo de ≤3 minutos y un tiempo de arranque rápido de ≤30 segundos. Opera en un rango de latitud de -70° a +70° sin depender de GNSS ni verse afectado por interferencias geomagnéticas. Por su parte, el buscador de norte NF1000 MEMS está diseñado para aplicaciones donde el tamaño y el consumo de energía son críticos, manteniendo una precisión de nivel medio a alto. Las configuraciones típicas de los productos incluyen: IMU FOG (UF300) combinada con un receptor GNSS de doble antena y software de posprocesamiento para levantamientos topográficos terrestres o marítimos de alta precisión; IMU MEMS de grado táctico (sistema de navegación integrado I3700) para levantamientos topográficos con UAV; y buscadores de norte FOG (NF3000) o buscadores de norte MEMS (NF1000) para tareas autónomas de búsqueda y orientación del norte. 3. Análisis técnico de productos de navegación inercial de grado militar y alta fiabilidad. Las aplicaciones de grado militar imponen requisitos únicos a los productos de navegación inercial que difieren de los casos de uso comercial o industrial. Estos incluyen: adaptabilidad a entornos extremos (desde -55 °C hasta +85 °C, y desde condiciones de baja presión a gran altitud hasta entornos de alta presión en aguas profundas); tolerancia a altas fuerzas G y choques (como las miles de fuerzas G experimentadas durante el lanzamiento de proyectiles de artillería); funcionamiento en entornos de alta vibración (por ejemplo, rotores de helicópteros o motores de misiles); compatibilidad electromagnética y capacidades antiinterferencias; y seguridad de la cadena de suministro junto con el control autónomo de los componentes principales. Las especificaciones técnicas básicas para los productos de navegación inercial de grado militar se centran en la adaptabilidad ambiental y la fiabilidad. En cuanto a la vibración, los dispositivos deben soportar vibraciones aleatorias en el rango de 10 Hz a 2000 Hz con un valor RMS total de aproximadamente 10 g, así como choques mecánicos de 100 g y 11 ms de semisinusoidal (aunque las condiciones reales de lanzamiento de proyectiles pueden alcanzar varios miles de g). En términos de temperatura, el rango operativo es de -55 °C a +85 °C, con algunas aplicaciones de alta temperatura, como las que se utilizan en misiles, que requieren una tolerancia de hasta 180 °C. La compatibilidad electromagnética (CEM) debe cumplir con todos los requisitos de prueba del estándar militar GJB 151B. En cuanto a la fiabilidad, el tiempo medio entre fallos (MTBF) normalmente debe ser ≥20 000 horas, con una vida útil de diseño que cubra todo el ciclo de vida del sistema de armas (15-30 años). Los acelerómetros de flexión de cuarzo de la serie AC-6 de Micro-Magic son un ejemplo de tecnología de acelerómetros de grado militar y alta fiabilidad. Soportan vibraciones de 25 g (20–2000 Hz) y golpes de 1000 g (onda sinusoidal media de 0,5 ms), niveles de rendimiento que superan con creces los de los productos industriales estándar. La serie AC-4, diseñada para altas temperaturas, amplía el rango de funcionamiento a -55 °C–180 °C. Gracias a la unión mediante hilo de oro, los sustratos cerámicos de alúmina y la tecnología de circuitos integrados híbridos de película gruesa, estas unidades se someten a pruebas de envejecimiento a alta temperatura (180 °C durante más de 96 horas) y están diseñadas específicamente para entornos con calentamiento aerodinámico, como misiles y aeronaves de alta velocidad. En cuanto a la localización de componentes clave, Micro-Magic ha logrado una autonomía y un control totales de la cadena de suministro; varios productos cuentan con una tasa de componentes 100% nacionales, lo que garantiza la seguridad de la cadena de suministro. Los acelerómetros de flexión de cuarzo y los acelerómetros MEMS cumplen funciones distintas en el sector de la defensa: los primeros destacan por su alta precisión y estabilidad a largo plazo, lo que los convierte en la opción preferida para la navegación estratégica y la guía de misiles; los segundos destacan por su compacidad, bajo coste y alta integración, lo que los hace adecuados para la guía táctica y las aplicaciones de espoletas de largo alcance y alta carga G. Configuraciones típicas de productos: Para municiones guiadas de largo alcance y misiles estratégicos, se seleccionan IMU FOG (UF300) o sistemas giroscópicos láser combinados con acelerómetros de flexión de cuarzo (AC-6), endurecidos para operar a altas temperaturas. Los misiles tácticos y los proyectiles guiados utilizan IMU MEMS de grado de navegación (U503, versión endurecida para alta G) o IMU MEMS de grado táctico (U5000/U6300). Los sistemas de navegación para vehículos blindados y buques de guerra emplean unidades de medición inercial (IMU) MEMS de grado táctico (U5000/U6300) con calibración de temperatura completa. Las tareas de orientación y localización del norte en el campo de batalla utilizan buscadores de norte FOG (NF3000) o buscadores de norte MEMS (NF1200), de fabricación 100% nacional. 4. Resumen Los sectores aeroespacial, de topografía/orientación y de defensa tienen requisitos técnicos distintos para los productos de navegación inercial de alta fiabilidad. En el sector aeroespacial, las exigencias principales son una referencia de actitud de alta precisión y capacidades de navegación autónoma de larga duración; los productos de grado de navegación requieren una estabilidad de sesgo del giroscopio mejor que 0,03°/h y una deriva angular aleatoria mejor que 0,005°/√h. El sector de topografía y orientación prioriza la navegación integrada de alta precisión y la capacidad de mantener la exactitud durante interrupciones GNSS de corta duración; mediante la profunda integración de GNSS/INS de doble antena y el uso de equipos de búsqueda/orientación del norte, la precisión de actitud puede alcanzar el nivel de 0,01°. Las aplicaciones de defensa priorizan la adaptabilidad a entornos extremos, la resistencia a cargas de choque de alta g y la autonomía de la cadena de suministro; desde el funcionamiento a amplias temperaturas y la tolerancia a choques que superan los 1000 g hasta la compatibilidad electromagnética y el abastecimiento nacional de componentes clave, cada aspecto refleja los rigurosos estándares de calidad exigidos a los productos de defensa. La lógica de selección de productos en estos tres sectores viene determinada por sus respectivos requisitos técnicos. Comprender esta lógica es un requisito fundamental para la correcta selección y aplicación de productos de navegación inercial de alta fiabilidad.
LEER MÁS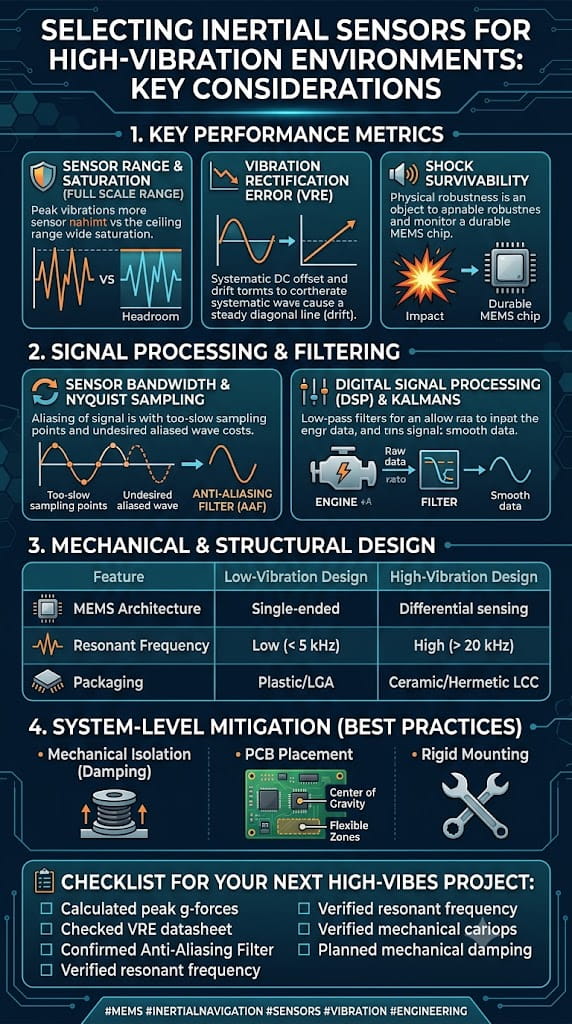
1. Introducción: Imaginemos un escenario en el que un robot de soldadura opera continuamente en una línea de montaje de automóviles, con el extremo de su brazo robótico sometido a impactos instantáneos de 15 g a una frecuencia de 80 Hz. En este contexto, si se selecciona una IMU incorrecta, la deriva de sesgo de un sensor estándar podría acumularse hasta 1,2° en tan solo 30 minutos, lo que provocaría un fallo de posicionamiento y una parada de seguridad. Esto no es una exageración. En entornos industriales con altas vibraciones, ya sea en talleres de estampado, mecanizado CNC, operaciones con vehículos guiados automáticamente (AGV) de alta resistencia o maquinaria pesada de construcción, el desafío al que se enfrentan los sensores IMU no es solo una cuestión de precisión, sino de viabilidad fundamental. La vibración afecta a las IMU principalmente a través de dos canales: primero, el acoplamiento mecánico directo, donde la vibración se transmite a través de la base de montaje al sensor, interfiriendo con la respuesta de su estructura micromecánica; segundo, el error de rectificación de vibración (VRE), donde la respuesta de rectificación de CC del acelerómetro a la vibración de CA genera un desplazamiento adicional, un problema particularmente crítico para las aplicaciones de detección de inclinación. Además, los entornos industriales experimentan fluctuaciones drásticas de temperatura (de -40 °C a 85 °C); dado que los sensores MEMS son altamente sensibles a la temperatura, un giroscopio sin compensación puede presentar una deriva de sesgo del orden de ±10°/s. Por lo tanto, la selección de una IMU para condiciones de alta vibración requiere abordar simultáneamente dos aspectos fundamentales: la resistencia a las interferencias por vibración y la compensación de la deriva térmica. Este artículo explora estos dos aspectos clave, describiendo sistemáticamente las especificaciones técnicas críticas y el proceso de toma de decisiones para la selección del producto. 2. La naturaleza de la interferencia por vibraciones y las estrategias antivibratorias. 2.1. Comprensión del error de rectificación de vibraciones (ERV) En entornos de alta vibración, el modo de fallo más común para una IMU no es simplemente "medición inexacta", sino más bien "desplazamiento de sesgo causado por vibración"; esto se conoce como error de rectificación de vibración (VRE). Para los acelerómetros, el sensor produce un desplazamiento de CC no deseado en respuesta a la vibración de CA; dichos desplazamientos de CC son particularmente perjudiciales en aplicaciones de detección de inclinación. Para los giroscopios, el problema principal es la sensibilidad a g, donde la vibración lineal se acopla a través de la estructura mecánica del dispositivo para superponer una señal de velocidad angular espuria en la salida del giroscopio. El efecto combinado de estos problemas puede variar desde deriva de actitud hasta inestabilidad completa del sistema de control. 2.2. Mitigación de vibraciones a nivel de hardware Al seleccionar productos, se debe dar prioridad a las IMU que cuentan con diseños de resistencia a vibraciones a nivel de hardware, en lugar de los modelos estándar que simplemente presumen de especificaciones impresionantes. Las siguientes características de diseño resistentes a las vibraciones son criterios de selección clave: (1) Arquitectura de detección diferencial/de bucle cerradoLas unidades de medición inercial (IMU) que emplean una arquitectura de giroscopio diferencial pueden suprimir eficazmente las interferencias de la aceleración lineal y la vibración mecánica. Las estructuras MEMS de bucle cerrado, combinadas con canales de compensación de temperatura independientes entre el elemento MEMS y el circuito ASIC, también mejoran significativamente la resistencia a las vibraciones. (2) Filtros mecánicos y diseños resistentes a las vibracionesAlgunos sensores de grado industrial incorporan filtros mecánicos integrados para atenuar las interferencias de vibraciones ambientales de alta frecuencia. Por ejemplo, el acelerómetro SCA3400 de Murata utiliza un diseño inmune a las vibraciones, capaz de suprimir las interferencias de vibraciones ambientales superiores a 200 Hz. (3) Aislamiento físico y embalaje reforzadoUna carcasa de doble capa metal-cerámica, combinada con materiales amortiguadores especializados, puede suprimir el acoplamiento de ruido mecánico. El modelo U4930 de Maixinmin Micro emplea una carcasa metálica herméticamente sellada con materiales amortiguadores especializados, lo que suprime la interferencia de ruido mecánico y mantiene un grado de protección IP67. (4) Arquitectura de sensores redundantesUna arquitectura redundante de doble IMU compensa los errores mediante la comparación de datos en tiempo real, lo que mejora aún más la fiabilidad de la salida en entornos con altas vibraciones. 2.3. Supresión del ruido de vibración mediante algoritmos Incluso con una selección óptima de hardware, el ruido de vibración no se puede eliminar por completo. Las soluciones robustas de resistencia a las vibraciones incorporan invariablemente un procesamiento de reducción de ruido a nivel algorítmico. (1) Filtrado adaptativo de ancho de bandaUn enfoque innovador implica el preprocesamiento adaptativo de datos, donde el ancho de banda de filtrado se ajusta continuamente mediante estimación sinusoidal para mitigar el impacto de la vibración y el ruido del sensor antes de la estimación de la actitud. Los módulos de filtro de Kalman adaptativo pueden ajustar dinámicamente la matriz de covarianza del ruido y optimizar automáticamente la ponderación en función de las frecuencias de vibración externas, logrando una densidad de ruido de salida tan baja como 0,008°/s/√Hz. (2) Combinación de filtrado wavelet y filtrado de KalmanLas investigaciones indican que, mediante el uso de un filtrado de media móvil ponderada por Gauss combinado con un filtrado de ondículas para la supresión inicial del ruido, seguido de una fusión basada en PID de los datos sin ruido y, finalmente, una optimización adicional mediante el filtrado de Kalman, la desviación estándar del ruido de vibración se puede reducir en un 93,83 %. (3) Método LMS y filtro de Kalman extendido (EKF)Para escenarios de vibración, como los de las carrocerías de vehículos, se puede utilizar el método de mínimos cuadrados (LMS) para el preprocesamiento inicial y así mejorar la relación señal-ruido. Posteriormente, se aprovechan las características complementarias de los acelerómetros y giroscopios para filtrar el ruido de sesgo del giroscopio, seguido de un filtrado final mediante un filtro de Kalman extendido. Los resultados de un experimento de campo de cuatro horas demuestran que este método reduce significativamente el impacto de la vibración del vehículo en la IMU. 2.4. Criterios clave de selección para entornos con vibraciones Al seleccionar un dispositivo, se debe prestar especial atención a los siguientes parámetros técnicos relacionados con la vibración:` Error de rectificación de vibraciones (ERV) / Coeficiente de rectificación de vibraciones: Este es el indicador más directo de la resistencia a las vibraciones, que normalmente se mide en mg/g². Valores más bajos indican una mayor resistencia a las vibraciones.` Resistencia a las vibraciones: expresada en gramos (por ejemplo, ≥20 gramos o 10 g RMS en el rango de 20 Hz a 2 kHz).` Selección de ancho de banda: Seleccione un ancho de banda que coincida con la frecuencia de vibración objetivo. Un ancho de banda excesivamente amplio captura vibraciones de alta frecuencia dentro de la banda, lo que genera un error de respuesta de frecuencia (VRE) mayor. Las IMU de grado industrial suelen limitar intencionadamente el ancho de banda de salida a 100-200 Hz como medida de diseño para evitar el aliasing.` Tolerancia a los golpes: Normalmente se requiere que sea ≥2000 g o superior para garantizar que los golpes accidentales y severos no dañen la IMU. 3. Estrategias de compensación de la deriva de temperatura y precisión 3.1. ¿Qué impacto tiene la temperatura en las IMU? Las estructuras sensibles de los acelerómetros y giroscopios MEMS (como las vigas micromecánicas, las masas de prueba y las placas capacitivas basadas en silicio) experimentan dilatación y contracción térmica con los cambios de temperatura. Esto altera la rigidez mecánica y los espacios capacitivos, lo que provoca una deriva en la señal de salida. Por ejemplo, el módulo de Young del silicio disminuye a una tasa aproximada de -60 ppm/°C a medida que aumenta la temperatura; en el rango de -40 °C a 85 °C, la deriva de polarización no compensada de un giroscopio puede alcanzar el orden de ±10°/s. Por lo tanto, al seleccionar un dispositivo, es fundamental centrarse en la estabilidad de la IMU en todo el rango de temperaturas, en lugar de basarse únicamente en las especificaciones a temperatura ambiente. 3.2. Enfoques técnicos para la compensación de la deriva de temperatura Actualmente, existen dos vías técnicas principales para la compensación de la deriva de temperatura: Ruta 1: Compensación de temperatura a nivel de hardwareEsto implica la integración de sensores de temperatura independientes y canales de compensación para monitorizar la temperatura y corregir la salida en tiempo real dentro del chip. Se utilizan sistemas digitales de bucle cerrado para corregir la deriva en tiempo real; por ejemplo, la función de autocompensación de ciertos acelerómetros de grado industrial puede reducir la deriva de temperatura a ±0,003 mg/°C. Las técnicas de encapsulación a nivel de oblea y la selección de materiales de embalaje altamente estables contribuyen a reducir el estrés térmico dentro del paquete. Ruta 2: Compensación de temperatura a nivel de software/algoritmoLa compensación por software se basa en métodos matemáticos para analizar la relación entre la temperatura y los datos de salida del giroscopio MEMS. Garantiza la precisión de la salida sin incurrir en costos adicionales de hardware, ofreciendo ventajas como simplicidad, menor costo y facilidad de ajuste de parámetros.Los métodos más comunes incluyen el ajuste polinómico, el ajuste lineal por tramos y las técnicas de interpolación (como la interpolación de Lagrange). Fundamentalmente, estos métodos predicen y corrigen la deriva de temperatura mediante el establecimiento de un modelo matemático que relaciona la temperatura con el error del sensor. El concepto central consiste en utilizar datos experimentales para entrenar una función que relaciona la temperatura (o la tasa de cambio de temperatura) con correcciones de sesgo o factor de escala. Durante el funcionamiento, la temperatura actual se introduce en esta función para calcular el valor de compensación, garantizando así la estabilidad de la salida en todo el rango de temperaturas. 3.3. Métricas clave de selección relacionadas con la deriva de temperatura Durante el proceso de selección se deben evaluar los siguientes parámetros relacionados con la temperatura: Estabilidad de la desviación en todo el rango de temperatura: Mide la variación de la desviación en el rango de temperatura de -40 °C a 85 °C, expresada en °/h o mg. Las IMU de grado industrial de alta calidad pueden lograr una desviación en todo el rango de temperatura de ≤150 °/h (para giroscopios).Coeficiente de temperatura de desviación: se expresa en mg/°C o °/h/°C; los valores más bajos indican un mejor rendimiento. Por ejemplo, la desviación de temperatura del acelerómetro es de 0,026 mg/°C, mientras que la variación de temperatura de la sensibilidad del giroscopio es de tan solo 0,0013 %/°C.Método de compensación de temperatura: Compruebe las especificaciones del producto para ver si indican explícitamente el uso de algoritmos de calibración y compensación de rango completo de temperatura.Rango de temperatura de funcionamiento: El rango típico para uso industrial es de -40 °C a 85 °C, mientras que para aplicaciones más exigentes este rango puede extenderse de -55 °C a 125 °C. 4. Referencia de selección basada en el grado de desempeño Para condiciones de funcionamiento industrial con alta vibración, se puede utilizar el siguiente marco de clasificación de rendimiento como referencia para la selección:Grado de selecciónCaracterísticas clave de compensación de vibraciones y temperaturaEscenarios de aplicaciónGrado táctico de alto rendimientoVRE 0,03 mg/g²; resistencia a vibraciones RMS de 10 g; calibrado en todo el rango de temperatura de -40 °C a 71 °C.Robótica, navegación, plataformas estabilizadasGrado industrial de uso generalRango de temperatura de funcionamiento: -40 °C a 85 °C; deriva de temperatura de 0,026 mg/°C; diseño tolerante a fallos.Vehículos guiados automáticamente (AGV), maquinaria agrícola, sistemas GNSS de precisiónGrado compacto integradoCompensación de temperatura total; ≥Resistencia a las vibraciones de 20 g RMS; ≥Resistencia a los golpes de 2000 gAutomoción, operaciones aéreas, topografía y cartografíaGrado de alta fiabilidad/larga vida útilderiva de 10 años 200 Hz)Monitoreo de puentes, energía eólica, equipos de alta gamaGrado de IMU dual redundanteRedundancia de doble IMU; protección IP67; amortiguación de vibraciones; estabilidad de polarización de 0,5°/hSatélites, estudios aéreos, entornos hostilesResumen Al seleccionar una IMU para entornos industriales con alta vibración, se deben considerar los siguientes factores clave:(1) Resistencia a las vibraciones: Nos centramos en el VRE (Error de Rectificación de Vibraciones), las clasificaciones de resistencia a las vibraciones, el diseño de filtros mecánicos y las capacidades de reducción de ruido algorítmica.(2) Compensación de la deriva térmica: Enfoque en la estabilidad de la polarización en todo el rango de temperaturas, coeficientes de temperatura de polarización, algoritmos de compensación y calibración de amplio rango de temperaturas.(3) Protección integral: Énfasis en la resistencia a los golpes, los índices de protección IP y el diseño redundante.(4) Cómo evitar errores: Confiar únicamente en las especificaciones a temperatura ambiente puede resultar engañoso; es fundamental solicitar datos medidos sobre la eficiencia energética y el rendimiento en todo el rango de temperaturas.En definitiva, la selección de una IMU adecuada debe basarse en una comprensión precisa del escenario de aplicación específico —incluidos el espectro de vibración, el rango de temperatura, los requisitos de precisión y el espacio de instalación—, junto con una comunicación exhaustiva con el proveedor y, cuando sea necesario, una verificación empírica mediante prototipos.
LEER MÁS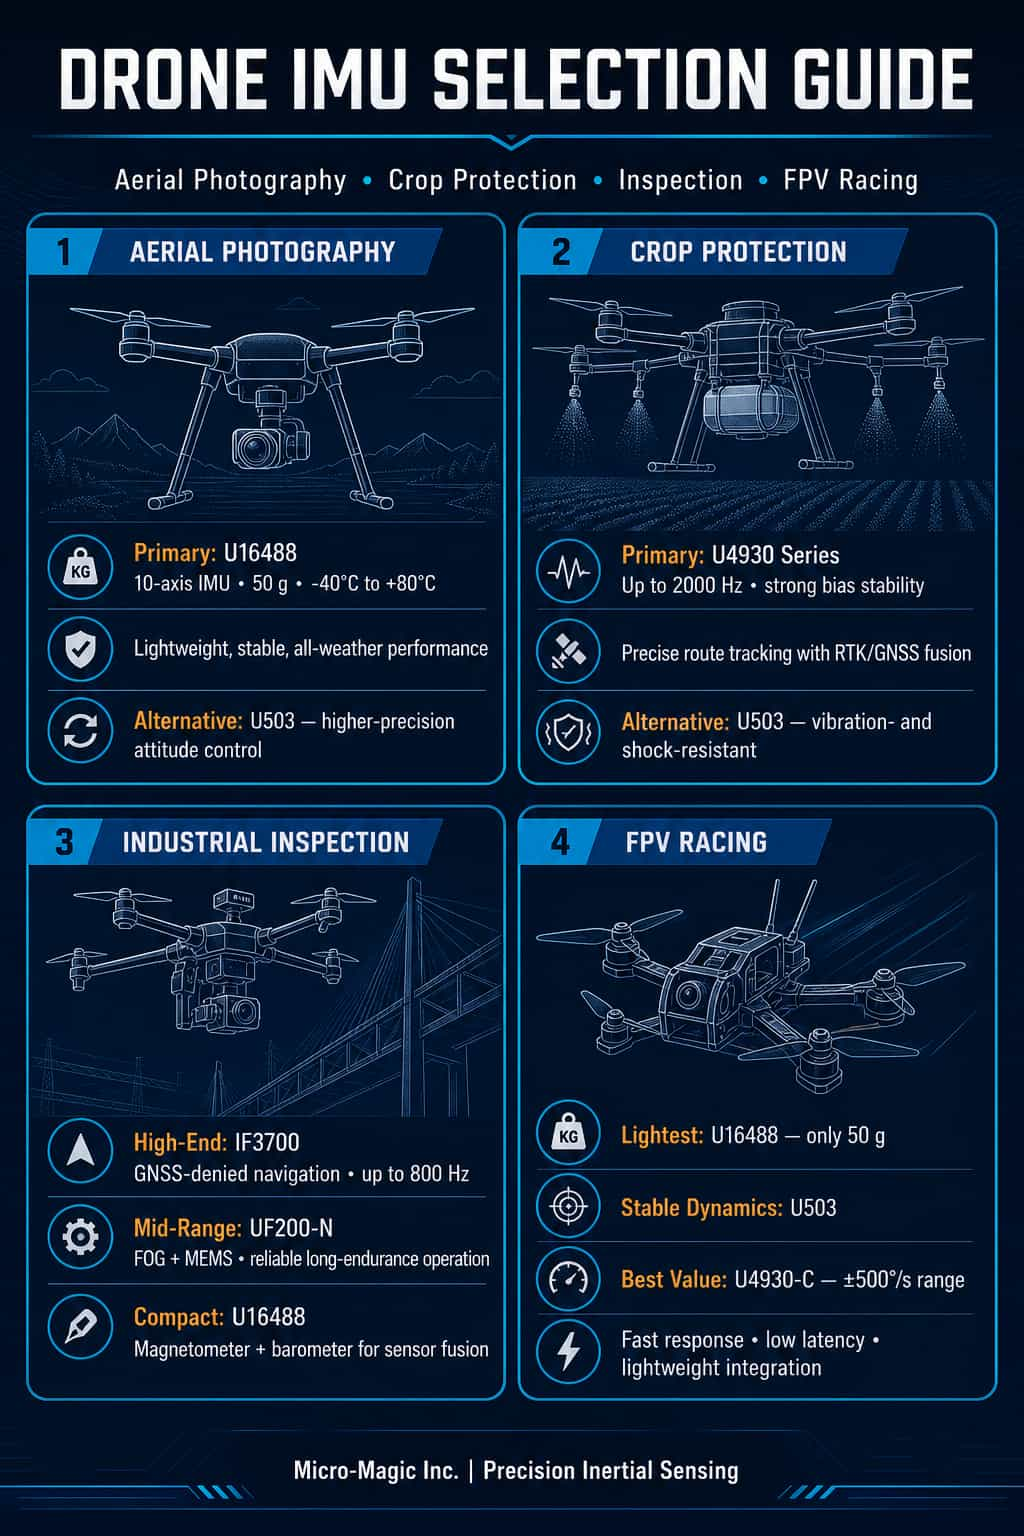
En la industria de los drones, en constante evolución, la Unidad de Medición Inercial (IMU), que actúa como el centro de control del sistema de vuelo, determina directamente la estabilidad, la precisión y la fiabilidad de la aeronave. Los distintos escenarios de aplicación imponen exigencias muy diferentes al rendimiento de la IMU: los drones de fotografía aérea priorizan la estabilidad de la imagen; los drones agrícolas requieren un seguimiento preciso de la trayectoria de vuelo; los drones de inspección exigen una navegación de alta precisión y larga duración; y los drones de carreras priorizan la respuesta dinámica y un diseño ligero. Como proveedor líder nacional de sensores inerciales, Micro-Magic Inc. ofrece una completa gama de productos, desde módulos de navegación inercial MEMS hasta sistemas giroscópicos de fibra óptica, respaldada por una amplia experiencia en aplicaciones en campos como los drones, la conducción autónoma y la robótica. Este artículo se centra en cuatro segmentos clave de drones: fotografía aérea, operaciones agrícolas, inspección y carreras, y recomienda los modelos de IMU más destacados de Micro-Magic Inc. para ayudar a los desarrolladores a seleccionar los productos adecuados. I. Drones para fotografía aérea: Garantizando una estabilidad absoluta en cada fotograma.Para drones de fotografía aérea, los requisitos fundamentales de una IMU son una alta precisión de actitud, bajo nivel de ruido y excelente estabilidad térmica. Tanto para hexacópteros de calidad cinematográfica como para drones con cámara portátiles, los datos de actitud que proporciona la IMU determinan directamente la eficacia de la estabilización del gimbal y la calidad general de la imagen. Modelo recomendado: (1) Módulo de navegación inercial MEMS de 6 ejes de alta precisión U503El U503 es un módulo de medición inercial MEMS de 6 ejes de alta precisión y rendimiento, ampliamente utilizado en aplicaciones de navegación, control y medición. Al integrar sensores de alto rendimiento en una unidad independiente, con un diseño herméticamente sellado y amortiguación interna de vibraciones, este módulo satisface las exigentes demandas de la navegación de alta precisión y alta dinámica en entornos adversos. En escenarios de fotografía aérea, esto garantiza que el U503 proporcione datos de actitud estables y fiables al controlador de vuelo, incluso con vientos fuertes o maniobras rápidas, suprimiendo eficazmente la fluctuación de la imagen. (2) U16488 IMU MEMS de alto rendimiento (reemplazo directo para ADIS16488A)El U16488 es una unidad de medición inercial MEMS de 10 ejes de alta precisión que integra un giroscopio triaxial, un acelerómetro triaxial, un magnetómetro triaxial y un barómetro. Presenta una inestabilidad de sesgo del giroscopio de tan solo 0,5°/h (varianza típica de Allan) y una inestabilidad de sesgo del acelerómetro de 20 μg. Gracias a sus dimensiones compactas (47 × 44 × 14 mm) y su peso ligero (solo 50 g), resulta ideal para drones de fotografía aérea con estrictas limitaciones de tamaño y peso. Además, el U16488 incorpora mecanismos de calibración y compensación de temperatura completos, lo que mantiene una excelente precisión de medición en un amplio rango de temperaturas de -40 °C a 80 °C, garantizando así una salida de imágenes aéreas estable y de alta calidad en diversas condiciones climáticas. II. Drones para fumigación agrícola: La fumigación de precisión comienza con la detección de precisión.Las características operativas de los drones de fumigación agrícola imponen requisitos únicos para el rendimiento de la IMU: operación continua de larga duración, robusta resistencia a las vibraciones y fusión de alta precisión con sistemas RTK/GNSS. Dado que estas operaciones suelen realizarse a baja altitud y velocidad en entornos con alta vibración, la estabilidad del sesgo de la IMU y el control de la deriva térmica son fundamentales. Modelos recomendados: (1) IMU MEMS de 6 ejes de alta precisión serie U4930 (reemplazo directo para HG4930)La serie U4930 es un módulo de medición inercial MEMS de grado industrial de alta gama de Maixinmin Micro, disponible en tres niveles de rendimiento: U4930-A, U4930-B y U4930-C. El modelo U4930-A cuenta con una inestabilidad de sesgo del giroscopio de tan solo 0,03°/h, una deriva angular aleatoria de solo 0,02°/√h y una inestabilidad de sesgo del acelerómetro de 30 μg. Esta serie admite una tasa máxima de salida de datos de 2000 Hz y funciona de forma fiable en un rango de temperatura ambiente de -40 °C a 80 °C. Para drones de fumigación agrícola, una tasa de actualización de 2000 Hz permite la captura en tiempo real incluso de las vibraciones y perturbaciones más leves de la estructura del dron; combinado con RTK/GNSS de doble antena, esto logra una precisión de trayectoria de vuelo a nivel centimétrico, evitando eficazmente la fumigación excesiva o las áreas sin tratar. Cabe destacar que la serie U4930 sirve como reemplazo directo del Honeywell HG4930, ofreciendo una alternativa doméstica rentable. (2) U503 (También apto para aplicaciones de pulverización agrícola)Como ya se ha mencionado, el U503 cuenta con amortiguación interna de vibraciones y una excepcional resistencia a vibraciones e impactos, lo que lo hace ideal para las exigencias operativas de los drones agrícolas, como los despegues y aterrizajes frecuentes y la exposición a vibraciones a baja altitud. III. Modelos de inspección: Mantenimiento del rumbo en entornos sin cobertura GNSSTareas como la inspección de líneas eléctricas, oleoductos y puentes imponen las exigencias más rigurosas a las IMU, requiriendo capacidades de navegación inercial pura de larga duración, resistencia ante condiciones sin señal GNSS y funciones autónomas de determinación del norte. Los drones de inspección suelen operar en zonas donde las señales satelitales están obstruidas, como cerca de torres de alta tensión, en cañones o dentro de túneles, lo que exige que la IMU mantenga de forma independiente la precisión de la posición y la orientación. Modelo recomendado: (1) Sistema de navegación autónoma sin satélites IF3700El IF3700 es un sistema de navegación inercial de alta gama desarrollado por MaiXinMinWei específicamente para entornos sin satélites. Utiliza un giroscopio de fibra óptica de bucle cerrado de alta precisión (con una estabilidad de desviación de temperatura completa de 0,01°/h) y un acelerómetro de cuarzo de alta precisión (20 μg) para lograr una medición de rumbo puramente inercial de alta precisión. Su rendimiento inercial puro es impresionante: en una hora, el error del ángulo de rumbo es ≤0,01° (RMS), el error del ángulo de actitud es ≤0,005° y el error de posición es ≤1 milla náutica/hora. En el modo de navegación integrado, la precisión del rumbo es ≤0,02°, la precisión de la actitud es ≤0,005° y la precisión del posicionamiento RTK es ≤2 cm. Admite una frecuencia máxima de actualización de datos de 800 Hz y ofrece múltiples interfaces, incluyendo RS232, RS422, CAN, Ethernet y USB. Para aeronaves como grandes drones de inspección de ala fija y vehículos aéreos no tripulados de despegue y aterrizaje vertical (VTOL), el IF3700 funciona como unidad de navegación principal. Mantiene una salida de posición y actitud de alta precisión incluso cuando se pierde la señal satelital, lo que garantiza la continuidad y la seguridad de las misiones de inspección. (2) UF200-N IMU combinada de fibra óptica y acelerómetro MEMS de alto rendimientoEl UF200-N es una Unidad de Medición Inercial (IMU) basada en giroscopios de fibra óptica de alta precisión y acelerómetros MEMS. Su diseño modular ofrece alta fiabilidad y una excelente relación coste-beneficio. El giroscopio de fibra óptica cuenta con un rango de medición de ±500°/s, una estabilidad de sesgo de 0,5°/h (con suavizado de 10 s) y una desviación angular aleatoria de tan solo 0,02°/√h; el acelerómetro MEMS ofrece un rango de ±30g y una estabilidad de sesgo de 30μg. El UF200-N admite múltiples interfaces, como RS422, RS232 y PPS; su consumo de energía en estado estacionario es de tan solo 10 W y su peso no supera los 0,5 kg. Para drones de inspección de tamaño medio a grande, el UF200-N proporciona capacidades de navegación inercial pura de alta precisión en un formato ligero. Mantiene una posición y orientación estables incluso en entornos complejos donde no hay señales GNSS, lo que lo hace ideal para misiones de larga duración —como inspecciones de redes eléctricas y oleoductos— que exigen una precisión y fiabilidad rigurosas. Además, su gran resistencia a vibraciones e impactos le permite cumplir plenamente con los exigentes requisitos ambientales de las aplicaciones de inspección de grado industrial. (3) U16488 (Navegación integral con magnetómetro y barómetro)Además de la IMU MEMS de alta precisión mencionada anteriormente, el U16488 integra un magnetómetro de tres ejes y un barómetro, lo que proporciona capacidades integrales de detección ambiental. Esto lo hace especialmente adecuado para misiones de inspección que requieren la fusión de datos de múltiples fuentes: el magnetómetro ayuda con la calibración de rumbo, mientras que el barómetro ayuda con la medición de altitud, creando un sistema de triple redundancia que garantiza la fiabilidad de la trayectoria de inspección. IV. Modelos de competición: La máxima búsqueda de velocidad, precisión y ligereza.Los requisitos para las IMU en drones de carreras (drones FPV) difieren significativamente de los de otras aplicaciones: exigen una respuesta dinámica ultrarrápida, un rango de medición extremadamente amplio, un peso mínimo y una baja latencia de salida. Cada giro extremo, descenso rápido y aceleración instantánea lleva al límite el rendimiento de la IMU. Modelos recomendados: (1) U503 (Equilibrio entre ligereza y alta dinámica)Aunque se presenta como un módulo de navegación inercial MEMS de alta precisión, el U503 está diseñado para aplicaciones de alta dinámica. Su carcasa sellada y su diseño interno de amortiguación de vibraciones garantizan una actitud estable incluso en condiciones de vibración e impacto intensos. Para drones de carreras profesionales, ofrece un equilibrio ideal entre precisión y capacidad de respuesta dinámica. (2) U4930-B / U4930-CLas versiones U4930-B y U4930-C ofrecen rangos de medición de giroscopio más amplios (la U4930-C alcanza ±500°/s) y presentan diferentes ventajas e inconvenientes en cuanto a la estabilidad del sesgo y el coste. Para los desarrolladores de drones de carreras con presupuestos ajustados, la U4930-C ofrece un rango ultra amplio de ±500°/s a un menor coste, capturando por completo los movimientos de alta velocidad angular típicos del vuelo competitivo; por su parte, la versión U4930-B está disponible para modelos de carreras profesionales que exigen mayor precisión. (3) U16488: La mejor opción ligeraCon un peso de tan solo 50 g, el U16488 es el más ligero de los cuatro productos recomendados, una ventaja crucial para los drones de carreras, donde cada gramo ahorrado cuenta. Sus interfaces de comunicación duales SPI/UART también facilitan una rápida integración con las placas controladoras de vuelo más comunes. V. Descripción general del modelo y tabla de selección rápida Para facilitar la comparación y selección rápidas, la siguiente tabla resume las características clave de los modelos recomendados en este artículo:ModeloTipo de productoVentajas claveTasa de datosPesoCasos de uso recomendadosU4930 - A/B/CIMU MEMS de 6 ejesFrecuencias de salida de hasta 2000 Hz; acelerómetro de alta precisión2000 Hz130 gProtección de plantas, fotografía aéreaU503IMU MEMS de 6 ejesAmortiguación interna; resistente a vibraciones y golpes.2000 Hz220 gFotografía aérea, protección de plantas, carrerasU16488IMU MEMS de 10 ejesMagnetómetro y barómetro integrados; diseño ultraligeroSPI/UART50 gFotografía aérea, carreras, inspecciónIF3700Sistema de navegación integrado INS/GNSS de fibra ópticaNavegación autónoma sin señales de satélite; precisión de actitud de 0,003°.800 Hz7000 gInspección, levantamientos aéreos de grado industrialUF200-NIMU de fibra ópticaGiroscopio de fibra óptica y acelerómetro MEMS; alta fiabilidad200 Hz500 gInspección, vuelo de larga duración VI. Resumen y recomendaciones para la selección del modelo Para drones de fotografía aérea, el U16488 es la mejor opción; su diseño ultraligero (50 g) y su completa funcionalidad de 10 ejes garantizan un equilibrio óptimo entre calidad de imagen y autonomía de vuelo. Si se requiere una mayor precisión de actitud, el U503 es una excelente alternativa. Para drones agrícolas, la serie U4930 es la opción principal. La variante U4930-A, en particular, ofrece la alta estabilidad y la frecuencia de salida de 2000 Hz necesarias para cumplir a la perfección con los requisitos de pulverización de precisión. Los fabricantes que necesiten una personalización e integración avanzadas pueden optar por la versión configurable del U4930A. Para drones de inspección, la selección debe realizarse por niveles según el presupuesto y los requisitos de precisión: el IF3700 es la mejor opción para drones de alta gama y gran escala, ya que su capacidad de navegación autónoma sin satélites es crucial para las misiones de inspección; el UF200-N (que cuenta con una IMU de fibra óptica) es adecuado para modelos de gama media; y el U16488 se recomienda para drones compactos, ya que ofrece las ventajas de la fusión de sensores de múltiples fuentes a través de su magnetómetro y barómetro integrados. Para los drones de carreras, el equilibrio es fundamental. El U16488 representa la solución óptima para una reducción de peso extrema, mientras que el U503 destaca por su estabilidad durante maniobras de alta dinámica; por su parte, el U4930-C sobresale como una opción rentable que ofrece un rango de medición ultra amplio (±500°/s).
LEER MÁS
I. Breve descripción general de la arquitectura subyacente de la IMUEl hardware principal de una Unidad de Medición Inercial (IMU) consta de acelerómetros y giroscopios, que miden la aceleración lineal y la velocidad angular, respectivamente. Las IMU de grado industrial y de gama alta suelen emplear tecnología MEMS, mientras que las unidades de gama alta utilizan giroscopios de fibra óptica o láser, junto con ASIC dedicados para realizar el acondicionamiento de la señal, la compensación de temperatura y el filtrado preliminar. Los acelerómetros se basan en un modelo de "masa-resorte", donde el desplazamiento de una masa de prueba refleja la aceleración; los giroscopios aprovechan el efecto Coriolis, donde una masa vibrante genera una deflexión medible cuando se somete a rotación. A nivel algorítmico, el Filtro de Kalman Extendido (EKF) fusiona estos dos flujos de datos: el giroscopio proporciona seguimiento de actitud de alta frecuencia, mientras que el acelerómetro (junto con el magnetómetro) realiza una corrección a largo plazo para la deriva. La navegación inercial pura deriva la actitud integrando la velocidad angular y la posición mediante la doble integración de la aceleración; Sin embargo, los errores de medición se amplifican rápidamente con cada orden de integración, lo que da lugar a una "deriva". En consecuencia, las IMU se clasifican normalmente en grados según la estabilidad de su sesgo:1) Grado industrial (estabilidad de desviación: 1–10°/h): Adecuado para escenarios dinámicos de corta duración, como robots industriales, AGV/AMR, líneas de producción automatizadas y equipos de rehabilitación de alta gama, donde existe un requisito moderado de estabilidad a largo plazo pero una sensibilidad significativa al costo.2) Grado táctico (0,1–1°/h): Adecuado para aplicaciones que requieren una alta respuesta dinámica y navegación autónoma de corta duración, como misiles, UAV, vehículos terrestres no tripulados, aeronaves eVTOL y armamento táctico.3) Grado de navegación (0,001–0,1°/h): Adecuado para misiones que requieren navegación autónoma durante periodos de tiempo medios (desde decenas de minutos hasta varias horas) sin calibración externa, como las que involucran aeronaves comerciales o militares, buques y misiles de alcance medio a largo.Al comprender esta arquitectura subyacente, la lógica de aplicación de las IMU en diversas industrias se vuelve clara: fundamentalmente, implica establecer compromisos claros entre "precisión, rendimiento en tiempo real, fiabilidad y coste". II. Lógica de aplicación subyacente en diversas industrias1. Conducción autónoma y posicionamiento de alta precisiónEn escenarios de conducción autónoma y posicionamiento de alta precisión, el requisito fundamental es lograr un posicionamiento continuo, especialmente en entornos sin cobertura GPS, como túneles y aparcamientos subterráneos. La lógica de la aplicación implica el uso de la IMU como referencia fiable para el posicionamiento a corto plazo. Estos datos se combinan con las entradas de GNSS, odómetros de ruedas y sistemas de visión/LiDAR mediante un filtrado de Kalman estrechamente acoplado. Aprovechando los datos de movimiento de alta frecuencia proporcionados por la IMU (específicamente la velocidad angular y la aceleración), el sistema puede mantener una estimación de posición con precisión inferior al metro durante periodos que van desde decenas de segundos hasta varios minutos, incluso después de la pérdida de la señal GPS. Simultáneamente, mediante un diseño redundante (por ejemplo, equipar un único vehículo autónomo de Nivel 4 con tres IMU), el sistema garantiza una degradación segura del rendimiento en caso de fallo de un único componente. La lógica fundamental consiste en priorizar la disponibilidad en todo el escenario sobre el coste de la deriva de integración a corto plazo.2. Drones y eVTOLEn escenarios de drones y eVTOL, los sistemas de control de vuelo leen datos de velocidad angular y aceleración de la IMU a frecuencias de varios cientos de hercios, utilizando un mecanismo de bucle cerrado PID para ajustar la velocidad de los motores en tiempo real. Cuando las señales GPS son robustas, la IMU ayuda con el control de posición; sin embargo, en entornos sin GPS (como interiores o cañones), la IMU se combina con barómetros o sensores de flujo óptico para entrar en un modo de navegación puramente inercial. Para aeronaves tripuladas como los eVTOL, los requisitos adicionales incluyen el cumplimiento de las normas de aeronavegabilidad (por ejemplo, DO-160G) y la adopción de arquitecturas redundantes (por ejemplo, equipar una sola aeronave con seis IMU). La lógica central en este contexto se caracteriza por "alta frecuencia, baja latencia y autonomía a corto plazo".3. Robots industriales y robots móvilesLos requisitos fundamentales para los robots industriales y móviles son el control preciso de la posición y la estabilidad a largo plazo, con el objetivo de mejorar la precisión del posicionamiento repetitivo y la robustez de los sistemas SLAM (Localización y Mapeo Simultáneos). En los brazos robóticos industriales, las IMU de grado táctico o de navegación monitorizan las trayectorias de movimiento de las articulaciones individuales en tiempo real, proporcionando correcciones de bucle cerrado a los comandos del motor para lograr una precisión de posicionamiento repetitivo de ±0,02 mm. En los AGV (Vehículos Guiados Automáticamente) y los AMR (Robots Móviles Autónomos), la IMU proporciona al sistema SLAM información previa continua sobre el movimiento a corto plazo; cuando los sistemas LiDAR fallan debido a campos de visión ocluidos o características ambientales insuficientes, los datos integrados de la IMU "cubren" estas lagunas de información, manteniendo así la continuidad de la estimación de la pose. La lógica fundamental aquí es "estimación a corto plazo de alta precisión para llenar los puntos ciegos del sensor". 4. Defensa y AeroespacialLos requisitos fundamentales en los sectores de defensa y aeroespacial son la fiabilidad durante todo el ciclo de vida en entornos extremos y la capacidad de navegación autónoma para funcionar durante periodos prolongados sin calibración externa. Las IMU de grado estratégico (o de navegación), que suelen utilizar giroscopios de fibra óptica o láser, están diseñadas para funcionar como fuentes de información completamente independientes. Su lógica subyacente se basa en una combinación de modelado de errores de espectro completo y compensación termodinámica. Durante fases críticas como el lanzamiento, el vuelo o la inmersión, estas IMU deben soportar altas fuerzas G, amplias fluctuaciones de temperatura e intensas interferencias electromagnéticas; al mismo tiempo, gracias a una estabilidad de sesgo y unas especificaciones de recorrido aleatorio excepcionalmente precisas, garantizan que los errores de posición se mantengan dentro de límites razonables durante periodos de horas o incluso meses. Además, la producción nacional y la autonomía tecnológica se han convertido en requisitos imprescindibles en este campo.5. Cirugía médica y rehabilitación de alta gamaLos requisitos fundamentales en cirugía médica y rehabilitación avanzada son un alto rango dinámico y una alta repetibilidad en la cuantificación de parámetros biomecánicos. En la navegación quirúrgica ortopédica, las IMU se fijan a los instrumentos quirúrgicos o a la estructura ósea del paciente; mediante el seguimiento de la postura con seis grados de libertad (6-DOF), mapean la posición en tiempo real de los instrumentos sobre imágenes médicas preoperatorias. La lógica subyacente consiste en aprovechar la precisión a corto plazo de las IMU de grado táctico para sortear los problemas de sensibilidad a la oclusión inherentes a los sistemas de navegación óptica. En el análisis de la marcha, las IMU se llevan en las extremidades para capturar parámetros como los ángulos articulares y la aceleración; estos datos se procesan mediante algoritmos de fusión de sensores para generar métricas clínicas como la frecuencia de pasos y la simetría de la marcha. Fundamentalmente, esta aplicación representa una "cuantificación de movimiento portátil, inalámbrica y de alto rango dinámico".ResumenLa lógica fundamental de aplicación de las IMU en diversas industrias se puede resumir de la siguiente manera: aprovechar sus ventajas inherentes —específicamente su independencia de señales externas y su capacidad de respuesta de alta frecuencia— para abordar el problema de la continuidad espaciotemporal en entornos sin GPS o el control en tiempo real de los estados de movimiento en bucle cerrado, todo ello dentro de un nivel de precisión específico y requerido. Los diferentes requisitos de las distintas industrias —en cuanto a estabilidad del sesgo, rango dinámico y adaptabilidad ambiental— determinan la selección específica de las IMU, que abarcan desde dispositivos de grado táctico hasta estratégico. No obstante, la lógica de ingeniería común que sustenta todas estas aplicaciones permanece constante: sacrificar un grado controlable de deriva de integración a cambio de una capacidad indispensable para la conciencia situacional autónoma.
LEER MÁS
La medición imprecisa del brazo de palanca entre las antenas de la IMU (Unidad de Medición Inercial) y del GNSS (Sistema Global de Navegación por Satélite) es una fuente común de error en los sistemas de navegación integrados GNSS/INS. Este error afecta significativamente la precisión de la navegación integrada en condiciones dinámicas, especialmente durante el movimiento de rotación. Generalmente, se utilizan los siguientes métodos para compensar los errores en el sistema de navegación integrado causados por la influencia del brazo de palanca.1. Calibración fuera de línea: Antes de poner en funcionamiento el sistema, el vector del brazo de palanca se estima con precisión mediante maniobras de prueba específicas. Generalmente, se utilizan el método estático de múltiples posiciones y el método de maniobra dinámica (maniobra en forma de "8" o de serpiente). Si el diseño de la maniobra es adecuado y la calidad de los datos es alta, se pueden obtener estimaciones muy precisas del brazo de palanca.2. Estimación en línea: Durante el funcionamiento de un filtro de navegación integrado (generalmente un filtro de Kalman o sus variantes, como EKF y UKF), el vector de palanca se utiliza como parte de la variable de estado para la estimación en tiempo real. No requiere pruebas fuera de línea adicionales y puede corregir gradualmente los errores de palanca durante el funcionamiento normal del sistema.3. Filtrado adaptativo/robusto: Cuando el error del brazo no se puede conocer con precisión y el efecto de estimación en línea es deficiente (por ejemplo, debido a una movilidad insuficiente del portador), ajustar los parámetros del filtro puede tolerar o atenuar la influencia del error del brazo, prevenir la divergencia del filtro o proporcionar una evaluación de precisión excesivamente optimista. Se recomienda priorizar la calibración fuera de línea. Si las condiciones lo permiten, realizar una calibración de maniobra dinámica especializada es el mejor método para obtener valores de brazo de palanca de alta precisión. En segundo lugar, se implementa la estimación en línea para estimar el vector del brazo de palanca como una variable de estado en el filtro de navegación integrado. Este es el método de procesamiento en tiempo real más utilizado y eficaz en la práctica de la ingeniería. Asegúrese de que el portador tenga suficiente maniobrabilidad rotacional para que el brazo de palanca sea observable. Finalmente, combine estrategias adaptativas/robustas para prevenir una degradación o divergencia severa del rendimiento.
LEER MÁS
En el campo de la tecnología inercial, la precisión siempre ha sido la métrica principal para evaluar IMU valor. El U503 Módulo de medición inercial MEMS de la serie presentado por Micro-Magic IncCon una precisión comparable a la de los giroscopios de fibra óptica, un rendimiento estable en todo el rango de temperaturas y un diseño robusto resistente a entornos adversos, desempeña un papel fundamental en la aplicación de sistemas no tripulados. Rendimiento técnico de ultra alta precisión El rendimiento del giroscopio del U503 ha alcanzado el nivel más alto de los dispositivos MEMS, con una inestabilidad de sesgo (varianza de Allan) ≤0,03°/h, lo que refleja la estabilidad del dispositivo en escalas de tiempo prolongadas y determina la capacidad de mantenimiento de actitud de la navegación inercial pura. La deriva angular aleatoria es ≤0,005°/√h, lo que indica el nivel de ruido extremadamente bajo del giroscopio del U503, con un error angular de tan solo unos 0,3° después de 1 hora de integración.El acelerómetro del U503 también ha alcanzado el nivel más alto de grado industrial, con una inestabilidad de sesgo nula (varianza de Allan) ≤3 μg y una excelente estabilidad a largo plazo, lo que permite una medición de inclinación de alta precisión y la modelización del campo gravitatorio. La desviación aleatoria de la velocidad es ≤ 0,01 m/s/√h, y el error de integración de la velocidad es extremadamente bajo, con un error de velocidad de tan solo unos 0,6 m/s por hora.El U503 no es simplemente una integración de "giroscopio + acelerómetro", sino que logra un rendimiento general óptimo a través del diseño a nivel de sistema. Los datos del giroscopio y del acelerómetro están estrictamente alineados, logrando una salida de retardo de nivel de microsegundos y soportando el escenario de aplicación de navegación integrada de alta dinámica. El U503 ha logrado la supresión del acoplamiento cruzado entre ejes sensibles, con acoplamiento entre ejes de ≤0,001 rad, lo que garantiza la ortogonalidad de las mediciones en tres ejes y reduce los errores de conversión del sistema de coordenadas. Al mismo tiempo, el U503 incorpora una función de autodiagnóstico y salida de estado, que permite identificar y aislar situaciones anómalas de forma oportuna, logrando así la monitorización del estado en tiempo real.Garantía a nivel de sistema que respalda la precisión La altísima precisión del U503 no es un indicador aislado, sino que se basa en un diseño de sistema completo. Gracias a la compensación de calibración de temperatura completa, la variación del sesgo cero dentro de todo el rango de temperatura es ≤ 20 % del valor nominal; mediante una estructura interna de absorción de impactos y un diseño de sellado del sistema, se ha suprimido el ruido de vibración superior a 1000 Hz; mediante el blindaje con una carcasa metálica y el diseño de un filtro de potencia, se reduce la interferencia electromagnética en las señales analógicas; la salida en tiempo real de palabras de estado y la autocomprobación de anomalías garantizan la fiabilidad de los datos de salida. El papel fundamental del U503 en los sistemas no tripulados En los sistemas de navegación integrados GNSS/INS, la IMU proporciona información de movimiento relativo de alta frecuencia y precisión. La altísima precisión del U503 prolonga el tiempo de supervivencia cuando se interrumpen las señales GNSS. Cuando los vehículos no tripulados entran en túneles o los drones sobrevuelan cañones urbanos y se pierden las señales GNSS, el sistema entra en modo de navegación inercial pura. El error de posición de la navegación inercial pura de 60 segundos es inferior a 5 metros, y la navegación inercial pura de 300 segundos aún puede mantener una precisión de nivel métrico. Esto significa que los sistemas no tripulados pueden confiar en la inercia para mantener las capacidades de navegación durante un período de tiempo más prolongado hasta que se recupere la señal GNSS o se complete el aterrizaje/estacionamiento autónomo.En la minería subterránea, la construcción de túneles y otros escenarios, las características de deriva ultrabaja del U503 le permiten soportar el sistema de navegación inercial fijo para completar el posicionamiento puramente inercial durante decenas de minutos, e integrarse con el odómetro/medidor de velocidad de las ruedas para lograr una precisión de posicionamiento de nivel submétrico.En escenarios como el despegue mediante catapulta de drones, las pruebas de colisión de vehículos no tripulados y el vuelo inicial de misiles, el U503 puede capturar de forma independiente la velocidad angular y la aceleración del proceso de impacto con un ancho de banda elevado, e integrarlas para obtener cambios de actitud y trayectorias de velocidad.El U503 no compromete el rendimiento dinámico al tiempo que busca la precisión. Su ancho de banda de ≥200 Hz cubre las frecuencias de vibración de los rotores de los UAV y las bandas de frecuencia de movimiento de las suspensiones de los vehículos no tripulados, preservando completamente la información dinámica. Los rangos de medición de ±300°/s y ±30g cumplen con los requisitos de alta maniobrabilidad de la mayoría de los sistemas no tripulados, evitando la saturación del sensor. Con una tasa máxima de actualización de datos de 2000 Hz, proporciona retroalimentación en tiempo real para bucles de control de alta velocidad. Esto permite que el U503 mantenga la estabilidad con un nivel de ultra alta precisión en escenarios estáticos, a la vez que captura con precisión el movimiento intenso sin distorsión en escenarios altamente dinámicos. Los módulos IMU MEMS de la serie U503, con una precisión comparable a la de los giroscopios de fibra óptica, un rendimiento estable en todo el rango de temperaturas y un diseño robusto resistente a entornos adversos, proporcionan a los sistemas no tripulados un verdadero "núcleo de percepción de alta precisión". U503
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :