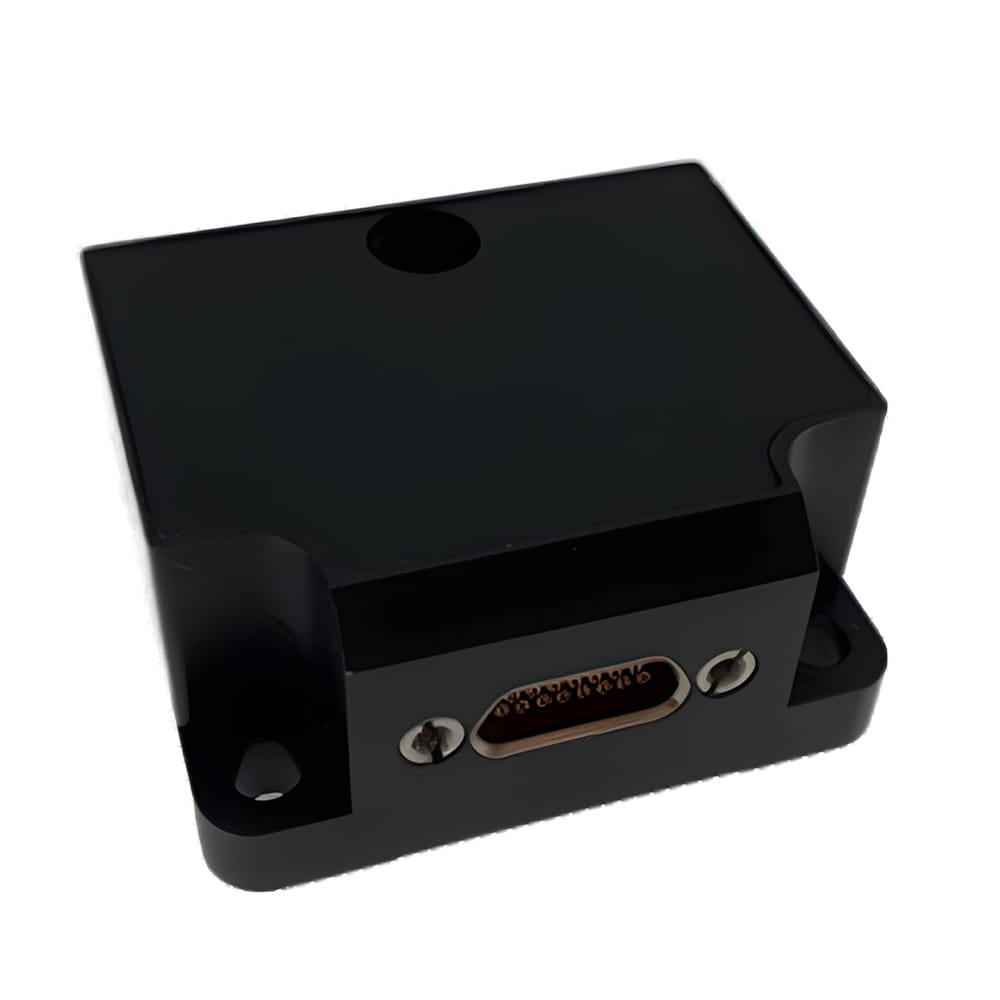
El sistema de referencia de rumbo y actitud (AHRS) MEMS de alta precisión A5700 es un sistema inercial MEMS de seis ejes, altamente fiable y económico, para la medición de rumbo y actitud, ampliamente aplicable en navegación, control y medición en aplicaciones como satélites, vehículos, barcos y drones. La serie A5700 integra un giroscopio MEMS de alto rendimiento y un acelerómetro MEMS en una única estructura integrada, con compensación integral para puntos cero de parámetros dependientes de la temperatura, factores de escala, errores no ortogonales y términos relacionados con la aceleración, lo que garantiza una alta precisión de medición constante. El sistema proporciona información de actitud mediante cálculos de navegación basados en el movimiento angular del sensor giroscópico MEMS de tres ejes y la aceleración lineal medida por el sensor acelerómetro MEMS de tres ejes.
Número de pieza, :
A5500Pedido (MOQ) :
1Series de productos y parámetros
Parámetros | Indicadores técnicos | |
Giroscopio | ||
Rango de medición(°/s) | ±400 | |
Polarización cero a temperatura completa(°/h,1σ) | ≤2 | |
Estabilidad de polarización cero(°/h,10 segundos sin problemas) | ≤0,5 | |
Inestabilidad de polarización cero(°/h,Alano,tipo) | ≤0,05 | |
Repetibilidad de sesgo cero(°/h) | ≤0,3 | |
Paseo aleatorio angular (°/√h) | ≤0,05 | |
no linealidad del factor de escala(ppm) | ≤100 | |
Acoplamiento cruzado(rad) | ≤0,001 | |
Ancho de banda(Hz) | ≥200 | |
Acelerómetro | ||
Rango de medición(°/s) | ±20 | |
Polarización cero a temperatura completa(mg,1σ) | ≤1 | |
Estabilidad de polarización cero(μg,10 segundos sin problemas) | ≤100 | |
Inestabilidad de polarización cero(μg,Alano,tipo) | ≤30 | |
Repetibilidad de sesgo cero(μg) | ≤100 | |
Caminata aleatoria de velocidad (mm/s/√h) | ≤30 | |
no linealidad del factor de escala(ppm) | ≤500 | |
Acoplamiento cruzado(rad) | ≤0,001 | |
Ancho de banda(Hz) | ≥200 | |
Precisión del posicionamiento aéreo | ||
Rango de medición del ángulo de cabeceo (°) | ±90 | |
rango de medición del ángulo de balanceo (°) | ±180 | |
Precisión de la actitud horizontal (°, RMS, sin asistencia satelital) | Estado estable ≤0,05; Rango dinámico bajo ≤0,5; | |
Precisión de la deriva de rumbo (10 min, °) | ≤0,5 | |
Eléctrico/Mmecánica Iinterfaz | ||
Fuente de alimentación(V) | 5~12 | |
Potencia en estado estacionario (W) | ≤1,5 | |
Tiempo de inicio(s) | ≤2 | |
Interfaz de comunicación | 1 puerto RS-422, 2 puertos RS-232, 1 salida TTL síncrona, 1 entrada TTL síncrona | |
Frecuencia de actualización(Hz,máximo) | 2000 | |
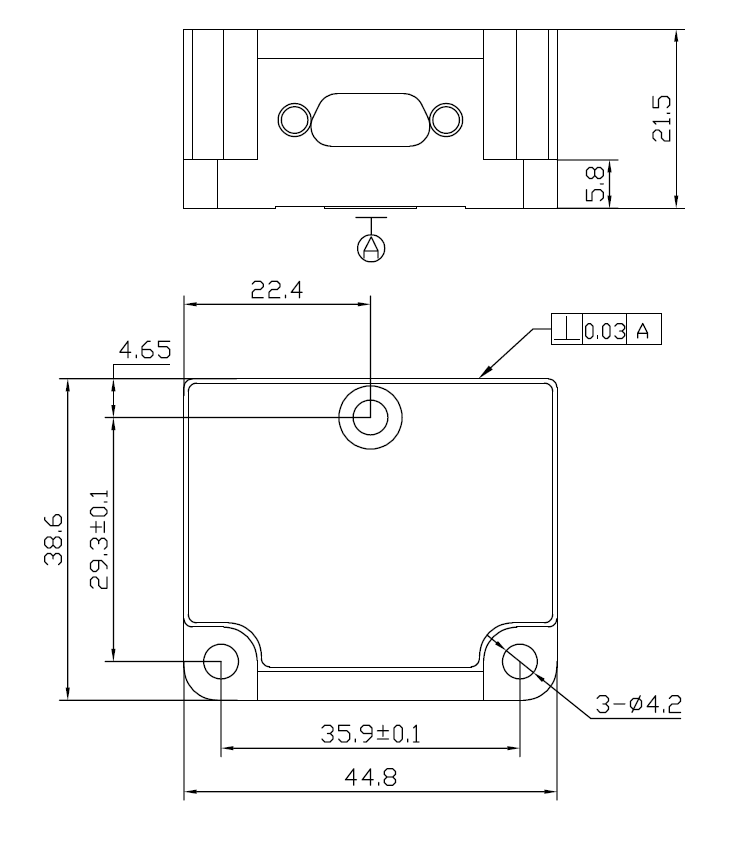
Tamaño(mm×mm×mm) | 44,8×38,6×21,5 | |
Peso(g) | ≤60 | |
|
| |
Operante Emedio ambiente | ||
Temperatura de funcionamiento(℃) | -40~85 | |
Temperatura de almacenamiento(℃) | -55~85 | |
Vibración(g,RMS) | 20~2000 Hz,6.06 | |
Choque (g, onda semisinusoidal) | 500/1ms | |
proceso de producción
Dimensiones del producto
Escenarios de aplicación


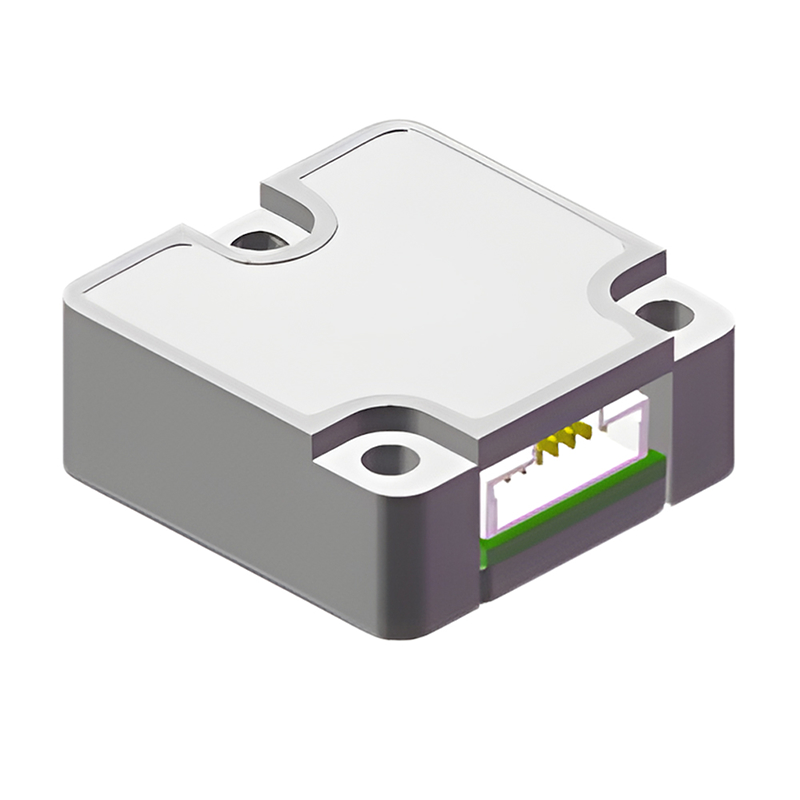
La serie A5500 es un sensor IMU/VRU/AHRS compuesto por una IMU MEMS de alto rendimiento, un magnetómetro y un giroscopio de un solo eje mejorado. Incorpora un filtro de Kalman extendido adaptativo de desarrollo propio, un algoritmo de análisis dinámico del ruido de la IMU y un algoritmo de análisis del estado de movimiento de la portadora, lo que permite obtener una medición precisa del ángulo de actitud en condiciones de alta dinámica y reducir la deriva del ángulo de rumbo. Antes de salir de fábrica, cada sensor se somete a una compensación precisa que incluye la corrección de la temperatura, el sesgo cero, el factor de escala y el eje transversal.
VER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :