Al seleccionar inclinómetros MEMS, las hojas de datos suelen enumerar más de una docena de parámetros; sin embargo, los factores que realmente determinan el rendimiento del sistema generalmente se reducen a seis especificaciones clave: rango de medición, precisión, resolución, polarización cero, deriva de temperatura y respuesta en frecuencia. Comprender las definiciones, las condiciones de prueba y las interdependencias de estos parámetros es mucho más importante que simplemente comparar valores numéricos.Rango de medición: Más grande no siempre es mejor.El rango de medición se refiere al rango de ángulos de inclinación que un sensor puede medir; las opciones comunes incluyen ±10°, ±30°, ±60° y ±90°, y algunos productos admiten medición de un solo eje o de doble eje. La regla principal para seleccionar un rango es cubrir el ángulo de inclinación real máximo manteniendo un margen de seguridad. Sin embargo, a menudo existe una compensación entre rango y precisión: dentro de la misma serie de productos, un sensor con un rango de ±10° generalmente ofrece una precisión superior en todo el rango de temperatura en comparación con uno con un rango de ±90°. Esto se debe a que, con rangos más amplios, es más difícil controlar la no linealidad de la estructura de detección MEMS, las tensiones del encapsulado y los errores de eje cruzado. Por lo tanto, si las condiciones de funcionamiento reales requieren solo ±15°, seleccionar un rango de ±30° suele ser más sensato que elegir un rango de ±90°. Además, si bien los ejes X e Y de un sensor de doble eje pueden compartir el mismo rango, la orientación de montaje afecta a los ejes de medición efectivos; Por lo tanto, durante la selección, es necesario asegurar la alineación entre los ejes de medición y los ejes mecánicos.Precisión: Un concepto de error compuestoCon frecuencia, se malinterpreta la precisión como simplemente el "error de una sola medición". En realidad, suele referirse a la precisión absoluta: un resultado compuesto que engloba diversas fuentes de error, como la no linealidad, la repetibilidad, la histéresis, el sesgo de cero y el error entre ejes. Al revisar las hojas de datos, es fundamental prestar atención a las condiciones de prueba, ya que suele haber una diferencia significativa entre la precisión a temperatura ambiente y la precisión en todo el rango de temperatura de funcionamiento. Por ejemplo, un inclinómetro digital de doble eje de grado industrial podría especificar una precisión en todo el rango de temperatura de 0,01° a 0,05° (de -40 °C a +85 °C), mientras que su precisión a temperatura ambiente podría ser incluso mejor. Se debe dar prioridad a la precisión en todo el rango de temperatura durante la selección, ya que las fluctuaciones de temperatura en entornos exteriores o industriales pueden amplificar directamente los errores. Si el sistema solo requiere monitorizar los cambios angulares relativos, la calibración con respecto a un "punto cero relativo" puede eliminar parte del sesgo de cero, aunque no puede eliminar los errores causados por la deriva de temperatura o la no linealidad. Resolución: La capacidad de distinguir no equivale a la precisión de la medición.La resolución se refiere al cambio angular mínimo que un sensor puede detectar y distinguir; los valores típicos oscilan entre 0,001° y 0,002°, y los productos de alta precisión alcanzan los 0,0005°. Si bien la resolución está determinada principalmente por la profundidad de bits del convertidor analógico-digital (ADC), los niveles de ruido y los algoritmos de filtrado, no es sinónimo de precisión. Un sensor con una resolución de 0,001° podría tener una precisión real de 0,05°. Una alta resolución es valiosa para la nivelación estática y el monitoreo de inclinaciones lentas, pero en entornos con vibraciones, una resolución excesivamente alta puede amplificar el ruido. Por lo tanto, la resolución debe equilibrarse con la densidad de ruido, el ancho de banda y los requisitos de control reales, en lugar de simplemente buscar el valor numérico más bajo.Sesgo: El error inicial en la medición de ángulos absolutosEl sesgo es la desviación entre la salida real del sensor y el punto cero teórico cuando se posiciona con una inclinación cero. Si bien el sesgo afecta directamente las mediciones de ángulo absoluto, puede corregirse mediante calibración en campo o estableciendo un punto cero relativo. Un problema más complejo es la deriva de temperatura del sesgo (el desplazamiento del punto cero causado por cambios de temperatura), que generalmente se mide en °C. Por ejemplo, una deriva de temperatura de ±0,008 °C produce un desplazamiento del punto cero de aproximadamente 0,24 °C ante un cambio de temperatura de 30 °C; esto es significativo para el seguimiento de alta precisión o el control crítico para la seguridad. La estabilidad del sesgo a largo plazo es igualmente crítica, ya que determina la magnitud de la deriva del punto cero después de un año de funcionamiento. Al seleccionar un sensor, concéntrese en la "deriva de temperatura del sesgo" y la "estabilidad a largo plazo" en lugar de solo en el sesgo inicial.Deriva de temperatura: la clave para la precisión en todo el rango de temperaturas.La deriva de temperatura comprende la deriva del punto cero y la deriva de sensibilidad. La deriva del punto cero se manifiesta como un cambio general en la salida angular con las variaciones de temperatura, mientras que la deriva de sensibilidad implica que el factor de escala cambia con la temperatura (generalmente medido en ppm/°C). Los inclinómetros MEMS modernos de grado industrial suelen incorporar sensores de temperatura que proporcionan compensación en tiempo real mediante ajuste polinómico o tablas de consulta, lo que garantiza la repetibilidad tanto en entornos de baja como de alta temperatura. Sin embargo, la eficacia de esta compensación depende de la calidad de la calibración de fábrica. Al evaluar la deriva de temperatura, solicite al fabricante curvas de precisión que cubran todo el rango de funcionamiento (por ejemplo, de -40 °C a +85 °C), en lugar de basarse únicamente en las especificaciones a temperatura ambiente. En aplicaciones sujetas a fluctuaciones drásticas de temperatura, las especificaciones de deriva de temperatura deben tener prioridad sobre la resolución a temperatura ambiente. Respuesta en frecuencia: la división entre aplicaciones estáticas y dinámicasLa respuesta en frecuencia determina si un sensor puede seguir el ritmo de los cambios angulares. La medición de inclinación estática solo requiere una respuesta de CC y una frecuencia de salida de 5 a 15 Hz. En cambio, las mediciones dinámicas, como la nivelación de plataformas, la monitorización de vibraciones y el análisis de vibraciones inducidas por el viento para soportes de seguimiento, requieren mayores anchos de banda y frecuencias de salida, que suelen oscilar entre 35 Hz y 100 Hz. Sin embargo, las altas frecuencias de salida introducen mayor ruido y sobrecarga de comunicación; en el modo semidúplex RS-485, la salida continua de alta frecuencia puede interferir con la recepción de comandos, por lo que se recomienda un modo de solicitud-respuesta o una mayor velocidad de transmisión. También deben considerarse el tiempo de respuesta, el tiempo de arranque y la frecuencia de corte del filtro: un filtrado excesivo provoca retardo, mientras que un filtrado insuficiente genera altos niveles de ruido. En la práctica de la ingeniería, a menudo se aplica un filtro de media móvil o de paso bajo a nivel del controlador para lograr un equilibrio entre la velocidad de respuesta y la supresión de ruido.Interdependencia de parámetros y secuencia de selecciónEstos seis parámetros no son independientes: el rango de medición afecta la precisión; la deriva de temperatura impacta la precisión en todo el rango de temperatura de operación; la resolución está limitada por el ruido y el ancho de banda; y la deriva de temperatura de polarización cero determina la estabilidad a largo plazo. Una secuencia de selección lógica es la siguiente: primero, determinar el rango de medición y el número de ejes; luego, definir el rango de temperatura de operación y los requisitos de precisión en dicho rango; luego, evaluar la deriva de temperatura de polarización cero y la estabilidad a largo plazo; y finalmente, seleccionar la velocidad de salida y la resolución en función del ancho de banda de control requerido. El tipo de interfaz, el grado de protección IP y la resistencia a golpes y vibraciones se consideran requisitos adicionales a nivel de integración del sistema.En resumen, la clave para comprender los parámetros fundamentales de los sensores de inclinación MEMS no reside en memorizar cifras específicas, sino en comprender la definición, las condiciones de prueba y las implicaciones de ingeniería de cada parámetro. El rango de medición debe coincidir con el ángulo de inclinación real; la precisión debe evaluarse en todo el rango de temperaturas; la resolución requiere un equilibrio entre el ruido y el ancho de banda; la deriva térmica y la polarización cero determinan la fiabilidad a largo plazo; y la respuesta en frecuencia determina la idoneidad para aplicaciones dinámicas. Solo mediante una evaluación exhaustiva de estos parámetros dentro del contexto específico de la aplicación se puede seleccionar un sensor de inclinación verdaderamente adecuado para el sistema.
LEER MÁS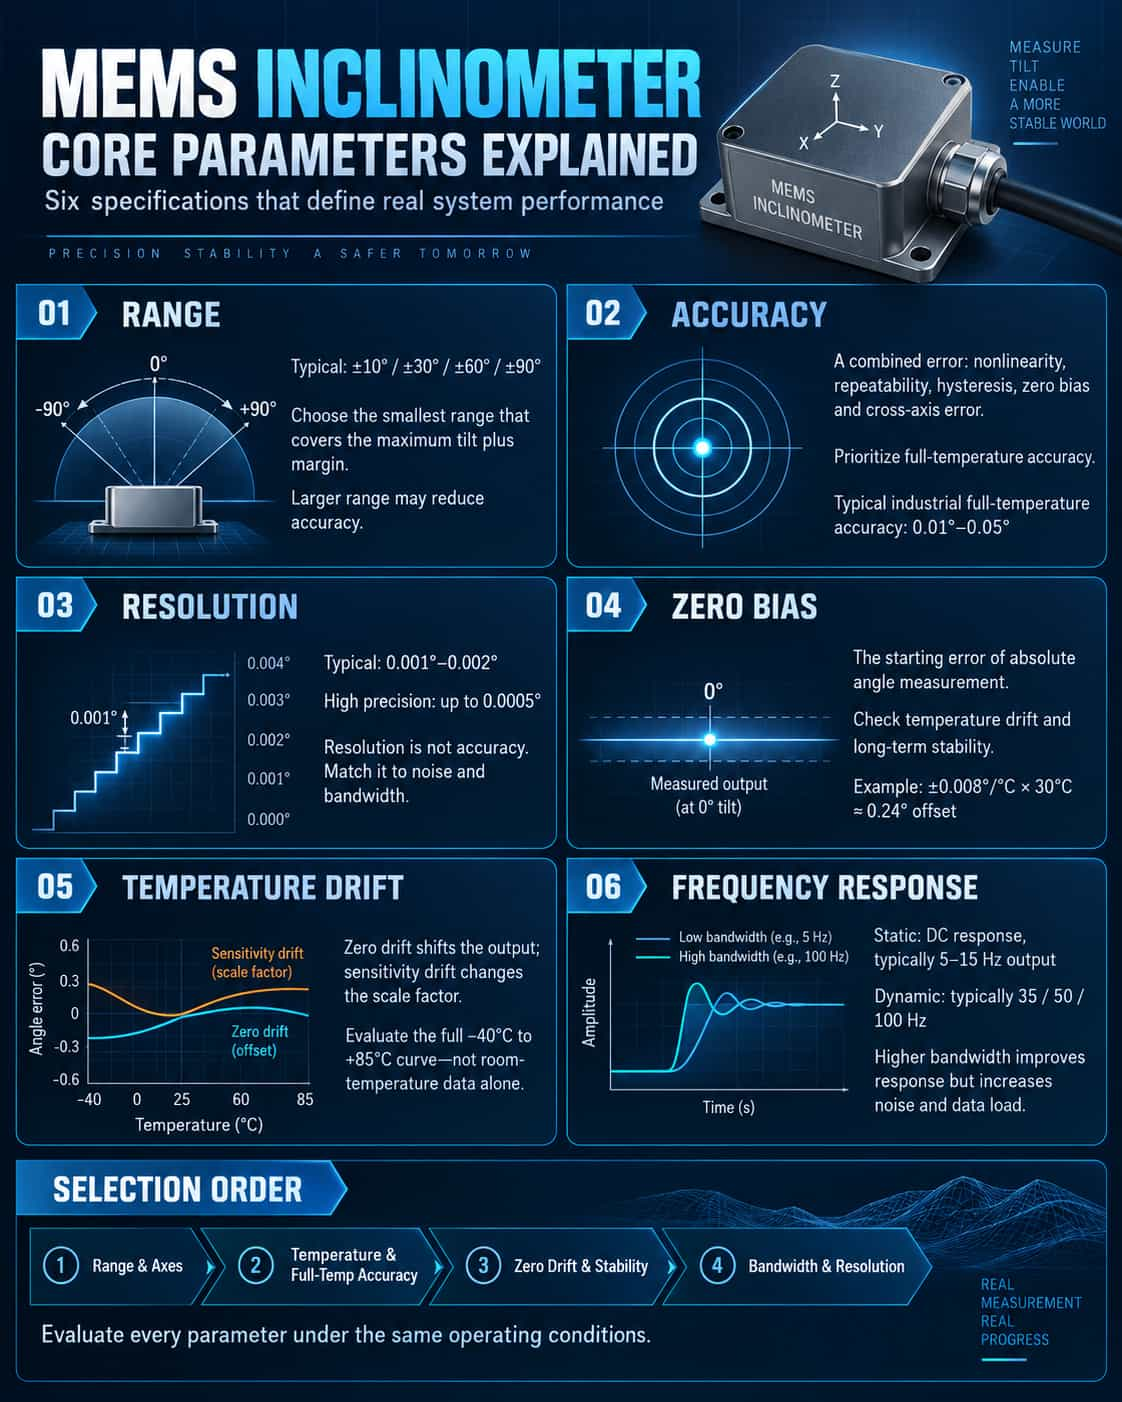
Al seleccionar un sensor de inclinación MEMS, la hoja de datos suele enumerar más de una docena de parámetros, pero los seis que realmente determinan el rendimiento del sistema suelen ser el rango, la precisión, la resolución, el sesgo, la deriva térmica y la respuesta en frecuencia. Comprender sus definiciones, las condiciones de prueba y las relaciones de acoplamiento entre ellos es más importante que simplemente comparar valores numéricos.Rango de medición: más grande no siempre es mejor.El rango de medición es el rango de ángulo de inclinación que el sensor puede medir. Las opciones comunes incluyen ±10°, ±30°, ±60°, ±90°, etc. Algunos productos admiten medición de un solo eje o de doble eje. El primer principio para la selección del rango es cubrir el ángulo de inclinación máximo real y dejar un margen de seguridad, pero generalmente hay una compensación entre rango y precisión: en la misma serie de productos, la precisión del rango de temperatura completo del rango de ±10° suele ser mejor que la del rango de ±90°. Esto se debe a que la no linealidad, la tensión del encapsulado y los errores de eje cruzado de las estructuras sensibles MEMS en rangos amplios son más difíciles de controlar. Por lo tanto, si la condición de trabajo real solo requiere ±15°, generalmente es más razonable elegir el rango de ±30° que el de ±90°. Además, los rangos de medición de los ejes X e Y de los sensores de doble eje pueden ser los mismos, pero la dirección de instalación afectará al eje de medición efectivo. Al seleccionar, asegúrese de que el eje de medición coincida con el eje mecánico.Precisión: Un concepto de error integralLa precisión a menudo se malinterpreta como el "error de una sola medición". De hecho, suele referirse a la precisión absoluta, que incluye el resultado integral de múltiples errores como la no linealidad, la repetibilidad, la histéresis, la desviación del punto cero y el error del eje horizontal. La precisión en la hoja de datos debe tener en cuenta las condiciones de prueba: existe una gran diferencia entre la precisión a temperatura ambiente y la precisión en todo el rango de temperatura. Por ejemplo, la precisión en todo el rango de temperatura de un sensor de inclinación de doble eje con salida digital de grado industrial en el rango de -40 °C a +85 °C es de 0,01° a 0,05°, pero puede ser mejor a temperatura ambiente. Al seleccionar un modelo, se debe priorizar la precisión en todo el rango de temperatura, ya que los cambios de temperatura en exteriores e instalaciones industriales amplifican directamente el error. Si el sistema solo requiere cambios de ángulo relativos, parte del desplazamiento del punto cero se puede eliminar mediante la calibración del "punto cero relativo", pero la deriva de temperatura y la no linealidad no se pueden eliminar.Resolución: poder distinguir no significa medir con precisión.La resolución es el cambio angular mínimo que el sensor puede detectar y distinguir. Generalmente oscila entre 0,001° y 0,002°, y los productos de alta precisión pueden alcanzar los 0,0005°. La resolución está determinada principalmente por el número de bits AD, el nivel de ruido y el algoritmo de filtrado, pero no es equivalente a la precisión. Un sensor con una resolución de 0,001° puede tener una precisión real de 0,05°. Una alta resolución es valiosa para la nivelación estática y la monitorización de la inclinación lenta, pero en un entorno de vibración, una resolución excesiva amplificará el ruido. Por lo tanto, la resolución debe ajustarse a la densidad de ruido, el ancho de banda y las necesidades de control reales, en lugar de buscar ciegamente el valor mínimo.Desplazamiento cero: error del punto de partida del ángulo absolutoEl sesgo cero es la desviación entre la salida real del sensor en la posición de inclinación cero y el punto cero teórico. El desplazamiento cero afecta directamente a la medición del ángulo absoluto, pero puede corregirse mediante calibración in situ o ajuste de cero relativo. Lo más problemático es la deriva de temperatura del sesgo cero, que es la variación del punto cero con los cambios de temperatura. La unidad suele ser °/℃. Por ejemplo, una deriva de temperatura cero de ±0,008°/°C introducirá un desplazamiento del punto cero de aproximadamente 0,24° con una diferencia de temperatura de 30 °C, lo cual no puede ignorarse para un seguimiento de alta precisión o un control de seguridad. La estabilidad a largo plazo del sesgo cero también es fundamental, ya que determina la deriva del cero del sensor tras un año de funcionamiento. Al seleccionar un sensor, debe prestar atención a la "deriva de temperatura del sesgo cero" y a la "estabilidad a largo plazo", en lugar de fijarse únicamente en el sesgo cero inicial.Deriva de temperatura: la clave para la precisión en todo el rango de temperaturas.La deriva de temperatura se divide en deriva de temperatura de punto cero y deriva de temperatura de sensibilidad. La deriva de temperatura de punto cero se representa mediante la desviación total de la salida angular con la temperatura; la deriva de temperatura de sensibilidad se representa mediante el cambio del factor proporcional con la temperatura, y la unidad comúnmente utilizada es ppm/℃. Los sensores de inclinación MEMS modernos de grado industrial suelen tener sensores de temperatura integrados y realizan una compensación en tiempo real mediante ajuste polinómico o métodos de tabla de consulta para garantizar la repetibilidad en entornos de baja y alta temperatura. Sin embargo, el efecto de la compensación depende de la calidad de la calibración de fábrica. Al evaluar la deriva de temperatura, se debería exigir a los fabricantes que proporcionen una curva de precisión de rango de temperatura completo de -40 °C a +85 °C, en lugar de solo considerar los indicadores de temperatura normales. Si la temperatura del entorno de aplicación cambia drásticamente, el índice de deriva de temperatura debe tener prioridad sobre la resolución de temperatura normal.Respuesta en frecuencia: el punto de inflexión entre lo estático y lo dinámicoLa respuesta en frecuencia determina si el sensor puede seguir el ritmo de los cambios de ángulo. La medición de inclinación estática solo requiere una respuesta de CC y una frecuencia de salida de 5 Hz a 15 Hz; las mediciones dinámicas, como la nivelación de plataformas, la monitorización de vibraciones y la estabilización de soportes contra el viento, requieren un mayor ancho de banda y frecuencia de salida, comúnmente de 35 Hz, 50 Hz o incluso 100 Hz. Sin embargo, las altas frecuencias de salida generan mayor ruido y presión en la comunicación. La salida automática de alta frecuencia en el modo semidúplex RS485 también puede afectar la recepción de comandos. En este caso, se recomienda usar el modo de preguntas y respuestas o aumentar la velocidad de transmisión. También se deben considerar el tiempo de respuesta, el tiempo de arranque y la frecuencia de corte del filtro: un filtrado excesivo provoca retardo, y un filtrado insuficiente genera ruido. En ingeniería, el filtrado de media móvil o de paso bajo se suele realizar en el controlador para lograr un equilibrio entre la velocidad de respuesta y la supresión de ruido.Acoplamiento de parámetros y secuencia de selecciónLos seis parámetros no son independientes: el rango de medición afecta la precisión, la deriva de temperatura afecta la precisión en todo el rango de temperatura, la resolución está limitada por el ruido y el ancho de banda, y la deriva de temperatura de polarización cero determina la estabilidad a largo plazo. Una secuencia de selección razonable es: primero, determinar el rango y el número de ejes de medición; luego, aclarar el rango de temperatura de operación y los requisitos de precisión de la zona de temperatura completa; después, considerar la deriva de temperatura de polarización cero y la estabilidad a largo plazo; y finalmente, seleccionar la velocidad de salida y la resolución en función del ancho de banda de control. Las interfaces, los niveles de protección y la resistencia a golpes y vibraciones son condiciones adicionales a nivel de integración del sistema.En resumen, la clave para analizar los parámetros principales de los sensores de inclinación MEMS no reside en memorizar los números, sino en comprender la definición, las condiciones de prueba y el impacto de cada parámetro en la ingeniería. El rango de medición debe coincidir con el ángulo de inclinación real, la precisión depende del rango de temperatura completo, la resolución debe estar equilibrada con el ruido y el ancho de banda, el sesgo cero y la deriva térmica determinan la fiabilidad a largo plazo, y la respuesta en frecuencia determina la aplicabilidad dinámica. Solo mediante una evaluación integral de estos parámetros en el mismo escenario de aplicación se puede seleccionar el sensor de inclinación verdaderamente adecuado para el sistema.
LEER MÁS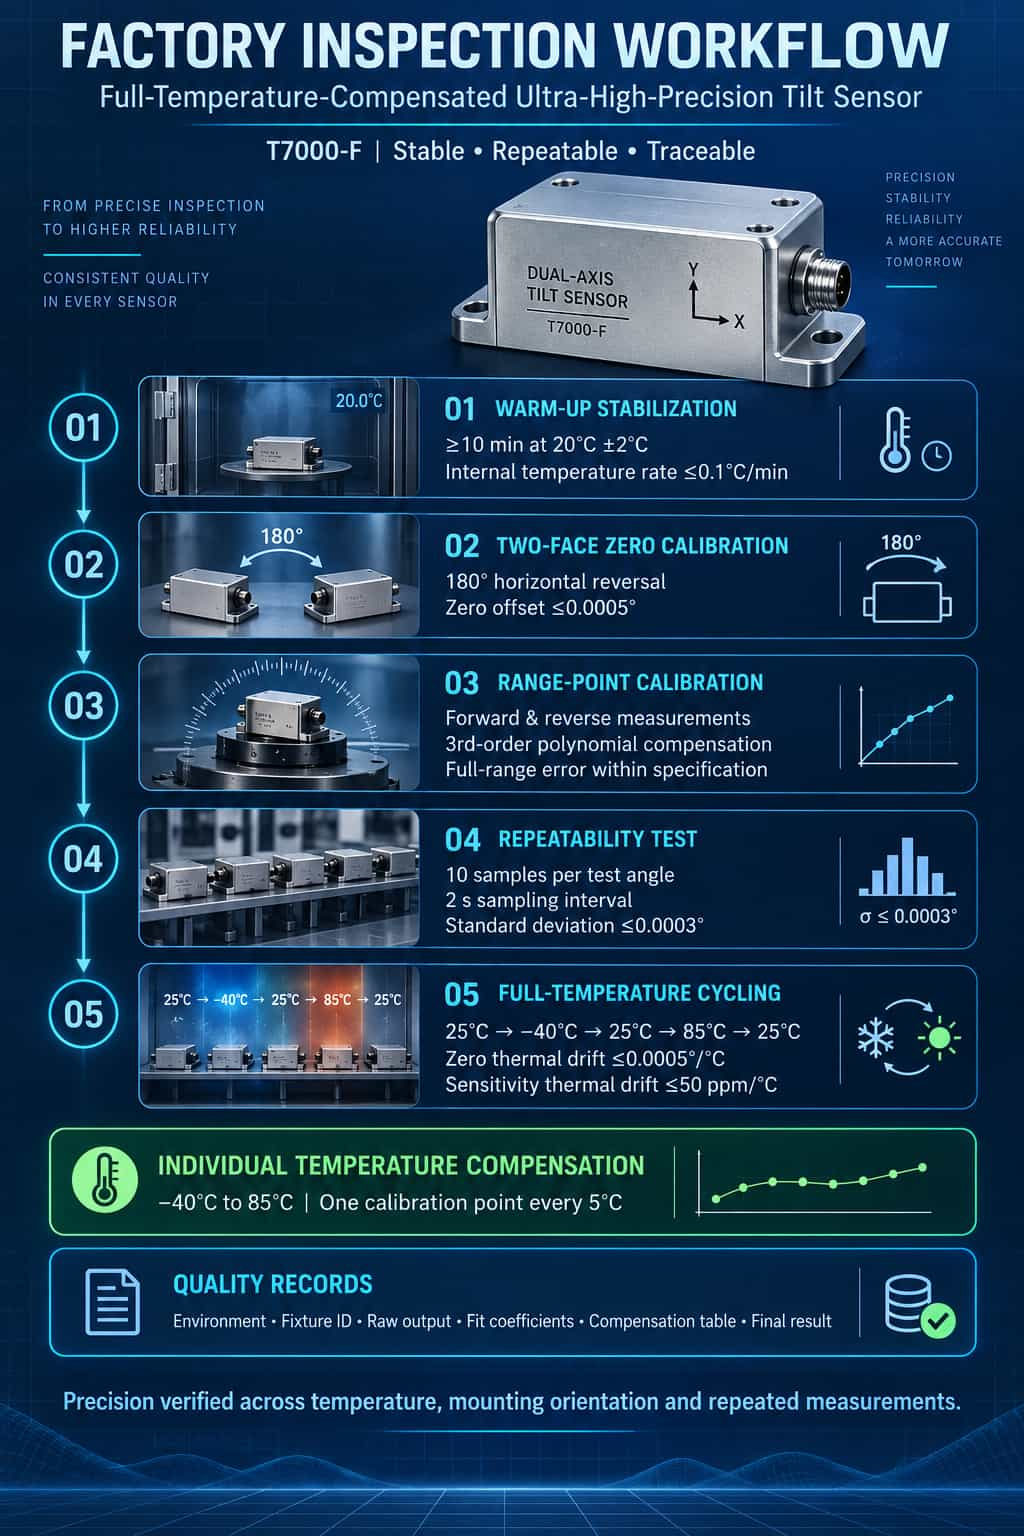
El error de valor indicado y la repetibilidad son los indicadores de rendimiento clave para los inclinómetros de ultra alta precisión con compensación de temperatura completa: el primero refleja la desviación entre la lectura en un ángulo específico y el ángulo real, mientras que el segundo refleja la consistencia de las mediciones tomadas varias veces en condiciones idénticas. Tomando como ejemplo el T7000-F, este artículo describe su proceso de inspección de fábrica, que abarca la estabilización durante el calentamiento, la calibración del punto cero mediante el método de doble cara, la calibración del punto a escala completa, las pruebas de repetibilidad y el ciclo de temperatura completa, para garantizar una salida estable, repetible y trazable en diferentes temperaturas, superficies de montaje y condiciones de medición.1. Indicadores básicos y lógica de inspecciónEl T7000-F utiliza tecnología de detección MEMS y algoritmos de compensación de temperatura completa para lograr una precisión absoluta de 0,001° dentro de un rango de medición de ±5°. Para productos de esta clase, la inspección de fábrica debe ir más allá de las comprobaciones de salida de un solo punto a temperatura ambiente; en su lugar, se requiere una secuencia de pruebas exhaustiva centrada en el "error del valor indicado" y la "repetibilidad". El proceso de inspección normalmente incluye calentamiento estático, calibración del punto cero, calibración del punto a escala completa, verificación de repetibilidad y ciclos de temperatura completos. Los datos brutos, las condiciones ambientales y los resultados de aprobado/reprobado se registran en cada etapa para crear registros de calidad trazables.2. Estabilización durante el calentamientoTras el encendido, el sensor debe permanecer inmóvil durante al menos 10 minutos, tiempo durante el cual no se envían comandos. La temperatura ambiente se mantiene a 20 °C ± 2 °C. La monitorización en tiempo real del sensor de temperatura interno confirma que la tasa de variación de la temperatura no supera los 0,1 °C/min. Además, la diferencia en la salida de punto cero entre el inicio y el final del periodo de calentamiento se registra como un parámetro característico del «tiempo de estabilización térmica» del dispositivo.El objetivo de la estabilización durante el calentamiento es eliminar el impacto de los transitorios térmicos iniciales en el elemento sensor MEMS y los circuitos internos. En el caso de inclinómetros de ultra alta precisión, un calentamiento insuficiente provoca directamente una deriva del punto cero, lo que genera datos distorsionados en la calibración y las pruebas posteriores.3. Calibración del punto cero mediante el método de doble caraEl sensor T7000-F se monta sobre una placa de superficie de grado 0 con una tolerancia de planitud de no más de 0,005 mm. Con el sensor orientado hacia arriba, se registran las lecturas de los ejes X e Y; a continuación, el sensor se gira 180° horizontalmente alrededor de su eje vertical y se vuelven a registrar las lecturas de los ejes X e Y. El error del punto cero para cada eje se calcula a partir de estas dos series de lecturas. El criterio de aceptación es que la desviación del punto cero, calculada mediante el método de doble cara, no supere los 0,0005°.Si la desviación del punto cero supera el límite, la estructura del sensor se considera generalmente anómala (entre las posibles causas se incluyen la desalineación del eje sensible interno o una tensión anormal en el embalaje), lo que requiere que la unidad se devuelva para una nueva inspección. El método de doble cara aísla eficazmente el error intrínseco del punto cero del sensor de los errores causados por la inclinación de la superficie de montaje o las referencias de fijación, lo que lo convierte en un paso fundamental en la calibración del punto cero de inclinómetros de ultra alta precisión.4. Calibración de punto a escala completaLa calibración de punto a escala completa se realiza mediante un cabezal de indexación óptica de alta resolución. El sensor T7000-F se monta rígidamente sobre la plataforma del cabezal de indexación, asegurando que su eje sensible sea perpendicular al eje de rotación del cabezal. El cabezal de indexación se gira hasta alcanzar los ángulos objetivo tanto en sentido directo como inverso; el valor de salida del T7000-F se registra tras un periodo de estabilización de 5 segundos.Se aplica un ajuste polinómico —generalmente mediante un polinomio de tercer orden— a los errores del valor indicado en las rotaciones tanto hacia adelante como hacia atrás. Los coeficientes de ajuste resultantes se escriben en el sensor para compensar la no linealidad. En última instancia, el error del valor indicado en todo el rango de medición no debe exceder la especificación de precisión. Medir en ambas direcciones es esencial para detectar el error de histéresis: la diferencia en la salida para el mismo ángulo de entrada entre las rotaciones hacia adelante y hacia atrás.Esta etapa plasma la lógica fundamental de la inspección de fábrica de inclinómetros de ultra alta precisión con compensación de temperatura de rango completo: va más allá de la mera verificación del cumplimiento para garantizar, mediante el ajuste y la compensación, que cada unidad alcance su precisión nominal durante el funcionamiento real.5. Prueba de repetibilidadLa prueba de repetibilidad verifica la consistencia de las mediciones del sensor tomadas varias veces en condiciones y ángulos idénticos. El cabezal de indexación se ajusta a tres ángulos típicos: posición cero (0°), rango medio (+15°) y escala completa (+30°). Se toman diez muestras consecutivas en cada ángulo con un intervalo de 2 segundos entre muestras; se registran los valores de salida y se calcula la repetibilidad en función del error cuadrático medio (RMSE).El criterio de aceptación es que la desviación estándar de repetibilidad ($s$) no supere los 0,0003°. Si se supera este límite, las posibles causas incluyen conexiones mecánicas flojas, ruido excesivo en la fuente de alimentación o anomalías en el elemento sensor MEMS. Las pruebas de repetibilidad constituyen una base fundamental para evaluar la estabilidad a corto plazo del sensor y la fiabilidad del dispositivo; además, son un paso clave en la inspección de fábrica para distinguir entre un rendimiento "preciso en una sola instancia" y un rendimiento "consistentemente fiable".6. Prueba de ciclo de temperatura completaEn los inclinómetros MEMS, la principal fuente de error suele ser la temperatura, más que la no linealidad. Por consiguiente, se realizan pruebas de ciclos de temperatura completos para verificar las características térmicas del sensor. Durante la prueba, el T7000-F se mantiene fijo en un ángulo distinto de cero (por ejemplo, +10°) sin modificar el ángulo mecánico en ningún momento. Se registran los valores angulares en puntos de temperatura específicos (25 °C, -40 °C, 25 °C, 85 °C y una comprobación de retorno a 25 °C) para calcular la deriva de temperatura del punto cero y la deriva de temperatura de sensibilidad.Los criterios de aceptación se establecen de la siguiente manera: deriva de temperatura del punto cero ≤ 0,0005 °C; deriva de temperatura de sensibilidad ≤ 50 ppm/°C. Estas especificaciones no se derivan de cálculos teóricos, sino que se basan en mediciones reales y datos de compensación obtenidos para cada chip. Se genera una tabla de compensación de temperatura para cada sensor, que abarca el rango de -40 °C a 85 °C con puntos de compensación establecidos cada 5 °C; se utiliza interpolación en tiempo real para la compensación durante el funcionamiento.El ciclo de temperatura completa es un paso fundamental en la inspección de fábrica de productos con compensación de temperatura completa. Solo mediante mediciones reales en todo el rango de temperatura, la creación de tablas de compensación individualizadas y la aplicación de firmware en tiempo real, el sensor puede mantener una salida de ultra alta precisión en un amplio rango de temperatura.7. Evaluación, compensación y trazabilidadUna vez completadas las pruebas mencionadas, se realiza una evaluación exhaustiva de cada sensor. Los registros de inspección deben incluir la temperatura ambiente, la identificación del dispositivo, la lectura del cabezal divisor, la salida bruta, los coeficientes de ajuste de curvas, la tabla de compensación de temperatura y el resultado final de aprobado/reprobado. Las unidades no conformes se clasifican según el tipo de anomalía (como problemas estructurales, de ensamblaje, de ruido eléctrico o del elemento sensor) y se someten a los procedimientos de reprocesamiento o reinspección correspondientes.En resumen, el proceso de inspección en fábrica del T7000-F demuestra que el control de calidad de los inclinómetros de ultra alta precisión con compensación total de temperatura no se limita a la evaluación de parámetros aislados, sino que abarca un proceso integral de circuito cerrado que incluye la estabilidad térmica, la precisión del punto cero, el rango de medición, la repetibilidad y las características de temperatura. El objetivo final es garantizar que las lecturas angulares se mantengan estables, repetibles y trazables en función de las diferentes temperaturas, superficies de montaje y ciclos de medición repetidos. Este proceso ofrece una referencia general para inclinómetros de ultra alta precisión similares con compensación total de temperatura.
LEER MÁS
En la era del rápido desarrollo de la automatización industrial y el Internet de las Cosas (IoT), la capacidad de comunicación entre sensores y sistemas de control suele determinar la complejidad de la implementación del proyecto y la fiabilidad general del sistema. Gracias a sus amplias configuraciones de interfaz de comunicación, la serie TD de inclinómetros dinámicos ofrece soluciones flexibles e integrales para la medición de la orientación en diversos escenarios. 1. Descripción general de las interfaces de comunicación: selección y adaptación flexibles. La serie TD abarca una amplia gama de modelos que cubren todos los métodos de comunicación más utilizados en el sector industrial, clasificados en interfaces digitales y analógicas. Las interfaces digitales incluyen RS232, RS485, RS422, TTL y bus CAN; las interfaces analógicas están disponibles en versiones de corriente y voltaje, con salidas de 4–20 mA y 0–20 mA (corriente) y de 0–5 V, 0,5–4,5 V y 0–10 V (voltaje). En cuanto a los protocolos de comunicación, los productos son compatibles con Modbus RTU, el protocolo personalizado 0x68 y CANopen, logrando así una funcionalidad multifuncional y una adaptación bajo demanda. 2. Interfaces digitales: canales flexibles para el intercambio de datos Los modelos de la serie TD con interfaces digitales admiten diversos métodos de salida, incluidos RS232, RS485, RS422, TTL y CAN. Esta filosofía de diseño de "interfaz múltiple" permite a los ingenieros seleccionar el método de comunicación que mejor se adapte a sus requisitos específicos. El protocolo RS232 es ideal para la comunicación punto a punto de corto alcance, ya que facilita la depuración y ofrece una gran compatibilidad. El protocolo RS485 admite la transmisión a larga distancia de hasta 2000 metros y permite la conexión de múltiples nodos de sensores, lo que lo convierte en la opción preferida para los buses de campo industriales. El protocolo RS422 admite la comunicación dúplex completa, lo que lo hace adecuado para escenarios que requieren la transmisión y recepción simultánea de datos. La tecnología TTL opera con niveles lógicos de 3,3 V/5 V, lo que facilita la integración directa con sistemas embebidos (como STM32 y Arduino). El bus CAN está diseñado específicamente para aplicaciones de control automotriz e industrial, ofreciendo una sólida resistencia a las interferencias y un alto rendimiento en tiempo real. 3. Interfaces analógicas: señales industriales clásicas y fiables. Para entornos industriales tradicionales que aún dependen en gran medida de los módulos de adquisición de datos analógicos PLC, la serie TD ofrece una gama completa de soluciones de salida analógica. Los modelos de salida de corriente admiten rangos de 4–20 mA, 0–20 mA y 0–24 mA. El rango de 4–20 mA es el estándar industrial más común y ofrece ventajas como una fuerte inmunidad al ruido y la idoneidad para la transmisión a larga distancia. La salida de punto cero corresponde a 12 mA (para el modo de 4–20 mA) o 10 mA (para el modo de 0–20 mA), con un cálculo de ángulo basado en una relación proporcional lineal simple y confiable. Los modelos de salida de voltaje admiten tres rangos de salida: 0–5 V, 0,5–4,5 V y 0–10 V, lo que garantiza la compatibilidad con los módulos de entrada analógica de diversos PLC. La salida de punto cero corresponde a 2,5 V (para el modo de 0–5 V) o 5 V (para el modo de 0–10 V), utilizando un método de cálculo igualmente sencillo. La principal ventaja de las interfaces analógicas es su funcionalidad "plug-and-play"; no es necesario escribir protocolos de comunicación complejos. Los valores angulares se pueden obtener directamente mediante la adquisición de lecturas de voltaje o corriente a través de un convertidor analógico-digital (ADC), lo que reduce significativamente las barreras para la integración del sistema. 4. Protocolos de comunicación: una combinación de estandarización y personalización. A nivel de protocolo, la serie TD equilibra la estandarización con la flexibilidad. El protocolo Modbus RTU, un estándar de facto en la automatización industrial, es ampliamente compatible a través de la interfaz RS485. Mediante el uso de códigos de función Modbus estándar (como 0x03 para la lectura de datos), el dispositivo puede conectarse fácilmente con diversos PLC, software HMI/SCADA y sistemas de control. El protocolo personalizado es un protocolo de comunicación hexadecimal de alta eficiencia utilizado por modelos digitales. Los marcos de datos comienzan con el identificador 0x68 e incluyen campos para la longitud de los datos, el código de dirección, la palabra de comando, la carga útil de datos y la suma de verificación. Este protocolo admite una amplia gama de funciones, que incluyen la lectura de ángulos de uno o dos ejes, el establecimiento de puntos cero relativos/absolutos, el ajuste de la velocidad de transmisión, la alternancia entre los modos de solicitud-respuesta y salida automática, y la modificación de las direcciones de los módulos; todo ello caracterizado por comandos concisos y tiempos de respuesta rápidos. El protocolo CANopen está diseñado específicamente para productos con interfaces CAN y utiliza la pila de protocolos CANopen estándar. La configuración de parámetros se gestiona mediante SDO (Objetos de Datos de Servicio), mientras que la transmisión de datos de ángulo en tiempo real se realiza mediante PDO (Objetos de Datos de Proceso). Admite características como la configuración de ID de nodo (por defecto 0x05), ajustes de velocidad de transmisión (configurable de 100 kbps a 1 Mbps) y múltiples velocidades de salida de datos (de 5 Hz a 50 Hz), cumpliendo plenamente los requisitos de las aplicaciones de control industrial y automotrices. 5. Recomendaciones de selección Al seleccionar un modelo para un proyecto específico, tenga en cuenta los siguientes factores: Interfaz del sistema de control: Si el sistema ya utiliza un bus RS485, priorice RS485+Modbus; si utiliza módulos analógicos PLC, opte por una salida de corriente de 4–20 mA o una salida de voltaje de 0–10 V. Distancia de transmisión: Para distancias largas (>50 metros), se recomienda RS485 o una salida de corriente de 4–20 mA; para distancias cortas, RS232, TTL o salida de voltaje son opciones adecuadas. Requisitos en tiempo real: Para aplicaciones que requieren procesamiento en tiempo real (como robótica o control de vehículos), se recomienda una interfaz CAN; para la monitorización industrial general, bastarán las interfaces digitales o analógicas. Redes multinodo: Cuando es necesario conectar varios sensores en paralelo, la opción óptima es RS485+Modbus o el bus CAN. Conclusión Gracias a su diseño de doble interfaz (que admite salidas digitales y analógicas) y su compatibilidad con múltiples protocolos —incluidos Modbus, protocolos personalizados y CANopen—, los inclinómetros dinámicos de la serie TD reflejan fielmente la filosofía de diseño de "una plataforma, múltiples interfaces y adaptación bajo demanda". Tanto si está creando un nuevo sistema de IoT industrial como si está actualizando un armario de control PLC tradicional, la serie TD ofrece la solución de comunicación ideal, simplificando la adquisición de datos de inclinómetros como nunca antes.
LEER MÁS
La serie TD7 representa una nueva generación de inclinómetros dinámicos de alto rendimiento, disponibles en cuatro configuraciones de interfaz: salida de corriente (TD7-AC), salida de voltaje (TD7-AV), salida CAN (TD7-CA) y salida digital (TD7-DI). Esta serie alcanza altos niveles de precisión tanto en modo de medición dinámico como estático; los parámetros clave de precisión se detallan a continuación. 1. Precisión dinámica frente a precisión estática Las especificaciones de precisión principales para la serie TD7 son una precisión de medición dinámica de 0,3° y una precisión estática de 0,05°. Estas cifras reflejan el rendimiento del sensor en dos condiciones de funcionamiento distintas. La precisión dinámica de 0,3° representa el error máximo al medir la inclinación en entornos con movimiento o vibración. El TD7 incorpora un giroscopio y un acelerómetro verticales internos, un solucionador de actitud integrado y un filtrado digital óptimo para la reducción de ruido. Combinado con un algoritmo de filtro de Kalman de orden N, proporciona con precisión los ángulos de actitud del objeto incluso en medio de fuertes vibraciones y movimientos. Esta especificación es fundamental para evaluar la idoneidad del sensor en aplicaciones que involucren plataformas móviles, vehículos, robots o maquinaria vibratoria. La precisión estática de 0,05° representa el error combinado en condiciones estacionarias o cuasiestáticas en todo el rango de temperatura de funcionamiento, de -40 °C a +85 °C. Esta cifra engloba los errores derivados de la linealidad absoluta, la repetibilidad, la histéresis, el desplazamiento del punto cero y la desalineación del eje horizontal. Una precisión estática de 0,05° se considera de alto rendimiento en el campo de la medición de inclinación industrial. La diferencia de casi seis veces entre estos dos valores sirve como recordatorio de que la precisión disminuye durante el funcionamiento dinámico, una característica inherente de los sistemas de medición dinámicos. 2. Deriva de temperatura y estabilidad del punto cero La deriva de la temperatura del punto cero es de ±0,01 °C (para los modelos TD7-AC/AV) o de ±0,05 °C (para los modelos TD7-CA/DI). Tomando como ejemplo el TD7-AC, la deriva del punto cero puede ser de aproximadamente 0,6 °C cuando la temperatura ambiente varía de 25 °C a 85 °C. Para equipos que operan al aire libre o en amplios rangos de temperatura, este parámetro afecta directamente la fiabilidad de las mediciones a largo plazo. El coeficiente de sensibilidad a la temperatura es ≤200 ppm/°C (TD7-AC/AV) o ≤150 ppm/°C (TD7-CA/DI). Este parámetro indica en qué medida las fluctuaciones de temperatura afectan la relación entre el cambio de salida y el cambio angular del sensor. Un valor de 200 ppm/°C significa que, por cada grado Celsius de variación de temperatura, la sensibilidad experimenta un cambio relativo de aproximadamente el 0,02 % (dos partes por diez mil). La serie TD7 emplea diversas técnicas, como la compensación de no linealidad, la compensación de ortogonalidad y la compensación de deriva de temperatura, para eliminar las fuentes de error, lo que garantiza un rendimiento de medición estable en un amplio rango de temperaturas de -40 °C a +85 °C. 3. Estabilidad a largo plazo La especificación de estabilidad a largo plazo es
LEER MÁS
Antecedentes técnicos: Transición de la medición estática a los modos duales estático-dinámicos. Los inclinómetros tradicionales utilizan acelerómetros MEMS para medir la componente de la aceleración gravitatoria a lo largo de un eje sensible y calcular el ángulo, logrando una alta precisión en entornos estáticos o cuasiestáticos. Sin embargo, cuando la plataforma se ve sometida a movimiento, vibración o impacto, las aceleraciones externas se superponen a la aceleración gravitatoria, provocando una distorsión significativa en la medición. Esta limitación inherente restringe el uso de los inclinómetros tradicionales en escenarios dinámicos, como plataformas móviles, maquinaria de construcción y robótica. La serie TD de inclinómetros dinámicos resuelve este desafío mediante una arquitectura de fusión que combina un acelerómetro MEMS de 3 ejes y un giroscopio de 3 ejes, junto con un algoritmo de fusión de modo dual que integra capacidades estáticas y dinámicas. La tecnología clave reside en la capacidad del sistema para evaluar el entorno operativo en tiempo real: en modo estático, emplea un algoritmo estático para garantizar la máxima precisión; en modo dinámico, cambia automáticamente a un algoritmo dinámico basado en un filtro de Kalman de orden N. Al fusionar la estabilidad de baja frecuencia del acelerómetro con la respuesta de alta frecuencia del giroscopio, el sistema suprime eficazmente los errores de medición causados por vibraciones e impactos. Este enfoque técnico permite que la serie TD genere datos de inclinación estables y fiables de forma consistente en entornos dinámicos complejos. Matriz de productos: Cuatro series con posicionamiento diferenciado La serie TD satisface una amplia gama de necesidades, desde requisitos industriales estándar hasta aplicaciones de alta precisión; los productos se clasifican en cuatro niveles según los niveles de precisión y los escenarios de aplicación:Modelo de productoNúmero de ejesPrecisión estáticaPrecisión dinámicaDimensiones (mm)PosicionamientoTD5Tres ejes0,1°0,5°66×56×29Grado industrial estándar, modos dinámico/estático duales.TD6Eje doble0,06°0,5°60×59×29Tipo dinámico, alta resistencia a las vibracionesTD7Eje doble0,05°0,3°55×37×24Diseño compacto, dinámico y de alta precisiónTD9Tres ejes0,02°0,1°78×44×26Modos dinámicos/estáticos duales de ultra alta precisión.La serie TD5 es un inclinómetro triaxial industrial estándar que ofrece una precisión estática de 0,1° y una precisión dinámica de 0,5°. Incorpora un acelerómetro y un giroscopio triaxiales, lo que permite la monitorización de la inclinación en los ejes X, Y y Z, con un rango de medición de ±90° (triaxial) o ±180° (monoaxial opcional). Con un porcentaje de componentes nacionales superior al 85%, es ideal para aplicaciones industriales como el control de equilibrio de carretillas elevadoras, plataformas elevadoras, maquinaria de descarga y protección antivuelco para pilotes de carga. La serie TD6 se posiciona como un inclinómetro de doble eje puramente dinámico, diseñado específicamente para plataformas móviles y entornos de alta vibración. Ofrece una precisión estática de 0,06° y una precisión dinámica de 0,5°, gracias a un giroscopio vertical integrado y un algoritmo de filtro de Kalman de orden N. Las fuentes de error se eliminan mediante diversas técnicas, como la compensación no lineal, la compensación de ortogonalidad y la compensación de deriva térmica. Con un tiempo medio entre fallos (MTBF) de ≥55 000 horas y una tolerancia a impactos de 25 000 g, destaca en escenarios de alta dinámica, como la medición de ancho de vía ferroviario, la monitorización de puentes y presas, la medición de actitud en navegación marítima y la monitorización de oscilaciones en turbinas eólicas. La serie TD7 representa inclinómetros dinámicos de alta precisión, con una precisión estática mejorada de 0,05° y una precisión dinámica de 0,3°. Basándose en el modelo TD6, incorpora un control de deriva de temperatura optimizado (≤150 ppm/℃) y un tamaño compacto de 55 × 37 × 24 mm. Es ideal para aplicaciones que requieren una precisión superior y dimensiones compactas, como el control de nivelación para máquinas herramienta de precisión, el posicionamiento para paneles solares satelitales y equipos médicos. La serie TD9 es el producto estrella de la línea TD, ofreciendo una precisión estática excepcional de 0,02° y una precisión dinámica de 0,1°. Incorpora un módulo A/D de 16 bits de alta precisión y un sensor de temperatura, con un coeficiente de sensibilidad a la temperatura de ≤200 ppm/℃ y una tolerancia a los golpes de 5500 g. Admite la monitorización de la inclinación triaxial (X, Y, Z) y se utiliza ampliamente en aplicaciones que requieren una precisión de medición extrema, como sistemas de seguimiento fotovoltaico, monitorización de la verticalidad para plataformas de pilotaje y monitorización de la sobrecarga de vehículos. Matriz de interfaz de salida: Cobertura completa de interfaces digitales, analógicas y de bus. Otra ventaja fundamental de la serie TD es su amplia gama de interfaces de salida. Cada serie de precisión ofrece tres tipos de salida (digital, analógica y bus), lo que permite a los usuarios realizar selecciones flexibles en función de los requisitos de sus sistemas de control de back-end. Salida digital (DI): Utiliza niveles de señal RS232, RS485, RS422 o TTL y admite protocolos Modbus RTU estándar o hexadecimales personalizados. Los datos se transmiten directamente en formato digital con alta inmunidad a las interferencias, lo que permite su integración directa con sistemas digitales como PLC y PC industriales. Salida de voltaje (AV): Emite una señal de voltaje analógica, lo que facilita la conexión a tarjetas o instrumentos de adquisición de datos tradicionales basados en voltaje para la lectura y el procesamiento directo de la señal. Salida de corriente (CA): Utiliza la salida de bucle de corriente estándar industrial de 4 a 20 mA. Ofrece una gran inmunidad a las interferencias, lo que la hace especialmente adecuada para la transmisión a larga distancia y entornos industriales exigentes. Salida de bus CAN (CA): Admite el protocolo CAN 2.0, lo que la hace ideal para sistemas de control distribuido, como los utilizados en aplicaciones automotrices y robóticas, que requieren una comunicación de bus de alta velocidad. Características técnicas principales Toda la serie TD comparte las siguientes plataformas tecnológicas principales: Algoritmo de fusión de modo dual dinámico-estático: El sistema identifica automáticamente su estado operativo actual analizando datos de aceleración y velocidad angular en tiempo real. Emplea un algoritmo estático durante los periodos de reposo para garantizar la máxima precisión y cambia a un algoritmo dinámico durante el movimiento, fusionando los datos del giroscopio para compensar las interferencias inducidas por la aceleración. Este mecanismo permite que un solo sensor gestione dos condiciones de funcionamiento muy diferentes: instalación estática y aplicaciones dinámicas en soportes. Compensación de temperatura y envejecimiento integral: Antes de salir de fábrica, todos los productos se someten a una rigurosa calibración, compensación de temperatura y pruebas de estabilidad a largo plazo (envejecimiento). El rango de temperatura de funcionamiento abarca de -40 °C a +85 °C, con un rango de temperatura de almacenamiento de -55 °C a +100 °C. Protección y fiabilidad de grado industrial: Toda la serie cuenta con un grado de protección IP67 (IP68 disponible bajo pedido) e incluye de serie un cable blindado de 1,5 metros resistente al desgaste y al aceite, y apto para un amplio rango de temperaturas. La resistencia de aislamiento es ≥100 MΩ y la resistencia a las vibraciones cumple con los estándares de 10 grms (10–1000 Hz). Comunicación y alimentación flexibles: Las interfaces de salida incluyen opciones para RS232, RS485, RS422, TTL y bus CAN, compatibles con Modbus RTU y protocolos hexadecimales personalizados. El amplio rango de voltaje de entrada (CC 9–36 V, con 5 V opcional) se adapta a diversas condiciones de alimentación presentes en entornos industriales. Recomendaciones de selección Los cuatro productos de la serie TD conforman una gama completa que abarca un amplio espectro de especificaciones, desde el grado industrial estándar hasta la ultra alta precisión, configuraciones de 3 y 2 ejes, y diseños de uso general y compactos. El TD5 es una opción rentable para aplicaciones industriales estándar que requieren monitorización de 3 ejes, mientras que el TD6, optimizado específicamente para un rendimiento dinámico, es más adecuado para plataformas móviles y entornos con alta vibración. El TD7 ofrece una solución óptima cuando se requiere alta precisión y un tamaño compacto. Finalmente, para aplicaciones que exigen la máxima precisión, como el seguimiento solar y la monitorización de alta exactitud, el TD9 representa la cúspide de la tecnología de inclinómetros MEMS nacionales, con una precisión estática de 0,02° y una precisión dinámica de 0,1°. Con un porcentaje de componentes nacionales superior al 85 %, la serie no solo supera importantes barreras tecnológicas, sino que también proporciona a las industrias soluciones completas de medición de inclinación que abarcan todo el rango, desde la monitorización estática hasta la dinámica, y desde el rendimiento estándar hasta el de alta precisión.
LEER MÁS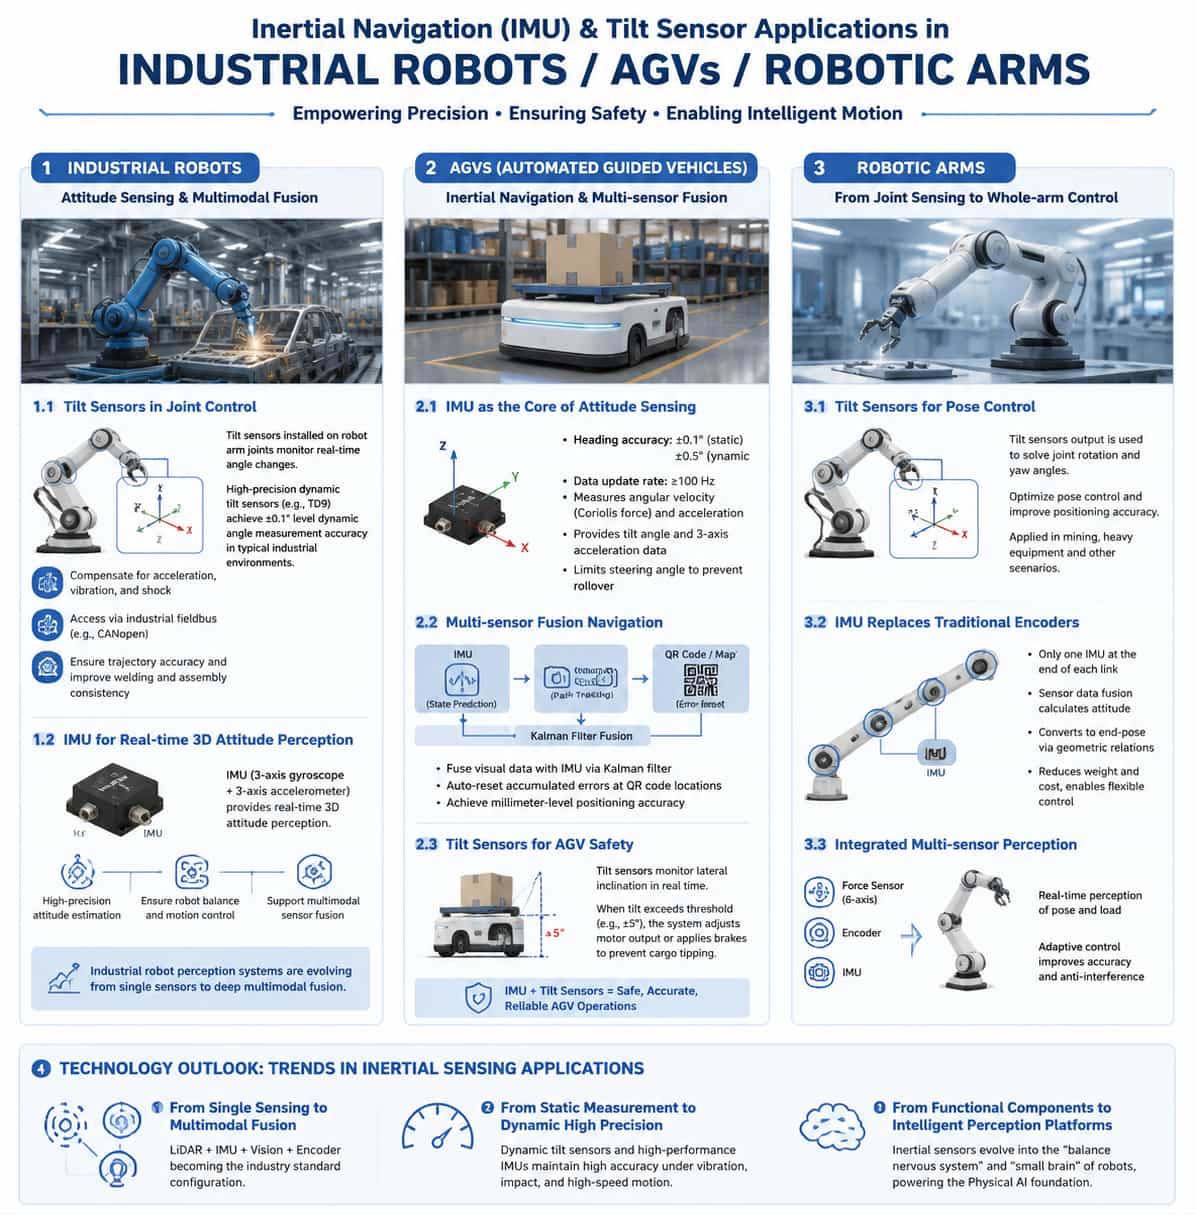
1. Introducción Impulsados por la ola de fabricación inteligente y automatización, los robots industriales, los vehículos guiados automáticamente (AGV) y los brazos robóticos se están convirtiendo en unidades de ejecución fundamentales en los sistemas de producción industrial modernos. Sin embargo, ya se trate de AGV de alta velocidad que navegan por complejos suelos de fábrica o de brazos robóticos multieje que realizan operaciones a nivel micrométrico durante el ensamblaje de precisión, la detección precisa de la orientación y el control del movimiento son capacidades indispensables. Las unidades de medición inercial (IMU) y los inclinómetros son los componentes clave que proporcionan a estos dispositivos funciones similares a las del "sentido del equilibrio" y el "cerebelo". 2. Robots industriales: detección de actitud y fusión multimodal Los robots industriales que operan en entornos como soldadura, ensamblaje y manipulación de materiales exigen una precisión y repetibilidad extremadamente altas en sus trayectorias de movimiento. Si bien los codificadores tradicionales proporcionan información sobre el ángulo de las articulaciones, depender únicamente de ellos a menudo no satisface los requisitos de control de alta precisión, especialmente en condiciones de movimiento a alta velocidad, vibración, impacto o funcionamiento prolongado. La introducción de sensores de navegación inercial e inclinómetros ofrece una nueva dimensión en la detección de la orientación para robots industriales. 2.1. Aplicación de inclinómetros en el control articular En los robots industriales, los inclinómetros dinámicos instalados en las articulaciones de los brazos robóticos monitorizan los cambios angulares en varios ejes en tiempo real. Los inclinómetros dinámicos de alta precisión, basados en acelerómetros y giroscopios MEMS 3D, utilizan algoritmos inteligentes para fusionar las señales de ambos sensores. Esto compensa eficazmente el impacto de la aceleración, la vibración y los golpes en la salida angular. Por ejemplo, el modelo TD9 de Maixinminwei logra una precisión de medición angular dinámica superior a ±0,1° en entornos industriales típicos. La integración de estos sensores en sistemas de control mediante buses de campo industriales (como CANopen) permite la calibración de trayectorias en tiempo real, lo que garantiza la consistencia en tareas como la soldadura y el ensamblaje; en la fabricación de automóviles, esto mejora significativamente la precisión posicional de los puntos de soldadura de la carrocería. Desde una perspectiva técnica, para abordar problemas como la baja precisión de medición y los complejos algoritmos de control asociados con los sensores de ángulo de los robots industriales, los investigadores han diseñado un método de análisis de precisión basado en filtros de suavizado. Al aplicar un filtro Savitzky-Golay a los datos brutos adquiridos por los sensores, se reducen eficazmente los errores de salida. 2.2. La IMU proporciona detección de actitud espacial 3D en tiempo real. El papel de las Unidades de Medición Inercial (IMU) en los robots industriales es cada vez más crucial. Una IMU suele constar de un giroscopio de tres ejes y un acelerómetro de tres ejes; la integración de los datos del giroscopio permite determinar los cambios de actitud, mientras que la combinación de estos con los datos del acelerómetro posibilita el cálculo preciso de los ángulos de cabeceo y balanceo. Las IMU MEMS de alto rendimiento proporcionan a los robots una detección espacial tridimensional de la actitud en tiempo real, lo que garantiza el control de la estabilidad y una movilidad eficaz. La tecnología de navegación inercial de precisión está ganando terreno rápidamente en el sector de la robótica industrial. Los chips IMU de grado automotriz, que utilizan diseños MEMS avanzados y encapsulados cerámicos herméticos, ofrecen alta precisión, fiabilidad y estabilidad en un amplio rango de temperaturas. Se observa una tendencia hacia la integración profunda de la detección LiDAR y la navegación inercial de precisión, combinando ambas tecnologías para desarrollar soluciones de fusión de sensores multimodales para campos como la IA integrada y la robótica industrial. Esta tendencia representa un cambio en los sistemas de percepción de los robots industriales, pasando de configuraciones de un solo sensor a una profunda fusión multimodal. 3. AGV: Navegación inercial y posicionamiento por fusión de múltiples fuentes Los vehículos guiados automáticamente (AGV) son componentes clave de los sistemas logísticos en las fábricas inteligentes; su precisión de navegación influye directamente en la eficiencia del manejo de materiales y la seguridad de la producción. Los métodos de navegación tradicionales, como la guía por banda magnética y el posicionamiento mediante código QR, presentan limitaciones como trayectorias fijas, altos costos de implementación y susceptibilidad a interferencias ambientales. En cambio, la aplicación de la navegación inercial y los sensores de inclinación ha revolucionado la navegación de los AGV. 3.1. La IMU como núcleo de la detección de actitud de los AGV La IMU es el componente principal que permite la detección de actitud y movimiento en los AGV; sin ella, el vehículo perdería su capacidad para detectar la actitud, lo que provocaría fallos en el control de movimiento y una caída significativa en la precisión operativa. Los módulos IMU basados en AGV utilizan sensores MEMS de tres ejes, logrando una precisión del ángulo de rumbo de ±0,1° en condiciones estáticas y ±0,5° en condiciones dinámicas, con frecuencias de actualización de datos que suelen superar los 100 Hz. Las unidades de medición inercial (IMU) de alta precisión miden la fuerza de Coriolis mediante giroscopios MEMS para detectar con exactitud cualquier desviación de la velocidad angular respecto al movimiento lineal. Simultáneamente, sus acelerómetros proporcionan datos sobre la inclinación del vehículo con respecto al plano horizontal y la aceleración en los tres ejes. A partir de esta información, el sistema establece un umbral máximo de ángulo de dirección para limitar activamente el rango de giro, evitando así eficazmente los vuelcos. 3.2. Navegación por fusión multisensor Los sensores individuales presentan limitaciones inherentes en entornos complejos: los sistemas SLAM visuales sufren una menor precisión de localización debido a factores ambientales dinámicos, mientras que los sistemas de navegación inercial (INS) son propensos a errores de deriva que se acumulan con el tiempo. Por consiguiente, la fusión multisensor se ha convertido en la solución principal para la navegación de vehículos guiados automáticamente (AGV). En aplicaciones prácticas, las señales INS se utilizan para la predicción del estado del AGV, mientras que la navegación por seguimiento de trayectoria y la navegación visual RGB-D se combinan para formar un sistema de visión multicámara que corrige los errores INS acumulados mediante la observación del sistema. Un algoritmo de filtro de Kalman fusiona datos visuales e inerciales, lo que permite restablecer automáticamente los errores acumulados en las ubicaciones de los códigos QR. Un algoritmo de navegación AGV que combina el control PID dual con la tecnología de navegación inercial logra una precisión de posicionamiento a nivel milimétrico mediante una arquitectura de control de doble bucle cerrado, al tiempo que reduce la densidad necesaria de colocación de códigos QR. En entornos con espacio limitado y señales satelitales deficientes, como las fábricas de hongos comestibles, los investigadores han utilizado filtros de Kalman de estado de error para fusionar datos de codificadores y unidades de medición inercial (IMU), logrando una navegación confiable en pasillos estrechos y entornos con pocos detalles. En entornos degradados, como túneles de cables, los algoritmos SLAM visuales-inerciales basados en la fusión de características de puntos y líneas resuelven eficazmente los problemas de localización en entornos con texturas repetitivas. 3.3. Inclinómetros que garantizan la seguridad operativa de los vehículos guiados automáticamente (AGV). Los inclinómetros desempeñan un papel fundamental en los sistemas antivuelco de los vehículos guiados automáticamente (AGV). Un inclinómetro integrado en el chasis del AGV monitoriza dinámicamente el ángulo de inclinación del vehículo durante los giros o las fluctuaciones de carga; si la inclinación supera un umbral preestablecido (p. ej., ±5°), el sistema ajusta inmediatamente la potencia del motor o aplica los frenos para evitar que la carga vuelque. Los inclinómetros con un alto grado de protección (como IP69K) son capaces de soportar las duras condiciones de los almacenes, incluyendo suelos mojados y polvo. 4. Brazos robóticos: desde la detección de articulaciones hasta el control del brazo completo. Los brazos robóticos son actuadores fundamentales en la automatización industrial, y su precisión y flexibilidad de movimiento determinan directamente la calidad y eficiencia de la producción. La aplicación de sensores inerciales e inclinómetros en brazos robóticos está evolucionando desde la simple medición de ángulos hacia la percepción de estado completo y el control inteligente. 4.1. Control preciso de la postura del brazo robótico mediante sensores de inclinación. Los sensores de inclinación desempeñan un papel crucial en el control de la posición de los brazos robóticos. Una invención patentada describe un método de control de posición basado en sensores de inclinación; mediante la construcción de un modelo matemático y el cálculo de los ángulos de rotación y guiñada del brazo robótico a partir de las señales de los sensores, el método optimiza el control de posición y mejora la precisión del posicionamiento. Esta tecnología ya se ha aplicado en proyectos de demostración para operaciones inteligentes de minería de carbón. En maquinaria pesada como las rozadoras de carbón, la instalación de sensores de inclinación dinámicos a prueba de explosiones en la pluma de corte permite medir el ángulo de cabeceo del cabezal. Al combinarse con sensores de ángulo para medir el ángulo de guiñada, el sistema puede obtener datos precisos en tiempo real sobre la orientación del cabezal con respecto al cuerpo de la máquina. Este sistema se caracteriza por su estructura simple, facilidad de instalación y gran adaptabilidad ambiental. 4.2. Unidades de medición inercial (IMU) que reemplazan a los codificadores tradicionales Los brazos robóticos articulados accionados por cables presentan cuerpos delgados y movimientos flexibles, lo que les permite realizar tareas como inspección y mantenimiento en espacios reducidos y entornos complejos y no estructurados. Sin embargo, la gran cantidad de articulaciones cinemáticas encarece la instalación de codificadores en cada una de ellas; además, si el diámetro exterior del brazo robótico es demasiado pequeño, es posible que no se encuentren codificadores adecuados. Para abordar este desafío, se desarrolló un método de detección y control de estado basado en IMU externas para brazos robóticos articulados accionados por cables. Se coloca una IMU en el extremo de cada segmento articulado; la fusión de datos de los sensores se utiliza para calcular la orientación de la IMU en tiempo real, la cual se convierte posteriormente en la orientación del extremo del segmento según relaciones geométricas. Este enfoque reduce eficazmente el peso del brazo robótico y mejora la flexibilidad de control. En el campo de los brazos robóticos flexibles, se emplean sistemas de fusión de sensores multi-IMU para estimar la posición y la orientación. Los eslabones flexibles se modelan como una serie de segmentos rígidos, cuyos ángulos articulares se estiman mediante datos de acelerómetro y giroscopio. La implementación de un control de bucle cerrado mediante retroalimentación de orientación de IMU en tiempo real mejora significativamente la robustez operativa y la flexibilidad del brazo robótico. 4.3. Detección integral mediante la integración de múltiples sensores. Los modernos sistemas de control de movimiento de alta precisión para brazos robóticos están evolucionando hacia la integración multisensor. Al integrar sensores de fuerza de seis ejes, codificadores y unidades de medición inercial (IMU), el sistema puede detectar la posición y la carga del brazo robótico en tiempo real. Combinada con algoritmos de control adaptativo de modo deslizante, esta integración mejora significativamente la precisión del movimiento y la capacidad de rechazo de perturbaciones. A nivel del efector final, los métodos que utilizan IMU para adquirir datos de posición en tiempo real pueden compensar eficazmente las desviaciones de posición causadas por la torsión de las articulaciones y los errores de conexión. 5. Perspectivas tecnológicas: Fusión multisensorial profunda La aplicación de la navegación inercial y los sensores inclinómetros en robots industriales, vehículos guiados automáticamente (AGV) y brazos robóticos se caracteriza por tres tendencias principales: En primer lugar, la evolución de la detección monomodal a la fusión multimodal. Dado que un solo sensor no puede abordar todos los desafíos de los entornos industriales complejos, la fusión multisensor —que combina LiDAR, IMU, sistemas de visión y codificadores— se está convirtiendo en el estándar de la industria. En segundo lugar, el cambio de la medición estática a la detección dinámica de alta precisión. Los inclinómetros estáticos tradicionales ya no satisfacen las exigencias de los escenarios de movimiento a alta velocidad; por el contrario, los inclinómetros dinámicos y las IMU de alto rendimiento combinan datos de acelerómetro y giroscopio para mantener una salida de alta precisión incluso en condiciones de vibración, impacto y movimiento rápido. En tercer lugar, la actualización de componentes funcionales a plataformas de detección inteligentes. Impulsados por el desarrollo de la IA integrada y los robots humanoides, los sensores de posición inerciales están evolucionando de simples elementos de medición a los "nervios del equilibrio" y el "cerebelo" de los robots. Las empresas relevantes han establecido ecosistemas tecnológicos y de productos integrales —que abarcan chips de sensores, módulos y ensamblajes de sistemas— que sirven como la "base física de la IA" para robots y dispositivos inteligentes.
LEER MÁS
MEMS inclinometers must undergo full-temperature testing, as temperature variation—not nonlinearity—constitutes their largest error source. The elastic modulus of sensitive materials, reference voltage, and amplifier gain all drift with temperature. Full-temperature testing allows these effects to be assessed and compensated, guaranteeing measurement accuracy over the full operating temperature range. Taking the high-precision inclinometer T7000-F manufactured by Micro-Magic Inc as an example, during the full-temperature cycling test, the T7000-F is fixed at a non-zero angle (e.g., +10°) with its mechanical angle kept unchanged throughout the entire process. Starting from room temperature (25°C, ambient temperature), the temperature is decreased to -40°C and held for a sufficient duration. Then, at a set temperature change rate, the temperature is increased to +85°C and held again. Finally, optionally, the temperature may be returned to room temperature. Throughout the entire cycling process, the angular output θ(T) is continuously monitored and recorded at several temperature points: 25°C (ambient temperature), -40°C, 25°C, 85°C, and 25°C (return check). Based on these measurements, the zero temperature drift and sensitivity temperature drift are calculated. Zero temperature drift: ( Take the maximum value as the specification value)。 Sensitivity temperature drift: The acceptance criteria for T7000-F are: zero temperature drift ≤ 0.0005°/℃, and sensitivity temperature drift ≤ 50 ppm/℃. These specifications are derived from actual testing of each product, rather than theoretical calculations. Each sensor is equipped with a temperature compensation table ranging from -40℃ to 85℃ (at 5℃ intervals), which enables precise compensation through real-time interpolation during operation, ensuring measurement accuracy across the full temperature range.
LEER MÁS
En la actualidad, donde las operaciones colaborativas de los sistemas autónomos son cada vez más frecuentes, proporcionar una referencia de navegación global estable y unificada para clústeres robóticos distribuidos siempre ha sido un desafío técnico clave. Recientemente, la brújula electrónica de seis ejes de alta precisión y orientación completa de la serie C9000, desarrollada por Micro-Magic Inc., se integró con éxito en el sistema de control de clústeres de última generación de un integrador líder de sistemas de drones de alta gama. Esta integración ofrece un punto de referencia direccional altamente fiable para la navegación cooperativa de múltiples vehículos, lo que mejora significativamente la precisión de navegación general del sistema y sus capacidades de coordinación en entornos complejos.En el proyecto "Grupo de Drones de Inspección Inteligente", se requieren varios drones para realizar inspecciones colaborativas en la central eólica. La tarea exige que cada dron mantenga un sistema de coordenadas de rumbo consistente y sincronice y posicione con precisión estructuras complejas como las palas y torres de las turbinas eólicas. Las brújulas magnéticas tradicionales de un solo punto son susceptibles a la interferencia electromagnética de las estructuras de acero de las turbinas eólicas, lo que provoca desviaciones de rumbo y, posteriormente, afecta la planificación de la trayectoria del grupo y la fusión de datos. Al equiparse con la brújula electrónica de actitud completa de la serie C9000, cada dron puede proporcionar datos de actitud de tres ejes de alta precisión (rumbo, cabeceo y balanceo) en tiempo real, y suprimir eficazmente la interferencia de entornos magnéticos intensos en el sitio mediante algoritmos integrados de compensación de campo magnético duro, campo magnético blando e inclinación.El C9000, con una precisión de rumbo de 0,2° y una precisión de inclinación de 0,02°, proporciona una actitud estable incluso durante maniobras de gran alcance. Su algoritmo patentado de fusión de actitud completa y la tecnología de filtrado Kalman extendida garantizan una alta frecuencia de actualización de datos y un rendimiento en tiempo real durante el vuelo dinámico. Además, el producto cuenta con protección IP67 y un rango de temperatura de funcionamiento de -40 °C a +85 °C, lo que lo hace adecuado para entornos exteriores adversos y de gran altitud, asegurando un funcionamiento fiable del sistema en diversas condiciones climáticas.El responsable técnico del proyecto declaró: «La serie C9000 no solo nos proporciona referencias de rumbo precisas, sino que su compatibilidad con múltiples interfaces y sus modos de calibración flexibles simplifican enormemente la integración del sistema y el proceso de depuración in situ. Hemos mejorado significativamente la adaptabilidad ambiental del sistema en clúster en diferentes parques eólicos gracias a su función de calibración omnidireccional automática, que permite calibrar rápidamente cada dron in situ antes de su despliegue».Con la continua expansión de aplicaciones como la conducción autónoma, la formación de drones y las operaciones colaborativas de robots, los sensores de orientación de alta precisión y gran resistencia a las interferencias se están convirtiendo en un componente fundamental para lograr una verdadera «inteligencia de clúster». La brújula electrónica C9000 proporciona una referencia de orientación global unificada, estable y fiable, sentando las bases técnicas para las operaciones coordinadas de sistemas multiagente en escenarios complejos del mundo real. Se espera que desempeñe un papel cada vez más importante en sistemas no tripulados, inspección industrial, cartografía del terreno e incluso rescate de emergencia.C9000-AC9000-BC9000-C
LEER MÁS
Las máquinas herramienta de precisión son las "máquinas madre industriales" de la fabricación moderna, y su precisión de mecanizado determina directamente la calidad y el rendimiento de los componentes. El estado de nivelación de la máquina herramienta es un requisito fundamental para garantizar esta precisión. Ya sea en fresadoras de pórtico de gran tamaño, centros de mecanizado de cinco ejes o rectificadoras de alta precisión, pequeños asentamientos de la base, deformaciones térmicas debidas a cambios de temperatura ambiente y los efectos acumulativos de las vibraciones operativas pueden provocar que la mesa de la máquina se desvíe de su nivelación ideal. El sensor de inclinación de doble eje de ultra alta precisión con compensación de temperatura completa de la serie T7000F, desarrollado por Micro-Magic Inc., ha demostrado un excelente valor de aplicación en el campo del control horizontal de máquinas herramienta de precisión, con una resolución de 0,0005° y una precisión máxima en todo el rango de temperatura de 0,001°.En la aplicación industrial del control horizontal de máquinas herramienta de precisión, el valor del T7000F se refleja en dos aspectos clave: la instalación y puesta en marcha del equipo, y la monitorización del estado de funcionamiento. Durante la fase de instalación, el T7000F se instala en los puntos de medición clave de la bancada. Múltiples sensores se conectan en red mediante RS485 o bus CAN para obtener valores de inclinación absolutos en tiempo real de cada punto de medición, lo que mejora considerablemente la eficiencia y la precisión de la instalación y la depuración. Para máquinas herramienta de pórtico de gran tamaño, la función de medición simultánea de doble eje permite monitorizar simultáneamente los cambios de ángulo en las direcciones de balanceo y cabeceo, garantizando que el riel guía mantenga una horizontalidad constante en todo su recorrido. Durante la fase de funcionamiento, los sensores se integran en el sistema de control de la máquina herramienta, lo que permite monitorizar los cambios en el estado horizontal en tiempo real. Si el valor de inclinación supera el umbral establecido, se activa una alarma automáticamente o se coordina con el dispositivo de nivelación automática para lograr un control de bucle cerrado, previniendo eficazmente accidentes de calidad en el procesamiento por lotes causados por cambios en la postura de la máquina herramienta. El excelente rendimiento antivibración y antichoque del sensor T7000F es crucial en aplicaciones de máquinas herramienta. Estas máquinas generan vibraciones continuas durante el corte a alta velocidad, especialmente en procesos de corte intermitentes como el fresado y el rectificado, con espectros de vibración complejos y picos de alta aceleración. El T7000F tiene una resistencia al choque superior a 20 000 g y una resistencia a la vibración de 10 grms, y puede instalarse de forma estable en la bancada o mesa de trabajo de la máquina para un funcionamiento fiable a largo plazo. Su nivel de protección IP67, junto con una carcasa de aleación de aluminio resistente a la oxidación, es suficiente para resistir la erosión del fluido de corte, la neblina de aceite y el polvo metálico. En cuanto a la interfaz de comunicación, el sensor admite múltiples opciones de bus como RS232, RS485, CAN, etc., lo que facilita su integración con diversos sistemas CNC o PLC y la conexión a redes de bus de campo industriales sin necesidad de conversión de protocolo adicional. A medida que la industria manufacturera acelera su evolución hacia aplicaciones de alta gama, las exigencias de precisión en la base de las máquinas herramienta de precisión siguen aumentando. Gracias a su alta precisión en todo el rango de temperaturas, su sólida capacidad antiinterferencias y sus opciones de integración flexibles, el T7000F ofrece una solución técnica profesional y fiable para el control de nivel en máquinas herramienta de precisión.
LEER MÁS
Con la mejora continua del nivel de automatización de la maquinaria agrícola, aumentan también los requisitos de percepción de la postura del equipo, control de seguridad y precisión operativa. Micro-Magic Inc. ha lanzado la serie T700 de sensores de inclinación de doble eje de alta precisión, diseñados específicamente para escenarios de control industrial, que ofrecen una solución de detección de actitud altamente fiable y rentable para la automatización de maquinaria agrícola. La base técnica de la serie T700 reside en los sensores digitales de alta precisión de ADI, combinados con el algoritmo de filtrado de orden n desarrollado independientemente por Micro-Magic y un convertidor A/D de 16 bits, para lograr una medición precisa y en tiempo real de los ángulos de inclinación de los ejes X e Y. Sus principales indicadores técnicos son impresionantes: precisión de rango completo de hasta 0,01°, resolución de hasta 0,002°, deriva de temperatura sin sesgo que no supera los 0,008°/℃, coeficiente de temperatura de sensibilidad controlado dentro de 100 ppm/℃, y compatibilidad con múltiples opciones de rango como ± 10°, ± 30°, ± 60°, ± 90°, etc., que pueden satisfacer las necesidades de diferentes escenarios de aplicación. Cabe destacar que la serie T700 incorpora un sensor de temperatura que monitoriza en tiempo real los cambios de temperatura en el entorno de trabajo y compensa dinámicamente las lecturas del sensor mediante algoritmos, garantizando una alta repetibilidad y estabilidad de los datos de medición en un amplio rango de temperaturas, desde -40 °C hasta +85 °C. Esta característica resulta de gran utilidad práctica para entornos agrícolas con grandes diferencias de temperatura entre el día y la noche y marcados cambios estacionales, asegurando que el equipo proporcione datos angulares fiables en cualquier condición climática. Los productos de la serie T700 pueden generar diversas señales digitales, como RS232, RS485, RS422, Modbus y CAN, así como señales analógicas, como corriente y voltaje. Están disponibles en diferentes formatos, incluyendo unidades completas con carcasa y placas base sin carcasa. Además, se ofrecen productos de estructura compacta, ideales para espacios reducidos, que permiten satisfacer requisitos especiales. Esto facilita la integración del sistema y la instalación para los clientes.Con la mejora continua del nivel de automatización de la maquinaria agrícola, aumentan también los requisitos de percepción de la postura del equipo, control de seguridad y precisión operativa. Micro-Magic Inc. ha lanzado la serie T700 de sensores de inclinación de doble eje de alta precisión, diseñados específicamente para escenarios de control industrial, que ofrecen una solución de detección de actitud altamente fiable y rentable para la automatización de maquinaria agrícola. La base técnica de la serie T700 reside en los sensores digitales de alta precisión de ADI, combinados con el algoritmo de filtrado de orden n desarrollado independientemente por Micro-Magic y un convertidor A/D de 16 bits, para lograr una medición precisa y en tiempo real de los ángulos de inclinación de los ejes X e Y. Sus principales indicadores técnicos son impresionantes: precisión de rango completo de hasta 0,01°, resolución de hasta 0,002°, deriva de temperatura sin sesgo que no supera los 0,008°/℃, coeficiente de temperatura de sensibilidad controlado dentro de 100 ppm/℃, y compatibilidad con múltiples opciones de rango como ± 10°, ± 30°, ± 60°, ± 90°, etc., que pueden satisfacer las necesidades de diferentes escenarios de aplicación. Cabe destacar que la serie T700 incorpora un sensor de temperatura que monitoriza en tiempo real los cambios de temperatura en el entorno de trabajo y compensa dinámicamente las lecturas del sensor mediante algoritmos, garantizando una alta repetibilidad y estabilidad de los datos de medición en un amplio rango de temperaturas, desde -40 °C hasta +85 °C. Esta característica resulta de gran utilidad práctica para entornos agrícolas con grandes diferencias de temperatura entre el día y la noche y marcados cambios estacionales, asegurando que el equipo proporcione datos angulares fiables en cualquier condición climática. Los productos de la serie T700 pueden generar diversas señales digitales, como RS232, RS485, RS422, Modbus y CAN, así como señales analógicas, como corriente y voltaje. Están disponibles en diferentes formatos, incluyendo unidades completas con carcasa y placas base sin carcasa. Además, se ofrecen productos de estructura compacta, ideales para espacios reducidos, que permiten satisfacer requisitos especiales. Esto facilita la integración del sistema y la instalación para los clientes.La serie T700 proporciona asistencia técnica para los siguientes escenarios típicos mediante la percepción en tiempo real y la salida de datos sobre la postura del dispositivo.² Sistema de control para la prevención de vuelcos en camiones volquete: El T700 monitoriza en tiempo real el ángulo de inclinación de los ejes X e Y durante el proceso de elevación del carro. Si el ángulo de inclinación supera el umbral establecido, el sistema activa una alarma sonora y visual o interrumpe automáticamente la elevación, previniendo así eficazmente los vuelcos causados por la desviación de la carga o terrenos irregulares.² Control de actitud de la excavadora: El T700 puede monitorizar simultáneamente la postura horizontal del fuselaje y el ángulo de inclinación de las partes móviles de la pluma, proporcionando datos de retroalimentación en tiempo real para el sistema de control electrónico.² Control adaptativo de velocidad en pendiente: El T700 puede proporcionar en tiempo real el ángulo de inclinación del vehículo con respecto al plano horizontal y, con la ayuda del sistema de control del vehículo, lograr un ajuste adaptativo de la velocidad en función de la pendiente. En la creciente integración entre la percepción precisa y la toma de decisiones inteligentes, el sensor de inclinación de la serie T700 de Micro-Magic, gracias a su alta fiabilidad y diseño flexible, ha dotado a la maquinaria agrícola de una capacidad de percepción del terreno. Esto no solo representa una mejora tecnológica, sino también un paso firme hacia la digitalización y la inteligencia en la productividad agrícola.
LEER MÁS
Con la aceleración de la modernización agrícola, la maquinaria agrícola inteligente se ha convertido en un equipo crucial para mejorar la eficiencia operativa y garantizar la seguridad operacional. Recientemente, Sensor de inclinación de doble eje de alta precisión serie T70 El sensor lanzado por Micro-Magic Inc. ha sido aplicado con éxito por clientes para la monitorización en tiempo real y el control inteligente de la postura de la maquinaria agrícola, proporcionando información precisa sobre la postura en tareas como la siembra, la fertilización y la cosecha. La aplicación de este sensor ha mejorado significativamente la consistencia y precisión de las operaciones, facilitando una gestión agrícola más científica y precisa. Al mismo tiempo, proporciona datos fiables para la actualización de la automatización de la maquinaria agrícola, impulsando aún más el desarrollo de la producción agrícola hacia la inteligencia y la eficiencia. El sensor de inclinación de la serie T70 Utiliza tecnología MEMS, con capacidad de medición de inclinación de doble eje con una precisión de hasta 0,2°. Admite una amplia gama de opciones de medición, incluyendo ±90° (doble eje) y ±180° (eje único). Su amplio rango de temperatura de funcionamiento (de -30 °C a +70 °C) y su grado de protección IP67 garantizan un funcionamiento estable incluso en entornos de campo complejos. El sensor admite múltiples modos de salida, como RS232, RS485, RS422 y TTL, e incorpora el protocolo Modbus RTU, lo que facilita su integración en diversos sistemas de control de maquinaria agrícola.En el proyecto de tractor inteligente del cliente, el sensor de inclinación T70 se integra en la última generación del sistema de suspensión del tractor para monitorizar los ángulos de inclinación horizontal y vertical de la maquinaria agrícola en tiempo real. Durante las operaciones, especialmente en terrenos inclinados y con desniveles, la maquinaria agrícola es propensa a reducir su eficiencia operativa o incluso a sufrir accidentes debido a una postura desequilibrada. Al instalar el sensor T70 en puntos clave del bastidor de suspensión, el sistema puede adquirir los datos de inclinación de la maquinaria en tiempo real y ajustar automáticamente la suspensión hidráulica mediante el controlador para lograr una nivelación dinámica. Esto no solo mejora la consistencia y la calidad de las operaciones, como la siembra, la fertilización y la cosecha, sino que también reduce significativamente la dificultad operativa y la fatiga del conductor. El director técnico de la empresa afirmó: «La alta precisión y la sólida capacidad antiinterferencias de los sensores de la serie T70 los hacen ideales para entornos agrícolas con vibraciones significativas y cambios drásticos de temperatura y humedad. Su función de salida síncrona de doble eje nos permite monitorizar simultáneamente los cambios de actitud tanto hacia adelante como hacia atrás, así como hacia la izquierda y la derecha, lo que permite un verdadero control de actitud tridimensional». Además, el sensor cuenta con una función de ajuste de punto cero relativo, lo que facilita una calibración rápida antes de la operación; la frecuencia de salida automática puede alcanzar hasta 50 Hz, lo que cumple con los requisitos de respuesta en tiempo real para operaciones de alta velocidad. Estas características, en conjunto, respaldan un sistema de control de actitud inteligente altamente fiable y de fácil integración para maquinaria agrícola. Como diseñador y fabricante líder de sensores inerciales en China, Micro-Magic se compromete a proporcionar soluciones de sensores de alto rendimiento y alta fiabilidad para diversos equipos industriales y agrícolas. El éxito de la aplicación de los sensores de inclinación de la serie T70 demuestra una vez más el firme compromiso de la empresa con la modernización continua de equipos inteligentes mediante tecnología inercial de vanguardia.
LEER MÁSdejar un mensaje
Escanea y envíalo a WeChat. :