Los espacios confinados, como túneles, minas y galerías subterráneas de servicios públicos, son ejemplos clásicos de "agujeros negros para el posicionamiento". Las señales GNSS no pueden penetrar la roca, el suelo ni las estructuras de hormigón, mientras que soluciones como Wi-Fi y UWB —que dependen de infraestructura preinstalada— suelen ser poco prácticas en situaciones de emergencia o en túneles de larga distancia. Los sistemas de navegación inercial (INS), caracterizados por su total autonomía e independencia de señales externas, se han consolidado como la tecnología de posicionamiento fundamental para los robots subterráneos.
Un sistema de navegación inercial consta de un acelerómetro de tres ejes y un giroscopio de tres ejes. Su principio fundamental de posicionamiento implica la integración de ecuaciones cinemáticas:
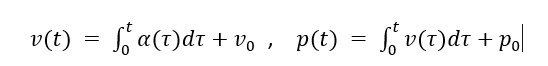
Un acelerómetro mide la fuerza específica que actúa sobre un vehículo; tras compensar la gravedad, se obtiene la aceleración. Un giroscopio mide la velocidad angular, que se utiliza para actualizar la matriz de actitud, lo que permite transformar la aceleración al sistema de coordenadas de navegación. Sin embargo, cualquier mínimo sesgo del sensor se acumulará con el tiempo, creciendo cuadráticamente.
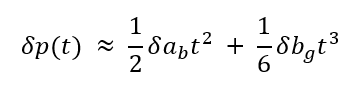
Aquí, $\delta a_b$ representa el sesgo del acelerómetro y $\delta b_g$ representa el sesgo del giroscopio. Esto puede generar errores de decenas de metros en tan solo unos minutos.
El movimiento de los robots caminantes o móviles con ruedas se caracteriza por pausas periódicas —momentos en los que un pie toca el suelo o una rueda se detiene por completo— durante las cuales la velocidad real de la plataforma es cero. La Actualización de Velocidad Cero (ZUPT) aprovecha esta restricción para corregir periódicamente los errores en la navegación inercial.
Lógica de detección: Se monitoriza en tiempo real la varianza de la aceleración y la magnitud de la velocidad angular. Si estos valores permanecen por debajo de un umbral específico durante un número consecutivo de puntos de muestreo, se determina que el sistema se encuentra en estado estacionario.
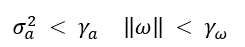
Método de actualización: Las observaciones de velocidad obtenidas durante períodos de quietud se establecen a cero y se utilizan como actualizaciones de medición para un filtro de Kalman extendido (EKF) para estimar y compensar los sesgos del giroscopio, los sesgos del acelerómetro y los errores de actitud.
El EKF sirve como marco de fusión estándar para esquemas ZUPT (actualización de velocidad cero) basados en navegación inercial, con un vector de estado que incluye cuaterniones de posición, velocidad y actitud, y errores de los sensores:
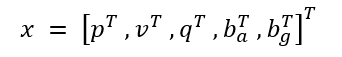
Paso de predicción: Utilizando datos IMU sin procesar como entrada, propagar el estado a través de la mecanización de navegación inercial:
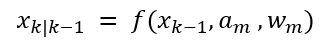
Paso de actualización: Cuando ZUPT detecta un estado estacionario, construya la ecuación de observación de velocidad.
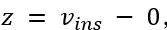
Calcula la ganancia de Kalman y actualiza el estado y la matriz de covarianza.
En implementaciones reales en minas de carbón subterráneas, un sistema de navegación inercial (INS) en miniatura, basado en el enfoque mencionado, logró 8 horas de excavación autónoma continua con un error de posicionamiento inferior a 5 centímetros. Este resultado valida la viabilidad de ingeniería del uso de un sistema de navegación inercial puro en entornos cerrados durante periodos prolongados. En una prueba realizada a lo largo de una ruta de aproximadamente 200 metros dentro de un túnel de servicios públicos, un enfoque híbrido —que combina la navegación inercial con correcciones basadas en mapas— limitó la desviación final al orden de 0,1 metros, manteniéndose las desviaciones en segmentos rectos generalmente por debajo de 0,2 metros; esto resalta el papel fundamental de las restricciones cartográficas para suprimir la deriva. Además, experimentos que involucraron la fusión de datos visuales y navegación inercial en un entorno de túnel demostraron una mejora de aproximadamente el 70 % en la precisión del posicionamiento en comparación con un sistema basado únicamente en visión. Esto subraya aún más el valor fundamental de la navegación inercial como fuente de posicionamiento esencial dentro de marcos de fusión multisensor.
Gracias a su ventaja única —la independencia de la infraestructura externa—, un sistema de navegación inercial puro constituye una base fiable para el posicionamiento de robots en entornos subterráneos sin cobertura GPS. Mediante la integración eficaz de la actualización de velocidad cero (ZUPT) y el filtro de Kalman extendido (EKF), se puede mitigar con éxito la acumulación de errores durante la locomoción típica a pie o en vehículos con ruedas, lo que permite realizar aplicaciones críticas como inspecciones mineras, exploración de túneles de servicios públicos y operaciones de rescate de emergencia.
dejar un mensaje
Escanea y envíalo a WeChat. :