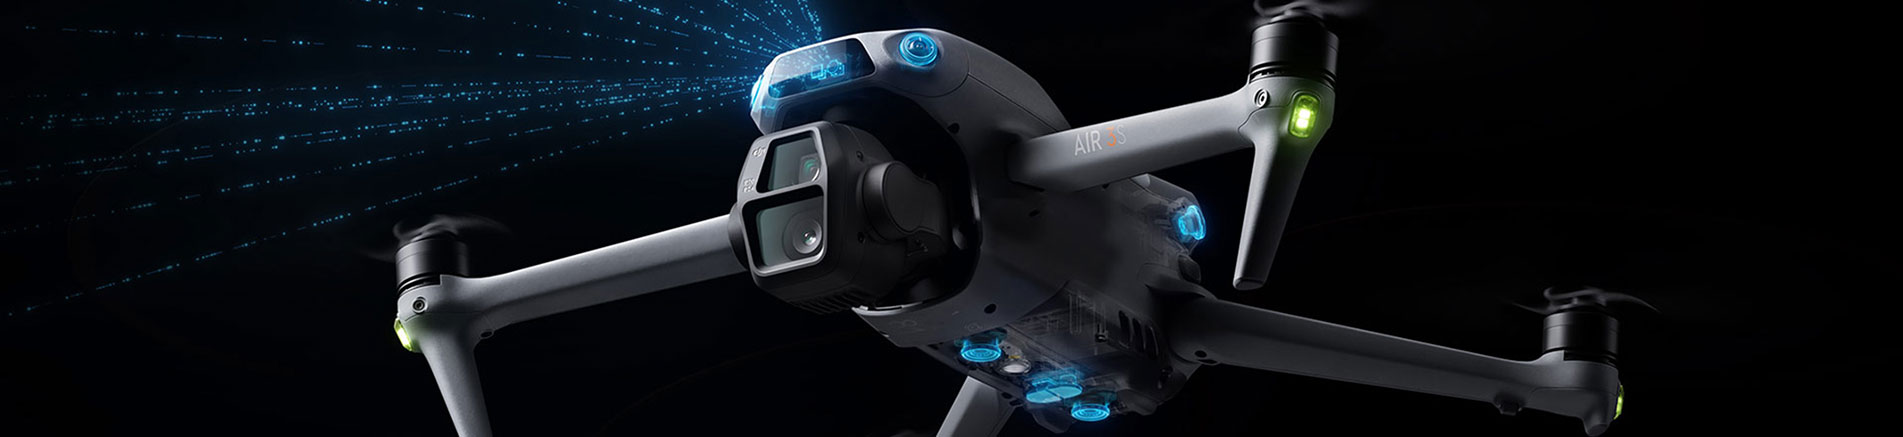
Las modernas cápsulas electroópticas (EO) integran diversos sensores —como cámaras de alta resolución, cámaras termográficas infrarrojas y telémetros láser— con la misión principal de permitir la detección, el seguimiento y la localización de objetivos con alta precisión desde plataformas móviles (por ejemplo, UAV, helicópteros o buques de guerra). Esta misión impone requisitos extremadamente rigurosos a la estabilización de actitud y al control de puntería de la cápsula. Para mantener una orientación estable en medio de perturbaciones dinámicas de alta frecuencia, garantizar la estabilidad del punto cero durante misiones de larga duración y proporcionar las capacidades de respuesta rápida necesarias para la adquisición y el seguimiento de objetivos, el Sistema de Navegación Inercial (INS), que actúa como el "núcleo sensorial" de todo el sistema, debe ofrecer un nivel de rendimiento igualmente alto.
Durante su funcionamiento, una cápsula electroóptica está sometida continuamente a vibraciones de alta frecuencia provenientes de la plataforma anfitriona, perturbaciones aerodinámicas y al movimiento servoaccionado de su propia estructura interna. El sistema de navegación inercial (INS) debe medir con precisión estos movimientos angulares transitorios para proporcionar señales de retroalimentación en tiempo real al sistema de control. Esto requiere una unidad de medición inercial (IMU) con capacidades de muestreo y salida de alto ancho de banda (normalmente en el rango de varios cientos de hercios) para garantizar que los datos de actitud de alta frecuencia se capturen sin pérdidas. Simultáneamente, el sistema debe presentar una latencia ultrabaja —idealmente del orden de los milisegundos—, ya que cualquier retraso reduce el margen de fase de control, lo que podría provocar oscilaciones o inestabilidad. Además, en entornos altamente dinámicos, los algoritmos de navegación inercial deben compensar eficazmente los errores dinámicos, como los movimientos de "cono" y "remo", para mantener la precisión de los cálculos de velocidad y posición.
En escenarios sin ayudas externas (por ejemplo, cuando las señales GNSS se bloquean u obstruyen), los errores de actitud dentro de un INS se acumulan con el tiempo. Para pods electroópticos diseñados para una mayor autonomía o reconocimiento de largo alcance, la tasa de deriva de los giroscopios determina directamente la capacidad del sistema para mantener la precisión de forma independiente. Por ejemplo, las aplicaciones de grado táctico suelen requerir una estabilidad de sesgo del giroscopio de 1°/h, mientras que los sistemas de navegación de gama alta, como los que utilizan giroscopios de fibra óptica (FOG), pueden alcanzar niveles de estabilidad inferiores a 0,01°/h. Una baja deriva garantiza que, incluso en modo "puramente inercial" (donde no hay señales GNSS disponibles), el pod pueda mantener una estabilización de la línea de visión que cumpla con los requisitos de precisión de grado armamentístico durante decenas de minutos.
La cápsula debe responder rápidamente a las órdenes operativas o instrucciones de velocidad angular generadas por algoritmos de seguimiento automático. El sistema de navegación inercial (INS) debe poseer la sensibilidad y resolución suficientes con respecto al movimiento angular del vehículo para detectar incluso las más mínimas desviaciones de control. Esto requiere el uso de giroscopios con baja densidad de ruido y baja desviación angular aleatoria (ARW), por ejemplo, una ARW inferior a 0,1°/√hr, para evitar que el ruido enmascare la señal válida. Además, los tiempos de arranque e inicialización del sistema son métricas críticas para una respuesta táctica rápida; los sistemas de gama alta suelen requerir que completen la autoalineación y alcancen la precisión nominal en pocos minutos.
Para alcanzar los niveles de rendimiento mencionados, se utilizan diferentes tecnologías de sensores inerciales, y el proceso de selección suele implicar un equilibrio entre precisión, tamaño, consumo de energía y coste. Los sistemas de navegación inercial basados en tecnología de sistemas microelectromecánicos (MEMS) incorporan giroscopios con una estabilidad de sesgo que generalmente oscila entre 0,05°/h y 3°/h. Estos sistemas ofrecen un ancho de banda elevado y una respuesta dinámica rápida, además de ser compactos, rentables y consumir menos de 1 vatio de potencia. Por consiguiente, se utilizan ampliamente en módulos para vehículos aéreos no tripulados (UAV) pequeños y medianos —donde el tamaño, el peso y el consumo de energía (SWaP) son factores críticos— y son especialmente adecuados para misiones de corta duración con soporte GNSS. En cambio, los sistemas inerciales de gama alta basados en tecnología de giroscopios de fibra óptica (FOG) ofrecen una precisión superior, con una estabilidad de sesgo del giroscopio que alcanza el rango de 0,003°/h a 0,5°/h. Sin embargo, los componentes ópticos requieren gestión térmica, lo que eleva el consumo total de energía del sistema por encima de los 10 vatios, además de aumentar significativamente tanto el tamaño como el coste. Estas soluciones se suelen implementar en módulos para aeronaves tripuladas o grandes UAV que requieren gran autonomía y alta precisión; sus características de baja deriva les permiten mantener una referencia de actitud independiente durante periodos prolongados, incluso en entornos sin cobertura GNSS, lo que las convierte en la opción preferida para misiones estratégicas.
El despliegue operativo de cápsulas electroópticas (EO) impone un conjunto multifacético de requisitos a los sistemas de navegación inercial (INS): respuesta de alta frecuencia, deriva ultrabaja y arranque rápido. Los diseñadores de sistemas deben realizar análisis de ingeniería rigurosos, adaptados a perfiles de misión específicos, para equilibrar estas métricas de rendimiento con las limitaciones de tamaño, peso y potencia (SWaP). Ya sea que se utilice tecnología MEMS avanzada o soluciones tradicionales de giroscopio de fibra óptica (FOG), el objetivo principal del INS permanece constante: proporcionar un marco de referencia absoluto y sólido para el "ojo que todo lo ve" de la cápsula, garantizando la estabilidad independientemente del entorno dinámico.
dejar un mensaje
Escanea y envíalo a WeChat. :